减掉一个自由度,Sharpa拿下灵巧操作定义权
Sharpa在新一代灵巧手上,主动减掉了一个自由度。
9月28日,在美国匹兹堡举行的智能机器人与系统国际会议(IROS)上,Sharpa发布新一代灵巧手W02。相比上一代产品,它的结构更紧凑、重量更轻,触觉覆盖由指尖扩展至手指和手掌,主动自由度却由22个减至21个。
自由度决定了机械手能够独立控制多少种运动,也是理解灵巧手能力最直观的参数之一。对于一家曾将22个主动自由度集成进人手尺度结构的公司,这个取舍颇有意味。
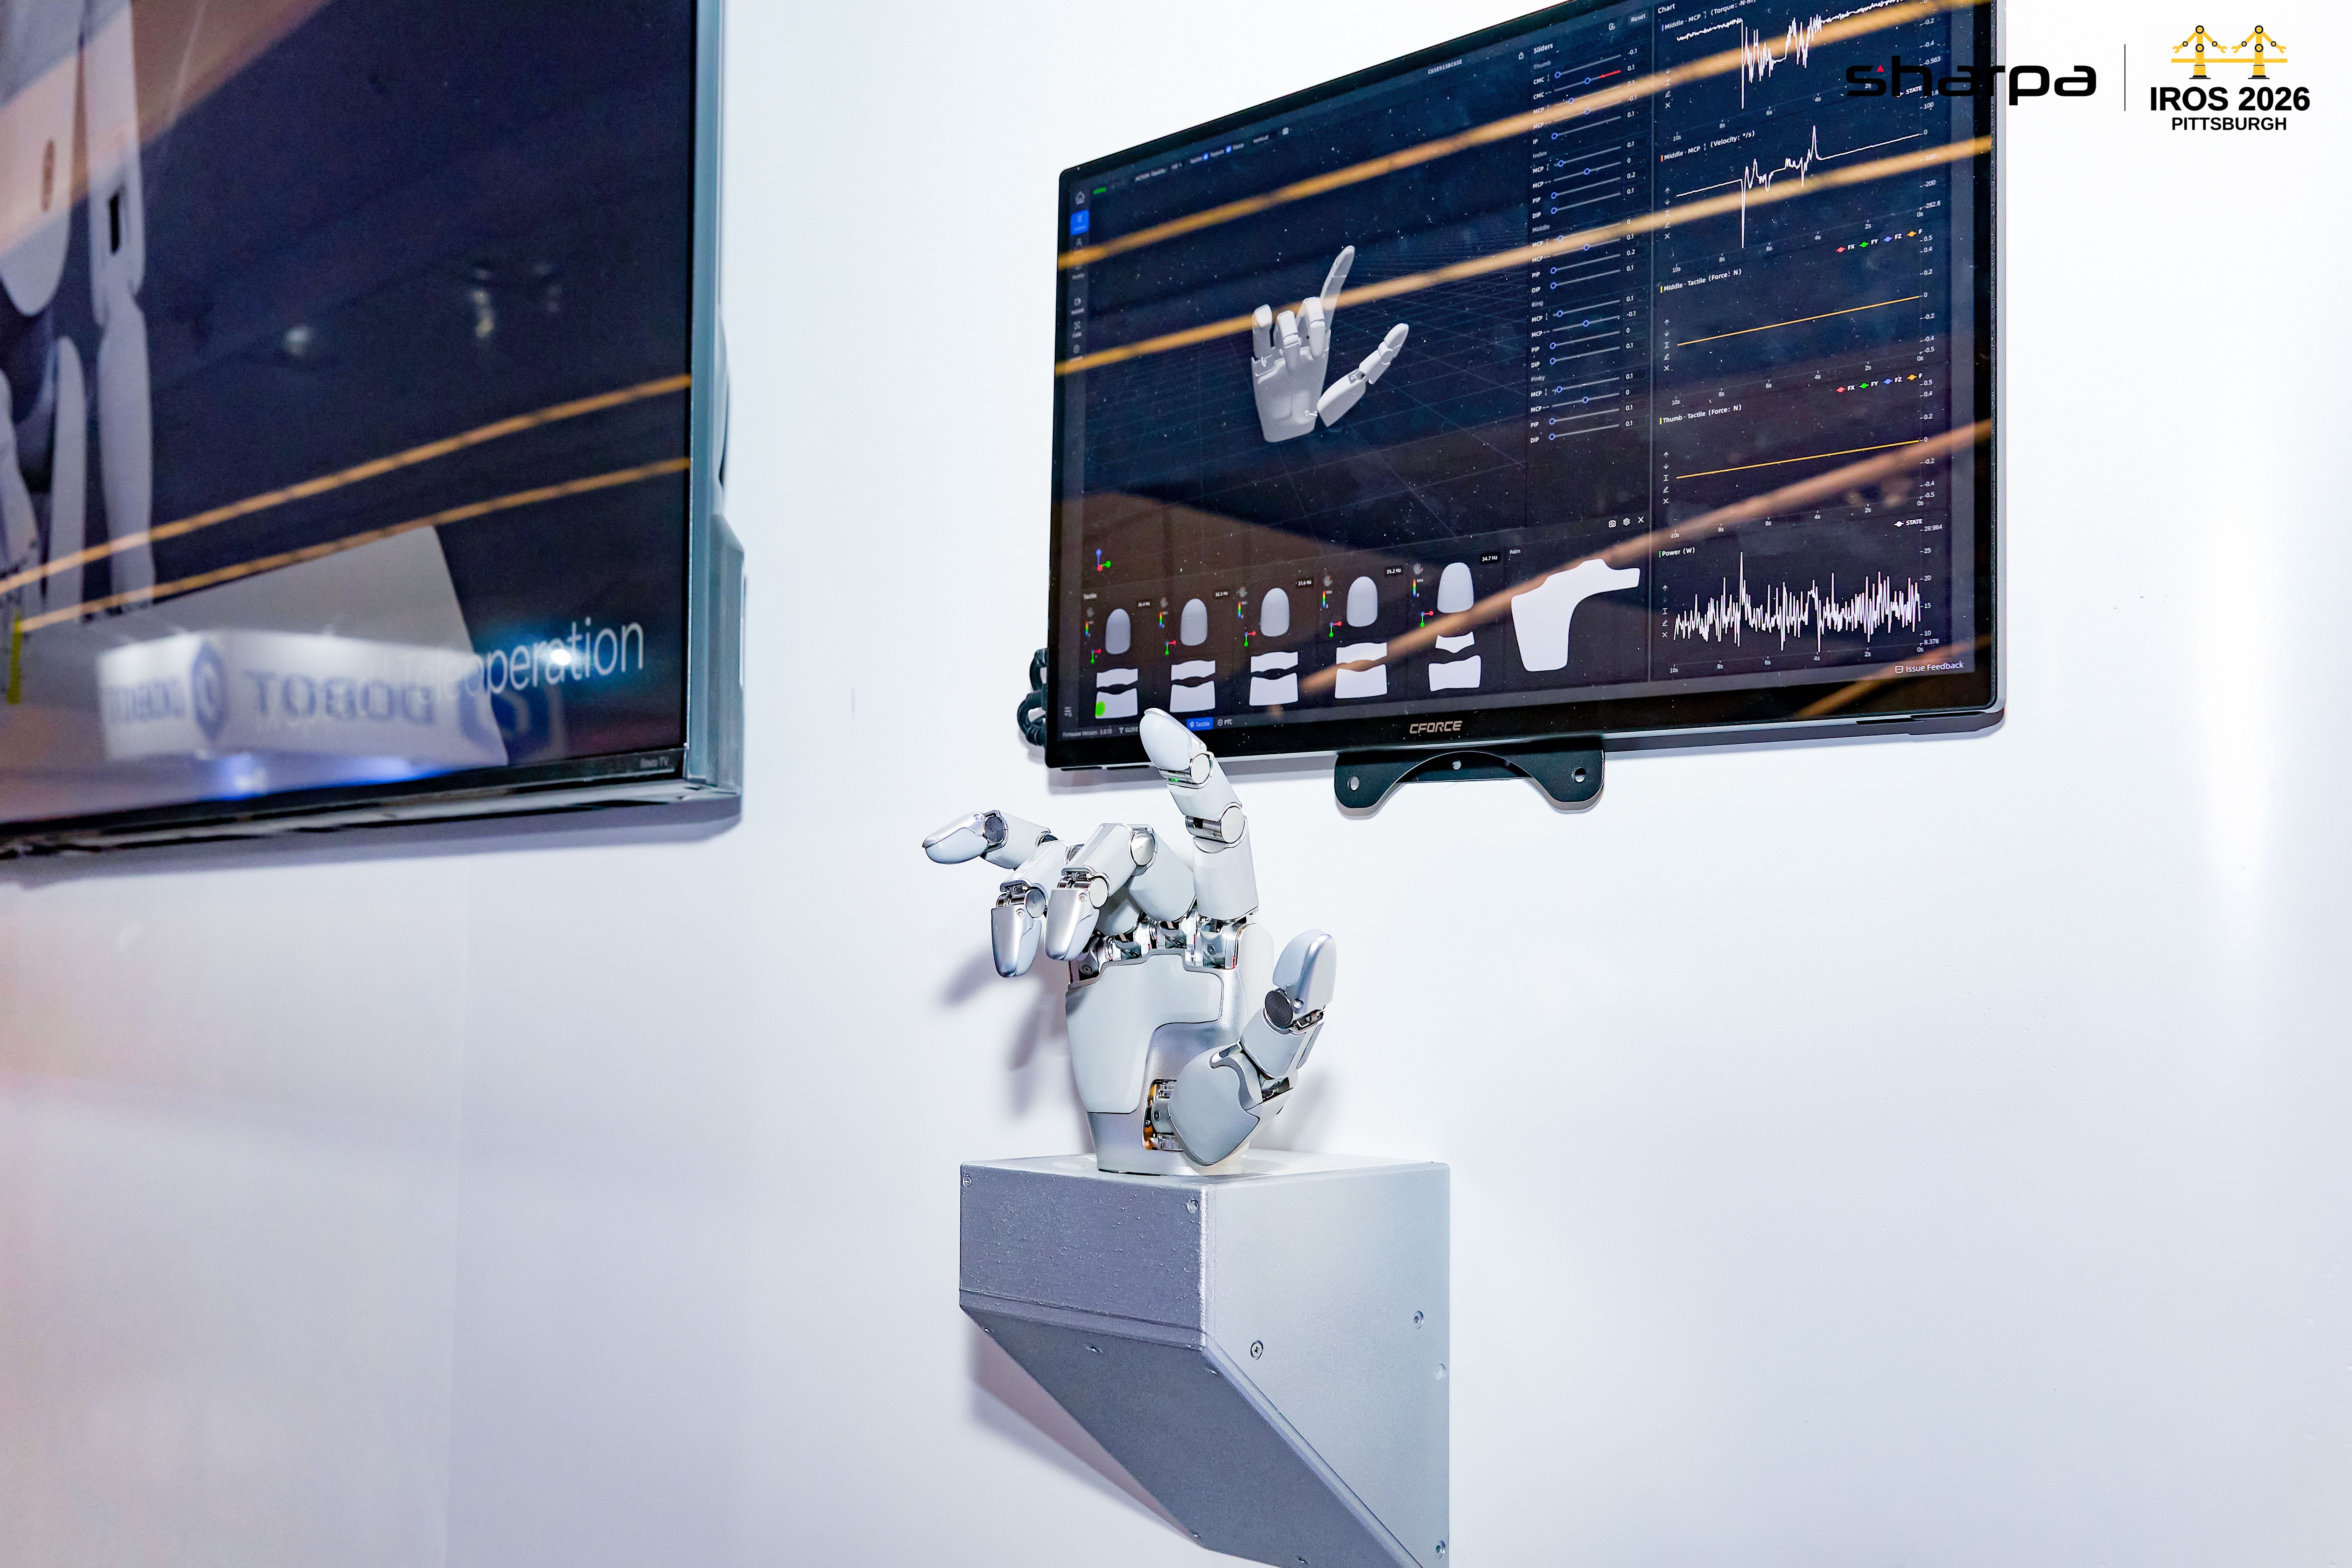
Sharpa新一代灵巧手W02
与W02同台发布的,还有通用人形机器人D01和外骨骼数据手套AE01。前者提供整机运动与身体触觉感知,后者用于遥操作和数据获取。结合此前推出的操作模型CraftNet,Sharpa试图把手的设计,放进包含感知、控制和技能开发的完整操作过程中考量。
减掉一个自由度,究竟损失了什么,又能换来什么?这需要回到机器人所做的任务中去判断。
01. 22变21,Sharpa再次改写灵巧手的评价标准
自由度是灵巧手最容易被比较的指标之一。更多独立控制的运动维度,为机械手提供了更多姿态和动作组合,也会增加结构与控制的复杂度。它们能否被充分使用,取决于任务对手的要求。
2025年5月,Sharpa推出第一代灵巧手,将22个主动自由度、视触觉和人手构型结合在一起。这款原名Sharpa Wave、如今称为W01的产品,后来进入各大顶尖高校和英伟达的机器人参考方案。被外部研发采用,也让Sharpa的产品选择开始影响更多团队如何实现灵巧操作。
到了第二代,公司开始重新审视其中一个关节的贡献。
W02减少的是小指根部CMC(腕掌关节)自由度。Sharpa前期应用调研发现,该自由度在常见抓取和手内操作中使用频率较低,主要表现为小指沿自身轴线旋转,对多数实际任务的贡献有限。取消它,可以简化小指根部结构,减少潜在失效点。
这项调整首先考虑的是稳定性与整手设计的平衡。多一个运动维度,是否值得付出相应的结构、重量和控制成本,需要回到实际使用中判断。Sharpa表示,W02的调整也吸收了与多家客户交流的反馈。
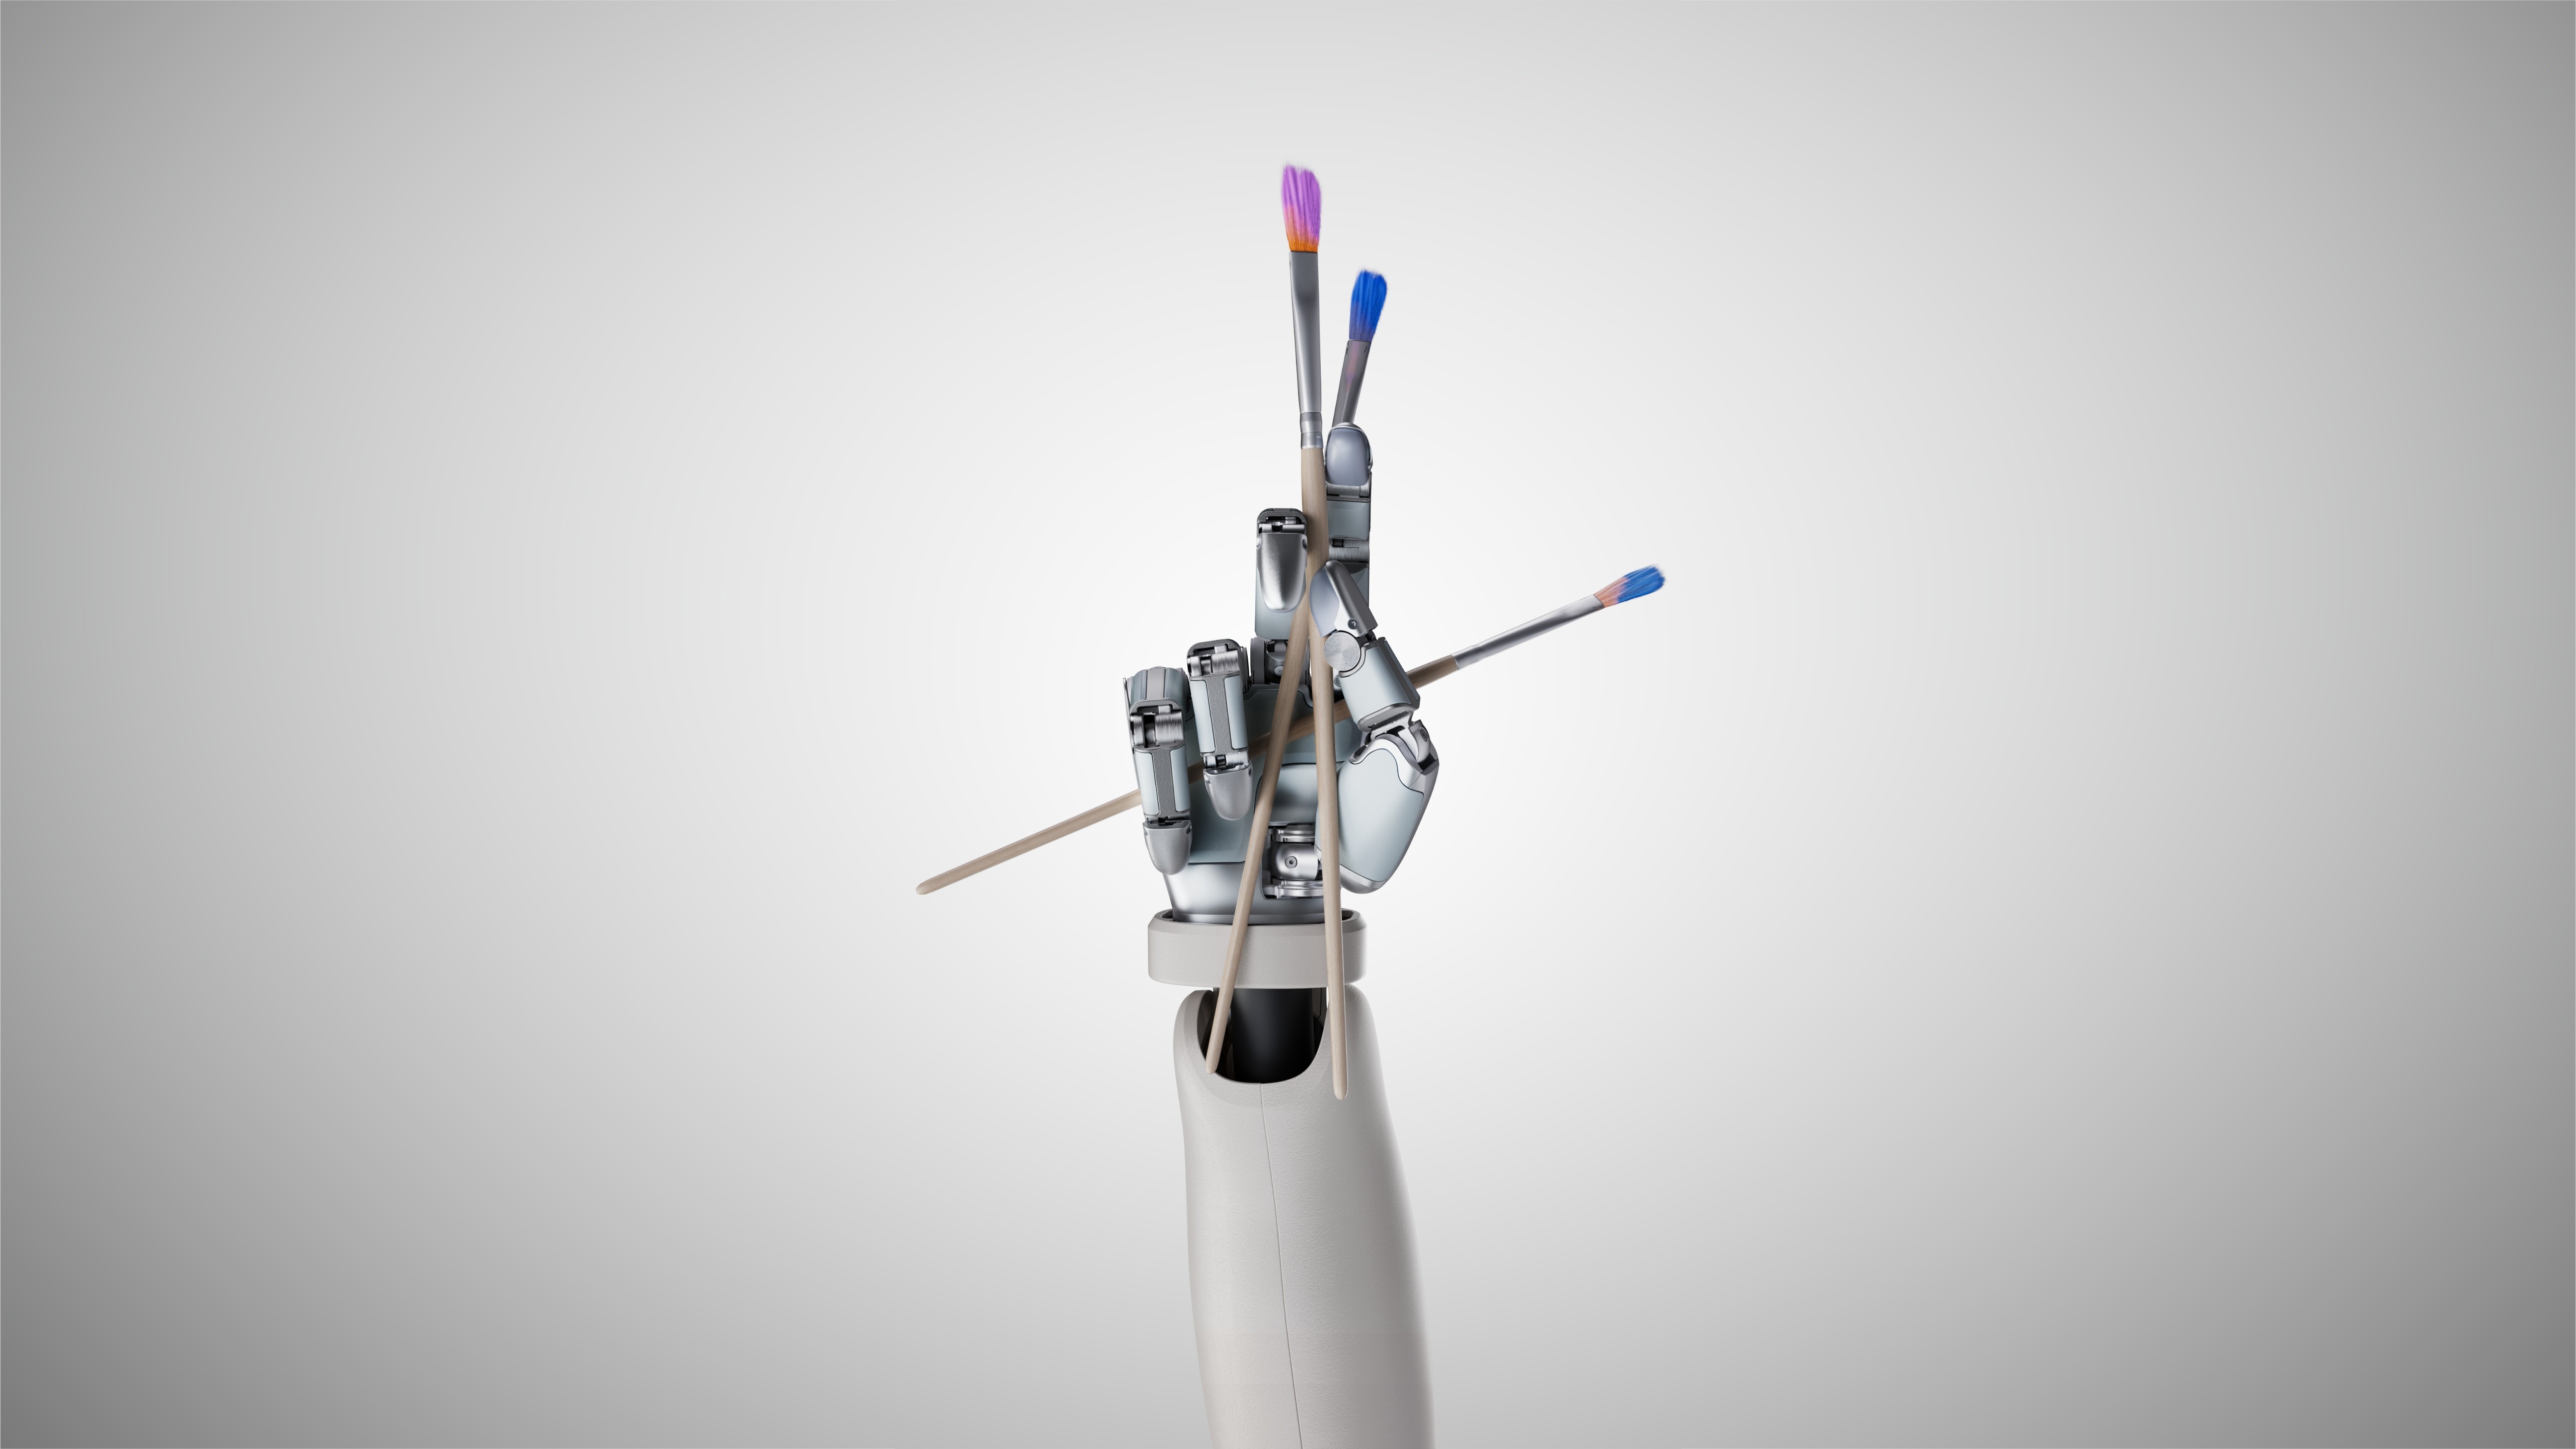
Sharpa新一代灵巧手W02
“使用较少”仍有任务范围的限定。
常见抓取中的低频动作,在某些特殊操作中可能有用。要判断取消它的代价,需要比较同一任务中两代产品的完成情况、失败原因和连续运行表现。减少一个潜在失效点,是结构设计上的考虑;整手稳定性改善多少,还需要测试结果。
与减少自由度同时发生的,是尺寸和感知能力的变化。据公司介绍,W02整手尺寸相比W01缩小约30%,重量更轻,有助于降低前臂负载。指尖采用高分辨率视觉触觉传感器,手掌及其他区域由电子皮肤覆盖。
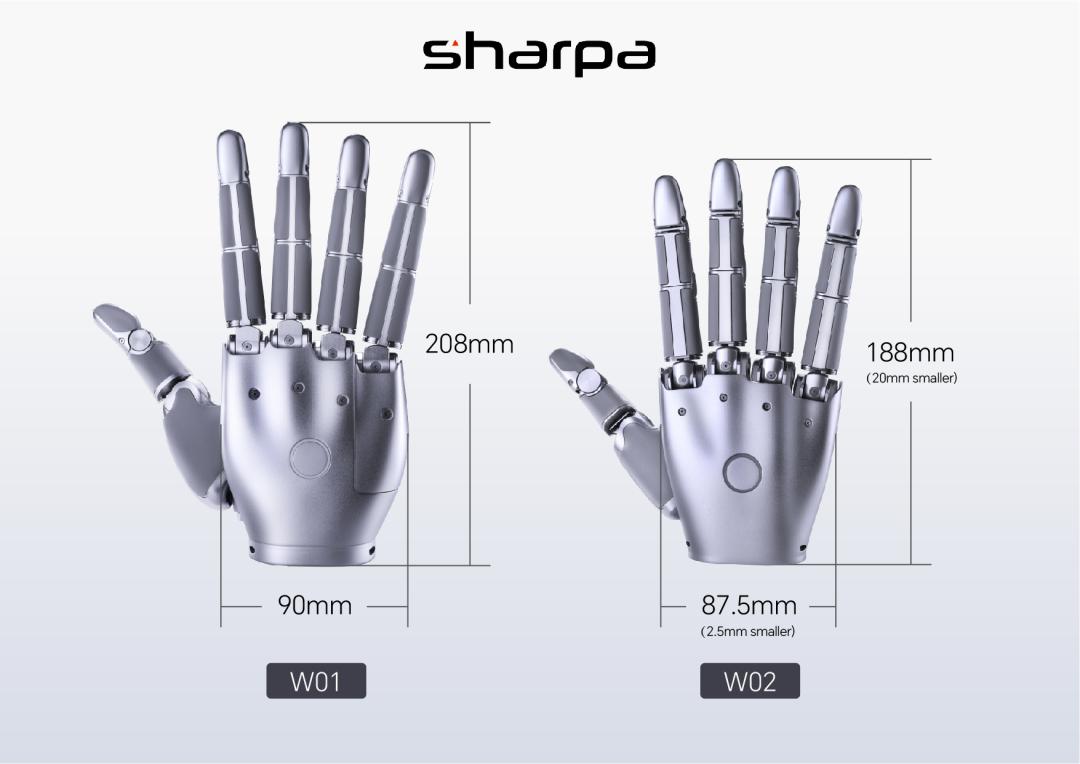
Sharpa灵巧手W01与W02对比
尺寸的意义,在操作空间里更容易看清楚。门把手、餐具、工具,以及大量工作流程,都是围绕人的手部尺寸建立的。过大的机械结构,即使具备更多运动能力,也可能难以进入这些环境。
触觉覆盖的扩大,则对应另一个问题,即物体与手的接触位置会随动作改变。握住柔软物体,需要根据形变调整压力;使用工具时,要兼顾手指位置、接触状态和动作轨迹。接触发生在哪里、物体有没有滑动,都会影响下一步动作。新增的感知信息只有及时参与控制,才可能改善操作。
22变21,Sharpa在保留高自由度运动能力的同时,更看重稳定性、人手尺度与接触感知。机械结构的复杂程度,并不等同于可处理的任务复杂程度。这项取舍是否合理,要看灵巧手与腕部、手臂协同之后,能否在不断变化的接触中稳定完成连续任务。
这也意味着,灵巧手的竞争可能正从“参数最大化”转向“任务贡献最大化”。自由度、尺寸、重量和传感能力不再是彼此独立的指标。更重要的是,它们能否在有限的结构和控制成本下,真正转化为任务能力。
对具身智能行业来说,与“谁做得更复杂”相比,“谁能证明每一份复杂度都有用”才是当下的风向标。
02. 接触之后,才是灵巧操作的硬仗
此前,Sharpa的机器人已进入上海一家DQ门店,沿用门店原有的设备、工具和操作流程,参与冰淇淋制作。这类任务要求机器人适应既有工序,也让手的运动能力、尺寸和感知面临同一次检验。
以搅拌为例,机器人需要握住纸杯,同时用拇指和食指将金属圈固定在杯口。纸杯会变形,搅拌会改变受力,握得太松容易失稳,太紧又可能压坏杯子。
这里的难点,是让手指、腕部和手臂随着接触变化持续配合。手指维持杯子和金属圈的位置,腕部调整姿态,手臂带动杯子运动,力反馈则参与控制抓握力度。
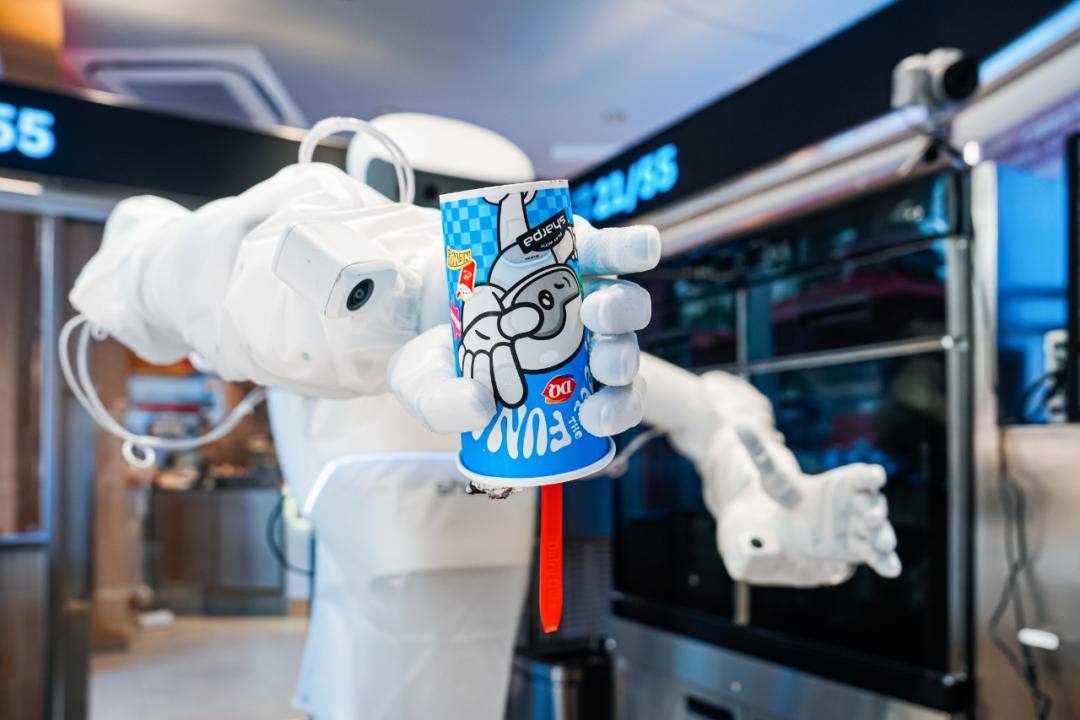
Sharpa机器人在DQ门店中制作冰淇淋
Sharpa的CraftNet将运动规划与接触控制分层处理。
System 1负责规划整体动作,引导机械手接近物体;System 0则以约100Hz的频率,依据触觉反馈持续微调手和手指的位置。执行状态再反馈给上层,帮助系统修正动作规划。在机器人上,触觉反馈由此参与抓握控制,使机器人能够随着受力变化调整动作。
这套分工对应着不同的处理节奏。整体动作需要按工序推进,接触中的变化却可能在动作尚未完成时发生。分层控制让局部调整能够更频繁地进行。
即便感知与控制已经接通,机器人也可能在接触变化中失手。Sharpa团队获CoRL 2026收录的WM-Craftnet研究,将腕部深度、触觉、本体感觉和动作历史融合为持续更新的状态,尝试处理真实传感器噪声,以及物体位置和接触关系的变化。
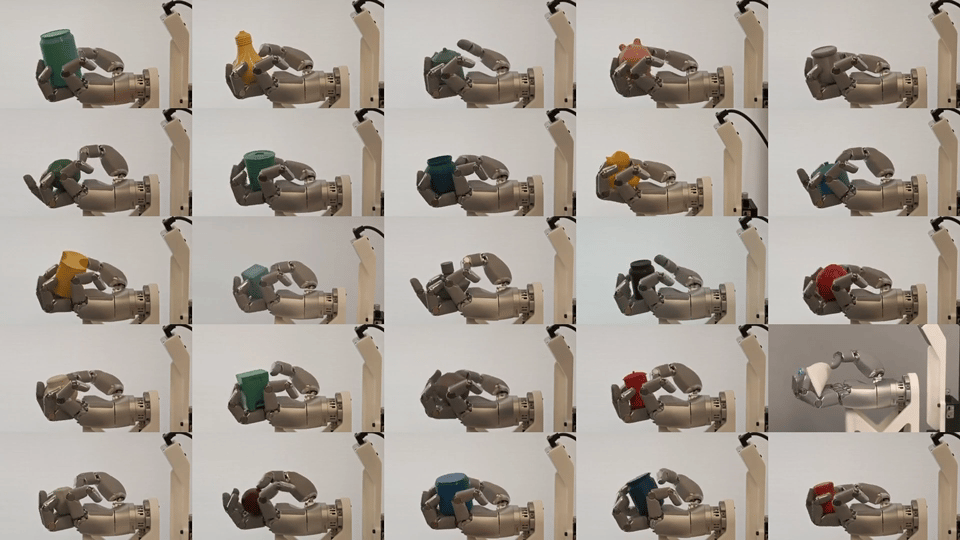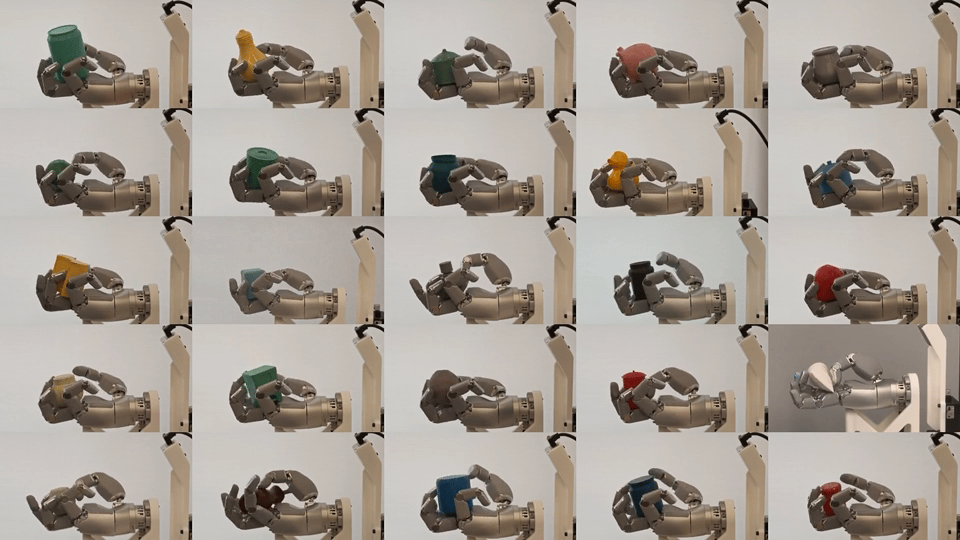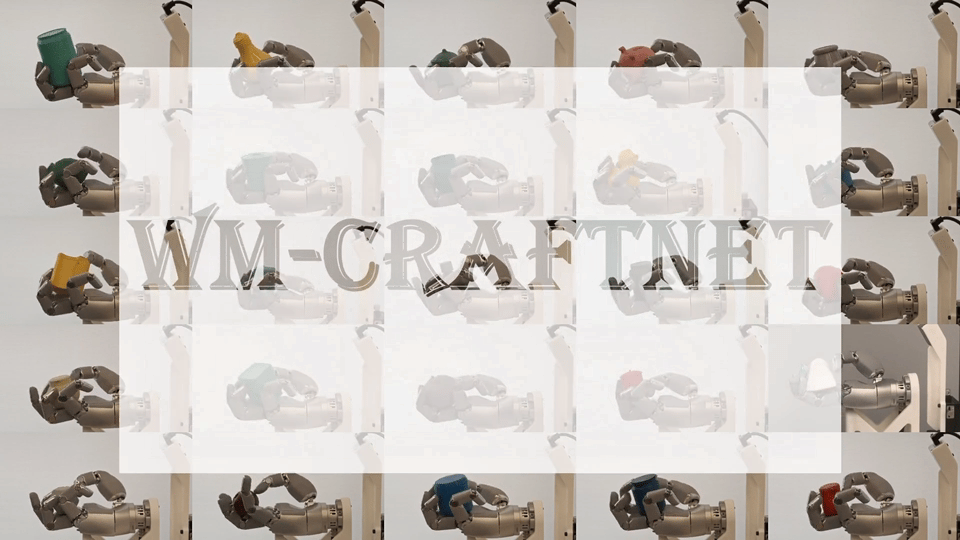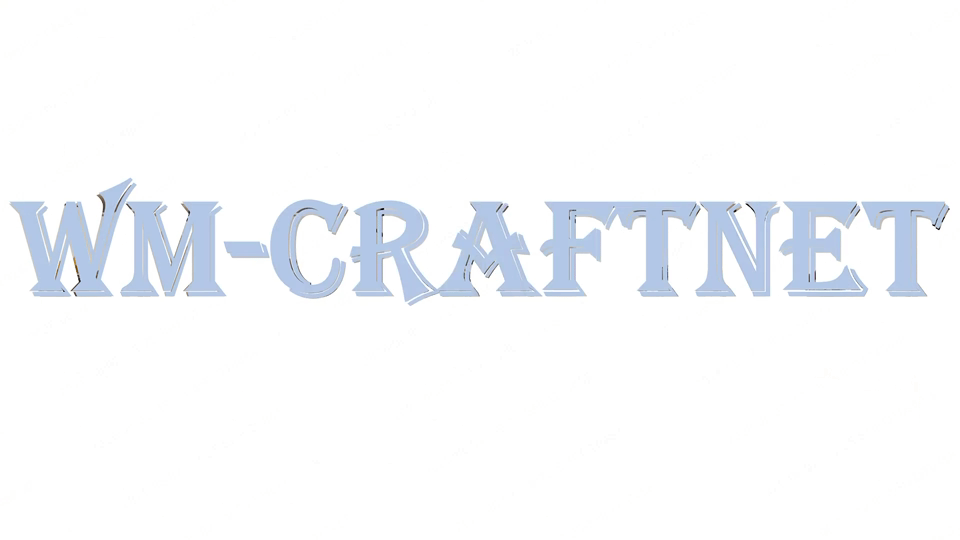
在W01真机演示中,角块能够连续旋转超过一分钟。部分扰动测试中,系统还能调整抓握,恢复旋转。
研究团队也公开了失败案例,比如,鸭子形物体完成五次旋转后出现侧翻。持续判断接触状态、在失稳后及时恢复抓握,仍是控制系统面临的难题。
03. 定义灵巧操作上限,拼的是整套系统
此次新品延续了对操作空间和接触变化的考虑。
D01采用接近人体尺度的球形腕关节,便于在有限空间内调整姿态;覆盖手臂、胸部等区域的电子皮肤,以100Hz的频率采集触觉信息。据公司披露,D01的最大末端执行器速度超过10.5m/s,重复定位精度为0.2mm。
腕部尺寸关系到手能否以合适的角度接近物体,身体触觉则把感知范围扩展到指尖之外。操作对象碰到手掌,或手臂受到外力时,控制程序还要判断如何响应,避免局部调整打断正在执行的任务。
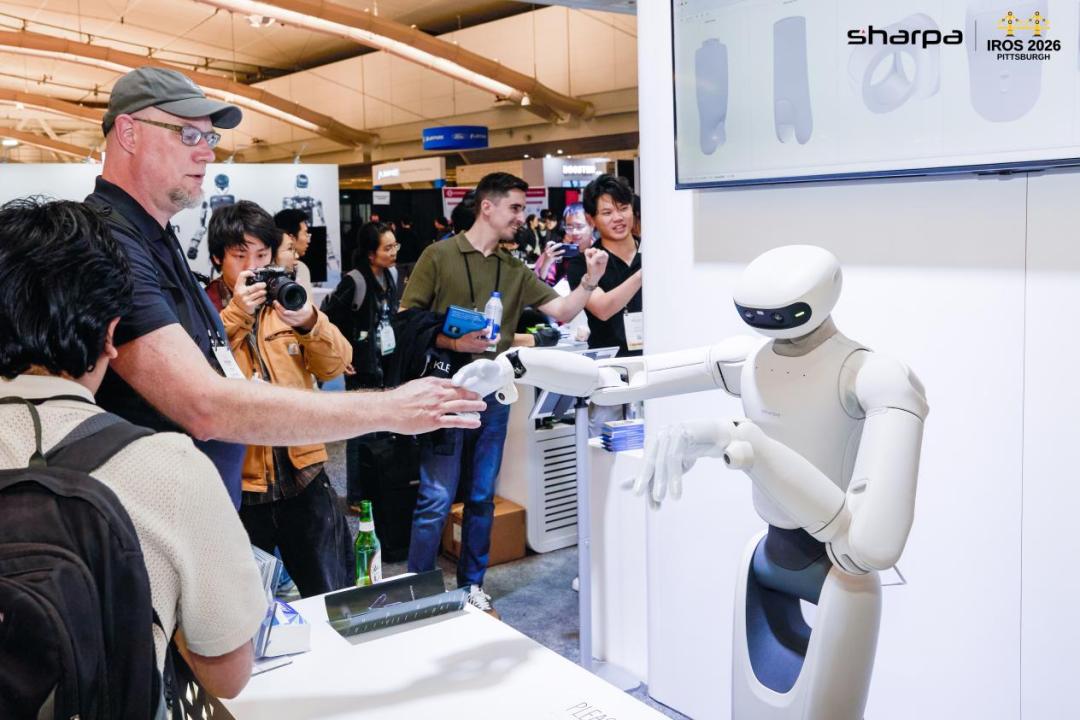
接触中的用力方式,也影响机器人如何获取操作技能。AE01通过22个编码器捕捉操作者的自然关节运动,将动作映射到机器人;每个指尖支持256级动态触觉反馈,把抓取力度与接触状态传回人手。操作者可以在看到物体移动的同时,依据接触反馈调整动作,为示教提供与动作相对应的接触信息。
IROS现场的调酒展示采用遥操作方式,操作者佩戴AE01控制D01,依次完成加冰、倒酒、摇酒与出品。另一项演示呈现机器人对手臂、胸部接触的反应。
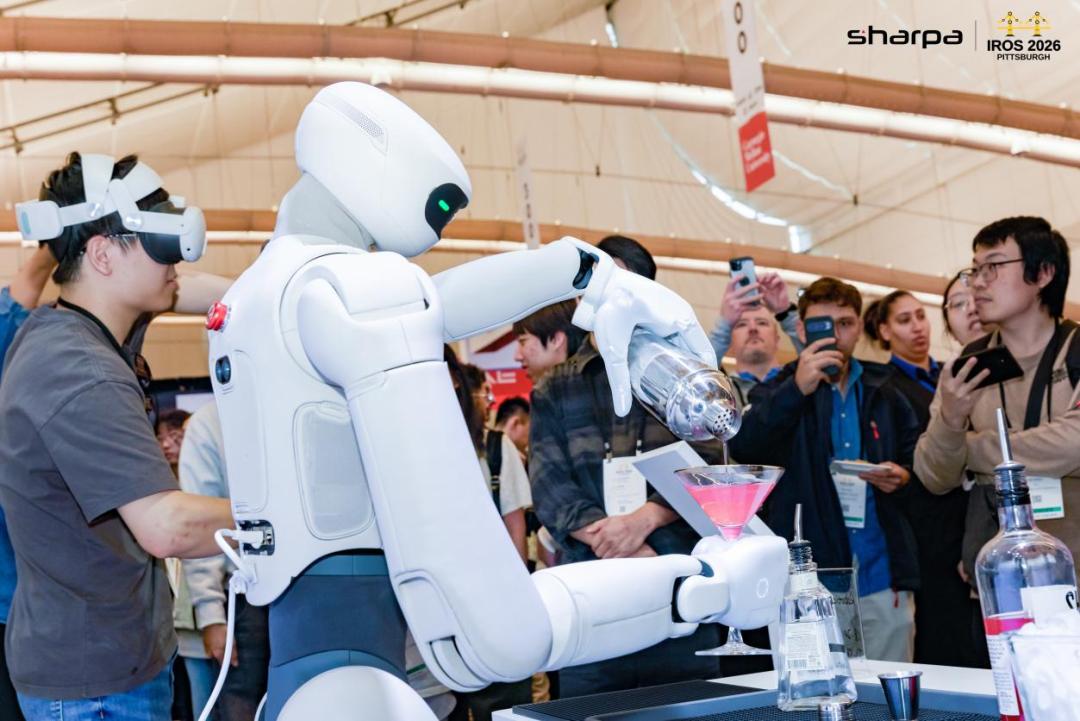
纸杯变形、物体滑动,都会改变机器人的操作条件。围绕同一任务调整硬件、感知、控制与数据采集,使团队有机会判断问题出在哪个环节:是动作范围不够、接触没有被及时感知,还是控制未能作出有效调整。
如果复杂操作的真正难度,是接触发生之后如何持续感知、判断和纠错,那么灵巧手很难再被视为一个孤立部件。行业的焦点,开始变成由手、身体、触觉、控制和数据共同构成的操作系统。能否让这些能力在同一个任务里形成闭环,才决定机器人最终能处理多复杂的现实问题。
已有模型与任务经验为新品提供了研发基础,在D01、W02上的适配效果还需通过对应的任务测试验证。
04. 成为顶尖团队的创新起点,才有定义行业的底气
一家机器人公司的技术影响力,也体现在它能为别人的创新提供什么条件。
南洋理工大学的选型经历,说明了研究者如何权衡机械手的能力。在Sharpa官网刊载的访谈中,助理教授Ziwei Wang介绍,团队此前使用的低自由度手,在旋拧、装配中的位置精度和腕指配合上受到限制;另一款手又过大,难以进入齿轮箱的装配空间。最终选择W01,考虑的是精度、内置触觉及配套的模型文件、部署工具和遥操作支持。
他特别提到掌指关节(MCP)的侧向运动:“关键要看是哪个关节,以及它能带来什么动作。”这与W02取消的小指根部CMC是不同的运动能力。对研究者来说,每个关节是否必要,要由手头的任务决定。
选定硬件后,团队还需要让这些能力参与控制。南洋理工大学等机构的DexTeleop-0研究,用两条UR7e机械臂和两只W01搭建平台,在人的遥操作指令上加入触觉修正。
7名操作者分别对每种方法、每项任务进行了5次测试。在涉及双臂配合和液体转移的Tube Operation任务中,第3阶段完成率由直接映射动作时的34.29%,提高到77.14%。硬件没有更换,触觉信息的使用方式改变了任务结果。
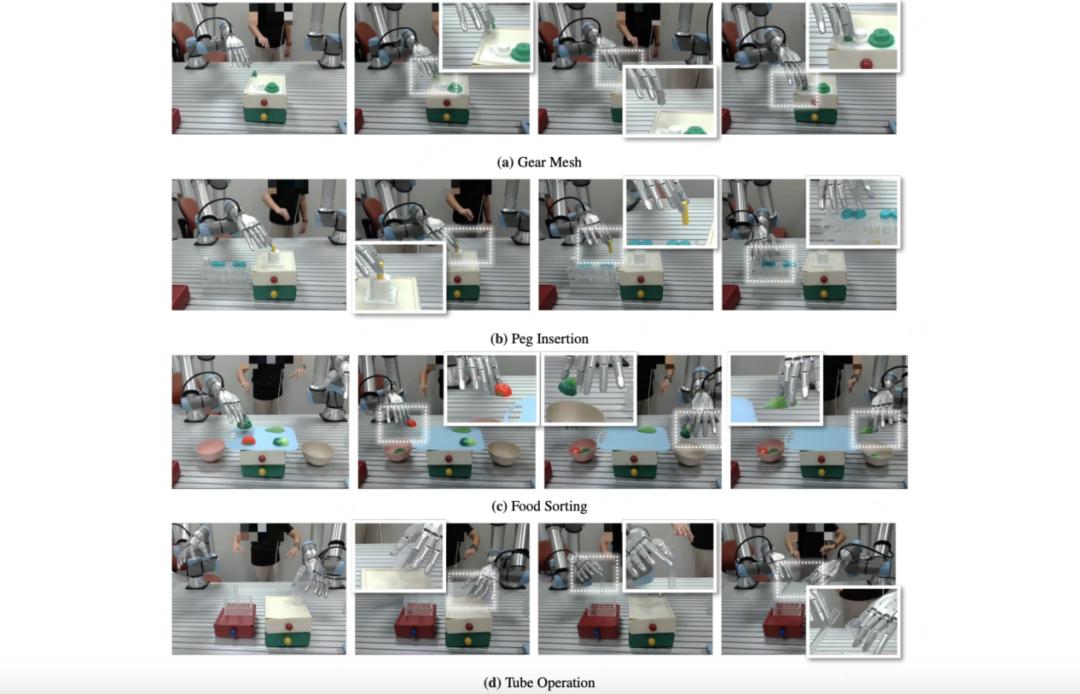
在南洋理工大学等机构的DexTeleop-0研究中,两只UR7e机械臂末端搭载两只Sharpa Wave灵巧手,将元器件拧入齿轮箱,并将光滑的球体装配到管子上
同一款手也能支撑不同的算法路线。加州大学伯克利分校、英伟达等机构的CAIP研究,利用人类视频与机器人数据改进视觉模型,W01则为叠衣、抽纸巾等任务提供了双手操作的测试条件。
研究能否开展,也取决于硬件集成的投入。W01配套的SDK、模型文件与遥操作支持,帮助研究者将机械手接入控制程序和仿真环境。
上海交通大学、复旦大学、香港大学等团队的Bench2Dex研究,则将Sharpa手型纳入基于Isaac Lab的仿真评测,与IIWA7机械臂组合,用于双手拼图装配任务。
英伟达则把实验所需的软硬件进一步组合。
今年6月公布的Isaac GR00T人形机器人参考设计,包含宇树H2 Plus、两只Sharpa Wave触觉五指手、Jetson Thor,以及GR00T软件和开发流程,用于数据采集、策略训练和真机验证。研究者可以据此搭建配置较为一致的实验。
据英伟达披露,Ai2、苏黎世联邦理工学院、斯坦福机器人中心等机构计划采用,产品计划于2026年末供应。
选型、算法验证和实验集成,决定了一只手能否进入研究流程并持续被使用。W01已有采用基础,W02仍需回答旧程序如何迁移、新增触觉如何接入,以及同一任务的表现有何变化。D01和AE01提供的整机操作、触觉示教与数据获取,也需要在开发者的实际使用中,检验适配成本和任务效果。
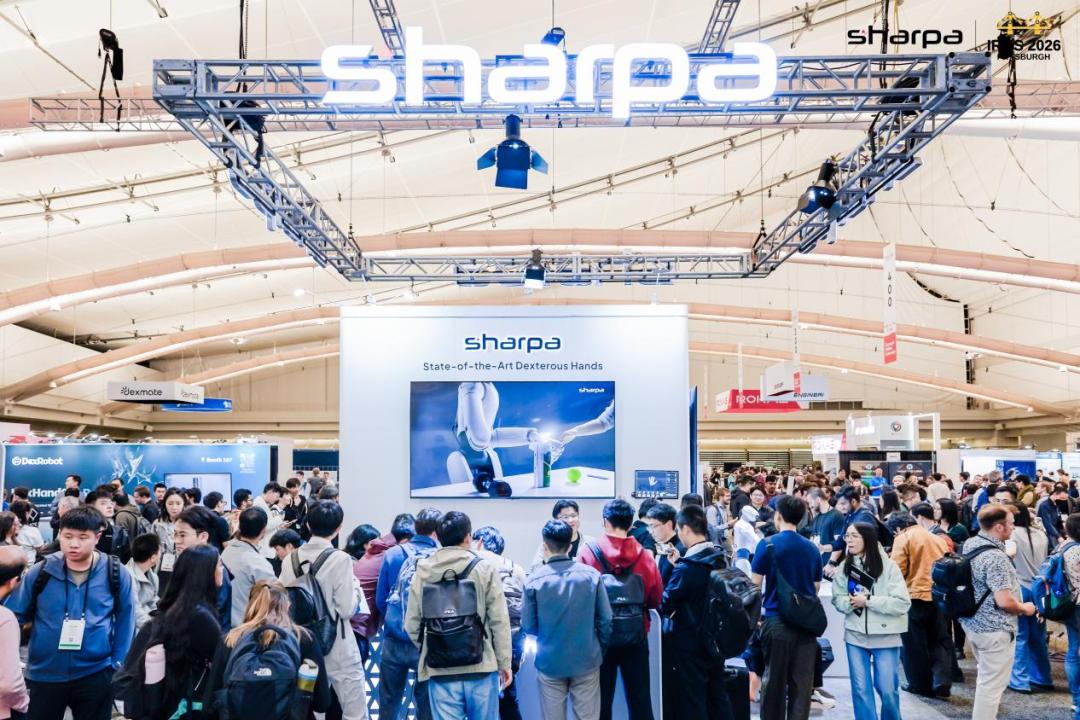
Sharpa在美国匹兹堡IROS的展台现场
对一家机器人公司而言,技术影响力也不再是自身能够完成多少任务。只有当硬件、接口和数据能力足够通用,能供其他团队在上面开发新的模型、控制方法和机器人系统,它的技术选择才可能真正变成行业每日调用的基础设施。可复用性才决定了一套技术路线能走得多远。
灵巧操作的竞争,正在把硬件、模型与数据推向更紧密的协同。22变21这样的产品取舍,也需要放在完整任务中理解。关节能做出多少动作、触觉能获取多少信息,最终都要接受同一个检验——机器人能否在接触不断变化的物体时,持续、稳定地完成操作。
全栈研发的价值,体现在这些能力能否共同解决问题。当硬件与模型协同改进,研究成果又能被不同团队采用、验证和继续发展,一家公司的探索才有机会转化为整个行业的积累。
在硬氪看来,灵巧操作的定义权,也将在这一过程中逐渐形成。能够经受真实任务检验、支撑更多人继续创新的技术,才有可能成为行业共同的参照。对于具身智能而言,这意味着每一次进步,都能为下一次突破留下可用的基础。