Einen Freiheitsgrad reduzieren, Sharpa sichert sich das Definitionsrecht für dextrale Manipulation.
Sharpa hat bei seiner neuen Generation geschickter Hände einen Freiheitsgrad aktiv weggelassen.
Am 28. September veröffentlichte Sharpa auf der Internationalen Konferenz für Intelligente Roboter und Systeme (IROS) in Pittsburgh, USA, die neue Generation geschickter Hände W02. Im Vergleich zum Vorgängermodell ist ihre Struktur kompakter, ihr Gewicht geringer, und die taktile Abdeckung wurde von den Fingerspitzen auf die Finger und die Handfläche ausgeweitet, während die aktiven Freiheitsgrade von 22 auf 21 reduziert wurden.
Die Freiheitsgrade bestimmen, wie viele Bewegungen die Roboterhand unabhängig steuern kann, und gehören zu den intuitivsten Parametern zum Verständnis der Fähigkeiten einer geschickten Hand. Für ein Unternehmen, das einst 22 aktive Freiheitsgrade in eine Struktur in menschlicher Handgröße integriert hat, ist diese Entscheidung sehr bedeutungsvoll.
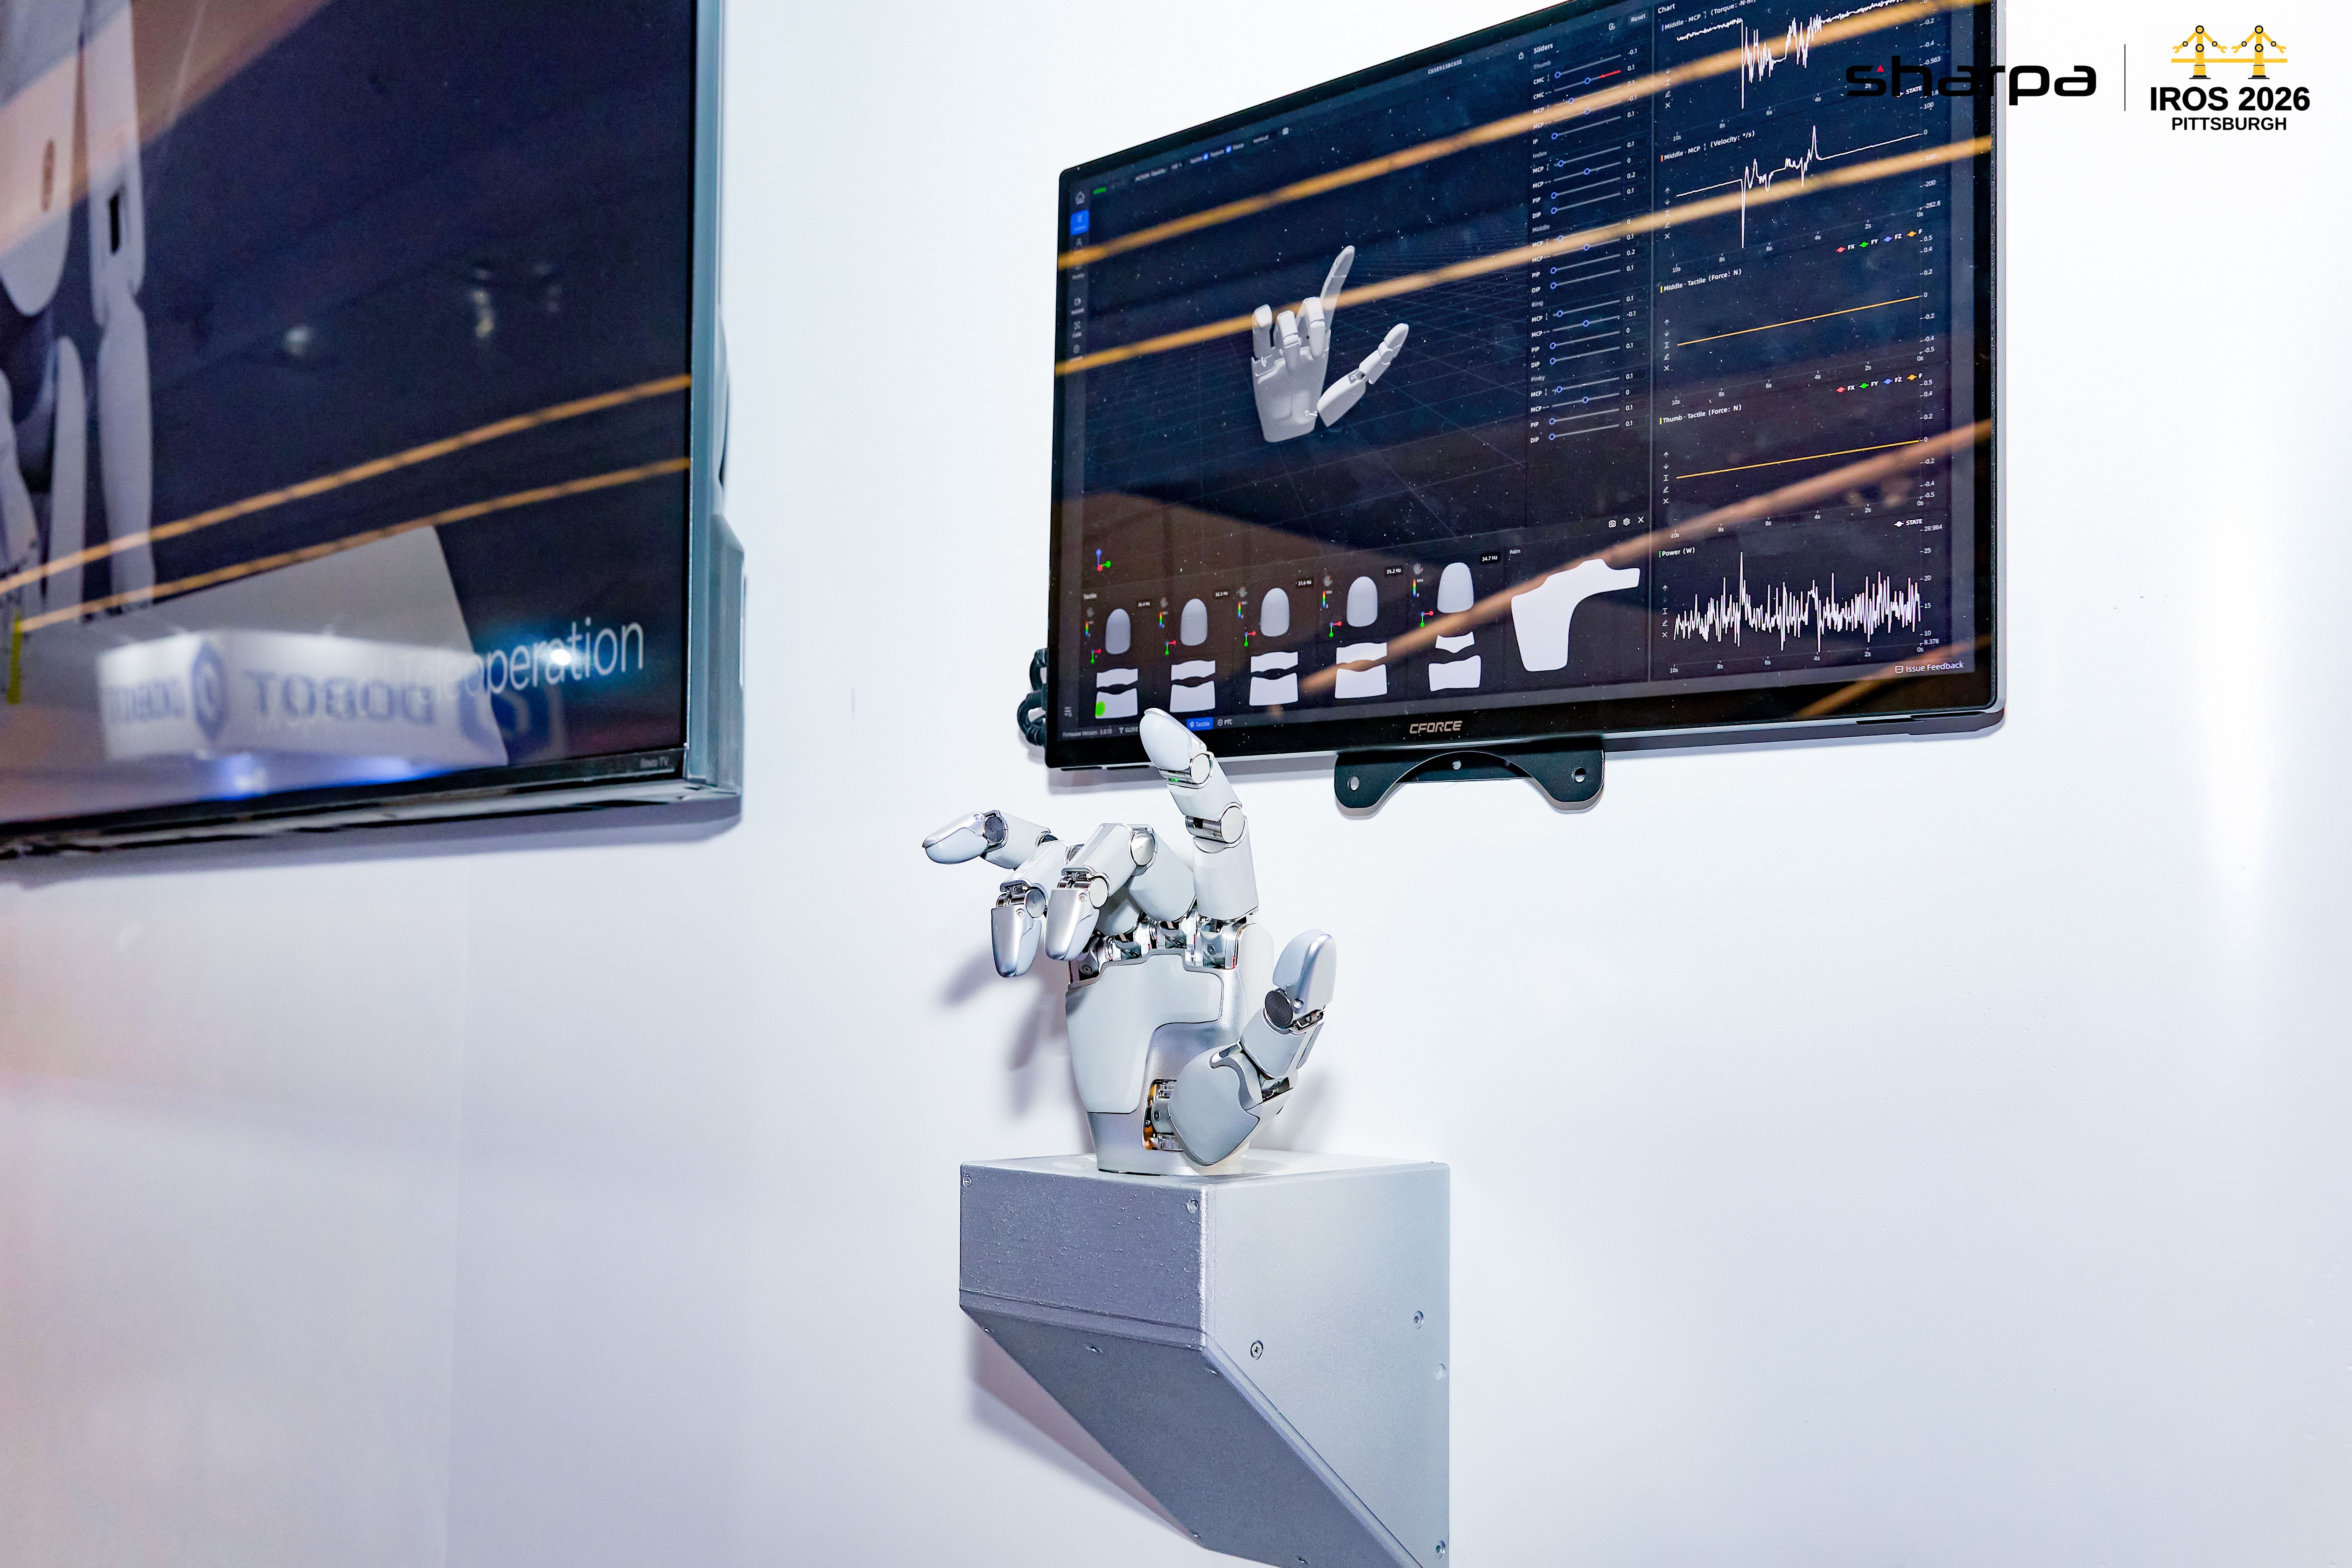
Sharpa neue Generation geschickter Hand W02
Gleichzeitig mit der W02 wurden auch der allgemeine humanoide Roboter D01 und das Exoskelett-Datenhandschuh AE01 vorgestellt. Ersterer sorgt für die Gesamtbewegung und die taktile Wahrnehmung des Körpers, letzterer wird für die Teleoperation und die Datenerfassung verwendet. In Kombination mit dem zuvor eingeführten Betriebsmodell CraftNet versucht Sharpa, das Design der Hand in den vollständigen Betriebsprozess mit Wahrnehmung, Steuerung und Fähigkeitsentwicklung einzubeziehen.
Was geht genau verloren, wenn ein Freiheitsgrad weggelassen wird, und was kann dafür gewonnen werden? Dies muss anhand der Aufgaben beurteilt werden, die der Roboter ausführt.
01. Von 22 auf 21: Sharpa schreibt erneut die Bewertungsstandards für geschickte Hände neu
Die Freiheitsgrade sind einer der am häufigsten verglichenen Indikatoren für geschickte Hände. Mehr unabhängig steuerbare Bewegungsdimensionen bieten der Roboterhand mehr Haltungs- und Aktionskombinationen, erhöhen aber auch die Komplexität von Struktur und Steuerung. Ob sie vollständig genutzt werden können, hängt von den Anforderungen der Aufgabe an die Hand ab.
Im Mai 2025 brachte Sharpa die erste Generation geschickter Hände auf den Markt, die 22 aktive Freiheitsgrade, visuelle Taktilität und die Konfiguration einer menschlichen Hand kombiniert. Dieses Produkt, das ursprünglich Sharpa Wave hieß und heute W01 heißt, fand später Eingang in die Referenzlösungen für Roboter an zahlreichen Spitzenuniversitäten und bei NVIDIA. Die Übernahme durch externe Entwickler hat auch dazu geführt, dass die Produktauswahl von Sharpa die Art und Weise beeinflusst, wie mehr Teams geschickte Bedienvorgänge realisieren.
Bei der zweiten Generation begann das Unternehmen, den Beitrag eines der Gelenke neu zu bewerten.
Bei der W02 wurde der Freiheitsgrad des CMC-Gelenks (Karpometakarpalgelenks) an der Wurzel des Kleinfingers reduziert. Aus früheren Anwendungsuntersuchungen von Sharpa geht hervor, dass dieser Freiheitsgrad bei häufigen Greifvorgängen und Handinnenoperationen selten verwendet wird, hauptsächlich darin besteht, dass sich der Kleinfinger um seine eigene Achse dreht, und für die meisten praktischen Aufgaben nur einen begrenzten Beitrag leistet. Wenn man ihn weglässt, kann die Struktur an der Wurzel des Kleinfingers vereinfacht und die Anzahl potenzieller Ausfallpunkte reduziert werden.
Bei dieser Anpassung stand zunächst das Gleichgewicht zwischen Stabilität und dem Design der gesamten Hand im Vordergrund. Ob eine zusätzliche Bewegungsdimension die entsprechenden Kosten für Struktur, Gewicht und Steuerung wert ist, muss im praktischen Einsatz beurteilt werden. Sharpa gibt an, dass die Anpassung der W02 auch das Feedback aus Gesprächen mit zahlreichen Kunden berücksichtigt hat.
Sharpa neue Generation geschickter Hand W02
„Selten verwendet“ ist immer noch durch den Aufgabenbereich eingeschränkt.
Niedrigfrequente Aktionen bei häufigen Greifvorgängen können bei bestimmten speziellen Operationen nützlich sein. Um die Kosten für das Weglassen zu beurteilen, muss die Erfüllung der Aufgaben, die Fehlerursachen und das Dauerlaufverhalten der beiden Generationen im Rahmen derselben Aufgabe verglichen werden. Die Reduzierung eines potenziellen Ausfallpunkts ist eine Überlegung im Strukturdesign; um wie viel sich die Stabilität der gesamten Hand verbessert, müssen noch Testergebnisse zeigen.
Gleichzeitig mit der Reduzierung der Freiheitsgrade änderten sich auch die Größe und die Wahrnehmungsfähigkeiten. Nach Angaben des Unternehmens ist die Gesamtgröße der W02 im Vergleich zur W01 um etwa 30 % verringert und ihr Gewicht geringer, was dazu beiträgt, die Belastung des Unterarms zu senken. An den Fingerspitzen werden hochauflösende visuelle taktile Sensoren verwendet, und die Handfläche sowie andere Bereiche sind mit elektronischer Haut bedeckt.
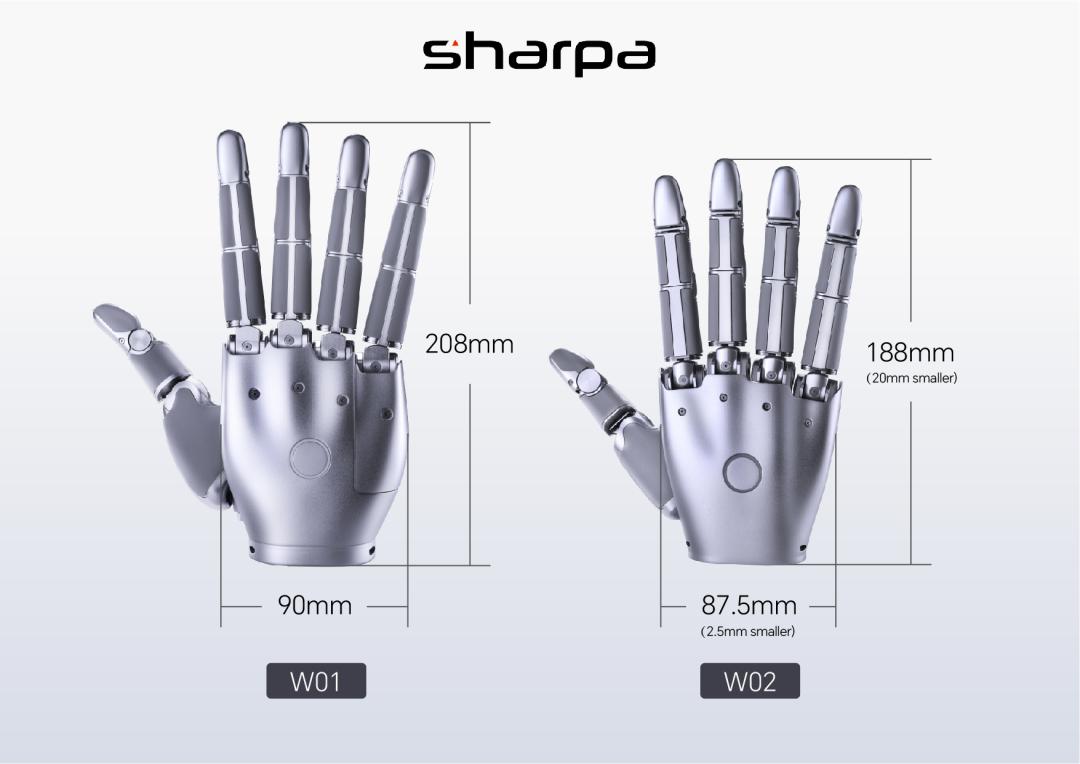
Vergleich zwischen Sharpa geschickter Hand W01 und W02
Die Bedeutung der Größe zeigt sich im Betriebsraum deutlicher. Türgriffe, Besteck, Werkzeuge und zahlreiche Arbeitsabläufe sind auf die Größe der menschlichen Hand ausgelegt. Eine zu große mechanische Struktur kann selbst mit mehr Bewegungsfähigkeiten schwer in diese Umgebungen eindringen.
Die Erweiterung der taktilen Abdeckung entspricht einem weiteren Problem: Die Kontaktstelle zwischen Objekt und Hand ändert sich mit der Bewegung. Wenn weiche Objekte gehalten werden, muss der Druck entsprechend der Verformung angepasst werden; bei der Verwendung von Werkzeugen müssen die Fingerposition, der Kontaktzustand und die Bewegungsbahn berücksichtigt werden. Wo der Kontakt stattfindet und ob das Objekt rutscht, wirkt sich auf die nächste Aktion aus. Die neu hinzugewonnenen Wahrnehmungsinformationen können nur dann zur Verbesserung des Betriebs beitragen, wenn sie rechtzeitig in die Steuerung einbezogen werden.
Von 22 auf 21: Sharpa behält die Bewegungsfähigkeit mit hohem Freiheitsgrad bei und legt mehr Wert auf Stabilität, menschliche Handgröße und Kontaktwahrnehmung. Die Komplexität der mechanischen Struktur ist nicht gleichbedeutend mit der Komplexität der bearbeitbaren Aufgaben. Ob diese Entscheidung sinnvoll ist, hängt davon ab, ob die geschickte Hand in Zusammenarbeit mit Handgelenk und Arm fortlaufende Aufgaben bei sich ständig ändernden Kontakten stabil erfüllen kann.
Das bedeutet auch, dass der Wettbewerb um geschickte Hände möglicherweise von der „Maximierung der Parameter“ zur „Maximierung des Aufgabenbeitrags“ übergeht. Freiheitsgrade, Größe, Gewicht und Sensorik sind keine voneinander unabhängigen Indikatoren mehr. Wichtiger ist, ob sie sich unter begrenzten Struktur- und Steuerungskosten tatsächlich in Aufgabenfähigkeiten umwandeln lassen.
Für die Branche der verkörperten Intelligenz ist es heute ein Trendfaktor, dass man im Vergleich zu „wer macht es komplexer“ beweisen kann, dass jede Komplexität nützlich ist.
02. Nach dem Kontakt beginnt der harte Kampf um geschickte Bedienvorgänge
Zuvor sind Sharpa-Roboter bereits in einem DQ-Geschäft in Shanghai eingesetzt worden, wo sie die vorhandenen Geräte, Werkzeuge und Betriebsabläufe des Geschäfts nutzten, um an der Herstellung von Eiscreme teilzunehmen. Solche Aufgaben erfordern, dass sich der Roboter an bestehende Arbeitsabläufe anpasst, und stellen gleichzeitig die Bewegungsfähigkeit, Größe und Wahrnehmung der Hand auf die Probe.
Beim Rühren muss der Roboter beispielsweise einen Pappbecher halten und gleichzeitig mit Daumen und Zeigefinger einen Metallring am Becherrand befestigen. Der Pappbecher verformt sich, das Rühren verändert die Krafteinwirkung: Wird er zu locker gehalten, droht Instabilität, wird er zu fest gedrückt, kann der Becher zerstört werden.
Die Schwierigkeit besteht hier darin, dass Finger, Handgelenk und Arm sich kontinuierlich an die sich ändernden Kontakte anpassen und zusammenwirken. Die Finger halten die Position von Becher und Metallring, das Handgelenk passt die Haltung an, der Arm bewegt den Becher, und die Kraftrückmeldung steuert die Greifkraft.
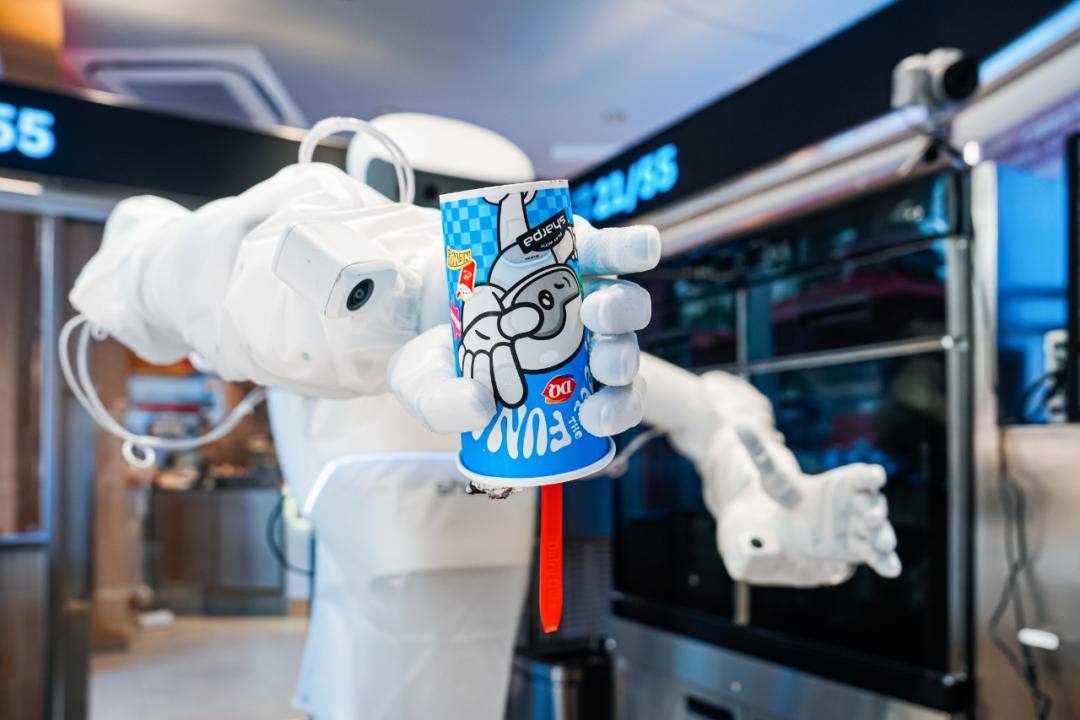
Sharpa Roboter stellt in einem DQ-Geschäft Eiscreme her
Sharpa CraftNet verarbeitet die Bewegungsplanung und die Kontaktsteuerung in Schichten.
System 1 ist für die Planung der Gesamtaktion zuständig und führt die Roboterhand zum Objekt; System 0 passt die Position von Hand und Fingern kontinuierlich mit einer Frequenz von etwa 100 Hz an, basierend auf der taktilen Rückmeldung. Der Ausführungszustand wird dann an die obere Ebene zurückgemeldet, um das System bei der Korrektur der Aktionsplanung zu unterstützen. Beim Roboter fließt die taktile Rückmeldung so in die Greifsteuerung ein, sodass der Roboter seine Aktionen an die sich ändernden Krafteinwirkungen anpassen kann.
Diese Aufteilung entspricht unterschiedlichen Verarbeitungsrhythmen. Die Gesamtaktion muss gemäß den Arbeitsabläufen fortgesetzt werden, während sich die Änderungen im Kontakt ereignen können, bevor die Aktion abgeschlossen ist. Die geschichtete Steuerung ermöglicht häufigere lokale Anpassungen.
Selbst wenn Wahrnehmung und Steuerung bereits verbunden sind, kann der Roboter bei sich ändernden Kontakten Fehler machen. Die WM-Craftnet-Forschung des Sharpa-Teams, die auf der CoRL 2026 vorgestellt wurde, fusioniert die Tiefe des Handgelenks, Taktilität, Eigenwahrnehmung und Aktionshistorie zu einem ständig aktualisierten Zustand und versucht, echte Sensorrauschen sowie Änderungen der Objektposition und der Kontaktbeziehung zu verarbeiten.
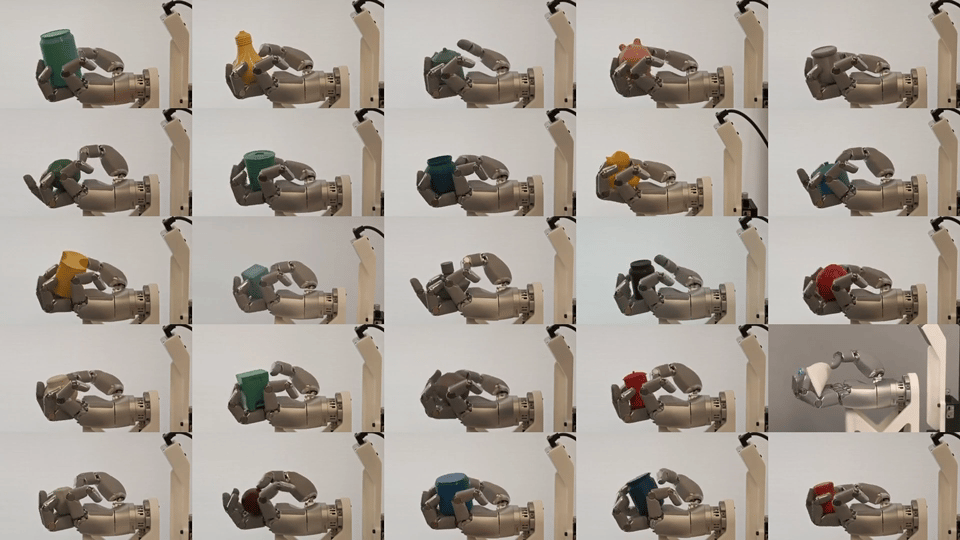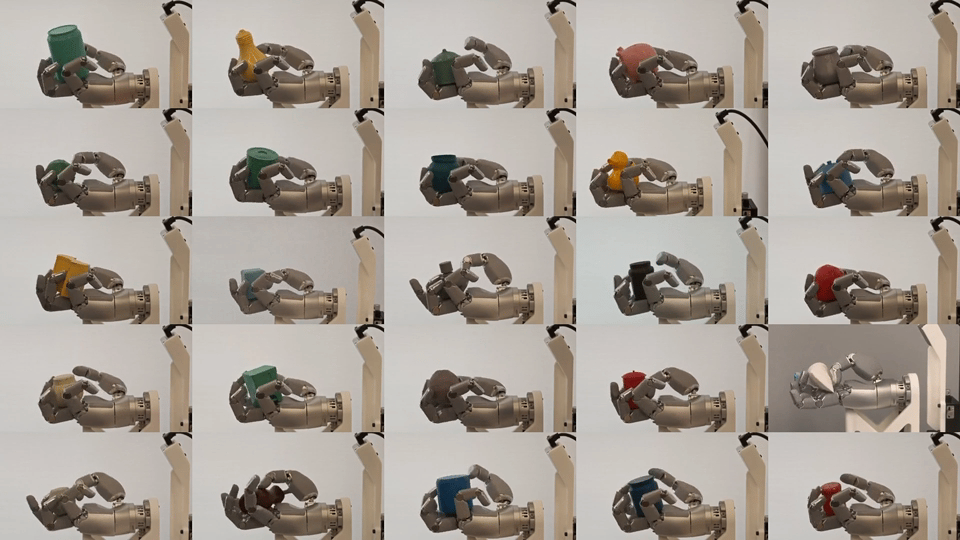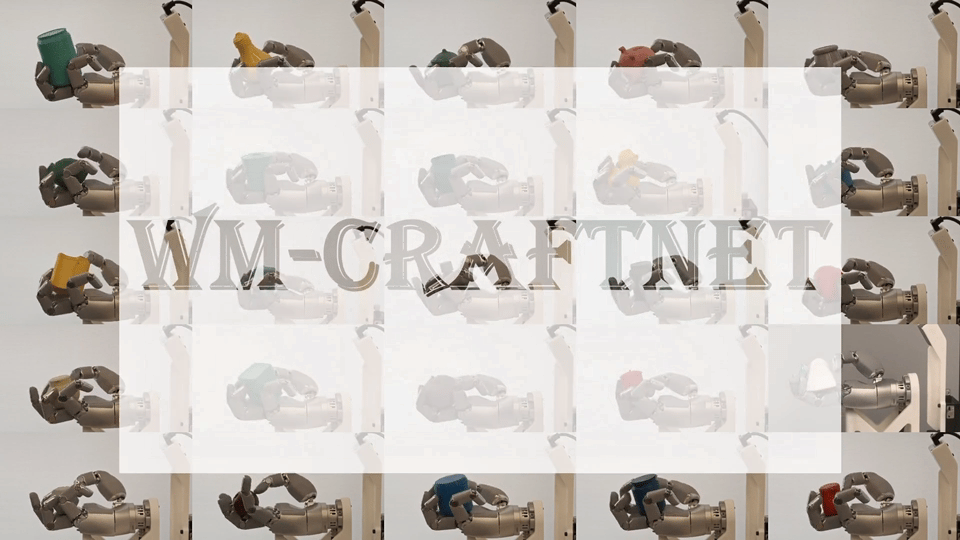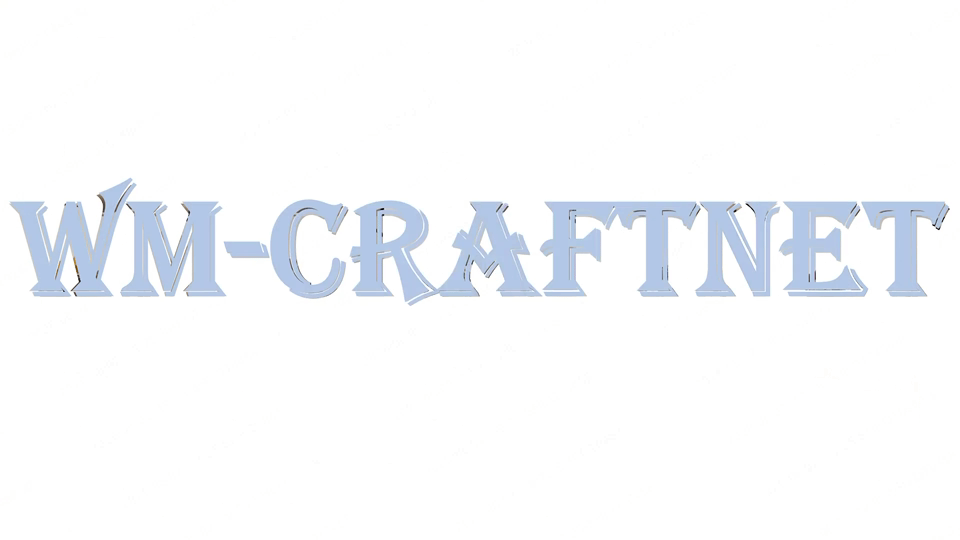
Bei der echten Demonstration der W01 kann der Eckblock kontinuierlich mehr als eine Minute lang gedreht werden. Bei einigen Störungstests kann das System den Griff anpassen und die Drehung wiederherstellen.
Das Forschungsteam hat auch Fehlerfälle veröffentlicht, beispielsweise kippt ein entenförmiges Objekt nach fünf Drehungen zur Seite. Die kontinuierliche Beurteilung des Kontaktzustands und die rechtzeitige Wiederherstellung des Griffs nach einem Stabilitätsverlust sind nach wie vor schwierige Probleme für das Steuersystem.
03. Die Definition der Obergrenze für geschickte Bedienvorgänge hängt vom gesamten System ab
Die neuen Produkte berücksichtigen erneut den Betriebsraum und die sich ändernden Kontakte.
Der D01 verwendet ein kugelförmiges Handgelenk in etwa menschlicher Größe, das die Anpassung der Haltung in beengten Räumen erleichtert; die elektronische Haut, die Bereiche wie Arm und Brust bedeckt, erfasst taktile Informationen mit einer Frequenz von 100 Hz. Nach Angaben des Unternehmens überschreitet die maximale Geschwindigkeit des Endeffektors des D01 10,5 m/s, und die Wiederholgenauigkeit beträgt 0,2 mm.
Die Größe des Handgelenks bestimmt, ob die Hand aus dem richtigen Winkel auf das Objekt zugreifen kann, während die taktile Wahrnehmung des Körpers den Wahrnehmungsbereich über die Fingerspitzen hinaus erweitert. Wenn das Bedienobjekt die Handfläche berührt oder der Arm von einer äußeren Kraft beeinflusst wird, muss das Steuerprogramm entscheiden, wie es reagieren soll, um zu vermeiden, dass lokale Anpassungen die laufende Aufgabe unterbrechen.
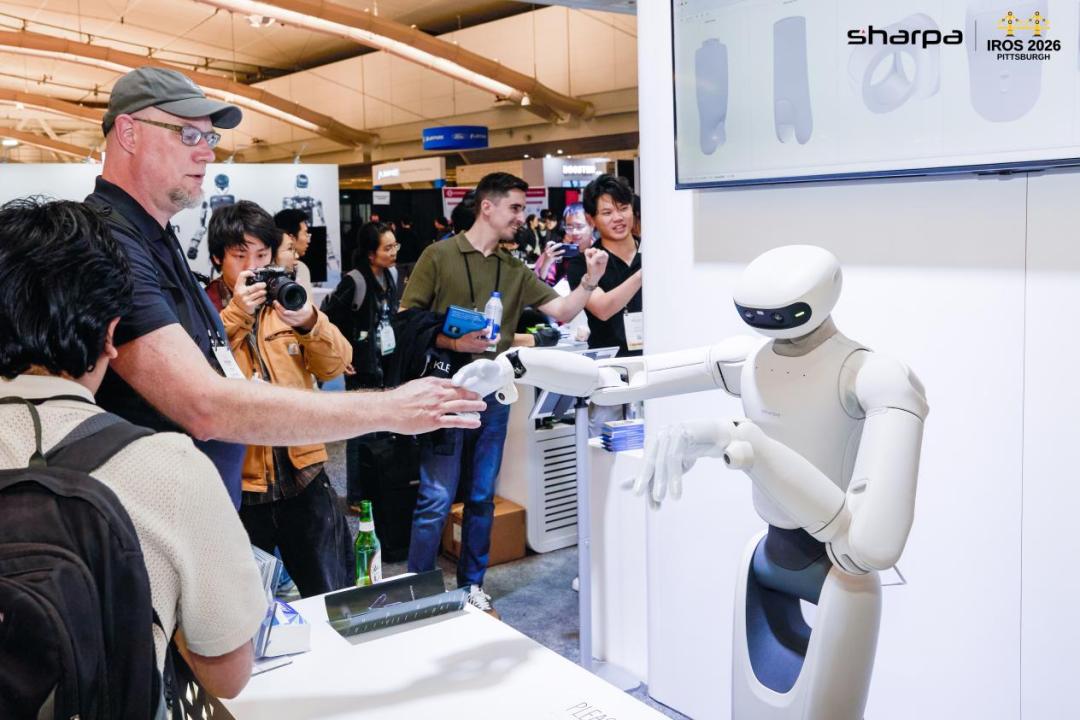
Die Art der Krafteinwirkung während des Kontakts beeinflusst auch, wie der Roboter Betriebsfähigkeiten erlernt. Der AE01 erfasst die natürlichen Gelenkbewegungen des Bedieners über 22 Encoder und bildet die Aktionen auf den Roboter ab; jede Fingerspitze unterstützt 256 Stufen dynamischer taktiler Rückmeldung, die die Greifkraft und den Kontaktzustand an die menschliche Hand zurückgibt. Der Bediener kann gleichzeitig sehen, wie sich das Objekt bewegt, und seine Aktionen anhand der Kontaktrückmeldung anpassen, sodass die Lehre Kontaktinformationen liefert, die den Aktionen entsprechen.
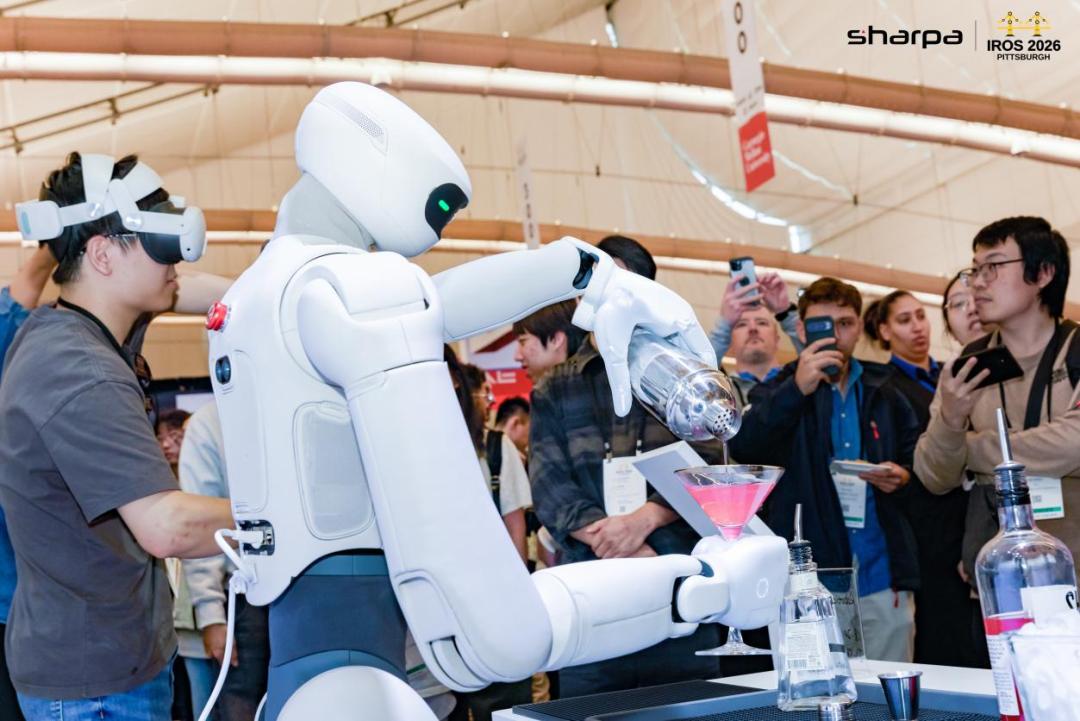
Die Cocktail-Demonstration vor Ort auf der IROS erfolgte per Teleoperation: Der Bediener trug den AE01, steuerte den D01 und führte nacheinander das Hinzufügen von Eis, das Eingießen von Getränken, das Schütteln und das Ausgeben durch. Eine weitere Demonstration zeigte die Reaktion des Roboters auf Kontakte an Arm und Brust.
Verformungen von Pappbechern oder das Verrutschen von Objekten verändern die Betriebsbedingungen