企业案例分享:坤煜量子|36氪2026产业未来大会
2026年,产业投资进入深水区,资本、技术与产业加速融合,旧的投资逻辑不再使用,新的共识正在诞生。2026产业未来大会聚焦新周期机遇,共探产业未来与“中国之光”的诞生。 9月9日至10日,由36氪主办的2026产业未来大会以“深水之上,共振新生”为主题的在北京亦庄举行。来自国资平台、产业投资基金、企业CVC、创新企业及专家学者走到一起,聚焦量子科技等未来产业走向产业化。大会深度探讨当下前沿技术与产业视角,集中展示超导、光量子、离子阱等技术路线突破,分享大量具体产业场景、产业体系搭建、与异构计算前景。共同探讨科技产业投资的未来。
以下对话,经36氪整理编辑:
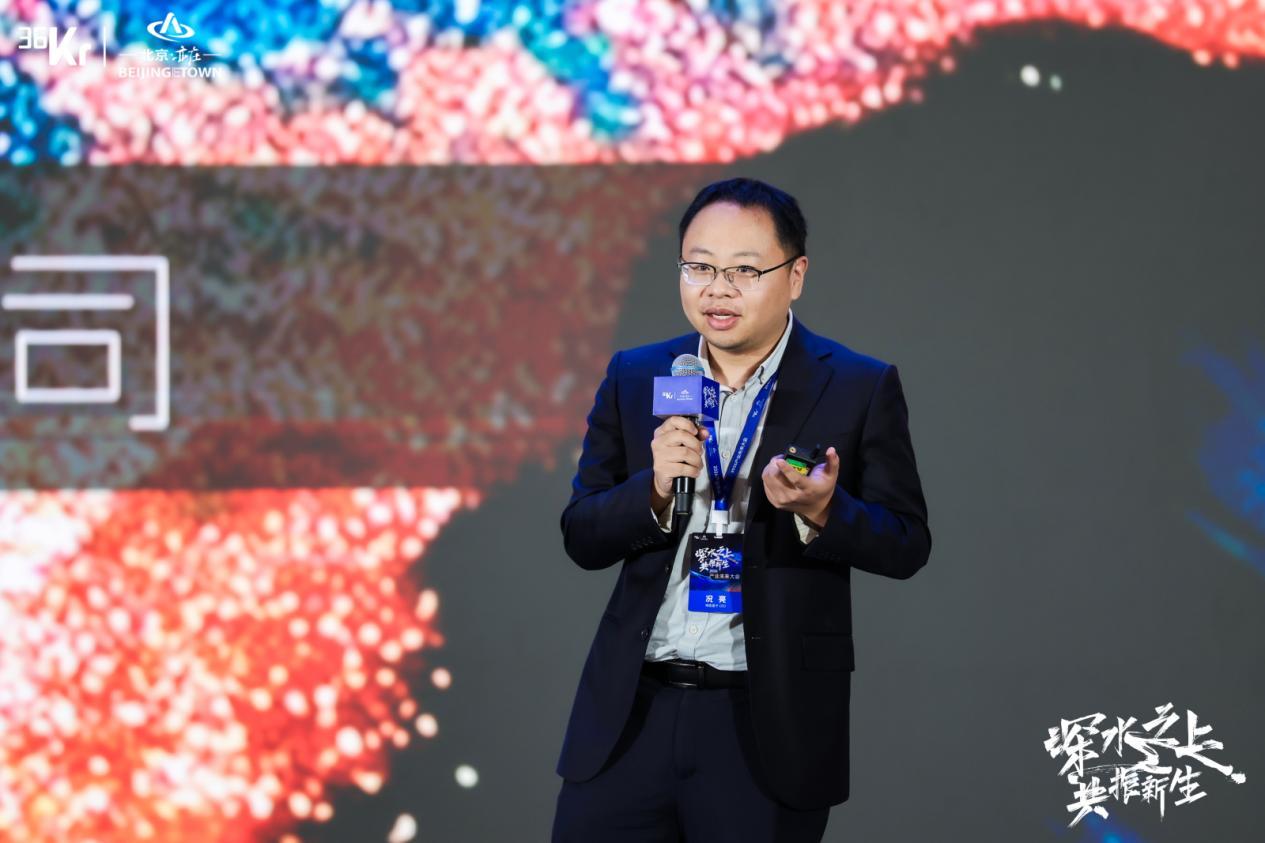
演讲者:坤煜量子CEO 况亮
况亮:大家好!今天我们想分享的是量子成像雷达。现在在成像领域或光学视觉领域,有两个很有意思的现象,比如平常生活中拍照片、拍视频,用的是摄像头;在很多动态交互场景中,比如在汽车、机器人、无人机上,用的是激光雷达或毫米波雷达,但很多时候这两类器件都是基于分别的光路收发而共同工作。我们就在想,如果各种信息获取都基于光学,根据第一性原理,能不能让一次光场就能完成所有信息摄取,这就有了量子成像雷达的用武之地。
再用量子关联实现量子成像雷达,就会有更加新奇的现象,一是可以进一步突破传统很难克服的边界,比如在空中探索,碰到雨雪雾,碰到极暗天气,很难获得视觉信息,但量子成像雷达依然可以在这方面做工作。
我们的发展路线与今天大会的主题很契合——深水之上,共振新生。
量子成像雷达,一是要下水,这一点我们正在跟京东方集团一起合作,把量子成像雷达用在水下,尤其浑浊的水、光线特别暗的水,把里面的信息探测出来;二是和航天科技集团合作,面对低空安全,在迷雾领域,不良天气下,一些极恶劣条件下,怎么获得视觉信息。
共振新生,我们正在跨领域共振,和大家一起落实量子成像雷达的产业化,不仅要走向半导体产业,还要走向各个感知终端。
我们的量子成像雷达,打个形象的比方,就是一双”量子眼”。它除了穿透性强,也特别抗干扰:不仅能穿透烟雾、浊水,还能通过一次光场同时给出两个信息(深度信息、距离信息)。这样就不走传统路线,即:不再需要用“摄像头 + 激光雷达”或“毫米波雷达 + 端侧算力”,再进行多模态融合,最后还要调用服务器和大模型,才能输出一个视场信息。我们的做法更偏第一性原理:直接给出目标的 3D 视场信息。
我们也正在逐步拓展它的应用领域。它可以跟具身智能、自动驾驶、自动安防、医疗设备等各个领域结合。视觉传感器一开始诞生之初就是面向各个领域的,量子时代到来之后,视觉信息依然是非常重要的传感信息。量子视觉传感通过光场进一步复杂调控,可以关联更多信息,除了现在的深度、距离之外,将来可能还有高光谱信息、速度信息、角度信息等,不断把各种信息一起纳入量子传感器,也可以与世界模型做深度融合,帮我们更加精准感知这个物理世界。我们做的是一个更加底层、更加端侧的技术。
以自动驾驶为例,涉及到多个器件做同一件事,这“多步走”策略会受一些物理边界限制,比如摄像头,会受困于不良天气,比如有的时候还会碰到一些晕光场景、黑暗场景,激光雷达点云通过另外一个光场,另外一次时空序列,与我们摄像头结合在一起时,两者对齐、标注、计算、测算算法调用,其实对车端的端侧算力消耗很大,并且对大模型最后拟出来的结果,在安全性能上不能100%信任,尤其关乎安全的问题,如果仅有1%安全漏洞,就不能认为通过自动驾驶的前端感知是足够安全的。
如果通过量子成像能够给出同一个视场所有点的图像,天然在物理层面就是一体的,从底层上就给了一个安全架构,并且不需要外接算力,不需要我们通过模型逼近,直接通过测量方式,实现3D传感。
我们也把这两条路线原理做了对比,传统光学,无论是多复杂模组,还原到最基本的东西,都是像和物的对应关系,我们利用光学相位把它传成电信号,来获得物体识别,但这样在多次光传递过程中,所有器件是被动的,被动接收各种信号,再整合成我们的信息,如果能够通过主动调控,在相关时空上,不光对光的波动性这个相位信息做调控,还可以通过光的粒子性,对强度信息做调控,用半导体各种器件、工艺,把量子关联计算、量子光学架构、量子随机数,与经典半导体工艺做深度融合,就得到了量子成像雷达。
它有很多相对传统光学的优势,不仅可以强抗干扰、3D成像,也不需要摆脱焦距限制,我们贯彻动态目标时,不再调焦,不再受困于失焦和过焦问题,也可以未定义成像,单像素不扫描,就可以得到整个视场。
这个来源于清华物理系技术,在这个领域独特贡献,就是解决了算力消耗问题。长期以来,量子成像都是受限于实验室的方向,一个最大的瓶颈是要做实时3D视频,包括对其他器件而言相对复杂多的光场调控方案,所以它一直没有摆脱服务器依赖。
清华物理系团队经过十年磨一剑的攻关,彻底摆脱了这样一个算力架构,开发了全新技术路线,现在能够完全用板卡级硬件,就能做实时3D的清晰量子成像。
在算法层面,我们改变了标准成像量子算法,把计算架构从先存储后处理的架构,直接变成了流式处理架构,不再需要存储算力,直接拿取所有图像主特征,边计算边丢弃,直接成像,能拿到强光和弱光下非常稳定的成像,还能拿到大画面的彩色成像,我们已经完成了电路板级别的样机,也提前完成了工程样机。9月11日,我们将在北京服贸会上,正式向大家发布我们的“煜见一号”量子成像雷达,可以用于低空安全和水下探测的一号机。
我特别赞同上一位演讲者的思路,量子技术落地有一个非常好的关键里程碑,就是深入现在的半导体工艺,半导体工艺意味着更加集约、更加集成、更加高效、更小体积、更低功耗,能够面向更广阔的端侧。我们接下来一个重要迭代工作,也会把量子成像雷达各个部件同时压缩成一个整体芯片化,让它变成像我们摄像头大小,就可以真正像我们所期待的那样,进入全世界的各个移动端侧。
相对传统技术,我们首先进入一个无人区,在需要抗干扰的时候,需要解决成像测距一体化时,包括恶劣环境、水体,需要全天候、全天时工作,这都是我们想和产业链一起打的一场硬仗。
我们也特别注意卡脖子问题,所以调研了国内供应链,发现也做的非常好,虽然性能未必能达到100%我们所理想的环境,但可以支撑发展的需要。
我们也和新能源汽车领域,包括很多其他领域做深度联动。我们的技术来自于清华大学物理系龙桂鲁/李俊林团队。
在应用领域:
第一,低空安全领域,现在无人机无论在军用,还是低空经济,已经走到了C位,外部无论是俄乌冲突,还是美以伊战争,以及一些安防事件,都表明低空安全领域还需要做大量研究工作。在这个领域,我们也和航天科技集团申报相关项目。
我们这个量子体系赋能到这个领域,有两个好处:
1、能够有效应对低慢小问题。
2、成像测距一体化,量子成像雷达可以两件事同时做,识别你的同时,马上能知道你的方位,我们可以把相关不同机器之间数据链响应时间压缩。
第二,水下视觉领域,我们正在和京东方集团一起合作,水下视觉一直是我们非常想探测,又苦于没有技术手段的领域。比如很多时候看水下的事情经常用声纳,如何能让水下从被听见到被看见,其实是产业的一大步,包括可以用来检修大坝裂纹,可以看水底下的爆炸物,有没有可疑目标,包括可以赋能到数字渔业,让数字渔业像陆地上的牧业一样,可以用上全新的数字化手段,实时看生物的生长状况。
做完全芯片化迭代之后,体积和功耗就会比较小,那样就可以进入到机器人和汽车端,因为这两个场景在我们量子成像雷达视角上比较像。行业里有句话:机器人是不带轮子的汽车,无论是汽车,还是机器人,整体性能进步,一定会依赖于前端感知。现在灵巧手、机械臂发展的非常快,也有很多维度,但大家始终对机器人的表现没有那么尽如人意,我们特别希望机器人能够深入我们生产生活中做一些精细的活,能够搞精细生产、精细生活服务,如果量子成像雷达能够给它一个非常底层的精准感知,能够让它的眼睛和手的感觉完全协同起来,人形机器人就会表现非常好。
最后,各种数据端可以连接到世界大模型,从物理底层层面,赋能到AI模型升级,我们是清华转化成立的坤煜量子公司,董事长是原清华高等研究院李家强院长,董事长也考虑到量子成像学科交叉特性,也组建了一个非常高规格的咨询委员会,量子成像需要各个行业一起努力,在不同交叉方向上,赋能量子成像雷达在各个领域的成长。
总的来说,对于量子成像技术的产业化,我们既要不断打磨做到技术高精尖,也要合作联动实现生态你我他。