南科大教授创办,深圳离电柔性触觉企业再获数千万元Pre-A++轮融资|硬氪首发
作者|黄楠
编辑|袁斯来
硬氪获悉,柔性触觉传感器公司「赛感科技」完成数千万元Pre-A++轮融资,本轮由广州工控东高基金独家投资。资金将主要用于离电柔性技术研发与新一代产品迭代落地,持续推进跨行业客户验证与产业化市场拓展,加速多场景行业渗透。
其中,广州工控作为产业投资方,同步为团队带来确定性的场景落地入口。目前已敲定首批订单,将落地于汽车制造环节。这也意味着触觉传感器的应用边界,正从具身智能赛道向外延伸,逐步渗透至工业质检、安全感知等多元场景。
赛感科技成立于2023年,技术源自南方科技大学超柔性电子学实验室,公司专注离电型柔性触觉传感器与机器人电子皮肤的研发、生产及销售,已完成材料、器件到系统层面的全链条技术布局。
创始人兼首席科学家郭传飞为南方科技大学材料科学与工程系长聘教授、国家杰出青年科学基金获得者,深耕柔性电子方向研究,累计申请专利40余件;CEO熊赓超拥有海尔体系内多年产业化操盘经验;团队汇聚二十余位博士、博士后科研骨干。
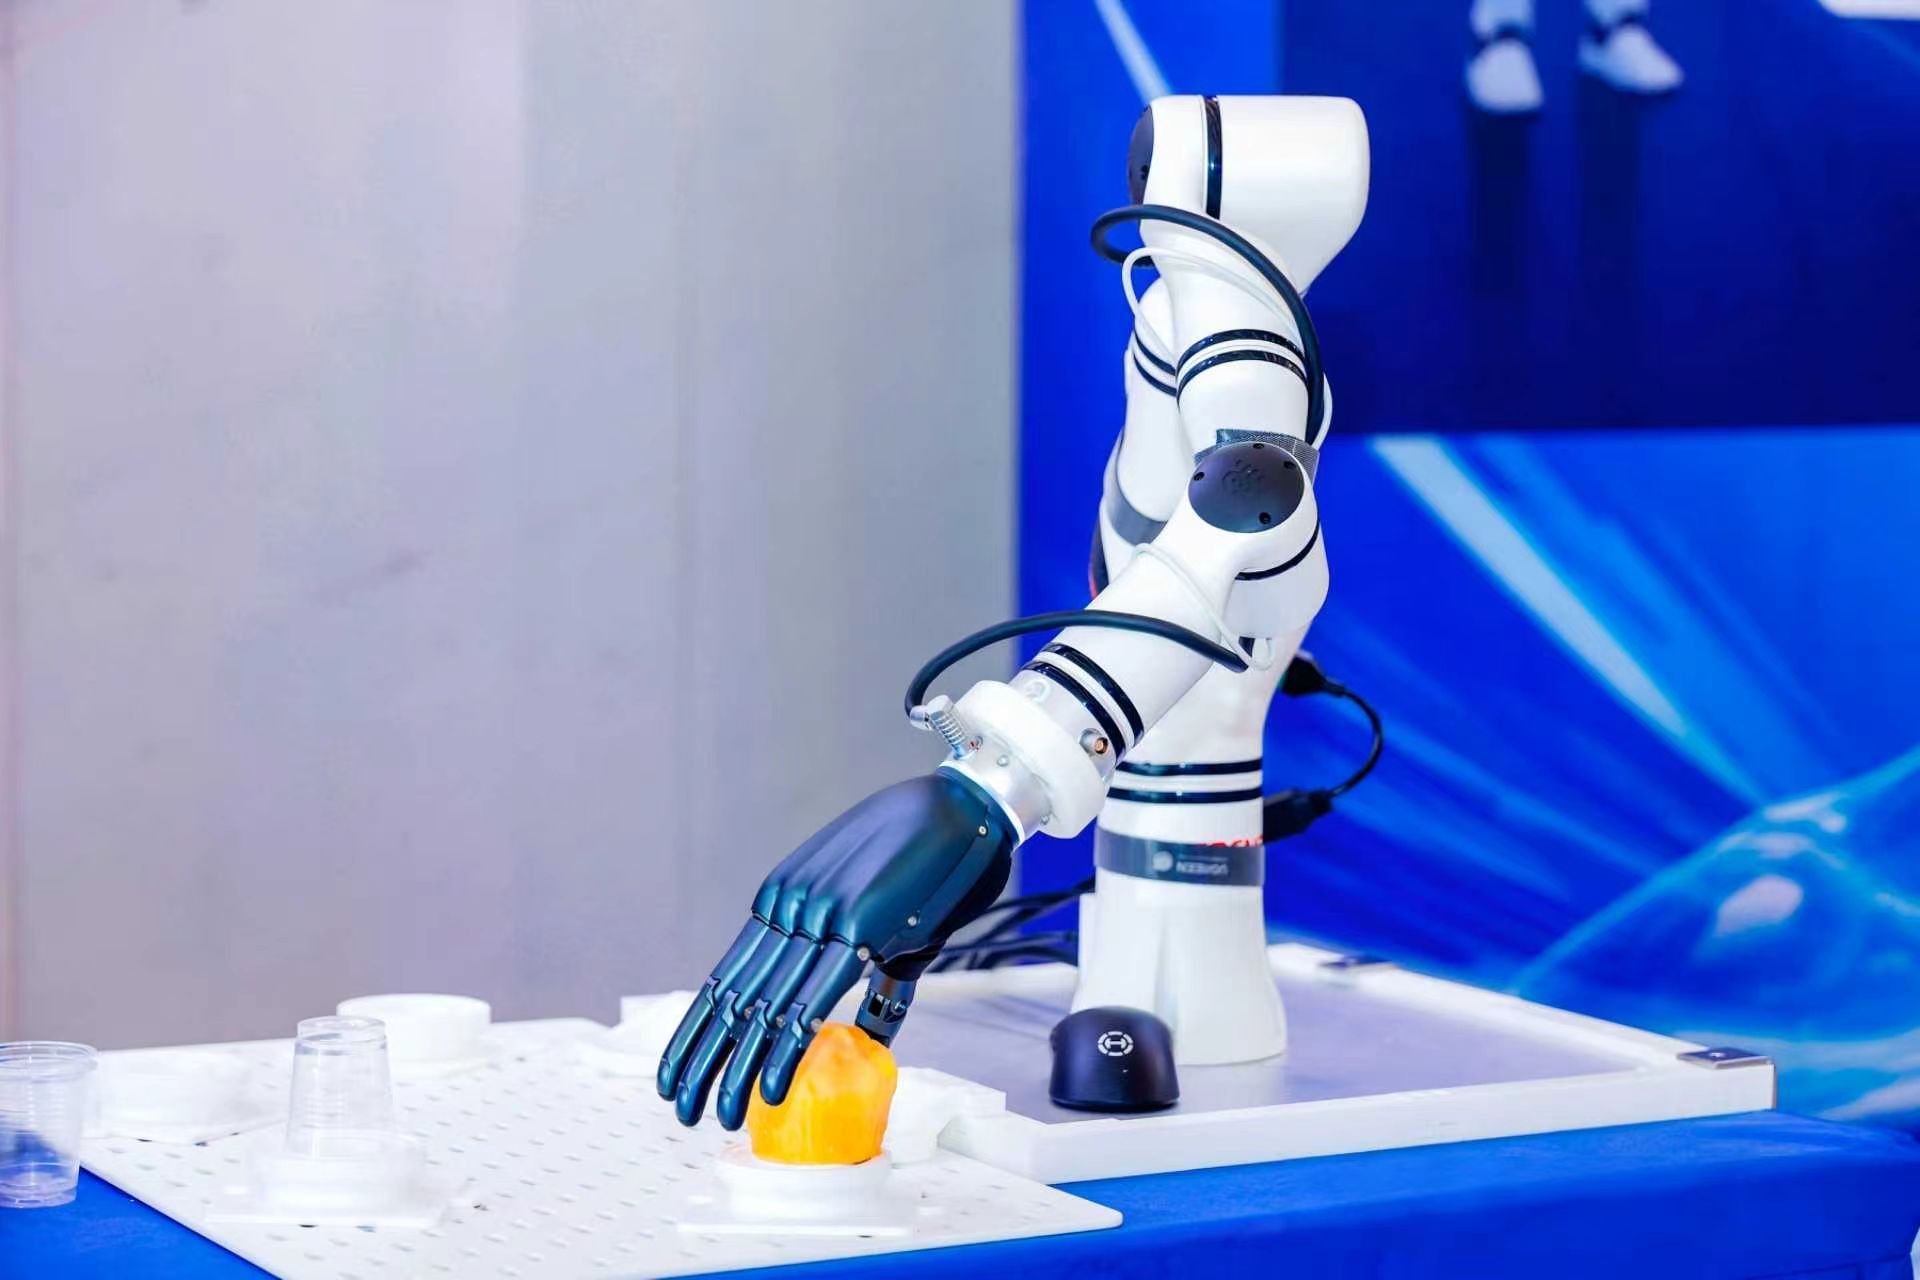
搭载赛感科技触觉传感器的灵巧手(图源/企业)
触觉在具身智能中的位置,已完成了从“可选项”到“必选项”的认知切换。“去年我们还需要向客户解释为什么机器人需要触觉,但今年3月之后,这已经不再是一个需要论证的问题。真正的分歧转移到了另一个层面,触觉信号究竟如何被用起来。”赛感科技CEO熊赓超说。
真正的工程难题才刚刚开始。一个必须承认的事实是,触觉与视觉在时间尺度上并不一致,视觉更新频率通常较低,触觉反馈则需要更高频率才能支撑闭环控制。将触觉信息简单拼接到以视觉为主的VLA模型中,容易造成频率错配,触觉非但不能增益,反而可能干扰原有决策。
触觉不是视觉的辅助通道,它需要独立的数据流、处理频率和模型接口。这意味着,当触觉信号进入具身基础模型时,不是增加一个输入通道那么简单,而是要从数据管道层面解决与视觉时间尺度兼容、同时保留触觉高频特性的问题。
为了保证触觉信号本身足够稳定可用,赛感科技团队从器件结构出发,其核心离电型界面电容技术,通过电子导体与离子导体接触面积的变化产生传感信号,在灵敏度、量程与线性度之间可以实现不同于传统路线的同步提升。
熊赓超告诉硬氪,传统柔性传感器长期受困于高灵敏、大量程、高线性度难以兼得的结构性矛盾,而离电方案能够在毫克级感知到百公斤级承载的全量程内保持线性响应。
具体指标上,赛感单点传感器和阵列电子皮肤,都具备低检测限、高灵敏度、大量程、高线性度的特点:检测限低至约1毫克、响应频率可达1KHz、量程可在1MPa中保持线性响应,用于在触觉手套形态下仍能保持这一水平,同时器件厚度和佩戴负担显著低于需要厚重结构做隔离的传统方案。
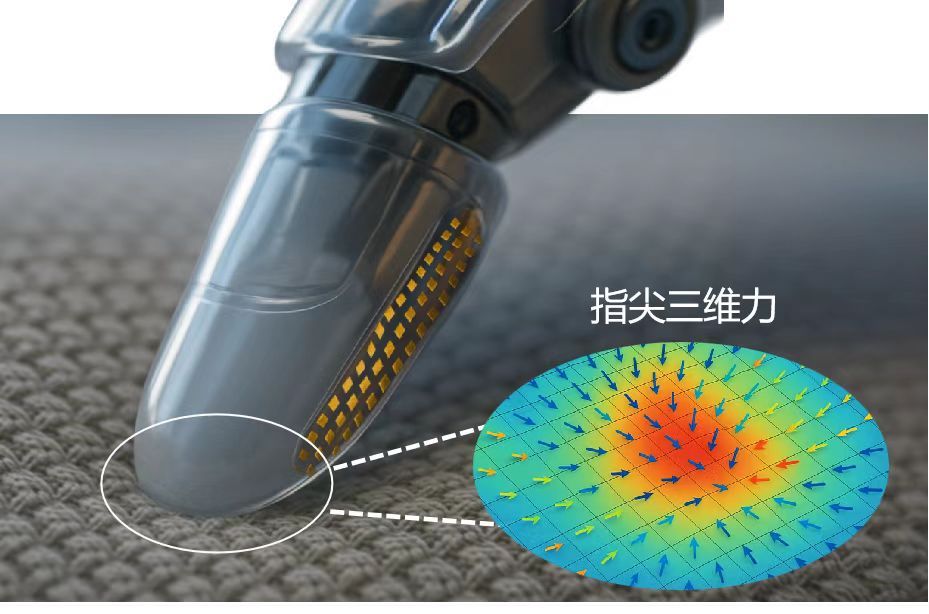
离电柔性触觉技术(图源/企业)
“我们发现,客户在需求文档中列出的切向力、摩擦、向心力和温度等指标并不低,但当他真正进入真实交互后,验收核心往往先落到稳定性和一致性上。”熊赓超指出,触觉传感器的工程价值,不在于单次峰值指标有多高,而在于跨设备、跨批次的数据是否可比。“若跨设备一致性不足,数据规模越大,模型侧的清洗与对齐成本越高,训练价值反而被稀释。”
这一性能边界进一步传导至赛感科技团队的交付策略。公司并未将竞争焦点放在单点精度上限的持续抬升,而是把稳定性和一致性前置为商业化设计的约束条件,在可重复、可标定的器件基础上优化精度表现。
相应地,赛感科技采用传感器、板卡与封装集成的指尖模组形态交付,完成出厂标定,商业端客户可直接在本体内增加该触觉模块,无需器件装配、标定与调试。通过把部分系统集成与一致性控制前移至器件端,降低了下游客户的工程耦合和跨设备数据对齐成本。
更值得关注的变化发生在触觉的物理覆盖范围上。熊赓超告诉硬氪,过去具身公司的订单需求主要集中在灵巧手指尖,自下半年以来,指腹、手掌、手臂乃至肩部、躯干和足底的触觉需求同步出现。赛感科技在2026年年中首发的全尺寸人形机器人电子皮肤系统,已将触觉从指尖扩展至全身区域,覆盖压力感知、碰撞检测与步态反馈。
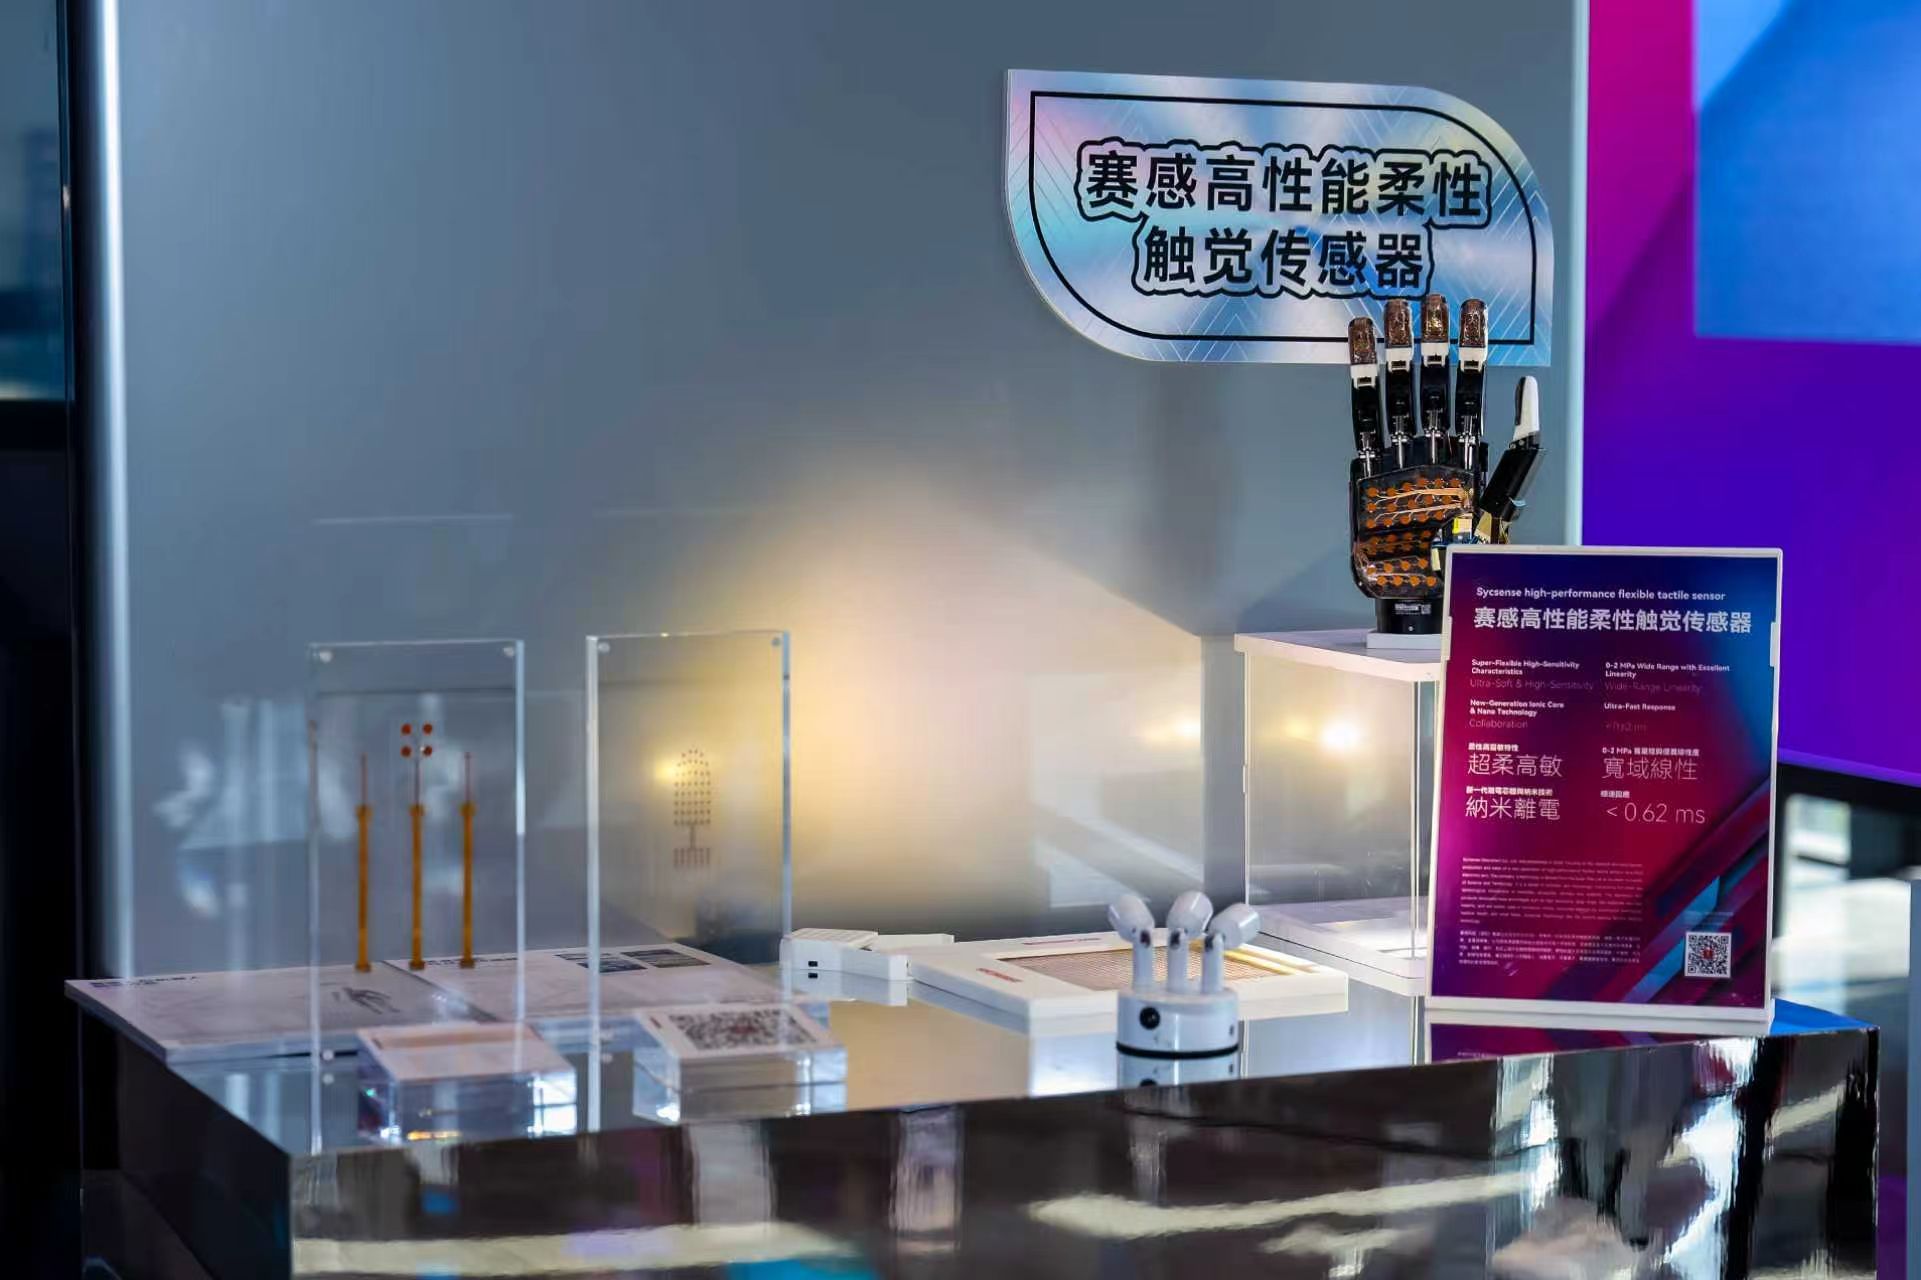
赛感科技柔性触觉传感器(图源/企业)
当柔性触觉技术从单点指尖感知走向全身电子皮肤部署,传感器又要面对一套全新的物理约束。灵巧手的自由度不断提升,手指内部空间持续被电机、传动结构挤占,传统硬质基板传感器的安装空间越来越紧张。同时,人形仿生形态对感知层提出曲面贴合、可拉伸的要求,并且在弯折、拉伸形变过程中,信号漂移必须维持在可控区间。
赛感的柔性蒙皮方案正是针对这一组约束设计,它支持直接贴附于曲面,而非在模具中预留平面槽位再嵌入传感器。这一能力让本体结构不需要为传感单元单独预留安装位,机身迭代、曲面铺覆的灵活度大幅提升,能够适配不同构型的人形机器人快速部署全身触觉感知。
“触觉和视觉一样,正在成为具身智能的基石性感知通道,但两者不是替代关系,而是互补关系。”熊赓超说。视觉让机器人看见世界,触觉让机器人摸到世界。在VLA向VTLA演进的主线中,VTLA模型不仅限于把触觉简单叠加进视觉架构,关键是让两种信息在正确的频率和语义层级上协同。
赛感科技试图占据的位置,是在离电材料与器件工艺之上,提供从指尖模组、全身电子皮肤到触觉数据流的系统级方案,同时以汽车制造、电池安全等非具身场景,验证触觉在极端负载和长期可靠性下的工程边界。
当触觉从“有没有用”进入“好不好用”的阶段,决定感知方案能不能规模化落地的,不只是灵敏度数字,而是器件一致性、交付节拍和与下游模型层的耦合深度。
以下为硬氪与赛感科技CEO熊赓超的访谈节选(经编辑):
硬氪:触觉从指尖走向全身,客户需求从单点精度转向稳定性和一致性,你们如何理解这一变化?
熊赓超:这两个方向其实是同一个问题的两面。
触觉传感器真正的工程价值,不在于单次采样的峰值精度,而在于跨设备、跨批次的数据具备可比性。一旦一致性不足,数据集越大,模型端的数据清洗、对齐成本就越高,数据本身的训练价值反而会被稀释。目前行业对基础指标已经形成共识,比如5到10克的触检能力、30牛量程,灵巧手负载大多在3至5公斤区间,不同方案的稳定性差距显著。
赛感的思路是把稳定性、一致性设为商业化前置约束,先保证器件可复现、可标定,再优化精度。交付上采用传感器、板卡、封装一体化的指尖模组,部分产品出厂完成标定,客户可直接集成,省去自行装配标定的工作。将集成与一致性管控前置,降低下游的工程耦合以及多设备的数据对齐成本。
而当触觉从指尖延伸到指腹、手掌、肩臂、躯干、足底,传感器又面临另一套约束。像肩部场景,核心需求不是重载,而是人机交互里的轻接触识别;并且全身各处对量程、灵敏度、柔性、成本的要求各不相同,不能用同一种传感器简单铺满。另一方面,灵巧手内部空间被电机、传动结构挤占,硬质基板方案难以布置;人形本体还要求感知层可曲面贴合、可拉伸,形变下信号漂移可控。
赛感的柔性可蒙皮方案可以直接贴附曲面,无需在开模时预留安装槽,解除传感单元和本体结构的绑定,方便不同构型机器人快速铺展全身触觉。
简单来说,稳定性与一致性解决的是触觉数据能不能被模型有效使用,柔性可蒙皮解决的是触觉感知能不能大面积铺装上机器人本体,二者共同构成触觉从单点指尖走向全身电子皮肤的工程基础。
硬氪:在VTLA模型中,触觉为什么不能仅仅作为视觉的辅助输入通道,触觉数据做分层处理的核心意义是什么?
熊赓超:触觉和视觉本身的感知时序、响应逻辑存在本质差异。
视觉偏向环境感知,采集帧率相对有限,服务于空间理解、场景推理这类偏慢的认知决策;而触觉属于接触式感知,交互事件往往是瞬态发生的,需要毫秒级高速反馈支撑物理闭环控制。如果把触觉信号作为附加输入、塞进以视觉为主导的VLA模型,很容易出现时序错配:高频触觉事件被低频视觉帧同步稀释,不仅无法发挥触觉独有的交互价值,额外引入的噪声还会干扰原有模型的推理稳定性。
所以触觉接入多模态模型,不是新增一路辅助信号,而是要搭建一套独立适配的数据管道,既要做到时序对齐,能够和视觉信息流在模型语义空间完成协同,又要完整保留触觉原生的高频瞬态特征,不能为了适配视觉节奏抹平接触瞬间的动态信号。
交付层面,赛感的方案一方面兼容客户现有数据接口,保障存量VLA体系的平滑接入;另一方面也输出标准化、面向VTLA原生架构的触觉数据流,适配多模态统一感知框架。
我们明显看到的是,下游已经形成明确诉求。对于触碰、拍击、滑脱这类需要即时响应的高频反射动作,并不适合全部上传到大模型主脑做推理。这类事件容错窗口极短,端侧本地识别、本地闭环,才能满足机器人物理交互的实时性要求。这就催生了触觉数据分层处理架构,低频、需要综合环境信息理解的交互决策,交由VLA大模型完成;毫秒级的接触反射、安全防护等高速闭环逻辑下沉到边缘端执行。
触觉必须先成为一条独立、可控、具备自身时序特征的信息流,而不是视觉的附属补充,才能在VTLA体系里,和视觉形成真正的互补协同,而不是简单拼接。