Gegründet von einem Professor der Southern University of Science and Technology, hat das in Shenzhen ansässige flexible taktile Unternehmen Li Dian weitere mehrere zehn Millionen Yuan an Finanzierung in der Pre-A++-Runde eingesammelt | Exklusivmeldung von Hard Kr.
Autor | Huang Nan
Redakteur | Yuan Silai
Nach Informationen von Hard Krypton hat das Unternehmen für flexible taktile Sensoren „Sai Sense Technology“ eine Finanzierungsrunde im Wert von mehreren zehn Millionen Yuan im Rahmen der Pre-A++-Serie abgeschlossen. Diese Runde wurde exklusiv von dem Fonds Guangzhou Industrial Control Donggao investiert. Die Mittel werden hauptsächlich für die Forschung und Entwicklung der elektro-ionischen Flexibilitätstechnologie sowie die Iteration und Markteinführung neuer Generationen von Produkten verwendet, um die branchenübergreifende Kundenvalidierung und die industrielle Marktexpansion kontinuierlich voranzutreiben und die branchenspezifische Durchdringung in mehreren Szenarien zu beschleunigen.
Dabei bringt Guangzhou Industrial Control als industrieller Investor dem Team gleichzeitig einen sicheren Zugang zur Umsetzung der Anwendungsfälle. Die ersten Bestellungen wurden inzwischen festgelegt und werden im Automobilherstellungsprozess implementiert. Dies bedeutet auch, dass die Anwendungsgrenzen taktiler Sensoren sich aus dem Bereich der verkörperten Intelligenz heraus erweitern und allmählich in verschiedene Szenarien wie industrielle Qualitätskontrolle und Sicherheitswahrnehmung vordringen.
Sai Sense Technology wurde 2023 gegründet, ihre Technologie stammt aus dem Labor für superflexible Elektronik der Southern University of Science and Technology. Das Unternehmen konzentriert sich auf die Forschung und Entwicklung, Produktion und den Vertrieb von elektro-ionischen flexiblen taktilen Sensoren und elektronischer Haut für Roboter und hat eine vollständige technologische Anordnung von der Material- über die Bauelement- bis zur Systemebene abgeschlossen.
Der Gründer und Chefwissenschaftler Guo Chuanfei ist ständiger Professor an der Fakultät für Materialwissenschaft und Ingenieurwesen der Southern University of Science and Technology, Preisträger des Nationalen Förderprogramms für herausragende junge Wissenschaftler und forscht seit langem im Bereich der flexiblen Elektronik mit insgesamt über 40 angemeldeten Patenten. CEO Xiong Gengchao verfügt über langjährige Erfahrung in der industriellen Umsetzung im Haier-System. Das Team versammelt mehr als 20 wissenschaftliche Kernkräfte aus Doktoranden und Postdoktoranden.
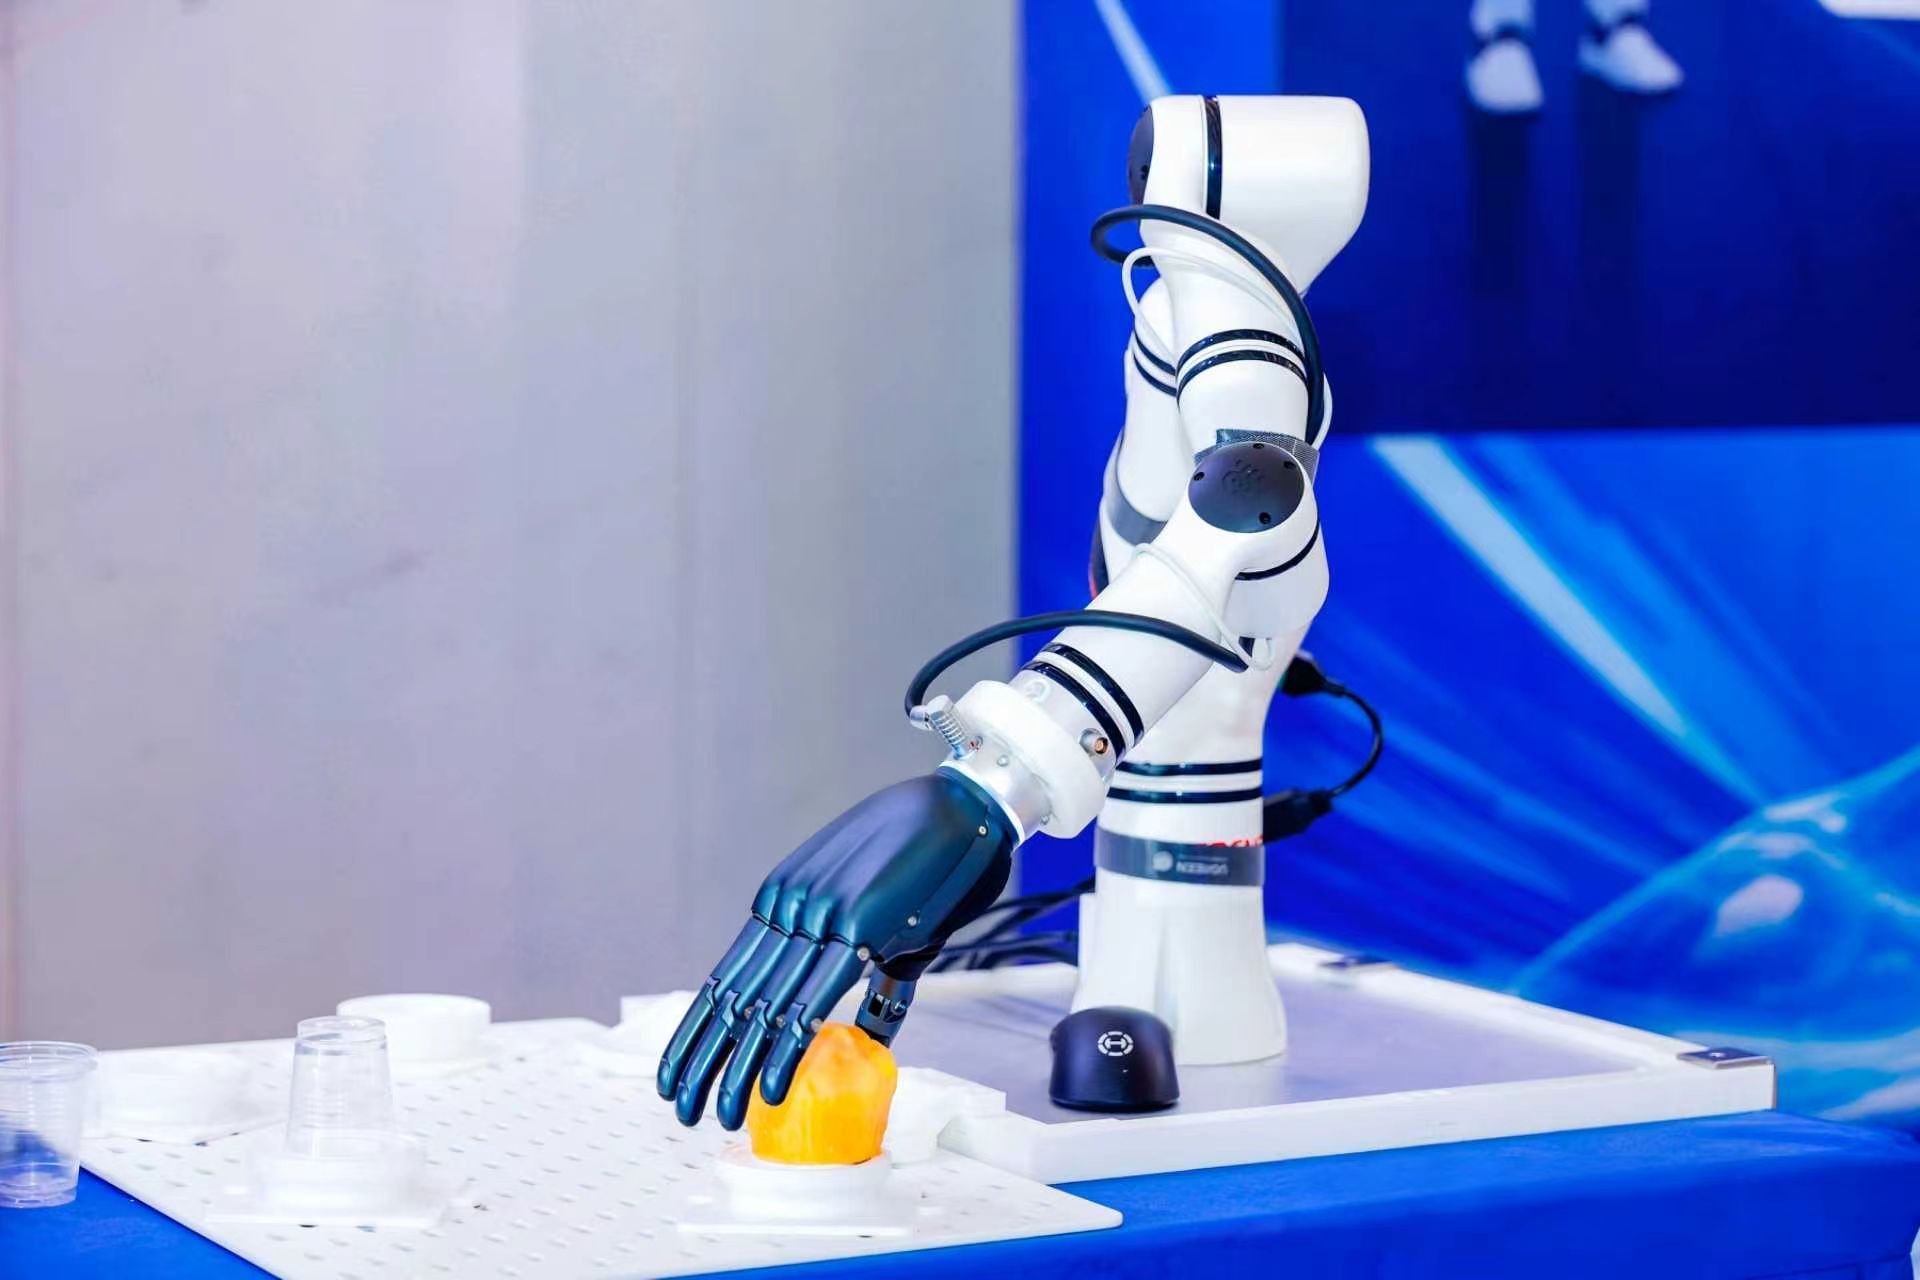
Geschickte Hand mit taktilen Sensoren von Sai Sense Technology (Quelle des Bildes: Unternehmen)
Die Rolle des Tastsinns in der verkörperten Intelligenz hat den kognitiven Wandel von einer „Optionalität“ zu einer „Pflicht“ vollzogen. „Letztes Jahr mussten wir Kunden noch erklären, warum Roboter einen Tastsinn brauchen, aber nach März dieses Jahres ist dies kein Thema mehr, das begründet werden muss. Die echte Meinungsverschiedenheit hat sich auf eine andere Ebene verlagert: Wie genau die taktilen Signale tatsächlich genutzt werden können“, sagt Xiong Gengchao, CEO von Sai Sense Technology.
Die echten technischen Herausforderungen haben gerade erst begonnen. Eine Tatsache, die anerkannt werden muss, ist, dass der Tastsinn und das Sehvermögen in ihrer Zeitskala nicht übereinstimmen: Die Aktualisierungsfrequenz des Sehens ist normalerweise niedriger, während taktiles Feedback eine höhere Frequenz erfordert, um die Closed-Loop-Steuerung zu unterstützen. Wenn taktile Informationen einfach in das sehgesteuerte VLA-Modell eingefügt werden, kommt es leicht zu Frequenzfehlanpassungen: Der Tastsinn kann keine Vorteile bringen, sondern kann die ursprünglichen Entscheidungen sogar stören.
Der Tastsinn ist kein Hilfskanal für das Sehen, er erfordert unabhängige Datenströme, Verarbeitungsfrequenzen und Modellschnittstellen. Das bedeutet, dass wenn taktile Signale in das grundlegende Modell für verkörperte Intelligenz einfließen, es nicht einfach darum geht, einen zusätzlichen Eingangskanal hinzuzufügen, sondern auf Ebene der Datenpipeline das Problem der Kompatibilität mit der Zeitskala des Sehens zu lösen und gleichzeitig die hochfrequenten Eigenschaften des Tastsinns zu erhalten.
Um sicherzustellen, dass die taktilen Signale selbst ausreichend stabil und nutzbar sind, beginnt das Team von Sai Sense Technology bei der Bauelementstruktur. Ihre Kerntechnologie für elektro-ionische Grenzflächenkapazität erzeugt Sensorsignale durch die Veränderung der Kontaktfläche zwischen elektronischen Leitern und Ionenleitern, sodass sie im Vergleich zu herkömmlichen Verfahren eine gleichzeitige Verbesserung von Empfindlichkeit, Messbereich und Linearität erreichen kann.
Xiong Gengchao erklärte Hard Krypton, dass herkömmliche flexible Sensoren seit langem unter dem strukturellen Widerspruch leiden, dass hohe Empfindlichkeit, großer Messbereich und hohe Linearität nicht gleichzeitig erreicht werden können. Das elektro-ionische Konzept kann dagegen im gesamten Messbereich von der Wahrnehmung im Milligrammbereich bis zur Belastung im Hundert-Kilogramm-Bereich eine lineare Antwort aufrechterhalten.
Bei den spezifischen Kennwerten verfügen sowohl die einzelnen Sensoren von Sai Sense als auch die arrayförmige elektronische Haut über die Eigenschaften einer niedrigen Nachweisgrenze, hoher Empfindlichkeit, großen Messbereichs und hoher Linearität: Die Nachweisgrenze liegt bei etwa 1 Milligramm, die Antwortfrequenz kann 1 KHz erreichen, der Messbereich kann eine lineare Antwort bis 1 MPa aufrechterhalten, und selbst in Form von taktilen Handschuhen kann dieses Niveau beibehalten werden. Gleichzeitig sind die Dicke der Bauelemente und die Belastung beim Tragen deutlich geringer als bei herkömmlichen Lösungen, die schwere Strukturen zur Isolierung erfordern.
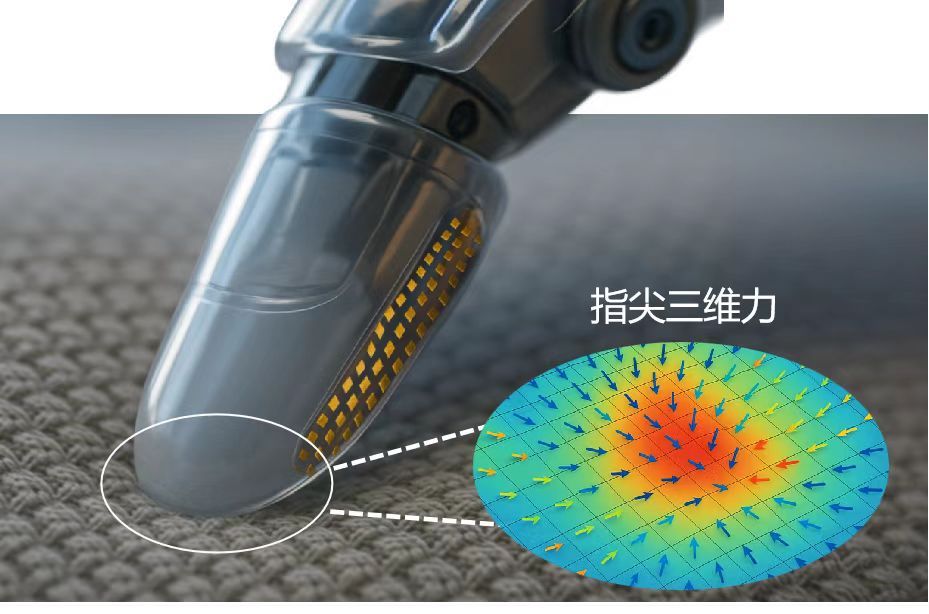
Elektro-ionische flexible taktile Technologie (Quelle des Bildes: Unternehmen)
„Wir haben festgestellt, dass die Kennwerte für Tangentialkraft, Reibung, Zentripetalkraft und Temperatur, die Kunden in ihren Anforderungsdokumenten auflisten, nicht niedrig sind. Aber wenn sie tatsächlich in echte Interaktionen eintreten, konzentriert sich der Kern der Abnahme meist zuerst auf Stabilität und Konsistenz“, weist Xiong Gengchao darauf hin. Der technische Wert taktiler Sensoren liegt nicht darin, wie hoch der einzelne Spitzenwert ist, sondern darin, ob die Daten geräte- und chargenübergreifend vergleichbar sind. „Wenn die geräteübergreifende Konsistenz nicht ausreicht, steigen die Kosten für Datenbereinigung und Ausrichtung auf Modellseite mit zunehmendem Datenumfang, und der Trainingswert der Daten wird stattdessen verwässert.“
Diese Leistungsgrenze überträgt sich weiter auf die Lieferstrategie des Teams von Sai Sense Technology. Das Unternehmen konzentriert seinen Wettbewerb nicht auf die ständige Erhöhung der Obergrenze der Genauigkeit einzelner Punkte, sondern stellt Stabilität und Konsistenz als vorrangige Einschränkungen für das kommerzielle Design auf und optimiert die Genauigkeit auf der Basis wiederholbarer und kalibrierbarer Bauelemente.
Dementsprechend liefert Sai Sense Technology die Produkte in Form von Fingerspitzenmodulen aus, die Sensor, Platine und Gehäuse integrieren. Sie werden werkseitig kalibriert, sodass gewerbliche Kunden das taktile Modul direkt in den Hauptkörper integrieren können, ohne Bauelemente montieren, kalibrieren oder einstellen zu müssen. Indem ein Teil der Systemintegration und der Konsistenzsteuerung auf die Bauelementebene vorverlagert wird, werden die technische Kopplung für nachgeschaltete Kunden und die Kosten für die geräteübergreifende Datenausrichtung gesenkt.
Eine noch bemerkenswertere Veränderung findet im Bereich der physischen Abdeckung des Tastsinns statt. Xiong Gengchao erzählte Hard Krypton, dass sich die Bestellanforderungen von Unternehmen für verkörperte Intelligenz in der Vergangenheit hauptsächlich auf die Fingerspitzen von geschickten Händen konzentrierten. Seit der zweiten Jahreshälfte treten gleichzeitig taktile Anforderungen an Fingerkuppen, Handflächen, Arme bis hin zu Schultern, Rumpf und Fußsohlen auf. Das von Sai Sense Technology Mitte 2026 erstmals vorgestellte elektronische Hautsystem in voller Größe für humanoide Roboter hat den Tastsinn von den Fingerspitzen auf den gesamten Körper ausgeweitet und deckt die Druckwahrnehmung, Kollisionserkennung und Gangfeedback ab.
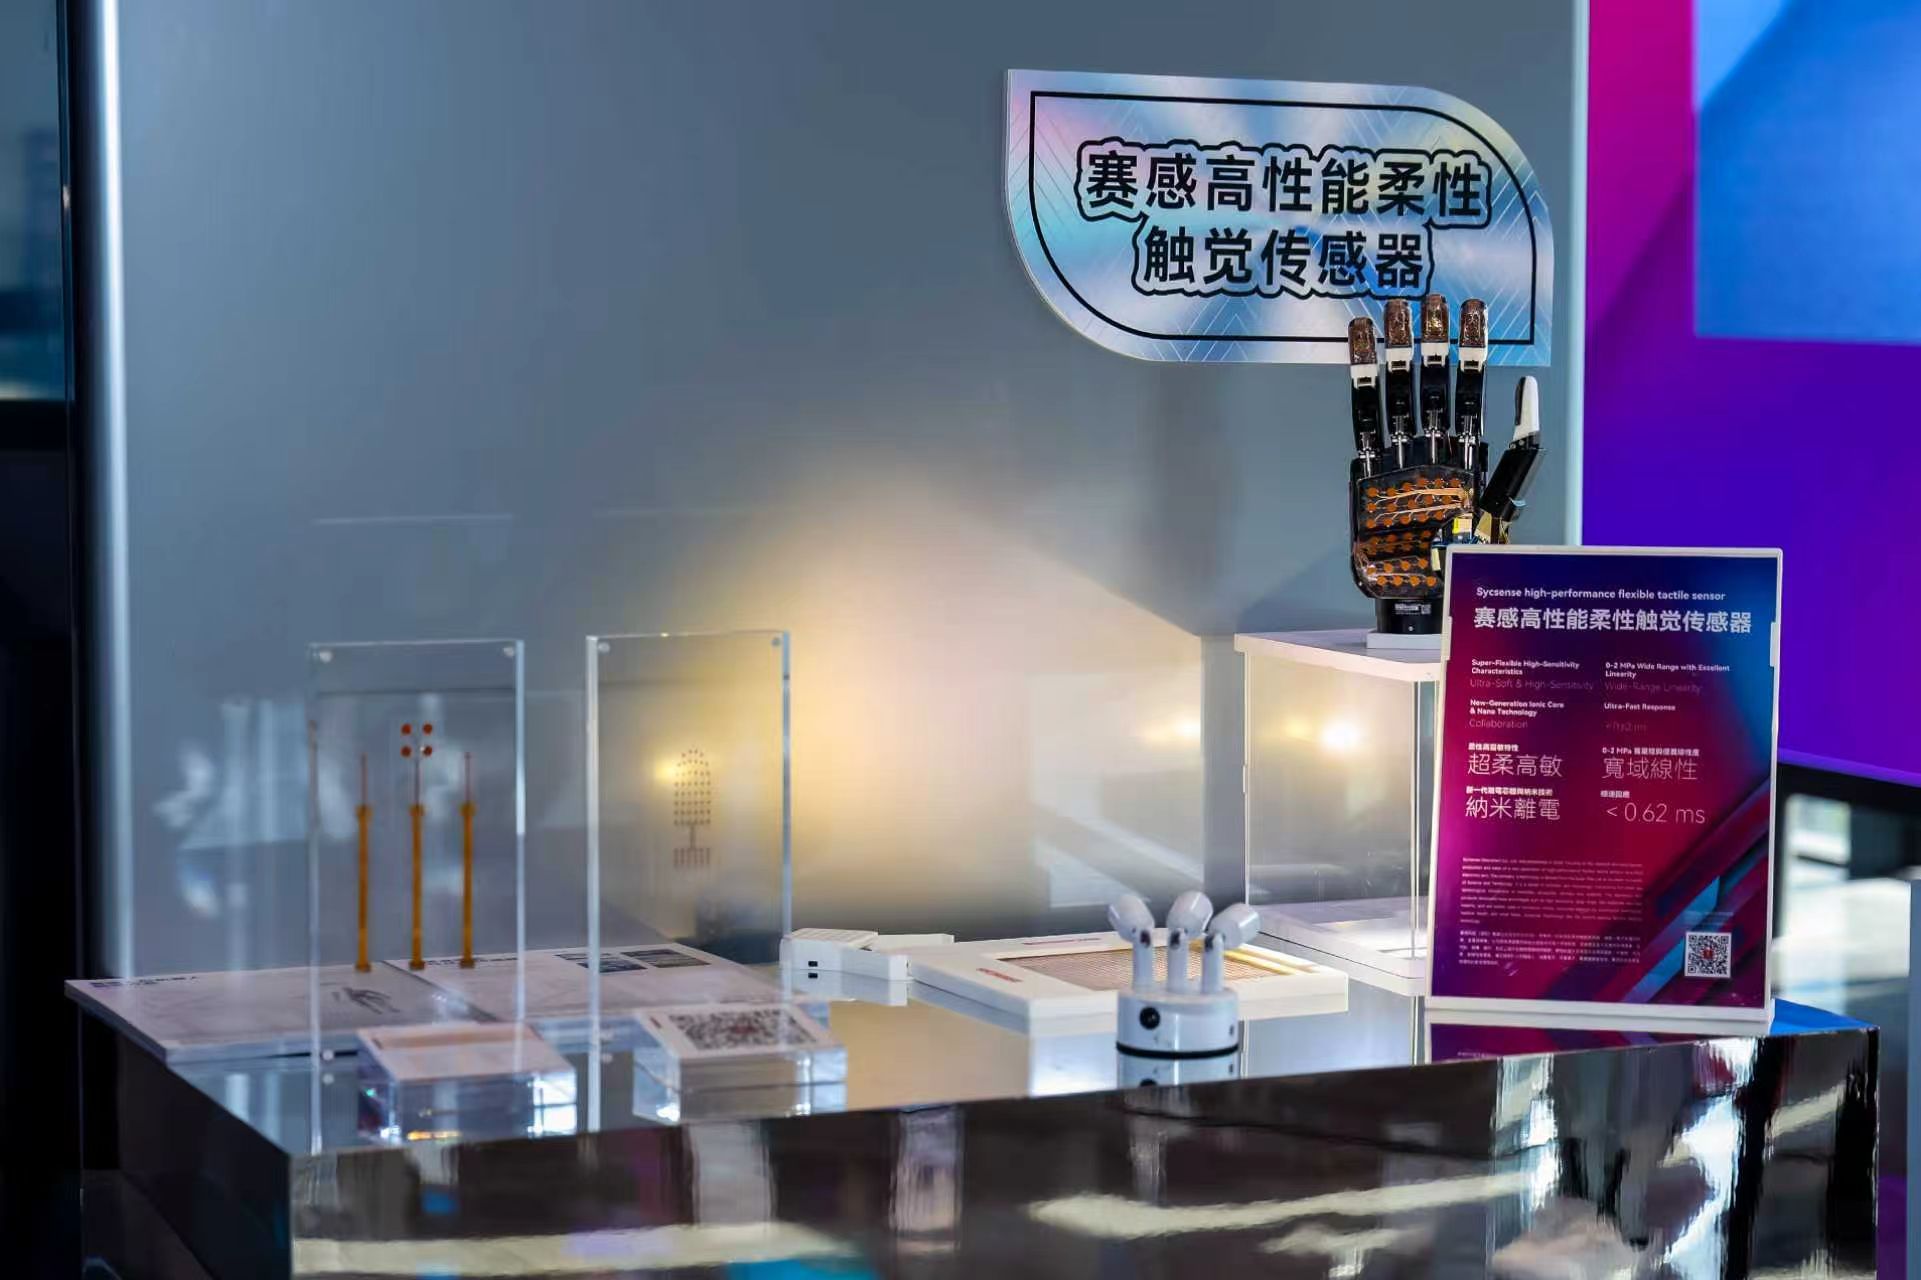
Flexible taktile Sensoren von Sai Sense Technology (Quelle des Bildes: Unternehmen)
Wenn die flexible taktile Technologie von der punktuellen Wahrnehmung an den Fingerspitzen zur Bereitstellung elektronischer Haut für den gesamten Körper übergeht, stehen die Sensoren vor einem neuen Satz physikalischer Einschränkungen. Die Freiheitsgrade von geschickten Händen steigen ständig, der Innenraum der Finger wird zunehmend von Motoren und Übertragungsstrukturen belegt, sodass der Einbauraum für herkömmliche Sensoren auf starren Substraten immer knapper wird. Gleichzeitig erfordert die humanoide bionische Form von der Wahrnehmungsschicht, dass sie an gekrümmten Oberflächen anliegt und dehnbar ist, und während der Verformung durch Biegen und Dehnen muss die Signaldrift in einem kontrollierbaren Bereich bleiben.
Das flexible Überzugskonzept von Sai Sense ist genau auf diese Einschränkungen ausgelegt: Es lässt sich direkt auf gekrümmten Oberflächen anbringen, anstatt eine ebene Nut in der Form vorzusehen, um den Sensor einzulegen. Diese Fähigkeit bedeutet, dass die Hauptstruktur keine separaten Einbauplätze für die Sensoreinheiten vorsehen muss. Die Flexibilität bei der Iteration des Roboterkörpers und der Beschichtung von gekrümmten Oberflächen wird erheblich erhöht, sodass eine schnelle Bereitstellung der taktilen Wahrnehmung für den gesamten Körper bei humanoiden Robotern unterschiedlicher Konfiguration möglich ist.
„Der Tastsinn wird, genau wie das Sehen, zu einem grundlegenden Wahrnehmungskanal für die verkörperte Intelligenz, aber beide stehen nicht in einem Ersatzverhältnis, sondern in einem Komplementärverhältnis“, sagt Xiong Gengchao. Das Sehen lässt Roboter die Welt sehen, der Tastsinn lässt Roboter die Welt berühren. In der Hauptlinie der Entwicklung von VLA zu VTLA beschränkt sich das VTLA-Modell nicht darauf, den Tastsinn einfach in die Seharchitektur einzufügen. Der Schlüssel liegt darin, beide Arten von Informationen auf der richtigen Frequenz und semantischen Ebene zu koordinieren.
Die Position, die Sai Sense Technology einnehmen will, besteht darin, über die elektro-ionischen Materialien und Bauelementverfahren hinaus systemweite Lösungen von Fingerspitzenmodulen, elektronischer Haut für den gesamten Körper bis hin zu taktilen Datenströmen bereitzustellen und gleichzeitig an nicht-verkörperten Szenarien wie Automobilherstellung und Batteriesicherheit die technischen Grenzen des Tastsinns unter extremer Belastung und langfristiger Zuverlässigkeit zu validieren.
Wenn der Tastsinn von der Phase „ob er nützlich ist“ in die Phase „wie gut er nutzbar ist“ übergeht, bestimmen nicht nur die Zahlen für die Empfindlichkeit, sondern auch die Konsistenz der Bauelemente, der Lieferrhythmus und die Tiefe der Kopplung mit der nachgeschalteten Modellebene, ob das Wahrnehmungskonzept in großem Maßstab umgesetzt werden kann.
Im Folgenden finden Sie Auszüge aus dem Interview von Hard Krypton mit Xiong Gengchao, CEO von Sai Sense Technology (redigierte Fassung):
Hard Krypton: Der Tastsinn breitet sich von den Fingerspitzen auf den gesamten Körper aus, und die Kundenanforderungen verlagern sich von der punktuellen Genauigkeit auf Stabilität und Konsistenz. Wie verstehen Sie diese Veränderung?
Xiong Gengchao: Diese beiden Richtungen sind eigentlich zwei Seiten derselben Medaille.
Der echte technische Wert taktiler Sensoren liegt nicht in der Spitzengenauigkeit einer einzelnen Abtastung, sondern darin, dass die Daten geräte- und chargenübergreifend vergleichbar sind. Sobald die Konsistenz nicht ausreicht, steigen mit zunehmendem Umfang des Datensatzes die Kosten für Datenbereinigung und Ausrichtung auf Modellseite, und der Trainingswert der Daten selbst wird stattdessen verwässert. In der Branche besteht inzwischen Einigkeit über die grundlegenden Kennwerte, beispielsweise eine Tasterkennungsfähigkeit von 5 bis 10 Gramm und einen Messbereich von 30 Newton. Die Belastung von geschickten Händen liegt meist im Bereich von 3 bis 5 Kilogramm, und die Stabilitätsunterschiede zwischen verschiedenen Lösungen sind erheblich.
Der Ansatz von Sai Sense besteht darin, Stabilität und Konsistenz als vorrangige Einschränkungen für die Kommerzialisierung festzulegen: Zuerst wird sichergestellt, dass die Bauelemente reproduzierbar und kalibrierbar sind, bevor die Genauigkeit optimiert wird. Bei der Lieferung werden integrierte Fingerspitzenmodule aus Sensor, Platine und Gehäuse verwendet, einige Produkte werden werkseitig kalibriert, sodass Kunden sie direkt integrieren können, ohne selbst Montage und Kalibrierung durchführen zu müssen. Indem die Integration und die Konsistenzsteuerung vorverlagert werden, werden die technische Kopplung für nachgeschaltete Seiten und die Kosten für die Datenausrichtung mehrerer Geräte gesenkt.
Wenn sich der Tastsinn von den Fingerspitzen auf Fingerkuppen, Handflächen, Schultern und Arme, Rumpf und Fußsohlen erstreckt, stehen die Sensoren vor einem anderen Satz von Einschränkungen. In Szenarien wie der Schulter liegt die Kernanforderung nicht in hoher Belastbarkeit, sondern in der Erkennung leichter Berührungen bei der Mensch-Roboter-Interaktion. Außerdem sind die Anforderungen an Messbereich, Empfindlichkeit, Flexibilität und Kosten an verschiedenen Stellen des gesamten Körpers unterschiedlich, sodass man nicht einfach dieselbe Art von Sensor überall verteilen kann. Andererseits ist der Innenraum von geschickten Händen von Motoren und Übertragungsstrukturen belegt, sodass Lösungen mit starren Substraten schwer zu platzieren sind. Der humanoide Roboter erfordert außerdem, dass die Wahrnehmungsschicht an gekrümmten Oberflächen anliegt und dehnbar ist, und die Signaldrift unter Verformung muss kontrollierbar sein.
Das flexible Überzugskonzept von Sai Sense kann direkt auf gekrümmten Oberflächen angebracht werden, ohne bei der Formherstellung Einbaunuten vorzusehen. Dadurch wird die Bindung zwischen Sensoreinheit und Hauptstruktur aufgehoben, sodass Roboter unterschiedlicher Konfiguration schnell mit taktiler Wahrnehmung für den gesamten Körper ausgestattet werden können.
Einfach ausgedrückt: Stabilität und Konsistenz lösen das Problem, ob taktile Daten vom Modell effektiv genutzt werden können, und das flexible Überzugskonzept löst das Problem, ob die taktile Wahrnehmung in großem Umfang auf dem Roboterkörper aufgebracht werden kann. Beide zusammen bilden die technische Grundlage dafür, dass der Tasts