中国移动开源具身智能Open-RAIL框架,填补产业落地缺口
具身智能的“部署元年”,中国移动正式开源Open-RAIL 的框架
多份具身智能行业报告,最近都在说同一件事:2026 年行业的讨论重心,已经从“机器人能不能造出来”,变成了“能不能稳定跑起来、能不能规模化复制”。一个被反复引用的判断是,2026 年上半年具身智能产业目前仍处在"高活跃、低规模兑现"的验证期;而端侧部署延迟、跨本体适配、数据流水线、评测基准体系,是目前行业公认还没补齐的几块短板。
这些短板里,很多不是模型能力问题,而是工程问题——是模型从实验室走到真实机器人身上,中间那段没人愿意认领、却谁都绕不开的“最后一公里”。
近日,中国移动正式开源了一套名为 Open-RAIL 的框架,试图先把这块地基补上。
报告点名的短板,Open-RAIL 接住了大部分
把几份行业报告里提到的短板列出来,和 Open-RAIL 官方介绍的能力放在一起看:
· 行业短板:端侧部署延迟、动作卡顿 —— Open-RAIL:三线程并行 + 两级在线平滑,据项目官方介绍,可将关节加速度标准差从 10+ rad/s² 降到 0.1 rad/s²
· 行业短板:数据流水线割裂、采集与训练脱节 —— Open-RAIL:数据采集内嵌进每一次推理执行,自动归档为可直接训练的格式
· 行业短板:跨本体适配周期长 —— Open-RAIL:轻量硬件抽象层,据介绍已适配 4 款异构机器人,新机型接入压缩到“以小时计”(对应的是接口层面的适配)
· 行业短板:评测基准体系 ——本次开源没有覆盖,按项目方的公开路线图,面向真机的评测基准、场景库与评分口径已在计划之中,属于下一块要补的拼图。
这不是说 Open-RAIL 把这些短板都解决了,但在“框架做了什么”和“行业缺什么”之间,大部分能对上号,不是自说自话地讲了一堆能力。
它具体是什么:一层只管“连接”的中间件
据中国移动方面介绍,Open-RAIL 的定位很克制:不锁定任何一台机器人,不绑定任何一个模型,只做VLA/WAM模型与真机之间的连接层。架构上采用 Server-Client 分布式设计——模型推理放在 Server 端,机器人的感知与执行放在 Client 端,两侧通过网络通信,互不干涉。这样划分的好处是,模型需要的软件环境和机器人驱动需要的软件环境,不用再挤在同一套系统里打架。
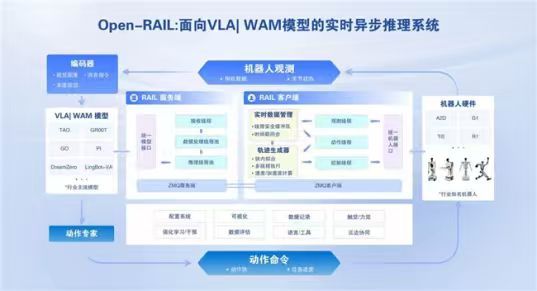
Open-RAIL 技术架构图(图片来源:中国移动)
四个能力点的具体做法
动作平滑: VLA/WAM 模型推理一步动辄上百毫秒,机器人控制却要求毫秒级响应,中间差着 30 到 50 倍。Open-RAIL 把观测、推理、控制拆成三条并行流水线,互不等待,再叠加两级实时平滑算法,全程不改模型本身。据官方数据,关节加速度标准差从 10+ rad/s² 降到 0.1 rad/s²,是两个数量级的差距。
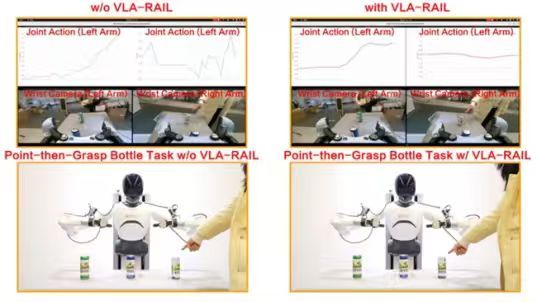
视频:平滑前后指物抓取任务的动作流畅度对比
算力解耦: 这项能力不在前面列出的四条被点名短板之列,但同样是从业者常提到的部署约束。目前能真正部署到真机的 VLA 模型,参数量大多集中在 3B 左右,卡点不是模型不想更大,是机器人端的嵌入式设备装不下。Open-RAIL 把推理全部放到 Server 端,Server 可以摆在本体、边缘服务器或云端,只需改一处网络地址。算力,理论上不再是选模型时的硬约束。
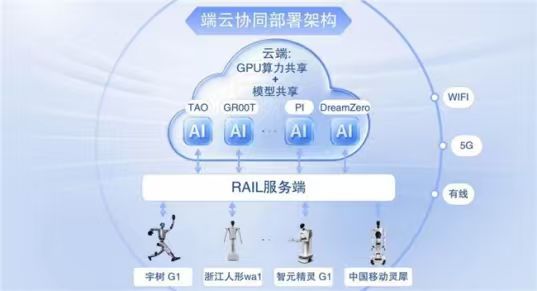
端边云协同部署示意
异构适配: 不同品牌机器人的关节定义、通信协议、坐标系都不一样,换一台通常要重做一遍接口。Open-RAIL 抽出一层轻量硬件抽象层,新机器人接入只需补上底层驱动、完成注册。目前据称已适配中国移动灵犀折叠轮臂机器人、智元精灵 G1、宇树 G1 等 4 款异构机器人,支持 10 个主流 VLA/WAM 模型。另外,这解决的是接口层面的“接得上”,不是模型层面的“泛化好”——同一个模型换到新机器人身上,动作质量如何,仍取决于模型本身。
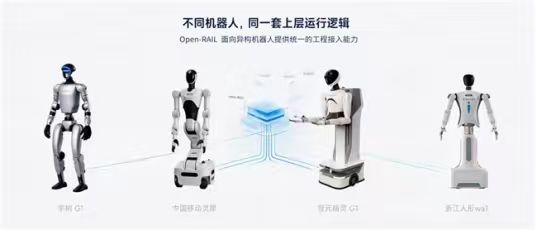
已适配的异构机器人
数据闭环: 传统流程里推理是推理、数采是数采,采完还要手动对齐时间戳。Open-RAIL 把数据采集内嵌进每一次推理执行,多视角图像、关节状态、推理结果、平滑指令全部自动归档为可直接训练的格式;还支持“推理与遥操混合”,模型跑偏时人可随时接管,纠偏轨迹与原始轨迹对齐后一并存档,相当于每一次人工纠偏都变成一条定向训练数据。
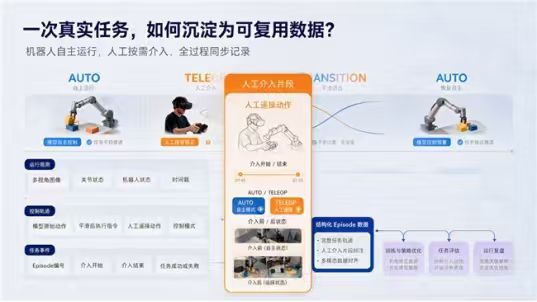
数据沉淀+遥操接入示意
这不是中国移动第一次做“没人爱做”的基础设施
把时间线拉长一点看,Open-RAIL 不是孤立事件。今年 6 月,中国移动就联合 GSMA、华为、中兴等企业,在 Linux 网络子基金会社区开源了 OpenAN——一个面向通信网络运营场景的多智能体协同框架,同样是“不做上层业务,只解决协同和连接”的定位。
这两件事分属不同领域(通信网络、具身智能),谈不上是同一套战略的延续,但放在一起能看出一点端倪:在“工程密度高、商业回报慢、但行业绕不开”的基础设施层,中国移动近半年内至少有两次类似动作,不是只做了具身智能这一个方向。这也是判断 Open-RAIL 是不是“一次性动作”时,一个可以参考的旁证——样本还小,谈不上定论,但比单看一个项目更有说服力。
底座之上,据称已经有一个真实场景在跑
据中国移动方面介绍,其自研的“移动星厨”机器人就跑在 Open-RAIL 上:已先后亮相数字峰会、上海 MWC、中国-东盟博览会等展会,并在杭州研发园区完成常态化落地,日均出杯咖啡超百杯,单杯拿铁全流程压缩至 90 秒以内,同时支持多订单并行处理。以上数据均为项目方单方面公布,暂无第三方公开验证,但至少说明它不只停留在发布会演示阶段。
开源只是第一步,真正的考验在后面:会不会有机器人公司、高校团队,真的在 Open-RAIL 上接自己的模型、提自己的 issue、报自己踩过的坑?如果没有,它就只是一份说明书写得比较认真的通稿;如果有,它才真正开始像一块行业地基。
目前能确认的是:一份公开可查的架构说明、四项对应行业短板的能力、一个据称在真实运行的场景,以及中国移动在其他领域已经做过的类似动作。这些够不够支撑起“地基”这个说法,接下来这段时间——而不是这篇稿子——会给出答案。