China Mobile hat das quelloffene Open-RAIL-Framework für verkörperte Intelligenz vorgestellt und schließt damit die Lücke bei der industriellen praktischen Umsetzung.
Im „Einführungsjahr“ der Embodied Intelligence hat China Mobile das Open-RAIL-Framework offiziell als Open-Source veröffentlicht
Mehrere aktuelle Branchenberichte zur Embodied Intelligence sagen alle dasselbe: Im Jahr 2026 hat sich der Schwerpunkt der Branchendiskussion von der Frage „Können Roboter überhaupt gebaut werden?“ zu der Frage „Können sie stabil laufen und in großem Maßstab repliziert werden?“ verlagert. Ein immer wieder zitiertes Urteil lautet, dass die Embodied-Intelligence-Industrie im ersten Halbjahr 2026 noch in einer Validierungsphase mit „hoher Aktivität und geringer Umsetzung im großen Maßstab“ steht. Die Verzögerung der Endgerätebereitstellung, die Anpassung über verschiedene Roboterplattformen hinweg, Datenpipelines und das System der Bewertungsbenchmarks sind die von der Branche allgemein anerkannten fehlenden Bausteine.
Viele dieser fehlenden Punkte sind keine Probleme der Modellfähigkeit, sondern technische Probleme – es handelt sich um die „letzte Meile“, die niemand übernehmen will, aber niemand umgehen kann, wenn das Modell vom Labor auf echte Roboter übertragen wird.
Vor kurzem hat China Mobile offiziell ein Open-Source-Framework namens Open-RAIL veröffentlicht, das diese Grundlage schaffen soll.
Die von den Berichten genannten fehlenden Punkte werden von Open-RAIL größtenteils abgedeckt
Wenn man die in mehreren Branchenberichten genannten fehlenden Punkte auflistet und mit den in der offiziellen Einführung von Open-RAIL beschriebenen Funktionen vergleicht:
· Branchenmangel: Verzögerung bei der Bereitstellung auf Endgeräten, ruckelnde Bewegungen — Open-RAIL: Drei parallele Threads + zweistufige Online-Glättung. Nach offiziellen Angaben des Projekts kann die Standardabweichung der Gelenkbeschleunigung von über 10 rad/s² auf 0,1 rad/s² gesenkt werden
· Branchenmangel: Zersplitterte Datenpipelines, Trennung zwischen Datenerfassung und Training — Open-RAIL: Die Datenerfassung ist in jede Ausführung der Schlussfolgerung integriert und wird automatisch in einem Format archiviert, das direkt für das Training verwendet werden kann
· Branchenmangel: Lange Anpassungszyklen für verschiedene Roboterplattformen — Open-RAIL: Leichte Hardware-Abstraktionsschicht. Nach Angaben des Projekts wurden bereits 4 heterogene Roboter angepasst, und die Einbindung neuer Modelle wurde auf einen Zeitraum von „Stunden“ reduziert (dies bezieht sich auf die Anpassung auf Schnittstellenebene)
· Branchenmangel: Bewertungsbenchmark-System — Diese Open-Source-Veröffentlichung deckt dies noch nicht ab. Nach dem öffentlichen Fahrplan des Projekts sind Bewertungsbenchmarks für echte Roboter, Szenenbibliotheken und Bewertungskriterien bereits geplant und gehören zum nächsten fehlenden Puzzleteil, das ergänzt werden soll.
Das bedeutet nicht, dass Open-RAIL alle diese Mängel vollständig behoben hat, aber zwischen dem, was das Framework leistet, und dem, was die Branche fehlt, stimmen die meisten Punkte überein – es handelt sich nicht um eine bloße Auflistung von Funktionen ohne Bezug zur Realität.
Was es genau ist: Eine Middleware-Schicht, die ausschließlich für die „Verbindung“ zuständig ist
Nach Angaben von China Mobile ist die Positionierung von Open-RAIL sehr zurückhaltend: Es sperrt keinen bestimmten Roboter ein, bindet sich an kein bestimmtes Modell und dient nur als Verbindungsschicht zwischen VLA/WAM-Modellen und echten Robotern. Architektonisch wird ein verteiltes Server-Client-Design verwendet – die Modellschlussfolgerung befindet sich auf der Serverseite, die Wahrnehmung und Ausführung des Roboters auf der Clientseite. Beide Seiten kommunizieren über das Netzwerk und stören sich nicht gegenseitig. Der Vorteil dieser Aufteilung besteht darin, dass die Softwareumgebung, die das Modell benötigt, und die Softwareumgebung, die die Robotersteuerung benötigt, nicht mehr im selben System miteinander in Konflikt geraten.
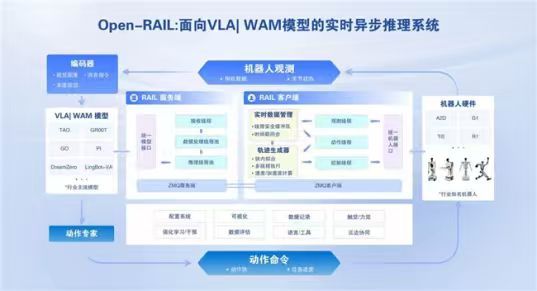
Technische Architekturdiagramm von Open-RAIL (Bildquelle: China Mobile)
Konkrete Umsetzung der vier Funktionspunkte
Bewegungsglättung: Die Schlussfolgerung von VLA/WAM-Modellen dauert oft mehrere hundert Millisekunden, während die Robotersteuerung eine Reaktion im Millisekundenbereich erfordert – dazwischen liegt ein Unterschied von 30 bis 50-fach. Open-RAIL teilt Beobachtung, Schlussfolgerung und Steuerung in drei parallele Pipelines auf, die nicht aufeinander warten, und ergänzt sie um einen zweistufigen Echtzeit-Glättungsalgorithmus, ohne das Modell selbst zu verändern. Nach offiziellen Angaben sinkt die Standardabweichung der Gelenkbeschleunigung von über 10 rad/s² auf 0,1 rad/s², was einem Unterschied von zwei Größenordnungen entspricht.
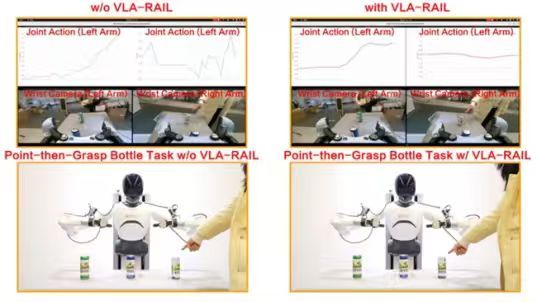
Video: Vergleich der Bewegungsflüssigkeit bei der Greifaufgabe nach Zeigen auf ein Objekt vor und nach der Glättung
Entkopplung der Rechenleistung: Diese Funktion gehört nicht zu den vier oben genannten genannten Mängeln, ist aber ebenfalls eine häufig von Praktikern genannte Einschränkung bei der Bereitstellung. Derzeit haben die VLA-Modelle, die tatsächlich auf echten Robotern eingesetzt werden können, meist eine Parameteranzahl von etwa 3B. Der Engpass liegt nicht darin, dass das Modell nicht größer sein kann, sondern darin, dass die eingebetteten Geräte auf der Roboterseite dies nicht verarbeiten können. Open-RAIL verlagert die gesamte Schlussfolgerung auf die Serverseite. Der Server kann auf dem Roboter selbst, auf einem Edge-Server oder in der Cloud platziert werden, es muss nur die Netzwerkadresse angepasst werden. Theoretisch ist die Rechenleistung keine harte Einschränkung mehr bei der Auswahl des Modells.
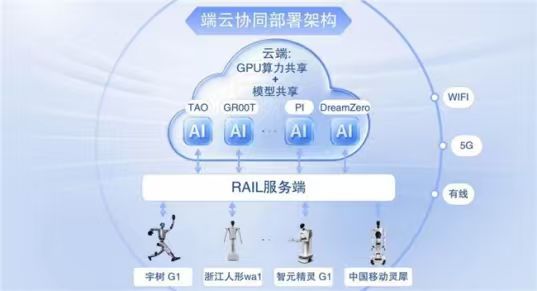
Schematische Darstellung der kooperativen Bereitstellung zwischen Endgerät, Edge und Cloud
Heterogene Anpassung: Verschiedene Marken von Robotern haben unterschiedliche Gelenkdefinitionen, Kommunikationsprotokolle und Koordinatensysteme. Bei einem Wechsel zu einem anderen Roboter müssen normalerweise alle Schnittstellen neu erstellt werden. Open-RAIL fügt eine leichte Hardware-Abstraktionsschicht hinzu, sodass für die Einbindung eines neuen Roboters nur der untergeordnete Treiber ergänzt und die Registrierung abgeschlossen werden muss. Derzeit wurde nach Angaben des Projekts bereits 4 heterogene Roboter angepasst, darunter der Lingxi klappbare Radarm-Roboter von China Mobile, der Zhi Yuan Elf G1 und der Unitree G1, und 10 gängige VLA/WAM-Modelle werden unterstützt. Darüber hinaus löst dies die „Kompatibilität“ auf Schnittstellenebene, nicht die „gute Generalisierung“ auf Modellebene – die Bewegungsqualität desselben Modells bei einem neuen Roboter hängt weiterhin vom Modell selbst ab.
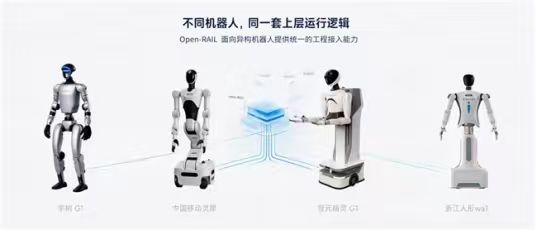
Bereits angepasste heterogene Roboter
Datenkreislauf: Im herkömmlichen Ablauf werden Schlussfolgerung und Datenerfassung getrennt ausgeführt, und nach der Erfassung müssen die Zeitstempel manuell ausgerichtet werden. Open-RAIL integriert die Datenerfassung in jede Ausführung der Schlussfolgerung, sodass Mehrwinkelbilder, Gelenkzustände, Schlussfolgerungsergebnisse und Glättungsanweisungen automatisch in einem für das direkte Training geeigneten Format archiviert werden. Es unterstützt zudem die „Mischung aus Schlussfolgerung und Fernsteuerung“: Wenn das Modell von der Spur abweicht, kann der Mensch jederzeit übernehmen. Die korrigierte Spur wird zusammen mit der ursprünglichen Spur archiviert, sodass jede manuelle Korrektur zu einem gezielten Trainingsdatensatz wird.
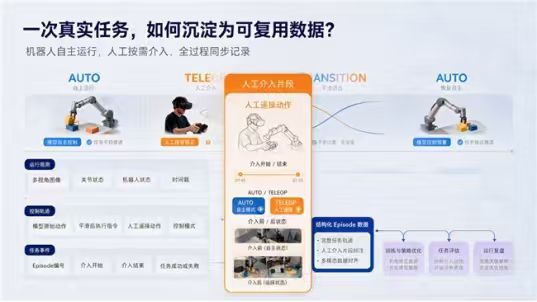
Schematische Darstellung der Datenansammlung und Einbindung der Fernsteuerung
Dies ist nicht das erste Mal, dass China Mobile Infrastrukturprojekte durchführt, die „niemand sonst machen will“
Wenn man die Zeitachse betrachtet, ist Open-RAIL kein isoliertes Ereignis. Im Juni dieses Jahres hat China Mobile gemeinsam mit Unternehmen wie GSMA, Huawei und ZTE im Community des Linux Foundation Networking Subprojekts OpenAN als Open Source veröffentlicht – ein Multi-Agent-Koordinationsframework für Betriebsszenarien von Kommunikationsnetzen, das ebenfalls die Positionierung verfolgt, „keine oberen Geschäftsabläufe zu erstellen, sondern nur Koordination und Verbindung zu lösen“.
Diese beiden Projekte gehören zu unterschiedlichen Bereichen (Kommunikationsnetze und Embodied Intelligence) und sind keine direkte Fortsetzung derselben Strategie, aber zusammengenommen lassen sich Anzeichen erkennen: Auf der Infrastrukturebene, die „hohe technische Dichte, langsame kommerzielle Rendite hat, aber von der Branche nicht umgangen werden kann“, hat China Mobile in den letzten sechs Monaten mindestens zwei ähnliche Aktionen durchgeführt, und konzentriert sich nicht nur auf den Bereich der Embodied Intelligence. Dies ist auch ein hilfreicher Hinweis bei der Beurteilung, ob Open-RAIL nur eine „einmalige Aktion“ ist – die Stichprobe ist noch klein, um eine endgültige Schlussfolgerung zu ziehen, aber es ist überzeugender als die Betrachtung nur eines einzelnen Projekts.
Über dieser Grundlage läuft Berichten zufolge bereits ein echtes Szenario im Betrieb
Nach Angaben von China Mobile läuft sein selbst entwickelter Roboter „Mobile Star Chef“ auf Open-RAIL: Er wurde bereits auf Messen wie dem Digital Summit, der MWC in Shanghai und der China-ASEAN Expo vorgestellt und wird im Forschungs- und Entwicklungscampus in Hangzhou regelmäßig betrieben. Er produziert täglich mehr als hundert Tassen Kaffee, der gesamte Prozess für eine Tasse Latte wird auf weniger als 90 Sekunden reduziert, und die parallele Verarbeitung mehrerer Bestellungen wird unterstützt. Alle diese Daten wurden einseitig vom Projektteam veröffentlicht und wurden noch nicht von Dritten öffentlich überprüft, aber sie zeigen zumindest, dass das Projekt nicht nur auf Demonstrationen bei Produktpräsentationen beschränkt ist.
Die Open-Source-Veröffentlichung ist nur der erste Schritt, die eigentliche Prüfung folgt später: Werden Roboterunternehmen, Hochschulteams tatsächlich ihre eigenen Modelle an Open-RAIL anbinden, eigene Issues einreichen und von ihren eigenen gemachten Erfahrungen berichten? Wenn nicht, bleibt es nur eine Pressemitteilung mit einer sorgfältig verfassten Beschreibung. Wenn ja, beginnt es tatsächlich, wie eine grundlegende Infrastruktur für die Branche zu wirken.
Derzeit ist bestätigt: Eine öffentlich zugängliche Architekturbeschreibung, vier Funktionen, die den Mängeln der Branche entsprechen, ein Szenario, das Berichten zufolge tatsächlich betrieben wird, sowie ähnliche Aktionen, die China Mobile bereits in anderen Bereichen durchgeführt hat. Ob dies ausreicht, um die Bezeichnung „grundlegende Infrastruktur“ zu stützen, wird in der kommenden Zeit – nicht in diesem Artikel – beantwortet werden.