Kaum hat OpenAI ein Jahresgehalt von 3,3 Millionen Yuan zur Anwerbung von Spitzenkräften angeboten, löst es plötzlich sein gesamtes Robotik-Team auf – die gesamte Branche steht vor einem fundamentalen umwälzenden Wandel.
Nachdem OpenAI gerade Stellen im Robotik-Bereich ausgebaut hat, löst es das unabhängige Team wieder auf – was hat es genau im Sinn?
Am 13. November war der von OpenAI gebuchte Stand Nr. 208 auf der Konferenz für Robotik-Lernen CoRL in Austin, USA, leer.
Auf dem Standplan der Konferenz ist OpenAI noch immer verzeichnet, aber das Logo des Unternehmens und Produktpräsentationen sind nicht zu sehen.
Anschließend bestätigte OpenAI gegenüber Fortune, dass das unabhängige Forschungs-Team für Robotik aufgelöst wurde.
Die ehemaligen Robotik-Forscher wechseln in die zentrale Forschungsabteilung unter der Leitung von Mark Chen, dem Chief Research Officer, während die Mitarbeiter für Robotikanwendungen und Hardware in die Applied-Abteilung unter der Verantwortung von Präsident Greg Brockman übergehen.
Das Unternehmen erklärte, dass Robotik nach wie vor ein wichtiger Bestandteil seiner langfristigen technologischen Vision ist, und diese Anpassung dazu dient, den Forschungs- und Entwicklungsfortschritt zu beschleunigen.
Die Nachricht kam etwas überraschend.
Diesen September hat OpenAI noch massiv Mitarbeiter für die Robotik-Entwicklung eingestellt, wobei für einige Stellen ein jährliches Grundgehalt von bis zu 500.000 US-Dollar geboten wurde. Zu Beginn des Jahres hatte das Robotik-Datenerfassungslabor des Unternehmens in San Francisco bereits rund 100 Mitarbeiter, und es wurde ein zweites Labor geplant.
Sam Altman hat zuvor auch öffentlich erklärt, dass er erwartet, im Jahr 2027 eine beeindruckende Robotik-Demonstration vorstellen zu können.
Auf der einen Seite investiert das Unternehmen in Labore und stellt Hardware-Ingenieure ein, auf der anderen Seite löst es das unabhängige Forschungsteam auf – wie genau will OpenAI Robotik betreiben? Wohin fließen die zuvor investierten Forschungs- und Entwicklungsressourcen?
01
Wie viel hat OpenAI im Bereich der verkörperten Intelligenz investiert?
Tatsächlich hat OpenAI bereits einmal die Erfahrung gemacht, ein Robotik-Team aufzulösen.
Im Jahr 2019 präsentierte das Unternehmen die Dactyl-Hand, die einen Zauberwürfel lösen kann. Die Forscher nutzten groß angelegte Simulationen und verstärkendes Lernen, um dem Roboter komplexe Fähigkeiten zur Manipulation von Objekten beizubringen.
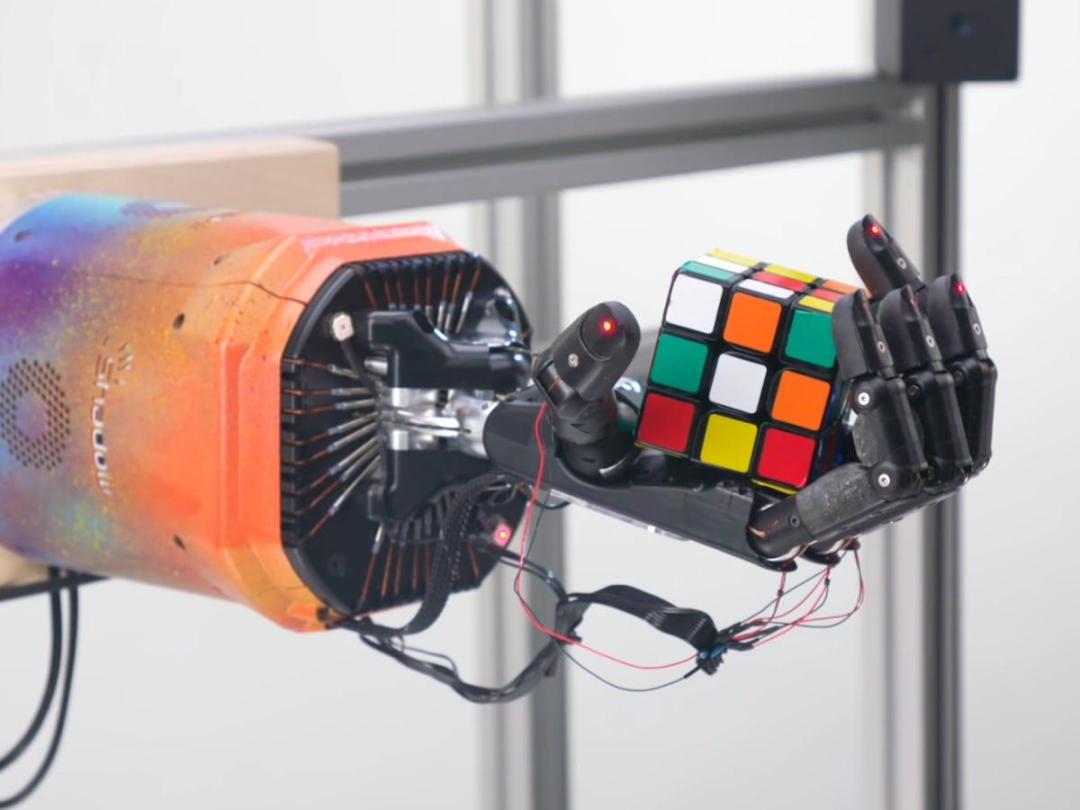
Abbildung|Im Jahr 2019 präsentierte OpenAI die Forschungsergebnisse zur Steuerung einer Roboterhand zum Lösen von Zauberwürfeln durch verstärkendes Lernen
Im Jahr 2020 beendete OpenAI die erste Runde der unabhängigen Robotik-Forschung und widmete sich stärker groß angelegten Sprachmodellen. Aus diesem Ansatz entstand später ChatGPT.
Im Jahr 2024 stellte das Unternehmen das Robotik-Team neu auf und arbeitete mit dem humanoiden Roboterunternehmen Figure zusammen, um KI-Modelle zu entwickeln. Die Zusammenarbeit der beiden Seiten endete im Februar 2025, Figure wechselte zur eigenständigen Entwicklung von Robotik-Modellen, während OpenAI die interne Forschung und Entwicklung weiter ausbaute.
Diesen Januar untersuchte Business Insider das Robotik-Datenerfassungslabor von OpenAI in San Francisco. Das Labor wurde ab Februar 2025 gebaut, danach hat sich seine Größe mehr als vervierfacht, es gibt rund 100 Mitarbeiter für die Datenerfassung, die im Schichtbetrieb mit drei Schichten arbeiten.
Die Mitarbeiter nutzen den per 3D-Druck hergestellten GELLO-Teleoperationscontroller, um den Franka-Roboterarm bei Aufgaben wie dem Falten von Kleidung und dem Einlegen von Brot in einen Toaster zu steuern. Das System erfasst die Szene und den Bedienvorgang über Kameras und sammelt Daten, die für das Training von Robotik-Modellen genutzt werden können.
Die frühen Aufgaben im Labor waren recht einfach, darunter das Einlegen einer Gummiente in einen Becher, erst danach wurde der Schwierigkeitsgrad der Bedienung schrittweise erhöht.
Der Bericht erwähnt auch ein Detail: Obwohl im Labor ein Gerät ähnlich einem humanoiden Roboter vorhanden ist, werden die Hauptarbeiten zur Datenerfassung nach wie vor über Roboterarme erledigt.
OpenAI plant außerdem den Bau eines zweiten Labors in Richmond, Kalifornien.
Für Unternehmen im Bereich der verkörperten Intelligenz ist die Datenerfassung ein nicht zu unterschätzender Kostenfaktor. Sprachmodelle können auf die im Internet vorhandenen großen Mengen an Texten und Bildern zurückgreifen, während Roboter physische Vorgänge wie Greifen, Berühren und Bewegen lernen müssen. Für die Durchführung dieser Datenerfassung sind Geräte, Personal, Wartung und Vor-Ort-Management erforderlich.
OpenAI baute zu diesem Zeitpunkt sein eigenes System zur Datenproduktion auf, und der Umfang der Einstellungen wurde schrittweise erweitert.
Nach einer Statistik von Business Insider vom September dieses Jahres ist die Zahl der mit Robotik zusammenhängenden offenen Stellen bei OpenAI von 11 im Mai auf 27 gestiegen, die Bereiche wie maschinelles Lernen, Robotersteuerung, Elektrotechnik, Aktoren, Firmware und Datenerfassung abdecken, wobei das jährliche Grundgehalt für einige Stellen bis zu 500.000 US-Dollar erreichen kann.
Bis zum 14. November stellte Ifeng Tech bei einer Abfrage der offiziellen Website fest, dass OpenAI noch immer mehrere offene Ingenieurstellen im Zusammenhang mit Robotik öffentlich auflistet.
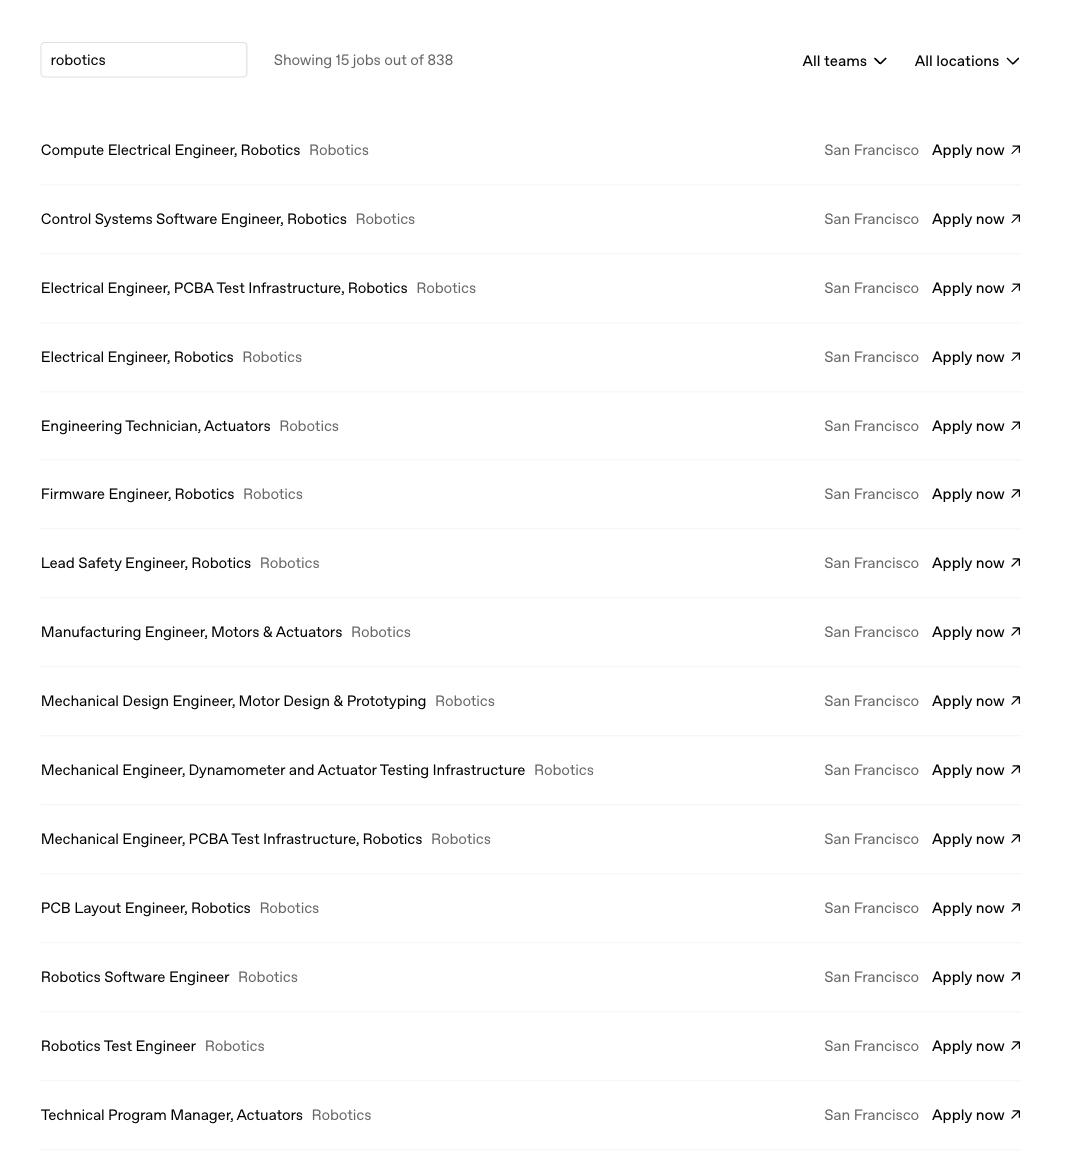
Abbildung|Bis zum 14. November sucht OpenAI auf seiner offiziellen Website noch nach Mitarbeitern für Stellen im Zusammenhang mit verkörperter Intelligenz wie On-Board-Computing für Roboter, Steuerungssoftware, Motoren und Aktoren
Zuvor trieb das Unternehmen auch die Vorbereitungen der Lieferkette voran. Diesen Januar veröffentlichte OpenAI ein Programm zur Ausschreibung von Lieferanten für die US-amerikanische Fertigung und nahm Robotik gemeinsam mit Rechenzentren und Unterhaltungselektronik in die Gestaltung der Hardware-Lieferkette auf.
Der Ausschreibungsbereich umfasst Schlüsselkomponenten wie Motoren, Getriebe, Untersetzungsgetriebe und Leistungselektronik. Laut dem Originaldokument plant OpenAI, die Lieferanten im Jahr 2027 auszuwählen, bisher wurde der Betrag der entsprechenden Beschaffungsverträge nicht offengelegt.
Neben der technischen Forschung und Entwicklung war auch die Finanzplanung für das Robotik-Geschäft Gegenstand von Diskussionen im Management.
Diesen Mai enthüllte The Wall Street Journal, dass Sam Altman in Erwägung gezogen hatte, das Robotik- und das Unterhaltungs-Hardware-Geschäft unabhängig zu betreiben und es den entsprechenden Unternehmen zu erlauben, separat externe Investoren zu suchen.
Das Konzept wurde letztendlich nicht umgesetzt. Einer der Gründe ist, dass selbst bei einer Aufspaltung des Geschäfts die entsprechenden Vermögenswerte und Ergebnisse möglicherweise weiterhin in den konsolidierten Finanzausweisen der OpenAI-Gruppe enthalten sein müssen.
Diese Aufzeichnungen zeigen, dass die Investitionen von OpenAI im Bereich der Robotik im vergangenen Jahr die Datenerfassung, die Modellentwicklung, das Hardware-Engineering und die Vorbereitungen der Lieferkette umfassten.
Nach der Bestätigung der Umstrukturierung am 13. November hat OpenAI noch keine konkreten Verteilungen von Budget, Personal und Rechenleistung veröffentlicht, und es wurde auch nicht erläutert, ob das Datenerfassungslabor und das Prototypen-Projekt angepasst werden.
02
Wang Xingxing sagte, der größte Fehler der letzten zehn Jahre sei es gewesen, nicht genug an KI geglaubt zu haben
OpenAI erläuterte gegenüber Fortune den technischen Hintergrund dieser Anpassung. Zu Beginn dieses Jahres gingen die Forscher des Unternehmens ursprünglich davon aus, dass die Nutzung von Videogenerierungsmodellen wie Sora zum Erlernen der Gesetze der physischen Welt ein wichtiger Weg zur Förderung der Roboterintelligenz ist.
Später zeigten jedoch allgemeine Modelle wie GPT-6 Astra die Fähigkeit, Roboter direkt zu steuern. OpenAI beschloss, die entsprechenden Forscher in das Team für allgemeine Basismodelle zu integrieren, damit die Robotik-Forschung die neuesten Fortschritte der vorhandenen Modelle nutzen kann.
Die beiden Reden von Wang Xingxing, dem Gründer von Unitree Robotics, im letzten Monat stimmen ebenfalls mit diesem Trend überein.
Am 12. Oktober sprach Wang Xingxing während eines Rundtischgesprächs auf der Shanghai Industrial Expo darüber, dass Unitree nach der Veröffentlichung von GPT-6 dieses bereits in verschiedene Roboter eingebunden hat, um Aufgaben auszuführen, und die tatsächlichen Ergebnisse die bisherigen Erwartungen übertroffen haben.
Er gab offen zu: „Der größte Fehler, den ich in den letzten zehn Jahren gemacht habe, ist, dass ich nicht genug an KI geglaubt habe.“
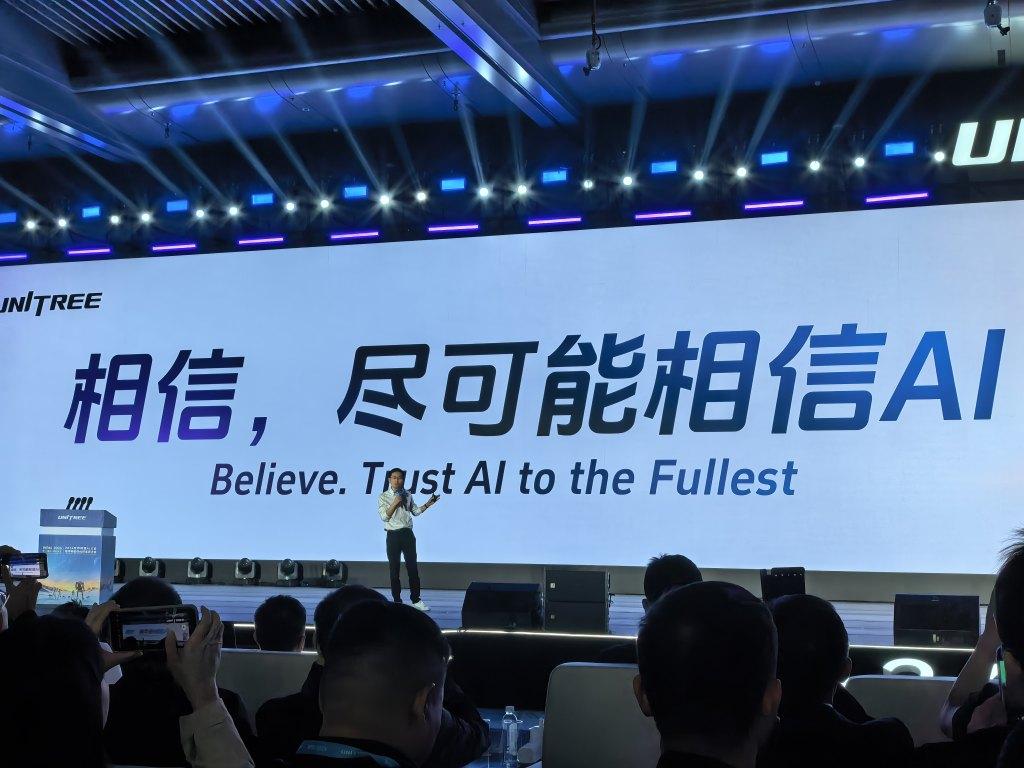
Abbildung|Am 22. Oktober 2026 teilte Wang Xingxing auf der Weltkonferenz für physische KI die Fortschritte bei der Steuerung von Robotern durch allgemeine Großmodelle mit. Bildquelle: The Paper
Wang Xingxing ist der Ansicht, dass KI-Modelle fast alle ein bis zwei Monate deutliche Fortschritte machen. Wenn GPT-7 weitere Durchbrüche erzielt, könnte der technische Wendepunkt der verkörperten Intelligenz in den nächsten ein bis zwei Jahren eintreten.
Am 22. Oktober präsentierte er auf der Weltkonferenz für physische KI das Experiment, bei dem der Unitree-Roboter mithilfe von GPT-6 malt. Vor dem Roboter liegen ein Referenzbild, weißes Papier, Farben und klares Wasser. Er nimmt den Pinsel, malt, wechselt während des Vorgangs die Farbe und reinigt den Pinsel selbstständig. Unitree zeigte gleichzeitig weitere Aufgaben wie das Schachspielen des Roboters.
Wang Xingxing betonte wiederholt, dass das Team keine spezielle Schulung für diese Aufgaben durchgeführt und keine komplexen Bewegungsprogramme geschrieben hat.
Der Roboter selbst benötigt nach wie vor Bewegungssteuerungs- und Hardwaresysteme, aber allgemeine Modelle sind bereits in der Lage, einen Teil der Bedienungsschritte basierend auf Bildern und Aufgabenanforderungen zu organisieren.
Bisher erforderten viele Roboteraufgaben, dass Entwickler spezielle Bewegungsdemonstrationen erfassen und dann die entsprechende Betriebsstrategie trainieren. Jetzt können allgemeine Modelle einen Teil der Arbeiten zur visuellen Verständnis, räumlichen Schlussfolgerung und Aufgabenplanung übernehmen.
Das kürzlich von Anthropic veröffentlichte Claude Fable 5.2 liefert ebenfalls experimentelle Daten.
Am 9. November zeigte Anthropic den Prozess, bei dem Claude einen Roboterarm steuert, um einen Zauberwürfel zu lösen, einen Flaschenverschluss zu drehen und zu malen.
Im Simulations-Benchmark RoboDojo Sim zeigen die intern durchgeführten Tests von Anthropic, dass Fable 5.2 eine durchschnittliche Erfolgsrate von 64,9 % erreicht, die vorherige Generation Fable 5.1 erreichte 27,6 %, das Ergebnis von GPT-6 Astra im gleichen Testrahmen liegt bei 29,8 %.
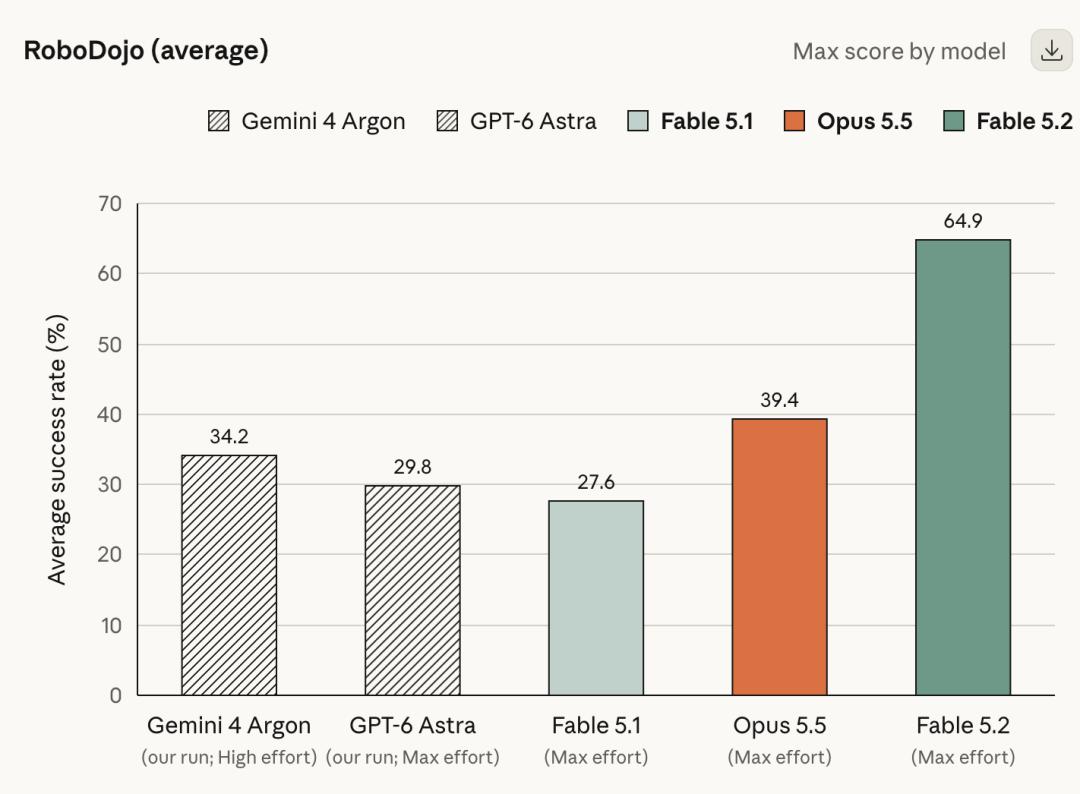
Abbildung|Bei dem von Anthropic veröffentlichten Simulations-Benchmark RoboDojo Sim erzielte Claude Fable 5.2 ein Ergebnis von 64,9 %. Bildquelle: Anthropic
Die von Nvidia im Oktober veröffentlichte Studie Astranomy nutzt direkt GPT-6 Astra zur Steuerung von Simulationsrobotern.
Im Test RoboLab-120 erreichte das direkte Steuerungskonzept eine Aufgabenerfolgsrate von 66,3 %. Nachdem die Forscher Mechanismen wie die kontinuierliche Aufzeichnung des Bedienverlaufs und die Überprüfung der Ausführungsergebnisse hinzugefügt haben, erreichte das Agentensteuerungskonzept 74,8 %, was über dem Ergebnis von 51,0 % des bisher besten dedizierten Robotik-Modells für diesen Benchmark liegt.
Obwohl diese Experimente unterschiedliche Testumgebungen nutzen, zeigen sie alle die Fortschritte allgemeiner Modelle bei physischen Vorgängen.
Guanya Shi, ein Robotik-Forscher an der Carnegie Mellon University, äußerte in einem Interview mit Fortune, dass OpenAI Robotik möglicherweise als nachgelagerte Anwendung der allgemeinen Intelligenz betrachtet.
Für OpenAI bedeutet die direkte Nutzung allgemeiner Modelle, dass ein Teil der Forschung zur Roboterintelligenz die Trainingsergebnisse des Kernmodells gemeinsam nutzen kann. Der Ertrag der Investition in die eigenständige Entwicklung eines eigenen Robotik-Basismodells muss daher neu bewertet werden.
Allerdings hat das Experiment von Nvidia noch ein weiteres Problem offengelegt: Der Rechenaufwand für allgemeine Modelle ist recht hoch.
In der Astranomy-Studie dauert ein einzelner Inferenzvorgang bei dem direkten Steuerungskonzept von GPT-6 Astra durchschnittlich 18,56 Sekunden.
Obwohl das Agentenkonzept die Erfolgsrate verbessert, verbraucht jeder erfolgreiche Aufgabenzyklus durchschnittlich etwa 30,9 Millionen Token, was einem geschätzten API-Kosten von 36,40 US-Dollar entspricht.
Diese Kosten stammen aus Simulationstests und können nicht direkt als Betriebskosten für echte Roboter angesehen werden. Aber in einer realen Fabrik steigen die Kosten pro Produktionseinheit, je länger der Roboter für die Ausführung einer Aufgabe benötigt.
Noch problematischer ist die Latenz. Simulationsumgebungen können während der Modellinferenz angehalten werden, aber Förderbänder, Geräte und Werkstücke in echten Fabriken warten nicht zehn oder mehr Sekunden.
Roboter benötigen nach wie vor Systeme mit schnellerer Reaktion, die die Aktionen des Körpers direkt steuern können. Das ist einer der Gründe, warum andere