GPT-6.1 Sol nimmt an Operationen am lebenden Gehirn teil! Drei Lokalisierungsdurchgänge, jeder ist präziser als der vorherige.
Bei Gehirnoperationen an Mäusen ist es oft ein Detail vor dem Einstich, das die Fähigkeit des Operateurs auf die Probe stellt: das Auffinden mehrerer äußerst wichtiger anatomischer Markierungen am Schädel. Diese Punkte scheinen unbedeutend zu sein, bestimmen aber, wie die Koordinaten der nachfolgenden Operation berechnet werden. Bei einer geringfügigen Abweichung der Position kann die Nadel das vorgesehene Hirnareal möglicherweise nicht genau erreichen.
Jetzt lernt auch die KI diese Vorgehensweise.
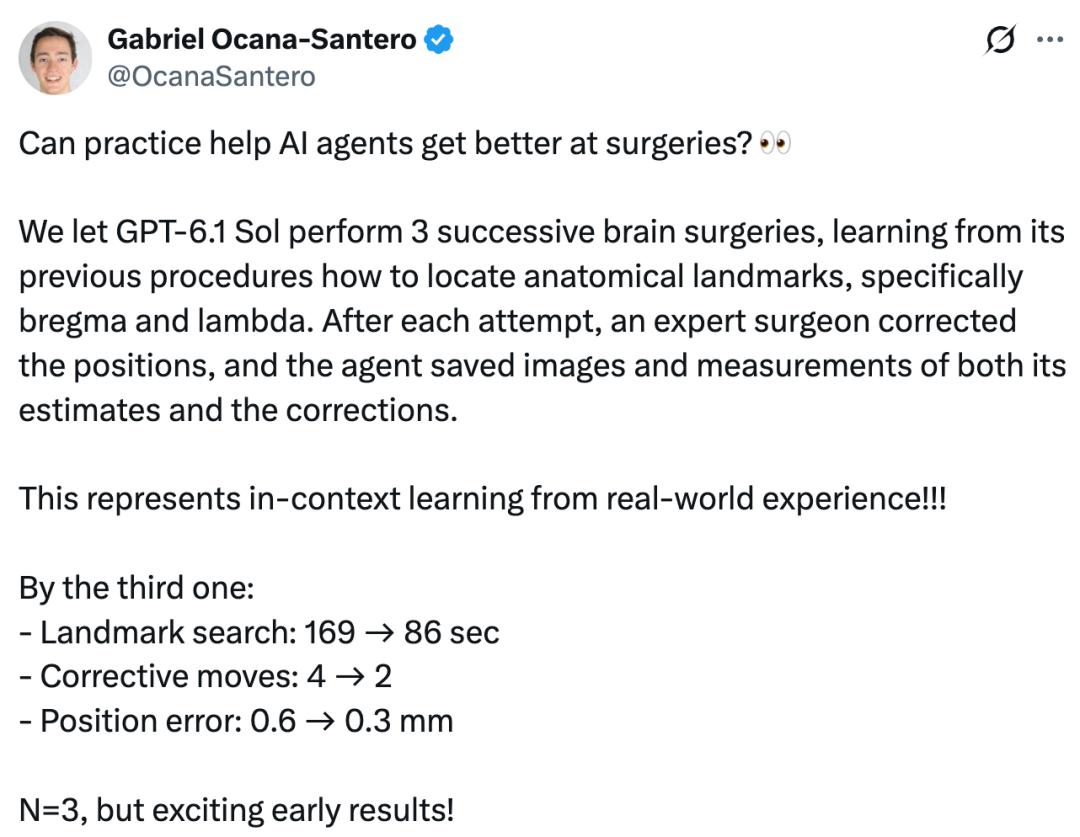
Vor kurzem teilte Gabriel Ocana-Santero, Mitbegründer und CEO des Biotechnologie-Startups Exin Therapeutics, eine Reihe von experimentellen Ergebnissen mit: Das Team ließ GPT-6.1 Sol an drei aufeinander folgenden Runden der Positionierung bei Mäusegehirnoperationen teilnehmen.
Nach jedem Vorgang korrigierten professionelle Chirurgen die Positionierungsergebnisse des Modells, das wiederum seine eigenen Bilder, Messdaten und die Aufzeichnungen der Expertenkorrekturen speicherte, um sie als Referenz für die nächste Runde zu verwenden.
Die Ergebnisse sind recht interessant.
Bei dem dritten Vorgang hat sich die Zeit, die GPT-6.1 Sol für das Auffinden der anatomischen Markierungen benötigt, von 169 Sekunden auf 86 Sekunden verkürzt, die erforderlichen Korrekturmaßnahmen von 4 auf 2 verringert und der Positionierungsfehler von 0,6 Millimetern auf 0,3 Millimeter gesenkt.
Ocana-Santero nennt diesen Prozess kontextbezogenes Lernen (In-context Learning) auf der Grundlage von Erfahrungen aus der realen Welt.
Es ist zu beachten, dass diese Datengruppe nur 3 Vorgänge umfasst und es noch ein langer Weg ist, um zu beweisen, dass die KI über stabile Operationsfähigkeiten verfügt. Sie zeigt jedoch eine bemerkenswerte Veränderung: Die KI beginnt, die Beobachtungen aus realen Vorgängen und das Feedback von Experten in die nächste Aufgabenrunde einzubringen und schrittweise Erfahrungen zu sammeln.
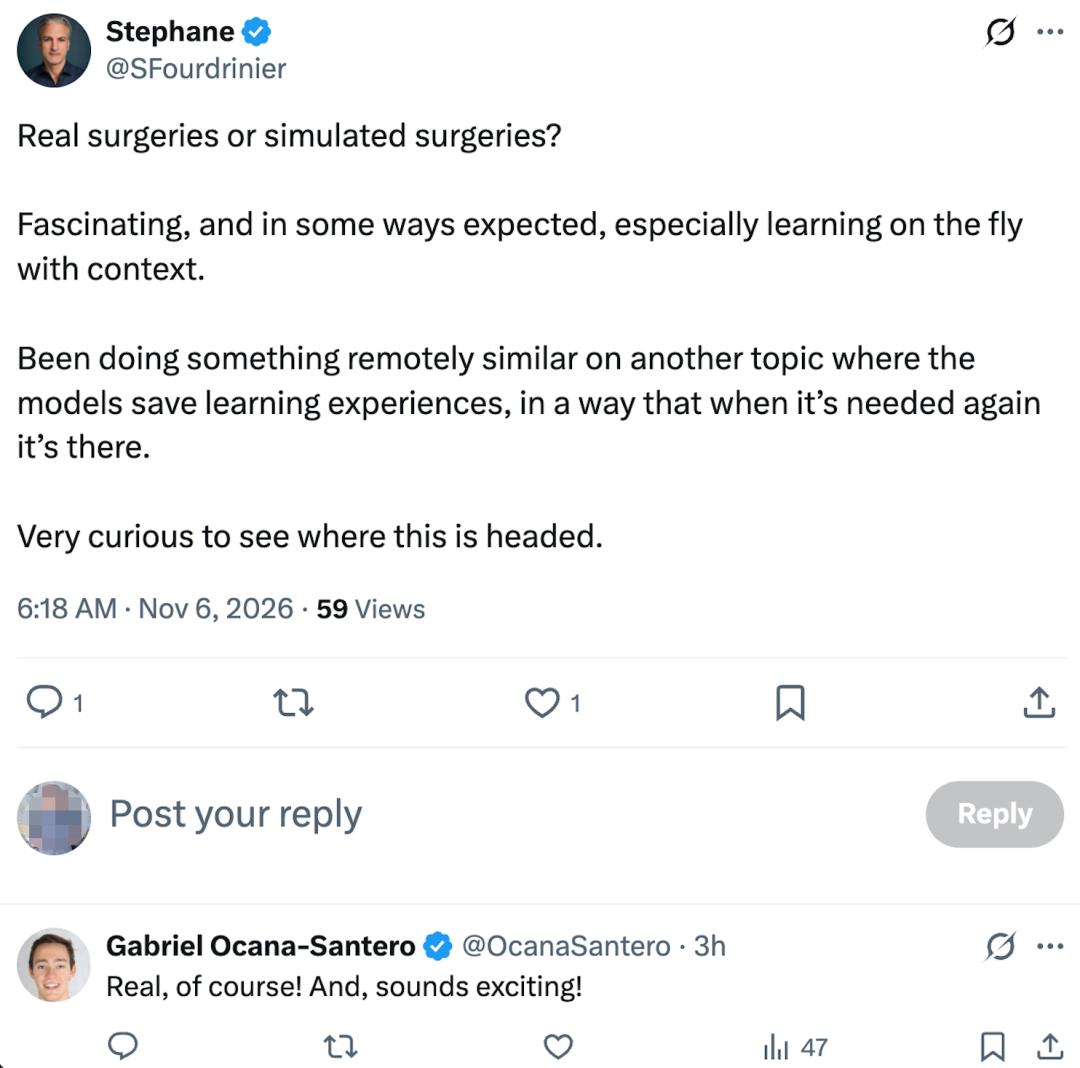
Dieses Experiment wirft auch eine bemerkenswerte Frage auf: Handelt es sich hierbei um echte Operationen oder um Demonstrationen in einer Simulationsumgebung?
Der X-Nutzer Stephane fragte Ocana-Santero in einem Kommentar direkt nach, und dieser antwortete eindeutig, dass es sich um echte Operationen handelt. Stephane äußerte anschließend, dass diese Methode, die den Kontext berücksichtigt und Erfahrungen während der Ausführung sofort sammelt, sehr interessant ist. Er enthüllte außerdem, dass er derzeit einen ähnlichen Mechanismus in einem anderen Bereich erforscht: Das Modell soll die bei jeder Aufgabe gesammelten Erfahrungen speichern, sodass sie direkt abgerufen werden können, wenn ähnliche Probleme erneut auftreten.
Zuerst zwei Punkte am Schädel finden
Nur so lässt sich das Gehirn genau positionieren
Um dieses Experiment zu verstehen, muss man zuerst zwei Namen kennen, die in neurowissenschaftlichen Experimenten häufig auftauchen: Bregma (Bregma-Punkt) und Lambda (Lambda-Punkt).
Es handelt sich dabei nicht um Kerngebiete im Inneren des Gehirns, sondern um zwei anatomische Markierungspunkte auf der Oberfläche des Mäuseschädels.
Bregma befindet sich an der Kreuzung der Sagittalnaht und der Koronalnaht, Lambda an der Kreuzung der Sagittalnaht und der Lambdanaht. Forscher verwenden Bregma üblicherweise als Referenzursprung für stereotaktische Koordinaten und kalibrieren dann die Position und Neigung des Schädels anhand von Markierungen wie Lambda.
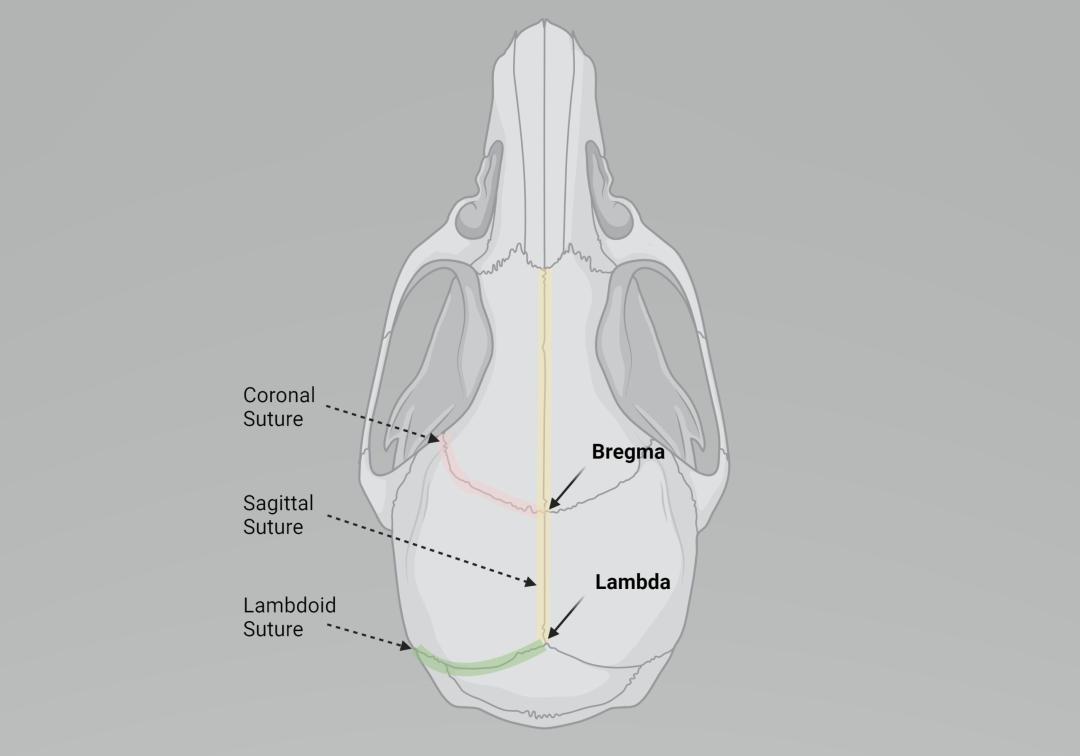
Bildquelle: https://www.jove.com/t/67381/an-immunocompetent-murine-model-for-laser-interstitial-thermal
Warum schenkt man diesen beiden Punkten so viel Aufmerksamkeit? Das liegt daran, dass bei vielen Experimenten am Mäusegehirn Injektionsnadeln, Elektroden oder andere experimentelle Geräte mithilfe stereotaktischer Geräte genau in das vorgesehene Hirnareal gebracht werden müssen.
Forscher müssen zuerst die Referenzpunkte am Schädel finden, dann anhand des Hirnatlas das Zielhirnareal in Koordinaten in drei Richtungen (vorne-hinten, links-rechts und Tiefe) umwandeln und schließlich das Gerät die Ausführung übernehmen lassen. Der gesamte Prozess scheint nur darin zu bestehen, einige Schnittpunkte zu finden, er erfordert jedoch gleichzeitig die Verarbeitung von visueller Erkennung, räumlicher Positionierung und Koordinatenkalibrierung.
Die Nähte am Schädel sind nicht immer klar erkennbar. Es gibt auch anatomische Unterschiede zwischen einzelnen Mäusen, und der Fixierungswinkel des Kopfes sowie die horizontale Kalibrierung beeinflussen die endgültigen Koordinaten. In verwandten Studien wurde sogar speziell über die Positionierungsfehler von Bregma diskutiert, die durch verschiedene Messmethoden entstehen.
Für Forscher, die gerade erst mit solchen Experimenten in Berührung kommen, ist das genaue Auffinden der Markierungspunkte und die Durchführung der Kopfkalibrierung an sich eine Grundfertigkeit, die wiederholt geübt werden muss.
Bei diesem Experiment bestand die Aufgabe von GPT-6.1 Sol darin, einen der entscheidenden Schritte abzuschließen. Es musste die Positionen von Bregma und Lambda anhand der experimentellen Bilder beurteilen und sein eigenes Positionierungsergebnis liefern. Anschließend prüfte ein erfahrener Chirurg diese Positionen und korrigierte ungenaue Beurteilungen.
Nach jedem Vorgang speicherte das Modell seine eigenen geschätzten Bilder und Messergebnisse sowie die Daten nach den Korrekturen durch den Experten. Diese Informationen wurden zu Erfahrungen, die bei der nächsten Runde genutzt werden konnten.
Von 169 Sekunden auf 86 Sekunden
Die KI beginnt, Betriebserfahrungen zu sammeln
Das Interessanteste an diesem Experiment ist, dass GPT-6.1 Sol die vorherigen Betriebsaufzeichnungen nach Abschluss jeder Aufgabe nicht einfach gelöscht hat. Das Modell behält die Bilder und Messdaten aus früheren Vorgängen bei und zeichnet gleichzeitig die von den Experten vorgenommenen Korrekturen auf. Auf diese Weise kann das Modell in nachfolgenden Vorgängen auf die vorherigen Beurteilungen und Korrekturen zurückgreifen und seine Positionierungsleistung schrittweise verbessern.
Alle drei Indikatoren haben sich verbessert: Die Suchzeit hat sich fast halbiert, die Anzahl der Korrekturmaßnahmen hat sich halbiert und der Positionierungsfehler hat sich direkt halbiert.
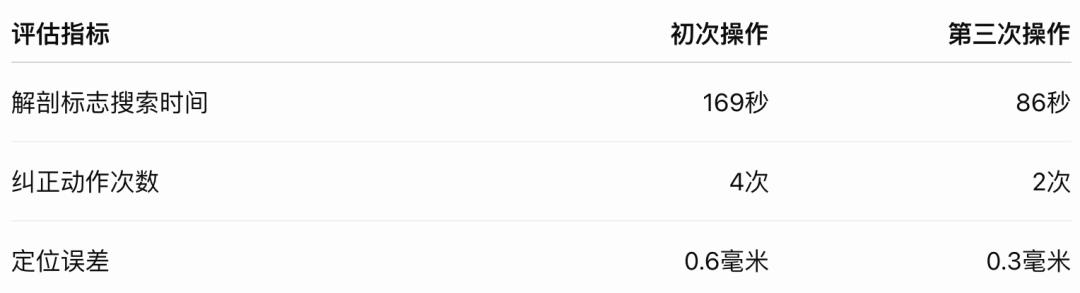
Dieses Experiment folgt dem Konzept des kontextbezogenen Lernens.
Bei dem Training herkömmlicher Modelle werden normalerweise die Modellparameter anhand von Trainingsdaten und Optimierungsalgorithmen angepasst, damit das Modell neue Fähigkeiten bei nachfolgenden Aufgaben erlangt. Der in diesem Experiment vorgestellte Mechanismus konzentriert sich jedoch auf das Sammeln und Nutzen von tatsächlichen Betriebsaufzeichnungen. Das Modell speichert die vorherigen Bilder, Messergebnisse und das Feedback von Experten, um sie für nachfolgende Vorgänge zu verwenden.
Derzeit hat das Team nicht offengelegt, wie diese Erfahrungsaufzeichnungen konkret in das Modell integriert werden und ob eine Aktualisierung der Gewichtungen des zugrundeliegenden Modells erfolgt. Daher kann man nicht behaupten, dass GPT-6.1 Sol durch drei Operationen ein autonomes Training oder eine selbstständige Weiterentwicklung auf Parameterebene abgeschlossen hat.
Aus der Perspektive des experimentellen Konzepts ermöglicht diese Methode der KI jedoch bereits eine Fähigkeit, die dem praktischen Lernen des Menschen näher kommt: Zuerst ausprobieren, dann Korrekturen entgegennehmen und anschließend mit den Erfahrungen aus dem vorherigen Vorgang weiterarbeiten. Für die biomedizinische Forschung, die eine große Anzahl wiederholter Experimente erfordert, ist diese Fähigkeit von praktischer Bedeutung.
Von der KI, die Hirninjektionen durchführt
bis zur KI, die selbst experimentelle Erfahrungen sammelt
Dies ist nicht das erste Mal, dass Exin Therapeutics die KI mit echten Mäusegehirnoperationen in Berührung bringt.
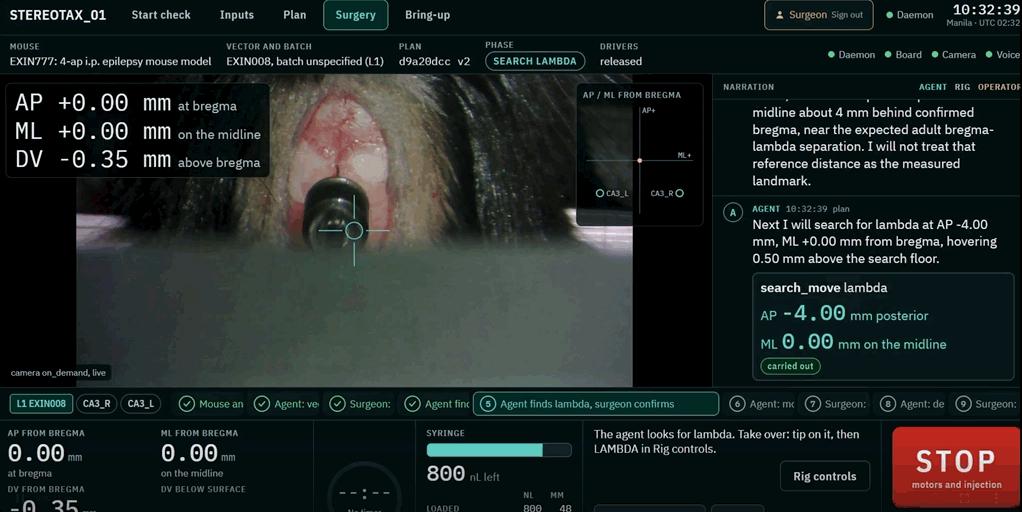
Am 28. Oktober enthüllte Ocana-Santero bereits ein noch auffälligeres Experiment. Damals bereitete das Team dem KI-Agenten 19 Gen-Therapievektoren, eine Maus mit Epilepsiemodell und ein mit einer Kamera ausgestattetes elektrisches stereotaktisches Operationsgerät vor. Das Ziel war es, eine Therapiemethode zu finden, die epileptische Anfälle reduzieren kann.
Die KI musste zuerst relevante Forschungsunterlagen lesen, aus den Kandidatenlösungen den Gen-Therapievektor auswählen, dann bestimmen, in welches Hirnareal injiziert werden soll und welche genauen Injektionskoordinaten gelten. Anschließend beobachtete sie den Operationsbereich über die Kamera, steuerte den mechanischen Arm und die Injektionsnadel am Gerät und schloss den Injektionsvorgang ab.
Während des gesamten Vorgangs wurden 250 Nanoliter des Therapievektors injiziert.
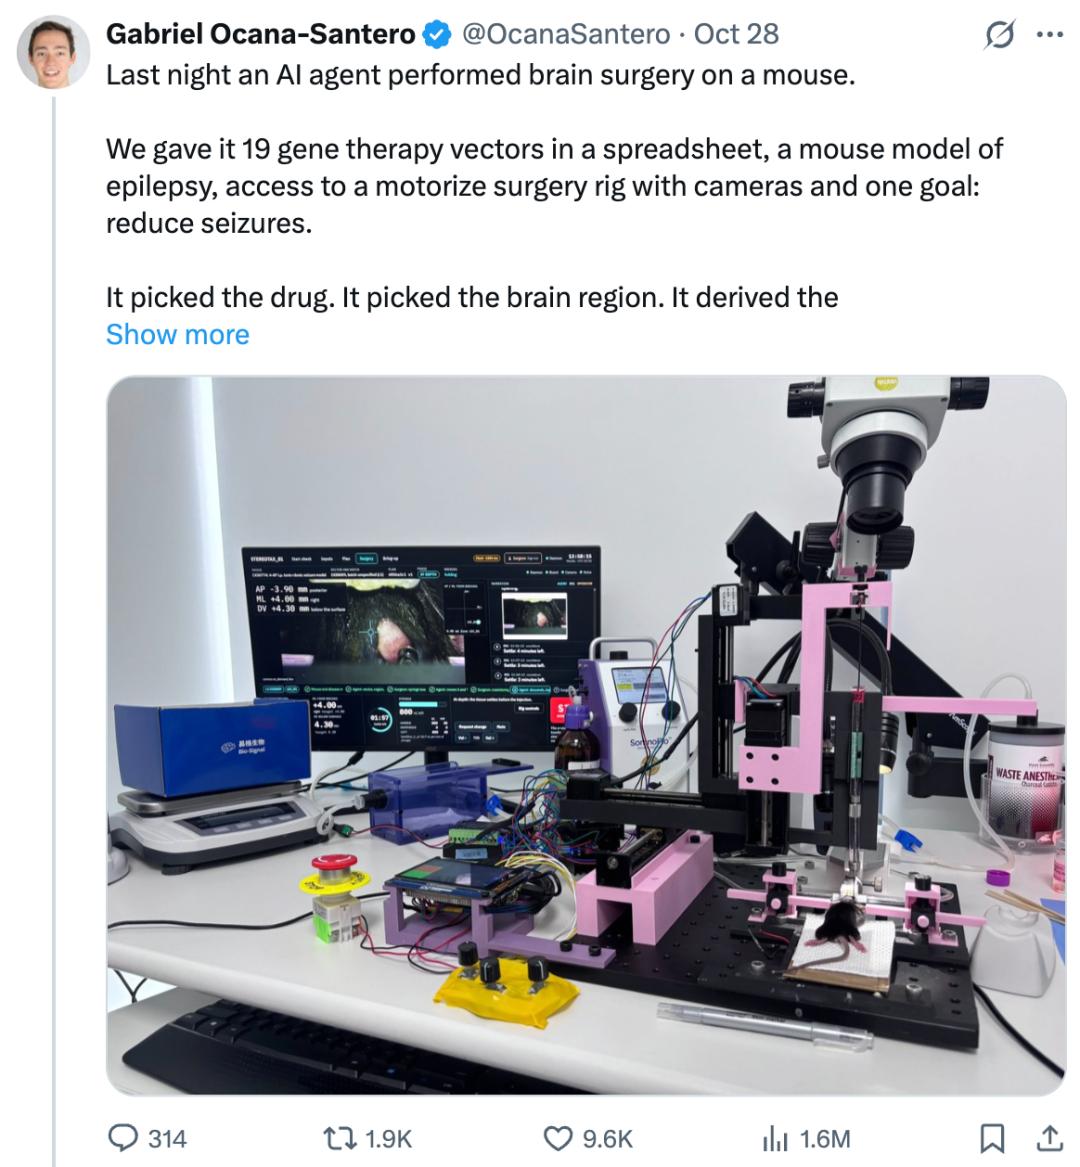
Dieses Experiment weist einen bemerkenswerten Unterschied auf: Herkömmliche Operationsroboter lassen normalerweise menschliche Ärzte den Operationsplan festlegen, bevor der Roboter die konkreten Schritte ausführt. Bei diesem Experiment war die KI jedoch auch an der Auswahl des Therapieplans und des Hirnareals beteiligt.
Allerdings war der gesamte Prozess nicht unbeaufsichtigt. Ein zugelassener tierärztlicher Chirurg war für das Durchtrennen der Kopfhaut, die Kraniotomie und das Nähen verantwortlich und überwachte die entscheidenden Vorgänge. Das Team hat zudem unumgehbare Betriebsbeschränkungen, einen menschlichen Genehmigungsmechanismus für entscheidende Schritte sowie eine physische Not-Aus-Vorrichtung eingerichtet, die die Stromversorgung der Motoren direkt unterbrechen kann.
Als einmal die Gerätekoordinaten fehlerhaft waren, erkannte die KI das Positionsproblem und weigerte sich, die Nadel weiter zu bewegen. Schließlich lösten die Forscher den Fehler durch manuelle Korrektur des Gerätesteuerungscodes.
Am 31. Oktober veröffentlichte Ocana-Santero weitere Experimente:
Claude Sonnet 5, GPT-6.1 Sol und Grok 4.7 nahmen jeweils an Experimenten am Mäusegehirn mit demselben Ziel teil. Die drei Modelle erhielten dieselben 19 Kandidaten-Gen-Therapievektoren und dasselbe experimentelle Ziel, wählten jedoch unterschiedliche Hirnareale, Therapiemechanismen und Lösungen aus. Zum Beispiel wählte Claude den entorhinalen Kortex aus, GPT den Hippocampus und Grok den somatosensorischen Kortex.
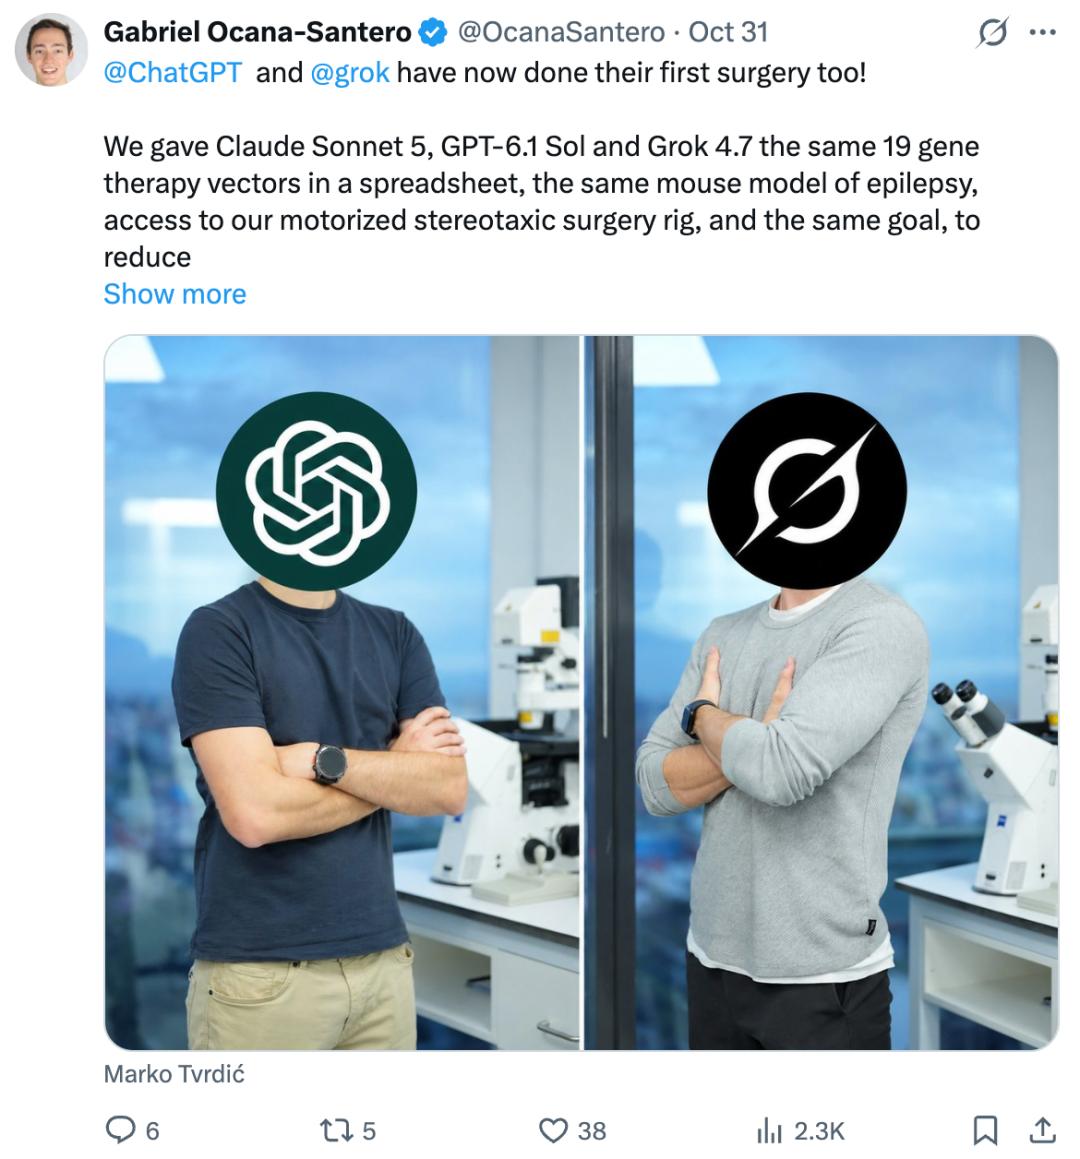
Dies zeigt, dass selbst bei derselben wissenschaftlichen Frage verschiedene Modelle aufgrund ihrer jeweiligen Wissensschlussfolgerungen unterschiedliche experimentelle Wege vorschlagen können. Welche Lösung effektiver ist, muss noch durch nachfolgende Experimente überprüft werden.
Von der anfänglichen Aufgabe, die KI den Therapieplan auswählen und das Injektionsgerät steuern zu lassen, bis hin zur heutigen Vorgehensweise, bei der sie ihre Positionierungsleistung durch aufeinanderfolgende Vorgänge und Expertenfeedback verbessert, versucht Exin, die KI in einen vollständigeren experimentellen Ablauf zu integrieren.