36Kr Erstveröffentlichung | Ein Unternehmen für schwerlastige physikalische KI hat innerhalb eines Jahres nach seiner Gründung fast 400 Millionen Yuan an Finanzmitteln aufgenommen, seine Kernmitglieder stammen von Huawei und Li Auto, und es betreibt bereits mehr als 100 Fahrzeuge.
Autor | QIAO Yujie
Redakteur | YUAN Silai
Dieser Text umfasst etwa 2800 Wörter, eine Lesezeit von 7 Minuten wird empfohlen.
Hard Krypton erfuhr, dass Shanghai EABOT Technology Co., Ltd. (im Folgenden als „EABOT“ bezeichnet) kürzlich zwei aufeinanderfolgende Finanzierungsrunden mit einem Gesamtwert von fast 400 Millionen Yuan abgeschlossen hat. Zu den Investoren gehören der bekannte Investor GE Weidong, Chentao Capital, Hongyi Investment, Zero One Auto, Xingfu Capital, der Xingqi-Fonds unter dem Dach von Falcon Investment und weitere Einheiten.
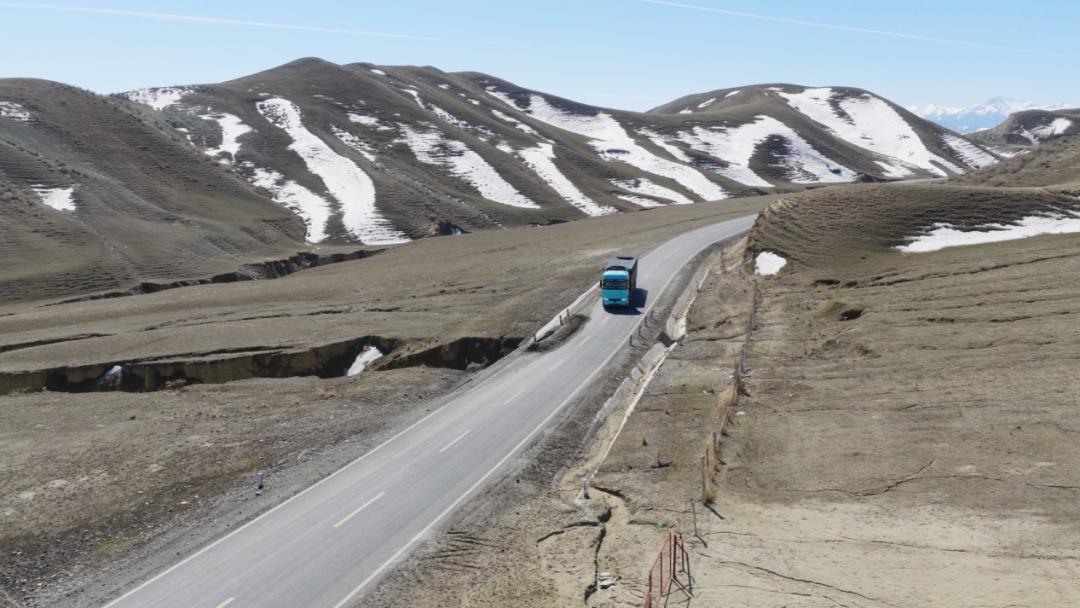
EABOT wurde im Februar 2026 gegründet und konzentriert sich auf physische KI für schwere industrielle Anwendungen. Das Kerngeschäft ist die Entwicklung von physischen KI-Modellen mit „Mobilität + Manipulationsfähigkeit“ für Szenarien mit hoher Belastung. Derzeit betreibt das Unternehmen mehr als 100 schwere Lkw, die 60 Strecken abdecken und sich hauptsächlich auf Kurzstreckentransporte von Massengütern im Bereich von 0 bis 300 Kilometern konzentrieren. Außerdem wurden bereits Tests ohne menschliche Übernahme auf realen Straßen mit komplexen Straßenverhältnissen in verschiedenen Regionen wie Xinjiang und der Inneren Mongolei durchgeführt.
Die gleichzeitige Entwicklung der Modelle, die Validierung in Fahrzeugen und der Betrieb der Fahrzeugflotte innerhalb eines Jahres markiert den offiziellen Eintritt der technischen Route von EABOT in die Phase der Validierung in realen Geschäftsszenarien. Derzeit nimmt EABOT das autonome Fahren von schweren Lkw als Einstiegspunkt, und langfristig soll die technische Kompetenz auf schwere industrielle Szenarien wie Bergwerke, Kraftwerke und Häfen ausgeweitet werden.
(Quelle des Bildes / Unternehmen)
Die Kernmitglieder des EABOT-Teams stammen von führenden Unternehmen wie Huawei, Li Auto, Momenta und Apple. Sie decken Bereiche wie autonomes Fahren, Entwicklung von KI-Modellen und die praktische Umsetzung im Ingenieurwesen ab und verfügen über fundierte technische Erfahrung und Erfahrung bei der Markteinführung. Unter ihnen war CTO LI Wei früher Leiter der Algorithmenabteilung bei Inceptio Technology und beteiligte sich an der Entwicklung und Betriebsunterstützung von Null auf Eins.
LI Wei stellte Hard Krypton vor, dass die Modellarchitektur des Unternehmens auf einem KI-nativen Paradigma basiert, die technische Route der Efficient Physical AI verfolgt, das universelle Multimodal-Modell und das Weltmodell als zugrundeliegende Basis nutzt, um die spezielle Fahrfähigkeit für L4-autonomes Fahren von schweren Lkw zu unterstützen, und durch den geschlossenen Kreislauf der realen physischen Welt eine kontinuierliche Rückkopplung und Weiterentwicklung von Daten und Modellen erreicht. Das langfristige Ziel ist die Generalisierung von dem Szenario schwerer Lkw auf alle schweren Industriebereiche.
Konkret ist in dieser Modellarchitektur das universelle multimodale vortrainierte Basismodell dafür verantwortlich, Szenarien, räumliche Beziehungen und Umweltveränderungen zu erlernen. Das Weltmodell wird zur Generierung von Trainingsdaten, zur Ergänzung komplexer Randbedingungen und zur Unterstützung des Modelltrainings und der Simulationsbewertung verwendet. Auf dieser Grundlage verstärkt das Unternehmen durch Nachschulung das Verständnis und die Ausführungsfähigkeit des Modells für Fahraufgaben und führt verstärktes Lernen für die Einhaltung von Regeln und Sicherheitsanforderungen durch.
Auf der Ebene der Ausführung im Fahrzeug hat EABOT das einzigartige TwinFast „schnell-schnell kooperatives kognitives Fahrsystem“ entwickelt, bei dem das JEV-Entscheidungssystem für die schnelle Szenariobeurteilung und Entscheidungsfindung verantwortlich ist, während das E2E-Ende-zu-Ende-Planungssystem die Entscheidungen in konkrete Fahrzeugsteuerungsaktionen umwandelt.
Herkömmliche Architekturen für autonomes Fahren erledigen Aufgaben normalerweise gemeinsam durch ein übergeordnetes Entscheidungsmodell und ein Echtzeit-Planungssystem. Ersteres ist dafür verantwortlich, komplexe Szenarien zu verstehen und Entscheidungen zu treffen, letzteres generiert Echtzeit-Trajektorien. Wenn das übergeordnete Modell jedoch langsam schlussfolgert, kann es selbst bei starker Fähigkeit zum Verständnis von Szenarien die Echtzeitverhalten des Fahrzeugs kaum rechtzeitig beeinflussen. TwinFast ist eine Verbesserung des herkömmlichen schnellen-langsamen Systems. Der Kern liegt in der Steigerung der Effizienz der übergeordneten Entscheidungsfindung, sodass diese besser mit der Geschwindigkeit des Echtzeit-Planungssystems übereinstimmt und die Rolle des KI-Modells in komplexen Fahrszenarien voll ausgeschöpft werden kann.
CTO LI Wei erklärte, dass ein weiterer großer Vorteil für die schnelle Markteinführung des EABOT-Modells im Datenerfassungs- und Verarbeitungssystem liegt.
Derzeit fügt das Unternehmen durchschnittlich mehr als 2 Millionen neue Datenclips pro Monat hinzu, und der Umfang der automatischen Annotation übersteigt 100 Millionen Frames. Um den geschlossenen Datenkreislauf zu realisieren, hat das Team einen vollständigen Prozess aufgebaut, der Dateninfrastruktur, Data Mining, Datenverarbeitung und automatische Annotation umfasst, und ein Betriebsteam aufgebaut, das mehr als 100 Fahrzeuge und mehr als 100 Fahrer verwaltet, um kontinuierlich reale Straßendaten zu erfassen.
Für Modelle des autonomen Fahrens ist der Datenumfang nur die Grundlage. Der Abdeckungsgrad komplexer Szenarien, die Effizienz der Datenverarbeitung und Annotation sowie die Frage, ob das Modell kontinuierlich Feedback aus dem tatsächlichen Betrieb erhalten kann, beeinflussen ebenfalls den Entwicklungsfortschritt. EABOT hofft, durch den geschlossenen Kreislauf zwischen Fahrzeugbetrieb, Datenverarbeitung und Modelltraining den Zyklus von der Problemerkennung bis zur Modelliteration zu verkürzen.
Aus kommerzieller Sicht validiert EABOT derzeit hauptsächlich L4-Lösungen für das autonome Fahren und die dazugehörigen Betriebsprozesse durch eine selbst betriebene Flotte. Für herkömmliche Transportflotten bedeutet die Einführung von Fahrzeugen mit autonomem Fahren nicht nur den Kauf einer Software, sondern betrifft eine ganze Reihe von Betriebsfähigkeiten wie Fahrzeugverwaltung, Disposition, tägliche Wartung und Ausnahmebehandlung. Daher plant das Unternehmen, zunächst Fahrzeuge durch sein eigenes Team zu besitzen und zu betreiben, um die technischen und Kostenmodelle zu erproben, bevor es „KI-Fahrerdienste“ einschließlich Fahrzeugen, Softwaresystemen und Betriebsstandards an Kunden ausgibt und schrittweise ausgereifte unbemannte Betriebslösungen an die Kunden übergibt.
Betrachtet man das Branchenpotenzial, so ist das autonome Fahren schwerer Lkw kein einzelner Markt für intelligente Fahrzeugtechnik. Sein potenzieller Wert umfasst auch das Betriebsmanagement von Transportflotten, die Fahrzeugdisposition, das Energiemanagement und die spätere Zusammenarbeit mit Arbeitsabläufen wie Be- und Entladung. Wenn sich das autonome Fahren von der Fähigkeit einzelner Fahrzeuge auf die gesamte Transportkette ausweiten kann, ist der entsprechende Markt nicht mehr auf die herkömmliche Hard- und Software für intelligentes Fahren beschränkt, sondern ein umfassender Dienstleistungsmarkt für den Transport von Massengütern und die schwere industrielle Produktion. Das Unternehmen plant in Zukunft, von schweren Lkw weiter auf Szenarien wie Bagger und Ladegeräte auszuweiten, um den vollständigen Prozess der Unbemannte Bedienung in schweren industriellen Szenarien wie Bergwerken zu realisieren.
Im Folgenden finden Sie Auszüge aus dem Gespräch zwischen Hard Krypton und LI Wei, CTO von EABOT:
Hard Krypton: Warum haben Sie sich entschieden, zu diesem Zeitpunkt in den Bereich schwerer Lkw einzusteigen, um physische KI zu entwickeln?
LI Wei: Wir glauben, dass jetzt ein relativ gutes Zeitfenster ist, um in das autonome Fahren schwerer Lkw einzusteigen. Der Kern liegt darin, dass sich das technische Paradigma verändert. In der Vergangenheit stützte sich das autonome Fahren hauptsächlich auf regelbasierte Methoden, und die Akteure der Branche haben eine große Anzahl von Forschungsergebnissen in diesem technischen System angesammelt. Mit der zunehmenden Reife der KI-gesteuerten technischen Route, insbesondere der Ende-zu-Ende-Autonomie im Personenkraftwagenbereich und der kontinuierlichen Entwicklung neuer Technologien auf Basis großer Modelle, steht die Branche an einem neuen technischen Wendepunkt.
Wenn sich das technische Paradigma ändert, haben neue Akteure die Möglichkeit, den historischen Ballast der herkömmlichen technischen Route zu umgehen und direkt Vorteile auf Basis der neuen Architektur aufzubauen. Am Beispiel des Personenkraftwagenbereichs hat die Ende-zu-Ende-Technologie eine deutliche Leistungssteigerung im Vergleich zu herkömmlichen Lösungen gezeigt, und die Praxis von Unternehmen wie Tesla treibt die Branche weiter in Richtung einer KI-gesteuerten Route voran.
Hard Krypton: Die Datenakkumulation ist einer der Vorteile des Unternehmens. Hängt dies mit der früheren Forschungserfahrung des Teams zusammen, oder hat das Unternehmen nach seiner Gründung schnell die Fähigkeit zur Datenerfassung und Annotation aufgebaut?
LI Wei: Noch wichtiger ist, dass wir uns von Anfang an als Unternehmen für physische KI positioniert haben und die Dateninfrastruktur als Kernkompetenz aufbauen. Um den geschlossenen Datenkreislauf zu realisieren, haben wir eine Reihe von Infrastrukturen von der Datenerfassung, dem Data Mining, der Datenverarbeitung bis zur automatischen Annotation aufgebaut und ein Betriebsteam zusammengestellt, das für die Datenerfassung und die Qualitätskontrolle verantwortlich ist.
Derzeit setzen wir mehr als 100 Fahrzeuge für die Datenerfassung ein und verwalten auch ein Fahrerteam von mehr als 100 Personen sowie entsprechende Flottenmanager, um kontinuierlich reale Szenariodaten zu erhalten, die den Anforderungen des Modelltrainings entsprechen. Für physische KI müssen Daten nicht nur groß im Umfang sein, sondern auch kontinuierlich erfasst, effizient verarbeitet werden und wirklich dem Modelltraining und der Iteration dienen.
Hard Krypton: Was ist der Unterschied zwischen dem TwinFast-Schnell-Schnell-System und dem herkömmlichen Schnell-Langsam-System im autonomen Fahren?
LI Wei: Herkömmliche Schnell-Langsam-Systeme bestehen normalerweise aus einem übergeordneten Entscheidungsmodell und einem Echtzeit-Planungssystem. Ersteres ist dafür verantwortlich, Szenarien zu verstehen und zu beurteilen, welche Maßnahmen ergriffen werden sollen, letzteres generiert konkrete Trajektorien und steuert die Ausführung durch das Fahrzeug.
Das Problem besteht darin, dass das übergeordnete Modell zwar starke Fähigkeiten zum Verstehen und Schlussfolgern hat, aber wenn die Schlussfolgerungsgeschwindigkeit langsam ist, kann es die Echtzeitverhalten des Fahrzeugs kaum rechtzeitig beeinflussen. Zum Beispiel, wenn das übergeordnete Modell nur einmal pro Sekunde eine Schlussfolgerung durchführen kann, während das untergeordnete Planungssystem zehn oder mehr Planungsergebnisse pro Sekunde generieren kann, entsteht ein Problem der Nichtübereinstimmung der Reaktionsgeschwindigkeit zwischen beiden.
Unser Ansatz besteht darin, das übergeordnete Entscheidungssystem schneller zu machen und gleichzeitig die Geschwindigkeitsvorteile des Echtzeit-Planungssystems zu erhalten. Herkömmliche Entscheidungsverfahren auf Basis multimodaler Sprachmodelle erfordern oft die Generierung von Token nacheinander und die Bildung von Gedankenketten, was in Fahrszenarien zu hoher Latenz führen kann. Das Schnell-Schnell-System kann die Abhängigkeit von der Token-für-Token-Generierung verringern, sodass das Modell Szenariobeurteilungen und Aktionsauswahlen direkter und effizienter abschließen kann, wodurch Entscheidung und Planung besser zusammenwirken.
Hard Krypton: Das Unternehmen wurde vor nicht langer Zeit gegründet, und der Fortschritt bei der Modellentwicklung und der Umsetzung in Fahrzeugen ist relativ schnell. Was sind Ihrer Meinung nach die Schlüsselfaktoren dahinter?
LI Wei: Ich denke, es gibt hauptsächlich drei Faktoren.
Erstens die Wahl des technischen Paradigmas auf Basis der Positionierung als Unternehmen für physische KI. Seit unserer Gründung haben wir uns als Unternehmen für physische KI positioniert, daher haben wir ein KI-gesteuertes Paradigma gewählt und die Architektur direkt um eine technische Route herum aufgebaut, die leichter generalisiert werden kann.
Zweitens die Dateninfrastruktur und die Betriebsfähigkeit. Seit der Gründung des Unternehmens legen wir Wert auf den Datenaufbau. Wir haben nicht nur das System für Datenerfassung, Verarbeitung und Annotation aufgebaut, sondern auch durch das Fahrzeug- und Fahrerteam kontinuierlich reale Szenariodaten erhalten. Diese Infrastruktur hilft uns, die Modelliteration zu beschleunigen.
Drittens die Dichte der Talente im Modellteam. Unser Kernteam verfügt über starke Fähigkeiten zur Entwicklung von KI-Modellen. Wir möchten die Entwicklung von Anfang an auf KI-native Weise organisieren und die Modellfähigkeit als Kern betrachten, anstatt lokale Anpassungen am ursprünglichen regelgesteuerten technischen System vorzunehmen.