36Kr Exklusivmeldung丨Sinovation Ventures hat ein Embodied-Modell-Unternehmen mit Sitz in Chengdu investiert, das bereits erreicht hat, dass für neue Bauteile im Kommissionierprozess kein zusätzliches Training mehr erforderlich ist.
Autor | Qiao Yujie
Redakteur | Yuan Silai
Dieser Artikel umfasst etwa 3000 Wörter, die empfohlene Lesezeit beträgt 8 Minuten.
Laut Hard Krypton hat Chengdu Ruixinxing Technology Co., Ltd. (im Folgenden als „Ruixinxing“ bezeichnet) kürzlich eine neue Finanzierungsrunde im Wert von mehreren zehn Millionen Yuan abgeschlossen. Zu den Investoren gehören Sinovation Ventures, Zonli Co., Ltd. und Today International.
Ruixinxing wurde 2019 von Zhou Jun, Sonderprofessor des Changjiang-Professorenprogramms und Professor der Universität für Elektronikwissenschaft und Technologie Chinas, sowie Xu Ling, Professor der Jiaotong-Universität Southwest, gemeinsam gegründet. Das Unternehmen konzentriert sich auf die Forschung und Entwicklung von Technologien und Produkten für verkörperte Intelligenz in industriellen Szenarien.
Das Unternehmen begann frühzeitig mit Steuergeräten für mobile Roboter und hat im Zusammenhang mit Produkten wie AGV und AMR technische Fähigkeiten in den Bereichen SLAM, Navigation, Bewegungssteuerung, visuelle Wahrnehmung und Entscheidungsfindung angesammelt. Die entsprechenden Produkte werden bereits in industriellen Szenarien weit verbreitet eingesetzt. Derzeit erweitert Ruixinxing diese gesammelten Fähigkeiten auf vollständige Roboter mit verkörperter Intelligenz, um Probleme wie hohe Bereitstellungskosten und unzureichende Anpassungsfähigkeit an die Umgebung zu lösen, mit denen Roboter bei der Einfahrt in Fabriken konfrontiert sind.
In industriellen Kommissionierszenarien müssen Roboter mit einer großen Anzahl von Bauteilen unterschiedlicher Form und Größe umgehen. Bei herkömmlichen Lösungen müssen normalerweise Daten für verschiedene Teile erfasst, markiert und Modelle neu trainiert werden, wobei der Trainingszyklus für ein einzelnes Teil mindestens eine Woche beträgt. Wenn Hunderte von Teilen verarbeitet werden müssen, kann sich der Bereitstellungszyklus auf mehrere Dutzend Wochen verlängern. Gleichzeitig fallen während des Trainingsprozesses auch Kosten für Cloud-Rechenleistung an.
Angesichts der praktischen Anforderungen wie der großen Vielfalt industrieller Ersatzteile, großen Formunterschieden und schnellen Auftragsänderungen hat Ruixinxing das weltweit erste trainingsfreie Greifmodell für verkörperte Intelligenz auf Basis eines gehirnähnlichen Mechanismus eingeführt. Durch adaptives Lernen wird ein trainingsfreier Umgang mit neuen Teilen erreicht, wodurch die wöchentliche Trainingszeit und die Trainingskosten von mehreren tausend Yuan pro Teil entfallen. Außerdem wird unterstützt, gewöhnliche 3D-Kameras im Wert von mehreren tausend Yuan anstelle von hochpräzisen 3D-Kameras im Wert von mehreren zehntausend Yuan zu verwenden, um die Hardwarekosten für die Kommissionierung, das Greifen und die Wahrnehmung des Systems zu senken. Das System kann Greifmethoden wie Greifzange, Saugluft und Magnetgreifer entsprechend den Merkmalen des Werkstücks auswählen und eignet sich für industrielle Kommissionier- und damit verbundene Materialhandhabungsszenarien.
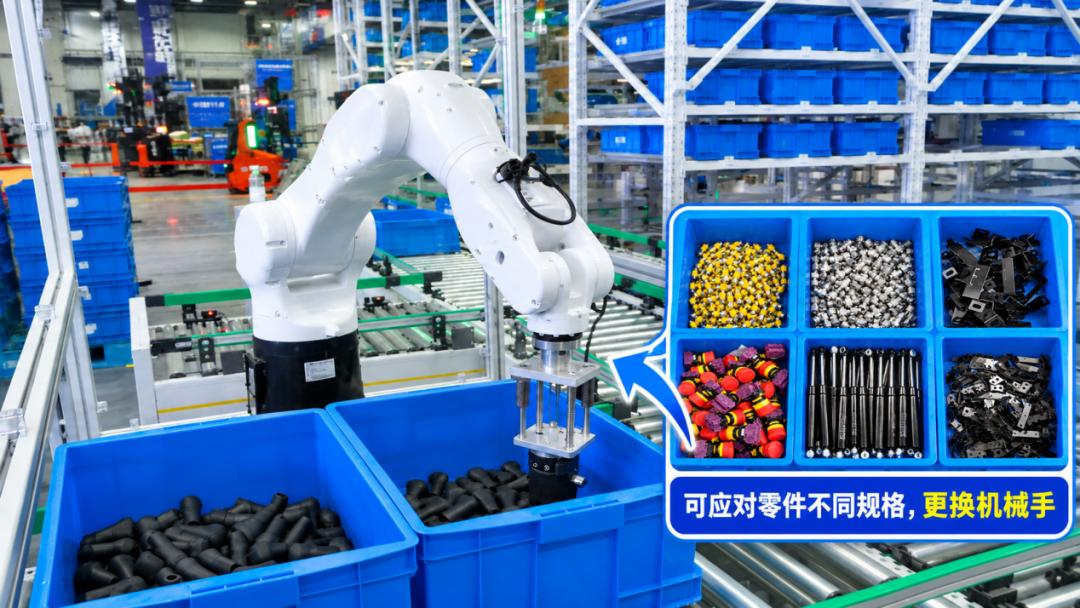
(Quelle des Bildes / Unternehmen)
Zhou Jun erläuterte gegenüber Hard Krypton, dass der Ansatz von Ruixinxing nicht darin besteht, VLA-Modelle für jede neue Art von Teil zu trainieren, sondern auf dem Grundmodell einen Mechanismus zur Wissensextraktion und -abfrage hinzuzufügen. Durch Online-Lernen sammelt der Roboter Erfahrungen während der Ausführung von Aufgaben, nutzt diese Informationen dann, um nachfolgende Greifbewegungen anzupassen, und bildet einen geschlossenen Kreislauf aus Echtzeit-Feedback und Adaption, sodass er „beim Lernen arbeitet“.
Dieser Mechanismus ähnelt der menschlichen Greifweise. Wenn ein Mensch beispielsweise ein Trinkglas oder einen Stift aufnimmt, berechnet er normalerweise nicht im Voraus die genaue Entfernung zwischen Objekt und Hand, sondern passt die Bewegung ständig an die gesehene Form und das Feedback nach dem Kontakt an. Ruixinxing möchte Roboter mit einer ähnlichen dynamischen Anpassungsfähigkeit ausstatten, sodass sie auch bei auf untrainierten neuen Teilen das Greifen anhand der Echtzeit-Wahrnehmung abschließen können.
Neben der Kommissionierung ist das Be- und Entladen sowie der Transport weiterhin ein von Ruixinxing fokussiertes Szenario. Herkömmliche mobile Roboter verlassen sich normalerweise auf LiDAR, um die Umgebung wahrzunehmen und die Lokalisierung abzuschließen. Wenn sich Güter, Materialkisten oder andere Einrichtungen in der Fabrik bewegen, können Roboter mit ungenauer Lokalisierung konfrontiert werden, müssen die Umgebung neu erkennen und die Fahrroute anpassen. Gleichzeitig beeinträchtigen Probleme wie Verkehrsstaus, Routenkonflikte und unangemessene Aufgabenverteilung, wenn mehrere Roboter gleichzeitig Aufgaben ausführen, die gesamte Betriebseffizienz.
Die verkörperte „Kleinhirn“-Technologie von Ruixinxing verfügt über Umgebungsadaption und Fähigkeiten zur Zusammenarbeit mehrerer Agenten. Im Gegensatz zu einigen Unternehmen für verkörperte Intelligenz, die mit dem Betrieb von Manipulatoren beginnen, entwickelt das Unternehmen seit seiner Gründung im Jahr 2019 kontinuierlich Technologien für mobile Roboter wie AGV und AMR und verfügt über langjährige Ingenieurserfahrung in den Bereichen Bewegung, Hindernisvermeidung, Lokalisierung und Navigation in Fabrikumgebungen.
Auf dieser Grundlage hat das Unternehmen in den letzten zwei Jahren selbst ein kooperatives Steuerungssystem für tausendstufige Agenten entwickelt, das Aufgabenverteilung, dynamische Echtzeit-Steuerung und Datenanalyse kombiniert, um das Problem der kooperativen Arbeit mehrerer Roboter in begrenztem Raum zu lösen. Das Unternehmen hat außerdem die Wahrnehmungsfähigkeit großer Modelle in das ursprüngliche System für mobile Roboter integriert, um die Anpassungsfähigkeit der Roboter an dynamische Umgebungen zu verbessern und die Steuerung von Multi-Agenten-Clustern weiter zu unterstützen.
Das kooperative Design von Software und Hardware ist eine weitere technische Fähigkeit, auf die Ruixinxing großen Wert legt. Laut Zhou Jun hängt der Betrieb von Modellen für verkörperte Intelligenz nicht nur vom Algorithmus selbst ab, sondern steht auch in engem Zusammenhang mit der Rechenleistung, dem Stromverbrauch und den Kosten der untergeordneten Hardware. Wenn man sich direkt auf Hardware mit hoher Rechenleistung stützt, um komplexe Modelle auszuführen, lassen sich die Kosten des gesamten Geräts kaum senken. Das Team kann auf seine angesammelte Forschungserfahrung im Bereich Algorithmen und Chips zurückgreifen, um während der Bereitstellung des Modells auf der Hardware eine kooperative Optimierung durchzuführen und unter der Voraussetzung der Gewährleistung der Modellgenauigkeit die Komplexität der Algorithmen und den Bedarf an Hardwareressourcen zu senken.
Derzeit hat Ruixinxing mehrere Produkte für verschiedene Szenarien auf den Markt gebracht. Am 29. Juni 2025 veröffentlichte das Unternehmen gemeinsam mit Zonli Co., Ltd. den ersten industriellen Kommissionierroboter. Benutzer können Art und Anzahl der Bauteile remote übermitteln, sodass der Roboter den gesamten Kommissionierprozess automatisch abschließt. Für kommerzielle Szenarien wie Supermärkte hat das Unternehmen auch ein unbemanntes Kommissionierschema entwickelt. Da die Produktverpackungen hauptsächlich in Form von Flaschen, Dosen und Kartons vorliegen, verwendet der Roboter ein luftsaugendes Endeffektor, um das Greifen abzuschließen.
Im November 2025 veröffentlichte Ruixinxing weiter das Produkt „Fly-Box“ und den zweiten Generation von Roboter für verkörperte Kommissionierung. Bei der vorherigen Generation musste der Roboter selbstständig zu verschiedenen Positionen von Materialkisten fahren, um die Kommissionierung abzuschließen, während das Fly-Box-System die Materialkisten mit den entsprechenden Materialien schnell zur Kommissionierplattform transportieren kann, um die für den Materialwechsel und die Materialentnahme erforderliche Zeit zu verkürzen. Der Roboter der zweiten Generation ist mit einem zwearmigen Design ausgestattet, wobei die beiden Arme an verschiedene Arten von Endeffektoren angepasst werden können, um mehr Bauteilkategorien abzudecken.
Darüber hinaus hat das Unternehmen auch ein einarmiges Kommissionierstation auf den Markt gebracht, die Endeffektoren wie Zweifinger-Greifer, Luftsauger, Magnetgreifer und geschickte Hände je nach Teiltyp wechseln kann und mit Geräten wie AMR, CTU und Förderbändern kombiniert werden kann, um verschiedene Kommissioniersysteme aufzubauen.
In Bezug auf die Zusammenarbeit mehrerer Roboter hat Ruixinxing im November 2025 vor Ort bei Zonli Co., Ltd. den kooperativen Betrieb von 50 mobilen Robotern demonstriert. Der Demonstrationsbereich beträgt etwa 30 Meter × 30 Meter. Das System muss die Multi-Aufgaben-Steuerung in begrenztem Raum abschließen und Probleme wie Verkehrsstaus und Routenkoordination zwischen den Robotern bewältigen.
Im Folgenden finden Sie das Frage-Antwort-Interview mit den Gründern (leicht bearbeitet):
Hard Krypton: Wie versteht man das „gehirnähnliche Modell für verkörperte Intelligenz“ von Ruixinxing? Warum verspricht diese Architektur, die Trainingsprobleme bestehender großer Modelle zu lösen?
Zhou Jun: Wir können das gehirnähnliche Modell für verkörperte Intelligenz als eine hierarchische Architektur verstehen. Die unterste Ebene ist das Grundmodell, einschließlich VLA, Weltmodell usw., das für die Bereitstellung grundlegender Wahrnehmungs- und Bewegungsfähigkeiten zuständig ist; darüber fügen wir einen Mechanismus zur Wissensabfrage und -transfer hinzu und kombinieren durch Online-Lernen die Ausführung von Aufgaben mit der Anhäufung von Erfahrungen.
Dass Menschen ein nie gesehenes Teil aufnehmen können, bedeutet nicht, dass sie jedes Mal, wenn sie auf ein neues Objekt stoßen, neu lernen müssen. Wenn wir beispielsweise bereits gelernt haben, ein Trinkglas zu greifen, können wir beim Greifen eines Pappbechers die vorhandenen Greiferfahrungen basierend auf den Ähnlichkeiten zwischen den beiden übertragen, ohne zehntausend Mal neu trainieren zu müssen.
Bei einigen bestehenden großen Modellen sind Training und Ausführung relativ getrennt: Das Modell wird zuerst anhand einer großen Datenmenge trainiert und führt nach der Bereitstellung Aufgaben aus. Wenn auf neue Teile gestoßen wird, müssen normalerweise Daten ergänzt und das Modell neu trainiert werden, um sich an die neue Situation anzupassen.
Wir möchten Lernen und Ausführung verschmelzen, sodass Roboter während des Greifvorgangs Echtzeit-Feedback erhalten und Erfahrungen sammeln. Gleichzeitig können sie, wenn sie auf neue Teile stoßen, nach ähnlichen Objekten suchen, die sie in der Vergangenheit verarbeitet haben, und vorhandenes Wissen auf die aktuelle Aufgabe übertragen. Dabei gibt es zwei Kernpunkte: Erstens „beim Arbeiten lernen“, ohne warten zu müssen, bis eine große Menge neuer Daten gesammelt ist, um mit dem Training zu beginnen; zweitens „Wissenstransfer“, der wiederverwendbare Informationen aus vergangenen Erfahrungen extrahieren kann, um Roboter bei der Verarbeitung neuer Objekte zu unterstützen.
Hard Krypton: Wie hoch ist die Abhängigkeit dieser Architektur von Daten? Welche Fähigkeiten wurden bisher realisiert?
Zhou Jun: Aus Sicht des endgültigen Ziels möchten wir die Abhängigkeit des Modells von Trainingsdaten so weit wie möglich reduzieren, aber derzeit befinden wir uns noch in der Phase der schrittweisen Umsetzung, und der Fortschritt bei verschiedenen Aufgaben ist unterschiedlich.
Am Beispiel der industriellen Kommissionierung können wir derzeit das Greifen abschließen, ohne spezielle Datentrainings für neue Teile durchzuführen. Für Transportszenarien können wir auch einige Aufgaben mit wenigen Daten oder sogar ohne zusätzliche Trainingsdaten abschließen. Die Montage erfordert jedoch komplexere Betriebspräzision und Bewegungsanforderungen, sodass derzeit noch mehr Datenunterstützung erforderlich ist.
Wir sagen also nicht, dass Roboter mit verkörperter Intelligenz keine Daten mehr benötigen, sondern dass wir durch Online-Lernen und Wissenstransfer die Notwendigkeit reduzieren möchten, Daten für jede neue Aufgabe wiederholt zu erfassen und Modelle zu trainieren. Inwieweit der Datenbedarf in Zukunft gesenkt werden kann, muss durch technische Iterationen und weitere Szenarioprüfungen weiter bestätigt werden.
Hard Krypton: In welcher Phase befindet sich derzeit die praktische Umsetzung des Modells?
Zhou Jun: Derzeit führen wir praktische Tests in Fabriken von Unternehmen wie Zhejiang Zonli, Haier, BOE und Cambridge Industries Group durch. Diese führenden Fabriken haben strenge Anforderungen an die Einführung neuer Technologien. Roboter müssen nicht nur Aufgaben abschließen können, sondern auch über ausreichende Generalisierungsfähigkeit verfügen, um sich an verschiedene Teile und Umgebungen anzupassen; gleichzeitig muss der Betriebstakt so nah wie möglich an dem von Menschen liegen, und die Kosten müssen angemessen sein. Nur wenn alle diese Bedingungen gleichzeitig erfüllt sind, können Kunden die Roboter wirklich in ihren Produktionsprozessen einsetzen.
Wir haben in der Vergangenheit über lange Zeit mobile Roboterprodukte wie AMR für industrielle Kunden bereitgestellt, und die entsprechenden Produkte werden bereits in einigen Fabriken eingesetzt. Dadurch haben wir einen Kundenstamm aufgebaut und können die tatsächlichen Anforderungen der Fabriken leichter verstehen. Im Gegensatz zu der reinen Prüfung, ob ein einzelner Roboter eine bestimmte Bewegung ausführen kann, konzentrieren wir uns mehr darauf, ob er in die echte Produktionsumgebung eintreten, Aufgaben stabil abschließen und die Anforderungen der Kunden an Effizienz und Kosten erfüllen kann.
Als Nächstes müssen wir durch weitere Fabriktests die Generalisierungsfähigkeit, die Betriebseffizienz und die Systemstabilität des Modells kontinuierlich überprüfen und die Produkte schrittweise von Szenariotests hin zu einer groß angelegten Auslieferung vorantreiben.