Xi Ning, Zhou Wei und Luo Yihang auf derselben Bühne: Was ist der nächste Schritt für das Weltmodell?
Am Nachmittag des 2. November fand im Rahmen der Hong Kong FinTech Week 2026 eine Diskussion zum Thema „Weltmodell“ statt.
Dieser Austausch wurde gemeinsam von der Hong Kong FinTech Week und Tencent Technology initiiert. Er lud Prof. Xi Ning, Lehrstuhlinhaber für Robotik und Automatisierung am Fachbereich Daten- und Systemtechnik der Universität Hongkong sowie Direktor des Instituts für Neue Technologien, Zhou Wei, ehemaliger Managing Partner und Leiter des China-Geschäfts der US-amerikanischen Risikokapitalgesellschaft KPCB sowie Gründungspartner von Creation Ventures (CCV), und Luo Yihang, Mitbegründer und CEO von Shengshu Technology ein, um ihre Einschätzungen zur technischen Route des Weltmodells, zur industriellen Umsetzung und zu zukünftigen Entwicklungstrends zu teilen.
Huang Luozi, Mitbegründer und Co-CEO von Finoverse, dem Veranstalter der Hong Kong FinTech Week, erklärte gegenüber Tencent Technology, dass sich in den letzten zwei Jahren mit der rasanten Entwicklung der KI-Industrie die Zusammensetzung der Gäste der Konferenz verändert hat. Immer mehr Professoren, Wissenschaftler und KI-Gründer treten auf die Bühne, und die Zahl der Technologieunternehmen aus dem chinesischen Festland ist deutlich gestiegen.
„Künstliche Intelligenz ist zu einem der zentralen Themen der Hong Kong FinTech Week geworden. Von KI-Agenten bis hin zu verkörperter Intelligenz erstreckt sich der Diskussionsbereich der Konferenz zunehmend auf Spitzentechnologien, und das Weltmodell ist zu einem wichtigen Thema für die Erörterung der technischen Entwicklung und des industriellen Wettbewerbs von KI in der nächsten Phase geworden“, sagte ein Forenorganisator gegenüber Tencent Technology.
Trotz der hohen Popularität bestehen bei der Erörterung des Weltmodells noch viele Differenzen: Mehrere technische Routinen wie Videogenerierung, 3D-Raummodellierung, Vorhersage im latenten Raum sowie die Kombination von Weltmodell und Aktionsmodell entwickeln sich parallel, und bislang hat sich kein einheitlicher technischer Pfad herausgebildet.
Derzeit liegt der Fokus der Diskussionen in der Branche hauptsächlich auf folgenden Punkten: Unternehmen mit unterschiedlichem Hintergrund, von Anbietern großer Modelle bis hin zu Robotik- und autonomen Fahrunternehmen, bauen alle Weltmodelle auf. Werden sie in Zukunft auf denselben Markt zusteuern oder unterschiedliche Wettbewerbsstrukturen ausbilden? Welche der mehreren technischen Routinen wird als erste erfolgreich umgesetzt werden? Wie weit ist die groß angelegte kommerzielle Anwendung noch entfernt?
„Wir haben bereits über hundert entsprechende Unternehmen geprüft“, gab Zhou Wei, Gründungspartner von Creation Ventures, offen zu. Die technische Route des Weltmodells ist noch lange nicht abgeschlossen, und im Vergleich zur Anfangsphase der Entwicklung großer Sprachmodelle sind die Investitionsentscheidungen heute komplexer. Seiner Meinung nach ist es angesichts des aktuellen technischen Fortschritts nach wie vor sehr schwierig, dass allgemeine physikalische Modelle in den nächsten drei Jahren praktische Anwendungen im Robotikbereich realisieren können. Daher konzentriert er sich neben allgemeinen Modellen zunehmend auf Startups mit „integrierter Software- und Hardwarearchitektur“ und hofft, das „Tesla“ der Robotikbranche zu finden.
Da die technische Route noch unklar ist, legt Zhou Wei zudem größeren Wert auf die Gründer selbst. Seiner Ansicht nach müssen ausgezeichnete Gründer wissen, wann sie beharren und wann sie die Richtung anpassen müssen.
Zum Ökosystem für Gründer erklärte Zhou Wei, dass Gründer Personen sind, die die bestehende Ordnung durchbrechen, und eine offenere und inklusivere Kultur benötigen. Am Beispiel der unterschiedlichen Geschäftsgewohnheiten bei der Kleiderordnung im Silicon Valley, im chinesischen Festland und in Hongkong schlug er vor, formelle Einschränkungen zu reduzieren, um Gründern einen freieren Raum für den Austausch zu bieten.
Zu den Schwierigkeiten des Weltmodells erklärte Xi Ning, dass die Fähigkeit der Daten und Modelle, die erforderlich ist, damit große Modelle diese dynamisch verändernde Welt verstehen, deutlich von der von Sprachmodellen abweicht – und das ist genau der wichtige Grund für viele technische Schwierigkeiten.
Dennoch ist er nicht der Ansicht, dass physische KI erst dann in echte industrielle Szenarien eintreten kann, wenn humanoide Roboter ausgereift sind.
„Die mechanischen Arme in Fabriken sind Roboter, und automatisierte Geräte wie CNC-Werkzeugmaschinen verfügen ebenfalls über Steuerungsmechanismen, die denen von Robotern ähneln. In Zukunft werden große Modelle sehr wahrscheinlich zuerst Anwendungsmöglichkeiten in Industrierobotern und anderen intelligenten Geräten finden“, sagte Xi Ning.
Zur technischen Entwicklungsrichtung des Weltmodells ist Luo Yihang, Mitbegründer und CEO von Shengshu Technology, der Ansicht, dass sich der technische Pfad des Weltmodells mit der fortlaufenden Iteration der Modellfähigkeiten allmählich klärt.
Luo Yihang nannte Shengshu Technology als Beispiel: Das Unternehmen begann mit der Videogenerierung und expandierte schrittweise zur Vorhersage physischer Umgebungen und zum Lernen von Roboteraktionen. Im September veröffentlichte Shengshu Technology das Weltmodell Motus 2 für die geschickte Bedienung von Robotern, mit dem versucht wird, die Modellfähigkeiten durch selbstevolutionäres Training zu verbessern.
Er unterteilte die Entwicklung des Weltmodells in fünf Phasen: Von der Generierung der Welt auf Ebene L1, der Echtzeit-Interaktion auf Ebene L2 und dem Handeln in der Welt auf Ebene L3 schreitet man schrittweise zur autonomen Evolution auf Ebene L4 und der Koordination mehrerer Agenten auf Ebene L5 voran. Derzeit treibt die Branche die Fähigkeiten der ersten drei Phasen stetig voran und erforscht höhere Stufen von Autonomie und Koordinationsfähigkeit.
„In Zukunft muss das Weltmodell vollständiger mit den höheren Schlussfolgerungsfähigkeiten von Sprachmodellen kombiniert werden, um feinere physische Verständnisse, Vorhersagen und Handlungen zu realisieren“, so Luo Yihang. Seiner Ansicht nach beschleunigt sich mit der stetigen Entwicklung der entsprechenden Fähigkeiten die Umsetzung des Weltmodells in Anwendungen der Branche für verkörperte Intelligenz.
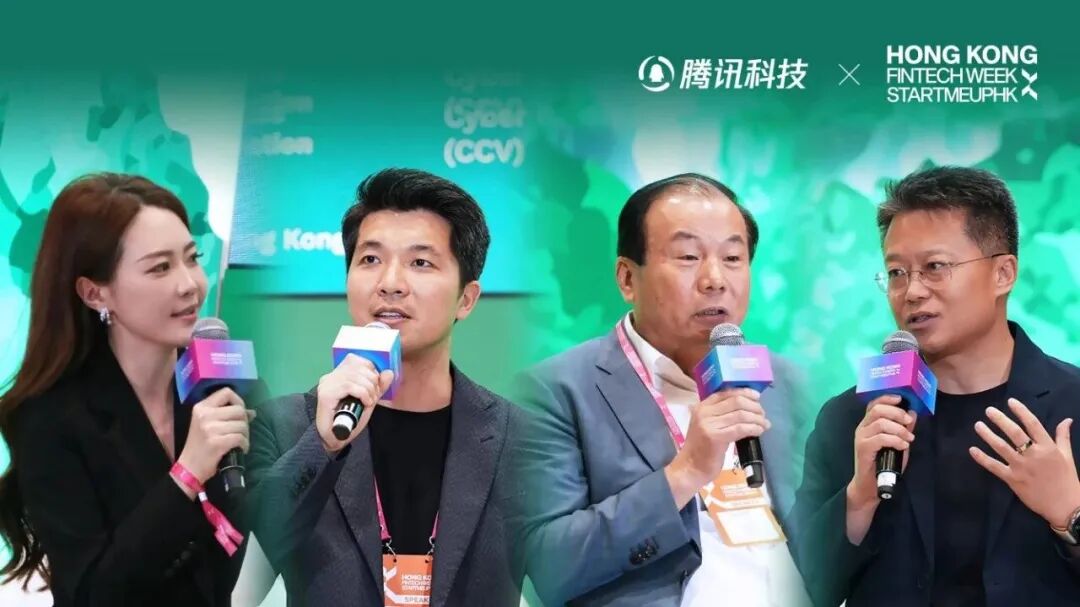
Von links nach rechts: Li Hailun von Tencent Technology (Fragender), Luo Yihang, Mitbegründer und CEO von Shengshu Technology, Prof. Xi Ning, Lehrstuhlinhaber für Robotik und Automatisierung am Fachbereich Daten- und Systemtechnik der Universität Hongkong sowie Direktor des Instituts für Neue Technologien, und Zhou Wei, Gründungspartner von Creation Ventures (CCV)
Im Folgenden finden Sie die Highlights dieses Austauschs (zusammengestellt nach dem Live-Protokoll der Gespräche, wobei einige Ausdrücke angemessen gekürzt und optimiert wurden):
Frage: Zuerst bitten wir die drei Gäste, sich kurz vorzustellen und über ihre jeweiligen Forschungs-, Investitions- oder Geschäftspraktiken im Zusammenhang mit dem Weltmodell zu sprechen. Seit wann beschäftigen Sie sich mit dem Bereich des Weltmodells?
Zhou Wei: Ich bin seit jeher im Bereich der Frühphasen-Risikokapitalinvestitionen tätig. Ich habe zehn Jahre bei Kleiner Perkins gearbeitet und dessen China-Fonds verwaltet. Später hat sich unser Team unabhängig gemacht und CCV (vollständiger Name „Creation Ventures“) gegründet, um sich weiterhin auf Investitionen in harte Technologien zu konzentrieren. Insgesamt sind wir ein globaler Fonds.
Wenn es um das Weltmodell geht, sind wir seit Beginn dieser Welle großer Modelle dabei. Ungefähr im Jahr 2023 habe ich in einer Live-Übertragung mit Fu Sheng über die Entwicklung großer Modelle diskutiert. Damals war ich sehr optimistisch in Bezug auf die Aussichten großer Modelle und glaubte, dass sie viele Branchen einschließlich des autonomen Fahrens verändern würden. Fu Sheng hingegen war der Ansicht, dass die Erwartungen der Investoren an große Modelle zu optimistisch seien. Interessanterweise ist seine Einstellung zu großen Modellen heute sogar noch positiver als meine.
Wir (CCV) haben in die erste Welle von Unternehmen für Basismodelle investiert, einschließlich Zero One Wanwu. Heute hat sich Zero One Wanwu auf Lösungen, also Entscheidungsmodelle, umgestellt. Danach hat unser Team im Silicon Valley auch in viele lokale KI-Anwendungsunternehmen im Silicon Valley investiert.
Das Weltmodell und die Robotik stehen von Anfang an in engem Zusammenhang. Vor dem Aufkommen großer Modelle haben wir bereits sechs oder sieben bekannte Robotikunternehmen investiert, von denen drei gerade an die Börse gehen. Nach dem Aufkommen großer Modelle haben wir in ein bekanntes Projekt im Bereich der geschickten Roboterhände namens Linkerbot investiert. Wir waren einer der frühen Investoren.
Im Bereich physischer Modelle haben wir bereits in drei Unternehmen investiert und stehen derzeit mit weiteren Startups in Kontakt, hauptsächlich aus dem Silicon Valley und dem chinesischen Festland.
Frage: Vielen Dank, Herr Zhou. Wir werden die Investitionslogik später noch eingehend erörtern. Als Nächstes bitten wir Professor Xi um das Wort.
Xi Ning: Wenn es darum geht, ob das Weltmodell letztendlich einen praktischen Wert erzeugen kann, ist eine wichtige Frage, ob es Robotern helfen kann, die physische Umgebung zu verstehen, Steuerbefehle zu generieren und Aufgaben zu erledigen.
Ich beschäftige mich seit Jahrzehnten mit Forschung im Bereich Robotik und Automatisierung, seit meiner Studienzeit bis heute. Wir haben auch umfangreiche Kooperationen mit der Industrie durchgeführt, von grundlegenden theoretischen Forschungen bis hin zu Anwendungsentwicklungen.
Wenn wir heute über große Modelle sprechen, insbesondere über physische KI, ist eine sehr wichtige Frage, wie große Modelle zur Steuerung physischer Systeme eingesetzt werden können, einschließlich Robotern, Automatisierungssystemen und Prozesssteuerungssystemen. Aber schon vor dem Aufkommen großer Modelle haben wir uns mit dieser Frage befasst und viele Methoden entwickelt – damals nannten wir sie nicht große Modelle, sondern „automatische Programmierung von Robotern“.
Früher mussten Menschen Programme für Roboter schreiben, damit die Roboter Aufgaben ausführen konnten. Wir haben ständig erforscht, ob Roboterprogramme automatisch generiert werden können, damit Roboter selbstständig mehr Aufgaben erledigen können. Auch heute, wo es große Modelle gibt, ähneln die zu lösenden Probleme denen der Vergangenheit, nur die angewandten Methoden sind unterschiedlich.
Wir haben sehr früh Forschungen zur automatischen Programmierung von Robotern durchgeführt, und die entsprechenden Methoden wurden in vielen industriellen Systemen angewendet, insbesondere im Bereich der Automobilherstellung. Zum Beispiel können Roboter in Szenarien wie Schweißen und Spritzlackieren Aufgaben erledigen, ohne auf manuell geschriebene Programme angewiesen zu sein.
Heutzutage machen große Modelle und KI-Tools die automatische Programmierung effizienter. Wir haben auch eine neue Methode entwickelt und ein Basismodell namens „GATWorld“ vorgeschlagen. Es basiert auf einer von uns entwickelten neuartigen Lernmethode, stellt weit geringere Anforderungen an die Datenmenge und die Trainingsrechenleistung als aktuelle große Modelle und kann in Bereichen wie industrielle Fertigung, tragbare Roboter und verschiedene Arten von Prozesssteuerung für die Automatisierung angewendet werden.
Frage: Große Modelle eröffnen neue Möglichkeiten zur Verbesserung der Roboterfähigkeiten, aber wie die Umsetzung von Anwendungen in der Robotik und weiteren Szenarien vorangetrieben werden kann, ist nach wie vor ein Schlüsselbereich, in dem die Branche Durchbrüche erzielen muss. Als Nächstes bitten wir Herrn Luo um das Wort.
Luo Yihang: Hallo zusammen, ich komme von Shengshu Technology. Bevor der Begriff „Weltmodell“ weit verbreitet war, hat Shengshu Technology bereits einige Arbeiten durchgeführt, die heute unter das Weltmodell fallen. Im Jahr 2022 haben wir eine Fusionsarchitektur vorgeschlagen, deren Hauptziel es damals war, die Betriebsgesetze der Welt zu verstehen. Wir haben versucht, die physischen Gesetze im Pixelraum zu decodieren, und die Videogenerierung baut auf dieser Grundlage auf.
Seitdem haben wir ständig die Grenzen der Videogenerierungstechnologie erforscht. Sie kann nicht nur die Betriebsgesetze der Welt in der digitalen Welt darstellen, sondern auch weiter in den physischen Raum angewendet werden, um verkörperte Intelligenz zu Handlungen anzutreiben.
Daher positioniert sich Shengshu Technology derzeit als Schaffung der unterliegenden Grundlage für allgemeine Weltmodelle: Einerseits treibt es die Produktion digitaler Inhalte voran, andererseits unterstützt es das Verständnis der physischen Welt und die verkörperte Intelligenz.
Frage: Heute diskutieren die drei Gäste aus den Perspektiven von Investitionen, akademischer Forschung sowie technischer und produktbezogener Umsetzung. Die erste Frage: Wir können sehen, dass derzeit Unternehmen mit unterschiedlichstem Hintergrund Weltmodelle aufbauen. Wie sehen die Gäste dieses Phänomen? Werden sie in Zukunft auf denselben Markt zusteuern?
Zhou Wei: Meine Ansicht stimmt sehr mit dem überein, was Luo Yihang gerade gesagt hat. Wenn große Modelle Videos generieren können, die den physikalischen Logiken entsprechen, ist es aus physikalischer Sicht möglich, die dahinterliegenden Gesetze umgekehrt abzuleiten. Das bedeutet, dass das Modell die Chance hat, die physische Welt zu verstehen.
Einfach ausgedrückt ist künstliche Intelligenz das „Gehirn“, das viele Dinge in der virtuellen Welt erledigen kann. Aber um wirklich in die physische Welt einzugreifen, muss man sich auf physische Entitäten wie Roboter verlassen, um über Hardware mit der realen Welt zu interagieren – man kann nicht bei der virtuellen Interaktion stehenbleiben, die nur durch Videos dargestellt wird.
Das ist auch der Grund, warum es für physische Modelle mehrere technische Routinen gibt und unterschiedliche Ansichten ständig diskutiert werden. Einige Routinen basieren auf visuellen Daten, es gibt aber auch andere Routinen, einschließlich der von Nvidia erforschten Richtung und der latenten Raum-Route von Yann LeCun. Ich bin der Ansicht, dass dies alles Methoden sind, um Verbindungen zur physischen Welt herzustellen.
Nehmen wir die Altenpflege als Beispiel: In einer alternden Gesellschaft müssen Roboter in Zukunft älteren Menschen beim Baden, Umdrehen und anderen Tätigkeiten helfen. Diese Aufgaben können nur durch physische Modelle erledigt werden, die echte physische Interaktionen verarbeiten. Physische Modelle müssen letztendlich im realen Leben wirken, nicht nur schöne Videos generieren. Daher steht ihre Bedeutung außer Frage.
Ob unterschiedliche technische Routinen letztendlich auf denselben Markt zusteuern oder sich weiter differenzieren, lässt sich derzeit nur schwer beurteilen. Die anwesenden Professoren und Gründer sind möglicherweise besser als Investoren geeignet, die zukünftige Richtung der Technologie zu beurteilen. Als Risikokapitalgesellschaft können wir nur ständig beobachten, lernen und Investitionsentscheidungen treffen. Bis heute ist die Debatte über die technischen Routinen noch nicht abgeschlossen.
Bei den technischen Routinen ist dies anders als damals bei Investitionen in große Sprachmodelle. Damals war die grundlegende Route relativ klar, es ging hauptsächlich um die Auswahl von Unternehmen. Heute sehen wir mindestens vier verschiedene Pfade, und innerhalb jedes Pfades gibt es weitere Unterschiede in vertikalen Bereichen. Einige Unternehmen sind sehr eng mit dem Roboter-Grundkörper verbunden. Daher müssen wir in verschiedenen Pfaden nach Investitionsmöglichkeiten suchen.
Früher waren bei Investitionen in große Modellunternehmen im chinesischen Festland die frühen Spitzenunternehmen relativ begrenzt, später gab es die sogenannten „sieben kleinen Drachen der großen Modelle“. Aber heute haben wir bereits Hunderte von Unternehmen für physische Modelle kennengelernt, und es ist nicht einfach,