Ein in Chengdu ansässiges Unternehmen für verkörperte Intelligenz erhielt eine Angel-Finanzierung im Millionenbereich und entwickelt Roboter-Gehirne auf Basis des quelloffenen HarmonyOS | Exklusive Erstveröffentlichung von HardKr
Autor | Huang Nan
Redakteur | Yuan Silai
Hard Krypton erfuhr, dass das Chengdu-Unternehmen für verkörperte Intelligenz „Qilinbo“ kürzlich eine Angel-Finanzierung im Millionen-RMB-Bereich abgeschlossen hat. Zu den Investoren gehören die Chengdu Fangcun Engine Technology Co., Ltd. sowie Angel-Investoren. Die Mittel dieser Runde werden schwerpunktmäßig für die Forschung und Entwicklung von Kerntechnologien, den Aufbau des F&E-Teams und die Marktexpansion verwendet, um das Unternehmen bei der kontinuierlichen Förderung der Forschung und Entwicklung, Produktisierung und praktischen Umsetzung von Maschinengehirnen und Mehrroboter-Kooperationssystemen finanziell zu unterstützen.
Qilinbo wurde im Dezember 2025 gegründet. Das Unternehmen konzentriert sich auf die Kernsoftware für verkörperte Intelligenz, richtet seinen Fokus auf das autonome Handeln von Robotern und die Zusammenarbeit mehrerer Geräte und setzt sich dafür ein, dass Roboter die Fähigkeit erhalten, Aufgaben kontinuierlich auszuführen, und durch Mehrroboter-Kooperation komplexere Arbeiten erledigen können.
Tang Zuolin, Mitbegründer und CEO, verfügt über einen kombinierten technischen Hintergrund in den Bereichen KI-Algorithmen, eingebettete Systeme und inländische Betriebssysteme. In früheren Jahren arbeitete er bei Motorola und vertiefte sich in die Entwicklung von eingebetteten Systemen, Chips und Treibern. Später beteiligte er sich als Kernentwickler am Aufbau des OpenHarmony-Basissystems und des inländischen Frameworks für Python.
In Bezug auf die technische Differenzierung sind die Anpassung an OpenHarmony und inländische Rechenplattformen sowie die Bereitstellung lokaler Modelle wichtige Forschungs- und Entwicklungsrichtungen des Unternehmens. Das Team von Qilinbo nutzt das inländische Basissystem als wichtige technische Grundlage zur Unterstützung von Roboteranwendungen und zur Anpassung an unterschiedliche Szenarien.
Seine verkörperten Roboter können mit dem OpenHarmony-System ausgestattet werden. Tang Zuolin, Mitbegründer von Qilinbo, erklärte gegenüber Hard Krypton, dass die Entwicklung von verkörperter Intelligenz auf Basis von OpenHarmony die technischen Erfahrungen des Teams im Bereich der unterlagerten Systeme sowie der Software-Hardware-Anpassung voll ausspielen kann und dem Unternehmen zudem hilft, Anwendungen in Szenarien mit hohen Anforderungen an autonome Kontrolle und Datensicherheit durchzuführen. Voraussetzung für diesen Vorteil ist, dass System, Chip und Algorithmus zusammenarbeiten können.
Aufbauend auf den technischen Erfahrungen im OpenHarmony-System hat das Unternehmen bereits stabile Aufträge mit stetigem Cashflow generiert. Das Team überträgt die entsprechenden Fähigkeiten auf den Robotikbereich und liefert vor allem an Grundschulen, Mittelschulen und Hochschulen Desktop-Kettenroboter und Desktop-Roboterhunde, um den Anforderungen der allgemeinen KI-Bildung sowie der Lehre und Forschung im Bereich OpenHarmony + verkörperte Intelligenz gerecht zu werden. Auf Basis der Desktop-Modelle wird die Anpassung von industriellen vierbeinigen Roboterhunden und industriellen Roboterarmen weiter vorangetrieben.
Die gesamte technische Architektur von Qilinbo ist in zwei Ebenen unterteilt: Endgerät und Cloud. Auf der einen Seite steht der selbst entwickelte „Lingyan-Engine“, der für Aufgabenverständnis, Planungsentscheidung und autonome Ausführung einzelner Roboter zuständig ist. Auf der anderen Seite steht das „Yanzhen-System“, das für Aufgabenverteilung, Ressourenkoordination und kooperatives Arbeiten von Robotern unterschiedlicher Formen zuständig ist.
Über der zweistufigen Struktur aus individueller Intelligenz und kooperativer Intelligenz führt das einzelne Gerät die Echtzeitreaktion auf der Endgeräteebene durch, während die Cloud auf einer höheren Ebene die geräte- und raumübergreifende Aufgabenverteilung und Ressourcenplanung übernimmt.
Derzeit unterstützt die „Lingyan-Engine“ die anpassung an unterschiedliche Formen, kann auf verschiedenen Geräten wie Roboterhunden, Roboterarmen und humanoiden Robotern bereitgestellt und in das „Yanzhen-System“ integriert werden.
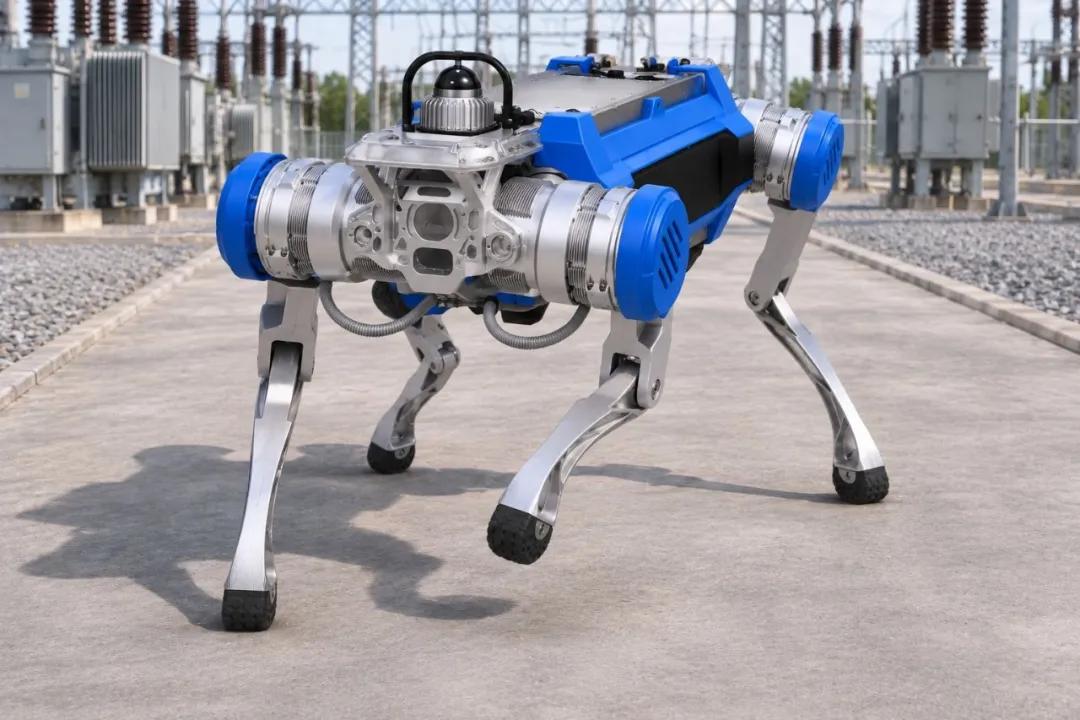
Unterstützung der Anpassung für die praktische Anwendung mehrerer verkörperter Roboter (Quelle: Unternehmen)
Nach dem Plan sind derzeit die Szenarien für Lehre und Forschung wichtige Träger zur Verbesserung und Validierung der Endgeräte- und Cloud-Systeme. Das Team iteriert kontinuierlich die „Lingyan-Engine“ und das „Yanzhen“-Planungssystem in Lehr- und Forschungsszenarien und erweitert sie schrittweise auf Szenarien wie Industrieparks und Industrie, um die Projektanwendung und praktische Validierung voranzutreiben, passend zu unterschiedlichen Geräten und Aufgabenanforderungen.
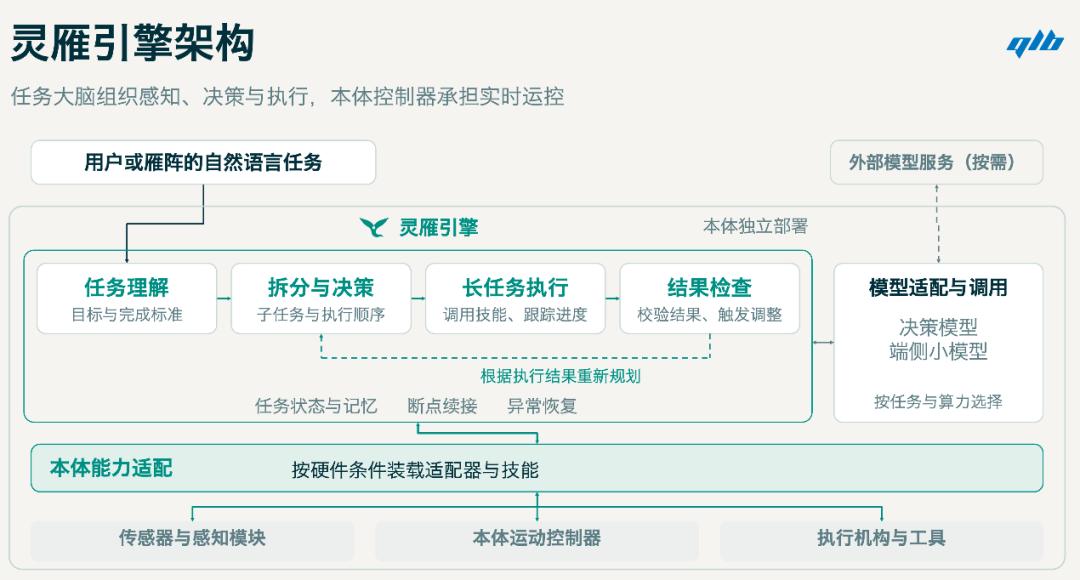
Architektur der Lingyan-Engine (Quelle: Unternehmen)
Diese Architekturentscheidung geht aus Tang Zuolins Beobachtung der strukturellen Mängel der Branche hervor.
Tang Zuolin erklärte gegenüber Hard Krypton: Mit der rasanten Zunahme der Anzahl verkörperter Geräte verbleiben die meisten Geräte noch im Stadium der Demonstration und des Einzelgerätebetriebs und fehlen die Fähigkeit, Aufgaben unter echten Betriebsbedingungen kontinuierlich zu erledigen. „Die Kooperation zwischen den Geräten ist die entscheidende Lücke der nächsten Phase. Egal wie stark die Intelligenz eines einzelnen Geräts ist, es kann keine Aufgaben erledigen, die die Zusammenarbeit mehrerer Geräte erfordern.“
Am Beispiel des Etagen übergreifenden Inspektionsszenarios: Wenn ein Roboterhund während der Inspektion eine unerwartete Situation feststellt und eine Unterstützungsanfrage stellt, muss das System anhand der Aufgabenregeln beurteilen, ob Unterstützung erforderlich ist, und die Ressourcen anderer Roboter koordinieren. Das Cloud-Gehirn ist für die Bedarfsanalyse, Ressourcenabstimmung und kooperative Planung zuständig und verteilt die Aufgaben dann an die Endgeräte zur Ausführung. Die Endgeräte übernehmen die Frage „Wie die Aufgabe ausgeführt wird“, während die Cloud beurteilt, „welches Gerät zuständig ist und wie die Zusammenarbeit funktioniert“ – die Fähigkeiten beider Ebenen ergänzen sich gegenseitig.
Neben Lehre und Forschung konzentriert sich Qilinbo auch auf Betriebsbedingungen mit hohem Risiko, geringer Effizienz und Bereichen, die von Menschen nicht dauerhaft abgedeckt werden können, mit der Positionierung, mit Menschen zusammenzuarbeiten und sich zu ergänzen. Am Beispiel der nächtlichen Inspektion in Industrieparks gibt es bei manuellen Rundgängen zeitliche Lücken, und es ist schwierig, die Temperaturüberwachung wichtiger Punkte dauerhaft abzudecken. Roboterhunde mit integriertem Infrarot-Wärmebildmodul können Wärmedaten an den Punkten erfassen und zurücksenden, sodass die diensthabenden Mitarbeiter die Risikobeurteilung direkt am zentralen Steuerungsterminal durchführen können. Ölfelder, Bergwerke, Waldbrandschutz und andere Bereiche sind ebenfalls potenzielle Anwendungsrichtungen, auf die sich das Unternehmen konzentriert.
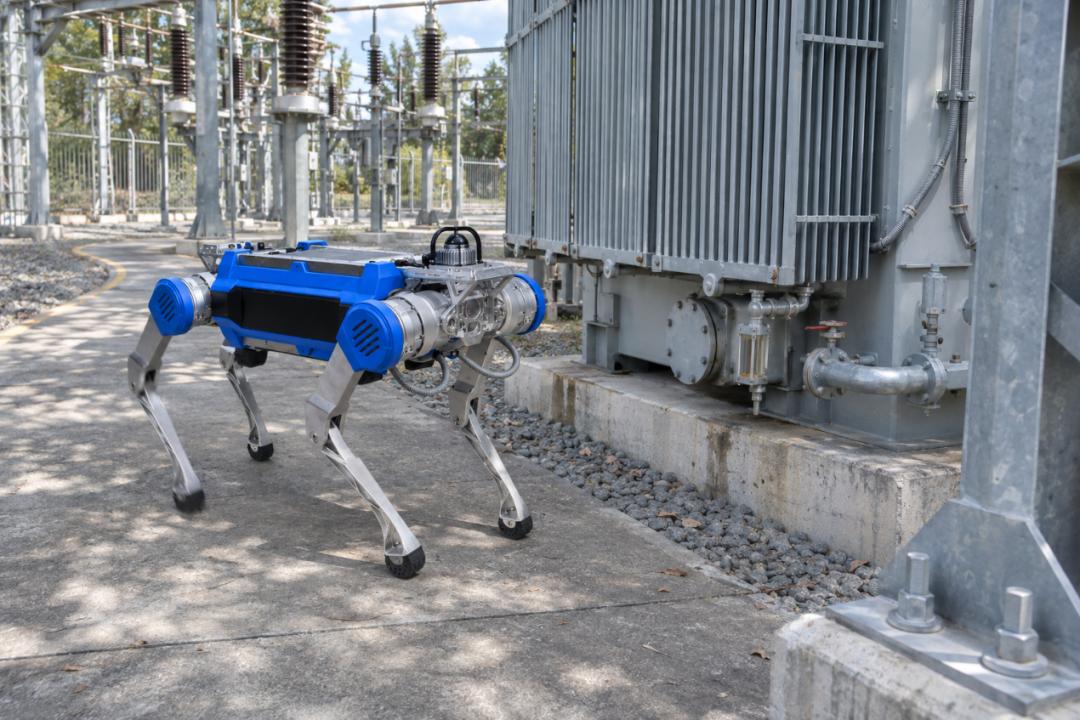
Vierbeiniger Roboter mit der „Lingyan-Engine“ führt die Inspektion in einem Industriepark durch (Quelle: Unternehmen)
Hard Krypton erfuhr, dass das Unternehmen bei den aktuellen Erkundungen von Anwendungen in Industrieparks und Industrie vierbeinige Roboter als eines der wichtigsten anzupassenden Geräte auswählt, was vor allem auf die hohen Anforderungen dieser Szenarien an strukturelle Stabilität und die Fähigkeit zum Dauerbetrieb zurückzuführen ist. Die vierbeinige Struktur eignet sich besser für Inspektionsaufgaben im Hinblick auf Traglast, Hindernisüberwindung und Durchgängigkeit in komplexem Gelände und erleichtert die Anpassung und praktische Validierung in der aktuellen Phase. Tang Zuolin erklärte zudem, dass das Unternehmen auch humanoiden Geräten Aufmerksamkeit schenkt – falls humanoiden Roboter in bestimmten Szenarien einen geschlossenen Aufgabenkreislauf bilden, kann das „Lingyan“-System auch auf ihnen bereitgestellt werden.
Nach dieser Finanzierungsrunde wird Qilinbo den Aufbau des Teams für Roboteranwendungsentwicklung, Algorithmen für verkörperte Intelligenz und technische Umsetzung weiter stärken und die F&E-Investitionen in Bereichen wie die Anpassung an OpenHarmony und inländische Rechenplattformen, Kernsoftware, Modellbereitstellung, Aufgabenfähigkeiten und praktische Gerätevalidierung umsetzen. Durch kontinuierliche Iteration werden Stabilität, Wartbarkeit und Bereitstellungseffizienz der Produkte verbessert, sodass schrittweise wiederverwendbare Softwarefähigkeiten für unterschiedliche Geräte und Aufgaben gebildet werden.
Im Folgenden finden Sie einen Auszug aus dem Interview zwischen Hard Krypton und Tang Zuolin, Mitbegründer und CEO von Qilinbo (redaktionell bearbeitet):
Hard Krypton: Ist der inländische Software-Hardware-Stack, der durch OpenHarmony repräsentiert wird, ein differenziertes Konzept bei der praktischen Umsetzung von verkörperter Intelligenz oder eine Zugangsvoraussetzung für wichtige Branchen? Welche praktischen Auswirkungen hat diese Wahl auf Lieferung, Kosten und Branchenexpansion?
Tang Zuolin: Unserer Ansicht nach ist der inländische Software-Hardware-Stack sowohl die technische Besonderheit des Teams als auch eine wichtige technische Voraussetzung für Projekte in einigen wichtigen Branchen. Die Geräte des Unternehmens verwenden vorrangig inländische Chips, die Systemebene unterstützt OpenHarmony oder Linux und ist nicht von einem einzelnen ausländischen Rechenökosystem abhängig. Diese Wahl folgt zwei praktischen Logiken.
Die erste Ebene sind die Anforderungen von Branchen und Projekten. Szenarien wie Bergwerke, Ölfelder, Energie und öffentliche Verwaltung haben hohe Anforderungen an Sicherheit, Konformität und selbst kontrollierbare Daten, und einige Projekte stellen klare Anforderungen an inländische Software und Hardware. Lieferkette, Daten und Systemfähigkeiten müssen kontrollierbar sein, und das unterlagerte Rechenökosystem muss die Abhängigkeit von einzelnen Punkten reduzieren. In der Vergangenheit waren viele Lösungen für verkörperte Intelligenz stark von einem einzigen ausländischen Rechenökosystem abhängig, sodass sie bei der Bereitstellung in wichtigen Branchen oder Schwankungen der externen Versorgung leicht in Bezug auf Zugang, Lieferung und langfristige Wartung eingeschränkt wurden. Die Kombination aus inländischen Chips und OpenHarmony hilft uns, die Autonomie des Systems von der untersten Ebene zu stärken.
Die zweite Ebene betrifft Kosten und Kontrollierbarkeit. Inländische Chips bieten unter der Voraussetzung, dass sie die Anforderungen an die Endgeräteinferenz erfüllen, mehr Optionen für Einkaufskosten, Lieferkanäle und tiefgreifende Anpassung. Die Inlandsanpassung erfordert eine Full-Stack-Anpassungsfähigkeit: Systemkürzung, Kompilierungsoptimierung, Treiberanpassung, Operator-Optimierung und Leistungsoptimierung – fehlt ein Glied, kann die Hardware-Rechenleistung nicht vollständig entfaltet werden.
Dies ist auch der Vorteil unseres Teams. Die frühere Beteiligung am Aufbau des OpenHarmony-Basissystems und des inländischen Python-Frameworks hat dem Team langjährige Erfahrungen bei der Kürzung, Kompilierung, Treiberanpassung und Leistungsoptimierung von unterlagerten Systemen verschafft, sodass wir den tatsächlichen Betrieb von inländischer Hardware auf der Roboter-Endgeräteebene kontinuierlich optimieren können.
Diese unterlagerten Fähigkeiten bilden auch die Grundlage für die Anpassung an unterschiedliche Roboterformen und Anwendungsszenarien. In Szenarien wie Lehre und Forschung, Industrieparks und Industrie unterscheiden sich Geräteform, Aufgabenanforderungen und Bereitstellungsbedingungen voneinander. Wir hoffen, durch kontinuierliche Anpassung und Validierung schrittweise wiederverwendbare Softwarefähigkeiten zu entwickeln.
Aus Sicht der praktischen Auswirkungen beeinflusst die inländische Wahl den Anpassungsbereich von Projekten, die Autonomie von Lieferung und Wartung sowie die Kostenstruktur. Damit verkörperte Intelligenz in großem Maßstab in Szenarien wie Energie, Bergwerke und öffentliche Verwaltung mit hohen Anforderungen an Sicherheit und Konformität eintreten kann, müssen wir die inländische Anpassung und technische Validierung kontinuierlich verbessern, passend zu den Anforderungen spezifischer Projekte.
Das Team von Qilinbo integriert die Inlandsanpassung in die Forschung und Entwicklung des Systembasissystems, genau mit dem Ziel, dass das Gehirnsystem von Anfang an die technischen Voraussetzungen für unterschiedliche Geräte und Szenarien berücksichtigt.
Hard Krypton: Vor dem Hintergrund der kontinuierlich steigenden Fähigkeiten generativer großer Modelle, wie findet das Endgerät-Cloud-Kooperationsarchitektur einen Ausgleich zwischen Echtzeitfähigkeit, Zuverlässigkeit und Kosten?
Tang Zuolin: Generative große Modelle zeichnen sich durch hochgradiges semantisches Verständnis, Schlussfolgerungen in offenen Szenarien und langfristige Aufgabenplanung aus. Der komplexeste Teil von Robotern sind jedoch eine Vielzahl von physischen geschlossenen Kreisläufen mit hoher Echtzeitanforderung und hoher Determinismus. Aktionen wie Greifen, Kontakt, Hindernisvermeidung und Gefahrenvermeidung sind sehr empfindlich gegenüber Rückmeldungsverzögerungen; Netzwerkschwankungen bei der Hin- und Rückübertragung zur Cloud können die Stabilität und Sicherheit der Aktionsausführung beeinträchtigen.
Wenn alle Wahrnehmungen und Entscheidungen von der Cloud abhängen, lassen sich Netzwerklatenz, Bandbreitenverbrauch, das Risiko von Netzwerkausfällen und die reale Einschränkung instabiler Netzwerkbedingungen in unterschiedlichen Anwendungsumgebungen nicht umgehen. Eine übermäßige Abhängigkeit von der Cloud lässt die Zuverlässigkeit des Betriebs stark von den Netzwerkbedingungen beeinflussen.
Deshalb bestehen wir darauf, die selbst entwickelte „Lingyan-Engine“ auf der Endgeräteebene bereitzustellen und sie gezielt für die physische Interaktion von Robotern zu optimieren: Durch Modell-Destillation, strukturelle Gewichtsreduzierung, Operatorkürzung und Hardware-Anpassung fördern wir die lokale Bereitstellung von hochfrequenter Wahrnehmung, Echtzeitreaktion und Ausführungsfähigkeit, um die Kontinuität des grundlegenden Betriebs des Geräts bei Netzwerkausfall oder schwachem Netz zu verbessern. Gleichzeitig behalten wir den Aufrufkanal für große Modelle, um relativ seltenes hochgradiges semantisches Verständnis und langfristige Planung zu verarbeiten. Das Cloud-System „Yanzhen“ übernimmt die globale Planung und Mehrroboter-Kooperation, wobei dieser Teil die Fähigkeiten ausgereifter quelloffener großer Modelle wiederverwenden kann.