Stanford-Kommilitonen entwickeln Roboter, und das Industriekapital strömt massiv herbei.
Am Wendepunkt der embodied Intelligence entsteht eine Finanzierung entgegen dem Trend –
Heute (am 2. November) gab RoboScience bekannt, dass es die A2-Finanzierungsrunde im Wert von mehreren hundert Millionen Yuan abgeschlossen hat. Die Runde wurde gemeinsam von Amber Capital, Hongruida Investment und Shanghai Semiconductor Industry Investment angeführt, gefolgt von Shuang Capital, 360 Strategic Investment, Guolian Tongbao, Jinding Capital und mehreren börsennotierten Unternehmensplattformen.
Hinter RoboScience stehen zwei Klassenkameraden aus dem AI Lab der Stanford University – Tian Ye und Shao Lin. Schon während ihrer Studienzeit diskutierten sie oft darüber, wie Roboter in das menschliche Leben Einzug halten können. Bis viele Jahre später, als sie den Ausbruch der embodied Intelligence in China erlebten, entschieden sie sich, nach China zurückzukehren, um ein Unternehmen zu gründen, woraufhin RoboScience entstand.
Stanford ist fast einer der Ursprungsorte der globalen Forschung zur embodied Intelligence: Li Fei-Fei, der Initiator von ImageNet und Begründer des Paradigmas für visuelles und datengesteuertes Lernen, das REAL Lab von Chelsea Finn, der Geometrieberechnungsforscher Leonidas J. Guibas sowie das Gründungsteam des weltweit führenden embodied Intelligence-Unternehmens Pi stammen alle aus Stanford. Um das Jahr 2016 versammelte die Geometrieberechnungsgruppe von Professor Leonidas J. Guibas (Mitglied von drei amerikanischen Akademien) an Stanford eine Gruppe chinesischer Studenten, darunter Wang He, Shao Lin und ihr jüngerer Mitstudent Su Hao.
Die Forschungsakkumulation von Stanford – von 3D-Geometrie und Roboterlernen bis hin zu physischen Interaktionen – hat diesen Gründern wichtige Anregungen für die Erforschung der allgemeinen embodied Intelligence gegeben. Dies spiegelt sich auch in der technischen DNA von RoboScience wider: Das selbst entwickelte allgemeine große Modell für embodied Intelligence Visics durchbricht das Problem der Ontologie-Generaliserung; die selbst entwickelte physische Simulations-Engine RoboMirage durchbricht zudem die Datenschwelle. Auf dem Weg zur allgemeinen embodied Intelligence hat sich RoboScience dafür entschieden, direkt auf die schwierigsten Hürden zu zielen.
In diesem Moment haben die Entscheidungen von Investoren oft eine wegweisende Bedeutung. Anlässlich des Abschlusses der Finanzierung führte die Investmentbranche einen intensiven Austausch mit Tian Ye, Gründer und CEO von RoboScience, und eine Geschichte des Unternehmertums im Bereich embodied Intelligence, die sich von den meisten bisherigen Geschichten unterscheidet, entfaltete sich langsam.
Zwei Stanford-Klassenkameraden gründen gemeinsam ein Unternehmen
Konsequente Arbeit an der Lösung des Generalisierungsproblems der embodied Intelligence
Die Zugehörigkeit zum Stanford-Umfeld ist der erste Eindruck, den RoboScience bei den meisten Menschen hinterlässt.
Und der Ursprung des Teams begann genau an Stanford – Tian Ye absolvierte seinen Bachelor an der University of Science and Technology of China und ging 2014 nach Stanford, um weiter zu studieren. Er studierte bei Professor Andrew Ng und betrat so die Welt der KI.
Diese Studienzeit wurde zu einer der wertvollsten Erfahrungen im Leben von Tian Ye. Zu dieser Zeit begann das globale Deep Learning gerade aufzuleben, und Andrew Ng war einer der frühesten Befürworter. Unter der Anleitung seines Lehrers lernte Tian Ye nicht nur die weltweit modernste Technologie kennen, sondern unternahm auch zahlreiche Versuche, die Technologie auf reale Szenarien anzuwenden.
Viele großartige Gründungsgeschichten in der Geschäftswelt beginnen oft mit der reinsten Freundschaft auf dem Campus – und genau auf diesem Campus voller Geek- und Innovationsgeist knüpfte Tian Ye die Beziehung zu seinem Klassenkameraden Shao Lin. Der Unterschied besteht darin, dass Shao Lin bei Jeannette Bohg, einem Experten für die Manipulation von embodied Intelligence, und dem Großmeister der Geometrieberechnung Leonidas Guibas studierte und sich auf den Bereich des Roboterlernens konzentrierte.
Obwohl ihre Forschungsrichtungen unterschiedlich waren, stimmte ihre Neugier unerwartet überein: Wie kann man KI-Fähigkeiten in die physische Welt einbringen und mit Robotern in allgemeiner natürlicher Sprache interagieren und sie bedienen? „Seit Stanford haben wir ständig darüber gesprochen, wann Roboter wirklich in das großflächige Produktions- und Lebensumfeld der Menschen einziehen können“, erinnert sich Tian Ye an die Investmentbranche.
Aber zu dieser Zeit war das Konzept der embodied Intelligence noch nicht ausgebrochen, und der Zeitpunkt für die Unternehmensgründung war noch nicht reif. Also entschied sich Tian Ye, zuerst zu Apple zu gehen, wo er zentral am Aufbau des KI-Produkt-Ökosystems und des KI-Anwendungsökosystems von Apple beteiligt war. Er entwickelte sich vom Ingenieur zum technischen Leiter und leitete das weltweit erste End-Cloud-kollaborative große Modell-Inferenzsystem Apple Intelligence sowie die Kernplattformen CoreML und CreateML, die als „Apples PyTorch und CUDA“ bezeichnet werden. Shao Lin trat als Assistenzprofessor in die Fakultät für Informatik der National University of Singapore ein und setzte seine Forschung zu Roboterlernen und geschickter Manipulation fort.
Genau diese zwei völlig unterschiedlichen Erfahrungen ergänzten das letzte Puzzleteil für die Unternehmensgründung: Gemeinsam von Stanford ausgehend sammelte Tian Ye bei Apple die Ingenieurserfahrung, Technologie auf große Mengen von Geräten und Nutzern zu übertragen. Die Reihe von Forschungen, die Shao Lin mit seinem Team durchführte, wurde auch zur technischen Grundlage für die spätere Unternehmensgründung. So entstand ein Gründerteam, das „akademisch und ingenieurstechnisch“ komplementär ist.
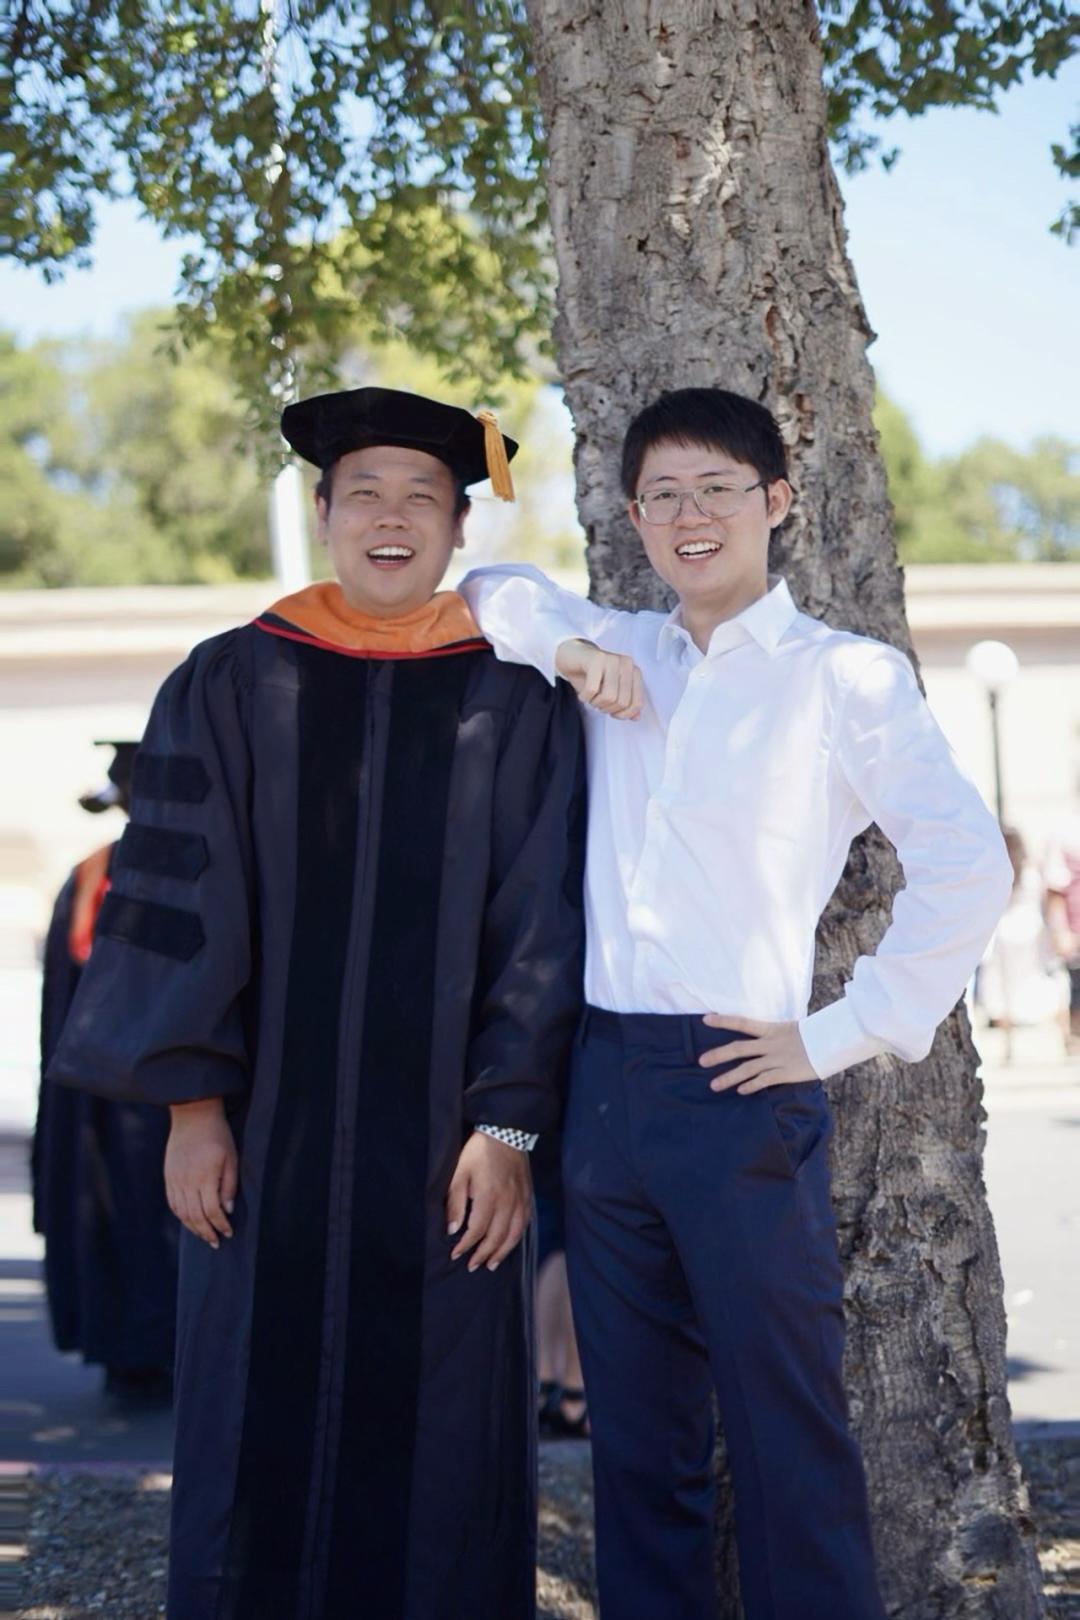
* Gruppenfoto der beiden Gründer von RoboScience (links Shao Lin, rechts Tian Ye)
Bis zum Jahr 2024 explodierte die Allgemeinheit großer Sprachmodelle mit dem Aufkommen von ChatGPT, und sowohl die akademische Welt als auch die Industrie begannen zu versuchen, dieses Scaling Law auf Roboter in der physischen Welt zu übertragen. Als die Chance endlich kam, verließ Tian Ye entschlossen seinen Job, kehrte nach China zurück, um zu gründen, und gründete RoboScience. Die beiden kämpfen weiterhin Seite an Seite – Tian Ye ist CEO und Shao Lin ist Chefwissenschaftler.
Zu dieser Zeit explodierte die inländische Branche für embodied Intelligence vollständig, und verschiedene Kapitalgeber und Spitzengründer traten auf den Plan. Rückblickend auf diese Welle sticht die Stanford-Gruppe besonders hervor – Su Hao, Gründer von Hillbot, Wang He, Gründer von Galaxy Universal, Lu Cewu, Gründer von Qiongche Intelligence … Sie alle stammen aus der akademischen Linie für Roboter und KI von Stanford. Wie Tian Ye empfindet: „Im Bereich der KI ist Stanford zweifellos die globale Spitzenposition, wo unzählige akademische und ingenieurstechnische Innovationen entstehen.“ Unbemerkt ist eine „Stanford-Armee“ in der chinesischen Branche für embodied Intelligence aufgestiegen.
Je höher der Ausgangspunkt, desto größer die Vision. RoboScience hat sich für einen schwierigeren Weg entschieden: Über einen vollständigen technischen Ansatz aus Hardware und Software entwickelt es sowohl ein eigenes großes allgemeines Modell für embodied Intelligence als auch Roboterontologien und physische Simulationen.
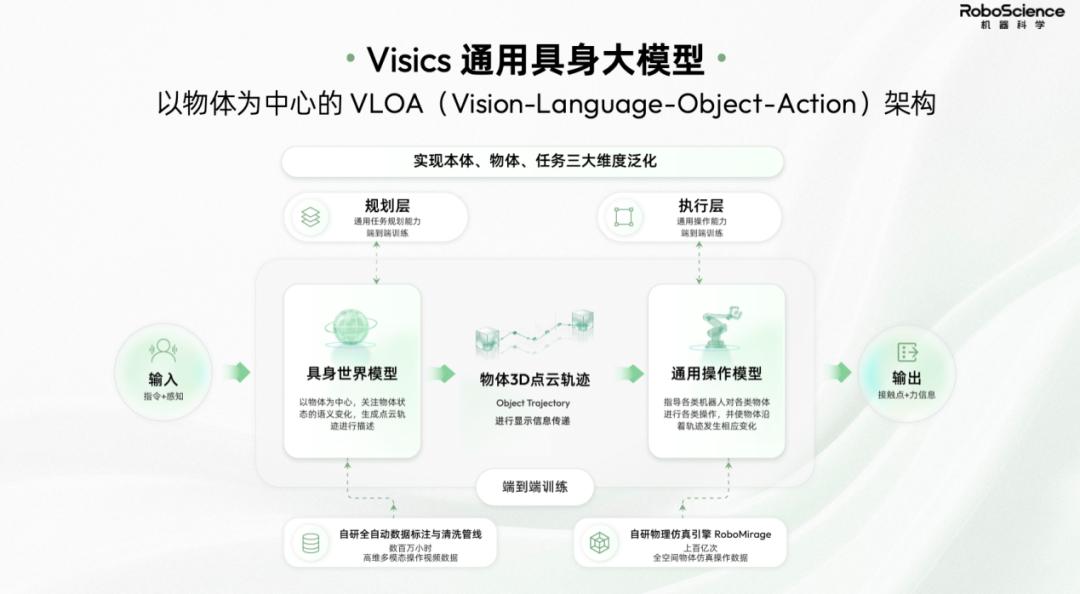
„Die zwei wichtigsten Dinge bei der embodied Intelligence sind Modelle und Daten“, wie Tian Ye sagte, was im Grunde die Wachstumsroute von RoboScience erklärt – um das Generalisierungsproblem der embodied Intelligence zu durchbrechen, hat das Team das große allgemeine Modell für embodied Intelligence Visics selbst entwickelt.
Genauer gesagt verwendet das große allgemeine Modell für embodied Intelligence Visics die VLOA-Architektur (Vision-Language-Object-Action) und verwendet Object Trajectory (3D-Punktwolken-Trajektorie von Objekten) als einheitlichen Zwischenrepräsentationsstandard. Dieses Design entkoppelt „Kognition“ und „Ausführung“ vollständig – das obere Modell der embodied Welt ist für die Vorhersage und Ableitung der physischen Bewegungstrajektorie von Objekten verantwortlich, und das untere allgemeine Manipulationsmodell wandelt die Trajektorie in Steueranweisungen um, die an jede beliebige Roboterontologie angepasst werden können.
Gleichzeitig hat das Unternehmen eine hochpräzise Simulations-Engine namens RoboMirage selbst entwickelt. Andrej Karpathy, ehemaliger KI-Direktor von Tesla und Mitbegründer von OpenAI, stellte in seinem Artikel „Verifiability“ fest: Wenn eine Aufgabe über eine ausreichend effiziente und umfassende Überprüfungsumgebung verfügt, die wiederholtes, effizientes Ausprobieren erlaubt und automatisch Belohnungsrückmeldungen liefert, steigt die Wahrscheinlichkeit, dass KI das Problem durch kontinuierliches Training löst, erheblich an.
RoboMirage hat bereits hohe Parallelität, Echtzeitfähigkeit und Abdeckung des gesamten Objektraums erreicht. Dies bietet eine sehr hohe Antriebskraft für die Entwicklung des embodied-Modells von RoboScience. In Kombination mit einer vollautomatischen Pipeline für Videoanmerkung und -bereinigung wurde ein doppelter Datenkreis aus „Simulation + Video“ aufgebaut. Tian Ye teilte eine Reihe von Daten mit: Die Datenroute von RoboScience hat die Kosten für die Erfassung einzelner Daten auf 0,05 Yuan gedrückt, was 1/20 bis 1/200 der Kosten herkömmlicher Lösungen entspricht. Von Anfang 2026 bis Oktober 2026 hat sich das Videotrainingsdatenvolumen von RoboScience von 1 Million auf 4 Millionen erhöht und wächst weiter, was die doppelten Engpässe bei Datenumfang und Kosten grundlegend durchbricht und Bedingungen für das Scaling Law der embodied Intelligence schafft.
Da große allgemeine Sprachmodelle ständig räumliches Verständnisvermögen zeigen, werden die Fragen der Kapitalmärkte an Unternehmen für embodied Intelligence immer direkter: Wenn sich die Fähigkeitsgrenzen allgemeiner Modelle ständig erweitern, wo liegt dann der unabhängige Wert und die langfristige Barriere des selbst entwickelten „Gehirns“ von embodied Intelligence-Unternehmen?
Die Beurteilung von Tian Ye lautet: Große allgemeine Sprachmodelle sind gut im Aufruf von Tools, Aufgabenzerlegung und Intentionsgestaltung, aber vom Verständnis der Aufgabe bis zum Antrieb des Roboters, die Manipulation stabil abzuschließen, gibt es immer noch eine Schwelle in der physischen Welt. Für embodied Intelligence-Unternehmen liegt der Kernwert darin, ob unterschiedliche Hardware in komplexen Umgebungen mit ausreichend hoher Geschwindigkeit und ausreichend hoher Erfolgsrate Manipulationen abschließen kann, und diese Fähigkeit auf mehr Ontologien und Aufgaben übertragen werden kann. Dahinter steckt die Notwendigkeit, dass das Modell physische Gesetze wie Kontakt, Reibung und Elastizität erlernt, und dass kontinuierlich physische Interaktionsdaten gesammelt werden, die nicht direkt aus Text und Video erhalten werden können, damit das System reale Aufgaben in der physischen Welt effizient und robust abschließen kann.
Dies ist auch die zugrundeliegende Logik von RoboScience bei der Entwicklung des Visics-Modells und der RoboMirage-Simulations-Engine: Mit der Simulations-Engine werden physische Interaktionsdaten in großem Maßstab generiert, um die Datenkosten des Modelltrainings zu senken. Mit der hierarchischen entkoppelten Architektur werden das Verständnis von Objektbewegungen und die Robotermanipulation verbunden, um die Abhängigkeit der Modellfähigkeiten von bestimmter Hardware zu verringern. Beide zielen gemeinsam auf ein kommerziell wertvolles Ziel ab: Die gleiche Manipulationsfähigkeit kann über Ontologien und Aufgaben hinweg wiederverwendet werden, um die Grenzkosten für die Anpassung neuer Hardware und die Bereitstellung neuer Szenarien zu senken. Aus Sicht von Venture Capital liegt der Vorstellungsraum dieses Ansatzes darin, die kontinuierliche Akkumulation von Daten und Modellen in allgemeine Manipulationsfähigkeiten umzuwandeln, die in großem Maßstab bereitgestellt werden können, und über die einheitliche Visics-Modellschnittstelle mehr Roboterhersteller und Anwendungsentwickler zu bedienen.
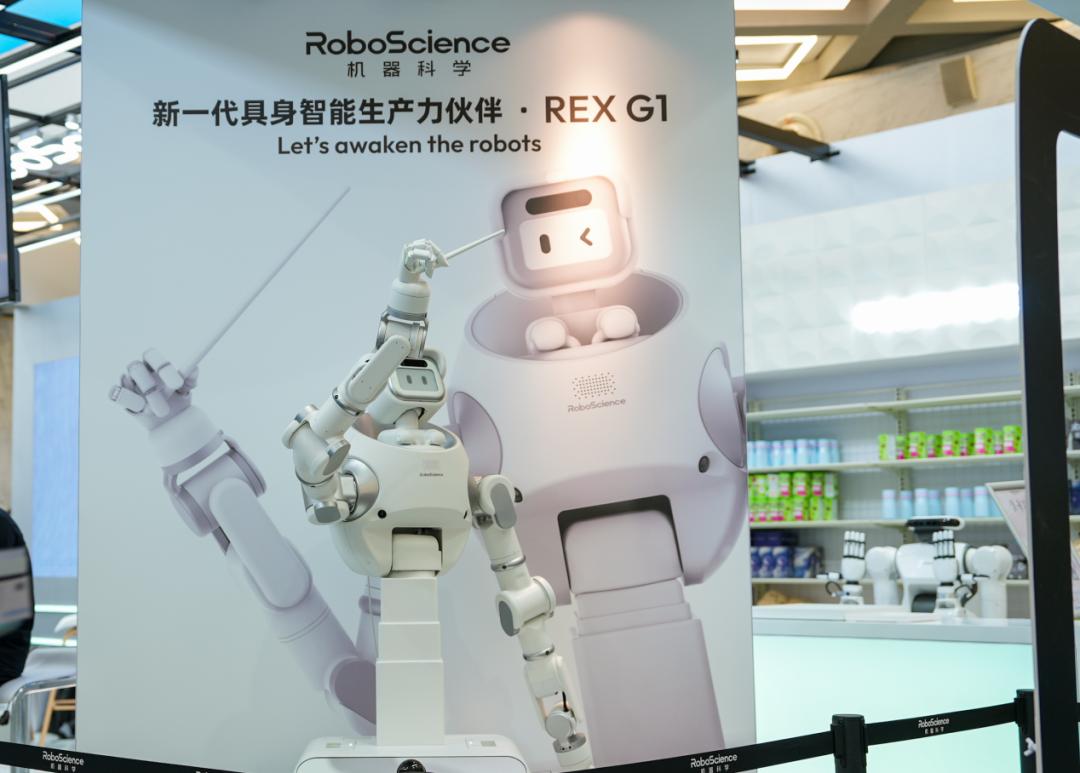
Nachdem es auf der Modell- und Datenseite enorme Fortschritte gemacht hat, hat RoboScience die erste Generation seiner Roboterontologie vorgestellt – den radgestützten menschenähnlichen allgemeinen Roboter REX G1, der weit verbreitet in Szenarien wie Logistik, Einzelhandel, Fabriken und Haushalten eingesetzt werden kann.
Wie bei Apple ist die echte Barriere nie eine einzelne Technologie, sondern die systemische Fähigkeit der Integration von Hardware und Software. Das Gleiche gilt für RoboScience – durch den Aufbau vollständiger Fähigkeiten wird mit einer schnelleren Iterationsgeschwindigkeit die nächste Generation von Robotern geschaffen, die komplexe Aufgaben selbstständig ausführen können.
Finanzierung entgegen dem Trend
Innerhalb eines Jahres den vollständigen geschlossenen Zyklus der embodied Intelligence erreichen
Investoren bemerkten dieses Stanford-Kameradenpaar schon sehr früh.
In der KI-Ära nehmen Investoren oft im Voraus Kontakt mit Führungskräften großer Unternehmen und Universitätsprofessoren auf, die Potenzial für eine Unternehmensgründung haben, damit sie sofort investieren können, wenn diese sich entscheiden, ein Unternehmen zu gründen. Diese Szene ereignete sich auch bei Tian Ye – er erinnert sich, dass er und Shao Lin, bevor sie ihren Job verließen, nach und nach von Investoren kontaktiert wurden, mit denen sie regelmäßigen Austausch pflegten.
Alles ergab sich ganz natürlich. Kurz nach der Gründung von RoboScience ging die Saatfinanzierungsrunde im Wert von mehreren zehn Millionen RMB, die exklusiv von Zero One Venture Capital investiert wurde, schnell ein. Zwei Monate nach Abschluss der Finanzierung gewann das Team von Shao Lin mit dem allgemeinen geschickten Greifrahmenwerk D(R,O) Grasp den Preis für das beste Papier im Bereich Roboteroperation und -bewegung. Es war das erste Team einer asiatischen Institution, das diese Auszeichnung in den letzten fünf Jahren als erste Einheit erhielt. Diese Forschung ist auch der technische Ursprung von RoboScience, um das Problem der geschickten Manipulation über verschiedene Ontologien hinweg zu durchbrechen.
Danach erhöhten die Investoren kontinuierlich ihre Beteiligung: Im Juli desselben Jahres schloss das Unternehmen eine Angel-Finanzierung von fast 200 Millionen RMB ab, die von JD angeführt wurde, gefolgt von China Merchants Venture Capital und SenseTime Guoxiang Capital, wobei der alte Aktionär Zero One Venture Capital seine Beteiligung erhöhte. Im Februar 2026 schloss das Unternehmen eine Pre-A-Finanzierung von mehreren hundert Millionen RMB ab, zu deren Investoren bekannte Investmentinstitutionen wie Puhua Capital und Dachen Caizhi gehören, und China Merchants Venture Capital sowie Zero One Venture Capital erhöhten ihre Beteiligungen weiter. Bis jetzt hat das Unternehmen mehrere Runden der A-Serien-Finanzierung im Wert von mehreren hundert Millionen RMB abgeschlossen.
RoboScience hat bei der Finanzierung immer einen soliden und pragmatischen Rhythmus beibehalten. Tatsächlich hat sich die Branche für embodied Intelligence im zweiten Halbjahr dieses Jahres nach dem Finanzierungsboom im ersten Halbjahr deutlich abgekühlt. Investoren agieren