72 Arbeitsschritte, geschickte Roboterhände betreten die Fabrik, um Schrauben anzuziehen: Die Handschuhe zur Datenerfassung kritischer Punkte werden vorgestellt, um die Lücke bei Tastdaten zu schließen | An vorderster Front
Autor|Huang Nan
Redaktion|Yuan Silai
Am 29. Oktober 2026 präsentierte AGILINK auf dem Unterforum für geschickte Manipulation im Rahmen des Yuanzhi Innovationstages wichtige Fortschritte bei der Einführung von geschickten Händen in echte industrielle Einsatzszenarien.
Am POC-Validierungsarbeitsplatz der Produktionslinie von Wolong in Shaoxing absolvierte die OmniHand-Geschickte Hand die gesamte Leistungsprüfung von Geschickten Händen derselben Baureihe vor der Auslieferung, durchlief nacheinander 72 Arbeitsgänge: von der Materialzufuhr, dem Schraubenanziehen über die Selbstprüfung bis zum Ablegen und Zurücksetzen, wobei der gesamte Prozess keine Echtzeit-Eingriffe durch Personal erforderte. Ein vollständiger Zyklus dauerte 8,5 Minuten, also 30 Sekunden langsamer als die 8 Minuten eines geübten Arbeiters, die Erfolgsrate der Aufgaben erreichte 98 % und ein ununterbrochener Betrieb von 8 Stunden war möglich.
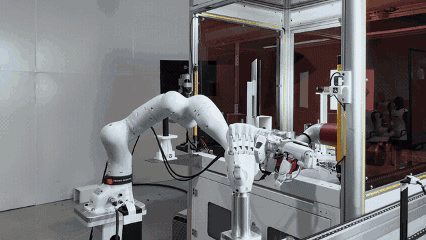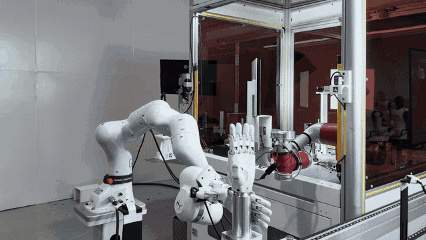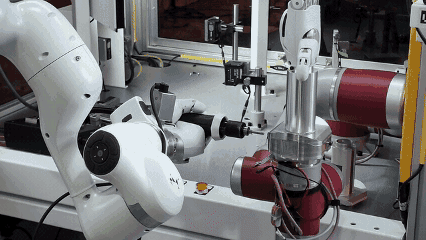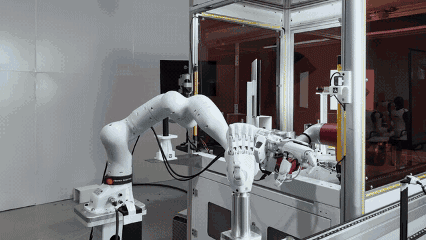
Die OmniHand-Geschickte Hand führt die gesamte Leistungsprüfung von Geschickten Händen derselben Baureihe vor der Auslieferung durch (Quelle/Unternehmen)
Die größte Herausforderung stellte dabei das Schraubenanziehen dar. Die selbstsichernden Schrauben weisen bereits eine Millimeter-bezogene Bewegung auf, hinzu kommt der Rückstoß durch das Eigengewicht des Schraubendrehers und die Zugkraft der Kabel. Sobald sich die Hand nur um 1 Millimeter verschiebt, vergrößert sich die Abweichung am Ende des Schraubendrehers auf 3 bis 4 Millimeter. Während des Tests erzeugte das Team zudem künstlich Störungen wie das Verschieben des Roboterarms, die Verschiebung des Vorrichtungsgrunds und Änderungen der Beleuchtung. Die Geschickte Hand korrigierte die Abweichungen in Echtzeit durch die Zusammenarbeit von Sehen und Tastsinn und konnte bei fehlgeschlagenem Eindrehvorgang automatisch zurückweichen und neu ausrichten.
Die Stabilität des gesamten Betriebs ergibt sich aus der Optimierung der Fähigkeiten für einzelne Arbeitsschritte durch Reinforcement Learning auf echten Geräten und der Unterstützung durch das Framework für intelligente Agenten für industrielle Bereitstellungen. Letzteres ist für die Prüfung von Arbeitsgängen, das Zurücksetzen bei Fehlern und die Synchronisierung des Zustands zwischen den Arbeitsplätzen verantwortlich.
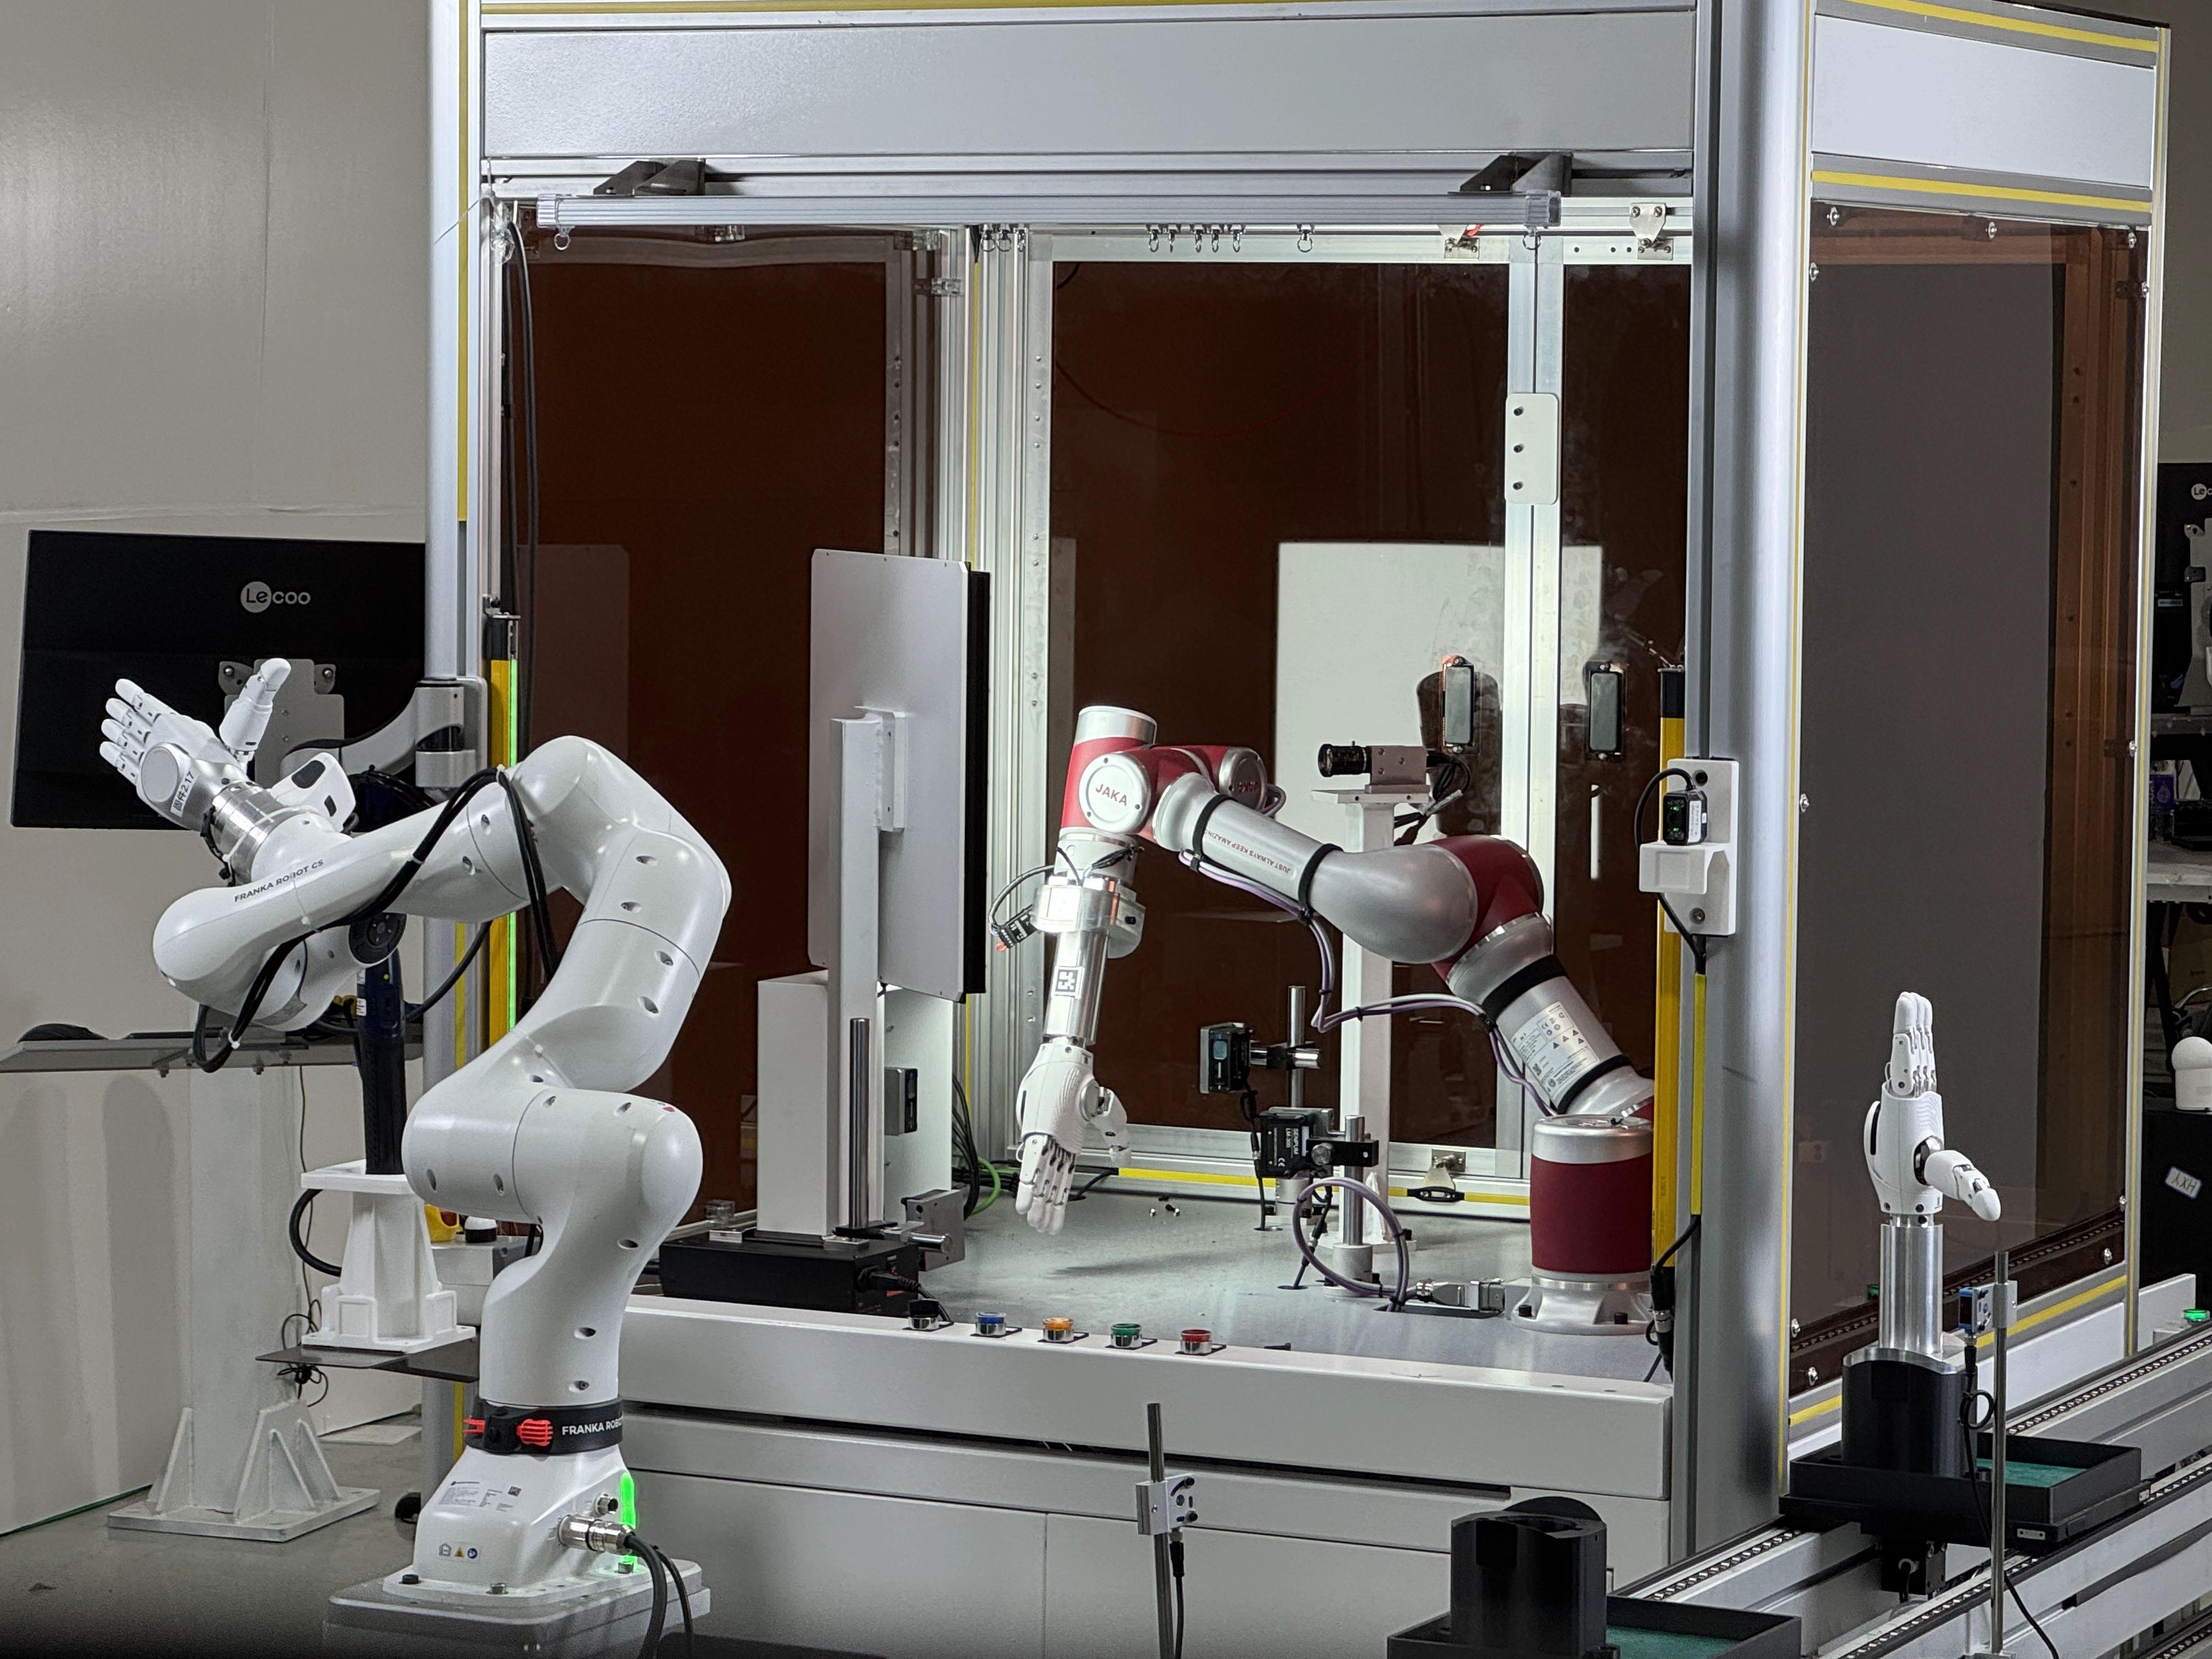
Die Produktionslinie von Wolong in Shaoxing (Quelle/Unternehmen)
QIAO Tianjie, CEO von AGILINK, bezeichnete diesen Test an der Produktionslinie als ein markantes Ereignis, das den Übergang der Branche für Geschickte Hände von der Entwicklungsphase zur Bereitstellungsphase markiert. „In der Entwicklungsphase wird verglichen, wie eindrucksvoll die Demos sind, in der Bereitstellungsphase werden Taktzeit, Erfolgsrate, Stabilität und ROI geprüft.“
Seiner Ansicht nach können Greifer nach jahrzehntelanger Iteration 70 % bis 80 % der deterministischen Arbeitsgänge in industriellen Szenarien abdecken. Das Ziel von Geschickten Händen ist es, die verbleibenden 20 % bis 30 % komplexen und feinen Manipulationen zu meistern, die für Greifer schwer zu bewältigen sind. Der Einsatz von universellen geschickten Endeffektoren kann an viele Arten von Arbeitsgängen angepasst werden und reduziert die Umrüstkosten und Szenarienbeschränkungen, die durch spezielle Maschinen für einzelne Zwecke in traditionellen Produktionslinien entstehen.
Die POC-Prüfung an der Produktionslinie bestätigte die Machbarkeit von Hardware und Betriebsframework an echten Arbeitsplätzen und brachte gleichzeitig die seit langem bestehende Datenlücke der Branche auf den Tisch.
HUANG Bidan, leitender Embodied-Scientist von AGILINK, wies darauf hin, dass das Training der meisten aktuellen Modelle für geschickte Manipulationen auf rein visuellen Datensätzen beruht, denen echte physische Interaktionsinformationen wie Kraftfeedback und taktiles Gleiten fehlen. Die Modelle zeigen in Simulationen hervorragende Leistungen, versagen aber sehr leicht, wenn sie auf die echte physische Umgebung übertragen werden. Taktile Dimensionen wie Temperatur, Scherkraft und Kontaktverformung lassen sich nur schwer durch Simulation erzeugen und müssen durch echte physische Interaktion erfasst werden.
Die beiden gängigen Pfade zur Datenerfassung weisen jeweils eigene Schwächen auf: Die durch Fernsteuerung auf echten Geräten erfassten Daten haben eine hohe Qualität, sind aber teuer, hängen stark von professionellen Bedienern ab und lassen sich kaum in großem Maßstab erweitern. Die Erfassung von Daten aus der Egoperspektive menschlicher Hände hat eine niedrige Zugangshürde und eine breite Szenarienabdeckung, aber sie basiert rein auf visueller Verfolgung, fehlt an echten taktilen Informationen, hat eine begrenzte Genauigkeit und eignet sich meist nur für das Vortraining, nicht aber für hochpräzise feine Manipulationsaufgaben.
Um die oben genannten Probleme zu lösen, hat AGILINK auf der Veranstaltung offiziell den OmniGlove Pro Datenerfassungshandschuh vorgestellt und die Serienlieferung gestartet, um einen neuen Qualitätsbewertungsstandard an der Datenquelle zu etablieren.
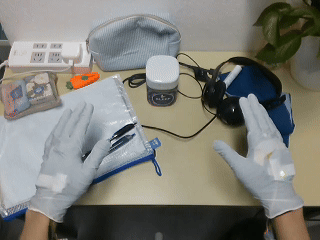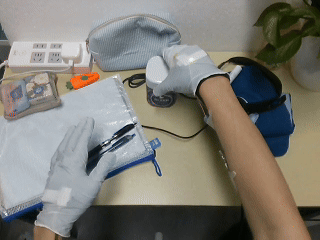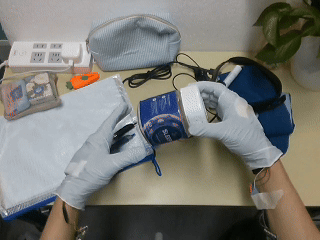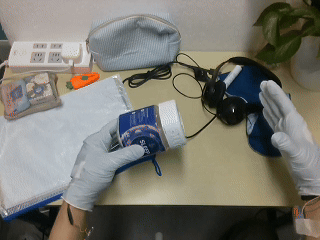
OmniGlove Pro Datenerfassungshandschuh (Quelle/Unternehmen)
Bei der traditionellen Datenerfassung wird meist die Ähnlichkeit der Nachahmung menschlicher Handbewegungen auf visueller Ebene als Maßstab verwendet. Die Kernlogik von „Echtgerät-bereit“ besteht darin, dass menschliche Hände die Manipulation in einem bestimmten Szenario abschließen, und nach der Erfassung durch den Handschuh und der Verarbeitung im Backend der Roboter die vollständige Aufgabe unter denselben Szenariobedingungen wiedergeben kann – dies dient als Kernkriterium für die Qualifizierung der Daten.
Auf Hardwareebene verwendet die Fingerspitze des OmniGlove Pro ein Fusionskonzept aus EMF-Magnetfeldlokalisierung und IMU-Störunterdrückung. Über die gesamte Hand sind dichte taktile Sensorpunkte angeordnet, Pose- und taktile Signale werden mit hoher Bildrate ausgegeben, und das Gewicht des gesamten Handschuhs ist auf ein niedriges Niveau begrenzt. Bei der Form des Stoffhandschuhs liefert EMF die Referenz für die Fingerspitzenlokalisierung, und die taktilen Punkte auf der gesamten Hand dienen dazu, die Fehler bei der Endlokalisierung auszugleichen, die durch flexible Verformungen entstehen.
Bei der Auswahl der Form wählte das Team das Konzept des Stoffhandschuhs aus, das weniger in tägliche Manipulationen eingreift und sich besser für lang andauernde, groß angelegte kontinuierliche Erfassung eignet. Gleichzeitig ist der eigentliche OmniHand-Geschickte Hand von AGILINK bei der Auslieferung ebenfalls mit einem taktilen Stoffhandschuh ausgestattet. Der Datenerfassungshandschuh und der Ausführungsroboter stimmen in der Verteilung der taktilen Punkte und der Form so weit wie möglich überein, um den Informationsverlust bei der Abbildung von menschlich erfassten Daten auf die Ausführungsseite des Roboters zu reduzieren.
Offizielle Daten zeigen, dass bis Oktober 2026 die kumulative Serienproduktion der OmniHand-Geschickten Hände von AGILINK 15.000 Einheiten überschritten hat. QIAO Tianjie ist der Ansicht, dass die Serienproduktion in der Größenordnung von zehntausend Einheiten die grundlegende Schwelle für die kommerzielle Bereitstellung von Geschickten Händen ist. Nur bei dieser Menge sind stabile Lieferungen aus der Lieferkette, die Konvergenz der Ausbeute von kompletten Geräten und die Senkung der Kosten realisierbar.
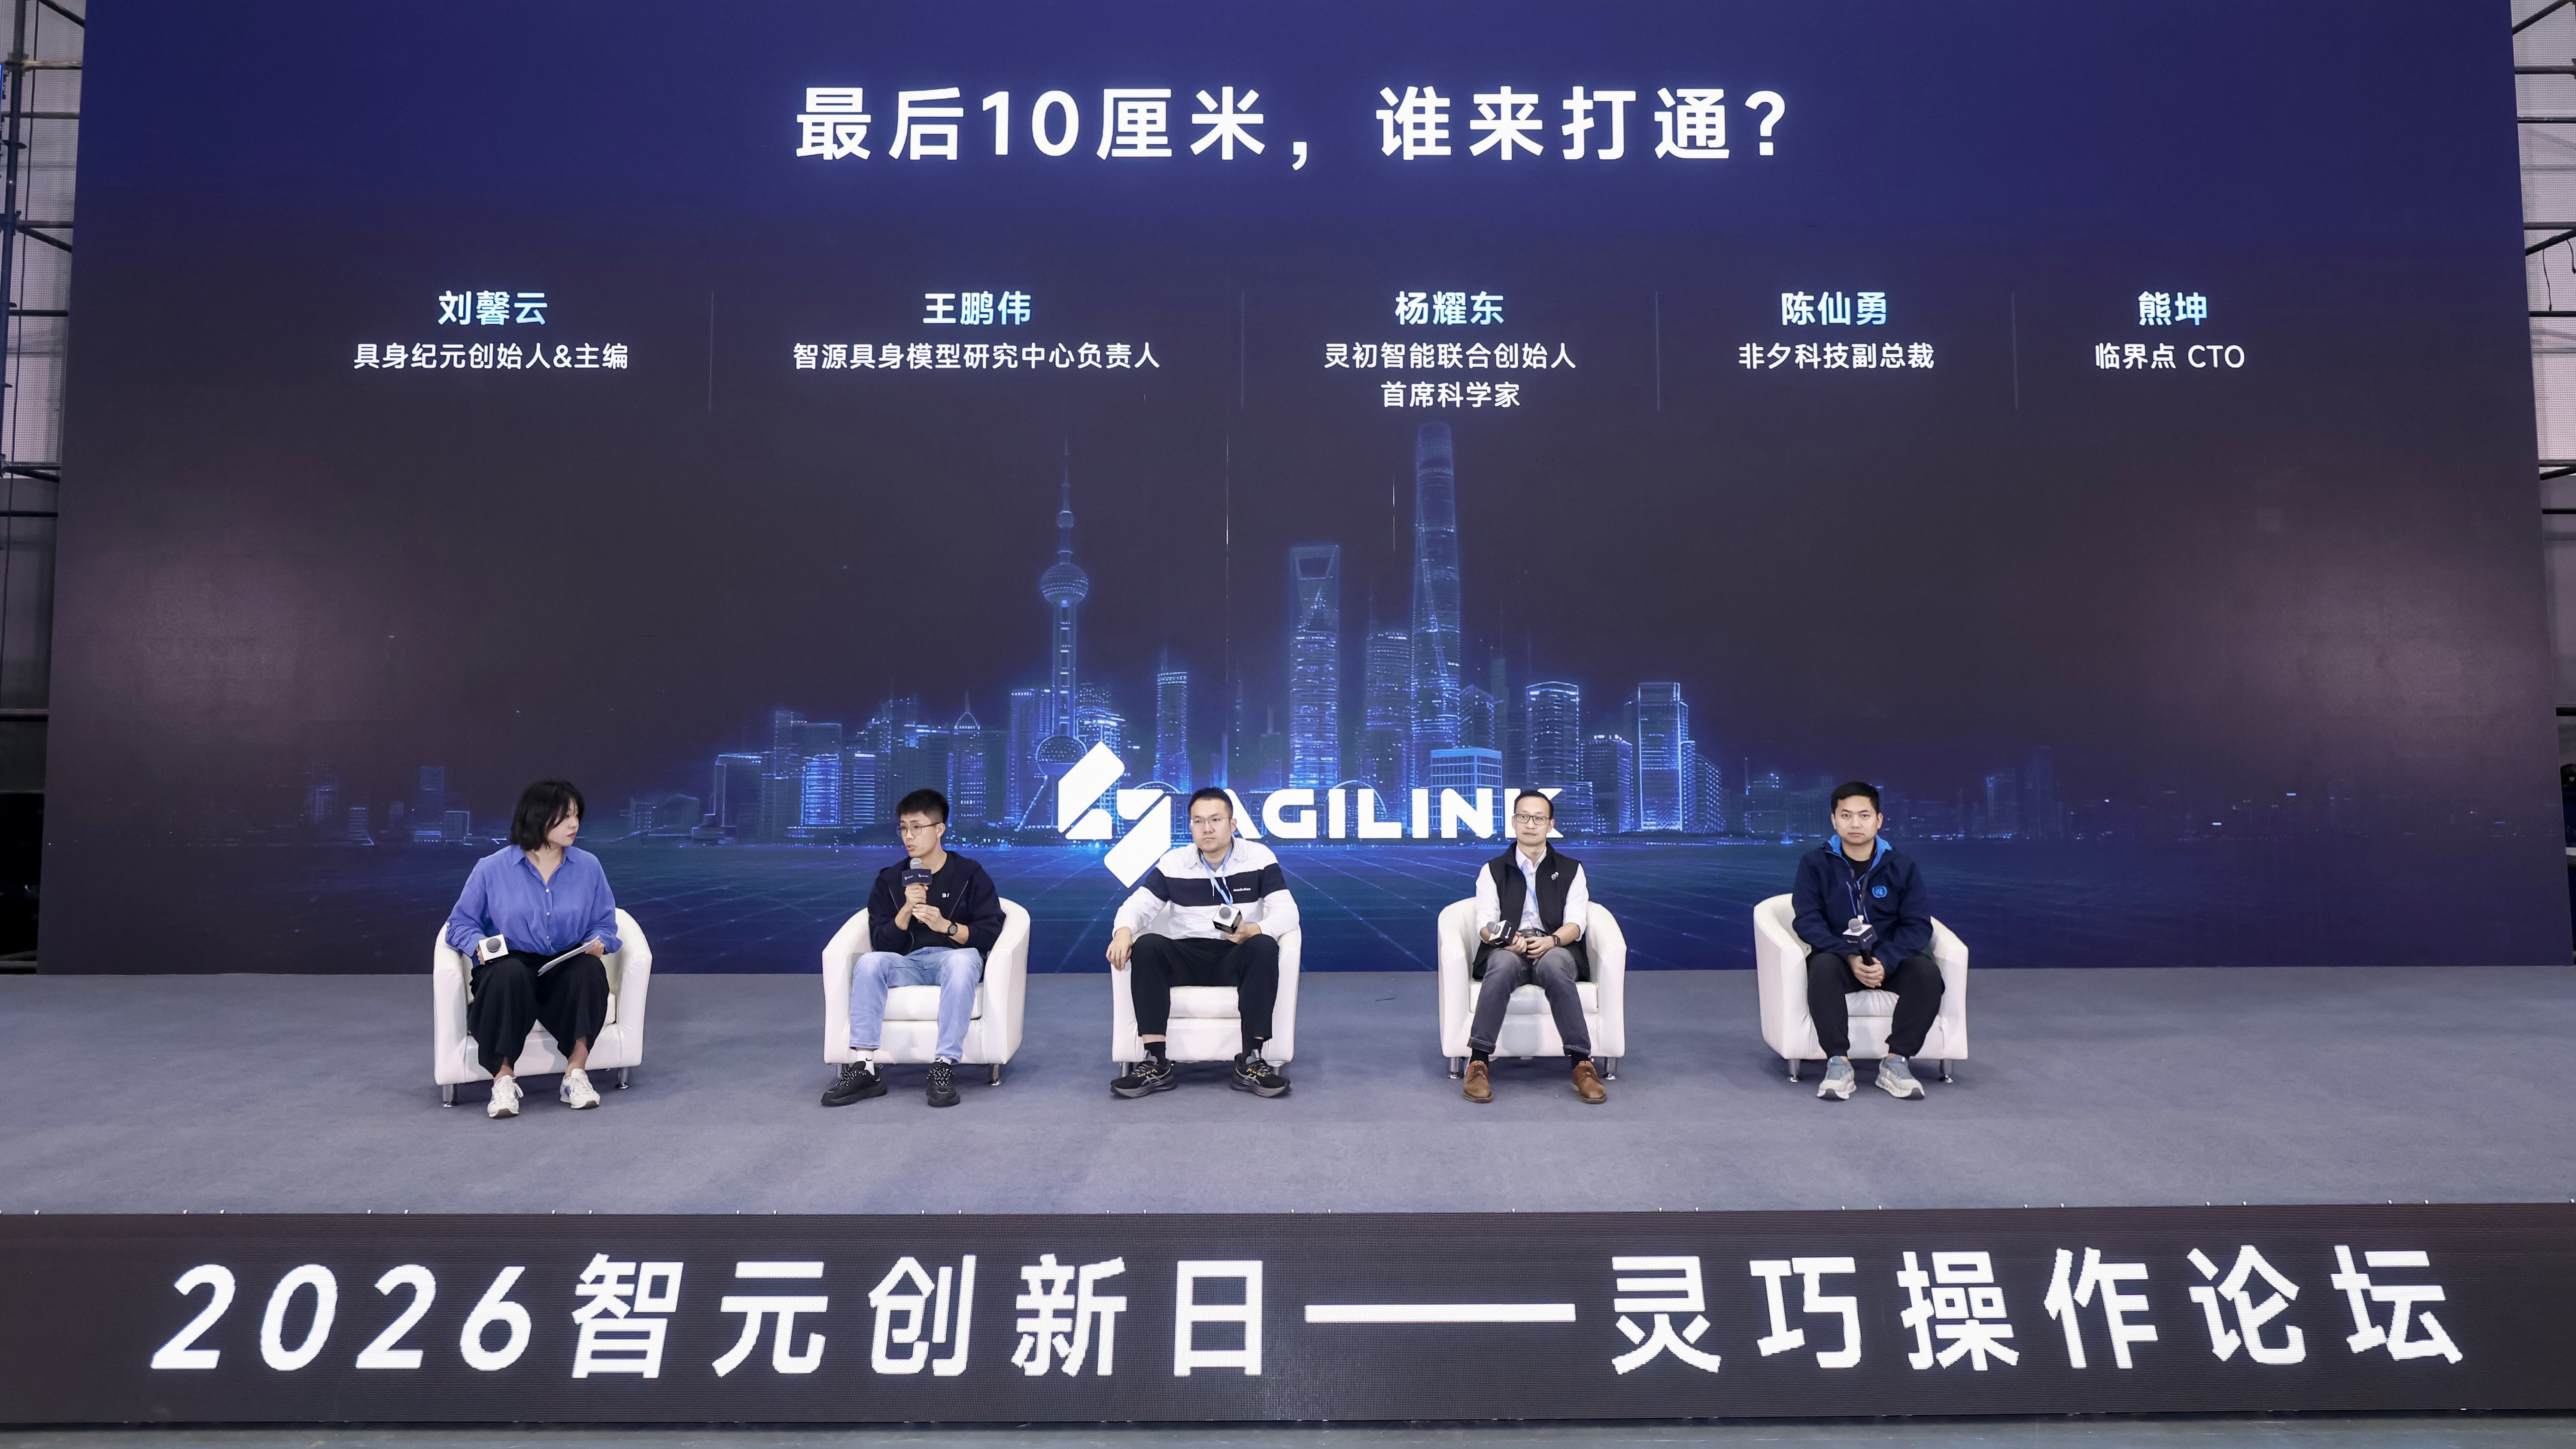
Unterforum für geschickte Manipulation im Rahmen des Yuanzhi Innovationstages (Quelle/Unternehmen)
Dank der kontinuierlichen Iteration entlang der beiden echten Bereitstellungslinien für Industrie und kommerzielle Dienstleistungen laufen die Geschickten Hände von AGILINK bereits im kommerziellen Interaktionsszenario von Chimelong in Zhuhai im regulären Betrieb. Der Arbeitsplatz für Geschickte Hände bei Wolong Electric Drive soll noch in diesem Jahr in die offizielle Produktionslinie integriert werden.
Von der Validierung am Arbeitsplatz in der Wolong-Produktionslinie bis zur Etablierung des Datenerfassungsstandards „Echtgerät-bereit“ durch den OmniGlove Pro versucht AGILINK, einen geschlossenen Zyklus zu realisieren: Echte Bereitstellungsszenarien erzeugen Interaktionsdaten, hochwertig erfasste Daten fördern die Iteration von Modellen, und die iterierten Modelle erschließen dann weitere neue Arbeitsgänge.
Auf der Veranstaltung kündigte AGILINK an, taktile Daten, Manipulationsmodelle und industrielle Bereitstellungsframeworks für Hersteller von Robotern, Szenarienintegratoren und Modellentwicklungsteams freizugeben, um Datenangebot und Szenarienabdeckung durch ökologische Zusammenarbeit zu erweitern.