Beschleunigung im Bereitstellungsmodus, AgiBot will die gesamte End-to-End-Kette der physischen KI vollständig erschließen.
Während die Branche der verkörperten Intelligenz noch begeistert darauf setzt, technologische Fortschritte durch schwierige Aktionen zu demonstrieren, präsentierte der Innovationstag von Agibot einen anderen Denkansatz.
Auf dieser Pressekonferenz gab es nicht allzu viele blendende Roboter-Stunts oder auffällige Gruppen-Tänze, sondern sie glich eher einem technischen Symposium mit extrem hoher Informationsdichte. Sogar am Eingang des Expo-Zentrums hat Agibot eine große „Papiermauer“ aufgestellt, die die jüngsten Kerntechnikfortschritte des Agibot-Teams vorstellt.
In den letzten drei Jahren haben Roboter gelernt, zu laufen, zu springen und Rückwärtssalto zu machen. Aber nachdem sie das Labor verlassen haben, stellt sich heraus, dass einzelne technische Durchbrüche keine stabile Arbeit in komplexen Umgebungen unterstützen können. Nachdem große Modelle wie GPT-6 Astra Fähigkeiten zur Planung physischer Aufgaben gezeigt haben, ist die „echte Bereitstellung“ nicht mehr nur ein Slogan, sondern eine Frage, die die Branche beantworten muss.
Die Antwort von Agibot ist eine Kombination aus mehreren Maßnahmen:
Das verkörperte Grundmodell GO-3 Preview, der universelle Bewegungsintelligenz-Algorithmusrahmen AGILE und das native multimodale Interaktions-Großmodell WITA-OMNI meistern jeweils die drei großen Schwierigkeiten bei der Arbeit, Bewegung und Interaktion. Das Lingqu OS 1.0 und die dritte Hardware-Architektur AHA3 verbinden einheitliche Schnittstellen sowohl auf Software- als auch auf Hardwareebene. Worken (effektive intelligente Arbeitszeit) versucht wiederum, ein Maß für die tatsächliche Arbeitsleistung der physischen KI zu schaffen.
Mit anderen Worten hat Agibot fast die gesamte technische Kette offengelegt und die Engpässe bei Modellen, Daten, Hardware und Software nacheinander überwunden.
Alle Maßnahmen von Agibot weisen in dieselbe Richtung – der entscheidende Wettbewerbsfaktor für die nächste Phase der Roboterbranche ist nicht mehr, wer besser Boxen kann, sondern wer die Errungenschaften der letzten drei Jahre in realen Szenarien einsetzen und sie zu einer stetig fließenden Produktivität umwandeln kann.
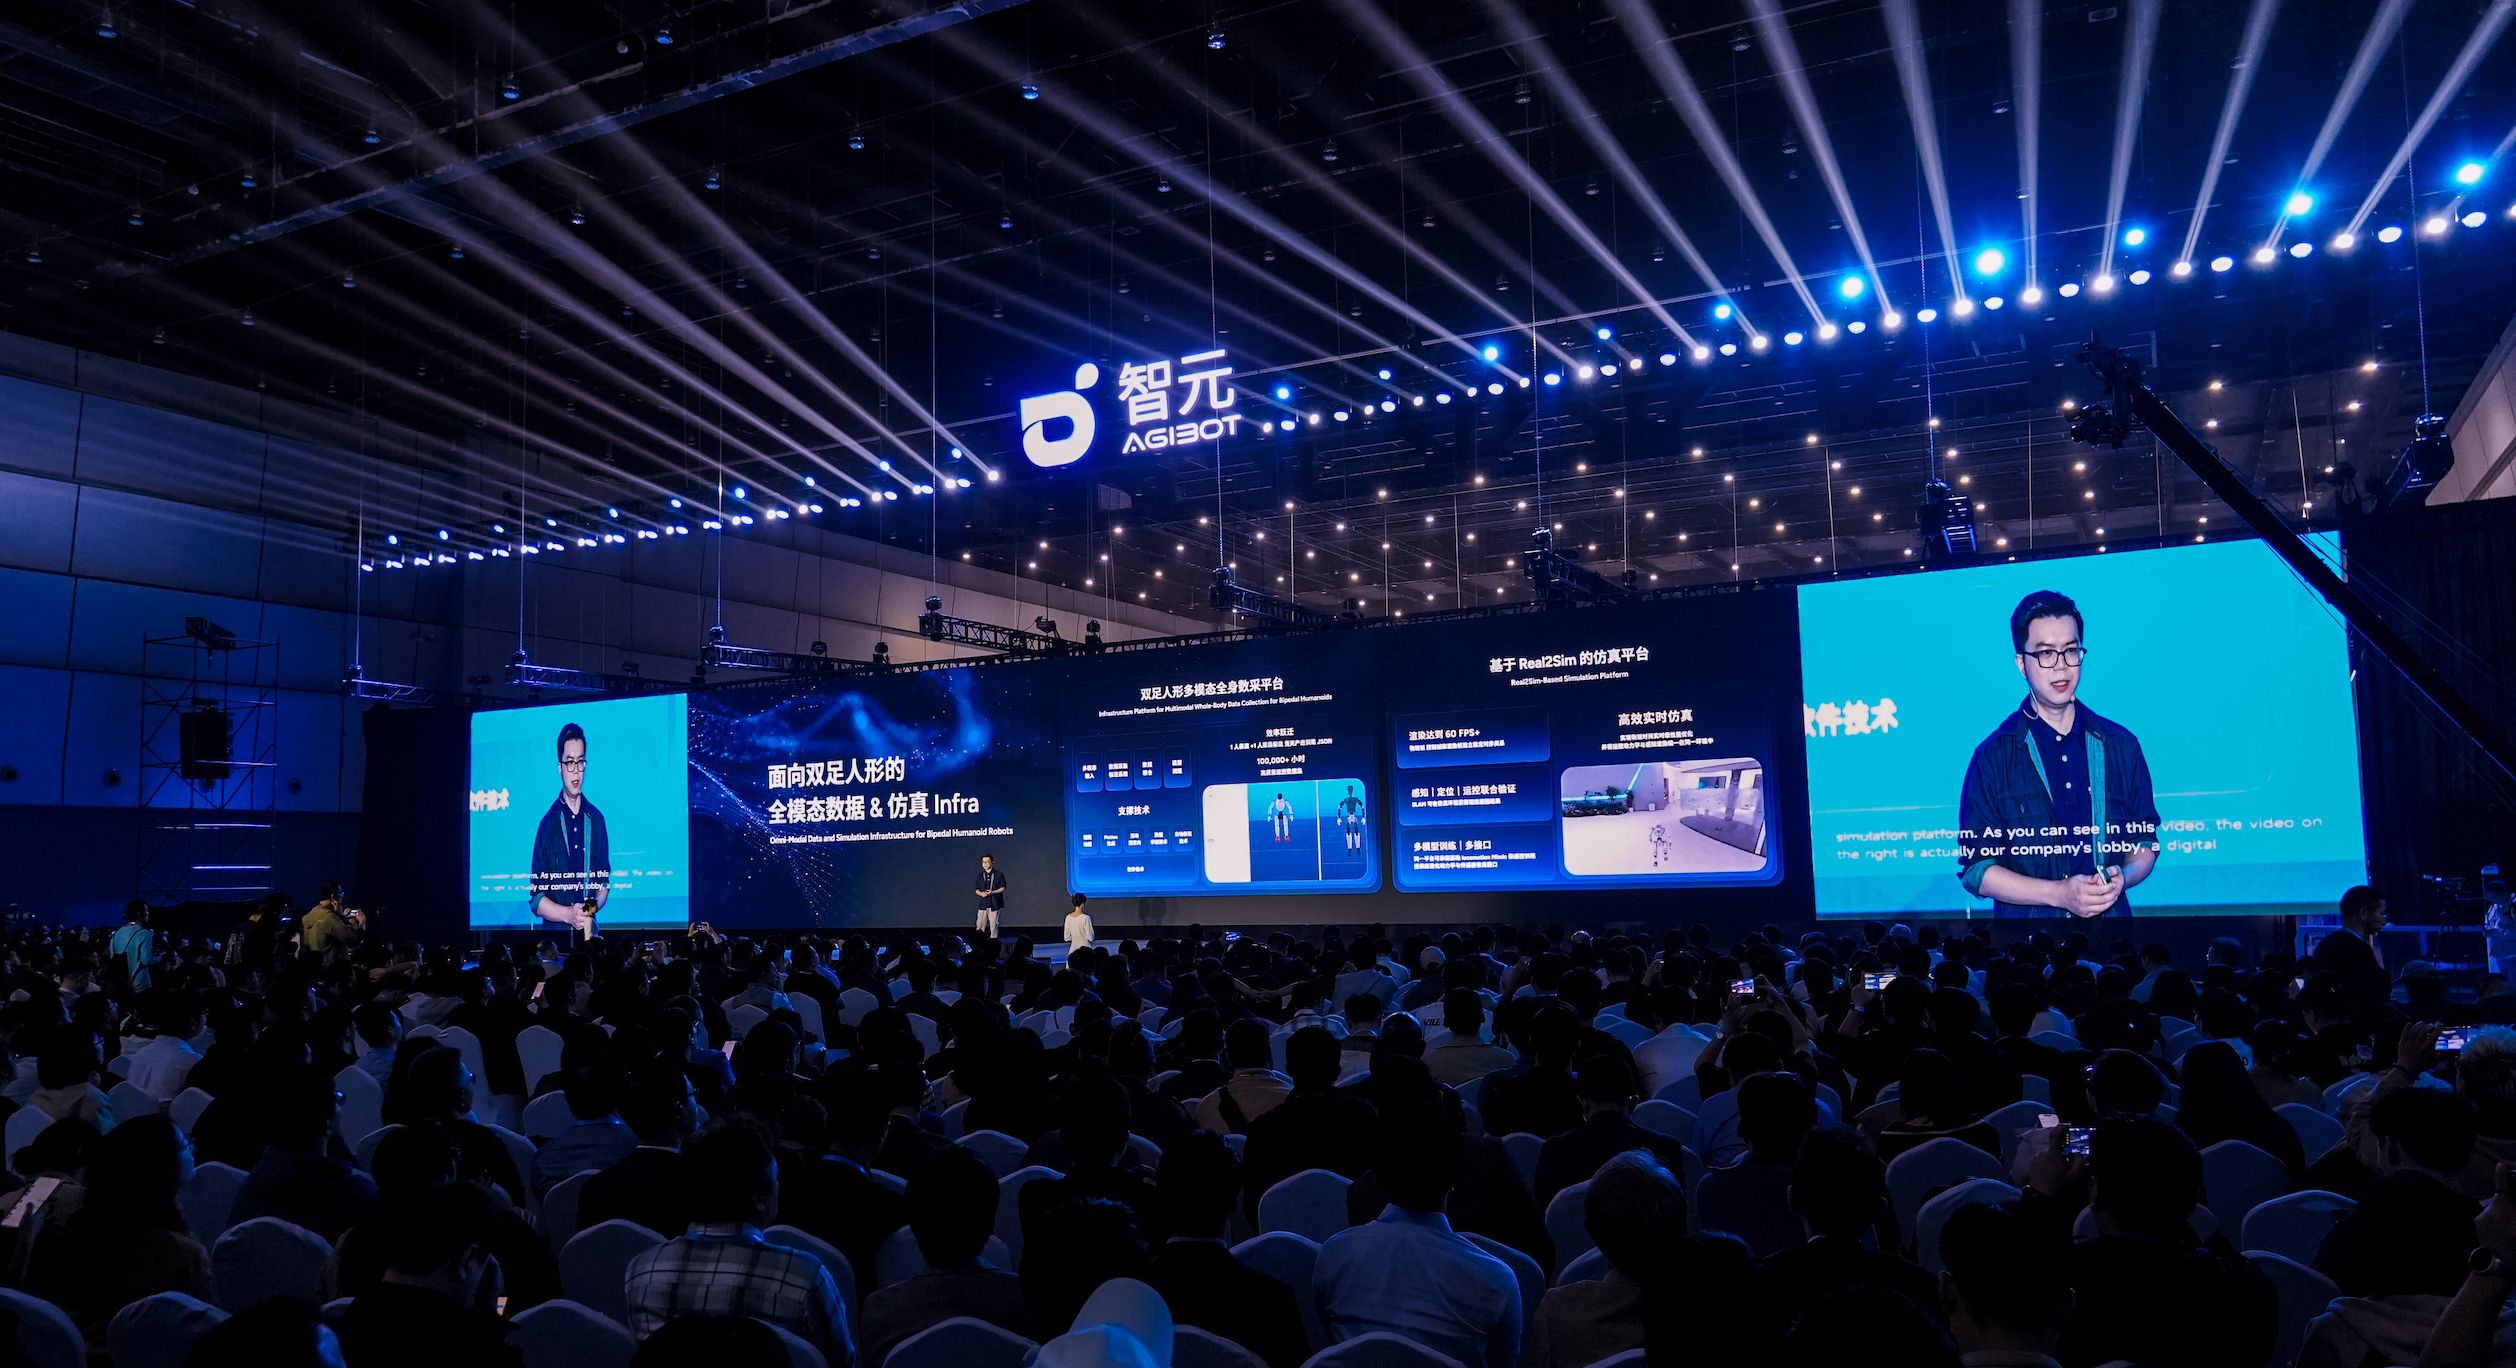
Die Zahlen, die Peng Zhihui, Mitbegründer, Präsident und CTO von Agibot, auf der Pressekonferenz vorgelegt hat, bestätigen genau diese Beurteilung: Im ersten Halbjahr 2026 belief sich der Umsatz von Agibot Robotics auf fast 2 Milliarden Yuan, und die kumulative Anzahl der ausgelieferten universellen KI-Roboter von Agibot erreichte 20.000 Einheiten.
In einem Interview nach der Veranstaltung gab er offen zu: „Die Auslieferung von zehntausend Einheiten ist nur ein Sieg der Fertigungsindustrie, aber der Einsatz von zehntausend Einheiten ist der Sieg der physischen KI.“
Bei der verkörperten Bereitstellung wird nicht mehr um einzelne Technologien gekämpft
In den letzten Jahren hat sich in der Roboterbranche eine gängige Wettbewerbsform entwickelt: Die Obergrenze einer bestimmten Fähigkeit wird ständig neu gesetzt, zum Beispiel wer schneller laufen, höher springen oder komplexere Greifbewegungen ausführen kann. Wenn Roboter jedoch tatsächlich in Arbeitsszenarien eingesetzt werden, reicht diese alte Bewertungslogik offensichtlich nicht mehr aus.
Stellen Sie sich eine sehr gewöhnliche Aufgabe in einer Fabrik vor: „Gehen Sie zum Regal, holen Sie einen Gegenstand und bringen Sie ihn an den angegebenen Ort.“
Das klingt einfach, aber wenn es von einem Roboter ausgeführt wird, kann diese einfache Aufgabe in mehrere Herausforderungen unterteilt werden: Der Roboter muss beurteilen, wo sich der Gegenstand befindet und wie er ihn greifen soll. Während des Transports muss er unerwartete Situationen in Echtzeit bewältigen und plötzlich vorbeigehende Personen rechtzeitig ausweichen. Wenn Mitarbeiter die Aufgabe vorübergehend ändern, muss er die neuen Anforderungen verstehen.
Mit anderen Worten, eine kleine Aufgabe umfasst jeweils Arbeitsfähigkeit, Interaktionsfähigkeit und Bewegungsfähigkeit, von denen keine fehlen darf.
Viele der Kernresultate, die Agibot diesmal vorgestellt hat – wie GO-3 Preview, WITA-OMNI und AGILE – werden genau auf der Grundlage der grundlegenden Schmerzpunkte der praktischen Umsetzung entwickelt.
Die Kernbedeutung von GO-3 Preview liegt genau darin, dem Roboter zu ermöglichen, die bevorstehenden Aktionen besser zu verstehen.
In den letzten Jahren ist VLA zu einer wichtigen technischen Richtung für die verkörperte Intelligenz geworden, die Roboter dazu bringt, Umgebungen und Anweisungen zu verstehen und Aktionen zu generieren, so wie große Modelle Text verstehen.
Bei herkömmlichem VLA gibt es jedoch einen Engpass: Auch wenn der Roboter weiß, was er als Nächstes tun soll, ist er sich nicht unbedingt der Folgen dieser Aktion bewusst. Wenn er zum Beispiel den Becher auf dem Tisch heben möchte, kann er versehentlich die nebenstehenden Gegenstände herunterstoßen.
Der Kerndurchbruch von GO-3 Preview ist der integrierte Entscheidungsmechanismus „zuerst vorhersagen, dann handeln“. Das heißt, nachdem der Roboter die Aufgabe erhalten hat, kombiniert er zuerst die Bilder mehrerer Kameras und die Anweisungen, um klar zu verstehen „was zu tun ist und wie die Umgebung aussieht“; dann simuliert er intern mehrere mögliche Situationen; schließlich wählt er die zuverlässigste Lösung aus, um zu handeln. Das entspricht dem Prinzip „vor dem Handeln nachdenken“, anstatt während des Handelns nachzudenken.
Neben der fortlaufenden Erforschung des Gehirnmodells der verkörperten Intelligenz hat sich Agibot diesmal auch einem wichtigen, unverzichtbaren Bereich zugewandt, der von großen Grundmodellfirmen gemeinsam ignoriert wird – dem multimodalen End-to-End-Interaktions-Großmodell. „Interaktion ist genau der notwendige und erste Eingang, über den Roboter Wert erzeugen. Alle Szenarien sind ohne Interaktion nicht denkbar“, sagte Xiong Yan, Partner, Ko-Präsident, Präsident der zentralen Forschungs- und Entwicklungsabteilung und Präsident des Interaktionsgeschäftssystems von Agibot.
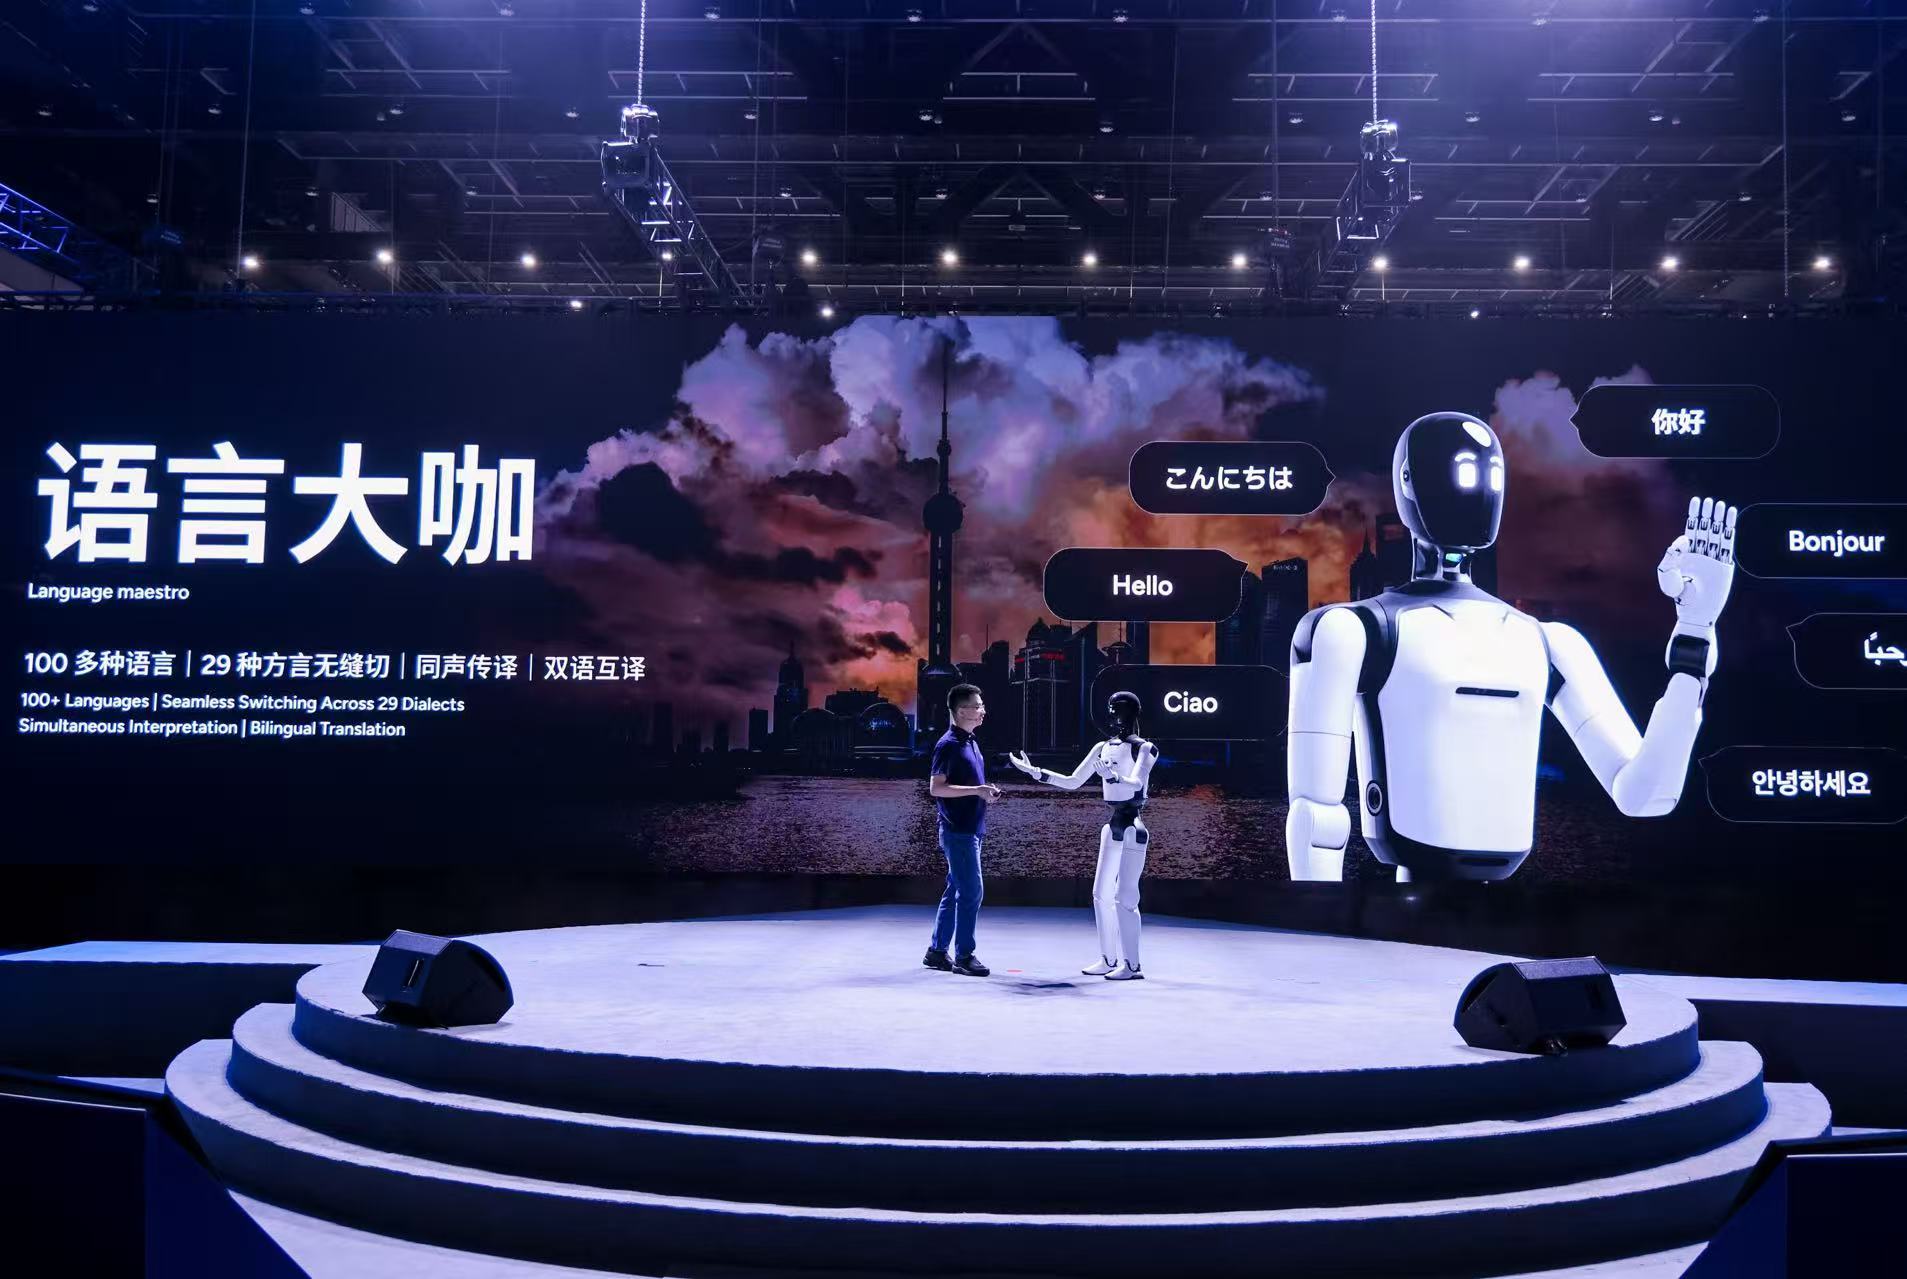
Früher war das Muster der Interaktion zwischen Mensch und Roboter im Grunde genommen, dass man zuerst seinen Namen rufen muss, um ihn zu „wecken“, dann Frage und Antwort abwechselt und auf die Antwort wartet. Das WITA-OMNI-Großmodell hat die zugrundeliegende Logik der Mensch-Roboter-Interaktion vollständig verändert.
Auf der Pressekonferenz interagierte Xiong Yan auf unterhaltsame Weise mit dem Roboter Yuanzheng A3, der mit diesem Modell ausgestattet ist: Es ist kein Weckwort erforderlich. Selbst in einer Umgebung mit komplexem Lärm kann der Roboter genau beurteilen, ob Sie mit ihm sprechen, und schnelles Unterbrechen und Wechseln von Fragen beeinträchtigt die Interaktion nicht.
Laut Vor-Ort-Test beträgt die schnellste Reaktionsgeschwindigkeit des WITA-OMNI-Modells nur 400 Millisekunden, unterstützt mehr als 20 emotionale Ausdrücke und versteht 73 Sprachen. Mit der Unterstützung des WITA-OMNI-Modells ist der Roboter endlich von einer Maschine, die passiv Anweisungen entgegennimmt, zu einem kleinen Partner geworden, der chatten kann.
Bemerkenswert ist, dass beide Modelle in letzter Zeit überzeugende Ergebnisse erzielt haben.
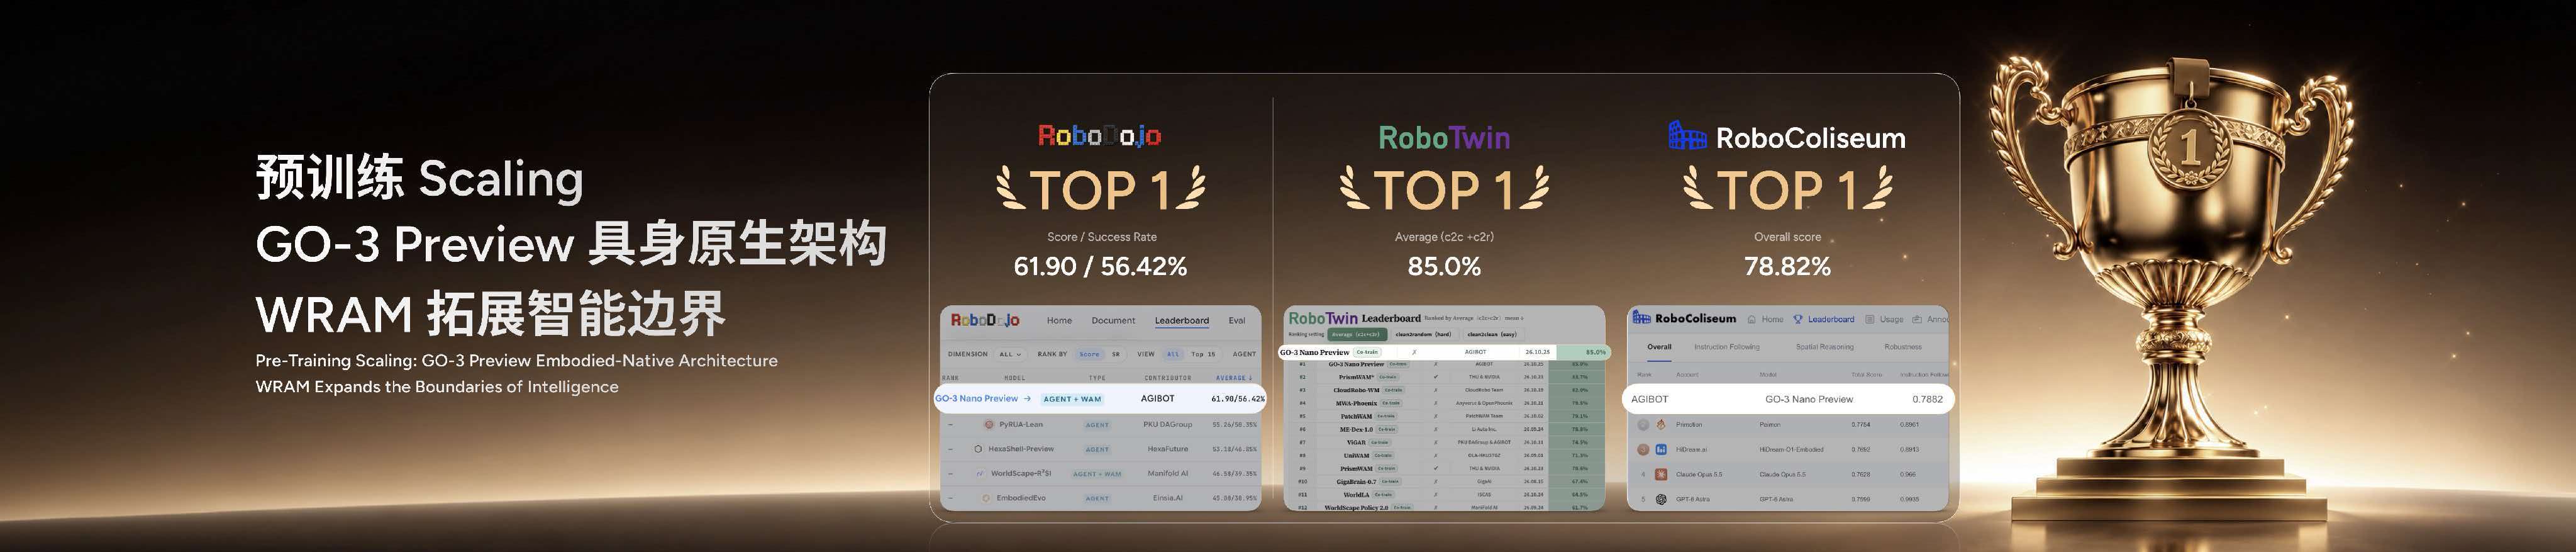
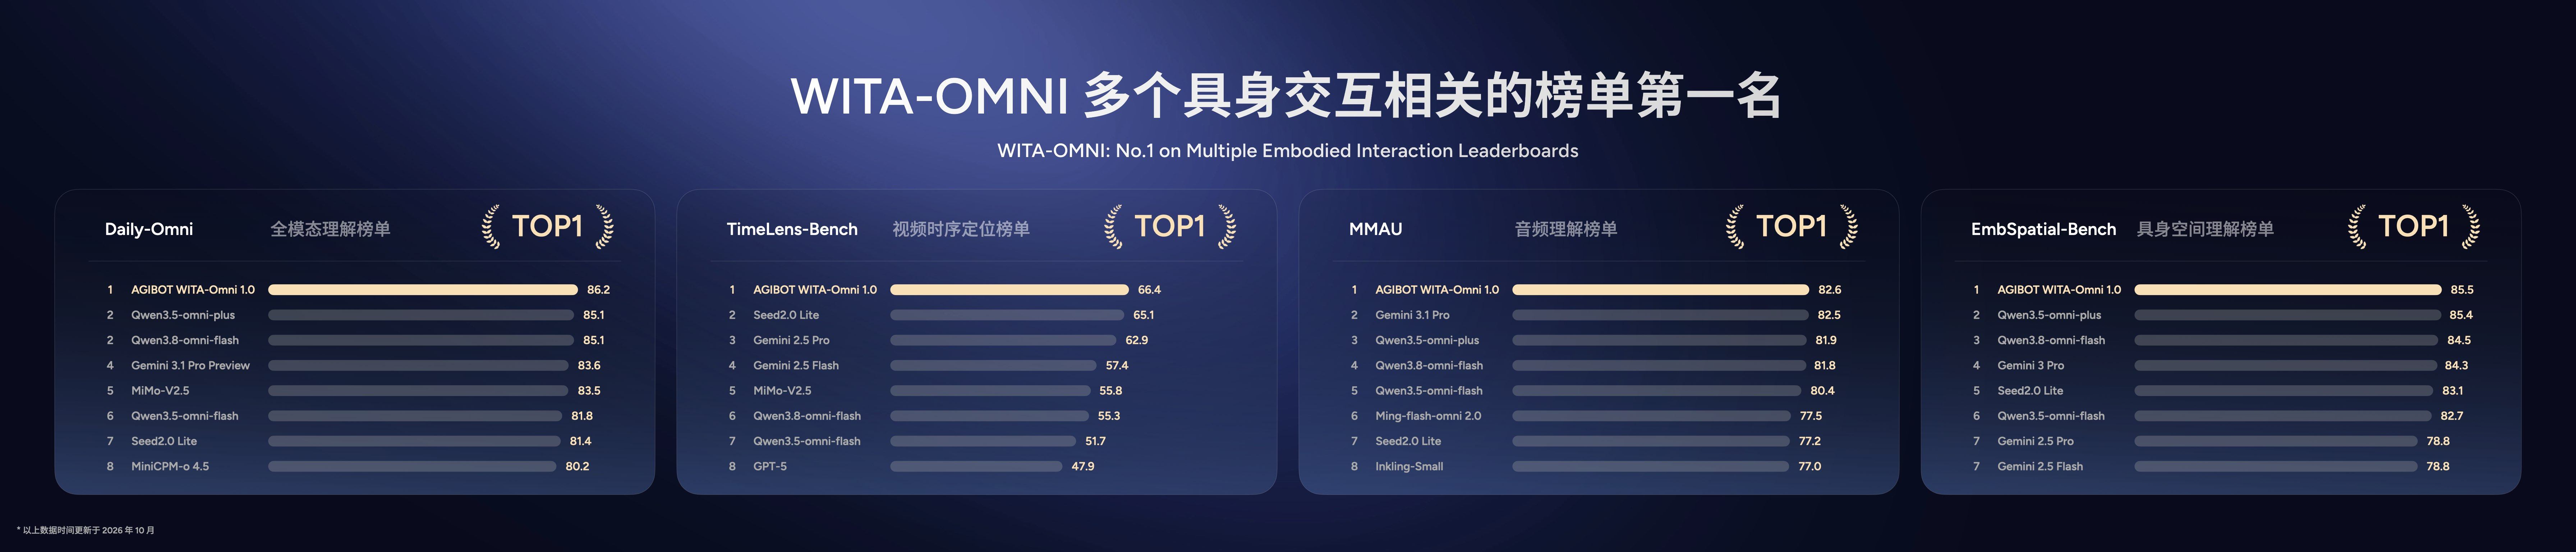
Wie berichtet wird, steht GO-3 Preview an der Spitze der drei branchenweit anerkannten Bewertungslisten RoboDojo, RoboTwin und RoboColiseum und wird bis Ende 2026 vollständig quelloffen gemacht. WITA-OMNI belegte den ersten Platz in den vier Listen Daily-Omni Full-Modalität-Verständnis, TimeLens-Bench Video-Zeitpositionsbestimmung, EmbSpatialBench Verkörperte räumliche Schlussfolgerung und MMAU Komplexes Audio-Verständnis.
Nachdem das Gehirn „zuerst denkt, dann handelt“ und „gut im Chatten“ ist, braucht der Roboter auch einen Körper, der mithalten kann.
Das von Agibot diesmal vorgestellte AGILE ist genau ein neuer universeller intelligenter Bewegungsalgorithmusrahmen. Man kann es so verstehen: Der Roboter kann wie ein Mensch eine Veränderung mit den Augen sehen und sofort eine passende Reaktion mit dem Körper ausführen, alles in einem fließenden Ablauf.
Von GO-3 Preview über WITA-OMNI bis hin zu AGILE treibt Agibot gleichzeitig die drei Linien Arbeitsintelligenz, Interaktionsintelligenz und Bewegungsintelligenz voran – damit der Roboter nicht nur weiß, was er tun soll, sondern es auch stabil ausführen und natürlich mit Menschen zusammenarbeiten kann.
Aber selbst wenn die drei Fähigkeiten Denken, Bewegen und Chatten vollständig vorhanden sind, bedeutet das nicht, dass der Roboter reibungslos funktioniert. Sie müssen in derselben Zeitachse und demselben Zustandsraum in Echtzeit miteinander verbunden werden. Andernfalls kann Folgendes passieren: Das Gehirn gibt eine Anweisung, aber das Kleinhirn kann sie nicht verarbeiten; das Kleinhirn hat sie verarbeitet, aber die Interaktion bricht ab.
Die Koordination ist genau die nächste Hürde für die Umsetzung der verkörperten Intelligenz, zusätzlich zu den „drei Intelligenzen“.
Die nächste Hürde für die Bereitstellung von Robotern liegt außerhalb der Modelle
Koordination darf nicht nur ein Slogan sein, sondern erfordert echte grundlegende Maßnahmen, um einen speziellen „Klebstoff“ für Roboter zu entwickeln, der alle Teile organisch miteinander verbindet.
Auf dem Agibot Innovationstag ist ein weiteres Kerninnovationsergebnis von Agibot die dritte Hardware-Architektur AHA3. Es handelt sich nicht um das Patchen alter Lösungen, sondern um die Neugestaltung einer einheitlichen Steuerungsplattform auf unterster Ebene, die gleichzeitig die drei Intelligenzen für Bewegung, Interaktion und Arbeit tragen kann, sodass die „drei Intelligenzen“ tatsächlich auf physischer Ebene miteinander verbunden werden.
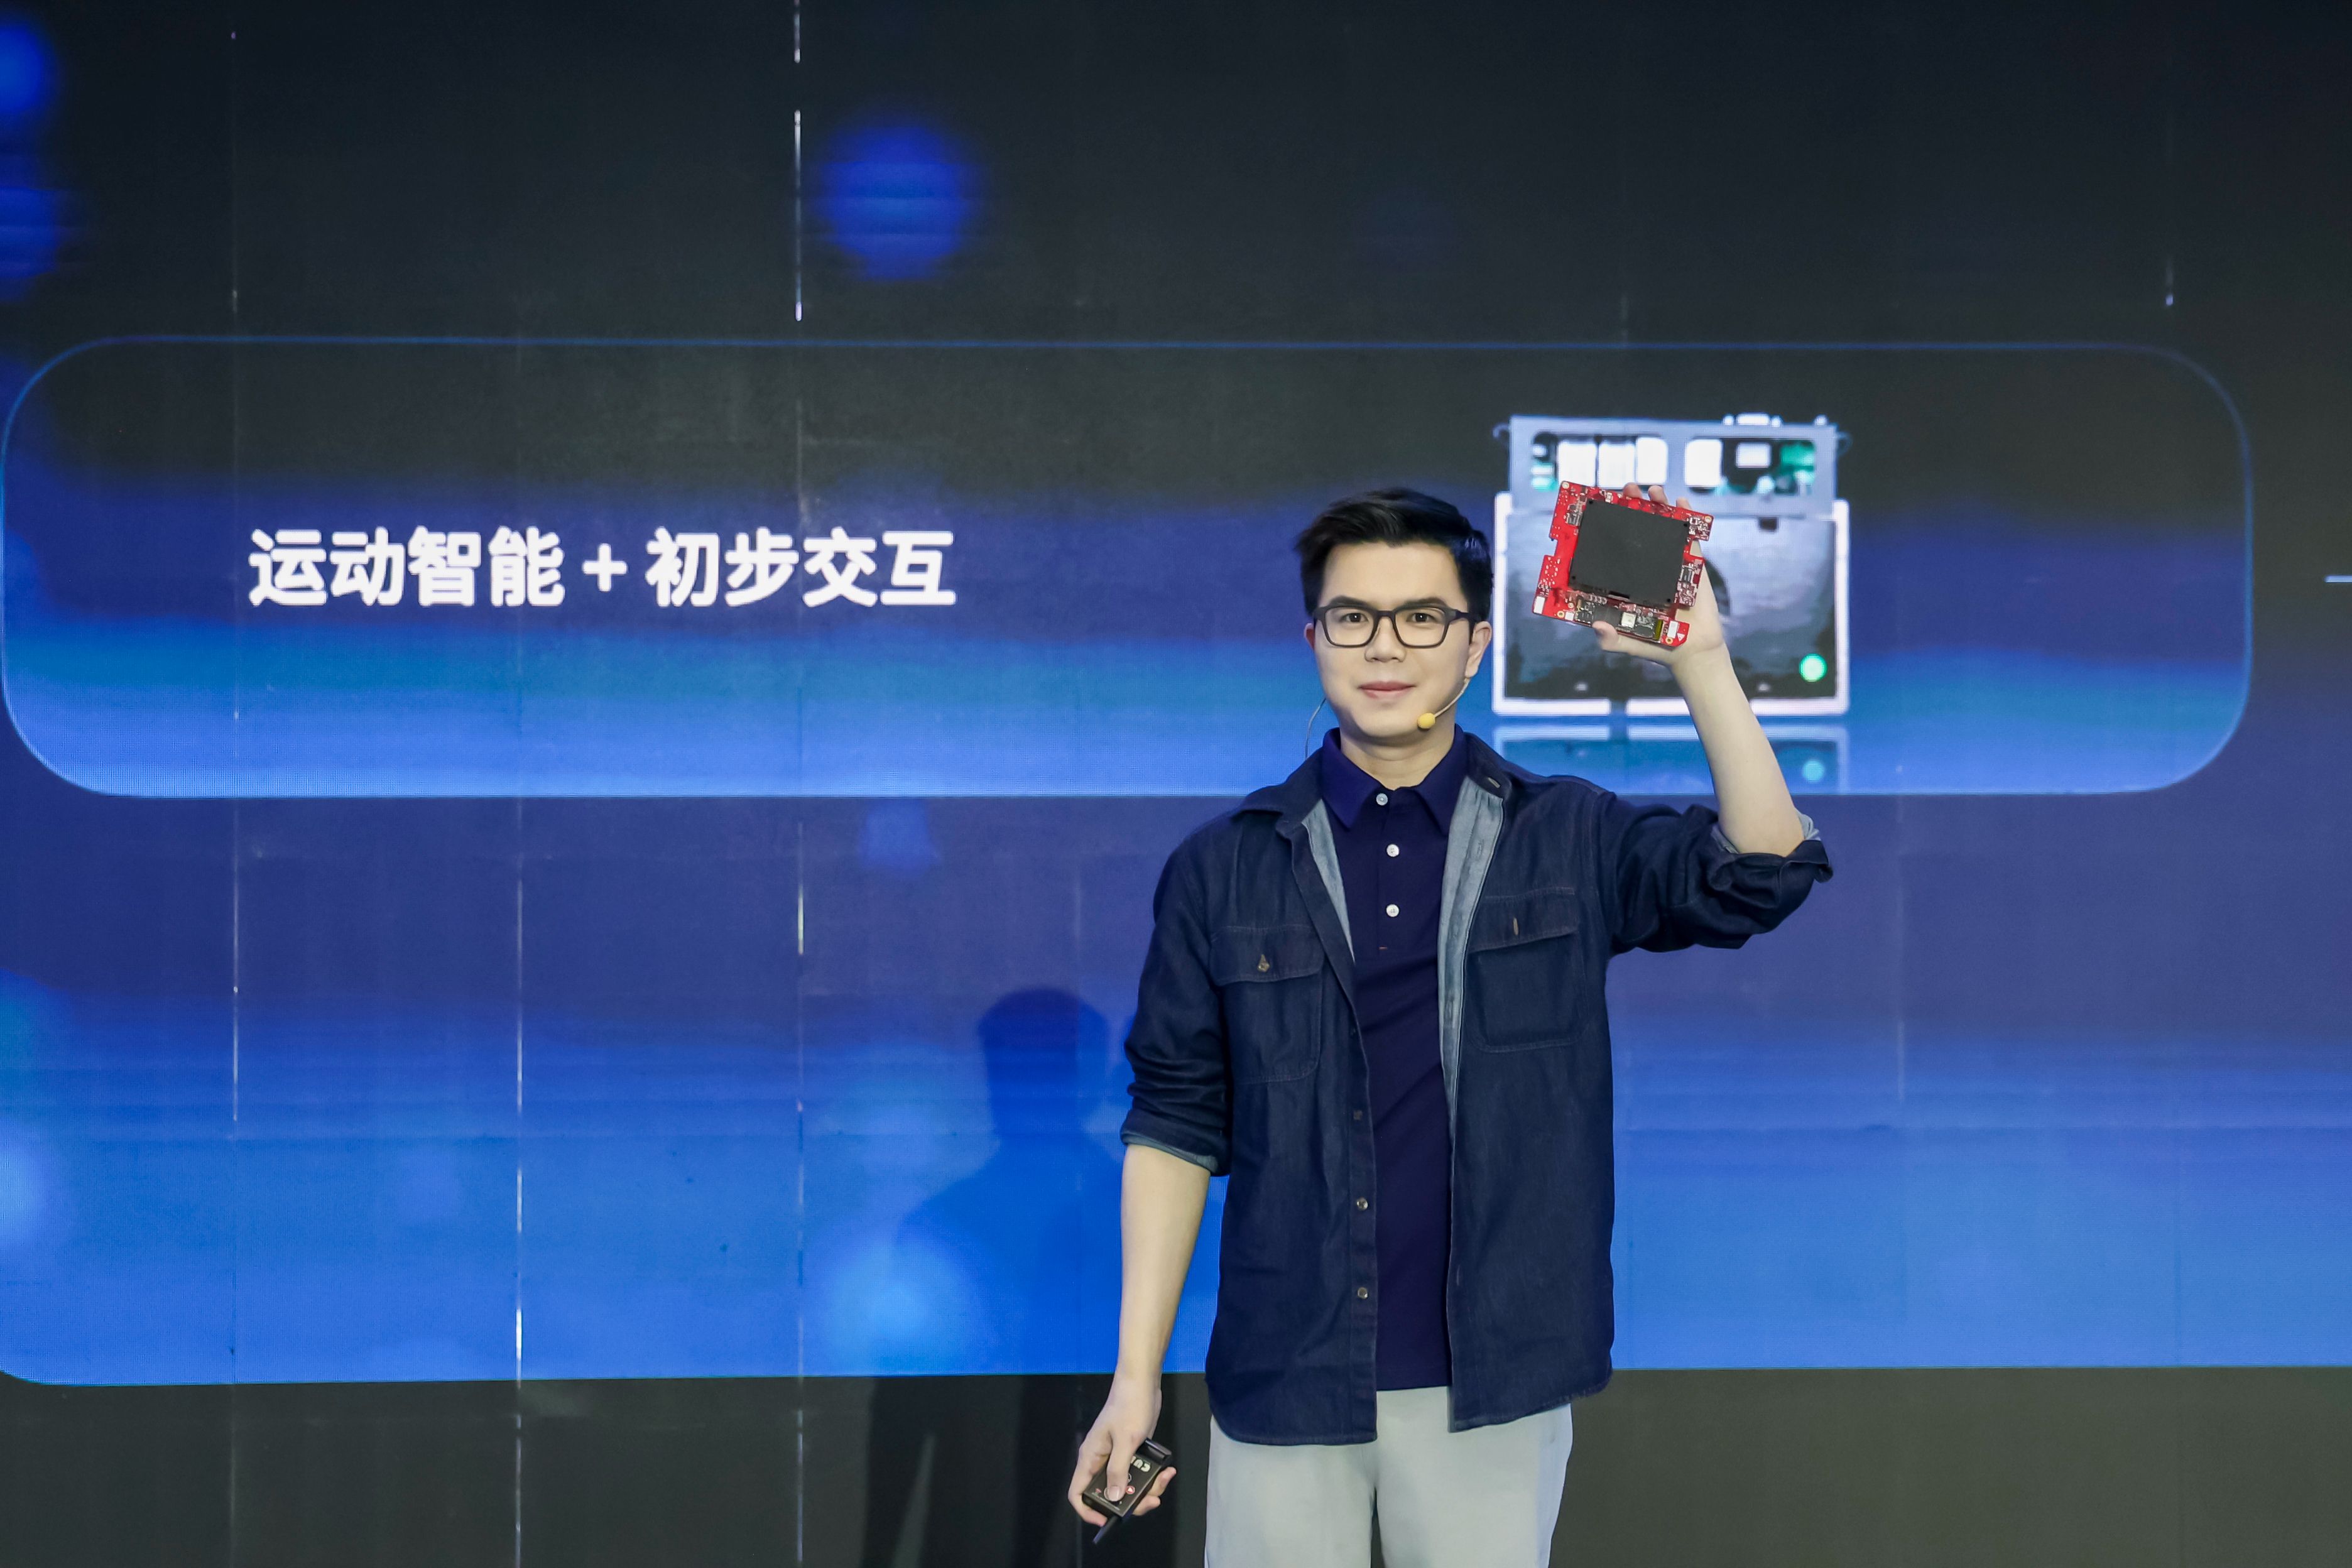
Dies ist ebenfalls ein Design, das den Schmerzpunkten der Branche entspricht. In den letzten Jahren war das größte Problem bei der Hardware-Entwicklung in der Roboterbranche die Fragmentierung – Modelle und Systeme arbeiteten unabhängig voneinander und wurden nur notdürftig über Kabel und Protokolle verbunden. Dies führte dazu, dass Roboter in der Vergangenheit voller Controller waren, groß und schwer waren und keine ausreichende Wärmeabfuhr aufwiesen. Laut Angaben von Agibot auf der Pressekonferenz ist der direkte Vorteil dieses Systems: Das Volumen des Steuerungssystems hat sich halbiert und die Reaktionsgeschwindigkeit hat sich fast verdoppelt.
Aber die Neugestaltung der Hardware-Architektur als Gerüst reicht bei weitem nicht aus, es braucht auch ein besseres „Bindegewebe“.
Seit jeher befinden sich Roboter noch im Zustand der manuellen Herstellung. Der Grund dafür ist, dass Roboter eine große Anzahl verschiedener Sensoren, Controller und Aktuatoren tragen. Diese Hardware stammt von verschiedenen Herstellern und verwendet unterschiedliche Schnittstellen und Kommunikationsmethoden. Für Entwickler ist dies zweifellos eine Katastrophe – wenn für jedes neue angeschlossene Gerät eine große Anzahl von untergeordneten Codes neu geschrieben werden muss, ist die Entwicklung und Aktualisierung von Produkten sehr komplex.
Daher dient das Lingqu OS 1.0 von Agibot dazu, die drei Ebenen Hardware, Kommunikation und Intelligenz vollständig zu verbinden, sodass Roboter erstmals über ein einheitliches Betriebssystem verfügen. Bemerkenswert ist, dass dies auch das erste native Betriebssystem für verkörperte Intelligenz in der Branche ist.
Für Ingenieure ist die spürbarste Veränderung, dass Lingqu OS 1.0 den Anschluss aller Hardware so einfach macht wie das Einstecken eines USB-Sticks – durch die Neudefinition des Anschlussstandards für Hardware können mehr als 100 Peripheriegeräte in 15 Kategorien wie Kameras, Sensoren und Roboterarme direkt angeschlossen und verwendet werden, ohne sich um die Treiber kümmern zu müssen.
Neben der Bedeutung der Vernetzung ist Lingqu OS 1.0 vor allem auch schnell genug. Wenn der Roboter 1000 Bewegungsanweisungen pro Sekunde sendet, hält Lingqu OS 1.0 den Fehler zwischen den einzelnen Intervallen auf weniger als 4 Mikrosekunden. Zum Vergleich: In der Zeit, in der ein