36Kr Exklusiv丨Das auf Ganzkörper-Taktil-Lösungen spezialisierte Unternehmen, das bereits von HSG, GL Ventures und Zhiyuan investiert wurde, hat eine weitere Finanzierung im hundert Millionen Yuan-Bereich erhalten, dessen Kernteam von der Hong Kong University of Science and Technology stammt.
Autor | Qiao Yujie
Redakteur | Yuan Silai
Dieser Text umfasst etwa 2500 Wörter, eine Lesezeit von 5 Minuten wird empfohlen.
Hard-Kr erfuhr, dass MoSense, ein Anbieter von multimodalen ganzkörperlichen integrierten Tastlösungen, kürzlich eine Finanzierungsrunde im Wert von mehreren zehn Millionen Yuan im Rahmen der Angel+-Serie abgeschlossen hat. Die Runde wurde von CDH Investments und Oasis Capital angeführt, gefolgt von MotionPilot, Loongson Venture Capital, CAS Star, WestSummit Capital, Pudong Venture Capital sowie einem führenden inländischen Hersteller von Embodied-Intelligence-Geräten. Houliang Capital fungiert als langfristiger exklusiver Finanzberater. Zuvor erhielt das Unternehmen eine Finanzierung in der Angel-Serie unter Beteiligung von HSG, GL Ventures und Agibot.
MoSense wurde im Mai 2026 gegründet und von dem preisgekrönten Roboter-Wettbewerbsteam der Hongkonger Universität für Wissenschaft und Technik ausgegründet. Der Mitbegründer und CEO Dr. Yan Chaoxu hat seinen Abschluss in Mikroelektronik an der Hongkonger Universität für Wissenschaft und Technik erworben und forscht langfristig an Hochfrequenzsystemen, elektromagnetischen Algorithmen und multimodalen Embodied-Sensorik. Der Mitbegründer und CTO Dr. Zhou Hang hat seinen Abschluss in Robotik an der Hongkonger Universität für Wissenschaft und Technik erworben, war früher leitender Algorithmenforscher bei einem Hersteller von fahrzeugtauglichen Autonomen Fahrsystemen und forscht langfristig an End-to-End-Modellen für autonomes Fahren, Weltmodellen und Algorithmen für Embodied Intelligence.
MoSense konzentriert sich auf multimodale ganzkörperliche Tastlösungen für humanoide Roboter. Im Unterschied zu Anbietern, die hauptsächlich Hardware für elektronische Haut anbieten, liegt der differenzierte Vorteil von MoSense darin, eine vollständige technische Kette von Tasthardware, Wahrnehmungsalgorithmen bis hin zu Aktionsmodellen der tastbaren Welt anbieten zu können, und bildet einen Full-Stack-Lösung, die Hardware, Algorithmen und Modelle abdeckt.
Konkret baut das Unternehmen derzeit sein Geschäft auf drei Kernprodukten auf: die Hardware für ganzkörperliche elektronische Haut MoSkin, den multimodalen integrierten Tastalgorithmus MoTact sowie das multimodale integrierte Aktionsmodell der tastbaren Welt MoWorld.
Auf Hardwareebene beginnt MoSense bei der mechanischen Grundstruktur und verwendet eine regulierbare künstliche Gitterstruktur mit negativer Poissons-Zahl. Mit dieser Struktur kann die Struktur bei Krafteinwirkung durch gerichtete Rotation und Verformung des Gitters die äußere Last verteilen, die internen Sensoreinheiten bei starken Stößen schützen und gleichzeitig bei geringer Krafteinwirkung eine extrem hohe Wahrnehmungsempfindlichkeit beibehalten. Dies löst das Problem, dass herkömmliche Tastsensoren schwerlich hohe Empfindlichkeit und großen Messbereich kombinieren können, und verbessert die Fähigkeit des Systems, magnetischen Störungen und Überlastungsmüdigkeit zu widerstehen.
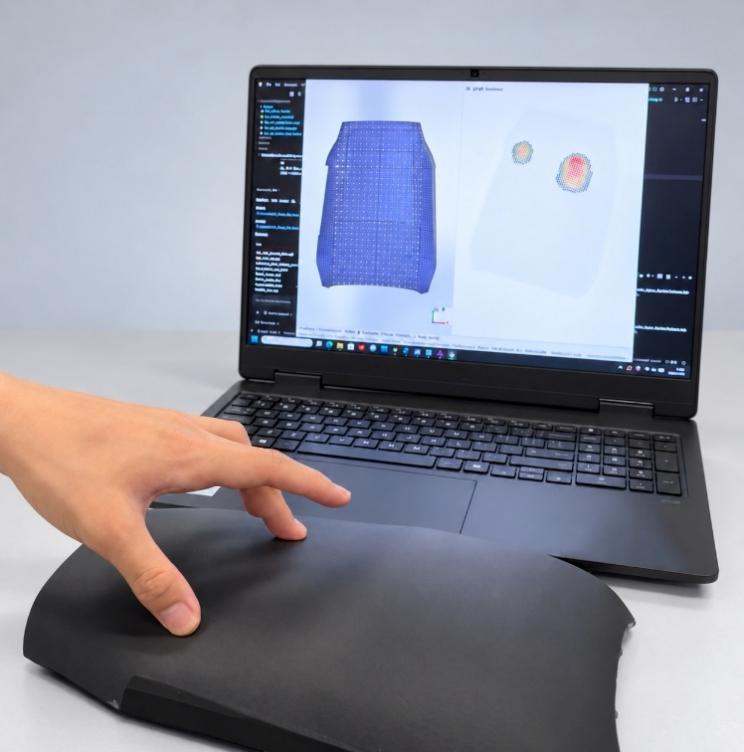
MoSkin multimodale integrierte Tastgehäuse
Bei der Herstellungstechnik müssen herkömmliche Tastsensoren normalerweise die Sensorfolie auf die Oberfläche des Roboters aufkleben und dann die Integration durch Verdrahtung und andere Verfahren abschließen. Dieses Verfahren hat nicht nur viele Arbeitsabläufe und hohe Herstellungskosten, sondern stellt auch Herausforderungen an die Haftfähigkeit an komplex gekrümmten Oberflächen dar, was den großflächigen Einsatz von Tastsensoren am ganzen Roboter einschränkt.
Das von MoSense angewendete 3D-Druckverfahren mit magnetisch-optischer Aushärtung kann Materialien mit einer bestimmten Gitterstruktur direkt zu integrierten Taststrukturteilen verarbeiten. Durch das Einführen von magnetischen Einheiten in das Material wird ein elektromagnetisches Gitter gebildet. Auf der Algorithmusseite wird ein Superauflösungsverfahren angewendet, um starke multimodale Wahrnehmungsfähigkeiten zu erzielen und gleichzeitig niedrige Massenproduktionskosten zu gewährleisten. Diese Technologie kann an verschiedene Materialien wie Silikon, Schaumstoff und TPU angepasst werden und hilft bei der Formung komplexer gekrümmter Oberflächen. Das Unternehmen verfügt gleichzeitig über einen vollautomatischen großflächigen multimodalen Kalibrieralgorithmus für gekrümmte Oberflächen, der nachgelagerten Kunden die Plug-and-Play-Nutzung ermöglicht.
Gleichzeitig erläuterte Yan Chaoxu gegenüber Hard-Kr, dass auf Basis der einzigartigen Technologie „programmierbare mechanische Eigenschaften“ dieselbe Basistechnologie die mechanischen Eigenschaften von Material und mikroskopischer Gitterstruktur an die Anforderungen verschiedener Roboterbereiche anpassen kann. Beispielsweise kann die Fingerspitze, die eine höhere Empfindlichkeit erfordert, weicher gestaltet werden; die Fußsohle, die starke Stöße aushalten muss, kann ihre strukturelle Tragfähigkeit verstärken; der Rumpf kann ein Gleichgewicht zwischen großflächiger Wahrnehmung und struktureller Festigkeit herstellen, und alle komplexen Lösungen können effizient automatisch eine angemessene Topologiestruktur erzeugen.
Auf Algorithmusebene entspricht MoTact einem „taktiven Kleinhirn“, das hauptsächlich dafür verantwortlich ist, die mehrachsigen Magnetfeldsignale, die von der Hardware erfasst werden, in Wahrnehmungsinformationen wie Kraft, Verschiebung, Rutschen und Materialeigenschaften umzurechnen und die Algorithmen an die Anwendungsanforderungen verschiedener Bereiche zu optimieren. Die vorgestellten technischen Fähigkeiten des Unternehmens umfassen spärliche Superauflösung, komplexe Topologieintegration, Drift- und Magnetfeldstörungsfestigkeit sowie Hochgeschwindigkeits-Array-Abtastung im KHz-Bereich. Das Ziel ist, dass Roboter den Kontaktzustand und die äußere Krafteinwirkung rechtzeitig erkennen und Rückmeldungen für hochfrequente Aktionen wie Greifen, Bedienen und Kontaktsteuerung liefern können.
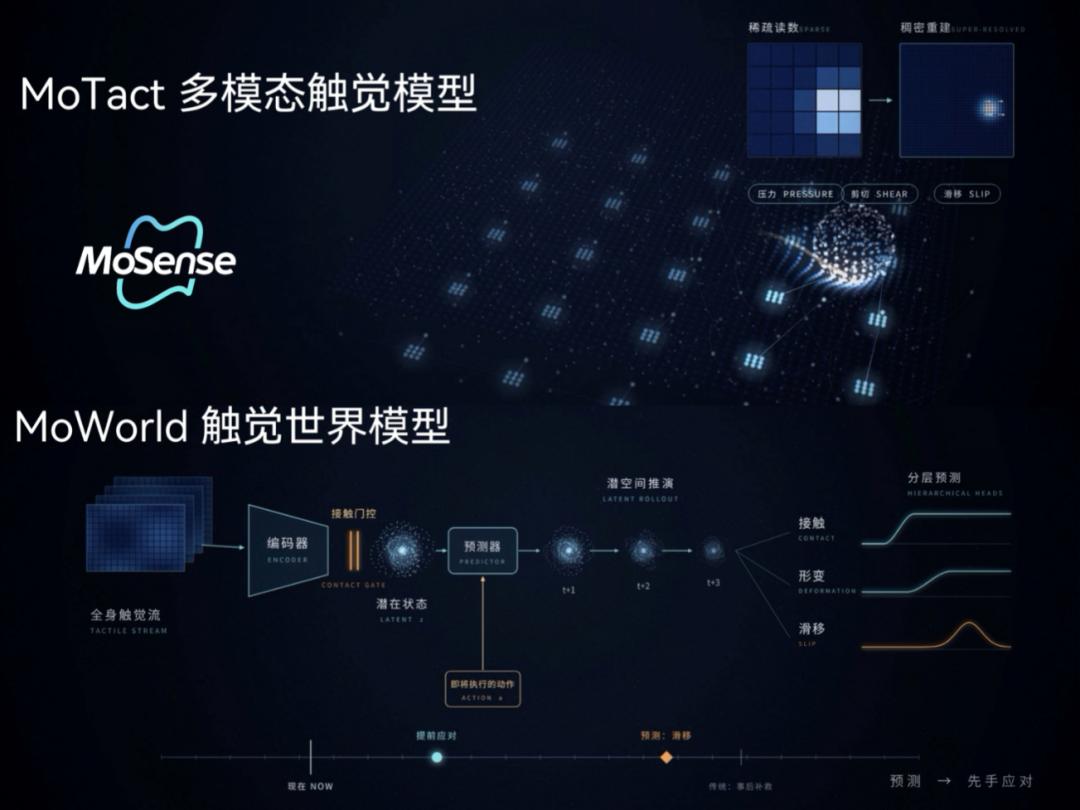
MoSense MoTact- und MoWorld-Modellalgorithmen
Auf Modellebene treibt MoSense gleichzeitig das multimodale integrierte Aktionsmodell der tastbaren Welt MoWorld auf Tastbasis voran. Im Vergleich zur ausschließlichen Beurteilung der Umgebung durch Informationen wie visuelle Signale kann der Tastsinn Informationen wie Kontaktkraft, Verformung von Objekten und lokalen Interaktionszustand liefern. Das Unternehmen möchte hochfrequente, mehrdimensionale taktile Rückmeldungen nutzen, um die Beurteilung und Steuerung während der Ausführung von Roboteraktionen kontinuierlich zu korrigieren, und taktile Informationen als physikalisches Vorwissen in das Modell ergänzen, um die Interaktionsfähigkeit des Roboters in der realen Umgebung zu verbessern und die Lücke zwischen Simulationsschulung und tatsächlicher Ausführung zu verringern.
Den Angaben zufolge arbeitet das Tastsystem für den ganzen Körper von MoSense derzeit bereits mit mehreren führenden Herstellern von Roboterhauptkörpern zusammen und erweitert die Anwendungseinsätze. Auf der Modellseite arbeitet das Unternehmen bereits mit führenden ODM/OEM-Unternehmen für Roboter zusammen, um die integrierte Bereitstellung des gesamten Tastsystems und des Modells voranzutreiben und Roboter eine vollständige Tast-Groß- und Kleinhirn-Lösung anzubieten. Neben den Geschäften im Zusammenhang mit humanoiden Robotern wird die kommerzielle Umsetzung intelligenter Gesamtlösungen für mehrere Branchen ebenfalls beschleunigt.
Im Folgenden das Frage-Antwort-Interview mit den Gründern:
Hard-Kr: Welche Probleme im Bereich der Tastsensoren werden konkret durch das 3D-Druckverfahren mit magnetisch-optischer Aushärtung gelöst?
Yan Chaoxu: Herkömmliche elektronische Haut wird meist in Form von Folien oder Textilien hergestellt und muss auf die Oberfläche von Roboterstrukturteilen aufgeklebt werden. An Positionen wie Schultern und Taille humanoider Roboter gibt es jedoch oft komplex gekrümmte Oberflächen. Herkömmliche Lösungen haben gewisse Schwierigkeiten bei der Haftung und Integration und werden leicht durch Strukturdesign und Montageverfahren eingeschränkt.
Unser aktueller Ansatz ist es, die Tastwahrnehmungsfähigkeit direkt in die Strukturteile zu integrieren. Früher mussten möglicherweise der Lieferant von Robotergehäusen und der Lieferant von elektronischer Haut diese Aufgabe gemeinsam erledigen. Jetzt möchten wir direkt Taststrukturteile anbieten, die sowohl Struktur- als auch Wahrnehmungsfähigkeit kombinieren. Der Vorteil dieses Verfahrens liegt darin, dass die Strukturteile bereits bei der Formung an die gekrümmten Oberflächen des Roboters angepasst werden können, um Probleme zu vermeiden, die durch nachträgliches Aufkleben entstehen. Derzeit passen wir verschiedene Materialien wie Silikon, Kautschuk und Schaumstoff sowie einige komplexe gekrümmte Oberflächenstrukturen an.
Unser Positionierung ist also nicht nur elektronische Haut, sondern Taststrukturteile. Indem wir Strukturdesign und Sensorik kombinieren, möchten wir es einfacher machen, das Tastsystem in verschiedene Teile des Roboters zu integrieren und Bedingungen für die spätere Massenproduktion zu schaffen.
Hard-Kr: Welches Problem im Bereich der Tastsensorik wird konkret durch die „programmierbare mechanische Eigenschaft“ gelöst?
Yan Chaoxu: Dies ist tatsächlich eine Ausprägung unserer schnellen Engineering-Fähigkeiten. Verschiedene Roboterhersteller haben unterschiedliche Anforderungen an Gehäusematerial, Strukturhärte und Tastempfindlichkeit. Wenn bei jeder Kundenanforderung die Struktur neu entworfen und die Simulation neu durchgeführt werden muss, wird der Entwicklungszyklus relativ lang.
Daher machen wir die Strukturparameter bereits in der Entwurfs- und Simulationsphase regulierbar. Wenn Kunden eine höhere Stoßfestigkeit benötigen, können wir die Struktur anpassen, um sie stabiler zu machen. Wenn der Roboterarm bereits bei leichtem Kontakt wahrnehmen soll, können wir die entsprechenden Bereiche weicher und empfindlicher gestalten.
Wir analysieren auch die Beziehung zwischen Strukturverformung und verteilten komplexen Magnetfeldsignalen durch Simulationsmodelle, um Design und Parameteranpassung schneller abzuschließen. Auf diese Weise müssen wir bei verschiedenen Kunden und verschiedenen Roboterstrukturen nicht jedes Mal von Grund auf neu entwickeln, sondern können uns schnell an das vorhandene technische System anpassen.
Hard-Kr: Wie optimiert das Unternehmen auf Algorithmusebene die Tastanforderungen verschiedener Roboterbereiche?
Yan Chaoxu: Die Wahrnehmungsanforderungen verschiedener Roboterbereiche unterscheiden sich stark, daher müssen die Algorithmen zielgerichtet gestaltet werden.
Beispielsweise erfordern Finger und Handflächen Aufgaben wie Greifen und feine Bedienung, die hohe Anforderungen an Empfindlichkeit, Abtastrate und Auflösung stellen. Daher erhöhen wir die Anordnungsdichte der Sensoren in diesen Bereichen und optimieren die Algorithmen für hochfrequente Kontaktaktionen. Hände und Füße sind zudem mit relativ komplexen Krafteinwirkungen konfrontiert, daher muss die Fähigkeit zur Erfassung mehrachsiger Kräfte weiter verstärkt werden.
Für großflächige Bereiche wie den Rumpf können die Anforderungen jedoch anders aussehen. An diesen Positionen stehen geringer Stromverbrauch und großflächige Abdeckung im Vordergrund, und es ist nicht unbedingt erforderlich, kontinuierlich hochfrequente Abtastungen durchzuführen. Für solche Szenarien können wir entsprechende Niedrigenergiealgorithmen entwerfen, beispielsweise einen Niedrigenergie-Überwachungsmodus im Normalzustand, bei dem die Abtastfrequenz erst nach Erkennung von Ereignissen wie Kollisionen erhöht wird.
Daher decken wir nicht den ganzen Roboter mit demselben Parametersatz ab, sondern konfigurieren Sensoranordnung, Abtastrate, Auflösung und Algorithmen differenziert je nach Kontaktmerkmalen, Krafteinwirkung und Aufgabenanforderungen verschiedener Bereiche. Dies erfüllt nicht nur die feinen Wahrnehmungsanforderungen wichtiger Bereiche, sondern hilft auch, Stromverbrauch und Kosten des gesamten Systems zu kontrollieren.