Vom „ersten Jahr der Massenproduktion“ zum „ersten Jahr der praktischen Umsetzung“: Angsheng Technology (Jiangsu) erforscht den Industrialisierungspfad der verkörperten künstlichen Intelligenz
Im Jahr 2026 ändert sich die Wettbewerbslogik der Embodied-Intelligence-Industrie stetig.
Mit der fortlaufenden Entwicklung von Technologien wie Roboter-Körper, Bewegungssteuerung, multimodale Wahrnehmung und Weltmodellen verbessert sich die Herstellungskapazität von Robotern stetig. Dennoch gibt es eine wichtige Hürde zu überwinden, um aus dem Labor in die reale Produktionsumgebung zu gelangen: Die Machbarkeit der Technologie bedeutet nicht automatisch, dass die Anwendung auch praktisch funktioniert. Angesichts komplexer Einsatzumgebungen müssen Roboter nicht nur Aufgaben erledigen, sondern auch die Betriebsstabilität gewährleisten und ein Gleichgewicht zwischen Bereitstellungskosten, Wartungseffizienz und geschäftlichem Nutzen finden.
Dadurch verlagert sich der Wettbewerb in der Embodied-Intelligence-Industrie allmählich von der Frage „Was kann man herstellen“ hin zu den Fragen „Was kann man in realen Szenarien umsetzen, kann man dies dauerhaft gut machen und kann man es replizieren und verbreiten“.
Vor diesem Hintergrund erkundet die im Juni 2026 gegründete Angsheng Technology (Jiangsu) Co., Ltd. einen Industrialisierungspfad, der sich von der reinen Herstellung von Roboter-Körpern unterscheidet. Das Unternehmen, das gemeinsam von Whale Technology, Nanjing Xingong Investment Group und Zhiyuan Robotics gegründet wurde, versucht, KI-Fähigkeiten und branchenspezifische Digitalisierungskompetenzen, industrielle Ressourcen sowie Robotertechnik und Lieferkettenkapazitäten zu integrieren, um Roboter von der Produktlieferung hin zu branchenspezifischen Anwendungen zu bringen.
Am 21. Oktober hielt Lin Zhongren, CEO von Angsheng Technology (Jiangsu), auf der Nebenveranstaltung „Kapital befähigt innovative Unternehmen“ der Konferenz für Physische KI und Weltmodelle 2026 eine Rede und stellte das theoretische Rahmenwerk „3+3+2“ für die Industrialisierung von Embodied Intelligence vor. Aus den drei Dimensionen Aufgabenfähigkeit, Anwendungsszenarien und Industrialisierungsbeschränkungen analysierte er die Schlüsselfragen, die gelöst werden müssen, damit Roboter eine großflächige Anwendung erreichen.
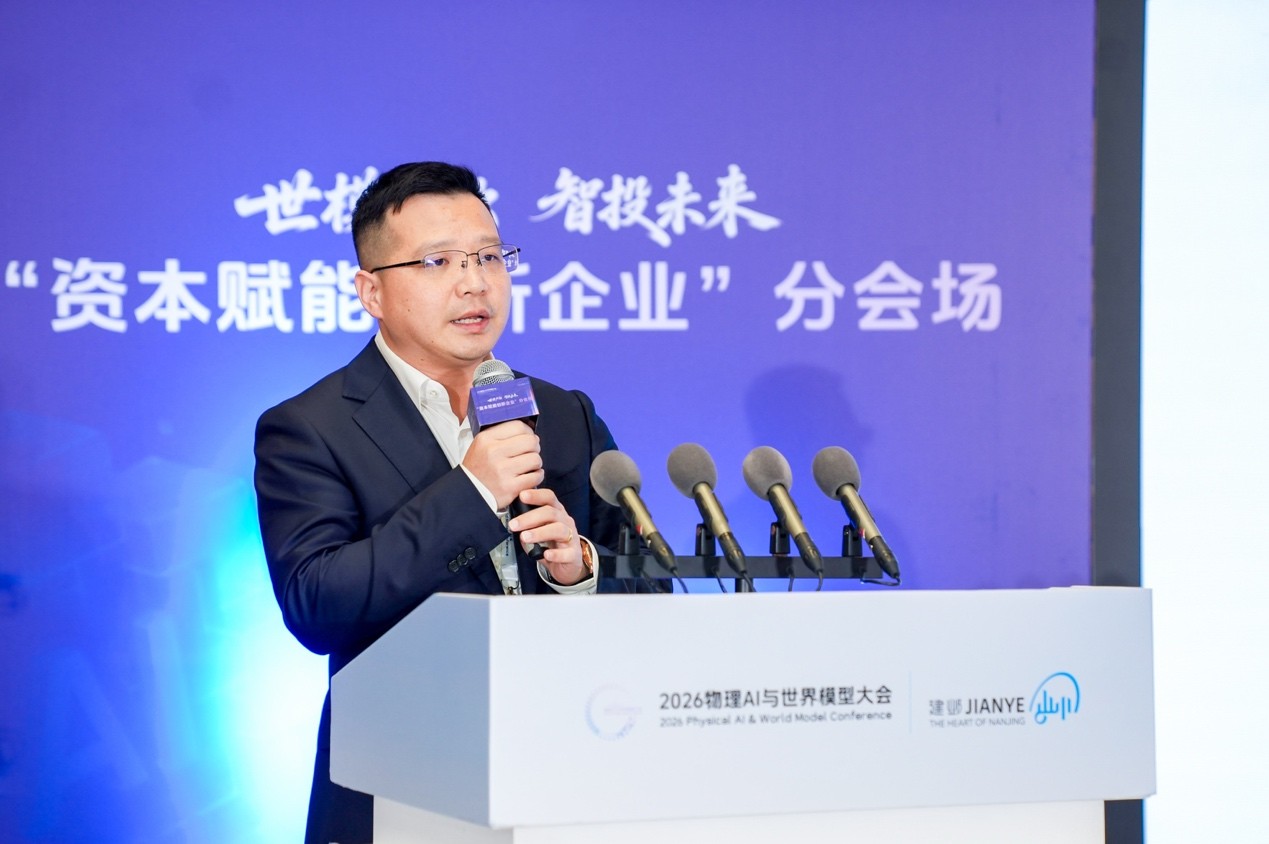
Lin Zhongren, CEO von Angsheng Technology (Jiangsu), hält eine Rede auf der Nebenveranstaltung „Kapital befähigt innovative Unternehmen“ der Konferenz für Physische KI und Weltmodelle 2026
Für ein neu gegründetes Unternehmen für die Industrialisierung von Embodied Intelligence ist dieses Rahmenwerk nicht nur eine Einschätzung zur Entwicklungsstufe der Branche, sondern spiegelt auch seine Überlegungen zum eigenen Geschäftspfad wider: Wie kann eine Verbindung zwischen technischen Fähigkeiten und echten Bedürfnissen hergestellt werden, und wie lassen sich die Erfahrungen aus einzelnen Projekten in wiederverwendbare Lösungen umwandeln?
Die Schwierigkeit der Industrialisierung liegt nicht nur darin, ob Roboter Aufgaben erledigen können
Damit Embodied Intelligence in industrielle Einsatzorte gelangen kann, muss zunächst eine grundlegende Frage beantwortet werden: Wofür sind Roboter eigentlich geeignet?
Derzeit weisen unterschiedliche Roboterformen, Bewegungssteuerungsverfahren und Wahrnehmungsfähigkeiten jeweils eigene Anwendungsgrenzen auf. Transport, Inspektion, feines Greifen und komplexe Montage stellen unterschiedliche Anforderungen an die Bewegungsfähigkeit, Umgebungswahrnehmung und Aufgabenausführung von Robotern. Selbst wenn derselbe Roboter in verschiedene Einsatzorte gelangt, kann es aufgrund von Unterschieden in der Raumaufteilung, Geräteausstattung und Arbeitsabläufen erforderlich sein, eine erneute Anpassung vorzunehmen.
Ohne eine klare Einschätzung der Aufgabengrenzen geraten Unternehmen leicht in zwei Schwierigkeiten: Einerseits streben sie eine vollständige Abdeckung technischer Fähigkeiten an, finden aber kaum Anwendungen, die einen geschlossenen Geschäftszyklus bilden. Andererseits erfüllen sie durch kundenspezifische Entwicklungen die Anforderungen einzelner Kunden, können aber die Lieferkosten nachfolgender Projekte kaum senken.
Das von Lin Zhongren vorgestellte „3+3+2“-Rahmenwerk versucht genau, diese Fragen in ein einheitliches Analysesystem einzubeziehen.
Dabei bezieht sich die „dreiteilige Aufgabenart“ auf kraftintensive Aufgaben, raumbezogene Navigationsaufgaben und geschickliche Aufgaben; die „drei Arten von Szenarien“ umfassen flexible Industrie, Gewerbe und öffentliche Dienstleistungen, Bildung und Forschung; die „doppelten Beschränkungen“ beziehen sich auf technische Verfügbarkeit und wirtschaftliche Machbarkeit.
Die dreiteilige Aufgabenart beantwortet, welche grundlegenden Ausführungsfähigkeiten Roboter benötigen. Kraftintensive Aufgaben umfassen Transport, Lasttragen und starres Schieben und Ziehen, raumbezogene Navigationsaufgaben umfassen Lokalisierung, Pfadplanung und autonome Bewegung in dynamischen Umgebungen, während sich geschickliche Aufgaben auf komplexe Operationen wie feines Greifen, Einstecken, Demontage und Montage konzentrieren.
Der technische Schwierigkeitsgrad und die Reifegeschwindigkeit der drei Arten von Aufgaben stimmen nicht überein. Bei einigen Szenarien mit klar abgegrenzten Arbeitsbereichen lassen sich Kraft- und Bewegungsfähigkeiten leichter ingenieurmäßig validieren. Bei geschickten Operationen müssen hingegen in Bereichen wie feine Wahrnehmung, Bewegungssteuerung und Anpassung an komplexe Umgebungen weiterhin Durchbrüche erzielt werden. Die Zerlegung von Aufgaben hilft Unternehmen, den Einstieg in Anwendungen entsprechend dem technischen Reifegrad zu wählen, anstatt zu verlangen, dass Roboter in allen Szenarien gleichzeitig über umfassende Fähigkeiten verfügen.
Die Szenarienauswahl bestimmt wiederum, wo die Technologie in den Markt eintritt. In flexiblen Industrieszenarien können Validierungen anhand klar definierter Arbeitsziele und Effizienzindikatoren durchgeführt werden. Szenarien im Gewerbe und öffentlichen Dienst umfassen dauerhafte Aufgaben wie Lieferung, Reinigung und Inspektion und stellen die Anpassungsfähigkeit von Robotern an offene Umgebungen stärker auf die Probe. Szenarien in Bildung und Forschung bieten Bedingungen für technische Validierung, Talentausbildung und Datensammlung.
Aber die Suche nach Anwendungszenarien ist erst der Beginn der Industrialisierung. Ob Roboter Aufgaben stabil erledigen, dauerhaft betrieben werden und das Verhältnis von Aufwand und Ertrag angemessen ist, muss letztendlich durch echte Geschäftsvorgänge geprüft werden.
Das sind genau die doppelten Beschränkungen im „3+3+2“-Rahmenwerk: Die technische Verfügbarkeit bestimmt, ob der Roboter die Arbeit ausführen kann, die wirtschaftliche Machbarkeit bestimmt hingegen, ob es sich lohnt, diese Arbeit dauerhaft zu investieren. Für industrielle Nutzer müssen Geräteanschaffung, Bereitstellung und Integration, Betriebsverwaltung und tatsächlicher geschäftlicher Nutzen alle in die Anwendungsbewertung einbezogen werden.
Aus dieser Perspektive ist „3+3+2“ keine bloße technische Klassifizierung, sondern versucht, eine Industrialisierungsanalysemethode von der Aufgabendefinition über die Szenarienauswahl bis zur geschäftlichen Validierung aufzubauen.
Vom Einstieg in die Gebäudepflege-Inspektion zur Validierung der Arbeitsfähigkeit von Robotern in realen Umgebungen
Ob das theoretische Rahmenwerk einen praktischen Wert erzeugen kann, muss letztendlich durch konkrete Anwendungen geprüft werden.
Bei der Geschäftserkundung von Angsheng Technology (Jiangsu) ist die Gebäudepflege-Inspektion ein Einstiegspunkt. Im Vergleich zu komplexen industriellen Operationen sind die Aufgaben der Inspektion in Industrieparks relativ klar definiert. Um einen stabilen Betrieb zu erreichen, müssen Roboter dennoch eine Reihe von Problemen bewältigen, wie Veränderungen der Außenumgebung, Routenplanung, Erkennung von Anomalien und Alarmbehandlung.
Der vierfüßige Inspektionsroboter Qiyue K1 von Angsheng Technology (Jiangsu) hat die POC-Validierung für die Gebäudepflege-Inspektion in Danruoyuan, einem hochwertigen Wohnviertel in Nanjing, abgeschlossen. Er hat Validierungen für autonome Inspektion, Anomalieerkennung, Alarmversendung und Inspektionsaufzeichnung in Bereichen wie Parkstraßen, Feuerwehrzugängen und Zaunperimeter durchgeführt.
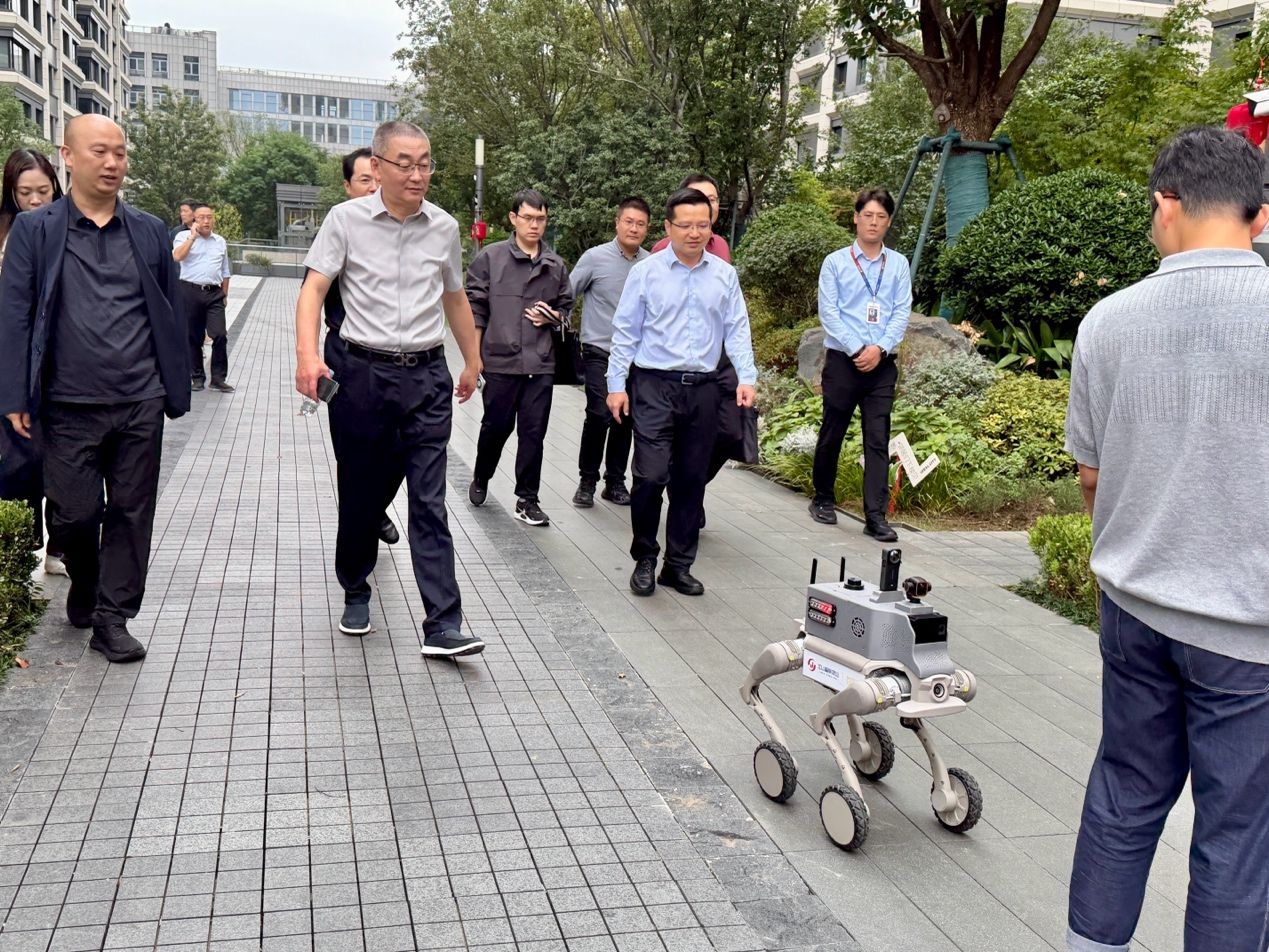
Der vierfüßige Inspektionsroboter Qiyue K1 von Angsheng Technology (Jiangsu) führt Inspektionen in Danruoyuan, Nanjing durch
Die Bedeutung dieser Praxis liegt darin, die Fähigkeiten des Roboters in konkreten Geschäftsprozessen zu prüfen. Der Inspektionsroboter muss nicht nur entlang der Route fahren, sondern auch die Situation vor Ort erkennen, Aufzeichnungen erstellen und sich in bestehende Verwaltungsprozesse einfügen. Nur wenn diese Gliederungen effektiv zusammenwirken, kann der Roboter von einem Ausstellungsgerät zu einem Werkzeug mit praktischem Arbeitswert werden.
Dennoch besteht noch eine Lücke zwischen der POC-Validierung und der großflächigen Anwendung. Ob ein stabiler und dauerhafter Betrieb in Zukunft erreicht werden kann, ob die Umgebungsbedingungen verschiedener Parks angepasst werden können und ob Vorteile bei den Bereitstellungs- und Wartungskosten erzielt werden können, muss noch durch weitere Projektpraxis validiert werden.
Das ist auch eine praktische Herausforderung für die Industrialisierung von Embodied Intelligence: Die technische Validierung in einem einzelnen Szenario ist nicht schwer zu verstehen. Die echte Schwierigkeit liegt darin, wie die in einer Validierung erworbenen Fähigkeiten auf andere Projekte übertragen werden können, um zu vermeiden, dass jede Umsetzung von Grund auf neu entwickelt werden muss.
Um dieses Problem zu lösen, baut Angsheng Technology (Jiangsu) derzeit die Fähigkeiten für Roboterprodukte und Plattformen auf. Die Qiyue-Serie ist auf Inspektionsanwendungen ausgerichtet und integriert Fähigkeiten wie vierfüßige Roboter, mehrkanalige visuelle Wahrnehmung, Infrarot-Wärmebildgebung, dreidimensionale Navigationswahrnehmung und Edge-KI. „Sense Studio“ ist auf Roboterinteraktion und Agent-Anwendungen ausgerichtet, während „Task Studio“ das Grundgerüst für Datenerfassung, Training, Bewertung, Inferenz und Arbeitsablauforchestrierung aufbaut.
Diese Ausrichtungen zielen auf dieselbe Richtung ab: Die Kombination von Roboter-Körper, Wahrnehmungsfähigkeiten, Softwareplattform und branchenspezifischen Arbeitsprozessen zur Unterstützung der Anpassung und Wiederverwendung verschiedener Projekte.
Wenn der Roboter-Körper bestimmt, welche Aktionen das Gerät ausführen kann, dann bestimmen die Plattformfähigkeiten und branchenspezifischen Lösungen, wie diese Aktionen zu vollständigen Aufgaben organisiert werden und ob dieselben Fähigkeiten in verschiedenen Projekten wiederverwendet werden können. Für Unternehmen mit dem Ziel der Industrialisierung ist diese Systemintegrations- und Wiederverwendungsfähigkeit ein Bereich, der kontinuierlich ausgebaut werden muss, um von der punktuellen Lieferung hin zur großflächigen Verbreitung zu gelangen.
Nicht nur Produktlieferung durchführen, sondern auch Fähigkeiten zur kontinuierlichen Iteration aufbauen
Ein wichtiger Unterschied zwischen Embodied Intelligence und herkömmlichen Automatisierungsgeräten besteht darin, dass ihre Fähigkeiten noch stetig in realen Umgebungen validiert und verbessert werden müssen.
Labortests können einige technische Indikatoren validieren, decken aber nicht alle Bedingungen vor Ort ab. Nachdem Roboter in reale Szenarien gelangt sind, können Anomalien bei der Aufgabenausführung, Umgebungsveränderungen und Nutzerfeedback die Mängel der ursprünglichen Lösung aufdecken. Daher sollte die Bereitstellung nicht nur das Ende der Projektlieferung sein, sondern auch der Ausgangspunkt für die nächste Runde der Fähigkeitsoptimierung.
Bei Inspektionsanwendungen können Aufgabenrouten, Bilder vor Ort, Anomalievorfälle und Bearbeitungsaufzeichnungen dem Team helfen, die Leistung des Roboters im tatsächlichen Betrieb zu bewerten. Bei arbeitsplatzbezogenen Aufgaben in Fabriken können durch Gliederungen wie Demonstration oder Fernsteuerung zur Datenerfassung, Modelltraining, Gerätebewertung und Überprüfung vor Ort die Aufgabenausführungsfähigkeit und die Anpassungseffizienz der Arbeitsplätze schrittweise verbessert werden.
Dahinter steckt nicht nur das Modelltraining, sondern auch viele Gliederungen wie Datenerfassung, Aufgabenbewertung, Bereitstellung vor Ort und Systemwartung. Nur wenn ein relativ vollständiger Feedbackmechanismus gebildet wird, können die in Projekten gefundenen Probleme zu Erfahrungen umgewandelt werden, die in nachfolgenden Projekten wiederverwendet werden können.
Die Gesellschafterstruktur von Angsheng Technology (Jiangsu) bietet ihm auch eine Ressourcengrundlage in verschiedenen Dimensionen für die Erkundung dieses Pfades. Whale Technology verfügt über KI-Fähigkeiten und branchenspezifische Digitalisierungskompetenzen, Zhiyuan Robotics bietet Unterstützung bei Robotertechnik und Lieferketten, während die Xingong Group über industrielle Ressourcen und Bedingungen für die Szenarienkoordination verfügt.
Die Kombination der Ressourcen der drei Parteien schafft Bedingungen für das Unternehmen, gleichzeitig die Anwendung von Robotertechnik, die Entwicklung branchenspezifischer Lösungen und die Erweiterung von industriellen Szenarien voranzutreiben. Die Ressourcenintegration ist nur der Ausgangspunkt. Ob stabile Produktfähigkeiten, standardisierte Lieferprozesse und nachhaltige Geschäftsmodelle weitergebildet werden können, muss noch durch tatsächliche Projekte stetig geprüft werden.
Bei dem Aufbau von Szenarien und Talenten beteiligt sich Angsheng Technology (Jiangsu) auch am Aufbau des Talentökosystems für die Embodied-Intelligence-Industrie im Jianye-Distrikt, übernimmt die Organisation und den täglichen Betrieb des zugehörigen Ausbildungszentrums und verbindet praktische Ausbildung mit Anwendungsanforderungen in Kombination mit dem Szenarienvalidierungsbasis. Diese Ausrichtung reagiert auf eine weitere praktische Nachfrage in der industriellen Entwicklung: Für die Umsetzung von Embodied Intelligence werden nicht nur Talente für Algorithmen und Hardware benötigt, sondern auch interdisziplinäre Talente, die Robotertechnik, Abläufe vor Ort und branchenspezifische Anforderungen verstehen.
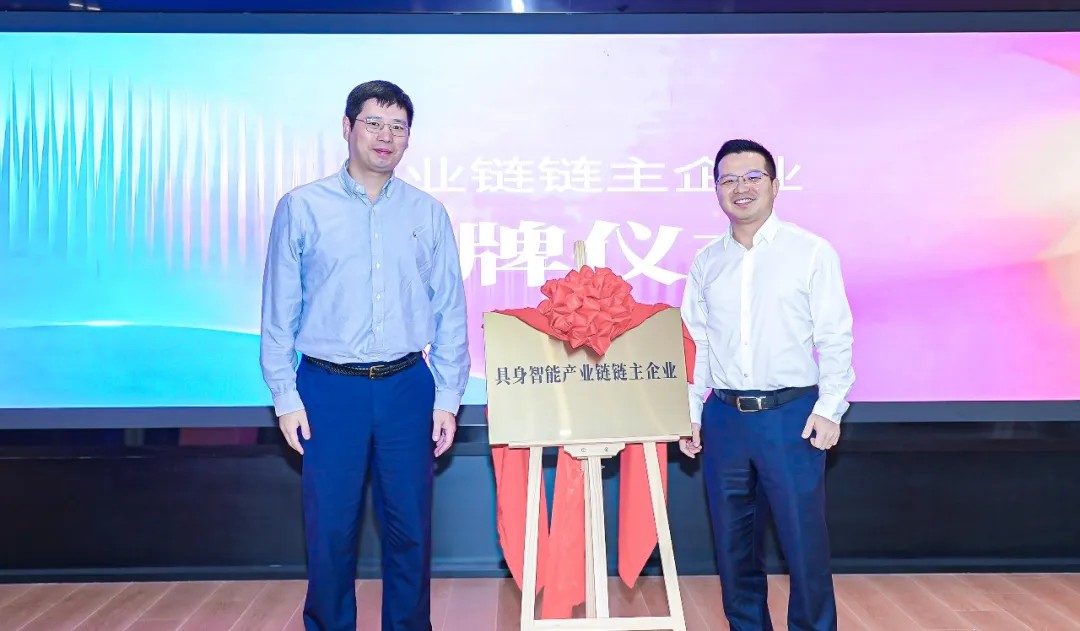
Chen Yuming (links im Bild), Mitglied der Parteigruppe der Volksregierung des Jianye-Distrikts Nanjing, stellvertretender Distriktsleiter und Sekretär des Parteiarbeitsausschusses des Hochtechnologieentwicklungszons Jianye, und Lin Zhongren (rechts im Bild), CEO von Angsheng Technology (Jiangsu)
Von der technischen Forschung und Entwicklung über die Anwendung vor Ort bis hin zur Talentausbildung und industriellen Zusammenarbeit zeigt die Industrialisierung von Embodied Intelligence allmählich den Charakter einer Zusammenarbeit mehrerer Gliederungen. Unternehmen müssen nicht mehr nur lö