Ein KI-gestütztes Millimeterwellenradar: Welches fehlende Glied füllt Qianli Technology aus?
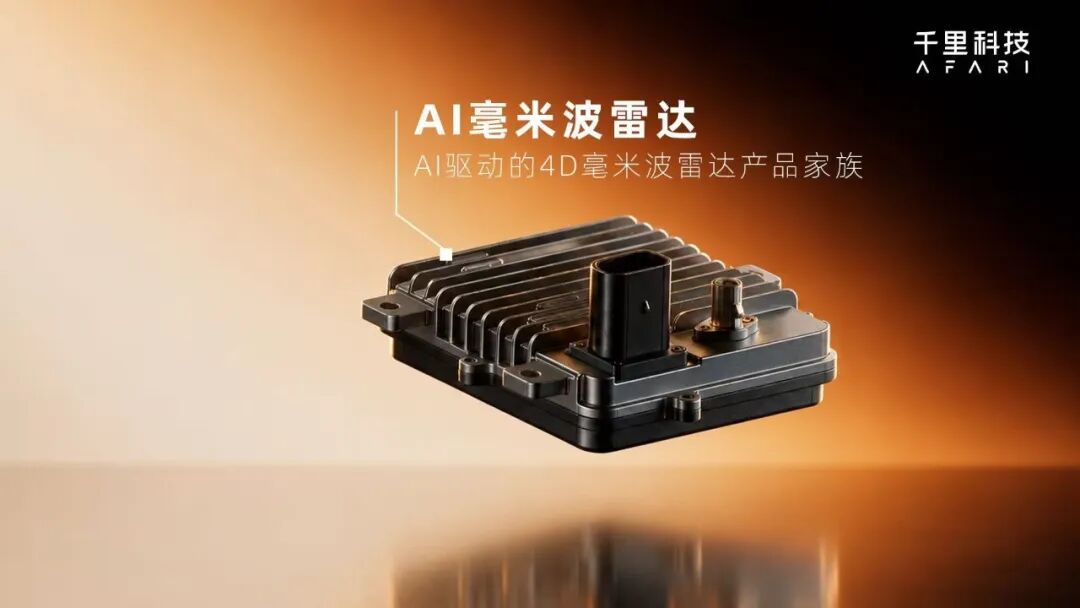
Am 23. Oktober veröffentlichte Qianli Technology ein KI-Millimeterwellenradar. Im Rahmen der öffentlich zugänglichen Informationen ist dies die erste Lösung, die einen NPU mit 10 TOPS Rechenleistung im Inneren des Radars integriert. Das Radar selbst kann die Zielerkennung und -klassifizierung durchführen und unterstützt gleichzeitig drei Betriebsmodi: Edge-Seite, Satellit und Kompatibilität.
Dies ist keine bloße Erweiterung der Produktlinie.
In den letzten zwei Jahren konzentrierte sich der Wettbewerb in der Branche für intelligentes Fahren auf Modelle: Wer über das leistungsfähigere End-to-End-Modell verfügt und den Datenkreislauf schneller schließt, liegt vorne. Wenn jedoch die Fähigkeiten des Modells durch die von den Sensoren gelieferten Rohinformationen begrenzt werden, verlagert sich der Wettbewerb eine Ebene nach oben – hin zur Hardware.
Die Frage, die dieses Radar beantworten soll, lautet: Kann die Wahrnehmungsebene noch umgestaltet werden, wenn das Modell bereits ausreichend leistungsfähig ist?
Warum wird KI in Radaren eingebaut
Im Bereich des intelligenten Fahrens werden derzeit zwei Richtungen gleichzeitig vorangetrieben. Zum einen dringt das hochgradige intelligente Fahren in den Mainstream-Markt mit Preisen von mehreren zehntausend Yuan vor, zum anderen bereitet das autonome Fahren der Stufe L3 die Serienproduktion vor. Diese beiden Richtungen stellen unterschiedliche technische Anforderungen, die sich aber auf ein gemeinsames Wort reduzieren lassen: Sicherheit. Die Massenvermarktung muss Nutzer durch Sicherheit zum Kauf überzeugen, und die Anforderungen an die Sicherheit bei L3 sind noch um eine Größenordnung höher.
Unter der Anforderung nach Sicherheit gewinnt das 4D-Millimeterwellenradar an Bedeutung. Es ist günstiger als Lidar und weist eine bessere Stabilität bei Regen und Nebel auf, es ist einer der wenigen Sensoren, die ein Gleichgewicht zwischen Kosten und Zuverlässigkeit herstellen können.
Das Problem liegt in der Arbeitsweise herkömmlicher 4D-Radare.
Nehmen wir die in der Branche besonders schwierige Hinderniserkennung als Beispiel: Herkömmliche 3D-Radare können nur feststellen, dass sich vor ihnen ein Objekt befindet. 4D-Radare fügen eine Höhendimension hinzu und können die Umrisse von Zielen erfassen, aber die Punktwolkendaten müssen schichtweise an die zentrale Domänensteuerung übermittelt werden, um zu beurteilen, was genau das Objekt ist. Die Länge der Übertragungsstrecke bestimmt direkt die Reaktionszeit. Das intelligente Fahren erfordert sowohl Genauigkeit als auch Geschwindigkeit: Je länger die Strecke, desto kürzer ist das Fenster für die Entscheidungsfindung.
Die Integration einer Recheneinheit im Inneren des Radars, die unmittelbar nach Erhalt der Punktwolke die Erkennung und Klassifizierung abschließt und strukturierte Ergebnisse direkt an das intelligente Fahrsystem ausgibt, verkürzt genau diese Strecke.
Der eigentliche Engpass liegt jedoch nicht in der Länge der Übertragungsstrecke.
Die Signalverarbeitung herkömmlicher Millimeterwellenradare stützt sich auf klassische Algorithmen wie CFAR, deren Regeln bereits in der Phase der Architekturfestlegung festgelegt sind. Szenarien, die bei der Konstruktion nicht vorgesehen wurden, können von den Algorithmen nur konservativ verarbeitet werden, was zu Problemen wie Mehrweg-Geisterbildern, Störungen durch Störsignale, Verlust schwacher Ziele und unzureichender Trennung mehrerer Ziele führt. Die Ursache dieser Probleme liegt darin, dass die Regeln eine Obergrenze der Abdeckung aufweisen. Durch Parameteranpassungen kann nur zwischen Fehl- und Fehldetektionen abgewogen werden, keine neuen Fähigkeiten entstehen.
Wenn Regeln durch Modelle ersetzt werden, wird diese Obergrenze verändert. Beginnend mit der Antennenarray- und Wellenformgestaltung können Algorithmen unter den vielfältigen Einschränkungen von Herstellung, Größe und Leistung zur Ermittlung der optimalen Lösung beitragen. Von der Punktwolkenerkennung, Winkelmessung, Punktwolkenverbesserung bis hin zur Zielverfolgung und -klassifizierung können datengesteuerte Modelle in die gesamte Übertragungsstrecke integriert werden. Das Radar von Qianli realisiert keine patchworkartige Optimierung für einzelne Szenarien, sondern zielt direkt auf die inhärenten Mängel der herkömmlichen Architektur ab, und zwar vom vordersten Ende der Wahrnehmungsstrecke.
Dieses Vorhaben lässt sich jedoch nicht dadurch realisieren, dass einfach ein Chip in das Radar eingebaut wird. In der heutigen Arbeitsteilung ist das Millimeterwellenradar ein fertiges Produkt, das von Lieferanten geliefert wird, und die Algorithmus-Teams erhalten bereits verarbeitete Ergebnisse. Damit Modelle im Inneren des Radars ausgeführt werden können, muss bereits bei der Hochfrequenzgestaltung mitgewirkt werden. Ohne diese Überwindung der Grenze kann KI nur am Ende eine zusätzliche Nachverarbeitung durchführen.
Warum übernimmt Qianli diese Aufgabe
Die Voraussetzung für die Ausführung von Modellen im Radar ist, dass das Modell selbst entwickelt wurde.
Dieser Satz klingt wie eine Selbstverständlichkeit, stellt in der Industrie aber eine harte Hürde dar. Welche Merkmale das Radar ausgeben soll, in welchem Format und wie die Arbeitsteilung mit der Domänensteuerung aussieht – sobald diese Parameter von externen Lieferanten nach allgemeinen Logiken festgelegt werden, können selbst stärkste Algorithmus-Teams nur innerhalb der vorgegebenen Schnittstellen optimieren. Da Qianli über ein Basismodell verfügt, können diese Parameter umgekehrt nach den Anforderungen des Modells festgelegt werden, anstatt das Modell an die Hardware anzupassen.
Das ist genau der Punkt, an dem die in den letzten zwei Jahren von Qianli durchgeführten Arbeiten anknüpfen. Unter den drei Ergebnissen von Qianli 2.0 ist das Wichtigste nicht die Anzahl der eingebauten Fahrzeuge, sondern der Zyklus: Das Modell bestimmt die Obergrenze des Produkts, das Ingenieursystem bestimmt die Liefergeschwindigkeit, und die durch den Fahrbetrieb erzeugten Daten trainieren das Modell wiederum. Mit diesem Zyklus finden die zusätzlichen Rohinformationen auf der Radarseite einen Bestimmungsort: Sie können in das Training einfließen, validiert und auf das Fahrzeug heruntergeladen werden, anstatt in der Hardware zu verbleiben.
Andere haben diesen Weg nicht übersehen, aber es ist schwierig, alle erforderlichen Voraussetzungen gleichzeitig zu erfüllen. Qianli hat innerhalb von nur zwei Jahren eine umfassende Auslegung in den Bereichen Algorithmen, Rechenleistung und Fahrzeuganwendungen abgeschlossen. Auf der KI-Strategie-Pressekonferenz im April dieses Jahres nannte Yin Qi dieses Modell „verkettete Koordination“ und betonte die tiefe Zusammenarbeit bei klar abgegrenzten Bereichen, anstatt alle Glieder in einem einzigen Unternehmen zu vereinen. Diese Kombination verleiht Qianli drei Fähigkeiten gleichzeitig: die Fähigkeit zur Entwicklung großer Modelle, das Verständnis für die Chipseite und die Ingenieurserfahrung, um Algorithmen auf Fahrzeuge zu übertragen.
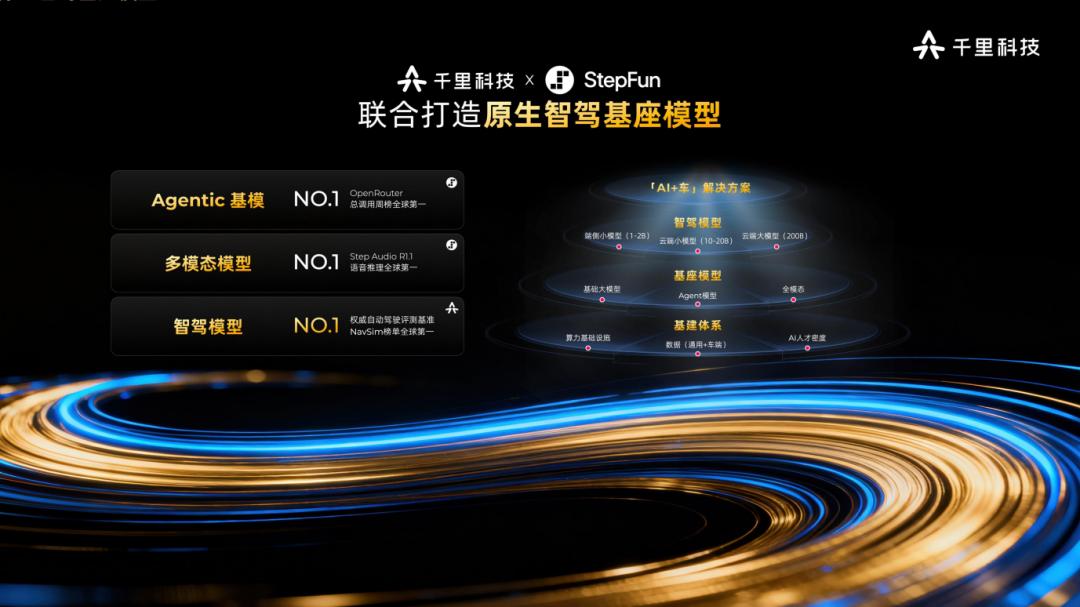
Diese Arbeitsteilung wurde bereits einmal überprüft. Im ersten Halbjahr 2026 erzielte Qianli Technology einen Umsatz von 1,235 Milliarden Yuan im Geschäft mit intelligenter Fahrassistenz, was 24,3 % des Hauptgeschäftsumsatzes entspricht. Das System Qianli Haohan wurde bereits in über einer Million Fahrzeugen eingebaut, deckt Dutzende von Modellen der Marken Zeekr, Lynk & Co, smart, Galaxy und anderer ab, und die Aktivierungsrate der Nutzer beträgt 93,9 %.
Der Sensorbereich wurde in diesem Jahr ergänzt. Laut öffentlichen Bekanntmachungen erwarb die hundertprozentige Tochtergesellschaft von Qianli Technology, Chongqing Qianli Intelligent Driving Technology, am 11. Juni 2026 100 % der Anteile an Ningbo Ronggan Technology für 25,908 Millionen Yuan. Ronggan Technology wurde im Juni 2023 gegründet und konzentriert sich auf Radare mit Fusion von visuellen und Millimeterwellensignalen. Es wird berichtet, dass sein 4D-Bildgebungs-Millimeterwellenradar zuvor bereits die Festpunktvalidierung und Kleinserienlieferung bei mehreren großen Automobilherstellern realisiert hat. In der Bekanntmachung wird diese Transaktion so beschrieben: Der geschlossene Geschäftskreislauf aus Integration von Software und Hardware und Full-Stack-Lieferung wird geöffnet, um die gemeinsame Optimierung und gleichzeitige Iteration von selbst entwickelten Algorithmen und Hardware zu realisieren.
Der Betrag dieser Transaktion ist nicht groß, aber die ergänzte Position ist entscheidend. Sie ermöglicht es Qianli, von dem Zustand „Algorithmen mit Radaren anderer Anbieter zu schreiben“ zu dem Zustand überzugehen, „bereits in der Phase der Radargestaltung an der Definition mitzuwirken“. Dieser Unterschied ist bei herkömmlichen Radaren nicht sichtbar, bei KI-Radaren ist er jedoch entscheidend.
Yin Qi ist der Vorstandsvorsitzende von Qianli Technology und hat seit Januar 2026 auch den Vorstandsvorsitz von Stepfun inne. Bei der Rückverfolgung seiner unternehmerischen Laufbahn stellt sich heraus, dass sein KI-Geschäftsfeld stets auf die Integration von Software und Hardware ausgerichtet ist: Das Produktsystem in der Zeit bei Megvii deckte visuelle Sensoren, Industrieroboter und intelligente Autos ab. Im Jahr 2024 übernahm Yin Qi die Leitung von Lifan, und im Februar des folgenden Jahres wurde das Unternehmen in Qianli Technology umbenannt, wobei die strategische Transformation zu „KI + Automobil“ energisch vorangetrieben wurde.
Yin Qi, Vorstandsvorsitzender von Qianli Technology
Was bringt dieses Radar
Dieses Radar unterstützt drei Betriebsmodi – das ist der größte Unterschied zu den meisten 4D-Radaren auf dem Markt.
Im Edge-Betriebsmodus führt der NPU im Inneren des Radars Modelle wie KI-Detektor, KI-gestützte Winkelmessung und KI-Punktwolkenverbesserung aus und gibt direkt strukturierte Wahrnehmungsergebnisse aus. Die Strecke ist kurz, die Reaktion schnell, und die Belastung der Domänensteuerung wird verringert. Im Satellitenarchitekturmodus ist das Radar nur für die Erfassung und Übertragung zuständig, es übermittelt die Zwischendaten ohne durchgeführte Zielerkennung an die zentrale Domänensteuerung, wo ein größeres Modell die multiquellige Vorverarbeitung durchführt. Der Vorteil liegt darin, dass die Informationen vollständiger erhalten bleiben, die Algorithmen einheitlich sind und spätere Upgrades möglich sind.
Der dritte Modus ist der Kompatibilitätsmodus, bei dem beide Aufgaben gleichzeitig ausgeführt werden. Die ursprünglichen RAW-Daten des Radars werden direkt an den SOC zur Verarbeitung und Fusion übermittelt, während der Edge-Prozessor auf dem Radar gleichzeitig unabhängig eine Verarbeitung durchführt. Die beiden Ergebnisstränge haben jeweils ihre eigene Bedeutung: Die RAW-Daten fließen in das zentrale Modell und liefern mehr Szenarieninformationen; das unabhängige Ergebnis auf der Edge-Seite ist ein fertiges Wahrnehmungsergebnis.
Dieser Punkt verdient eine ausführlichere Erläuterung.
Früher sprach die Branche bei zwei Modellen meist von „Sicherheitsredundanz“ – das bedeutet, dass das Radar selbst die Aufgabe übernimmt, falls das zentrale System ausfällt. Wenn man dies nur als Notlösung versteht, unterschätzt man den Nutzen dieses Designs. Der eigentliche Wert des Kompatibilitätsmodus liegt darin, zu einem bestimmten Zeitpunkt zwei Wahrnehmungsergebnisse aus unterschiedlichen Quellen zu erhalten: Eines sind Rohinformationen mit großem Informationsumfang, die aber zentrale Rechenleistung erfordern; das andere ist ein bereits verarbeitetes Ergebnis mit geringerem Informationsumfang, das aber sofort verfügbar ist. Diese beiden Elemente stehen für das Modell nicht in einer Backup-Beziehung, sondern sind zwei Eingaben, die sich gegenseitig prüfen lassen und je nach Szenario ausgewählt werden können.
Es schreibt keine Wahrnehmungsarchitektur für Automobilhersteller vor. Auf Plattformen mit ausreichender Rechenleistung der Domänensteuerung werden die RAW-Daten der zentralen Vorverarbeitung zugeführt, wodurch die Informationsausnutzung höher ist. Auf Plattformen mit begrenzter Rechenleistung oder dem Anspruch nach niedriger Latenz sind die Ergebnisse auf der Edge-Seite direkt verwendbar. Der Kompatibilitätsmodus ermöglicht beide Vorgehensweisen gleichzeitig auf demselben Radar, ohne dass in der Phase der Architekturgestaltung eine Entscheidung für eine der beiden Möglichkeiten getroffen werden muss. Das Radar gibt diese Wahlmöglichkeit zurück an das Gesamtsystem des Fahrzeugs, anstatt die Entscheidung für den Kunden zu treffen.
Was die Leistung betrifft, kann dieses Radar Kinderziele stabil in Entfernungen von 100 bis 150 Metern erfassen, was dem AEB (Automatisches Notbremsystem) ein längeres Reaktionsfenster bietet. Das Überqueren von Straßen durch Kinder ist eines der schwierigsten Szenarien im Stadtverkehr: Das Ziel ist klein, taucht plötzlich auf und wird häufig verdeckt, sodass die Reaktionszeit für das System ohnehin extrem kurz ist. Durch die Verlängerung der Erfassungsdistanz verschiebt sich das Beurteilungsfenster insgesamt nach vorne, sodass das AEB zu einem früheren Zeitpunkt eingreifen kann, anstatt passiv in einer Grenzentfernung ausgelöst zu werden.
Sicht des Fahrzeugs bei der Verfolgung unter einer Hochbrücke
Im Vergleich zur vorherigen Generation von 4D-Radaren von Qianli, die die Seitenrechnung mit DSP durchführten, ist die Punktwolkendichte dieses Radars 10-mal höher, die Erfassungsdistanz um 40 % gesteigert, die Eliminierung von Geisterbildern auf 95 % verbessert und die räumliche Winkelauflösung um das 12-fache erhöht.
Was ist die Bedeutung dieses Vorhabens
Die Bedeutung dieses Radars liegt nicht nur in der Durchbruch einer einzelnen Leistungsangabe