Wiederbesuch bei Dyna Robotics: Nach 300 Tagen voller harter Lektionen aus der Praxis der Roboterbereitstellung haben wir das Scaling Law für Roboter gefunden.
„Der langweiligste Roboter der Welt.“ So lautet der Titel eines kürzlichen Berichts der New York Post. Die Gründer des Unternehmens hingegen betrachten dies als „das höchste Lob für ein Roboterunternehmen“ – das Unternehmen heißt Dyna Robotics.
Nachdem man so viele coole Videos von Robotern gesehen hat, die tanzen, boxen oder schwere Aufgaben bewältigen, wirkt Dyna tatsächlich sehr „langweilig“: Das zuvor vorgestellte Modell Dyna-1 war hauptsächlich darauf ausgelegt, Handtücher und Kleidung zu falten. Nach der Vorstellung von Dyna-2 geht der neue Roboter Taku in die Waschküche, legt schmutzige Kleidung leise in die Waschmaschine, bedient das Gerät, holt die Kleidung anschließend heraus, steckt sie in den Trockner, nimmt sie am Ende heraus, faltet sie und legt sie ins Regal.
Der Mitbegründer Jason Ma sagt: Wenn Roboter wirklich anfangen zu arbeiten, müssen sie von Natur aus „langweilig“ sein. Hinter dieser „Langweiligkeit“ ist der tatsächliche Einsatz die „einzige Bewertungsgrundlage“ für Roboter. Nach Ansicht von Jason können Roboter nicht in den praktischen Einsatz gehen, nicht weil ihnen Beine oder Hände fehlen, sondern weil Modell und gesamtes System noch nicht ausgereift genug sind.
Um die Arbeit der Roboter zu optimieren, hat Dyna auch den Modellpfad neu gewählt: Sie wechseln von VLA (Vision-Language-Action-Modell) zu WAM (World Action Model) und erweitern die vortrainierten Daten auf 1 Million Stunden menschlicher Videos aus der Egoperspektive. Sie haben festgestellt, dass mit zunehmender Menge an menschlichen Videodaten das Modell die Roboteraktionen, die es während des Vortrainierens nie gesehen hat, immer besser vorhersagen kann.
Bedeuten diese Erforschungen, dass Roboter ihrem „GPT-Moment“ näherkommen? In dieser Folge unseres Videopodcasts kehren wir nach eineinhalb Jahren wieder zu Dyna Robotics zurück. Aus der Perspektive von Technik und Einsatz sprechen wir über Rückschläge, Lehren, Reflexionen und Optimierungen, die Dyna in den letzten zwei Jahren erlebt hat. Wir wollen auch durch Jason die aktuellen Veränderungen und Trends der Embodied-Intelligence-Entwicklung im Silicon Valley verstehen.
Im Folgenden finden Sie unser Gespräch mit Jason.
Haben Roboter ein GPT-Moment?
Chen Xi: Hallo Jason, willkommen bei „Silicon Valley 101“.
Jason: Hallo, es ist mir eine Ehre, an eurem Podcast teilzunehmen.
Chen Xi: Für dieses Interview haben wir auch Jun Wu eingeladen, der in der Roboterbranche arbeitet, als besonderer Co-Moderator, um tiefergehende Diskussionen zu einigen Fachfragen zu führen.
Zhang Junwu: Hallo, ich arbeite derzeit als Roboter-Ingenieur bei Blue River Technology.
Chen Xi: Dyna hat kürzlich eine Reihe von Vorstellungen veröffentlicht, und die Roboterbranche im Silicon Valley ist sehr lebhaft – viele Unternehmen stellen neue Modelle und neue Demonstrationen vor. Glaubst du, dass die Roboterbranche einen neuen Meilenstein erreicht hat? Warum gibt es in letzter Zeit so viele gebündelte Vorstellungen?
Jason: Ich denke, um allgemeine Roboter weiterzuentwickeln, braucht es mindestens ein oder zwei Durchbrüche. Die große Richtung vieler Unternehmen ist ähnlich: Zuerst muss der Datenumfang erweitert werden, und man will auch einige Fähigkeiten des Modells weiterentwickeln. Vielleicht ist der Sommer auch ein guter Zeitpunkt für Vorstellungen, deswegen haben alle ihre Produkte veröffentlicht.
Der gesamte Roboterbereich entwickelt sich allmählich von Demonstrationen zu echter kommerzieller Anwendung, und unser Unternehmen hat in diesem Bereich viel Arbeit geleistet. Deshalb denke ich, dass dies eine sehr aufregende Zeit für die Roboterentwicklung ist.
Chen Xi: Aus deiner Sicht, welche Phase befindet sich die Roboterbranche derzeit? Wenn man sie mit LLM (Large Language Model) vergleicht – manche sagen, ob sie bald das GPT-3-Moment erreicht hat, lässt sich dieser Vergleich anstellen?
Jason: Ich denke, wir befinden uns wahrscheinlich zwischen GPT-2 und GPT-3. Rein aus der Sicht des Datenumfangs ist die Datenmenge, die Roboter besitzen, immer noch geringer als die der Sprachmodelle in der GPT-3-Phase.
Aber Roboter unterscheiden sich auch von Sprachmodellen. Man kann ein sehr leistungsfähiges Robotermodell haben, das bestimmte Szenarioaufgaben unter Anweisungen erledigt; wenn ein Sprachmodell nicht fließend mit dir chatten kann, hat es eigentlich keine Fähigkeiten, die wirklich nutzbar sind. Aus Sicht der Produktform ist es also vielleicht nicht so wichtig, ob Roboter ein „GPT-Moment“ haben.
Zhang Junwu: Es gibt auch die Behauptung, dass die Roboterbranche nicht unbedingt ein „GPT-Moment“ erleben wird, da die Form der Roboter und die spezifischen Aufgaben, die sie bewältigen, sehr unterschiedlich sind. Glaubst du, dass es so einen Moment geben wird, oder hängt es von der Situation ab?
Jason: Ich denke, es hängt von der Situation ab. Vor der Ära der Embodied Intelligence können wir uns das autonome Fahren ansehen. Im Bereich des autonomen Fahrens hat niemand das Konzept des „GPT-Moments“ jemals erwähnt. Waymo und Tesla konnten vor mehr als 10 Jahren schon eine gute Demonstration durchführen, aber von der Demonstration bis zum echten Einsatz, wo man in San Francisco ein Waymo-Fahrzeug nehmen kann, ist der Weg noch sehr lang.
Der Prozess der Iteration in der realen Welt dauert relativ lange. Obwohl es heute viel bessere Technologien gibt als zu Beginn der Entwicklung autonomer Fahrzeuge, muss dieser Prozess trotzdem durchlaufen werden. Es kann sicherlich nicht wie bei Sprachmodellen ablaufen: Die Menschen haben bereits Handys und Computer, und sobald sie auf die ChatGPT-Website zugreifen können, können sie diese Intelligenz nutzen. Im Bereich der Embodied Intelligence ist die Frage, wie man die Intelligenz einsetzen kann, an sich schon ein sehr schwieriges Problem.
Warum entwickelt Dyna sowohl Modelle als auch Hardware gleichzeitig?
Chen Xi: Du hast gerade gesagt, dass es Fortschritte bei Daten und Modellen gibt – sind es diese beiden Aspekte, die die Roboter einen Schritt weiterbringen?
Jason: Diese beiden Punkte sind sehr wichtig, aber es gibt noch etwas Besonders Wichtiges: die Hardware. Ohne Hardware kann man, so leistungsfähig das Modell auch ist, nichts davon spüren. Wenn die Hardware nur ein kleiner Roboter mit 5 Freiheitsgraden ist, kann er auch nur sehr einfache Greifaufgaben erledigen.
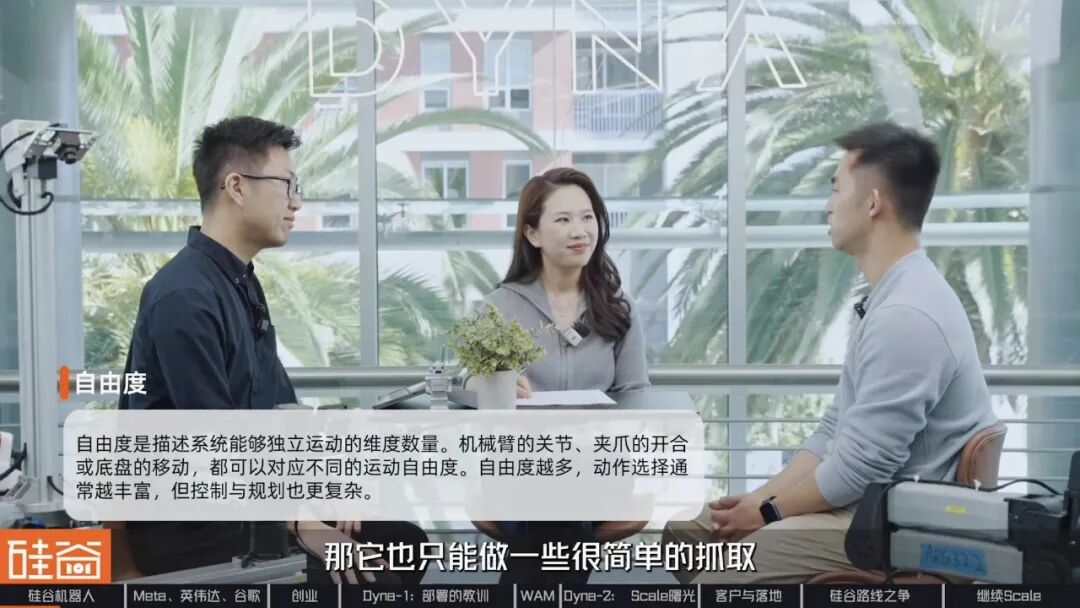
Im Bereich der Embodied Intelligence müssen sich Modell, Daten und Hardware gemeinsam weiterentwickeln, um am Ende ein Produkt zu schaffen, das verschiedene Menschen und Tausende von Haushalten nutzen können.
Chen Xi: Bezieht sich Hardware hauptsächlich auf den Roboter-Körper, die Lieferkette oder die Bewegungssteuerung?
Jason: Zuerst auf den Roboter-Körper. Die Lieferkette spielt auch eine große Rolle bei der Erweiterung des Umfangs der Roboter-Körper. Es gibt heute viele verschiedene Roboter, aber im Designprozess muss man Konzepte aus maschinellem Lernen und künstlicher Intelligenz sowie Erkenntnisse aus Modelltraining und -einsatz in den Hardware-Iterationsprozess einfließen lassen. Am Ende einen geschlossenen Kreislauf zu bilden, ist eine große Hürde.
Chen Xi: Euer Mitbegründer York hat die Branche zuvor in drei Lager eingeteilt: Eine Gruppe priorisiert das Modell, baut nur das „Gehirn“ wie Physical Intelligence, also π; eine zweite Gruppe priorisiert die Hardware, entwickelt nur den Roboter-Körper; die dritte Gruppe verfolgt eine integrierte Gesamtlösung und entwickelt alles selbst. Dyna gehört zur dritten Gruppe, entwickelt gleichzeitig Gehirn und Körper – warum habt ihr diesen Weg gewählt?
Jason: Denn wenn man Roboterintelligenz schließlich einsetzt, zahlen die Kunden nicht nur für das Modell – das Modell ist nur ein Teil des gesamten Technologie-Stacks. Wenn wir mit Kunden sprechen, kümmern sie sich überhaupt nicht darum, ob wir VLA (Vision-Language-Action-Modell) oder Weltmodell verwenden, und sie wissen auch nicht, was das ist. Am Ende interessiert es sie nur, ob der Roboter in ihrem Szenario komplexe und vielfältige Aufgaben erledigen kann.
Aus dieser Perspektive denke ich, dass man Gehirn und Körper gemeinsam entwickeln muss, um das beste Ergebnis zu erzielen. Aus technischer Sicht ist es auch schwierig, die beiden zu trennen, um ein sehr allgemein einsetzbares Produkt zu schaffen. In der realen Welt kann physische Intelligenz nur dann gut funktionieren, wenn Gehirn und Körper miteinander verbunden sind – genau wie beim Menschen: Unser Gehirn ist an unseren eigenen Körper angepasst.
Chen Xi: Ich finde, Dyna ist ein eher pragmatisches Unternehmen. An den Demonstrationen und dem Design des Roboter-Körpers kann man sehen, dass ihr sehr zurückhaltend seid, keine coolen Demonstrationen oder Aktionen verfolgt, sondern die Entwicklungsroute an sehr konkreten kommerziellen Szenarien wie dem Falten von Handtüchern und Kleidung ausrichtet. Warum ist das so?
Jason: Rein aus akademischer Sicht gibt es im Roboterbereich so viele Dinge, die man erforschen kann – jedes Thema kann man jahrelang studieren. Aber ich denke, dass die Technik des Roboterlernens jetzt das Stadium erreicht hat, in dem sie kommerzialisiert werden kann. Es ist jetzt sehr wichtig, vom Produkt auszugehen und zu überlegen, welche Probleme gelöst werden müssen und welche Probleme es derzeit nicht unbedingt sind.
Das hilft dem gesamten Team, Prioritäten zu setzen und sicherzustellen, dass wir bei der technischen Entwicklung und dem Wachstum des Unternehmens in den letzten zwei Jahren an jedem Punkt korrektere technische Entscheidungen treffen.
Aus den vergangenen Demonstrationen kann man vielleicht auch erkennen, dass die Fähigkeiten, die wir entwickeln, alle Fähigkeiten sind, die wir für den tatsächlichen praktischen Einsatz für notwendig halten – nicht um ein cooles Video zu drehen. Dieser Bereich ist derzeit sehr beliebt, und viele Leute orientieren sich eher an Demonstrationen, aber ich denke, das verkehrt die Prioritäten auf den Kopf.
Wir gehen von dem Ziel aus, am Ende zehntausende Roboter zu entwickeln, zu produzieren und einzusetzen, und überlegen, welche technischen Probleme ab heute gelöst werden müssen – daraus leiten wir die technische Route des gesamten Teams ab.
Zhang Junwu: Ich möchte nach der kooperativen Gestaltung der Hardware und euren Erfahrungen vor Ort bei Kunden fragen. Ich habe früher auch im Logistikbereich und bei Sortieraufgaben gearbeitet – die Anforderungen der Kunden sind sehr hoch. Wart ihr von Anfang an entschlossen, die Hardware selbst zu entwickeln, oder habt ihr erst nach bestimmten Erfahrungen und Lehren vor Ort bei Kunden gemerkt, dass man sie unbedingt selbst entwickeln muss?
Jason: Beides trifft zu. Aus den ersten Prinzipien heraus muss man, um allgemeine Roboter zu bauen, zuerst überlegen, wo die Daten herkommen und mit welchen Daten man trainiert, um dann die Hardware-Entwicklung darauf auszurichten.
Wir haben jetzt Dyna-2 veröffentlicht, und für das Vortraining wurden eine große Menge an Egoperspektivdaten von Menschen verwendet. Wenn man beim Vortraining von Menschen lernen will, dann wird der Transfer beim Einsatz umso besser, je menschenähnlicher die Form des Roboters ist.
Aber bei der Entwicklung von humanoiden Robotern muss man abwägen, ob man Beine und ob man geschickte Hände baut. Wir haben einen guten Mittelweg gewählt: Halbhumanoid plus Fahrgestell. Diese Form kann ab heute eingesetzt werden und profitiert stark von dem Training mit menschlichen Daten. Das ist unser Denkansatz bei der Hardware-Entwicklung ausgehend von den ersten Prinzipien.
Chen Xi: Ihr habt keinen vollhumanoiden Roboter gebaut, keine Zweibeiner und keine geschickten Hände, aber ihr glaubt, dass die aktuelle Form bereits eingesetzt werden kann, um viele Aufgaben zu erledigen?
Jason: Ja, die aktuelle Form kann bereits viele Dinge erledigen. Wenn sie derzeit nicht eingesetzt werden kann, liegt es nicht daran, dass keine Beine oder Hände vorhanden sind.
Wir führen intern auch viele Forschungen zu geschickten Händen durch, aber das ist derzeit reine Grundlagenforschung – wir haben keine Pläne, geschickte Hände bald praktisch einzusetzen. Denn der Reifegrad der Hardware für geschickte Hände ist noch nicht so weit, dass sie direkt eingesetzt werden kann.
Chen Xi: Als ich gerade eure Demonstration gesehen habe, waren die Bewegungen sehr flüssig – aber manche Demonstrationen mit geschickten Händen lassen die Bewegungen stattdessen langsamer werden. Ist das auch eine eure Überlegung?
Jason: Derzeit ist es viel schwieriger, Operationen oder Teleoperationen mit geschickten Händen durchzuführen als mit Greifern, und es ist auch schwierig, die Geschwindigkeit der Teleoperation zu erhöhen. Deshalb sind Demonstrationen mit geschickten Händen normalerweise langsamer.
Chen Xi: Du hast gerade gesagt, dass der Grund für die fehlende Einsatzbereitschaft nicht an Händen oder Füßen liegt – liegt es daran, dass das Modell nicht gut genug ist?
Jason: Ich denke, das gesamte System ist nicht gut genug. Wir haben auch in unseren Beiträgen zum Einsatz erwähnt, dass ein System nicht nur zu 1