Liang Wenfeng hat sein Augenmerk auf Roboter gerichtet: Werden große Modelle die Embodied-Modelle ersetzen?
Endlich will auch DeepSeek im Bereich der verkörperten Intelligenz tätig werden.
Kürzlich gibt es Meldungen, dass Wenfeng Liang mehrere Startups für verkörperte Intelligenz kontaktiert und erwägt, in dieses Feld einzusteigen.
Seit 2026 ist der Einstieg von Großmodellanbietern in die Entwicklung der verkörperten Intelligenz fast zu einem Trend geworden. Ganz zu schweigen von OpenAI, auch das kürzlich von Google aktualisierte neue Modell Gemini 4 Argon legt den Schwerpunkt auf die Robotersteuerung.
Dass die verkörperte Intelligenz die nächste Entwicklungsstufe für Großmodelle ist, ist inzwischen fast ein Konsens in der Branche – und DeepSeek teilt offensichtlich diese Ansicht.
In einem Protokoll eines Investitionstreffens, das im Mai 2026 verbreitet wurde, beschrieb Wenfeng Liang seine vorgestellte technische Route für AGI: von Sprachmodellen, Chain-of-Thought (CoT) und Agenten über kontinuierliches Lernen und selbstständige Iteration von KI bis hin zur verkörperten Intelligenz.
Am Ende dieser Roadmap ist KI nicht mehr nur ein Chat-Assistent auf dem Bildschirm, sondern tritt wirklich in das tägliche Leben der Menschen ein. „Nach der Realisierung der verkörperten Intelligenz tritt sie in die reale Welt ein, kann Ihnen Hausarbeiten erledigen und Sie im Alter versorgen.“
Aber Wenfeng Liang ist sich auch bewusst, dass es nicht einfach ist, dieses Ziel zu erreichen. Er betont besonders die Reihenfolge der technischen Routen: Wenn man umgekehrt zuerst mit der verkörperten Intelligenz anfängt, „wird man sich sehr anstrengen müssen – das ist eine sehr harte Arbeit.“
Nur wenige Monate nach dieser Äußerung wird nun berichtet, dass Wenfeng Liang bereits Kontakt zu Roboterunternehmen aufnimmt. Die Richtung, die er einst am Ende der AGI-Roadmap platziert hat, scheint nun vorzeitig auf den Plan zu rücken.
Wo genau hat der Wandel stattgefunden? Gibt es für allgemeine Großmodellanbieter wie DeepSeek einen neuen, bisher unbekannten Weg, um in die physische Welt einzutreten?
Allgemeine Großmodelle treten in die physische Welt ein
Fast zur gleichen Zeit, als die Nachricht über die Kontakte von Wenfeng Liang zu Roboterunternehmen bekannt wurde, hat Xingxing Wang eine optimistische Einschätzung zur Entwicklung allgemeiner Großmodelle in Richtung physische Welt abgegeben.
Am 12. Oktober enthüllte Xingxing Wang auf der 26. Chinesischen Industriemesse, dass Unitree mehrere Roboter bereits mit GPT-6 getestet hat. „Die Ergebnisse sind tatsächlich sehr gut.“ Er schätzt, dass der kritische Punkt der verkörperten Intelligenz spätestens in ein bis zwei Jahren erreicht wird – das nächstjährige GPT-7 könnte das Problem der verkörperten Intelligenz sogar „direkt vollständig lösen“.
In den vergangenen Jahren hat die Roboterbranche ständig versucht, spezielle verkörperte Modelle zu trainieren, wobei es hauptsächlich zwei technische Ansätze gibt: Einer ist die „Trennung von Groß- und Kleinhirn“, bei dem das Großmodell für Wahrnehmung und Entscheidungsfindung und das unterste Steuersystem für Bewegungen zuständig ist. Der andere ist ein End-to-End-Modell, das durch VLA repräsentiert wird und versucht, Sehen, Sprache und Bewegung in einem einheitlichen Modell zu integrieren.
Heutzutage wird die Steuerung von Agenten durch allgemeine Basismodelle zu einem weiteren explorativen Ansatz: Das Modell versteht Aufgaben auf Basis von Umgebungsinformationen, erstellt Pläne, ruft dann die Bewegungsinstrumente des Roboters zur Ausführung auf und passt die Bedienung entsprechend dem Feedback an.
„Eigentlich handelt es sich dabei nicht um eine technische oder paradigmatische Innovation.“ Ein Branchenkenner vergleicht dies mit dem Harness im Bereich der verkörperten Intelligenz – also einem Mechanismus für Aufgabenausführung und Instrumentenaufruf, der um das Modell herum aufgebaut ist. VLA kann auch zu einer Fähigkeit werden, die von Roboteragenten aufgerufen wird.
Diese Route ist nicht völlig neu, kann aber eine weitere Lösung für das seit langem bestehende Datenproblem der verkörperten Intelligenz bieten.
„Ich halte dies für eine sehr gute Startup-Richtung“, sagt ein Ingenieur aus der Abteilung für verkörperte Intelligenz eines großen Technologieunternehmens. Derzeit stehen verkörperte Modelle vor zwei großen Datenengpässen: Erstens die Skalierbarkeit: Bei End-to-End-Modellen wie VLA wurden trotz hoher Kosten für die Erfassung von Echtgerätedaten noch keine Skaling-Effekte nachgewiesen, die denen von Sprachmodellen entsprechen. Zweitens die Datenausrichtung: Die von verschiedenen Robotern erfassten Daten unterscheiden sich stark voneinander und lassen sich nur schwer direkt wiederverwenden.
Allgemeine Großmodelle verfügen bereits über starke Fähigkeiten zum Verstehen, Schlussfolgern und Planen. Wenn diese Fähigkeiten über das Agenten-Framework für Roboteraufgaben eingesetzt werden, kann die Abhängigkeit von aufgabenspezifischen Trainingsdaten verringert werden.
Er meint: „Die trainingsfreie Route zur Generierung von Steuerungslogik durch allgemeine LLMs könnte Skaling-Potenzial haben.“
Im September veröffentlichte RoboCurve eine Reihe von Echtgerätetests: GPT-6 Astra wurde in das Roboteragentensystem integriert, sodass das Modell auf Basis von Kamerabildern und Roboterzuständen Bewegungsziele für den Roboterarm durch Instrumentenaufruf generieren konnte, die anschließend vom untersten Steuersystem ausgeführt wurden.
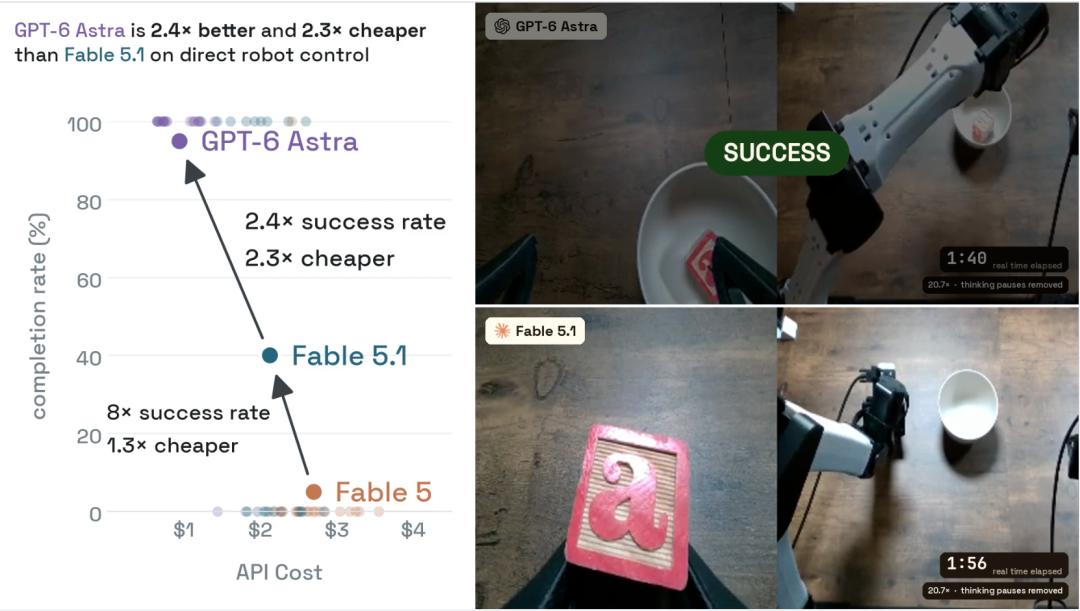
Vergleich der besten Leistungen verschiedener Modelle bei der Aufgabe „Leg Bausteine in eine Schüssel“
Bei 20 Tests der Aufgabe „Leg Bausteine in eine Schüssel“ erzielte GPT-6 Astra 19 Erfolge, was einer Erfolgsrate von 95 % entspricht. Die durchschnittliche Bearbeitungszeit war zudem deutlich kürzer als bei den Vergleichsmodellen.
Diese Testreihe reicht nicht aus, um zu beweisen, dass allgemeine Großmodelle komplexe Roboterbedienungen bewältigen können, aber sie zeigt eine Möglichkeit auf: Man muss nicht für jede Aufgabe von Grund auf spezielle verkörperte Modelle trainieren – auch allgemeine Großmodelle können mithilfe von Instrumenten an Bedienungen in der physischen Welt teilnehmen.
Für allgemeine Großmodellanbieter wie DeepSeek bedeutet dies möglicherweise, dass man für den Einstieg in die verkörperte Intelligenz nicht unbedingt von Grund auf ein vollständiges System für verkörperte Modelle aufbauen muss.
Zwei Seiten der neuen Route: Fähigkeiten und Kosten
Im Rahmen dieser Route führen Forschungsteams unterschiedliche Explorationen durch, die grob in zwei Richtungen unterteilt werden können: Erstens die Anweisung von Robotern zur Aufgabenerfüllung durch allgemeine Großmodelle, zweitens die Beteiligung dieser Modelle an der Entwicklung und Verbesserung von Robotersteuerungsverfahren.
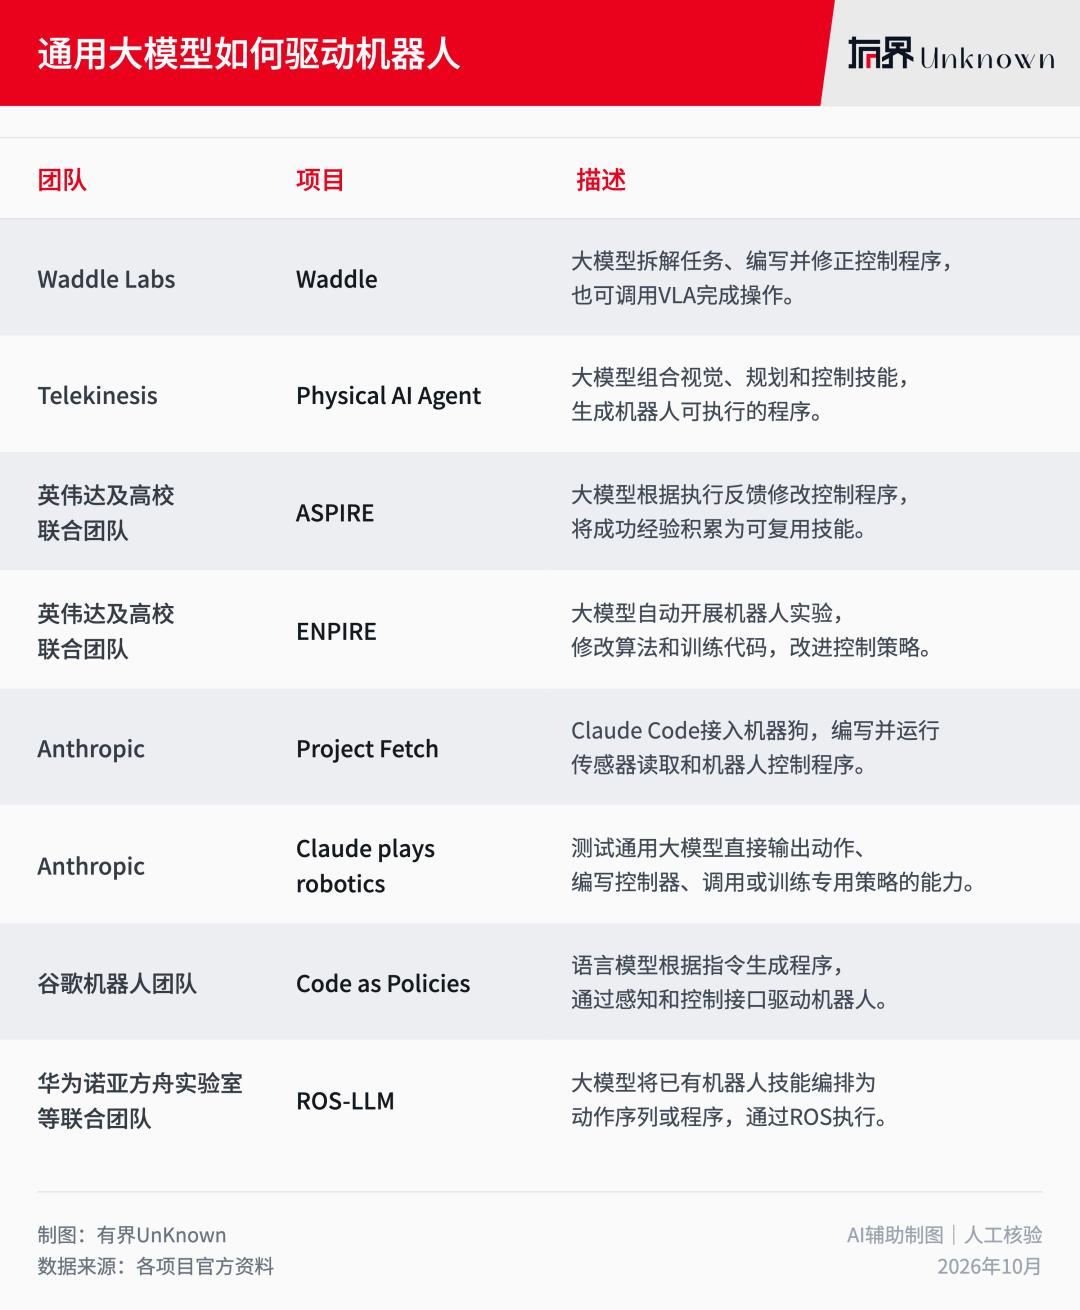
Übersicht über Forschungsprojekte zur robotergesteuerten Arbeit durch allgemeine Großmodelle
Waddle ist der Vertreter der ersten Richtung. Es lässt das Großmodell Aufgaben auf Basis von Kamerabildern verstehen, Steuercodes schreiben und Operationen über Instrumente wie VLA ausführen. Das allgemeine Großmodell ist für die Planung und Ausnahmebehandlung zuständig, während spezielle Modelle die konkreten Bewegungen übernehmen – beide arbeiten zusammen, um komplexe Aufgaben zu bewältigen.
ENPIRE hingegen führt Agenten in den Entwicklungsprozess ein. Der Roboter führt wiederholt Experimente durch, der Codierungsagent analysiert die Ausführungsprotokolle, sucht nach Fehlerursachen, modifiziert Algorithmen und Trainingscodes und überprüft die Ergebnisse in der nächsten Experimentierrunde. Arbeiten, für die früher Forscher ständig Debugging betreiben mussten, werden nun zunehmend von KI übernommen.
Aber von der technischen Exploration im Labor bis zum tatsächlichen Einsatz von Robotern in Fabriken und Haushalten gibt es auf dieser Route noch viele praktische Probleme zu lösen.
„Das erste Problem sind die Kosten.“ Der genannte Ingenieur meint: Wenn der Roboter für jede Aufgabenausführung die API von OpenAI aufrufen muss, müssen Kunden nach dem Kauf der Hardware ständig Kosten für den Modellaufruf zahlen. „Das bedeutet, dass wir dem Kunden nur die Hardware verkaufen und er zusätzlich eine Abonnementgebühr zahlen muss.“
Können die Kosten für den Modellaufruf also die ursprünglichen Kosten für die Datenerfassung und das Modelltraining ausgleichen?
Er meint, dass sich beide Kosten teilweise ausgleichen lassen, aber die Geschäftsmodelle unterschiedlich sind: Bei selbst erfassten Daten und selbst trainierten Modellen sind die Anfangsinvestitionen hoch, aber das Modell liegt in eigener Hand. Die Abhängigkeit von externen APIs bedeutet hingegen, dass bei jedem Arbeitsschritt des Roboters zusätzliche Kosten entstehen können.
„Das zweite Problem ist die Echtzeitfähigkeit.“ Er hat bereits versucht, GPT-Modelle über verschiedene Dienste aufzurufen, wobei eine einzelne Antwort mehrere Sekunden dauerte. Für Roboter, die kontinuierliche Wahrnehmung und schnelle Reaktionen benötigen, ist dies offensichtlich nicht ideal.
Aber er meint, dass sich das Problem der Echtzeitfähigkeit in Zukunft voraussichtlich verbessern wird.
Das bedeutet auch: Ob allgemeine Großmodelle in die physische Welt eintreten können, hängt nicht mehr nur von den Fähigkeiten des Modells ab, sondern auch davon, ob sie Aufgaben stabil mit ausreichend niedrigen Kosten und ausreichend hoher Geschwindigkeit erledigen können.
Können Anbieter wie DeepSeek später dennoch die Spitzenposition erreichen?
Neben OpenAI versuchen bereits viele inländische Großmodellanbieter, im Bereich der verkörperten Intelligenz zu arbeiten. „Ich denke, Xiaomi eignet sich sehr gut dafür: Sie haben das Mimo-Großmodell und auch ihren eigenen Roboter CyberOne“, sagt ein Branchenkenner. Seiner Meinung nach eignen sich neben Xiaomi auch „DeepSeek und Kimi sehr gut für entsprechende Explorationen“.
Für sie ist „eine wichtige Hürde für den Einstieg in die verkörperte Intelligenz der Zugriff auf Interaktionsdaten von echten Robotern“ – also der Mangel an physischen Daten.
Wenn man die Forschung von OpenAI der vergangenen fast zehn Jahre betrachtet, stellt man fest, dass OpenAI die physische Welt in all diesen Jahren nie vollständig verlassen hat.
2017 startete OpenAI die Forschung zu geschickten Händen. 2018 konnte der Roboterarm nur einen Würfel in der Handfläche drehen; 2019 konnte er bereits einen Zauberwürfel mit einer Hand lösen, aber die Erfolgsrate bei gewöhnlichem zufälligem Mischen betrug nur 60 % und unter den komplexesten Bedingungen nur 20 %. Die Forscher änderten ständig Bedingungen wie Masse und Reibung in der Simulation und erzeugten bei Echtgerätetests Störungen durch Gummihandschuhe und Plüschtiere, um die Anpassungsfähigkeit des Roboters zu prüfen.
Diese Steuerungstechnik hat sich nicht direkt zu GPT entwickelt. Danach erforschte OpenAI, dass allgemeine Modelle die reale Welt durch multimodale Daten kennenlernen. Aus der Systemkarte von GPT-4o geht hervor, dass seine vortrainierten Daten Videos enthalten – aber Videos können Roboterbewegungen und Kontaktfeedback nicht ersetzen. 2026 wurde berichtet, dass OpenAI ein Labor für die Erfassung von Roboterdaten aufgebaut hat, um echte Bedienungen über ferngesteuerte Roboterarme aufzuzeichnen.
Von der Simulationstraining über multimodales Lernen bis zur Erfassung von Echtgerätedaten hat OpenAI ständig versucht, KI physische Erfahrungen sammeln zu lassen.
Im Vergleich dazu gibt es auch bei inländischen Großmodellanbietern entsprechende Maßnahmen.
Die Exploration von DeepSeek in Richtung physische Welt zeigt sich zuerst in den visuellen Fähigkeiten. 2024 stellte es die Janus-Serie vor, die Bildverstehen und -generierung kombiniert; am 27. Januar 2025 folgte die Veröffentlichung von Janus-Pro. In der offiziellen Demonstration kann das Modell Formeln in Bildern lesen und in Code umwandeln sowie Bilder basierend auf Textbeschreibungen generieren. Diese Fähigkeiten basieren aber hauptsächlich auf Bild- und Textdaten.
Am späten Abend des 6. August 2026 tauchte DeepSeek in der Liste der strategischen Zuteilungsempfänger für den Börsengang von Unitree auf. Xingxing Wang sagte im Roadshow-Gespräch, dass beide Unternehmen gemäß dem unterzeichneten Memorandum über strategische Zusammenarbeit im Bereich AGI, hochleistungsfähiger allgemeiner Roboter und KI-Großmodelle zusammenarbeiten werden.
Aber diese Explorationen befinden sich noch immer auf der Ebene der zweidimensionalen Welt.
Aus den veröffentlichten technischen Arbeiten geht hervor, dass DeepSeek noch keine Ergebnisse von physischen Interaktionstrainings gezeigt hat, die dem Projekt der geschickten Hände von OpenAI entsprechen, und auch keine großangelegten dreidimensionalen Szenarien, Roboterbewegungsbahnen und entsprechende Trainingssysteme explizit offengelegt hat.
Das führt DeepSeek zu einem Wettbewerb, der sich von dem um Sprachmodelle unterscheidet. Bisher hat es durch eine Mischung aus Expertenarchitektur, Trainingsoptimierung und verstärktem Lernen mit relativ begrenztem Einsatz wettbewerbsfähige Modellleistungen erzielt.
Schlusswort
Im Vergleich zum Aufbau eines eigenen Roboterteams zeigen sich die konkreteren Maßnahmen von Wenfeng Liang im Bereich der verkörperten Intelligenz derzeit in Investitionen.
Im August 2026 beteiligte sich DeepSeek an der strategischen Zuteilung für den Börsengang von Unitree mit einem Investitionsbetrag von rund 141 Millionen Yuan. Im Oktober wurde dann berichtet, dass DeepSeek plant, das KI-Roboter-Startup Winverse AI als Lead-Investor zu finanzieren. Von Roboter-Hardware bis zu Roboter-KI sucht Wenfeng Liang nun Partner für DeepSeek, um in die physische Welt einzutreten.
Das wirft eine Frage auf: Gemäß der von ihm früher vorgestellten Reihenfolge sollte die verkörperte Intelligenz erst realisiert werden, wenn das Modell kontinuierlich lernen und sich selbst iterieren kann. Führt der vorzeitige Kontakt zu und die Investition in Roboterunternehmen dazu, sich auf diesen Tag vorzubereiten – oder haben neue Entwicklungen im Roboterbereich ihn zu einer neuen Einschätzung veranlasst?
Die Antwort liegt wahrscheinlich im nächsten Schritt. Schließlich ist der Weg noch lang zwischen der Investition in ein Roboterunternehmen und der tatsächlichen Steuerung von Robotern durch das eigene Modell.
Dieser Artikel stammt aus dem WeChat-Offiziellen Konto „Youjie Un