Das auf verkörperte Intelligenz spezialisierte Unternehmen, das hinter Tencents Roboter „Mitarbeiter Nr. 1“ steht, hat gerade eine Finanzierung in Höhe von 1 Milliarde Yuan eingesammelt.
Eine solche Finanzierungsgeschwindigkeit ist in der Branche der verkörperten Intelligenz wirklich selten.
Vier Finanzierungsrunden innerhalb eines halben Jahres führten zu einem Anstieg der Bewertung von 10 Milliarden Yuan auf 15 Milliarden Yuan.
Der kürzlich von Stardust Intelligence bekannt gegebene Fortschritt lenkt die Aufmerksamkeit der Öffentlichkeit erneut auf dieses Roboterunternehmen, das vor mehr als drei Jahren gegründet wurde.
Aber das, was dieses Unternehmen wirklich beachtenswert macht, ist nicht nur das Kapital.
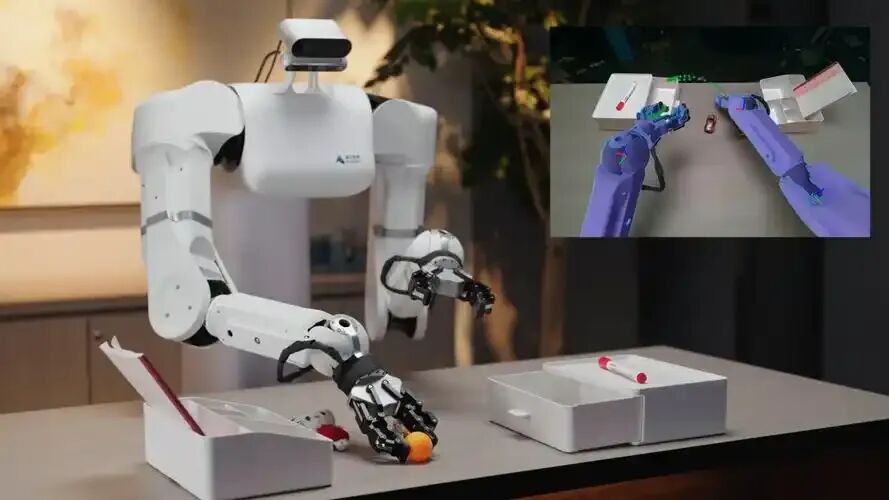
Dahinter steht ein Gründungsteam, das aus frühen Kernmitgliedern des Tencent Robotics X Lab stammt. Der technische Weg ist der seilgetriebene Roboter der Minderheit, und das Ziel besteht darin, KI-Modelle, Roboterkörper und Daten aus realen Aufgaben miteinander zu verbinden.
Seit seiner Gründung im Jahr 2022 entwickelt sich Stardust Intelligence zu einem immer einzigartigeren Beispiel unter den inländischen Startups im Bereich der verkörperten Intelligenz.
Stardust Intelligence hat 1 Milliarde Yuan an Finanzmitteln aufgenommen
Stardust Intelligence hat kürzlich bekannt gegeben, dass es eine neue Finanzierungsrunde von rund 1 Milliarde Yuan abgeschlossen hat, und die Bewertung nach der Investition erreicht 15 Milliarden Yuan.
Zu den an dieser Finanzierungsrunde beteiligten Institutionen gehören Toukong Donghai, Hongtai Fund, Ninghai Xingtaihe Fund, Shanheng Capital usw., und der alte Investor Xianmu Capital hat seine Investition weiter aufgestockt.
Im Juni dieses Jahres absolvierte Stardust Intelligence vor kurzem die Finanzierung der B-Serien, und seine Bewertung überstieg 10 Milliarden Yuan. In nur wenigen Monaten hat sich die Unternehmensbewertung weiter erhöht.
Wenn man den Zeitverlauf zurückverfolgt, wird man feststellen, dass der Finanzierungsrhythmus von Stardust Intelligence schon immer relativ dicht war:
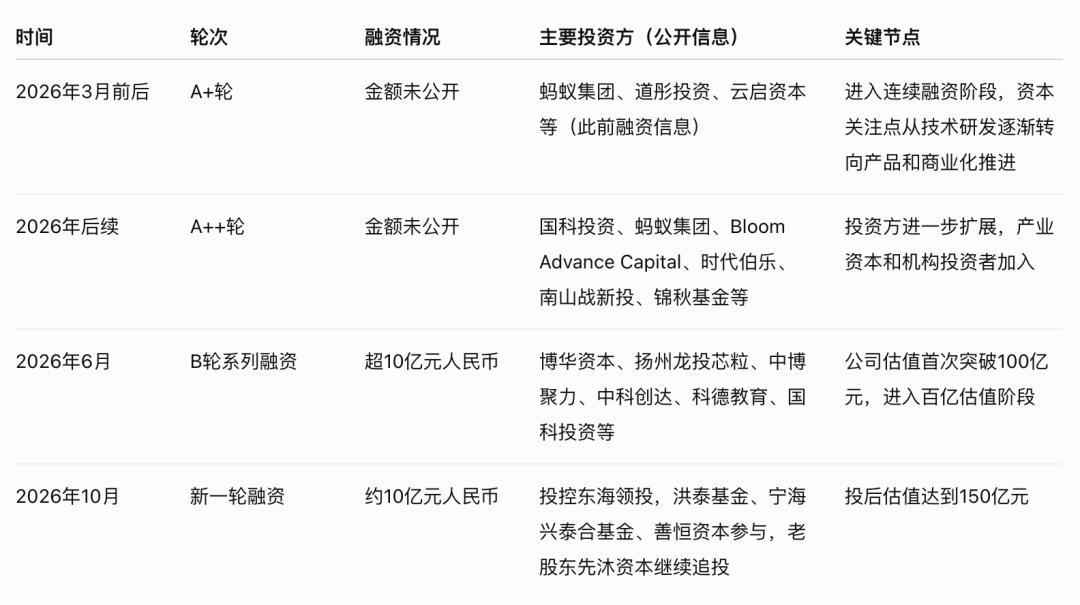
Seit Anfang 2026 hat Stardust Intelligence innerhalb von etwa einem halben Jahr vier Finanzierungsrunden abgeschlossen: von der A+-Runde, der A++-Runde über die Finanzierung der B-Serien bis zur neuesten Runde mit 1 Milliarde Yuan. Die Bewertung stieg allmählich von unter 10 Milliarden Yuan in der frühen Phase auf den Bereich von 15 Milliarden Yuan an.
Die Veränderung der Investorenstruktur spiegelt auch wider, dass sich die Aufmerksamkeit des Marktes verändert.
In der frühen Phase der Robotergrundlagen legte das Kapital mehr Wert auf die technische Richtung und den Hintergrund des Teams. Mit dem Übergang der Branche in die nächste Phase werden die Fähigkeiten des Roboterhauptkörpers, die Herstellungsfähigkeit und die Umsetzung in realen Szenarien zu neuen Berücksichtigungsfaktoren.
Und die Finanzierungsgeschichte von Stardust Intelligence entspricht im Kern dem von ihm gewählten technischen Weg.
Wer ist Stardust Intelligence? Das Startup des „ersten Mitarbeiters“ von Tencent Robotics
Die Geschichte von Stardust Intelligence beginnt mit Tencent Robotics X.
Als es Ende 2022 gegründet wurde, war die verkörperte Intelligenz noch nicht so ein beliebter Bereich wie heute, aber das Gründungsteam von Stardust Intelligence hatte bereits langjährige Erfahrung im Robotikbereich gesammelt.
Der Gründer Lai Jie hat zuvor am Projekt des Xiaodu-Roboters von Baidu teilgenommen und ist danach dem Tencent Robotics X-Labor beigetreten. Er war der „erste Mitarbeiter“ dieses Teams und hat lange an der Forschung und Entwicklung von Robotersystemen, Bewegungssteuerung und intelligenter Hardware mitgewirkt.
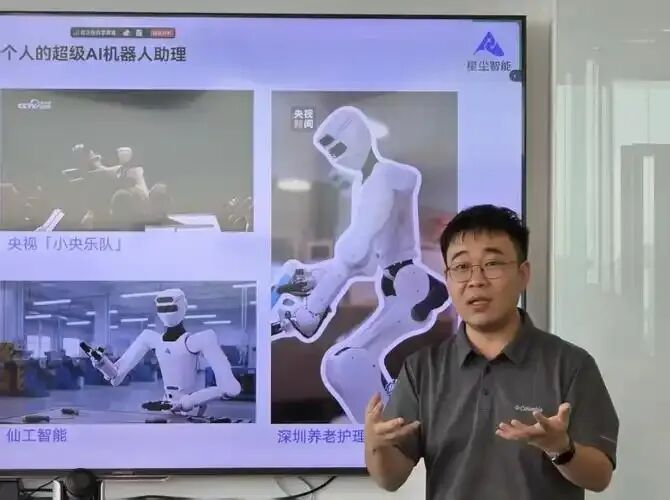
Diese Erfahrung hat auch die spätere Gründungsrichtung von Stardust Intelligence beeinflusst.
Im Vergleich zu einigen Startups, die in den letzten Jahren mit großen Modellen in die Robotik eingestiegen sind, hat Stardust Intelligence sich schon früher auf den Roboterhauptkörper und das Steuerungssystem konzentriert. Der Grund liegt darin: Wenn die verkörperte Intelligenz wirklich in reale Umgebungen eintritt, ist das Verständnis von Aufgaben durch das Modell nur der erste Schritt. Der Roboter muss auch einen Körper haben, der Aufgaben ausführen kann.
Das zu lösende Problem besteht nicht nur darin, ob Bewegungen erzeugt werden können, sondern vor allem darin, ob kontinuierliche Aufgaben in komplexen Umgebungen stabil erledigt werden können.
Die Richtung, in die Stardust Intelligence eingestiegen ist, ist das Design des Roboterkörpers, und der am meisten erkennbare technische Weg sind seilgetriebene Roboter.
Die derzeit gängigste Lösung bei humanoiden Robotern ist der direkte Antrieb der Gelenke durch Motoren. Diese Struktur wurde von Industrierobotern über viele Jahre bewährt, hat ein ausgereiftes Steuerungssystem und ist der derzeitige Mainstream-Weg der Branche.
Der Seilantrieb verfolgt einen anderen Ansatz: Die Kraft wird durch Seile übertragen, sodass der Antriebsteil von der Gelenkstruktur getrennt wird. Die Gesamtstruktur ähnelt stärker der Beziehung zwischen Muskeln, Sehnen und Knochen im menschlichen Körper.
Ein Vorteil dieses Designs besteht darin, das Gewicht der Gelenke zu reduzieren und die Beweglichkeit und Nachgiebigkeit des Roboters zu verbessern. Für Roboter, die in Zukunft komplexe Objekte handhaben müssen, bedeutet Nachgiebigkeit eine bessere Fähigkeit zur Kontaktsteuerung. Zum Beispiel muss der Roboter beim Greifen von Objekten wie Gläsern oder Kleidung die Kraft entsprechend der Kontaktrückmeldung anpassen, anstatt einfach festgelegte Bewegungen auszuführen.
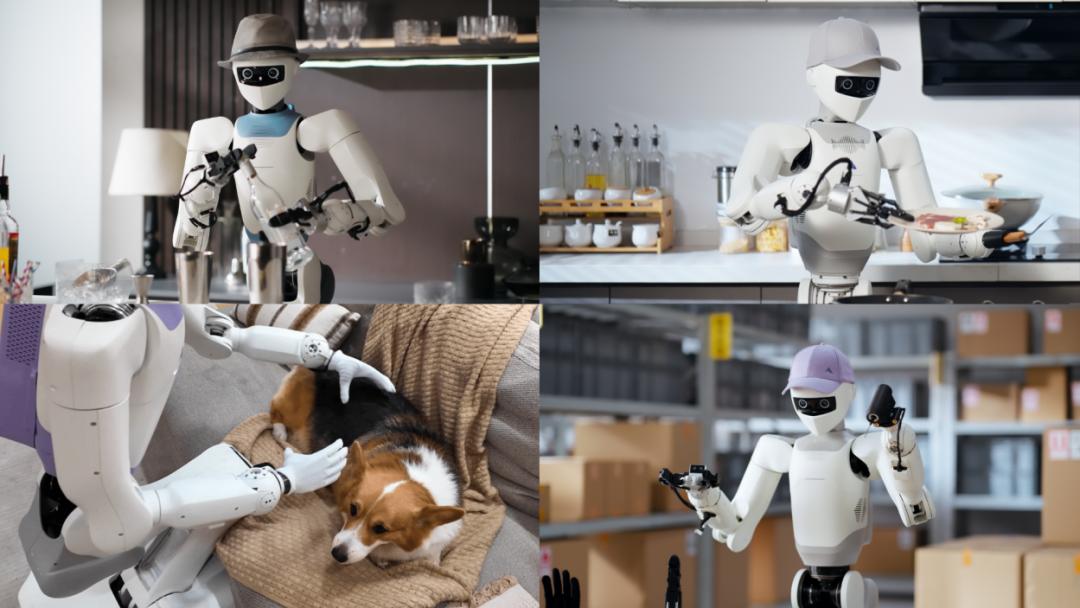
Neben dem seilgetriebenen Hauptkörper hat Stardust Intelligence weiter ein technisches System aus „KI-Modell + verkörpertes Betriebssystem + Roboterhauptkörper“ aufgebaut.
Dabei ist der Roboterhauptkörper für die Ausführung von Bewegungen verantwortlich, das KI-Modell für das Verständnis von Aufgaben und die Generierung von Strategien, und das verkörperte Betriebssystem übernimmt die Verbindung zwischen Algorithmus und Hardware.
Auf Modellebene hat Stardust Intelligence das Lumo-Verkörperungsmodell öffentlich vorgestellt und die DuoCore-Architektur für schnelle und langsame Systeme vorgeschlagen. Einfach ausgedrückt ist das Hochsystem für das Aufgabenverständnis und die Planung zuständig, und das Niedersystem für die schnelle Reaktion auf Bewegungen.
Dieses Design löst einen praktischen Widerspruch im Roboterbetrieb: Komplexe Aufgaben erfordern stärkere Schlussfolgerungsfähigkeiten, aber Aktionen wie Greifen und Hindernisvermeidung erfordern niedrige Latenz.
Neben der Modellarchitektur ist das Datensystem auch ein wichtiger Teil des technischen Weges von Stardust Intelligence – es erforscht Fernbedienung und Demonstrationslernen, um Trainingsdaten für Roboter durch menschliche Bedienprozesse zu erhalten.
Diese Richtung spiegelt sich auch in den öffentlichen Forschungen des Unternehmens wider.
Zum Beispiel befasst sich die Forschung im Zusammenhang mit Astribot Suite mit dem Problem der Ganzkörperbedienung. Im Vergleich zum separaten Training von Roboterhänden zum Ausführen von Greifaufgaben erfordert die Ganzkörperbedienung, dass der Roboter Körperbewegungen, visuelle Wahrnehmung, Bewegungen beider Arme und Handsteuerung koordiniert, was komplexen Aufgaben in realen Umgebungen näher kommt.
Die Forschung zu StableVLA befasst sich mit der Stabilität von visuellen Sprach-Aktionsmodellen. VLA-Modelle versuchen, Roboter dazu zu bringen, sprachliche Anweisungen zu verstehen und Aktionen zu generieren. Aber Veränderungen von Objekten, Positionen und Szenarien in realen Umgebungen beeinflussen die Leistung des Modells. Daher ist die Verbesserung der Generalisierungsfähigkeit des Modells ein wichtiges Problem der aktuellen Roboterintelligenz.
Darüber hinaus erforschen Forschungen wie Efficient-WAM die Richtung des Weltmodells, um zu erreichen, dass der Roboter den zukünftigen Zustand vor der Ausführung von Aktionen vorhersagt. Zum Beispiel muss der Roboter beim Greifen von Objekten nicht nur beurteilen, ob die aktuelle Aktion korrekt ist, sondern auch vorhersagen, ob das Objekt rutschen wird und ob die Kraft angepasst werden muss.
Alle diese Forschungsrichtungen zielen auf ein gemeinsames Ziel ab: Den Roboter dazu zu bringen, sich von der Ausführung festgelegter Aktionen allmählich an offene Umgebungen anzupassen.
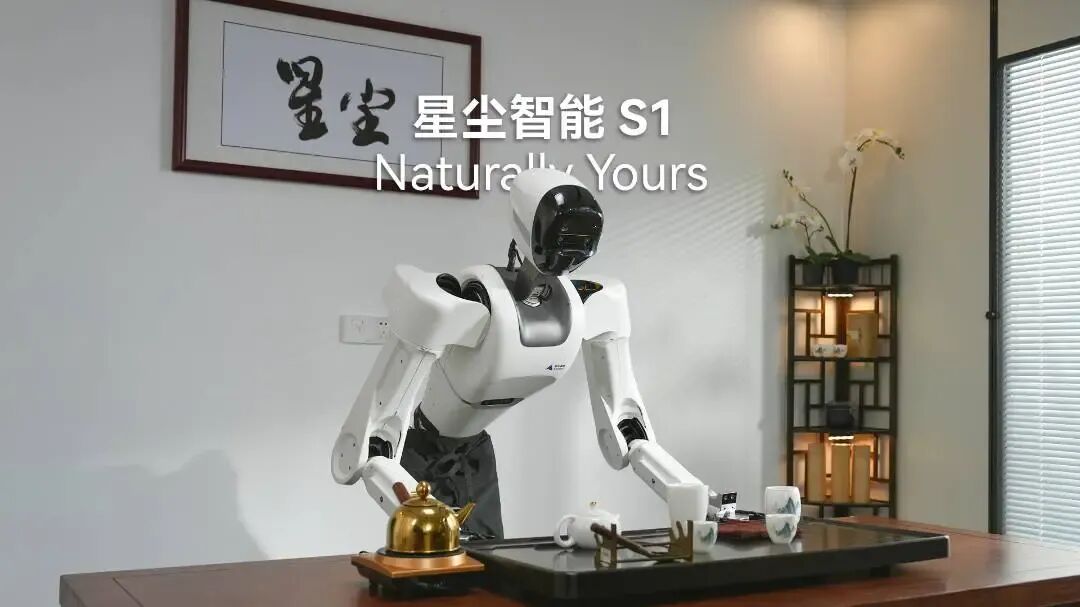
Aus Produktsicht fördert Stardust Intelligence derzeit hauptsächlich die Umsetzung von Robotern über die Modelle S1 und T1.
Das S1 wurde erstmals der Öffentlichkeit vorgestellt. In öffentlichen Videos wurden kontinuierliche Aufgaben wie das Eingießen von Wasser, das Ordnen von Gegenständen und das Bedienen von Werkzeugen gezeigt. Solche Aufgaben sind im Vergleich zu einfachen Bewegungen und einmaligen Greifvorgängen näher an den Bedürfnissen von Bedienvorgängen in realen Umgebungen.
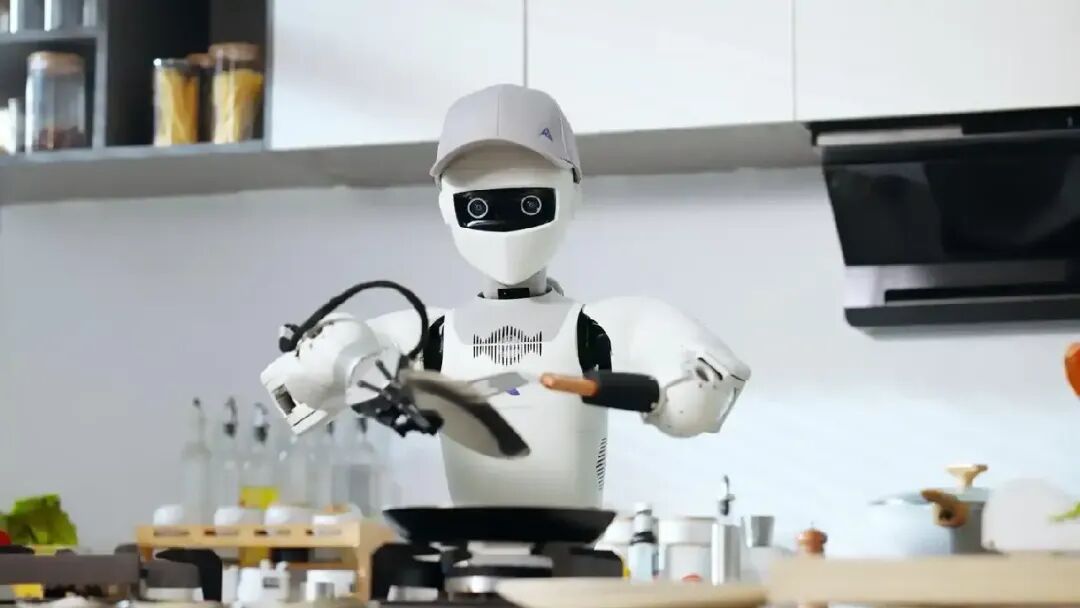
Das später eingeführte T1 geht in Richtung Produktivisierung und legt Wert auf Einsatz- und Nutzungsszenarien.
Aus der Gesamtsicht der Branche befindet sich die verkörperte Intelligenz jedoch noch in der Phase der technischen Validierung und kommerziellen Erkundung. Der von Stardust Intelligence gewählte Seilantriebsweg weist bestimmte Merkmale in Bezug auf Flexibilität und Interaktionsfähigkeit auf, steht aber gleichzeitig vor Problemen wie Steuergenauigkeit, langfristige Zuverlässigkeit und Herstellungskosten.
Gleichzeitig können verkörperte Modelle und Datensysteme zwar die Anpassungsfähigkeit von Robotern verbessern, aber die Generalisierung von Modellen, der Datenumfang und die Stabilität in realen Umgebungen sind nach wie vor Probleme, die die gesamte Branche kontinuierlich lösen muss.
Die Finanzierung zeigt natürlich die anhaltende Aufmerksamkeit des Marktes für die Produktivisierungsmöglichkeiten von Stardust Intelligence.
Aber Stardust Intelligence hat einen Full-Stack-Weg gewählt, der vom seilgetriebenen Roboterhauptkörper über das Steuerungssystem bis hin zum KI-Modell gleichzeitig vorangetrieben wird. Das unterscheidet es von Unternehmen, die sich nur auf einen einzelnen Abschnitt konzentrieren.
Insbesondere die Form des „Seilantriebs“ stößt derzeit auf immer mehr Zweifel. Oberflächlich betrachtet scheint sie der menschlichen physiologischen Struktur näher zu kommen und dem „Prinzip der ersten Ursache“ besser zu entsprechen. Aber die gegenteilige Ansicht besagt, dass die Übereinstimmung mit dem Prinzip der ersten Ursache nicht bedeutet, die menschliche Struktur nachzuahmen, sondern der Aufgabe selbst zu dienen – schließlich ist die menschliche Struktur nicht perfekt.
Ganz zu schweigen von Problemen wie den Kosten, der Zuverlässigkeit und der Steuergenauigkeit des Seilantriebs.
Das bedeutet auch, dass Stardust Intelligence mit einer Bewertung von 15 Milliarden Yuan nicht nur gleichzeitig den Herausforderungen in mehreren Abschnitten wie Roboterhardware, Algorithmusmodellen und kommerzieller Umsetzung begegnen muss, sondern auch ein „einsamer Kämpfer“ für einen „nischen“ technischen Weg sein muss, um allen zu beweisen, dass sie falsch liegen.
Dieser Artikel stammt aus dem WeChat-Offiziellen Konto „Auto Intelligence Referenz“ (ID: AI4Auto), Autor: Jia Haonan, veröffentlicht mit Genehmigung von 36Kr.