Das Team der Tsinghua-Universität, das seilgetriebene flexible Weltraumroboter entwickelt, hat drei aufeinanderfolgende Finanzierungsrunden im Gesamtwert von mehreren hundert Millionen Yuan abgeschlossen, wobei Spitzeninvestoren große Wetten auf das Projekt platzieren.
Hard Krypton erfuhr, dass die Anhui Xianyin Future Technology Co., Ltd. (im Folgenden als „Xianyin Future“ bezeichnet) kürzlich ihre phasenweisen Finanzierungsfortschritte bekannt gegeben hat. Von Mai bis September 2026 hat das Unternehmen innerhalb von vier Monaten nacheinander die Abschlüsse von drei Finanzierungsrunden – Seed-Runde, Pre-A-Runde und A-Runde – abgeschlossen und insgesamt mehrere hundert Millionen RMB an Kapital aufgenommen.
Bei der Seed-Runde führten BlueRun Ventures, GL Ventures und Binfu Capital die Investition an, Institutionen wie Kaiwind Ventures, das Shuimu Tsinghua Alumni Seed Fund und Lianjie Qichen Capital sicherten sich frühzeitig Anteile, zudem unterstützten Industriepartner wie Agibot und Trina Solar das Vorhaben. Die Pre-A-Runde wurde von Huaying Capital angeführt, mit Unterstützung von Yuanhe Origin; gleichzeitig erhöhten die Altaktionäre BlueRun Ventures, GL Ventures, Binfu Capital und Kaiwind Ventures ihre Investitionen weiter. Die A-Runde wurde von Alibaba und dem China Mobile Chain Leader Fund angeführt, gefolgt von Hongtai Fund, Zhuhai Science and Technology Industry Group und Yuansheng Capital. Mit dem Einstieg führender Kapitalgeber wurde die Aktionärsstruktur iterativ verbessert, sodass eine tiefe Synergie zwischen finanziellen und industriellen Ressourcen erreicht wurde.
Xianyin Future wurde im September 2025 gegründet, konzentriert sich auf seilgetriebene flexible Weltraumroboter und intelligente On-Orbit-Dienstleistungen und setzt sich dafür ein, dass Roboter den Menschen ersetzen, um feine, hochwertige On-Orbit-Arbeiten im Weltraum durchzuführen.
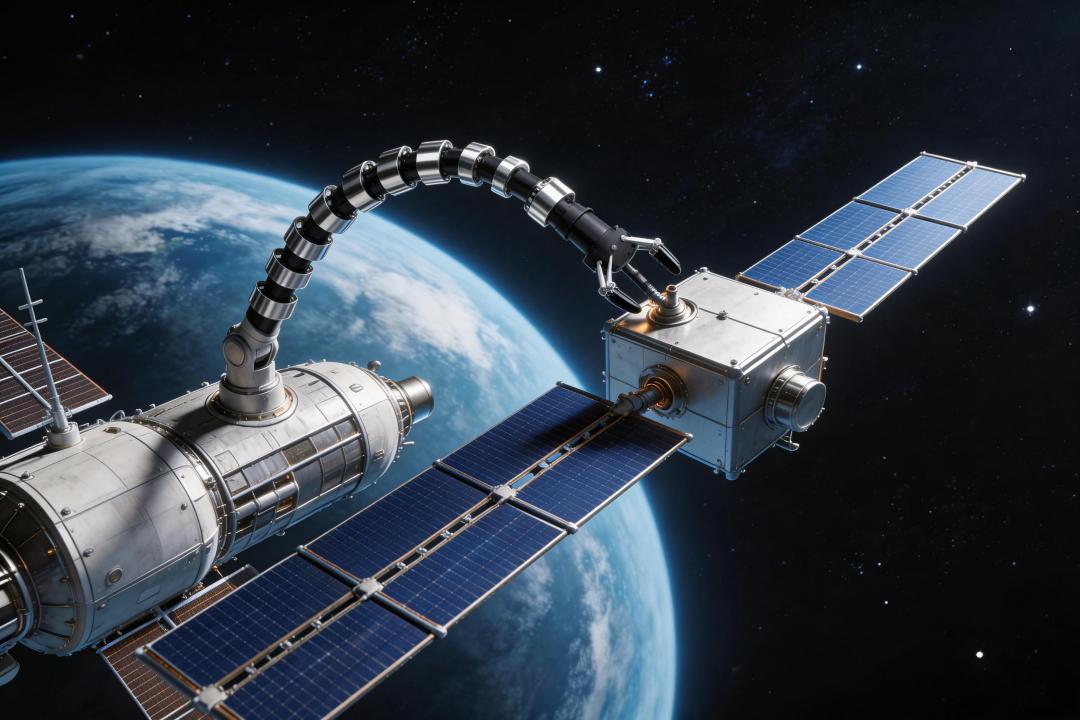
Treibstoffbetankung (Quelle des Bildes: Unternehmen)
Mit der Entwicklung der kommerziellen Raumfahrt werden On-Orbit-Dienstleistungen zu einem immer wichtigeren Bereich in der Industriekette. Laut Prognosen von NSR wird der weltweite Markt für On-Orbit-Dienstleistungen bis 2031 ein Volumen von 17,57 Milliarden US-Dollar erreichen. Mit Dienstsatelliten, die über Fähigkeiten zur Bedienung, Ankopplung oder Fortbewegung verfügen, können Aufgaben wie On-Orbit-Betankung von Zielsatelliten, Beseitigung von Weltraummüll und On-Orbit-Reparatur durchgeführt werden. Dadurch werden Satelliten von „Einwegverbrauchsgütern“ zu langfristigen Raumressourcen, die gewartet, wiederverwendet und zurückgeholt werden können.
Herkömmliche On-Orbit-Dienstleistungen nutzen hauptsächlich starre mechanische Arme, deren Konfiguration fest und das Volumen relativ groß ist. Sie weisen gewisse Einschränkungen bei der Anpassung an komplexe räumliche Haltungen und dichte Ankopplungsvorgänge auf. Gleichzeitig fehlt starren Strukturen nach Kollisionen die Pufferfähigkeit, was leicht zu Unfällen wie Beschädigungen von Treibstoffleitungen führt und die Anwendung von Robotern in großangelegten kommerziellen Szenarien teilweise einschränkt.
Die von Xianyin Future gewählte Seilantriebstechnik ist ein bionisches flexibles Übertragungskonzept, bei dem hochfeste flexible Seile die herkömmlichen starren Lenker und Zahnräder ersetzen. Durch Seilzug, Seilrollenführung und präzise geschlossene Regelung der Spannung wird die Fernübertragung von Antriebskraft und die Bewegung von Gelenken mit mehreren Freiheitsgraden realisiert.
Im Vergleich zu starren mechanischen Armen weisen flexible Arme im Weltraum eine höhere Flexibilität auf. Durch Seilantrieb und leichtes Ende können flexible mechanische Arme komplexe Aktionen wie komplexes Umwickeln, Hindernisvermeidung und weitreichende Ausdehnung durchführen und haben Vorteile in Szenarien mit engem Raum und komplexen Strukturen.
Gleichzeitig sind die Seile selbst flexibel und können bei Kollisionen einen Teil des Aufpralls absorbieren, was die Sicherheit der Interaktion zwischen Mensch und Roboter oder zwischen Satelliten verbessert. Da die Motoren nach hinten verlegt sind und die Antriebskraft über Seile übertragen wird, kann das Ende des Arms weiter gewichtsreduziert werden, was die Bewegungs träge verringert und die Sicherheit und Flexibilität der Gesamtbewegung verbessert.
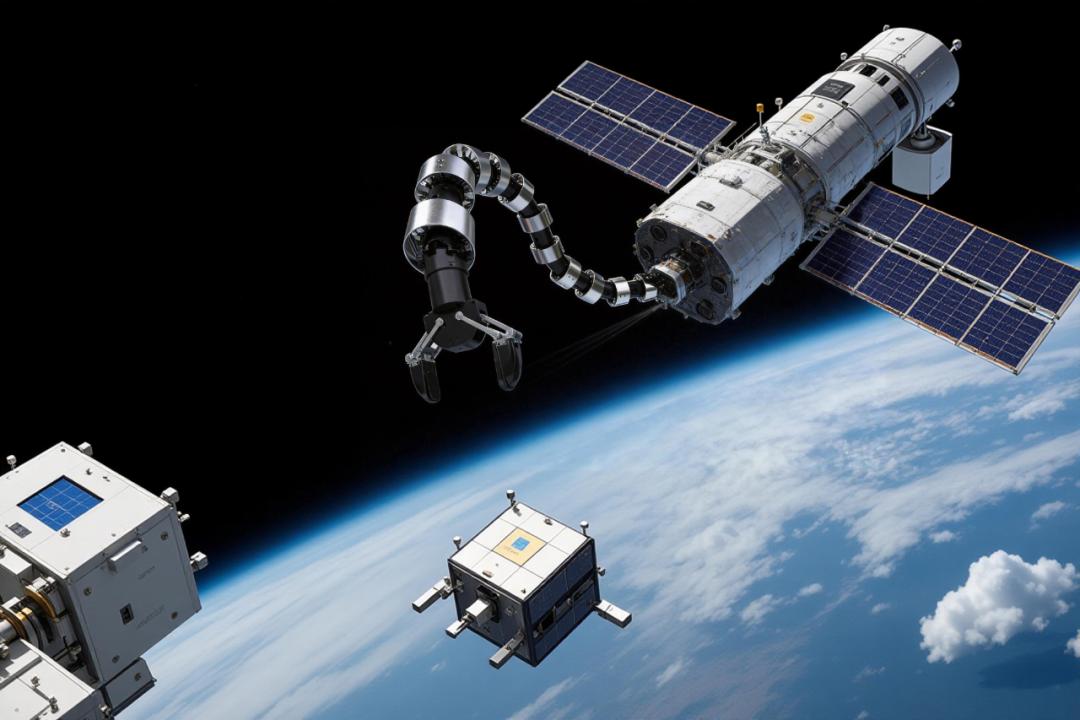
Unterstützung bei der Deorbitierung (Quelle des Bildes: Unternehmen)
Die technische Quelle von Xianyin Future ist ein Technikteam der Tsinghua-Universität. Das große Team versammelt hervorragende Talente von der Tsinghua-Universität, der Harbin Institut für Technologie und anderen Einrichtungen. Das Team befasst sich seit mehr als 20 Jahren mit der Forschung und Entwicklung von Raumrobotern und super-redundanten flexiblen mechanischen Armen und hat mehrfach an On-Orbit-Validierungen nationaler Projekte teilgenommen.
Auf technischer Ebene hat das Unternehmen mehrere originäre Technologien im Bereich der Bewegung und Steuerung flexibler Roboter entwickelt, darunter neuartige Designs und Generierungstechnologien für flexible Antriebe, dynamische Planungsverfahren für die koordinierte Bewegung von Position und Form sowie Nachgiebigkeitssteuerungsverfahren für die Weltraumumgebung.
Im Hinblick auf den Kommerzialisierungspfokus konzentriert sich das Geschäft von Xianyin Future auf drei Hauptrichtungen der kommerziellen On-Orbit-Dienstleistungen der Raumfahrt: On-Orbit-Betankung, bei der Treibstoff für Raumfahrzeuge mit erschöpftem Treibstoff nachgefüllt wird, um die Lebensdauer hochwertiger Satelliten zu verlängern; unterstützte Deorbitierung, bei der fehlerhafte und ausgediente Satelliten sicher und geordnet aus der Umlaufbahn geführt werden, um die nachhaltige Bewirtschaftung der Umlaufbahnumgebung zu unterstützen; On-Orbit-Wartung, bei der On-Orbit-Inspektionen und intelligente Betriebsführung für Weltraumanlagen durchgeführt werden, um den langfristigen stabilen Betrieb von Weltraumvermögen zu gewährleisten.
Derzeit führt Xianyin Future Gespräche über Lösungen mit verwandten Unternehmen für Umlaufbahntransportmittel und Rechenleistung. Das Unternehmen plant, 2027 eine technische Validierung für das Weltraum-Rendezvous und die Ankopplung durchzuführen, um die Arbeitsfähigkeit flexibler Roboter in der tatsächlichen Weltraumumgebung weiter zu prüfen.
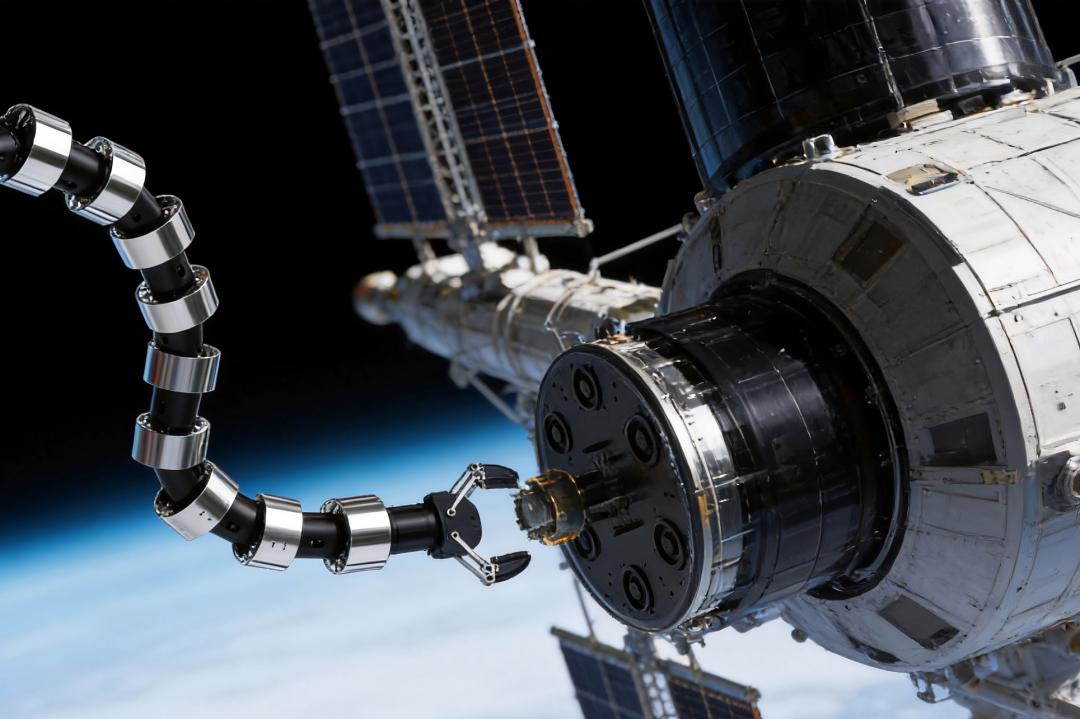
On-Orbit-Wartung (Quelle des Bildes: Unternehmen)
Die Technologie seilgetriebener flexibler Roboter ist nicht nur auf den Weltraum anwendbar. Die leichte Struktur und das flexible Design können auch in Szenarien wie hochriskanten Arbeiten am Boden und Unterwasserarbeiten in der Tiefsee eingesetzt werden, insbesondere in Umgebungen, in die Personal nicht leicht eintreten kann und in denen herkömmliche starre Roboter nur schwer arbeiten können. Das Unternehmen hat On-Orbit-Dienstleistungen als Einstiegspunkt gewählt, einerseits wegen der Nachfrage auf diesem Markt, andererseits weil die Weltraumumgebung höhere Anforderungen an die Sicherheit, Steuergenauigkeit und Umgebungsanpassungsfähigkeit von Robotern stellt. Nach Abschluss der On-Orbit-Validierung wird das Unternehmen auf der Grundlage desselben technischen Systems weitere Anwendungsbereiche wie hochriskante Arbeiten am Boden und Unterwasserarbeiten in der Tiefsee erschließen.
Im Folgenden ein Auszug aus dem Gespräch zwischen Hard Krypton und Tao Yanbo, einem der Gründer des Unternehmens:
Hard Krypton: Welche Vorteile hat die Verwendung eines flexiblen Konzepts für On-Orbit-Dienstleistungen?
Tao Yanbo: Das Wesen der Flexibilität ist die variable Steifigkeit, die dem menschlichen Arm ähnelt. Wenn die Muskeln nicht angespannt sind, ist der Arm relativ weich; wenn die Muskeln jedoch angespannt sind, kann die Belastbarkeit sehr hoch sein. Der Steifigkeitswert K der flexiblen Struktur auf physikalischer Ebene ist einstellbar, während die Steifigkeit starrer mechanischer Arme im Wesentlichen fest ist.
Flexible Strukturen weisen von Natur aus passive Nachgiebigkeit auf. Bei einer tatsächlichen Kollision kann die Elastizität der Seile selbst eine Puffer- und Schutzfunktion übernehmen, was in der Weltraumumgebung besonders wichtig ist und verhindern kann, dass Satelliten durch Bedienfehler beschädigt werden.
Darüber hinaus können flexible Strukturen feiner ausgeführt werden und sich an mehr komplexe räumliche Szenarien anpassen. Zum Beispiel bei der On-Orbit-Betankung wollen wir das Modell des „Luftbetankens“ in den Weltraum übertragen: Mit einem flexiblen Schlauch oder einem flexiblen Arm, der sich auf eine bestimmte Distanz erstreckt, wird der Hohlraum für die Treibstoffbetankung genutzt. Auf diese Weise können die beiden Raumfahrzeuge einen Sicherheitsabstand von 30 Metern oder sogar 100 Metern einhalten und sich nach Abschluss des Vorgangs trennen und entfernen. Das ist nicht nur flexibler, sondern reduziert auch das Kollisionsrisiko und vermeidet zusätzlichen Weltraummüll, der durch komplexe Ankopplungsvorgänge entsteht.
Hard Krypton: Wie lassen sich die Probleme der flexiblen Steuerung lösen?
Tao Yanbo: Im Bereich der flexiblen Steuerung arbeitet das Team seit vielen Jahren tiefgreifend an diesem Thema und löst die Probleme hauptsächlich auf zwei Ebenen.
Die erste Ebene ist die kinematische Ebene. Flexible Arme haben sehr viele Freiheitsgrade, bis zu mehreren Dutzend, und während der Bewegung bestehen nicht-holonome Zwangsbedingungen, die leicht zu Singularpunkten führen können. Daher müssen diese in der Phase der Bewegungsplanung im Voraus wirksam vermieden werden.
Die zweite Ebene ist die Steuerungsebene. Herkömmliche starre mechanische Arme verwenden die Kraft-Positions-Steuerung, also die Steuerung der Kraft und Position des Endes. Flexible mechanische Arme müssen jedoch nicht nur die Position und Belastung des Endes steuern, sondern auch die Form während des gesamten Bewegungsvorgangs kontrollieren. Daher hat das Team eine integrierte Kraft-Positions-Form-Steuerung vorgeschlagen.
Darüber hinaus bringt die Weltraumumgebung das Problem des „schwimmenden Basissystems“ mit sich. Einfach ausgedrückt: Ein Roboter, der im Weltraum schwebt, soll einem anderen ebenfalls schwebenden Raumfahrzeug Dienstleistungen erbringen. Das erfordert eine sehr hohe Genauigkeit der Kraftsteuerung und Nachgiebigkeitssteuerung. Gleichzeitig bestehen zwischen dem Basissystem des Raumfahrzeugs und dem mechanischen Arm gekoppelte nicht-holonome Zwangsbedingungen. Daher verwenden wir bei der Konstruktion flexibler mechanischer Arme leichte Strukturen mit niedrigem Trägheitsmoment, sodass der mechanische Arm während der Bewegung im Weltraum den Einfluss auf die Haltung des eigenen Raumfahrzeugs verringert und die Gesamtsteuerung erleichtert.
Hard Krypton: Gibt es bei dem Seilantriebskonzept im Weltraum auch Probleme mit Hysterese und Kriechen, und wie lassen sich diese lösen?
Tao Yanbo: Seile weisen tatsächlich Hysterese- und Kriecheigenschaften auf, aber aus der Sicht der tatsächlichen Anforderungen von Weltraummissionen sind die Auswirkungen dieser Probleme auf das Produkt nicht so groß wie angenommen.
Einerseits ist die Häufigkeit von Wartungs- oder Betankungsvorgängen im Weltraum sehr gering, normalerweise sind nur Dutzende bis Hunderte von Aktionen erforderlich.
Andererseits stehen Seile am Boden aufgrund der Schwerkraft normalerweise ständig unter einer gewissen Spannung, während sie in der Mikrogravitationsumgebung des Weltraums die meiste Zeit schweben und keine anhaltend hohe Spannung aushalten müssen. Daher verlängert sich die Zeit, in der Kriechen auftritt, erheblich, und die Verformung ist sehr gering, sodass sie die Durchführung der tatsächlichen Missionen praktisch nicht beeinträchtigt. Gleichzeitig bleiben die sicherheitsrelevanten und nachgiebigen Eigenschaften der Seile erhalten – das ist auch ein wichtiger Grund, warum wir uns für das Seilantriebskonzept entschieden haben.
Hard Krypton: Wie wird die intelligente Entscheidungsfindung des flexiblen Konzepts konkret realisiert? Wird das zugrundeliegende Modell vom Team selbst entwickelt?
Tao Yanbo: Die Zustandsänderungen bei Weltraummissionen sind sehr vielfältig, und Vorgänge wie die Betankung erfordern im Grunde einen Erfolg beim ersten Versuch. Anders als bei Bodenrobotern kann man nach einem Misserfolg nicht einfach neu anfangen. Denn sobald eine Kollision auftritt, kann der Satellit die Kontrolle über seine Haltung verlieren oder sogar rotieren, was zu sehr hohen Kosten für die spätere Wiederherstellung führt und sogar zum vollständigen Scheitern der gesamten Mission führen kann.
Unser zentrales Konzept ist es, den Menschen beim Bedienen nachzuahmen: „Einen Schritt machen, einen Schritt beobachten, einen Schritt überlegen“, also nachdenken, bevor man handelt. Nach jeder abgeschlossenen Aktion prüft der Roboter, ob der aktuelle Zustand und die nächste Aktion durchführbar sind, und fährt erst fort, wenn die Sicherheit bestätigt ist. Wenn ein Risiko erkannt wird, zieht er sich sofort zurück und bewertet neu, anstatt voreingestellte Aktionen blind auszuführen.
Das zugrundeliegende Modell wird vom Team selbst entwickelt. In der frühen Phase wird es auf Simulationsplattformen und Plattformen für halbphysikalische Simulationen umfassend validiert, und die Daten werden mit Geräten wie Gegengewichten und Lufttisch korrigiert. Bei der tatsächlichen Durchführung von On-Orbit-Missionen wird die lokale Optimierung hauptsächlich auf dem Endserver durchgeführt, und die endgültigen Missionsdaten werden zurück zur Erde übertragen, um das Simulationsmodell zu verbessern. Dadurch entsteht ein geschlossener Kreislauf von der Bodensimulation über die On-Orbit-Validierung bis zur erneuten Iteration am Boden.