GPT hat das „verkörperte Gehirn“ zerlegt, wird Embodied PhyStack die nächste Station der verkörperten Intelligenz sein?
In den vergangenen zwei Jahren war eine der besonders faszinierenden Geschichten im Bereich der verkörperten Intelligenz zweifellos das „Gehirn“.
Aus Übersee: Von der π-Serie von Physical Intelligence über Helix von Figure bis hin zu Gemini Robotics von Google DeepMind – eine Reihe weltweit hochbeachteter Modelle für verkörperte Intelligenz versuchen, Sehen, Sprache und Bewegung in ein einziges Lernframework zu integrieren.
Chinesische Startups strömen ebenfalls in diese Richtung. Nach Daten von IT Juzi belief sich die Anzahl der Finanzierungsrunden im chinesischen Sektor der verkörperten Intelligenz im ersten Halbjahr 2026 auf 322 mit einem Gesamtvolumen von 935 Milliarden Yuan, was einem fünffachen Anstieg gegenüber dem gleichen Zeitraum 2025 entspricht. Mehr als die Hälfte des Kapitals fließt in VLA-Modelle, Weltmodelle und Dateninfrastruktur. Das technische Konzept „Großhirn – Kleinhirn – Körper“ ist zum vorherrschenden technischen Weg geworden.
Doch nach zwei Jahren der Entwicklung auf diesem Weg stellt die Branche fest, dass das „Gehirn“ nach wie vor eine extrem harte Nuss ist. Am 3. September 2026 wurde jedoch GPT-6 Astra veröffentlicht, das neue Variablen für die Entwicklung der verkörperten Intelligenz bringt.
OpenAI positioniert es offiziell nach wie vor als allgemeines Modell, ohne Roboter direkt zu erwähnen. Aber als Forscher GPT-6 Astra an einen humanoiden Roboter anschlossen, löste dies sofort eine Welle in der gesamten Industrie der verkörperten Intelligenz aus. In dem am 12. September auf GitHub veröffentlichten Bewertungsbericht *GPT-6 Astra as an Embodied Policy* übertraf GPT-6 Astra alle anderen Modelle mit überwältigenden Punkten und landete direkt auf dem ersten Platz der RoboDojo-Rangliste.
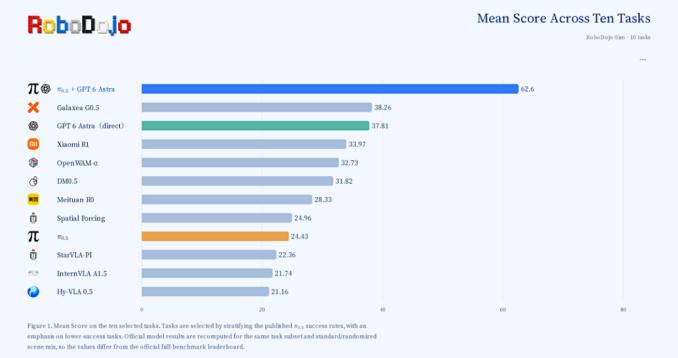
In *GPT-6 Astra as an Embodied Policy* belegt GPT-6 Astra in zehn Roboter-Tests den uneinholbaren ersten Platz
Werden die großen allgemeinen Modelle wirklich zurück auf den „Haupttisch“ der verkörperten Intelligenz kommen?
1. Große allgemeine Modelle kehren zurück zum „Haupttisch“
Um die Stärke des Einflusses von GPT-6 Astra auf die gesamte Industrie der verkörperten Intelligenz wirklich zu verstehen, müssen zunächst zwei grundlegende Fragen geklärt werden: Was will die verkörperte Intelligenz eigentlich lösen? Und warum ist das so schwierig?
Das ultimative Ziel der verkörperten Intelligenz ist immer der unbemannten Betrieb, also die „Autonomie“ von Robotern. Den Roboter in Bewegung zu setzen, ist nur der Ausgangspunkt auf diesem Weg.
In den letzten zehn Jahren waren „Körper“ und „Steuerung“ die Bereiche mit den schnellsten Fortschritten in der gesamten Roboterindustrie. Roboterarme lösten wiederholte Arbeiten in deterministischen Umgebungen, Radchassis erweiterten den Arbeitsradius vom Arbeitsplatz auf die gesamte Werkstatt … Die Vielfalt der Körperformen ermöglichte Robotern, mehr Szenarien zu erreichen; die Verbesserung der Steuerungsfähigkeit sorgte dafür, dass Roboter ihre Aufgaben in diesen Szenarien stabil erledigen. Durch die Kombination beider Faktoren wurde die Autonomiegrenze von Robotern schrittweise erweitert.
Aber die Autonomiegrenze von Radchassis und Roboterarmen hat eine Obergrenze – sie hängen von relativ strukturierten Umgebungen ab. Unter allen Körperformen haben zweibeinige humanoide Roboter eine bessere Chance, eine vollständigere und breitere Autonomiegrenze zu erreichen. Denn die menschliche Umgebung ist selbst für die zweibeinige Form gebaut: Türgriffe, Treppen, Werkzeuge und Arbeitsplätze sind alle für Menschen ausgelegt. Nachdem die Branche dies erkannt hat, wurden humanoide Roboter in Bezug auf ihren Körper über viele Jahre hinweg kontinuierlich weiterentwickelt.
Die Steuerungsebene entwickelt sich ebenfalls parallel. Im Zeitalter der verkörperten Intelligenz treiben Verstärkungslernen und Simulationsschulung die Bewegungssteuerung humanoider Roboter voran. Gehen, Laufen, Treppen steigen und nach einem Sturz wieder aufstehen sind allmählich zu grundlegenden Fähigkeiten der Branche geworden. Geschickte Hände, Motoren, Reduziergetriebe und Kraftsensoren verbessern sich ständig, und die Nutzbarkeit des Körpers steigt kontinuierlich.
Die beiden Ebenen Körper und Steuerung reifen allmählich heran. Aber die eigentliche Schwierigkeit tritt gleichzeitig zutage: Kognition und Entscheidungsfindung – also wie man Roboter dazu bringt, in offenen Umgebungen selbst zu beurteilen, was zu tun ist und wie man es tut, oder anders ausgedrückt, wie man Roboter dazu bringt, „ein Gehirn zu entwickeln“.
Der zweibeinige humanoide Roboter PHYBOT C2 von dem in Tsinghua-Universitätsumfeld gegründeten chinesischen Startup Dongyi Technology kann als typisches Beispiel betrachtet werden.
Ende 2025 erreichte das Team von Dongyi Technology weltweit als erstes die Fähigkeit, dass ein zweibeiniger humanoider Roboter selbstständig mit Menschen Badminton spielt. Auf der diesjährigen Canton Fair im April spielte dieser 1,35 Meter hohe zweibeinige humanoide Roboter mit einem Schläger intelligent mit den Besuchern vor Ort, beherrschte Vorhand, Rückhand und Ballheben – ohne dass Ingenieure während des gesamten Prozesses eingreifen mussten.
(Der zweibeinige humanoide Roboter von Dongyi Technology spielt selbstständig Badminton mit Menschen)
Die Schwierigkeit, dass ein zweibeiniger humanoider Roboter selbstständig mit Menschen Badminton spielt, liegt in dem extrem engen Zeitfenster: Der Ball braucht normalerweise weniger als eine Sekunde, um vom Schläger des Gegners zum eigenen Treffpunkt zu gelangen. Der Roboter muss in dieser Zeit die gesamte Kette aus Beobachten, Beurteilen, Schreiten, Schläger anheben und Schlagen abschließen – jede Verzögerung in jedem Glied führt zum Scheitern. Der Erfolg von PHYBOT C2 beweist eines: In einem geschlossenen Regelkreis im Bereich von mehreren zehn Millisekunden kann die verkörperte Intelligenz mit einem end-to-end Wahrnehmungs- und Entscheidungsmodell ohne Fernsteuerung und voreingestellte Regeln eine hochdynamische Echtzeit-Interaktion im autonomen Zustand durchführen.
Aber man muss auch sehen, dass Badmintonspielen eine Aufgabe mit relativ einheitlichem Ziel und geschlossenen Regeln ist: Der Roboter muss nicht darüber nachdenken, was er nach dem Spiel tun soll. PHYBOT C2 hat zuerst die Lücke für Echtzeitentscheidungen humanoider Roboter aufgerissen, aber die Fähigkeit der verkörperten Intelligenz für Langzeitaufgaben und Multitask-Planung ist noch nicht durchbrochen. Letzteres erfordert Verständnisfähigkeit, die die physische Welt modellieren kann, sowie Verständnisfähigkeit, die menschliche Absichten und logische Abläufe erfassen kann.
Mit anderen Worten: Es ist wirklich sehr schwierig, Roboter dazu zu bringen, „ein Gehirn zu entwickeln“.
In der frühen Phase des Booms großer Sprachmodelle (LLM) haben Forscher nicht daran gedacht, große Sprachmodelle parallel auf Roboter mit verkörperter Intelligenz zu portieren – leider war das Ergebnis sehr unbefriedigend. Bei dem Long-Act-Benchmark-Test, der speziell die Planungsfähigkeit für Langzeit-Haushaltsaufgaben untersucht, betrug die Zielerreichungsrate von GPT-5 unter dem HoloMind-Framework 59%, die Erfolgsrate für vollständige Aufgaben nur 16%; bei Qwen3-VL-32B lagen die Werte bei 51,2% bzw. 15%. Die Erfolgsrate der menschlichen Probanden in derselben Gruppe betrug 93%.
Da der Weg der LLM nicht funktioniert, sind Wege wie VLA und Weltmodelle allmählich zu den „Lieblingen“ der Industrie geworden. Daraus resultieren groß angelegte Datenerfassung, größere VLA-Modelle, größere Weltmodelle und stärkere Modellarchitekturen.
Es ist bemerkenswert, dass VLA nicht später als LLM aufgetaucht ist. Im Jahr 2023 kodierte Googles RT-2 Roboterbewegungen in Text-Token, sodass das Modell Bewegungen genauso generieren kann wie Text, und legte damit den Grundstein für den VLA-Weg. Danach wurde das „Gehirn für verkörperte Intelligenz“ unter dem Einfluss riesiger Finanzierungssummen in der Branche zum heißesten Thema. Sogar Branchenkenner scherzten: „Ohne Basismodell schämt man sich, Roboter zu entwickeln.“
Aber nachdem das Geld investiert wurde, sind die Probleme nicht verschwunden. Bei der RoboDojo-Bewertung im Juli dieses Jahres lag die durchschnittliche Erfolgsrate von 30 gängigen Roboter-Policies nur bei 12,8%. Die offizielle Bewertung lautete: „Die meisten sind noch am Fuß des Berges und gewöhnen sich an die Höhenkrankheit.“ Das Problem der „Kamera-Basis-Kopplung“ bei VLA ist noch nicht gelöst: Sich die Kameraperspektive geringfügig ändert, sinkt die Aufgabenerfolgsrate drastisch. Die Fähigkeit zur Langzeitaufgaben- und Multitask-Planung ist noch schwieriger zu erreichen.
Vorher war die übliche Lösung in der Branche: Daten sammeln, mehr Daten sammeln, um mit dem Scaling Law den Moment des „intelligenten Emergierens“ in der Industrie der verkörperten Intelligenz herbeizuführen.
Erst die großen Modelle begannen, neue Möglichkeiten zu zeigen.
Am 3. September 2026 veröffentlichte OpenAI offiziell GPT-6 Astra. Laut offizieller Angabe ist es „auf komplexes Schlussfolgern, Softwareentwicklung, Computernutzung, wissenschaftliche Forschung und professionelle Dokumente ausgerichtet“, hat ein Kontextfenster von 1,05 Millionen Token und eine maximale Ausgabegröße von 128.000 Token. In dem gesamten veröffentlichten Bericht wurde kein einziges Wort über verkörperte Intelligenz erwähnt.
In der offiziellen RoboDojo-Bewertung erzielte GPT-6 Astra bei 42 Roboteraufgaben und 2100 Tests eine durchschnittliche Erfolgsrate von 22,48% und eine Punktzahl von 28,97. Es rangierte damit über allen damaligen 40 öffentlichen Roboter-Strategien und übertraf auch den ursprünglichen öffentlichen Spitzenreiter DM0.5 mit 19,34% und 24,90 Punkten.
2. Die Welt der verkörperten Intelligenz verändert sich
Eine Architekturbeurteilung, die bisher als „Endzustand“ angesehen wurde, beginnt zu wanken.
In den letzten Jahren war die häufigste Einteilung in der Branche „Großhirn – Kleinhirn – Körper“: Die obere Ebene ist für Kognition und Entscheidungsfindung zuständig, die mittlere Ebene für Bewegungssteuerung und der Körper für die Ausführung. Mit dem Aufkommen von VLA und Weltmodellen hat die Branche viele Ressourcen investiert, um das „Großhirn“ alles übernehmen zu lassen: Es soll die Welt verstehen, Aufgaben aufteilen und den Körper direkt steuern.
Aber GPT-6 Astra zeigt eine neue Möglichkeit: Das große allgemeine Modell selbst kann den schwierigsten Teil des früheren „Großhirns“ übernehmen – das tiefe Denken.
Das Team von Dongyi Technology ist der Ansicht, dass Roboterunternehmen nicht mehr selbst ein zentrales allmächtiges „Großhirn“ bauen müssen. Das tiefe Denken kann an große allgemeine Modelle übergeben werden, und Roboterunternehmen müssen die Ebene des oberflächlichen Denkens und der Echtzeitentscheidung ergänzen. Der zukünftige Technologie-Stack der verkörperten Intelligenz kann sich damit von drei zu vier Ebenen entwickeln: Von oben nach unten sind das das große allgemeine Modell, der physische Agent PhyAgents, das Bewegungssteuerungssystem PhyCore und der Roboter-Körper PHYBOT. Dongyi Technology nennt dies: Embodied PhyStack (Technologie-Stack der verkörperten Intelligenz).
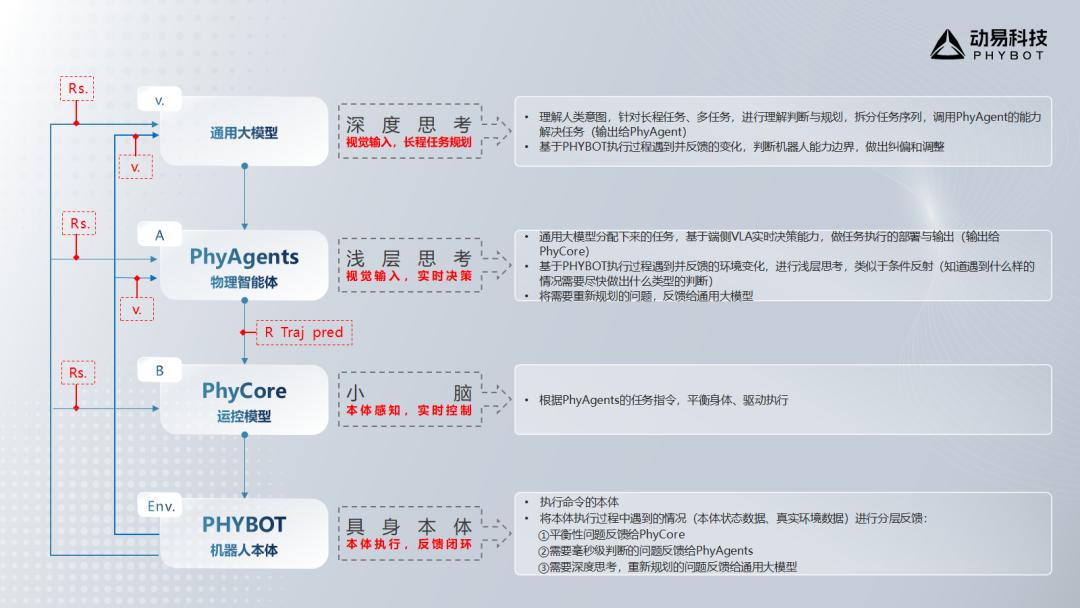
Schematische Darstellung des Embodied PhyStack von Dongyi Technology
Erste Ebene: Großes allgemeines Modell. Es nimmt visuelle Eingaben entgegen, führt Planung für Langzeitaufgaben und Multitask durch, versteht durch tiefes Denken menschliche Absichten, teilt Aufgabenfolgen für Langzeitaufgaben und Multitask auf, beurteilt logische Abläufe und ruft dann die Fähigkeiten des physischen Agenten PhyAgents auf, um Aufgaben zu lösen. Gleichzeitig wird das Problem der langsamen Antwort des großen Cloud-Modells durch PhyAgents ergänzt.
Zweite Ebene: Physischer Agent. Er nimmt visuelle Eingaben entgegen, trifft Echtzeitentscheidungen, konzentriert sich auf end-to-end VLA-Fähigkeit und übersetzt durch oberflächliches Denken die vom großen Modell zugewiesenen Teilaufgaben in Anweisungen, die der Roboter in Echtzeit ausführen kann.
Dritte Ebene: Bewegungssteuerungsmodell. Es nimmt Körperwahrnehmung vor, steuert in Echtzeit und entspricht dem „Kleinhirn“ des Menschen. PhyCore balanciert den Körper und treibt den Roboter-Körper zur Ausführung an, basierend auf den Aufgabenanweisungen von PhyAgents.
Vierte Ebene: Roboter-Körper. Der PHYBOT-Körper ist für die Ausführung zuständig und gibt basierend auf Änderungen der realen Umgebung und des Körperzustands gezieltes Feedback an die oberen drei Ebenen, um Korrekturen und Neuanpassungen der Planung zur Ausführung durchzuführen: Probleme bei der Gleichgewichtssteuerung von Gangart und Bewegung werden zur Korrektur an PhyCore zurückgegeben; Feedback zu Umgebungsänderungen wird an PhyAgents übermittelt, um Echtzeitentscheidungen im Millisekundenbereich zu treffen; der gesamte Ausführungsrhythmus und das Erreichen der Fähigkeitsgrenzen kehren zur ersten Ebene zurück – das Signal, das der Körper beim Berühren der Grenzen gibt, ermöglicht es dem großen allgemeinen Modell, eine neue Planung durchzuführen.
Die Bedeutung des Embodied PhyStack