Lassen Sie KI die nächste Generation von Robotern entwickeln, erreichen Sie innerhalb von drei Monaten nach der Gründung den ersten Platz der Physical-AI-Benchmark-Liste und setzen Sie auf Physical RSI
Bericht von Zhidongxi am 24. September: Simate Silicon Partners, ein Unternehmen für physische Intelligenz, hat gerade ein beeindruckendes technisches Ergebnis vorgelegt, seit es vor drei Monaten gegründet wurde.
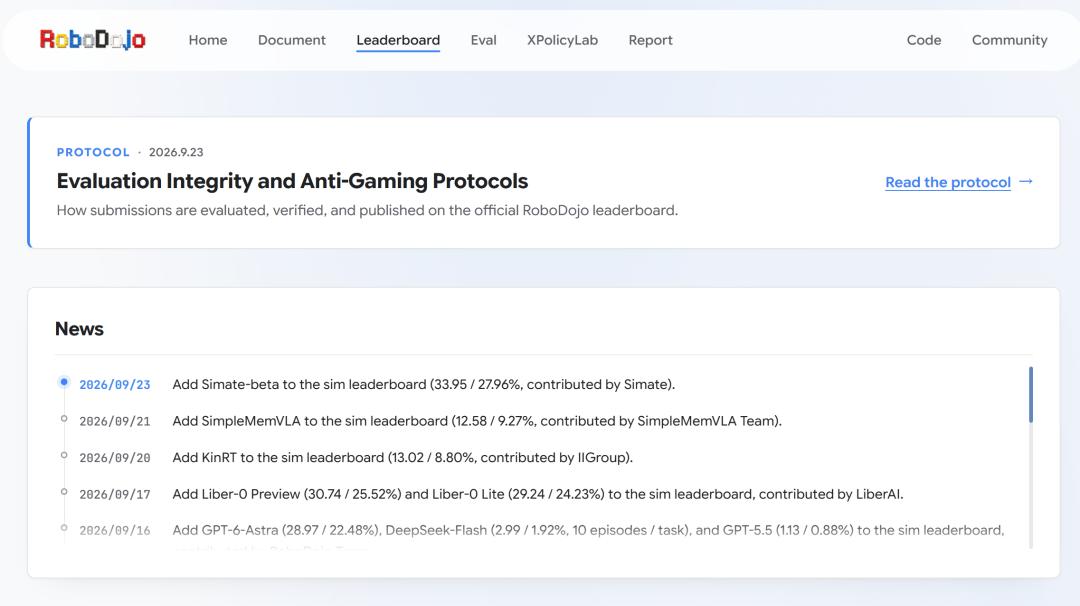
Laut Angaben von Simate hat sein allgemeines schnelles Systemmodell für Physik, das mit dem automatischen KI-Forschungssystem AutoResearch entwickelt wurde, die Spitzenposition in der physikalischen KI-Bewertungsliste RoboDojo erreicht und Fähigkeiten wie die Ausführung komplexer Langzeitaufgaben, Gedächtnis und hochpräzise Bedienung an echten Geräten demonstriert.
Dieses Unternehmen hat eine Finanzierung von insgesamt mehreren hundert Millionen Yuan abgeschlossen, und sein Kernteam vereint technische Talente aus Bereichen wie der End-to-End-Serienproduktion autonomer Fahrzeuge, Weltmodellen und der Steuerung humanoider Roboter.
Bei der Wahl des technischen Wegs richtet Simate sein Augenmerk auf einen Forschungsbereich, der in letzter Zeit große Aufmerksamkeit erregt hat: KI an der Entwicklung der nächsten Generation von KI teilhaben zu lassen.
Erst vor wenigen Tagen gab Anthropopic bekannt, dass Claude bis August 2026 in der Lage ist, unter menschlicher Aufsicht etwa 26 % der KI-Entwicklungsarbeiten zu „leiten“.
Was Simate derzeit tut, ist es, ein ähnliches Entwicklungsmodell in die physische Welt einzuführen und KI an der Entwicklung der nächsten Generation von Roboterintelligenz teilhaben zu lassen. Kürzlich wurde auch die offizielle Website des Unternehmens offiziell in Betrieb genommen.
Das Unternehmen hat den Weg des Physical RSI (Rekursives Selbstverbessern der physischen Intelligenz) vorgeschlagen, der versucht, Modellentwicklung, Datenverarbeitung, experimentelle Bewertung und den Einsatz echter Roboter miteinander zu verbinden, damit KI-Agenten mehr wissenschaftliche Arbeiten übernehmen und die mit jeder Forschungsrunde angesammelten Erfahrungen nutzen, um Modelle und Forschungsmethoden kontinuierlich zu verbessern.
01. Ein Technischer Leiter eines führenden Unternehmens für autonomes Fahren gründet ein Unternehmen und sammelt Kernkräfte in Bereichen wie Weltmodellen und Steuerung echter Geräte
Zhang Ying, Gründer von Simate, arbeitete zuvor bei einem führenden Unternehmen für autonomes Fahren in der Branche. Jetzt bringt er diese technischen und ingenieurwissenschaftlichen Erfahrungen in den Bereich der physischen Intelligenz ein und erforscht die kontinuierliche Iteration der Roboterintelligenz durch Physical RSI.
Autonomes Fahren und physische Intelligenz haben ähnliche technische Anforderungen: Intelligente Systeme müssen beide die reale Umgebung wahrnehmen, Entscheidungen treffen und ihre Handlungen kontinuierlich an Veränderungen der Außenwelt anpassen.
Aber die Aufgaben, denen Roboter gegenüberstehen, sind vielfältiger. Nehmen wir das Greifen als Beispiel: Änderungen der Form, des Materials und der Platzierung des Objekts können das Ausführungsergebnis des Roboters beeinflussen, was neue Anforderungen an Fähigkeiten wie das Verständnis der physischen Welt und die feine Bewegungssteuerung stellt.
Um Physical RSI weiter zur kontinuierlichen Iteration der Fähigkeiten echter Roboter voranzutreiben, muss Simate noch technische Fähigkeiten in Bereichen wie Weltmodellen und Robotersteuerung ergänzen.
Dafür hat Simate Forscher aus der akademischen Welt und der Industrie zusammengebracht.
Darunter ist Zhan Fangneng, Assistenzprofessor an der Hong Kong University of Science and Technology und Leiter des World Mind Lab. Seine Forschung umfasst Weltmodelle, 3D-Wahrnehmung und physikalische KI, und er hat mehr als 50 Arbeiten auf akademischen Konferenzen und in Zeitschriften wie SIGGRAPH, CVPR, ICCV und TPAMI veröffentlicht.
Ein weiteres Kernmitglied des Teams ist Ji Mazeiyu, ein junger Wissenschaftler der Generation 00, der an der University of California, San Diego, absolviert hat. Seine Forschungsrichtungen umfassen 3D-Wahrnehmung, geschickte Bedienung und die Ganzkörpersteuerung humanoider Roboter, und er hat an der Überprüfung allgemeiner humanoider Steuergeräte an echten Geräten teilgenommen.
Ji Mazeiyu war auch Gründungsmitglied des Silizium-Valley-Unternehmens für physikalische KI Assured Robot Intelligence (ARI), das später von Meta übernommen wurde.
Insgesamt bildet dieses Team einen vollständigen geschlossenen Kreislauf von der kognitiven Erfassung grundlegender Modelle über die Industrialisierung bis zum Einsatz an echten physischen Geräten, der den technischen Weg von Simate für Physical RSI unterstützt.
02. KI Roboter erforschen lassen: Das Unternehmen erreicht wenige Monate nach der Gründung den ersten Platz auf der RoboDojo-Bewertungsliste
Kürzlich gab Simate bekannt, dass es durch das automatische Forschungssystem AutoResearch die Entwicklung von Modellen für physische Intelligenz mit dem schwachen RSI-Paradigma des gemeinsamen Fahrens von Mensch und KI durchführt, und sein allgemeines schnelles Systemmodell für Physik hat den ersten Platz auf der RoboDojo-Bewertungsliste erreicht.
RoboDojo ist ein Bewertungsmaßstab für die allgemeine Bedienfähigkeit von Robotern, der verschiedene Dimensionen wie Generalisierung, Gedächtnis, feine Bedienung, Ausführung von Langzeitaufgaben und offene Aufgaben abdeckt und die umfassende Bedienfähigkeit des Modells aus mehreren Perspektiven beobachten kann.
Simate demonstrierte anhand einer Vorführung am echten Gerät die Fähigkeit des Modells, historische Informationen zur fortlaufenden Ausführung zu nutzen, historische Beobachtungen zu behalten und die mehrstufige fortlaufende Aufgabe „Tee zubereiten“ auszuführen.
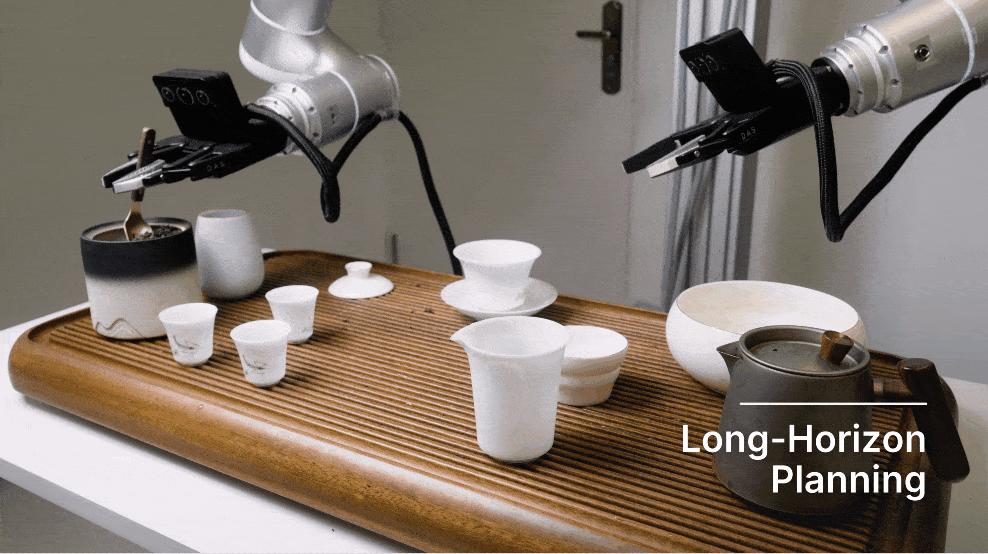
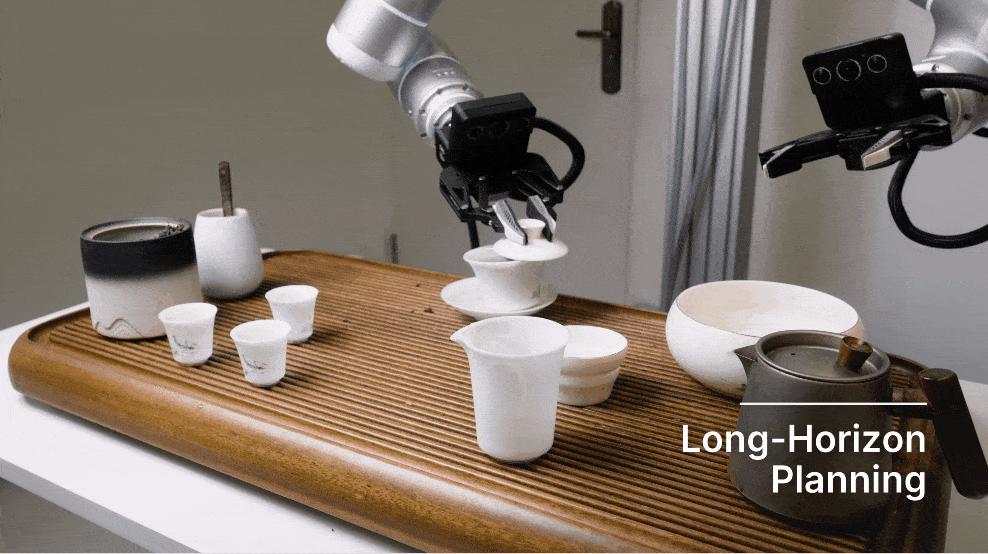
Bei Langzeitaufgaben muss sich der Roboter an die bereits abgeschlossenen Schritte und den aktuellen Fortschritt der Aufgabe erinnern und die nächste Aktion entsprechend den Veränderungen der Umgebung bestimmen.
Wenn man sich nur auf das aktuelle Bild verlässt, kann das Modell möglicherweise nicht alle Informationen erhalten, die für die Durchführung nachfolgender Bedienvorgänge erforderlich sind; wenn man historische Beobachtungen kontinuierlich ansammelt, erhöht dies wiederum die Echtzeit-Berechnungsbelastung.
Dafür hat Simate einen 4D-Physikwahrnehmungs- und Gedächtnismechanismus in das allgemeine schnelle System für Physik eingeführt.
Das Modell versteht die physische Umgebung durch die Verarbeitung von Informationen wie Tiefe, Geometrie, Bewegung und Kontaktbeziehungen, organisiert gleichzeitig historische Informationen um Aufgabenfortschritt, kontinuierliche Zustandsverfolgung und sofortige Änderungsrückmeldungen und erforscht das Gleichgewicht zwischen der Konsistenz von Langzeitaufgaben und der Echtzeitreaktion.
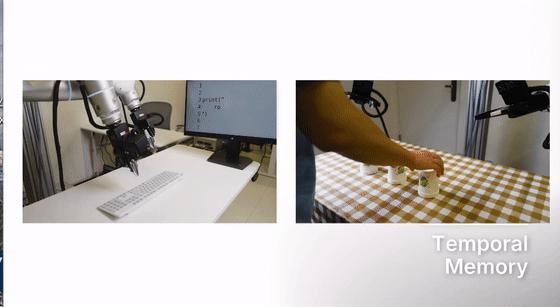
Um größere Modelle für die Echtzeitbedienung auf der Endgeräte-Seite nutzbar zu machen, erforscht das Unternehmen auch Techniken wie effiziente visuelle Codierung, raumzeitliche Modellierung und Merkmalskompression.
Gemäß dem Plan wird dieses schnelle System für Physik in Zukunft auch mit einem langsamen System für allgemeine Schlussfolgerungen zusammenwirken, um die allgemeine Bedienung mit Null-Beispielen und Wenig-Beispielen voranzutreiben. Die spezifische Modellgröße und -architektur werden in nachfolgenden technischen Berichten bekannt gegeben.
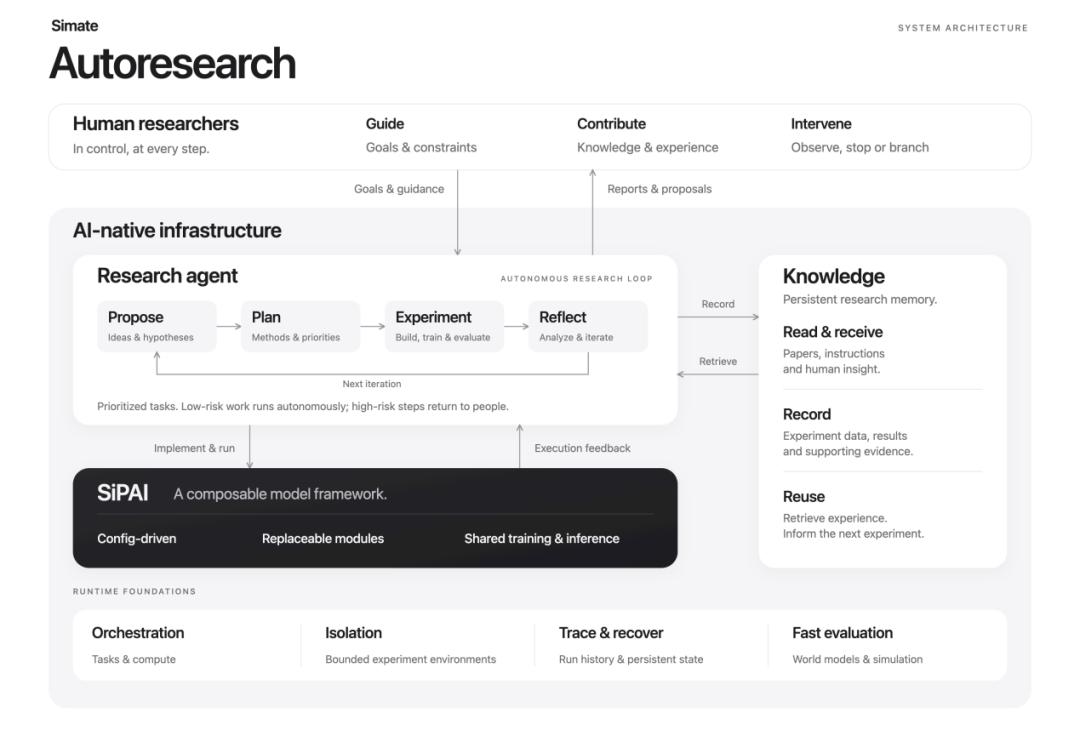
Hinter diesen Modellergebnissen gibt es noch eine bemerkenswerte Veränderung: Simate versucht, KI-Agenten mehr Arbeiten bei der Entwicklung von Robotermodellen übernehmen zu lassen.
In der Vergangenheit mussten Forscher Modelle wiederholt modifizieren, Daten anpassen, trainieren und bewerten und dann neue Optimierungsrichtungen anhand der Ergebnisse suchen. Das von Simate entwickelte AutoResearch versucht, diese Gliederungen miteinander zu verbinden, damit Agenten mehr Aufgaben der wissenschaftlichen Forschungsausführung übernehmen.
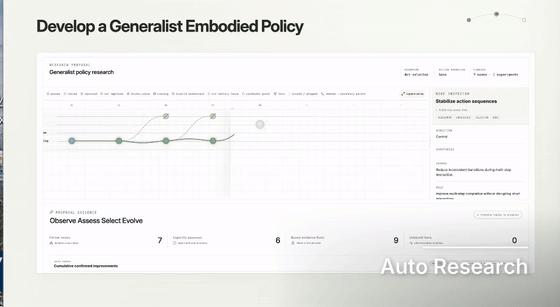
Aus der Oberfläche von AutoResearch geht hervor, dass dieses System nicht mehr nur eine einfache Sammlung von Experimenterskripten ist. Auf dem Bild erscheint sowohl das Prozess-Kanban „Von Experimenten zu einer Richtlinie“ als auch eine Seite mit Ergebnissen der szenenübergreifenden Bewertung, um verschiedene Experimentzweige zu verwalten, die Bewertungsleistung zu verfolgen und mehrere Runden von Experimenten schrittweise zu einer stabileren Richtlinie zusammenzuführen.
Gemäß den Forschungszielen und Einschränkungen kann der Agent Modellcode, Trainingskonfigurationen und historische Aufzeichnungen von Experimenten lesen, Komponenten und Konfigurationen über SiPAI modifizieren, die Infrastruktur aufrufen, um Training und Bewertung abzuschließen, dann anhand der Ergebnisse entscheiden, ob das Experiment fortgesetzt, angepasst oder gestoppt werden soll, und neue Erkenntnisse in die nächste Forschungsrunde einbeziehen.
Auf diese Weise versucht Simate, den Automatisierungsgrad der wissenschaftlichen Forschungsausführung zu erhöhen, damit Forscher mehr Energie in die Beurteilung von Hypothesen und wichtige technische Entscheidungen stecken können. Seine phasenweisen Ergebnisse liefern auch eine vorläufige technische Überprüfung dafür, dass KI-Agenten unter menschlicher Anleitung an der Forschung zur physischen Intelligenz teilnehmen können.
Nach Angaben des Unternehmens ist AutoResearch derzeit für die Testnutzung geöffnet, und Forscher von Universitäten wie Tsinghua, MIT und der Hong Kong University of Science and Technology nutzen es bereits.
03. Auf Physical RSI setzen: Die kontinuierliche Selbstentwicklung der Roboterintelligenz ermöglichen
Wenn KI Modelle modifizieren, Experimente durchführen und die nächste Forschungsrunde anhand der Ergebnisse anpassen kann, kann sie dann einen Schritt weitergehen, um Probleme selbstständig zu entdecken und sogar ihre eigenen Forschungsmethoden zu verbessern?
Das ist genau der Kerngedanke, warum Simate Physical RSI erforscht.
RSI steht für Rekursives Selbstverbessern, das sich damit befasst, wie intelligente Systeme ihre vorhandenen Fähigkeiten nutzen, um sich selbst zu verbessern, und diese Verbesserungen die Forschungs- und Lernfähigkeit der nächsten Runde weiter steigern.
Gemäß verschiedenen Forschungsfragen unterteilt Simate die RSI-Forschungsaufgaben in drei Kategorien: schwach, mittel und stark.
Schwaches RSI: Hauptsächlich für Probleme mit klar abgegrenzten Bereichen und kurzen Feedback-Zyklen, z. B. das Implementieren einer Funktion, das Modifizieren der Datenverarbeitungslogik oder das Optimieren eines Berechnungsabschnitts unter festen Einschränkungen, wobei Modifikation, Test und Feedback selbstständig abgeschlossen werden.
Mittleres RSI: Für die menschengestützte kooperative Forschung, die mehrstufige Planung erfordert, ähnlich wie die Verbesserung des Modellgedächtnisses oder das Finden des Datenverhältnisses. Der Agent übernimmt die Kontextorganisation, Implementierung und Fortführung von Experimenten, während Forscher an der Auswahl von Hypothesen, der Erklärung widersprüchlicher Ergebnisse und wichtigen Entscheidungen teilnehmen.
Starkes RSI: Das System steht vor breiten Zielen, z. B. die Verbesserung der Generalisierung für neue Aufgaben. Es muss das Wesen des Ziels kontinuierlich verstehen, Probleme entdecken, die es wert sind, erforscht zu werden, und die Richtung über einen langen Zeitraum beibehalten sowie den Pfad korrigieren; dies erfordert derzeit noch die Leitung erfahrener Forscher.
Simate betont, dass diese drei Kategorien hauptsächlich dazu dienen, die Arten von Forschungsproblemen zu unterscheiden, die gleichzeitig in einer Entwicklungsarbeit vorhanden sein können. Sein langfristiges Ziel ist es, die menschliche Beteiligung schrittweise zu verringern, damit die Verbesserung von Modellen, Werkzeugen und Forschungsmethoden die Forschungsfähigkeit der nächsten Runde kontinuierlich stärkt.
Der entscheidende Herausforderung beim Übergang von schwachem RSI zu starkem RSI liegt darin, ob der Agent die Fähigkeit entwickeln kann, von der Ausführung festgelegter Experimente zur selbstständigen Entdeckung von Problemen, zur Aufstellung wirksamer Hypothesen und zur Beurteilung der Forschungsrichtung zu gelangen. Dies stellt auch den wichtigen Unterschied zwischen automatisierter wissenschaftlicher Forschung und wissenschaftlicher Forschung mit höherem Autonomiegrad dar.
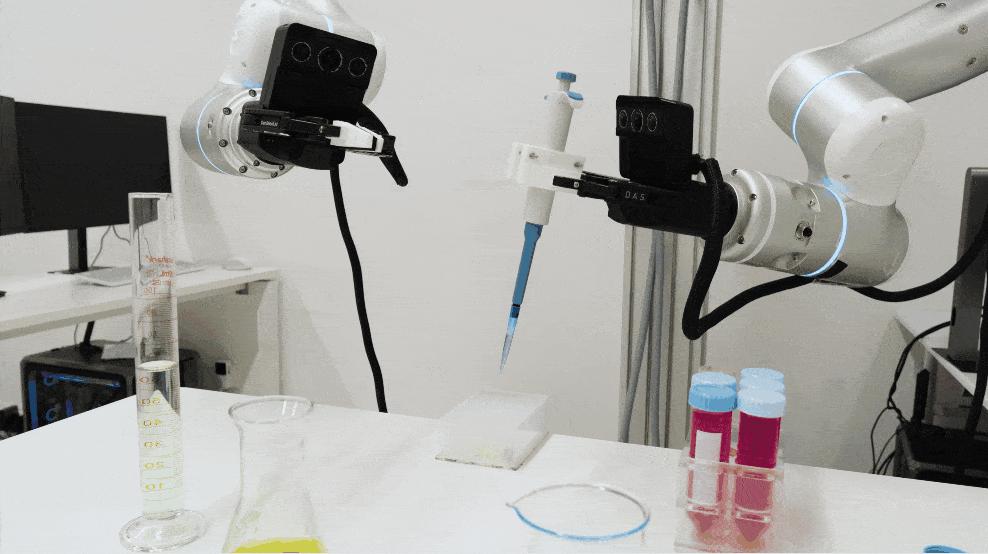
Dafür hat Simate ein technisches System aufgebaut, das Modellrahmen, Datenverarbeitung, automatisierte Forschung und echten Einsatz abdeckt, um die kontinuierliche Iteration von Physical RSI zu unterstützen.
Zuerst kommt der steckbare Modellrahmen SiPAI, der durch klare Modulgrenzen, Schnittstellen und Überprüfungsverfahren es dem Agenten ermöglicht, die Modellstruktur zu verstehen, die zu modifizierenden Komponenten zu