Mit deutlichem Vorsprung vor GPT-6 belegt das chinesische "dunkle Pferd" im Bereich der physikalischen KI den ersten Platz.
Gerade eben hat die KI-Branche einen neuen Überflieger begrüßt.
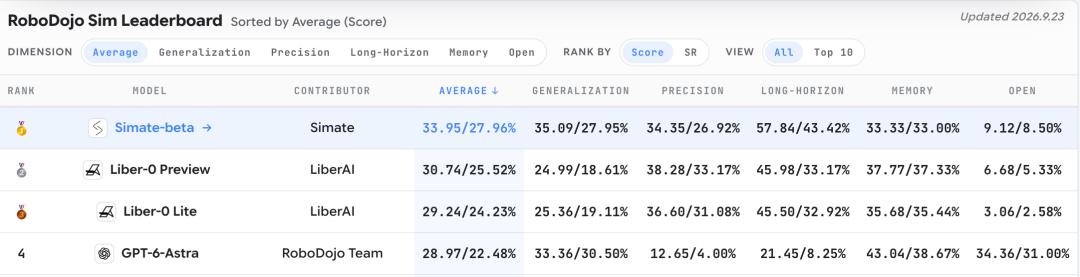
In der maßgeblichen öffentlichen Bewertungsliste RoboDojo hat ein geheimes Startup, das erst vor wenigen Monaten gegründet wurde, plötzlich alle Konkurrenten überholt und den ersten Platz weltweit errungen.
Genau dieses Unternehmen namens Simate hat gerade mehrere aufeinanderfolgende Finanzierungsrunden im Wert von mehreren hundert Millionen Yuan abgeschlossen, wobei VC-Investoren, große Internetkonzerne und Industriekapitalisten vor seiner Tür Schlange stehen.
Als einer der ehemaligen Kerntechnikverantwortlichen eines führenden autonomen Fahrunternehmens und jüngster Technikexperte auf dem Niveau von Alibas P10 hat Zhang Ying, Gründer von Simate, an der Entwicklung des intelligenten Fahrsystems mitgewirkt, das dem aktuellen Tesla FSD in China am nächsten kommt.
Heute kehrt er mit einem Team aus Fachleuten aus Industrie und Wissenschaft zurück und steigt in das Feld des Physical AI ein.
Nach nur 3 Monaten hat ihre Arbeit die gesamte Branche erschüttert: Sie haben nicht nur die Spitze der Liste erreicht, sondern auch den technischen geschlossenen Regelkreis von Physical RSI realisiert.
Dies berührt direkt die spannende ultimative Frage: „Was wäre, wenn die Forschung im Bereich des Physical AI selbst durch KI automatisiert werden könnte?“
Der „verborgene Meister“ des intelligenten Fahrens schlägt einen neuen Weg ein
Wenn erfahrener Industriefachmann auf wissenschaftliches Genie trifft
Warum konnte Simate in nur zwei bis drei Monaten eine Finanzierung von mehreren hundert Millionen Yuan erhalten und ein Ergebnis vorlegen, das die gesamte Branche schockiert?
Die Antwort liegt in seiner einzigartigen Herkunft.
Wer sich mit autonomen Fahren auskennt, weiß, dass die Entwicklung der intelligenten Fahrsysteme in China in den letzten Jahren einen harten Wettbewerb durchlief: Von Systemen mit vorkartierten Karten über Systeme ohne Karten bis hin zum einstufigen End-to-End-System mit reinem Sehelement. Bei jedem Wandel sind unzählige Unternehmen aus dem Markt ausgeschieden.
Zhang Ying ist einer der zentralen „Kämpfer“ in diesem Wettbewerb.
Nachdem er sich in diesem harten Umfeld des autonomen Fahrens durchgesetzt hat, weiß Zhang Ying nur zu gut, wie bedrohlich die Unsicherheit der physischen Welt ist und wie man fortschrittliche KI-Algorithmen mit höchster Ingenieurskompetenz kombiniert. Diesmal richtet er seinen Blick auf das breitere allgemeine physische Intelligenzfeld.
Welches Erlebnis ergibt sich, wenn eine Person, die das einstufige End-to-End-System des autonomen Fahrens auf Spitzenniveau gebracht hat, sich entscheidet, im Bereich des Physical AI zu arbeiten?
Die Antwort lautet: Das „Gehirn“ des Autos in den „Körper“ eines Roboters zu verlegen.
Aus diesem Grund gründete Zhang Ying Simate und übernahm die Position des Gründers und CEO.
An seiner Seite arbeitet ein „Dream-Team“ mit doppelter Erfahrung aus Industrie und Wissenschaft.
Zhan Fangliang, Assistenzprofessor an der Hong Kong University of Science and Technology und Leiter des World Mind Lab. Dieser Spitzenwissenschaftler, der an der Harvard University und MIT geforscht hat, ist ein anerkannter Experte auf dem Gebiet des Weltmodells und des Physical AI und hat mehr als 50 hochzitierte Arbeiten auf internationalen Top-Konferenzen veröffentlicht.
Ji Mazeyu: Ein junger Wissenschaftler der Generation nach 2000, der an der UCSD absolviert hat. Er ist einer der ersten Vertreter der Branche, der die praktische Validierung des allgemeinen humanoiden Controllers auf echten Geräten realisiert hat, und war Gründungmitglied des berühmten physischen KI-Startups ARI aus dem Silicon Valley, das später von Meta übernommen wurde.
Spitzenkompetenz in der Massenproduktion × internationale Spitzenforschungsperspektive × Genie – diese Kombination hat dazu geführt, dass sie nicht nur den ersten Platz in RoboDojo belegt und GPT-6-Astra sowie DeepMind übertroffen haben, sondern auch erstaunliche Generalisierungsfähigkeiten bei der Ausführung langfristiger Aufgaben, der Speicherung von Informationen und der hochpräzisen Bedienung von echten Robotern gezeigt haben.
Für Zhang Ying und Simate ist das Erreichen der Spitze von RoboDojo keineswegs das Endziel, sondern nur ein „Nebenprodukt“.
Sie verfolgen einen viel größeren Plan.
Physical RSI
Keine „Götter“ schaffen, sondern Maschinen, die „Götter“ schaffen
Derzeit steht die Forschung im Bereich des Physical AI vor einem großen Problem: Physische Experimente sind zu langsam, zu teuer und schlagen zu oft fehl.
Die Forschung im Bereich des Physical AI scheitert oft nicht an einem fehlenden guten Konzept, sondern bricht auf halbem Weg ab. Die Anpassung von Modellen, die Bereinigung von Daten, die Einrichtung von Umgebungen und die Durchführung von Bewertungen verbrauchen die menschliche Energie in riesigem Umfang.
Die Lösung von Simate lautet RSI.
Lange Zeit wurde RSI nur im Zusammenhang mit großen Sprachmodellen diskutiert. Simate hat RSI erstmals systematisch in die Praxis umgesetzt und eine langfristige Entwicklungsroute für Physical RSI vorgeschlagen.
Was ist Physical RSI? Einfach ausgedrückt: Das gesamte System sammelt im stabilen Betrieb ständig Erfahrungen, stellt selbst Hypothesen auf, führt selbst Experimente durch und verbessert selbst seine Methoden, um die Intelligenz des Roboters zu steigern.
Simate ist das weltweit erste Unternehmen, das RSI systematisch im Bereich des Physical AI einsetzt.
Sie bauen ein System zur kontinuierlichen Weiterentwicklung für das Physical AI auf. In diesem System ist die Forschung keine fest vorgegebene Reihe von Aufgaben, sondern ein lebendiger Prozess, der sich entsprechend den Rückmeldungen aus Experimenten ständig anpasst.
Derzeit hat Simate pragmatisch die „schwache RSI mit gemeinsamer Steuerung durch Mensch und KI“ als Ausgangsphase gewählt.
Menschliche Forscher geben die Forschungsrichtung vor, legen Ziele und Randbedingungen fest und übernehmen die Kontrolle über die makroökonomischen Entscheidungen.
Der KI-Agent erarbeitet auf Basis der vorhandenen Wissensdatenbank selbstständig Hypothesen, plant Experimentierwege, ändert Code-Konfigurationen, führt Validierungen durch und analysiert die Ergebnisse.
Genau unter diesem Paradigma der „schwachen RSI“ hat Simate sein Kernprodukt vorgestellt – das automatische Forschungssystem AutoResearch.
Es hat die Grenzen der menschlichen Arbeitskraft durchbrochen, sodass Umfang und Geschwindigkeit der Forschung exponentiell angestiegen sind und Simate damit den ersten Platz in der globalen RoboDojo-Bewertungsliste erreicht hat!
Einblick in AutoResearch
Wie führt KI selbstständig wissenschaftliche Forschung durch?
Dass Simate den ersten Platz in der öffentlichen Bewertung von RoboDojo erreichen konnte, basiert auf einer autonomen Forschungsinfrastruktur, die Ideen kontinuierlich umsetzen, validieren und iterieren kann.
Sehen wir uns genauer an, wie AutoResearch funktioniert.
In diesem Systemdiagramm ist ein klarer Zyklus zu erkennen: „Hypothese aufstellen – Experiment planen – Validierung durchführen – Analyse und Iteration“.
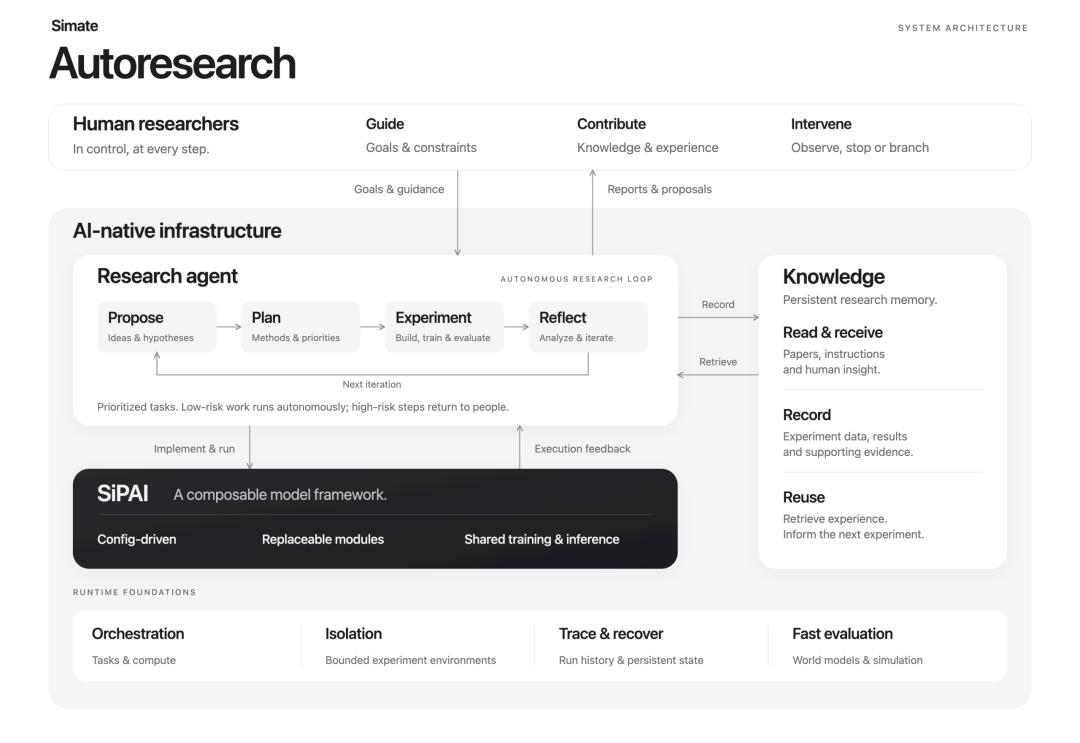
1. Umsetzung von Forschungsideen in Modelländerungen mit SiPAI
Damit der Agent wirklich an der Forschung teilnehmen kann, muss das Modell wie „Lego-Bausteine“ verständlich, zerlegbar und zusammensetzbar sein.
Simate hat das steckbare Modellframework SiPAI entwickelt. Es unterstützt verschiedene Architekturen wie Weltmodell (WM), Aktionsmodell (WAM) und VLA (Visuelles-Sprach-Aktionsmodell).
Bei einem konkreten Problem kann der Agent direkt Komponenten austauschen und Konfigurationen anpassen, um Experimente durchzuführen, statt jedes Mal das gesamte Ingenieursystem neu aufbauen zu müssen. Dadurch erhalten Forschungsideen eine klare Umsetzungsgrundlage.
2. Stabile KI-native Infrastruktur als Grundgerüst
Die Grundlage für die gleichzeitige Durchführung zahlreicher automatischer Experimente ist eine extrem leistungsstarke Infrastruktur.
Sie unterstützt die Orchestrierung mehrerer Agenten und die Zuweisung mehrerer Grafikkarten, wobei die Rechenleistung für Training und Schlussfolgerung einheitlich verwaltet wird, sodass Dutzende von Forschungsrichtungen gleichzeitig mit hoher Parallelität ausgeführt werden können.
Selbst wenn ein Agent einen fehlerhaften Code schreibt, der zum Absturz führt, stellt die Umgebungsisolation sicher, dass dies keine Auswirkungen auf das gesamte System hat, und die unterbrochene Arbeit kann sofort wiederaufgenommen werden.
Zusätzlich bieten das Weltmodell und die Simulationsumgebung dem Agenten schnelle Rückmeldungen in Sekundenschnelle, sodass das System schnell beurteilen kann, welche Änderungen sinnvoll sind und beibehalten werden sollen.
3. Vollständige Transparenz des Forschungsprozesses: Die Entwicklung ist nachvollziehbar
Wie können Menschen die Kontrolle behalten, wenn Hunderte von Experimenten gleichzeitig in der Cloud laufen? AutoResearch bietet eine beeindruckende visuelle Oberfläche.
Mithilfe des „Forschungsstammbaums“ können Forscher den gesamten Verlauf jedes Versuchs nachvollziehen: Wie ein Konzept weiterentwickelt, angepasst oder abgebrochen wurde. Über die „Zeitleiste der Ausführung“ können der Status von Training und Bewertung präzise verfolgt werden, was zu einem dynamisch wachsenden „Technologiebaum“ führt.
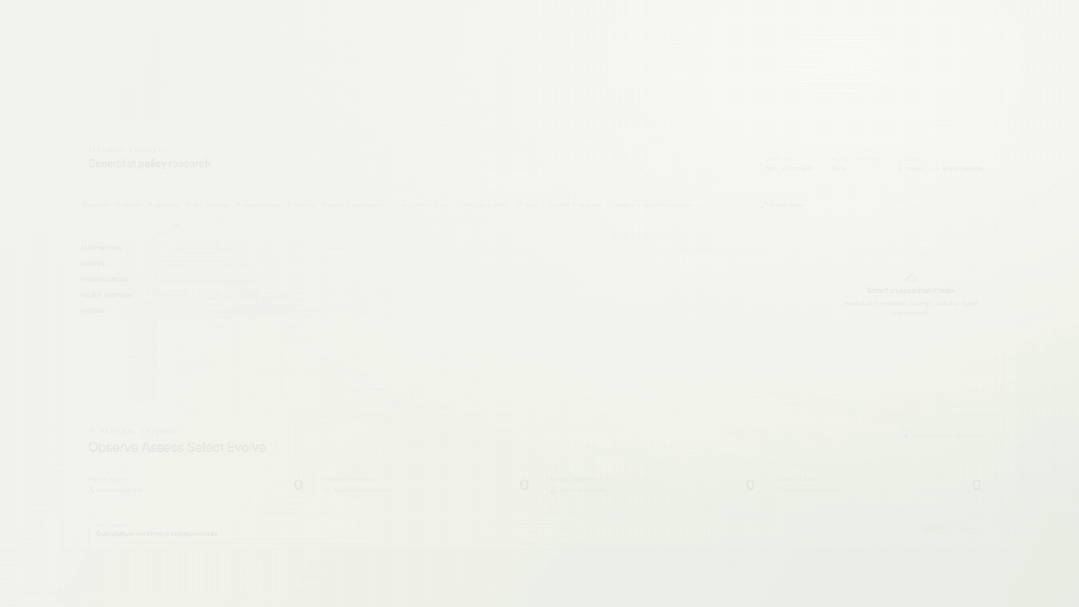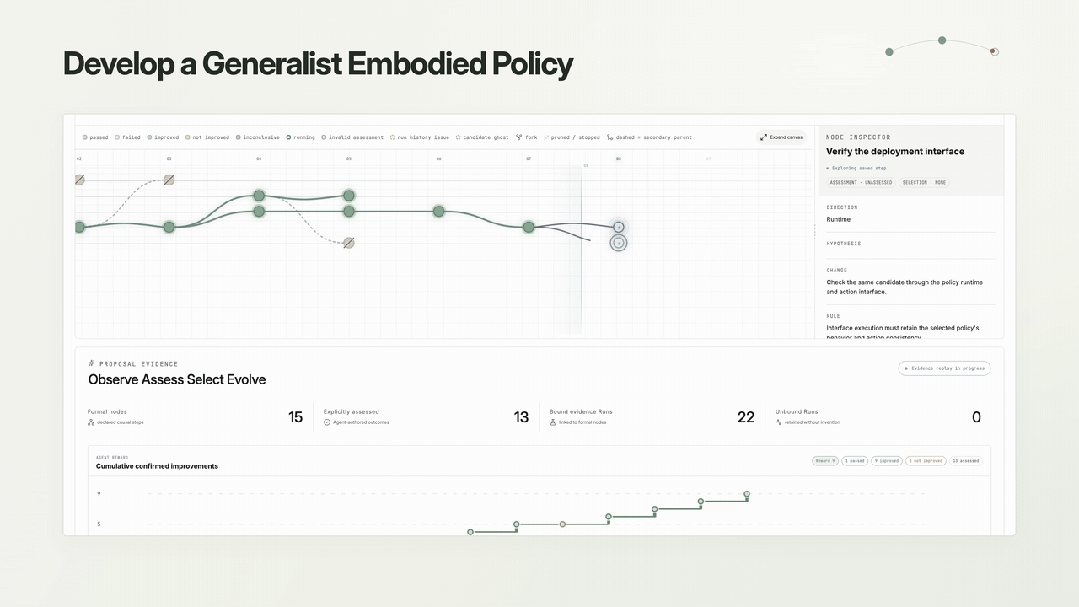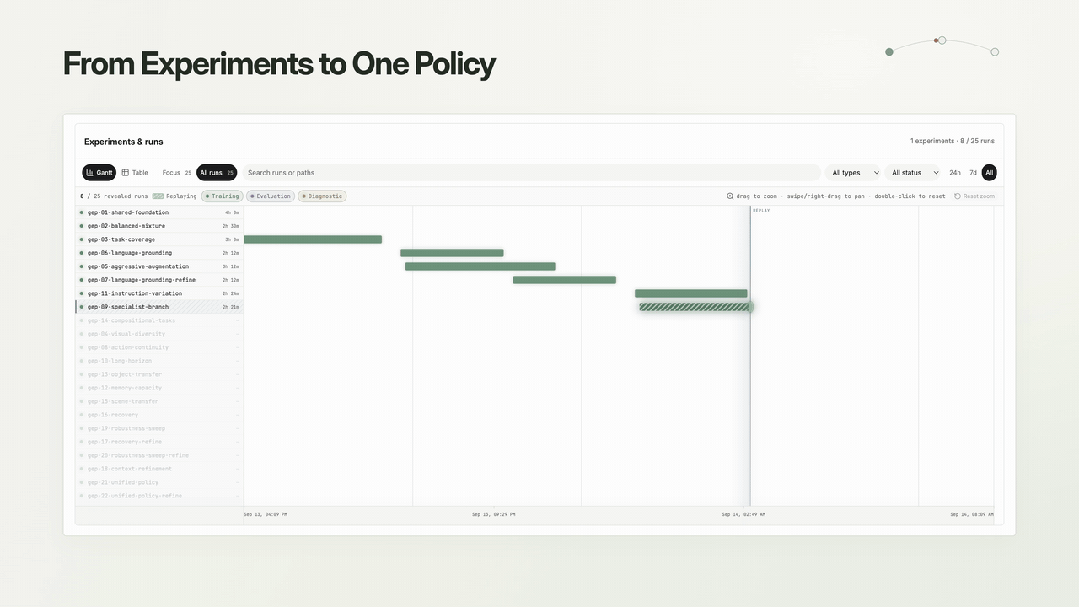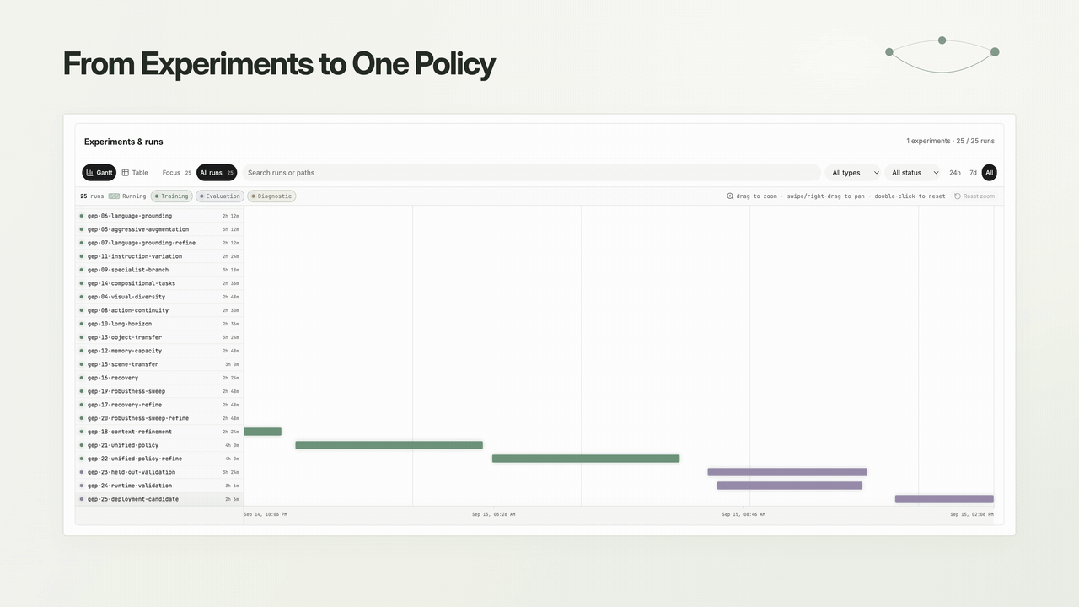
Noch beeindruckender ist, dass das Forschungsziel von AutoResearch nicht nur das Modell selbst ist, sondern auch der Forschungsprozess selbst.
Auf Datenebene: Es führt selbst Experimente zur Datenmischung durch und vergleicht, welche Kombinationen von Aktionsdaten die Schwachstellen des Modells verbessern können, um die Frage zu beantworten: „Mit welchen Daten soll das Modell als Nächstes trainiert werden?“
Auf Modellebene: Bei langen Aufgaben sucht es selbstständig nach dem perfekten Gleichgewicht zwischen „Speicherkapazität“ und „Betriebsaufwand“.
Auf Bereitstellungsebene: Es untersucht sogar die Ausführungslänge von vorhergesagten Aktionen und erforscht die beste Strategie zwischen der Vorhersage des Modells und der tatsächlichen Bereitstellung.
Jede Experimentierrunde verbessert das Modell und ebnet gleichzeitig den Weg für die nächste Forschungsrunde.
Das leistungsstärkste allgemeine physische Schnellsystem der Welt
Unterstützt durch dieses leistungsstarke automatische Forschungssystem entwickelt Simate gerade ein „überlegenes“ Modell: ein allgemeines physisches Schnellsystem für die Generalisierung ohne vorheriges Training (Zero-Shot).
Wenn Sie ihre neueste Demonstration auf echten Geräten gesehen haben, werden Sie zweifellos beeindruckt sein.
Bei komplexen langfristigen Aufgaben zeigt der Roboterarm unglaubliche Gedächtnisleistung, hochpräzise Bedienfähigkeit und Generalisierungsfähigkeit. Man kann sagen, dass er die physische Welt „versteht“.
Dahinter stehen zwei zentrale Kernideen im Design des Modells von Simate.
Erstens: 4D-physische Wahrnehmung.
Ein Roboter, der Aufgaben ausführen soll, muss die Physik verstehen.
Simate hat räumliche (3D) und zeitliche (1D) Variablen wie Tiefe, Geometrie, Bewegung, Verdeckung und Kontaktbeziehungen tief im Modell verankert. Durch effiziente visuelle Kodierung und raumzeitliche Modellierung haben sie den Betriebsaufwand stark reduziert.
Das bedeutet, dass sie die Obergrenze der Größe von Modellen, die auf Endgeräten bereitgestellt werden können, auf das Maximum steigern wollen. Das Modell soll nicht nur „groß“, sondern auch „schnell“ sein.
Zweitens: Hierarchisches zeitliches Gedächtnismechanismus.
Viele Roboter vergessen im Laufe der Arbeit, was sie zuvor getan haben, oder das System gerät ins Stocken, weil zu viele historische Informationen verarbeitet werden. Simate hat einen ausgeklügelten Filtermechanismus entwickelt, der sich auf „Gedächtnis für den Fortschritt der Aufgabe“, „Verfolgung des kontinuierlichen Zustands“ und „sofortige Rückmeldung zu Veränderungen“ konzentriert.
Das Modell kann sich sowohl an die gerade stattgefundenen Ereignisse erinnern als auch schnell auf unerwartete aktuelle Situationen reagieren.
Auf Basis nur eines einzigen Kontexthinweises kann das Modell seine Fähigkeiten bei neuen Aufgaben und neuen Objekten wiederverwenden; bei Fehlern passt es sich selbst mithilfe historischer Informationen an; feine Bedienvorgänge mit Dutzenden von Schritten werden in einem Zug ausgeführt.
Das ist der Fortschritt vom „Lernen aus Demonstrationen“ zur „langfristigen Ausführung“. In der zukünftigen Planung wird dieses leistungsstärkste „physische Schnellsystem“ mit dem „langsamen System“ für die übergeordnete Schlussfolgerung zusammenarbeiten, um das Ziel der vollständigen allgemeinen Bedienung mit wenigen oder gar keinen Trainingsdaten zu erreichen.
Wie groß ist dieses Modell genau? Wie viele Parameter hat es? Simate gibt bekannt, dass diese Angaben in einem detaillierten Bericht in Kürze veröffentlicht werden.
Wir laden Sie ein, unsere Rechenressourcen mit Tausenden von GPUs zu nutzen
Rückblickend auf die letzten Monate ist die rasante Entwicklung von Simate beeindruckend.
Eine Gruppe von Spitzenfachleuten hat mit großen Summen an Kapital nicht nur einfache Demonstrationen von Roboterarmen zum Eingießen von Wasser erstellt, sondern direkt die tiefsten Probleme der Branche angegangen und ein RSI-System entwickelt.
Das erinnert an die Bedeutung des Namens Simate – „Siliziumpartner“.
In ihrer Vision steht geschrieben: „Silicon evolving with humanity.“ (Intelligenz auf Siliziumbasis entwickelt sich gemeinsam mit den Menschen weiter).
In der Roadmap von Simate gibt es eine klare Drei-Phasen-Strategie.
Phase 1: Schwache RSI (bereits validiert). Menschen legen Ziele fest, der Agent führt die Arbeit automatisch aus. Der erste Platz in RoboDojo ist der