Ist der „Allzweckroboter“ eine falsche Annahme? Die Schwarmintelligenz entwickelt sich zum neuen Fokus der Branche für verkörperte KI und ist zugleich die größte Hoffnung der gesamten Industrie.
Auf der CONFLUENCE Collective Intelligence Conference, die während der World Robot Conference 2026 stattfindet, versammeln sich mehr als 60 Wissenschaftler und Praktiker aus den Bereichen Robotik, Drohnen und KI, um gemeinsam über „die nächste Stufe der Intelligenz“ zu diskutieren. Diese Branchenexperten erwähnen häufig einen Begriff, der vielen vielleicht unbekannt ist – Collective AGI (Kollektive Allgemeine Künstliche Intelligenz).
Was ist also kollektive Intelligenz? Wörtlich verstanden scheint kollektive Intelligenz viele Roboter zu sein, die in einem gemeinsamen Raum platziert sind, synchrone Aktionen ausführen und gemeinsam Aufgaben erledigen – aber das ist nur Schwarmsteuerung, keine echte kollektive Intelligenz, zwischen beiden besteht ein grundlegender Unterschied.
Lei Tech (ID: leitech) ist der Ansicht, dass Fachleute in der Branche die technischen Wege und die szenarische Umsetzung der kollektiven Intelligenz diskutieren, weil Roboter zunehmend aus Laboren und Veranstaltungsbühnen in industrielle und häusliche Umgebungen einziehen. Das gesamte Branchenproblem besteht nicht nur darin, Roboter intelligenter zu machen, sondern vor allem darin, eine Gruppe von Robotern so zu koordinieren, dass sie komplexere Aufgaben gemeinsam erledigen können.
Von der individuellen Alleskönnerfähigkeit zur Teamarbeit
Im Vergleich zu humanoiden Robotern erfordert das Design von Rad-Fuß-Robotern mit mechanischem Arm keine Berücksichtigung der dynamischen Balance, hat einen geringeren Energieverbrauch und niedrigere Kosten, eine höhere Arbeitseffizienz und eignet sich besser für die frühzeitige Verbreitung von industriellen und häuslichen Robotern. Dennoch bestehen Robotikunternehmen darauf, dass humanoide Roboter die optimale Lösung sind, hauptsächlich weil humanoide Roboter eine stärkere „Generalisierungsfähigkeit“ besitzen.
Theoretisch können humanoide Roboter fast alle Aufgaben erledigen, die auch Menschen bewältigen können. Diese Allgemeinverwendbarkeit ist mit Rad-Fuß-Robotern und mechanischen Armen nicht zu erreichen.
Wenn jedoch ein einzelner humanoider Roboter gleichzeitig Aufgaben wie Inspektion, Transport, Montage und Reinigung erledigt, steigen die Kosten für Hardware und Training exponentiell, und die Verbesserung der Fähigkeiten großer Modelle unterliegt Grenzeffekten. Selbst bei fortlaufender Iteration von VLA und Embodied Large Models unterliegen einzelne Roboter weiterhin physischen Einschränkungen.
(Quelle: Generiert von Doubao AI)
Die kollektive Intelligenz verbindet verschiedene Arten von Robotern zu einem geschlossenen Kreislauf, verteilt komplexe Aufgaben an die jeweils passenden Robotertypen und verlangt nicht, dass jeder Roboter ein „Alleskönner“ ist.
Darüber hinaus werden im Schwarmsteuerungsmodus alle Anweisungen dazu, wohin jeder Roboter gelangen soll und welche Aufgabe er auszuführen hat, von einem zentralen System ausgegeben. Je mehr Geräte vorhanden sind, desto schwieriger wird die Steuerung und Kommunikation. Sobald das zentrale System Probleme aufweist, kann der gesamte Schwarm beeinträchtigt werden.
Im Modus der kollektiven Intelligenz sind Menschen für die Vorgabe von Zielen und Regeln verantwortlich, große Modelle übernehmen die Informationsverarbeitung und Entscheidungsfindung, und Roboter führen die konkreten Aufgaben aus. Während der Ausführung tauschen Roboter untereinander Informationen aus und passen ihre Ausführungspläne an die tatsächlichen Gegebenheiten an.
Yu Huan, Mitbegründer von Differential Intelligence Flight (Hangzhou), führt ein Beispiel an: Mehrere Drohnen durchsuchen getrennt verschiedene Gebiete. Wenn sie auf physische Hindernisse stoßen, benachrichtigen sie die mobilen mechanischen Arme, um das Problem zu lösen. Die Drohnen und die mobilen mechanischen Arme bilden ein Arbeitsteam: Die Drohnen sind für die Beobachtung der Situation zuständig, die mobilen mechanischen Arme für die konkrete Durchführung der Arbeiten.
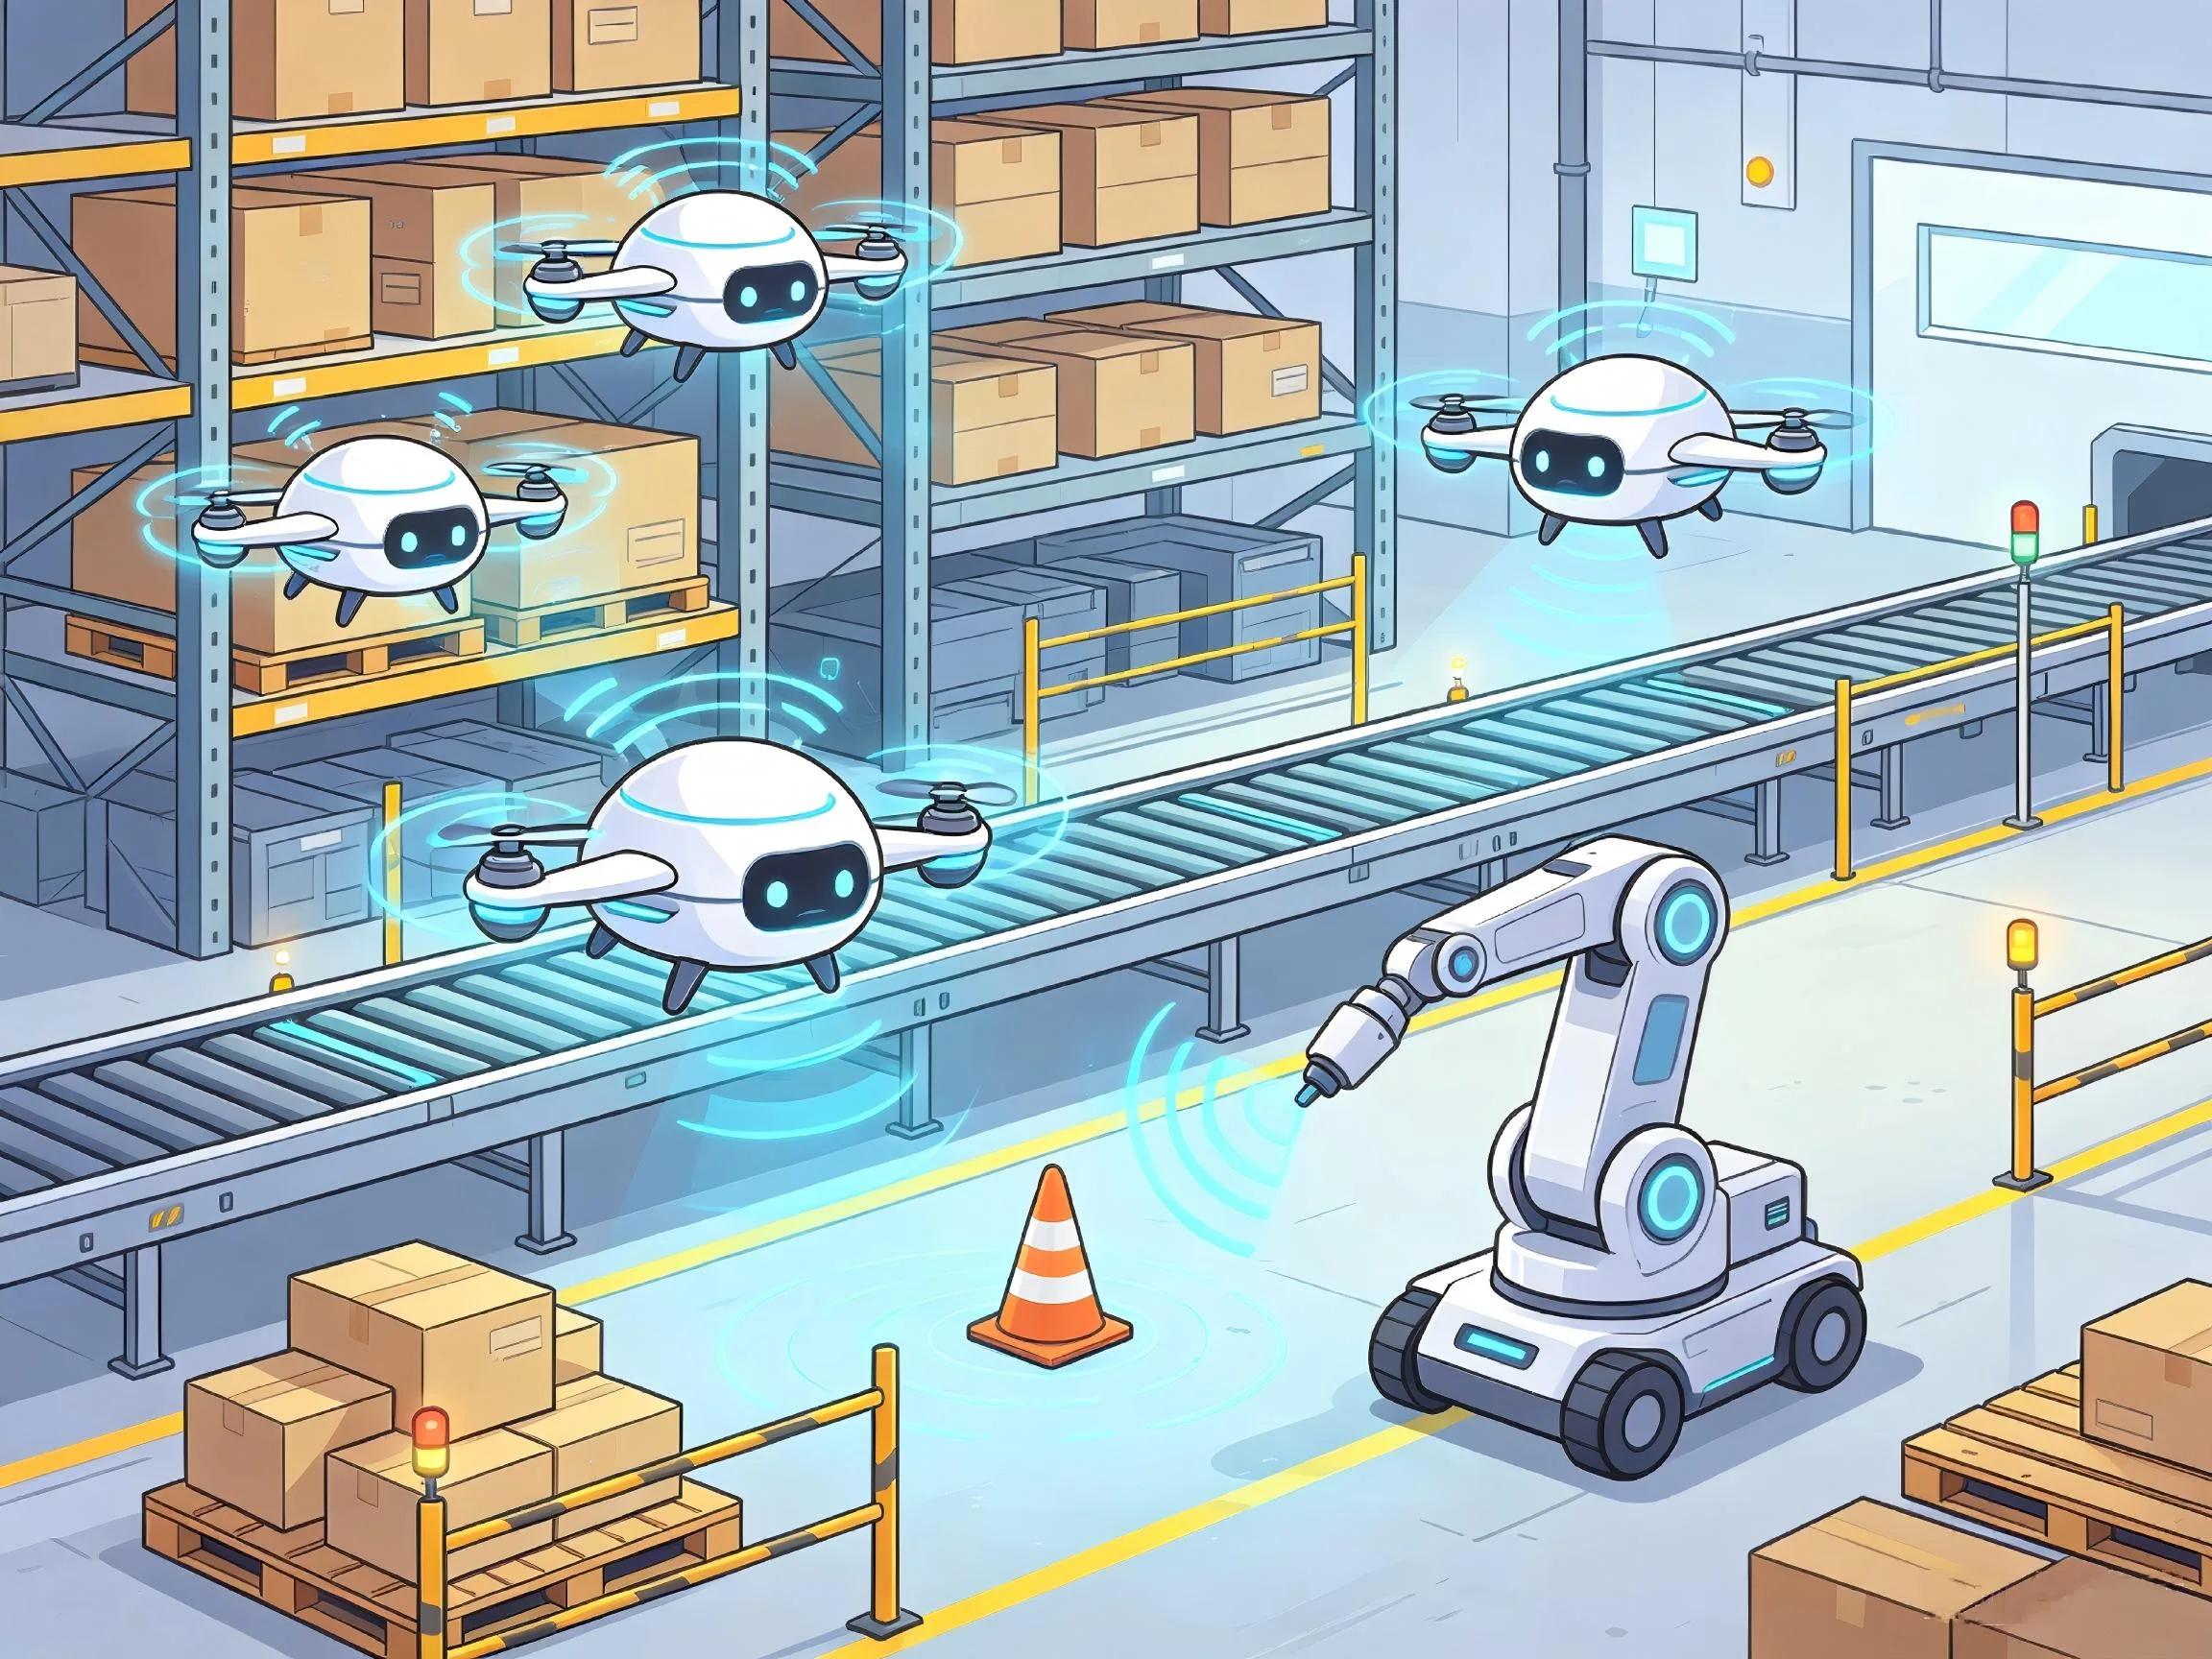
(Quelle: Generiert von Doubao AI)
Dieses Arbeitsmodell ähnelt einem Ameisenkolben mit verteilter Architektur, die kein zentrales Gehirn zur Steuerung des Gesamtsystems benötigt. Ameisen können untereinander Informationen austauschen und gemeinsam Aufgaben wie Nahrungssuche, Brückenbau und Kampf erledigen. Jedes Individuum kann Informationen sammeln und verarbeiten, denken und Entscheidungen treffen – es ist nicht mehr erforderlich, dass alle das gleiche Verhaltensmuster ausführen.
Bei der Umsetzung in industrielle Szenarien können eine Reihe kostengünstiger heterogener Roboter mit spezialisierten Einzelfertigkeiten durch koordinierten Schwarmbetrieb komplexe Aufgaben erledigen, wodurch die Anforderungen an die Hardware und die großen KI-Modelle einzelner Roboter gesenkt werden. Selbst wenn einzelne Roboter beschädigt werden oder die Kommunikation unterbrochen wird, überträgt das System die Aufgaben automatisch an andere freie Individuen, sodass die Aufgaben nicht direkt abgebrochen werden. In risikoreichen Szenarien wie Mineninspektion, Stromnetzwartung und Katastrophensuche ist diese Eigenschaft ein Vorteil, den einzelne Roboter nicht bieten können.
Die Umsetzungshürden überwinden – ist kollektive Intelligenz die große Hoffnung der gesamten Branche?
Am 28. August veröffentlichte Dr. Wang Hao, Senior Vice President von Deep Kaihong, auf der 2026 China International Big Data Industry Expo, die vom Nationalen Datenbüro veranstaltet wurde, die Beta-Version von M-Robots OS 3.0.
Als erstes verteiltes heterogenes Mehrroboter-Kooperations-Betriebssystem des Landes, das auf OpenHarmony als Basis aufbaut, legt die Beta-Version von M-Robots OS 3.0 keinen Schwerpunkt mehr auf die Verbesserung einzelner Fähigkeiten, sondern fokussiert sich vollständig auf die kollektive Intelligenz.
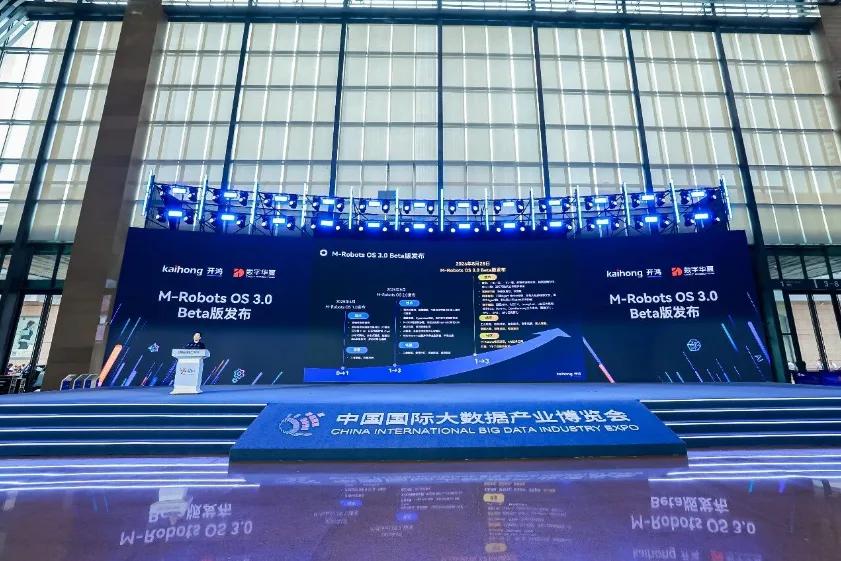
(Quelle: Offizielle Website von Deep Kaihong)
Das neue Agent-Native-Framework und das darauf basierende M-Claw unterstützen Funktionen wie die selbstständige Netzwerkbildung mehrerer Roboter, verteilte gemeinsame Nutzung von Fähigkeiten und dynamische Aufgabenverteilung, sodass Roboter eine autonome Kooperation auf Agent-Ebene erreichen.
Wang Hao nannte mehrere praktische Umsetzungsszenarien als Beispiel: Zum Beispiel kann im Szenario der Parkinspektion der Hain-Inspektionsroboter, der mit M-Robots OS ausgestattet ist, mit Drohnen zusammenwirken und ein luft-boden-integriertes Sicherheitssystem für den Park bilden. Wenn Situationen wie unbefugter Zutritt oder Brände erkannt werden, koordiniert das System andere Geräte in der Umgebung, prüft und analysiert die von mehreren Geräten gesammelten Informationen und benachrichtigt den nächsten Bodenroboter, um die Angelegenheit zu bearbeiten.
Dennoch bestehen noch Unterschiede zwischen Demonstrationsszenarien und der Realität. Die Protokolle und Steuerungsschnittstellen von Robotern verschiedener Marken sind nicht einheitlich, sodass sie Aufgabenanweisungen kaum direkt verstehen können. Die allgemeine Kooperationsbasis ist noch nicht ausgereift, und bei der dezentralen selbstständigen Architektur können unvorhersehbare kollektive Verhaltensweisen auftreten. Daher benötigt die Branche ein einheitliches Standardsystem.
Als eines der führenden chinesischen Robotikunternehmen hat UBtech die Einreichung des Standards „Steuerungsspezifikation für Schnittstellen von kooperativen Systemen für körpergebundene kollektive Intelligenz im industriellen Bereich – wichtige grundlegende Technologien der künstlichen Intelligenz“ (Projektplan-Nr.: 2026-1078T-YD) federführend geleitet, der erfolgreich genehmigt wurde. Es ist der erste branchenspezifische Standard in China für industrielle Szenarien, der sich auf den Bereich der körpergebundenen intelligenten Kooperation konzentriert und vom Technischen Komitee für Standardisierung der künstlichen Intelligenz des Ministeriums für Industrie und Informationstechnologie (MIIT/TC1) verwaltet wird.
Vor kurzem wurde ein 10-minütiges Demonstrationsvideo von Robotern in der Branche viral. Die beiden im Video gezeigten Roboter sind Unitree G1 und Agibot Yuanzheng A3. Das Video wurde so populär, weil beide Roboter mit einem geheimnisvollen großen Modell ausgestattet sind: Sie können nicht nur Hausarbeiten erledigen, sondern Unitree G1 und Agibot Yuanzheng A3 arbeiten auch zusammen, um die Aktion durchzuführen, bei der Agibot Yuanzheng A3 Unitree G1 einen Schal umlegt.
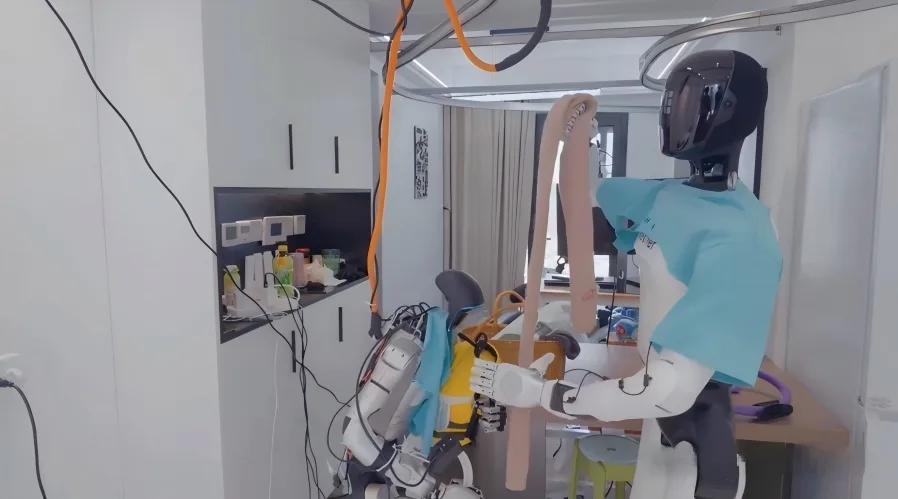
(Quelle: Screenshot von Bilibili)
Es gibt keine voreingestellten Anweisungen, und niemand hat die Arbeit für die beiden Roboter aufgeteilt. Sie können sich gegenseitig verstehen, beurteilen, wer besser für eine bestimmte Aufgabe geeignet ist, und wenn ein Roboter auf Schwierigkeiten stößt, bietet der andere Roboter aktiv Hilfe an. Diese Fähigkeit zur kooperativen Arbeit beeindruckt uns weit mehr, als wenn eine Gruppe von Robotern nach fest programmierten Abläufen tanzt.
Der neue Standard, der von UBtech federführend eingereicht wurde, soll an Roboter verschiedener Marken und Architekturen angepasst werden, sodass sie einen Datenaustausch und kooperative Arbeit realisieren können, ohne dass sie unbedingt das gleiche System oder das gleiche große Modell ausführen müssen.
Im Hinblick auf die Produktumsetzung ist der vollformatige industrielle humanoide Roboter Walker S2 von UBtech bereits mit BrainNet 2.0 (Gruppenhirn-Netzwerk 2.0) und der Agent-Technologie Co-Agent ausgestattet. Er kann nicht nur Aufgaben unabhängig ausführen, sondern auch als dynamischer Knoten mit anderen Robotern zusammenarbeiten.
Bisher hing die Kooperation von Robotern stark von geschlossenen Ökosystemen mit gebundener Hardware und Software, herstellereigenen Architekturen und privaten Protokollen ab. Dadurch war die Kooperation mehrerer Geräte nur auf das System einer einzelnen Marke beschränkt, und der Schwarmbetrieb über verschiedene Marken und Robotermodelle hinweg war für den kommerziellen Einsatz kaum möglich, was den Mehrwert der kollektiven Intelligenz für verschiedene Szenarien einschränkte.
Die aktuelle Robotikindustrie befindet sich an einem delikaten Wendepunkt: Hardware-Körper, Servomotoren und geschickte Hände werden ständig weiterentwickelt, die Leistung einzelner Prototypen wird immer beeindruckender, aber die großflächige kommerzielle Umsetzung schreitet nur langsam voran. Hohe Kosten und Schwierigkeiten bei der Anpassung an verschiedene Szenarien sind die beiden größten Hindernisse, und bei der Nutzung in echten unstrukturierten Umgebungen treten schnell Schwächen zutage.
Die kollektive Intelligenz senkt die Anforderungen an die Fähigkeiten einzelner Roboter, sie kann sowohl die Einsatzkosten von Robotern senken als auch die Anpassungsfähigkeit an komplexe Szenarien verbessern, und ihre dezentrale Eigenschaft erhöht zudem die Systemstabilität. Der neue von UBtech federführend beantragte Standard soll die Barrieren zwischen verschiedenen Marken und Architekturen durchbrechen, sodass jedes Robotikunternehmen seine eigenen Vorteile voll ausschöpfen und die Vorteile aller Unternehmen zusammenführen kann, um die szenarische Umsetzung von Robotern zu beschleunigen.
Erste Umsetzung in vertikalen Szenarien – großflächiger kommerzieller Einsatz braucht noch Zeit
Die große Popularität der kollektiven Intelligenz zeigt, dass die Branche nicht mehr darauf fixiert ist, einen allmächtigen Superroboter zu entwickeln, sondern stattdessen auf die Kooperation heterogener Agenten setzt, um die vielfältigen realen Aufgaben der physischen Welt zu bewältigen.
Es ist zu beachten, dass die meisten Fälle autonomer Kooperation über verschiedene Robotermodelle hinweg derzeit noch auf kleine Labordemonstrationen beschränkt sind. Wenn man sie auf echte Produktionslinien und Außeneinsatzszenarien mit Dutzenden von Geräten ausweitet, werden Probleme wie Schwankungen der Kommunikationslatenz, Entscheidungshalluzinationen großer Modelle und Abweichungen bei der Übertragung von Simulationen in die Realität vervielfacht.
(Quelle: Generiert von Doubao AI)
Die gleichzeitige Weiterentwicklung des Betriebssystem-Basissystems und der Branchenstandards bilden genau die zwei Räder, die die Umsetzung der kollektiven Intelligenz vorantreiben. Basissysteme wie M-Robots OS lösen die ingenieurtechnischen Grundlagenprobleme bei der Gerätenetzwerkbildung und gemeinsamen Nutzung von Fähigkeiten. Die von UBtech federführend erarbeitete Schnittstellenspezifikation definiert auf Standardebene eine gemeinsame Sprache für die Interaktion heterogener Geräte. Nur wenn beide kombiniert werden, kann verhindert werden, dass die kollektive Intelligenz weiterhin im geschlossenen Ökosystem einzelner Hersteller gefangen bleibt.
Allerdings steht die kollektive Intelligenz nicht im Widerspruch zur Idee des individuellen Alleskönner-Roboters. Ersteres ist die bevorzugte Lösung für Unternehmen, um den Wert von Robotern zu steigern und die szenarische Umsetzung zu beschleunigen, während Letzteres das höchste Ziel der gesamten Branche darstellt.
Kurzfristig wird die großflächige universelle kollektive Intelligenz nicht so bald Realität werden. Die ersten Einsatzszenarien werden vertikale Bereiche mit hoher Determiniertheit wie Minen, Stromnetze und Fabrikinspektion sein. Lei Tech ist der Ansicht, dass die zukünft