Gekrönter Doppelmeister bei der „Roboter-Olympiade“: Wie ist Agibot, der keine „schwachen Fächer“ aufweist, zustande gekommen?
18 Goldmedaillen, 16 Silbermedaillen, 12 Bronzemedaillen, der erste Platz sowohl in der Goldmedaillenrangliste als auch in der Gesamtmedaillenrangliste – das ist die Ergebnisliste, die Agibot bei seiner ersten Teilnahme an den Weltmeisterschaften für humanoide Roboter 2026, die in der Branche als „Roboter-Olympiade“ bezeichnet werden, vorgelegt hat.
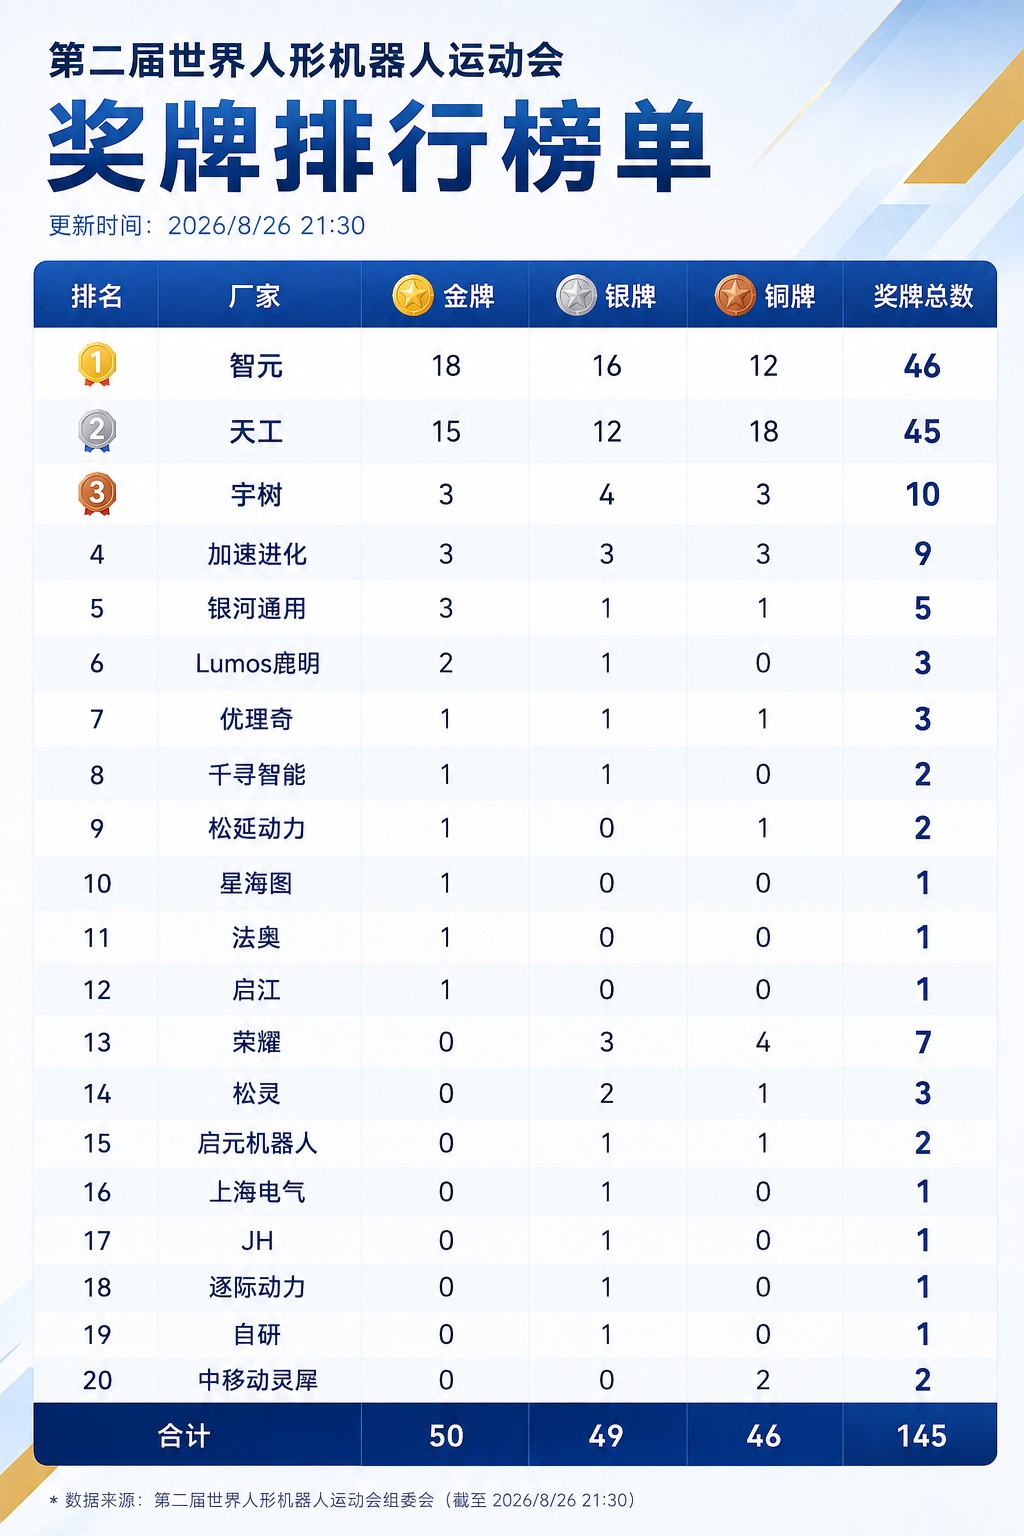
Dabei gewann die seriengefertigte Geschicklichkeitshand OmniHand 7 von 8 Goldmedaillen im Sonderwettbewerb für Geschicklichkeitshände; der Elfen-Roboter G2 holte sich 6 von 12 Goldmedaillen in den Szenenwettbewerben; die Modelle Yuanzheng A3 und Lingxi X2 erzielten zahlreiche Medaillen in Disziplinen wie Tanz, Kampfkunst, Tischtennis und Hindernislauf. Erwähnenswert ist außerdem, dass alle von Agibot eingesetzten Wettkampfmodelle Serienprodukte sind, keine eigens für den Wettkampf angepassten Prototypen.
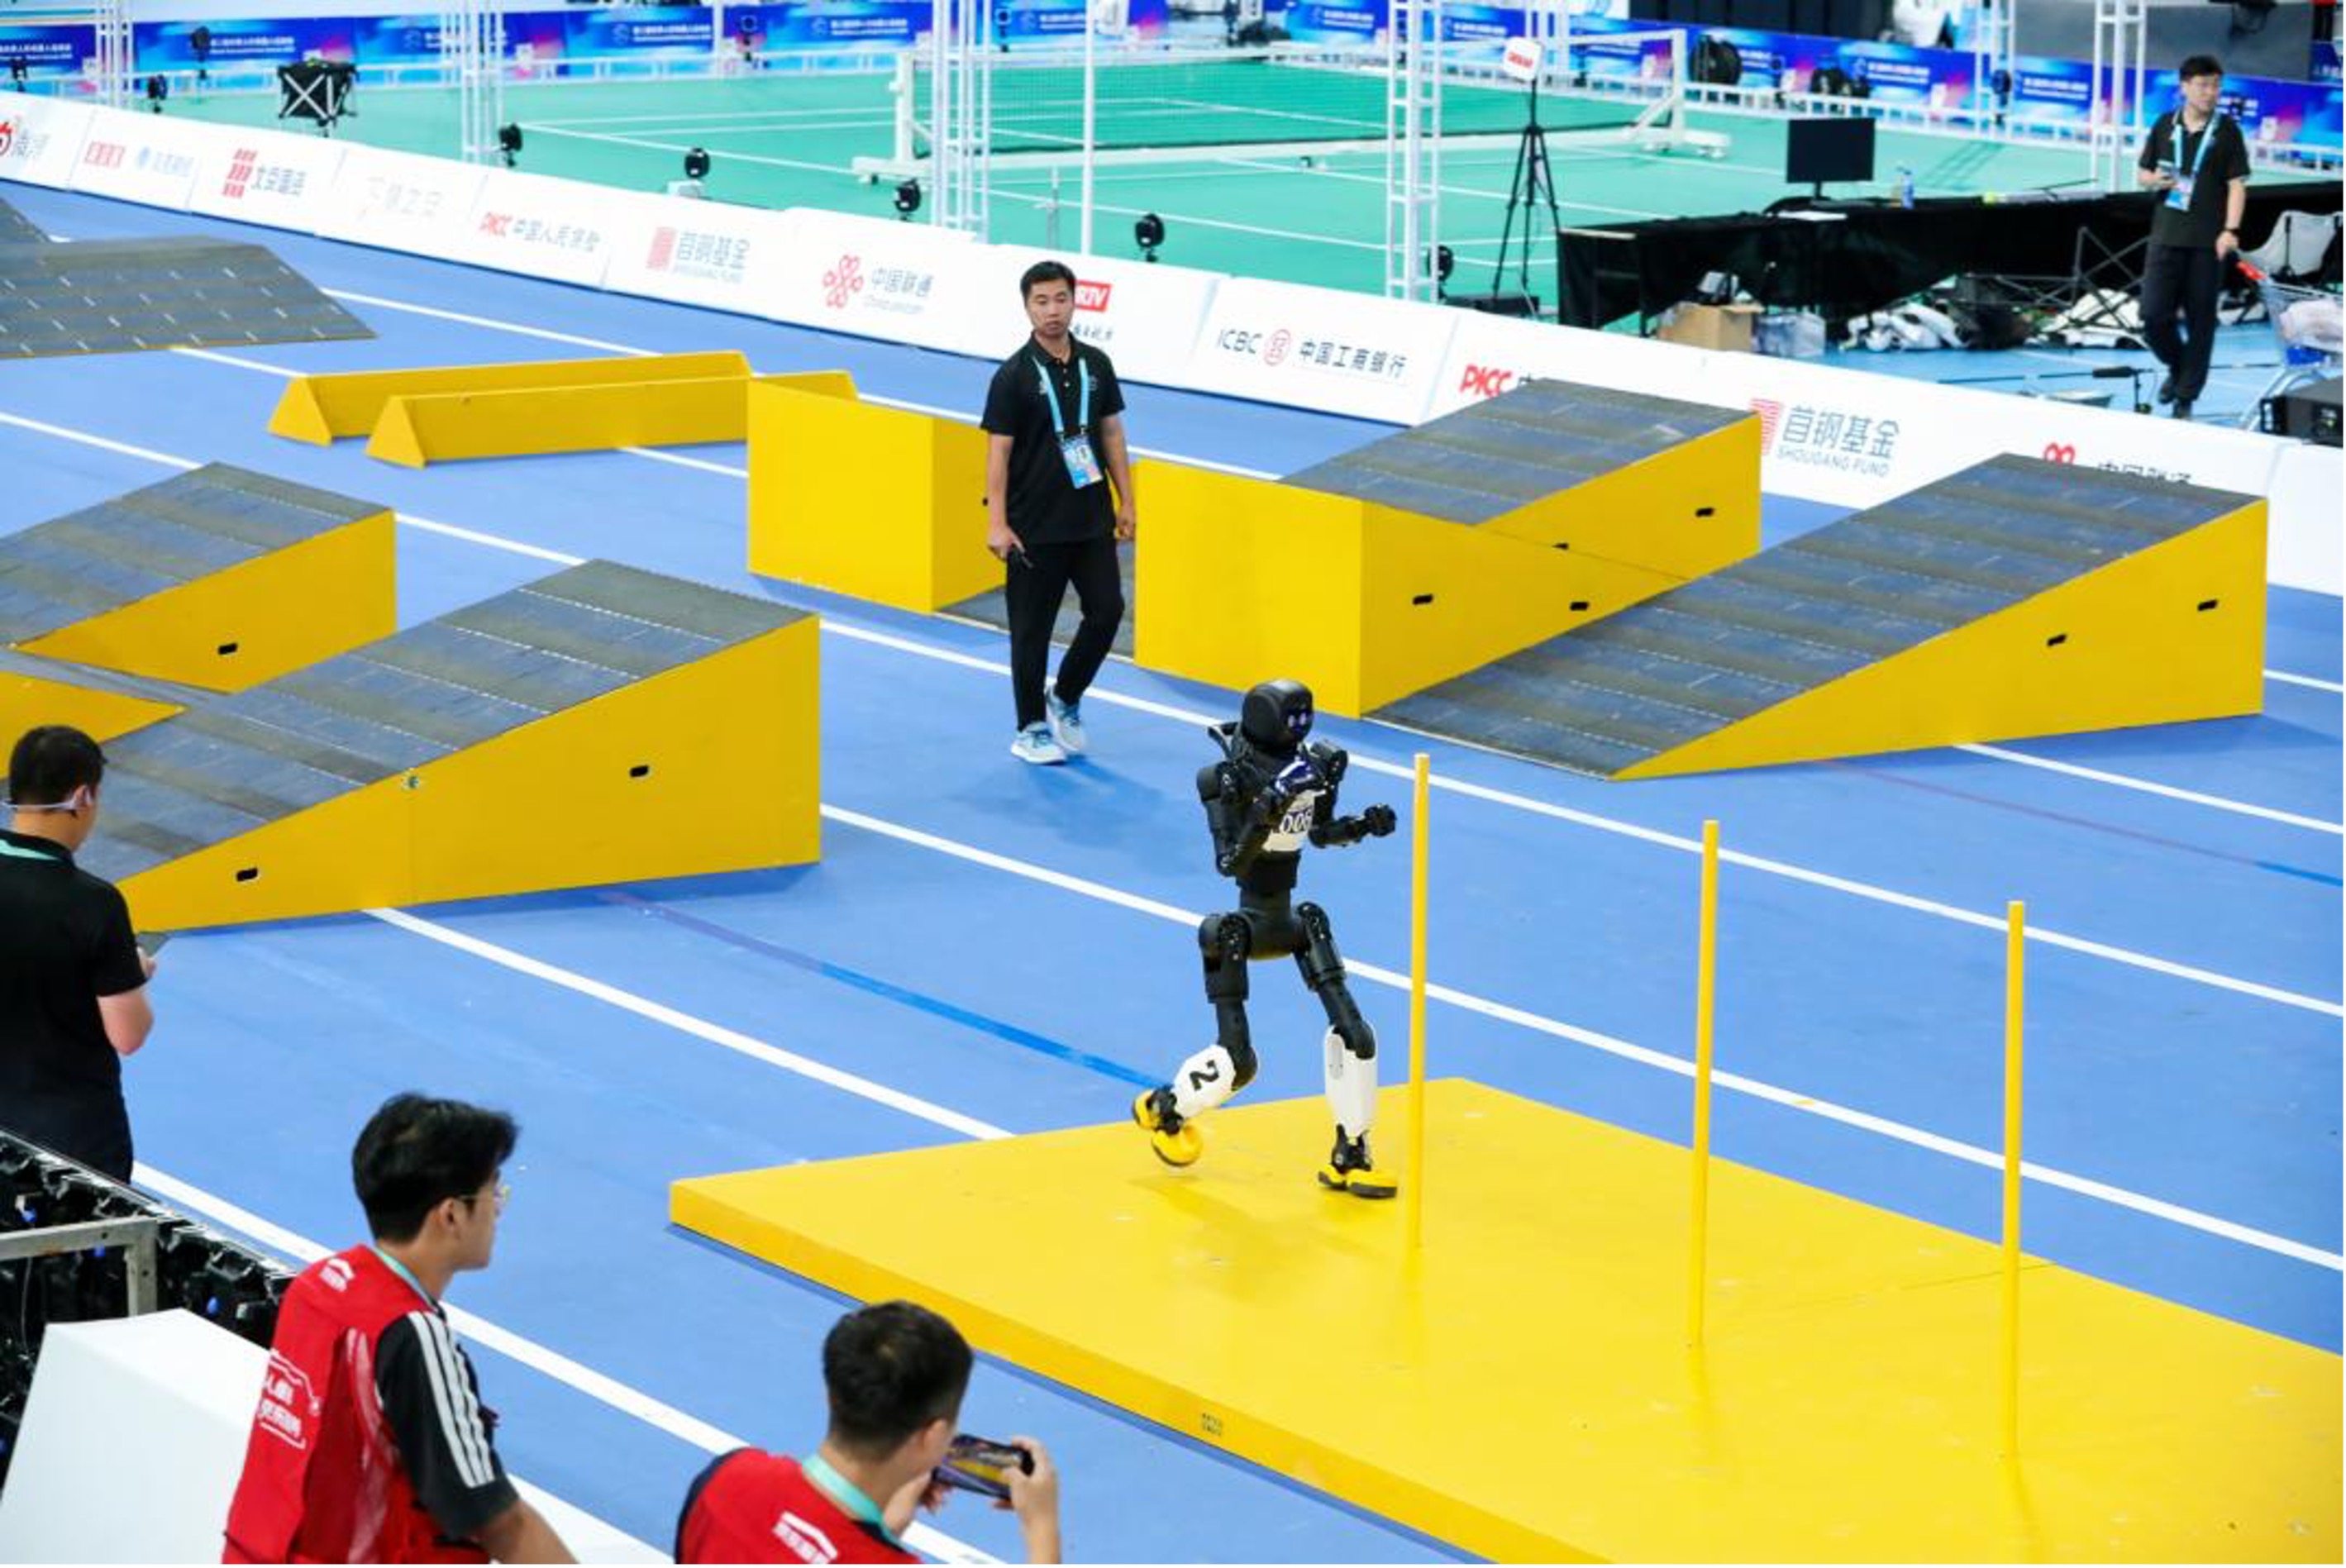
Medaillen sind das direkteste Ergebnis des Wettbewerbs, aber noch bemerkenswerter als die Anzahl der Medaillen ist die dahinter stehende branchenübergreifende Fähigkeit. Dies spiegelt auch die aktuelle Veränderung des Wettbewerbsfokus bei humanoiden Robotern wider: Nachdem die Branche in die Phase der praktischen Bereitstellung eingetreten ist, verlagert sich der Wettbewerb von einzelnen Spitzenfähigkeiten hin zu umfassenden Systemfähigkeiten.
In den vergangenen zwei Jahren stammten die am deutlichsten sichtbaren Fortschritte bei humanoiden Robotern meist von einzelnen Fähigkeiten wie Laufen, Springen, Saltos oder menschenähnlicher Interaktion. Daraus haben Roboterhersteller unterschiedliche Schwerpunkte entwickelt: Einige sind stark in der Körperkonstruktion und Bewegungssteuerung, andere legen Wert auf große Modelle und Interaktion, wieder andere konzentrieren sich auf geschickte Manipulation. Aber wenn Roboter tatsächlich in Einsatzszenarien wie Fabriken, Einkaufszentren und öffentlichen Einrichtungen eingesetzt werden, treten die Aufgaben nicht getrennt nach technischen Modulen auf. Die Roboter müssen gleichzeitig Umfeldwahrnehmung, Aufgabenplanung, Fortbewegung und Objektmanipulation durchführen und mit Kollisionen, Abweichungen und unerwarteten Änderungen umgehen.
Das bedeutet, dass humanoide Roboter mit deutlichen „Schwachstellen in einzelnen Bereichen“ kaum noch die Anforderungen der Bereitstellungsphase erfüllen können. Die Spitzenleistung in einzelnen Fähigkeiten mag bestimmen, ob ein humanoider Roboter beeindruckende Momente erzeugen kann – aber ob Wahrnehmung, Entscheidungsfindung, Manipulation, Bewegung und das technische System einen stabilen geschlossenen Regelkreis bilden, entscheidet letztendlich, ob er dauerhaft im Einsatz bleiben kann.
Ein systemischer Belastungstest für humanoide Roboter
Genau das ist die Bedeutung der neu eingeführten Szenenwettbewerbe dieser Ausgabe der Weltmeisterschaften. Bei Szenarien wie Buchsortierung, Hoteldienst und Notfallmaßnahmen im Brandfall müssen die Roboter einen gesamten Ablauf absolvieren, der der realen Arbeit nahekommt. Fehlt die Koordination zwischen den einzelnen Fähigkeiten, können sie die Aufgabe trotz hervorragender Leistung in einem einzelnen Schritt später aufgrund von Positionsabweichungen, fehlgeschlagenem Greifen oder unterbrochener Entscheidungsfindung nicht abschließen.
Am Beispiel des Notfallszenarios im Brandfall muss der humanoide Roboter eine Kette von Aufgaben erledigen: Erkennung gefährlicher Stoffe, Schließen fehlerhafter Ventile, Greifen des Feuerlöschers und Feuerlöschen. Die Schwierigkeit liegt dabei nicht nur in der Erkennung von Zielen und der Planung von Bewegungen, sondern auch darin, dass der Roboter alle Schritte reibungslos miteinander verbinden muss, während er sich bewegt, Kontakt zu Objekten hat und Last trägt.
Bei dem Feuerlöscher, der 4,5 bis 5 Kilogramm wiegt und die Tragfähigkeit der Greifwerkzeuge der meisten humanoiden Roboter übersteigt, hat Agibot die Lösung gewählt, ein zusätzliches Bauteil am Handgelenk anzubringen. Mit der strukturellen Festigkeit des Handgelenks wird der Feuerlöscher angehoben und dann in einen Aufnahmebehälter am Fahrgestell mit einer Neigung von 20 Grad gelegt, wo das Fahrgestell den weiteren Transport übernimmt. Im Wesentlichen wird das dauerhafte Tragen einer schweren Last beim Greifen in die Teilschritte Einhaken, Aufnehmen und Bewegen aufgeteilt, wodurch die Belastung des Endeffektors reduziert wird.
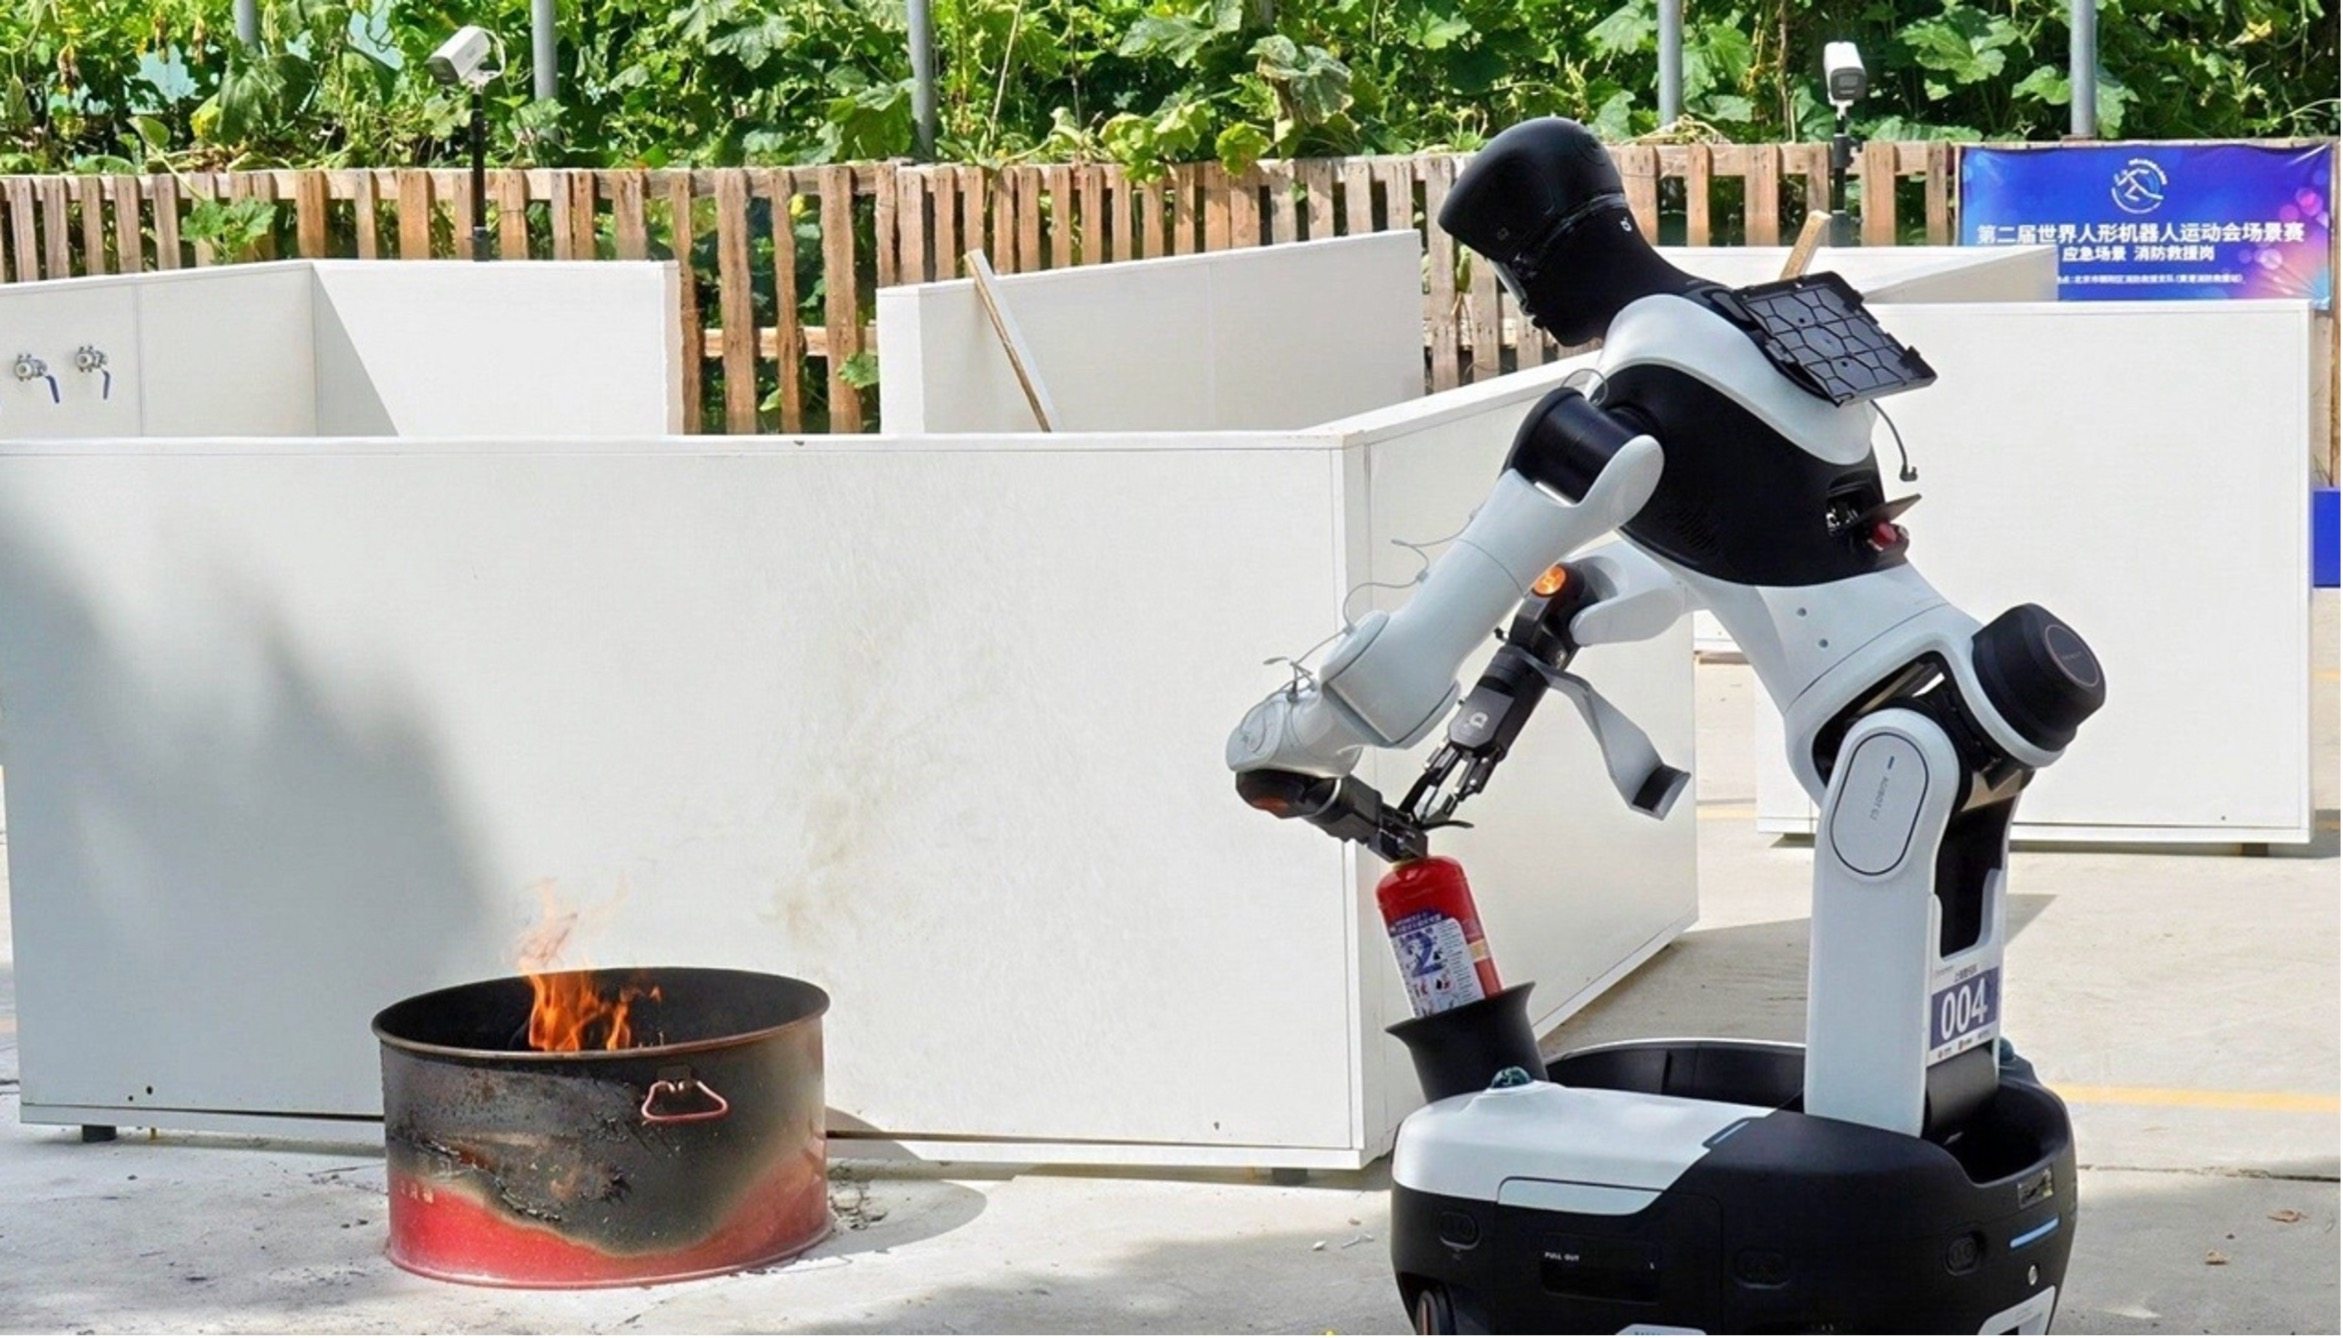
Bei der Manipulation setzt Agibot ein übergeordnetes Fernsteuerungssystem ein, das auf VR und der Abbildung inverser Kinematik basiert. Es wandelt menschliche Bewegungen in Roboterbefehle um und realisiert die Abbildung der gesamten Körperbewegung des Bedieners auf den gesamten Roboter durch Ganzkörpersteuerung. Die Kraftsteuerungsstrategie verbessert die Nachgiebigkeit und Fehlertoleranz bei Kontakt des Roboters mit der Umgebung und reduziert die Wahrscheinlichkeit von Aufgabenunterbrechungen durch leichte Kollisionen.
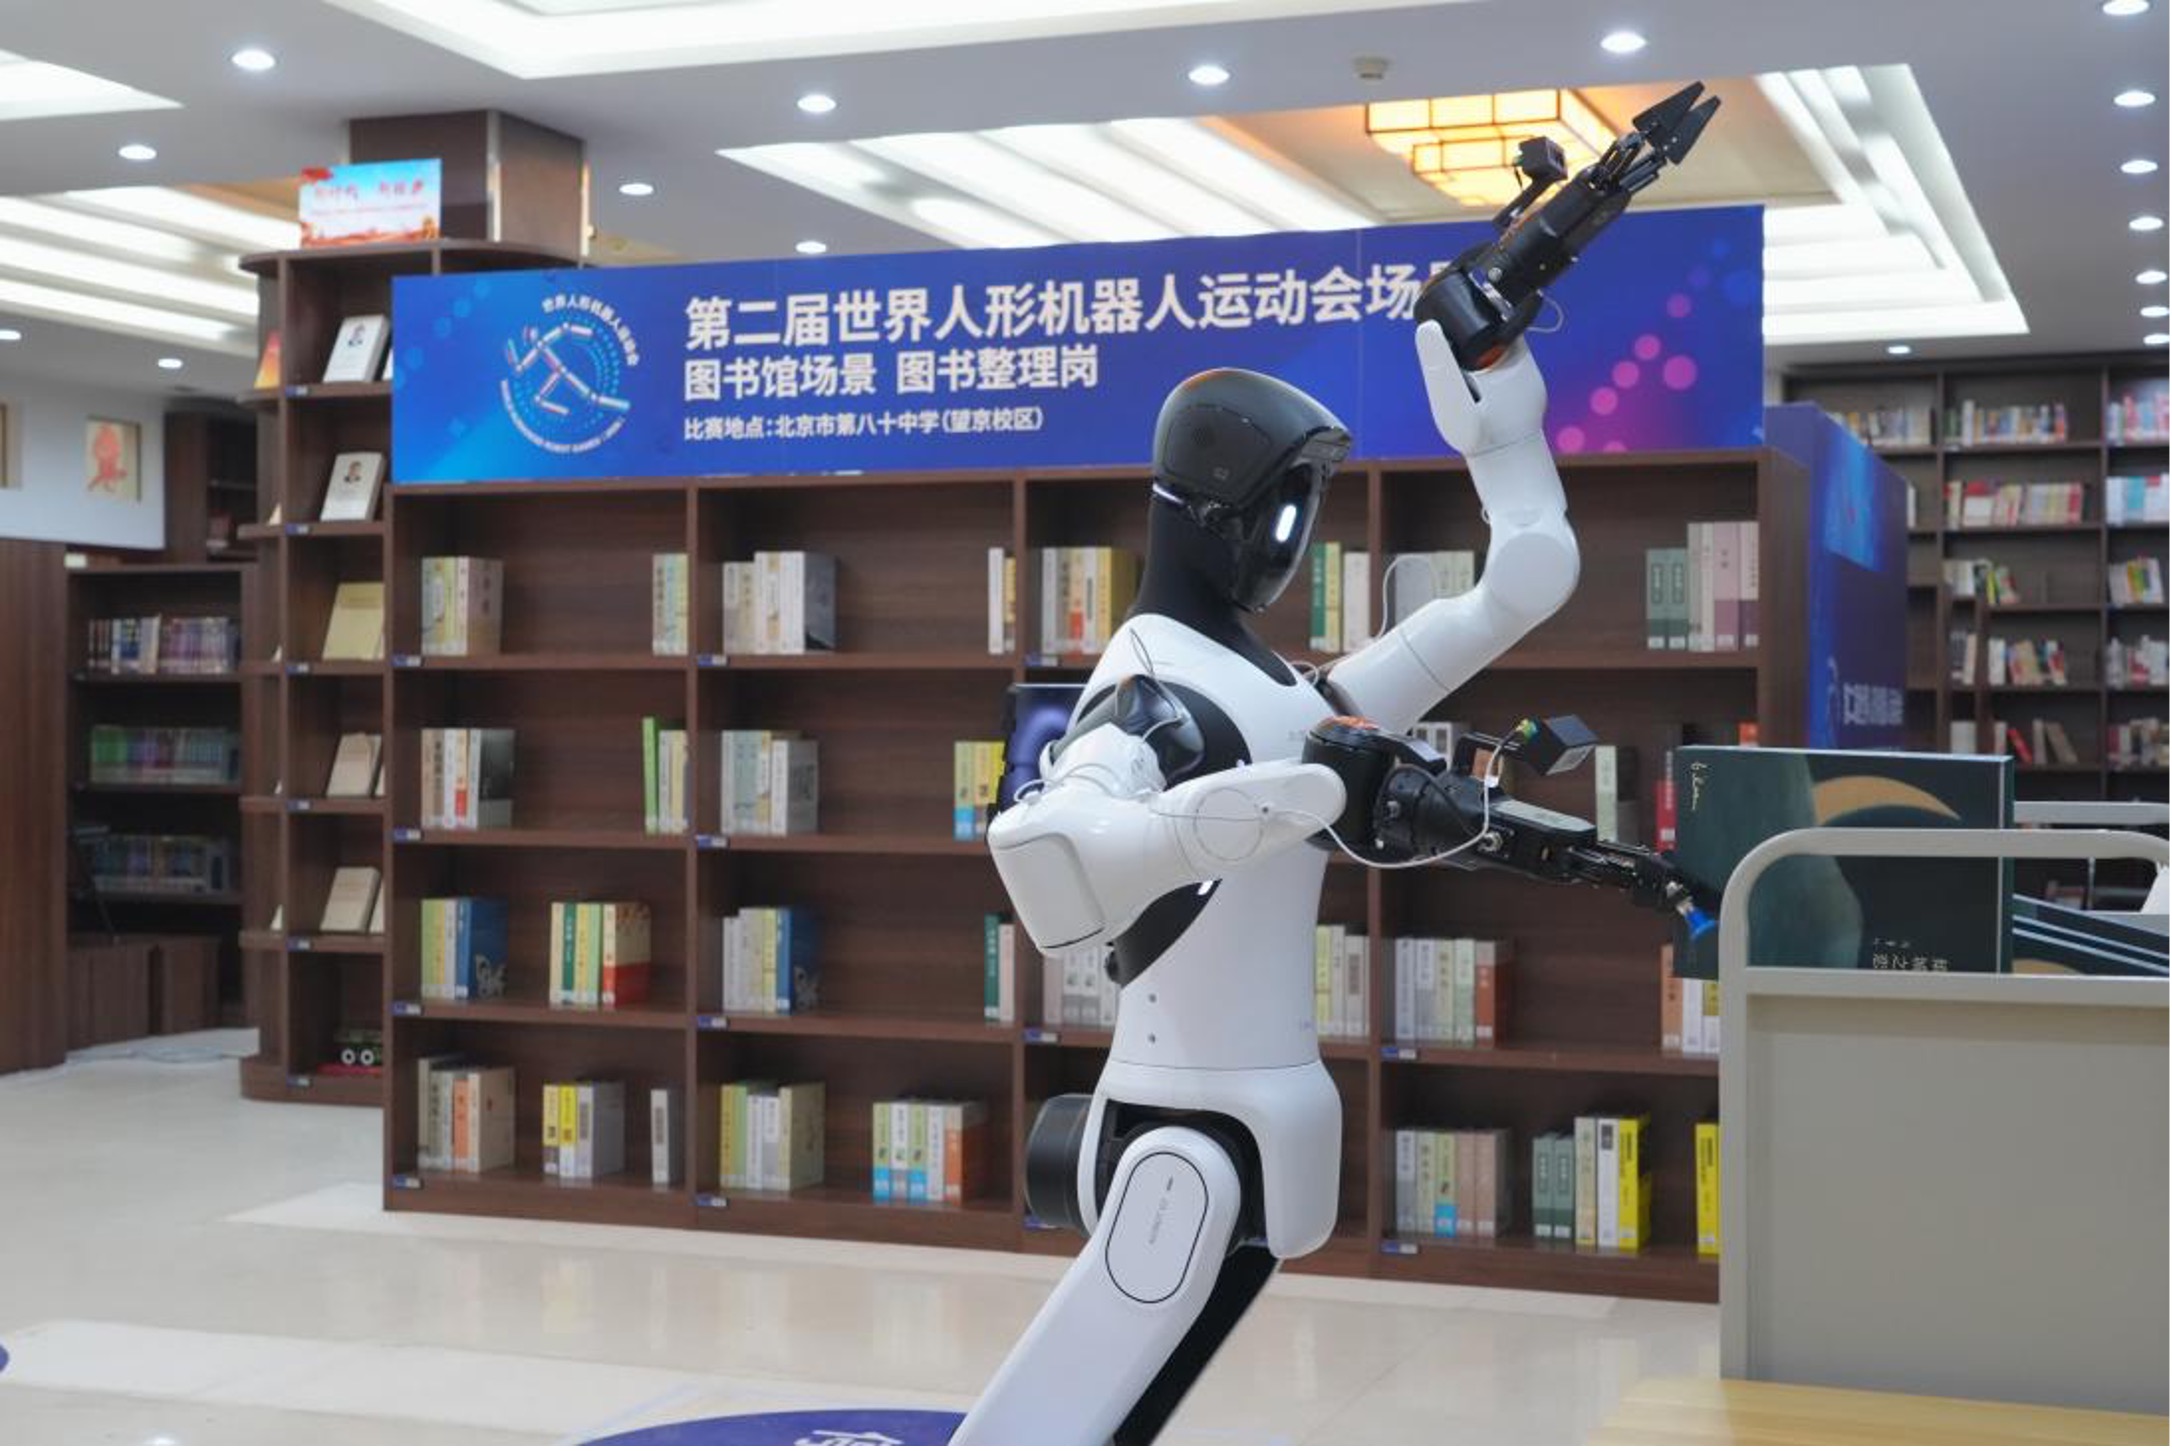
Das Szenario der Buchsortierung umfasst den Transport aus dem Lager, das Einordnen in Regale sowie die Erkennung und Korrektur falsch platzierter Bücher. Agibots Lösung besteht darin, im Voraus eine hochpräzise Karte zu erstellen und Positionen zu markieren, den Weg über Lokalisierung und Navigation zu berechnen, dann die Buchrücken-Etiketten mit einem visuellen Modell zu erkennen und alle Schritte durch ein Aufgabenentscheidungssystem zu verbinden. Die eigentliche Schwierigkeit besteht nicht darin, den Roboter einen einzigen Greifvorgang ausführen zu lassen, sondern darin, zu verhindern, dass sich kleine Abweichungen im langen Ablauf ständig verstärken.
Man sieht, dass der in der Branche der humanoiden Roboter aktuell viel diskutierte Grundsatz „Szenarien sind König“ nicht nur bedeutet, dass Roboterunternehmen um mehr Einsatzszenarien konkurrieren. Die tiefere Bedeutung liegt darin, dass Szenarien de facto zu Organisatoren technischer Fähigkeiten geworden sind: Visuelle Fähigkeiten, Bewegungssteuerung, geschickte Manipulation und Modellfähigkeiten, die bisher meist getrennt vorgeführt wurden, können erst dann zu stabiler, dauerhafter Produktivität mit sozialem und wirtschaftlichem Wert werden, wenn sie in eine konkrete Aufgabe eingebunden sind.
Für Unternehmen im Bereich humanoider Roboter hat sich damit auch der Zweck der Teilnahme an Wettbewerben verändert.
Wettbewerbe lassen sich natürlich nicht gleichsetzen mit der realen kommerziellen Bereitstellung, da der praktische Arbeitseinsatz weitere Dimensionen wie Wirtschaftlichkeit, Sicherheit und langfristige Zuverlässigkeit erfordert. Aber Wettbewerbe können in kurzer Zeit konzentriert hohe Störungen und Ausnahmesituationen erzeugen und so zu einem dichten systemischen Belastungstest für humanoide Roboter werden. Der Grundsatz „Forschung und Übung durch Wettbewerb fördern“ bedeutet im Wesentlichen, Probleme, die bei der Bereitstellung verteilt auftreten würden, gebündelt offenzulegen und die daraus gewonnenen Erfahrungen bei Anpassung, Steuerung und Entscheidungsfindung zurück in die realen Einsatzszenarien zu übertragen.
Vollständige Koordination auf derselben Basisplattform
Aus dieser Perspektive haben die Erfolge von Agibot in den Bereichen Geschicklichkeitshand, Szenenarbeit und hochdynamische Bewegung einen höheren Wert als der Meistertitel in einer einzelnen Disziplin. Denn sie zeigen nicht nur die Spitzenfähigkeit eines einzelnen Roboters, sondern die Abdeckung mehrerer Fähigkeitsbereiche wie Bewegung, Manipulation und Szenenarbeit durch das aktuelle Produkt- und Technologiesystem von Agibot.
In den Szenenaufgaben wirkt zuerst das Arbeitsintelligenzsystem von Agibot, das hauptsächlich für Aufgabenverständnis, Planung und Fähigkeitserlernung des Roboters zuständig ist.
Dabei übernimmt das Embodied Foundation Model GO die visuelle Verständnis, Befehlsauswertung und Aufgabenverallgemeinerung, das Weltmodell GE liefert eine generative Interaktionsumgebung, die den physikalischen Gesetzen entspricht, das verteilte Reinforcement-Learning-Framework Genie Evolver dient dem Lernen und der Iteration von Fähigkeiten, und der Genie Studio Agent ist zuständig für das Verstehen von Aufgaben, das Zerlegen von Schritten und die Koordination von Fähigkeiten. Bei langen Ablaufaufgaben wie Hoteldienst, Buchsortierung und Notfallmaßnahmen ermöglicht dieses System dem Roboter zu verstehen, was er tun soll und in welchen Schritten, und je nach Fortschritt der Aufgabe die entsprechenden Fähigkeiten aufzurufen.
Das Verständnis und die Planung von Aufgaben müssen letztendlich in Bewegungen umgewandelt werden, die der Roboter ausführen kann. Für feine Manipulationen wie Greifen, Öffnen von Flaschen und Auspacken verwendet die Geschicklichkeitshand OmniHand die DUET-Doppelschicht-Architektur für verkörperte Kontaktintelligenz, die die Positionssteuerung der äußeren Schicht mit der taktilen Steuerung der inneren Schicht kombiniert, um Kraft und Position je nach Form, Reibung und Krafteinwirkung des Objekts anzupassen.
Bei hochdynamischen Aufgaben wie Tanz, Kampfkunst und Hindernislauf sorgen ein vortrainiertes Bewegungsmodell, ein Ganzkörper-Koordinationssteuerungsalgorithmus und das Sim2Real-System dafür, dass die in der Simulation entwickelten Bewegungsstrategien auf den realen Roboter übertragen werden und Rumpf und Gliedmaßen koordiniert Bewegungen ausführen.
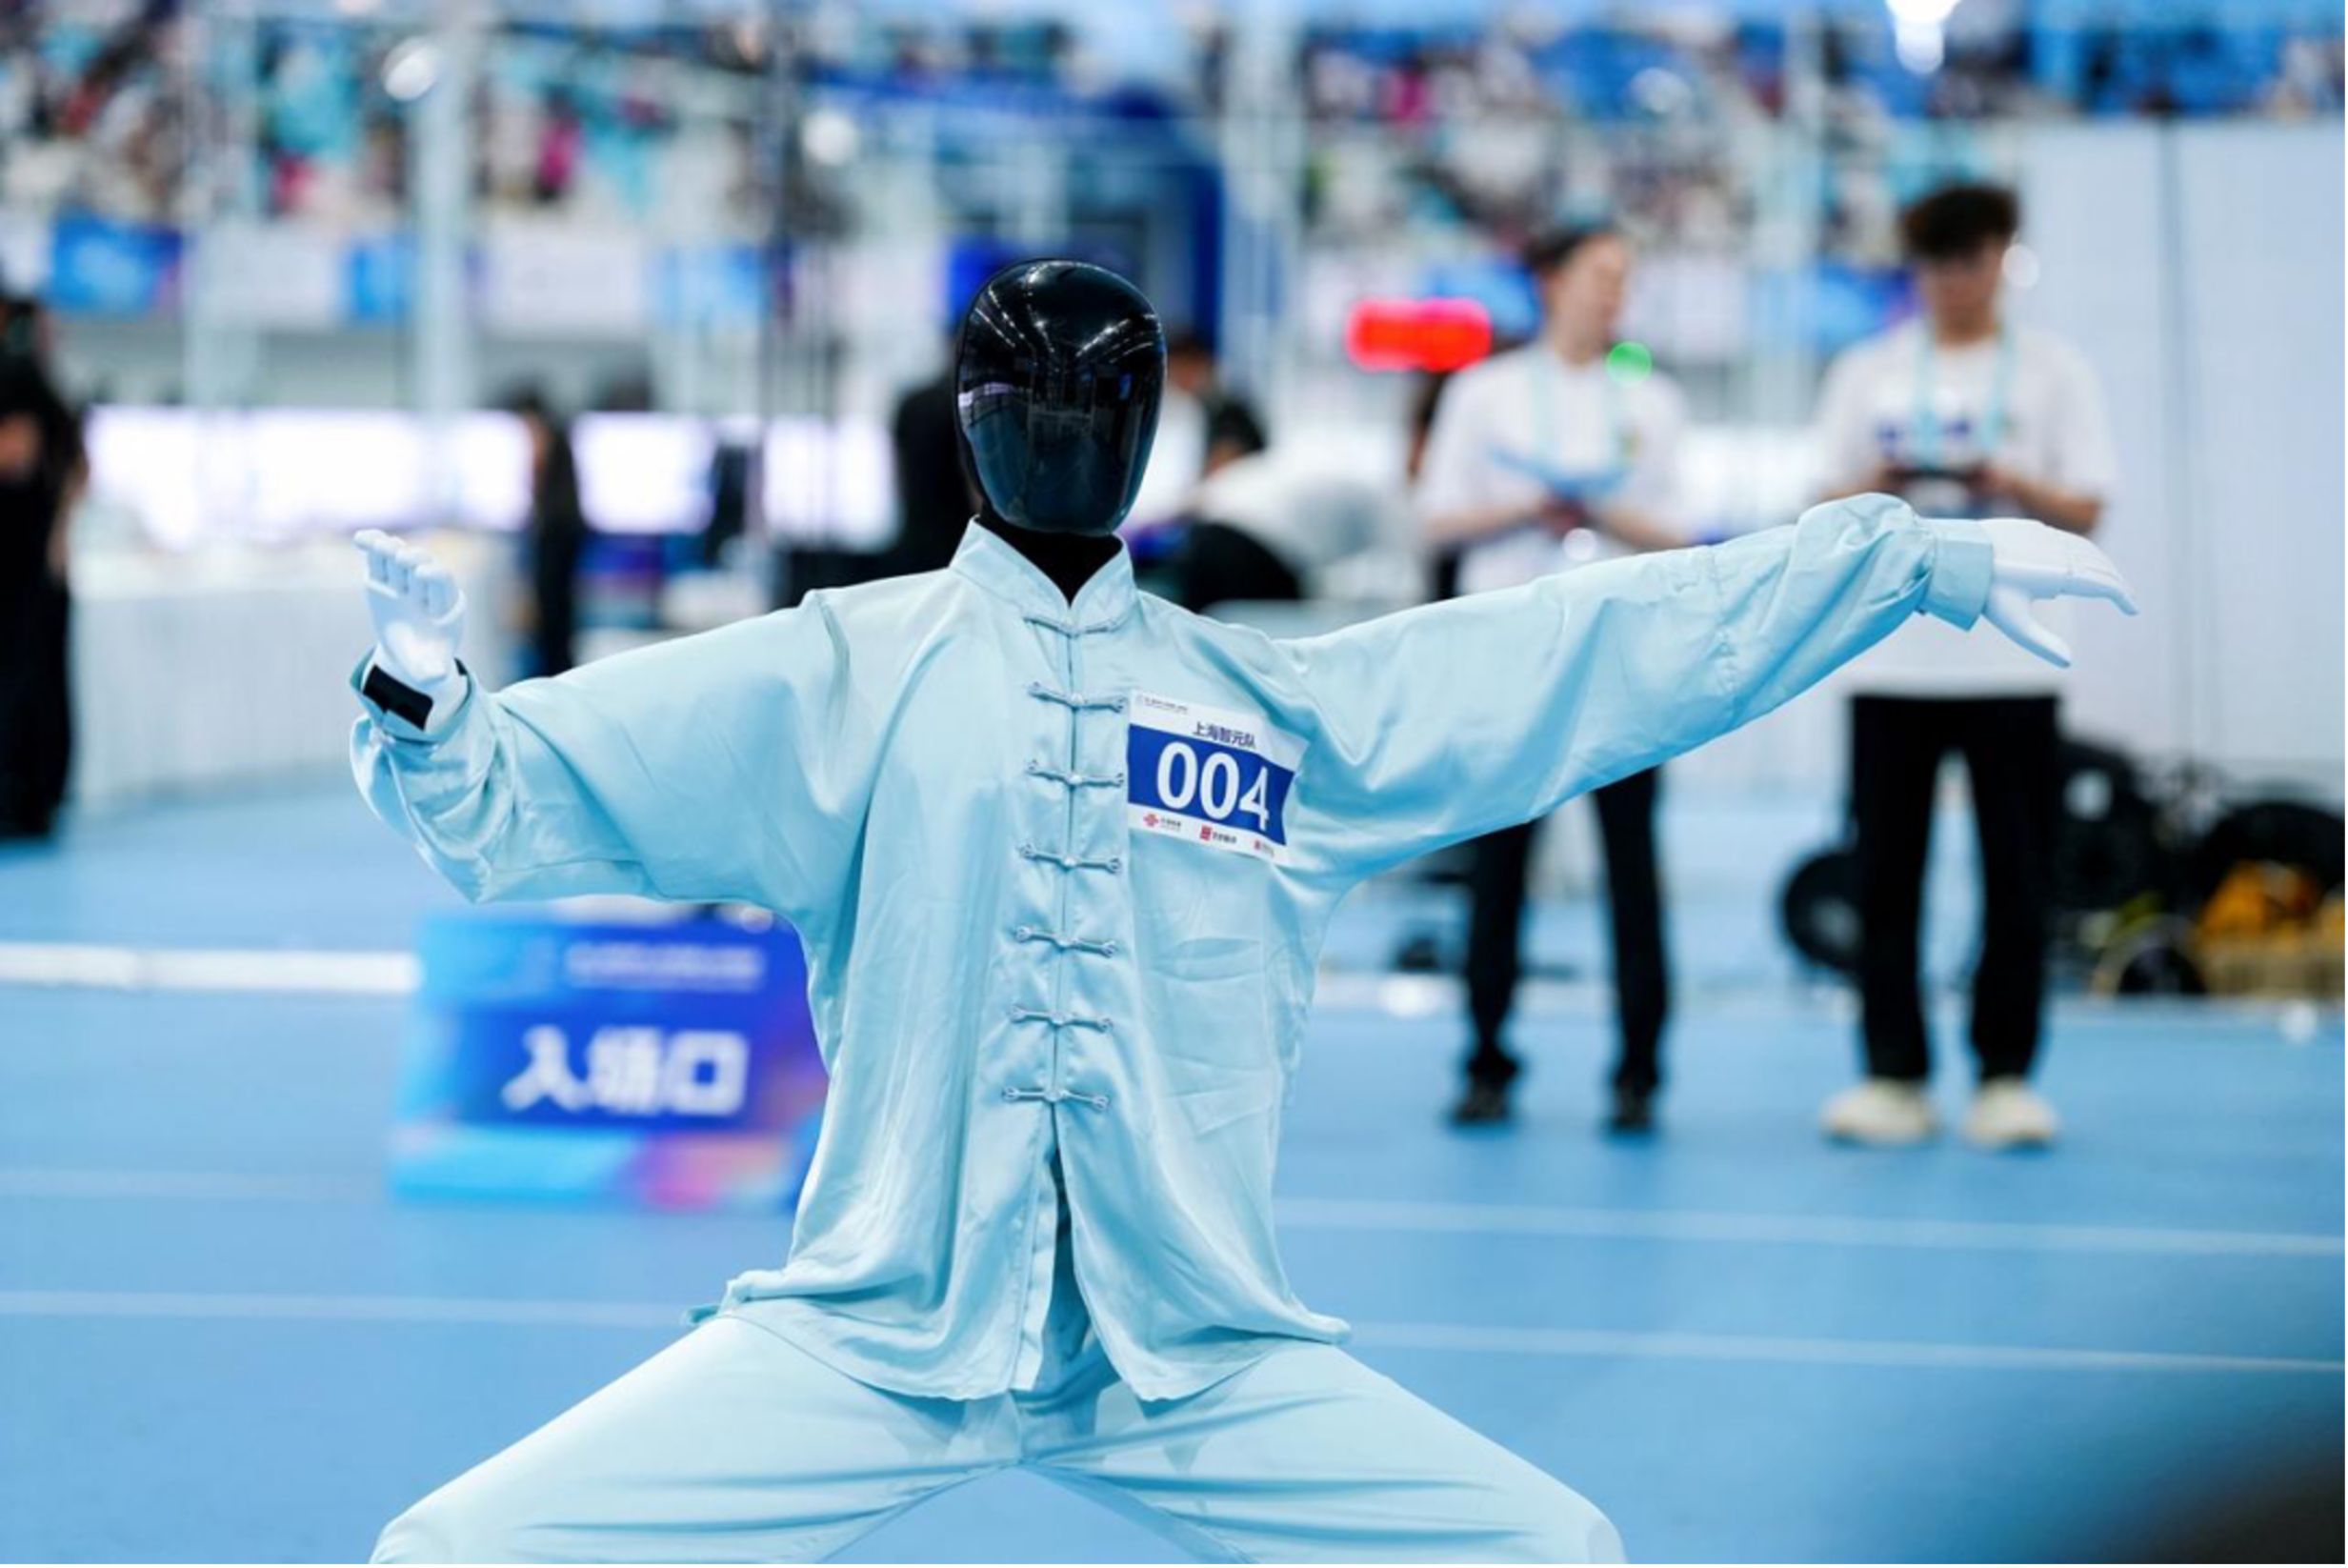
Dass Technologien auf einer wiederverwendbaren Basis stehen, bedeutet aber nicht, dass sie sich natürlich auf jeden Roboter übertragen lassen. Damit Modelle und Steuerungsstrategien auf unterschiedlichen Geräten stabil laufen, hängt es von der Hardwareleistung und der Konsistenz in der Produktion ab. Am Beispiel des Elfen-Roboters G2: Sein Domänencontroller verfügt über eine Rechenleistung von 2070 TFLOPS, sodass Modelle und Algorithmen direkt am Gerät laufen können, ohne stark von externer Rechenleistung und Netzwerk abhängig zu sein. Gleichzeitig sorgt Agibot durch die Steuerung der Produktkonsistenz dafür, dass Algorithmen zwischen verschiedenen Geräten übertragen werden können, sodass aufwändige wiederholte Anpassungen für einzelne Geräte reduziert werden. Nur wenn Modelle, Steuerungsalgorithmen und seriengefertigte Roboter zusammenwirken, kann die technische Allgemeingültigkeit weiter in Bereitstellungseffizienz umgewandelt werden.
Agibot fasst dieses vollständige System aus Software- und Hardwarefähigkeiten als „Drei-Intelligenzen-Einheit“ zusammen: Auf der Basis des Robotergeräts werden Bewegungsintelligenz, Interaktionsintelligenz und Arbeitsintelligenz miteinander verschmolzen. Dies impliziert auch den Kernpunkt der skalierbaren Bereitstellung humanoider Roboter: Probleme bei realen Aufgaben überschreiten die Grenzen von Modellen, Steuerung und Geräten, erfordern iterative Verbesserungen über alle Ebenen hinweg und gleichzeitig die großflächige Übertragung von Fähigkeiten durch die Konsistenz der Serienfertigung von Robotergeräten.
Außerhalb des Wettkampfs ist die Bereitstellung die eigentliche langfristige Herausforderung
Der Wettkampf ist letztendlich nur eine vorausschauende Überprüfung dafür, wie Roboter in echte Arbeitsumgebungen eintreten. Auf dem Agibot-Partnerkongress im April dieses Jahres beschrieb Deng Taihua, Gründer, Vorstandsvorsitzender und CEO von Agibot, seine Einschätzung zur Entwicklung der Branche der humanoiden Roboter mit der „XYZ-Kurve“:
Die X-Kurve steht für die Phase der Erprobung und Entwicklung: Roboter können Forschungsinstituten Entwicklungsunterstützung bieten oder durch kulturelle und unterhaltsame Darstellungen emotionalen Mehrwert liefern – dies hat die rasante Entwicklung der gesamten Branche in den vergangenen drei Jahren ermöglicht. Die Y-Kurve ist die Wachstumsphase der Bereitstellung: Roboter beginnen, wie Menschen zu arbeiten und zu einer Produktivkraft zu werden. Wenn mehr dieser Produktivkräfte eingesetzt werden, entsteht ein Daten-Flywheel im Bereitstellungszustand. Mit der fortlaufenden Anhäufung von Daten und der kontinuierlichen Innovation von Algorithmen kommt der entscheidende Moment des Übergangs von quantitativer zu qualitativer Veränderung, und wir gelangen in die dritte Phase der Z-Kurve – den ChatGPT-3.5-Moment.
Nach Deng Taihuas Definition bedeutet Bereitstellung nicht nur, Roboter an den Standort des Kunden zu liefern. Erst wenn die Roboter selbstständig arbeiten, sich selbst warten und sich selbst aufladen können, menschliche Eingriffe so weit wie möglich reduzieren und eigenständig Wert schaffen, ist die Produktivkraft wirklich in der Praxis angekommen.
Man sieht, dass nach diesem Standard die meisten aktuellen humanoiden Roboter noch weit von einem wirklich ausgereiften Bereitstellungszustand entfernt sind. Die heutigen Roboter können bereits einige Produktions- und Dienstleistungsaufgaben erledigen, aber der Bereich ihrer selbstständigen Arbeit ist noch begrenzt. Bei Umfeldveränderungen und Ausnahmesituationen sind oft manuelle Anpassungen oder Übernahmen durch Menschen erforderlich. Fähigkeiten wie selbstständige Wartung, selbstständiges Aufladen und langfristiger stabiler Betrieb wurden noch nicht in großem Maßstab überprüft.
Agibot arbeitet derzeit ebenfalls auf dem Weg von der Serienfertigung hin zur praktischen Bereitstellung. Das 15.000ste verkörperte Robotergerät des Unternehmens ist Ende Juni vom Band gelaufen, womit eine gewisse Grundlage für die Massenproduktion geschaffen wurde. Der Elfen-Roboter G2, der an den Szenenwettbewerben teilnimmt, wurde bereits zuvor in Fabriken von Unternehmen wie Longcheer und