Oktopus Power「Raserei」
Auf dem Gebiet der Embodied Intelligence ist Octopus Dynamics zweifellos eine außergewöhnliche Erscheinung.
Das Team verfügt über eine beeindruckende Lebenslaufbilanz, die Kapitalgeber haben schnell investiert und die Produktentwicklung schreitet mit hohem Tempo voran. Das Unternehmen wurde erst im Januar dieses Jahres gegründet und nahm im März den offiziellen Betrieb auf. Innerhalb von nur einem halben Jahr sicherte es sich mehrere Finanzierungsrunden von renommierten Kapitalgebern: Horizon Robotics, Xiaomi und GL Ventures sind alle eingestiegen. Der Gesamtbetrag beläuft sich auf fast 1 Milliarde Yuan, und die jüngste Finanzierungsrunde über 500 Millionen Yuan steht kurz vor dem Abschluss.
„Jeden Monat gibt es Geldgeber, die einsteigen wollen“, sagte ein Investor zu 36Kr.
Auf Produktebene konzentriert sich Octopus Dynamics gleichzeitig auf drei derzeit besonders boomende Bereiche der Embodied Intelligence: Weltmodelle, geschickte Hände und Datenerfassung. Im Unternehmen wurde schon früh ein Banner mit der Aufschrift „Entscheidender Kampf auf der WRC“ aufgehängt, das diese Konferenz als klaren Termin für den Abschluss der Forschungs- und Entwicklungsarbeiten festlegt.
Das Team erfüllte die Erwartungen: Während der Welt-Roboter-Konferenz 2026 veröffentlichte Octopus Dynamics auf einmal drei Kernprodukte: das embodied-native universelle Weltgrundmodell SYNWorld V0.5, die hochgradig freiheitsgradige bionische seilgetriebene geschickte Hand OctoH-Hand und das nächstgenerationale multimodale Datenerfassungssystem OctoSense.
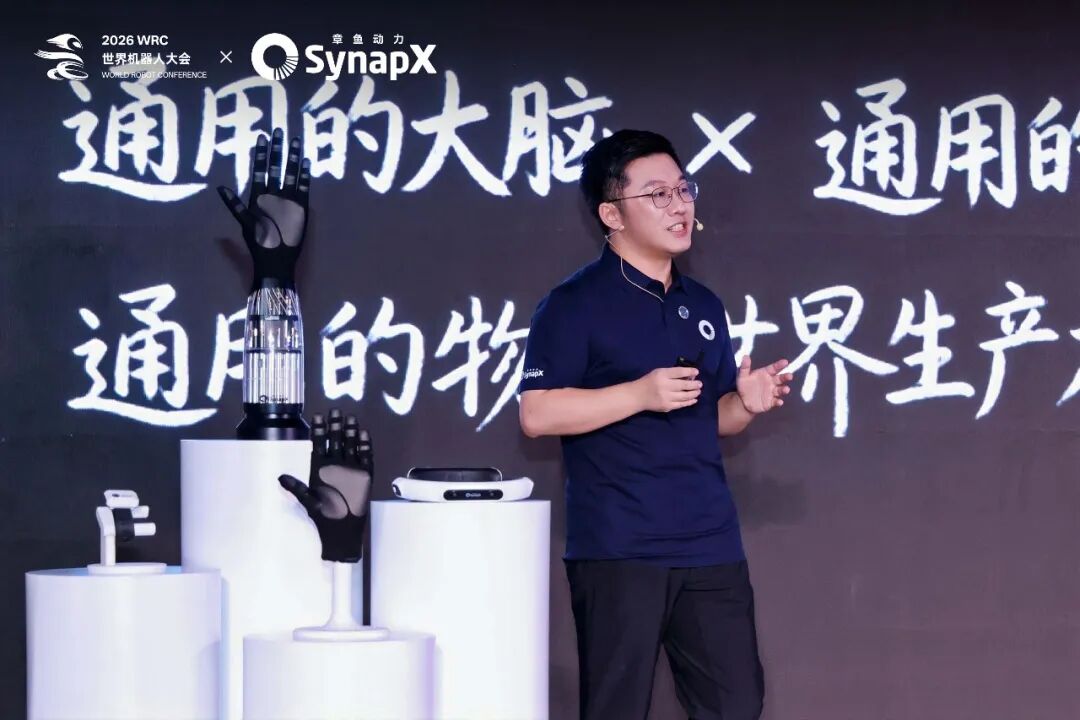
Noch erstaunlicher: Unter einer Vielzahl von Embodied-Intelligence-Startups, die von „Bluttransfusionen“ (externer Finanzierung) leben, hat Octopus Dynamics als Erster die Fähigkeit zur „Eigenversorgung“ erreicht – die kommerzielle Umsetzung ist beeindruckend, und der Umsatz wird bis Ende 2026 voraussichtlich die Größenordnung von 100 Millionen Yuan erreichen.
Wer ist Octopus Dynamics eigentlich? Oder anders gefragt: Wodurch hat es sich in diesem zunehmend zu einem „roten Ozean“ werdenden Bereich der Embodied Intelligence durchgesetzt?
„Kopf-Hand-Einheit“: Rückkehr zu den ersten Prinzipien der Intelligenz
In den vergangenen zwei Jahren hat sich die Branche der Embodied Intelligence immer weiter aufgeteilt. Einige entwickeln VLA-Modelle, andere Weltmodelle, wieder andere geschickte Hände, und immer mehr Unternehmen steigen in die Datenerfassung ein.
Für ein Startup bedeutet „Fokussierung“ normalerweise, dass es leichter ist, punktuelle Erfolge zu erzielen und schnell Ergebnisse vorzulegen.
Trotzdem greift Octopus Dynamics fast gleichzeitig in drei derzeit extrem umkämpfte Bereiche der Embodied Intelligence ein: Basismodelle, geschickte Hände und Datenerfassung – das Vorgehen ist sehr „aufwendig“.
Warum sollte ein neu gegründetes Unternehmen die Frontlinie freiwillig so weit ausdehnen?
Die Erklärung von DU Dalong, Gründer und CEO von Octopus Dynamics, stammt aus seinem Verständnis von „Intelligenz“ selbst.
„Die menschliche Intelligenz hat sich nie getrennt vom Körper entwickelt. Je geschickter die Hände wurden, desto komplexere Bedienfähigkeiten erwarben die Menschen; je komplexer die Werkzeuge wurden, desto mehr wurde das Gehirn zu einer fortlaufenden Entwicklung gezwungen“, sagte DU Dalong.
Ein „kluger Kopf“ und eine „geschickte Hand“ ergänzen sich von Natur aus und fördern sich gegenseitig.
An dieser Stelle taucht das erste Schlüsselwort zum Verständnis von Octopus Dynamics auf – „Kopf-Hand-Einheit“.
Zuerst betrachten wir den „Kopf“.
Die Basismodellreihe SYNWorld bildet die unterste Ebene. Das gerade veröffentlichte SYNWorld V0.5 ist ein embodied-native universelles Weltgrundmodell mit über 10 Milliarden Parametern, dessen Trainingsdaten mehr als 300.000 Stunden umfassen. Seine MoT-Architektur führt gleichzeitig durch gemeinsame Aufmerksamkeit eine crossmodale Modellierung durch, sodass Text, Bild, Aktion, Kraftwahrnehmung, Tastsinn und Eigenzustand in einem einheitlichen Rahmen zusammengefasst werden – das ist auch der Kerngedanke des technischen Pfades „Sehkraft-Tastsinn-Kraftwahrnehmung“ von Octopus Dynamics.
Auf der Grundlage von SYNWorld entwickelt sich das Modell in zwei Richtungen weiter: ACWM (Action-Conditioned World Model) und WAM (World Action Model).
ACWM befasst sich mit der Frage: „Was passiert als Nächstes, wenn der Roboter diese Aktion ausführt?“; WAM hingegen generiert basierend auf Umgebung und Ziel die Aktionen, die der Roboter durchführen soll. Ersteres zielt mehr auf die Vorhersage der Welt ab, Letzteres mehr auf Handlungsentscheidungen – beide teilen das Verständnis der physischen Welt.
Durch dieses einheitliche Training sind „die Welt verstehen“ und „auf die Welt einwirken“ bei der Embodied Intelligence keine zwei getrennten Systeme mehr, sodass echte Allgemeingültigkeit erreicht wird.
Dieser technische Pfad ist nicht einzigartig für Octopus Dynamics: Derzeit verfolgen Google DeepMind, NVIDIA und mehrere Branchenriesen ähnliche Richtungen weiter.
Dennoch ist der besonders beeindruckende Durchbruch von Octopus Dynamics die kontinuierliche Skalierungsfähigkeit des SYNWorld-Modells.
Kontinuierliches Skalieren bedeutet, dass mit dem Wachstum von Daten, Modellen, Rechenleistung und Aufgabenabdeckung auch die Fähigkeiten des Modells stetig weiterentwickelt werden können.
Derzeit positioniert Octopus Dynamics SYNWorld V0.5 ausdrücklich als den Ausgangspunkt dieser Skalierungskurve. Bei den derzeit über 10 Milliarden Parametern ist geplant, die Erweiterung auf über 20 Milliarden fortzusetzen und anschließend zu einem MoE-Modell mit mehreren hundert Milliarden Parametern überzugehen, während der Bewertungsbereich schrittweise auf mehr Aufgaben, Szenarien und Roboterplattformen ausgedehnt wird.
Besonders bemerkenswert ist, dass Octopus Dynamics rund um die SYNWorld-Basismodellreihe eine ganze Reihe von Infrastrukturen für Daten, Training, Inferenz und Bewertung aufgebaut hat. Die Data Infra erreicht eine tägliche Datenproduktionskapazität von mehr als 10.000 Stunden, und die gemessene Trainingseffizienz der Training Infra ist mehr als 10 Mal höher als bei vergleichbaren Open-Source-Ergebnissen.
Und genau das führt zum zweiten Produkt vor – dem multimodalen Datenerfassungskonzept OctoSense.
Heute ist einer der allgemeinen Konsense in der Embodied-Intelligence-Branche der Mangel an Daten. Insbesondere der Tastsinn im Bereich „Sehkraft-Tastsinn-Kraftwahrnehmung“, in den Octopus Dynamics eingestiegen ist, leidet unter einem gravierenden Datenmangel.
FAN Qingyuan, Mitbegründer von Octopus Dynamics, verriet 36Kr, dass das OctoSense-Datenerfassungskonzept ursprünglich nur für den internen Gebrauch des Octopus-Dynamics-Teams gedacht war. Da es in der Branche jedoch an ausgereiften Lösungen fehlt, haben sich nach der Produktisierung zahlreiche Kunden und Partner aktiv um Kooperationen bemüht.
Genauer gesagt umfasst das multimodale Datenerfassungskonzept OctoSense von Octopus Dynamics drei Kernprodukte: ein Ego-Headset mit vier Fischaugenkameras, ein Elektromyographie-Armband und einen bionischen Exoskelett-Datenhandschuh.
Die drei Produkte schließen jeweils drei Lücken. Das Ego-Headset löst die Probleme der Skalierbarkeit und der Ego-Perspektive von Bilddaten; der Exoskelett-Handschuh ergänzt hochpräzise Informationen zur Handpose, zum Kontakt und zur Kraft; das Elektromyographie-Signal löst weiterhin das Problem, dass Sichtverdeckungen und aktive Kraftausübung schwer zu beobachten sind.
Unter ihnen stößt das Elektromyographie-Armband auf große Aufmerksamkeit in der Branche.
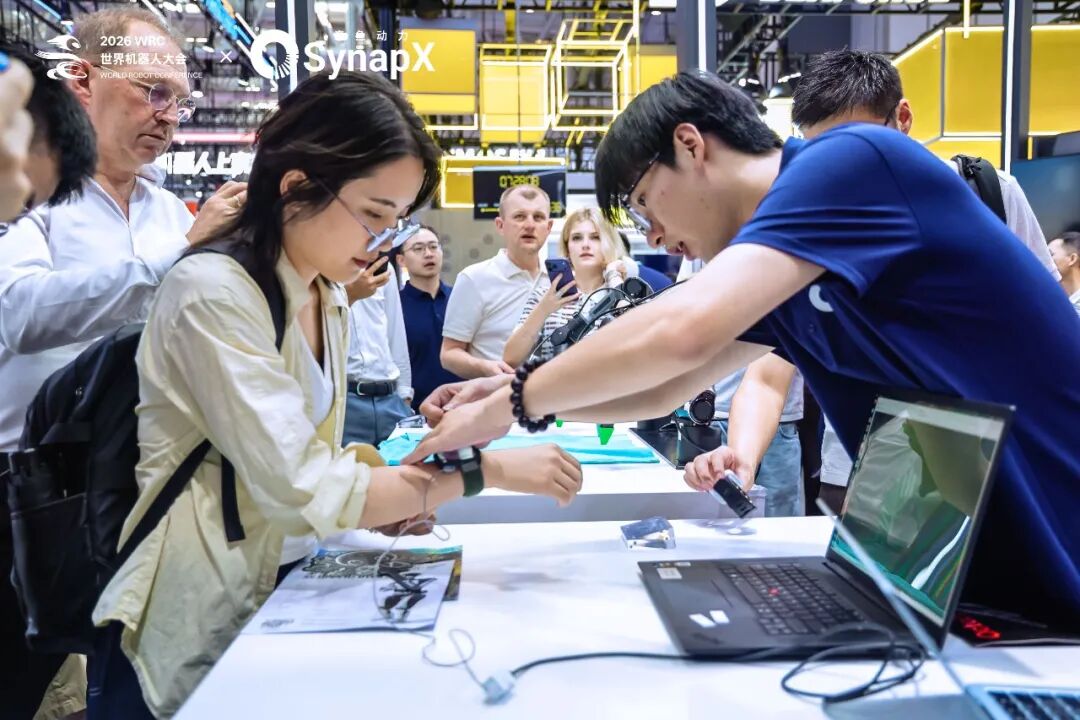
Im Vergleich zu Bild- oder Kraftsensorlösungen ist die Erfassung von Elektromyographie-Signalen direkter und in Echtzeit. Sie ist weder durch Sichtverdeckungen beeinträchtigt noch besonders sperrig, was die Hürde für die Erfassung hochwertiger menschlicher Demonstrationsdaten stark senkt – schließlich ist es ein großer Unterschied, ob ein Fließbandarbeiter einen ganzen Tag lang einen sperrigen Datenhandschuh trägt oder ein leichtes Elektromyographie-Armband.
Dennoch ist das herausragende Hindernis für die Skalierung herkömmlicher Elektromyographie-Lösungen die natürliche Unterschiedlichkeit der Signale zwischen verschiedenen Personen: Die Position des Sensors, Schwitzen und Ermüdung verändern die Signalverteilung, sodass bei jedem neuen Nutzer eine Neukalibrierung erforderlich ist.
Der bemerkenswerte Durchbruch von Octopus Dynamics besteht darin, das große Elektromyographie-Modell SynEMG entwickelt zu haben, das erstmals die Null-Shot-Generalisierung der Elektromyographie-Signalerfassung über verschiedene Individuen hinweg ermöglicht. Wenn das Modell auf neue Personen trifft, die nicht im Trainingsdatensatz enthalten sind, benötigt es weder zusätzliche individuelle Daten noch inkrementelles Training – es geht von „ein Modell für eine Person“ zu „ein Modell für tausend Personen“ über.
Die Überwindung des Generalisierungsproblems bedeutet, dass die Obergrenze, die herkömmliche Elektromyographie-Erfassungslösungen einschränkt, „durchbrochen“ wurde, was die Skalierung der Datenerfassung für Embodied Intelligence ermöglicht.
Das dritte Produkt, die geschickte Hand OctoH-Hand, ist das andere Ende des Konzepts „Kopf-Hand-Einheit“ von Octopus Dynamics: Es lässt die Embodied Intelligence wirklich in die physische Welt eintreten.
Die OctoH-Hand verwendet eine hochgradig freiheitsgradige seilgetriebene Struktur mit 23 aktiven Freiheitsgraden und 28 unabhängig steuerbaren Aktoren. In Handfläche und Fingern sind mehr als 1900 Tastsensor-Einheiten integriert. Durch Gelenkstromrückkopplung und Tastrückkopplung wird eine vollständige geschlossene Kraftsteuerung aufgebaut, deren mittlere störungsfreie Betriebszeit (MTBF) 1000 Stunden erreicht.
Hier gibt es drei entscheidende Konstruktionsmerkmale:
Erstens, und das ist sehr bahnbrechend, ist das Konzept des „Digitalen Zwillings“ der OctoH-Hand.
Die geschickte Hand OctoH-Hand und der Exoskelett-Datenhandschuh aus dem OctoSense-Datenerfassungskonzept weisen exakt übereinstimmende Bewegungskonfigurationen, Freiheitsgraddefinitionen und Wahrnehmungskonfigurationen auf.
Bei herkömmlichen Lösungen müssen die von Menschen erfassten Daten normalerweise durch Bewegungsumleitung, Parameterabbildung und Einstellung verarbeitet werden, bevor sie zu Aktionen werden, die von der Roboterhand ausgeführt werden können.
Die Lösung von Octopus Dynamics sorgt dafür, dass die erfassten Daten möglichst direkt in die geschickte Hand gelangen, was „Erfassen und sofortiges Verwenden“ ermöglicht. Sie schließt die Schleife zwischen „Kopf – Hand – Daten“ und macht die geschickte Hand von einem unabhängigen Hardwareteil zu einem Bestandteil des gesamten physischen KI-Systems.
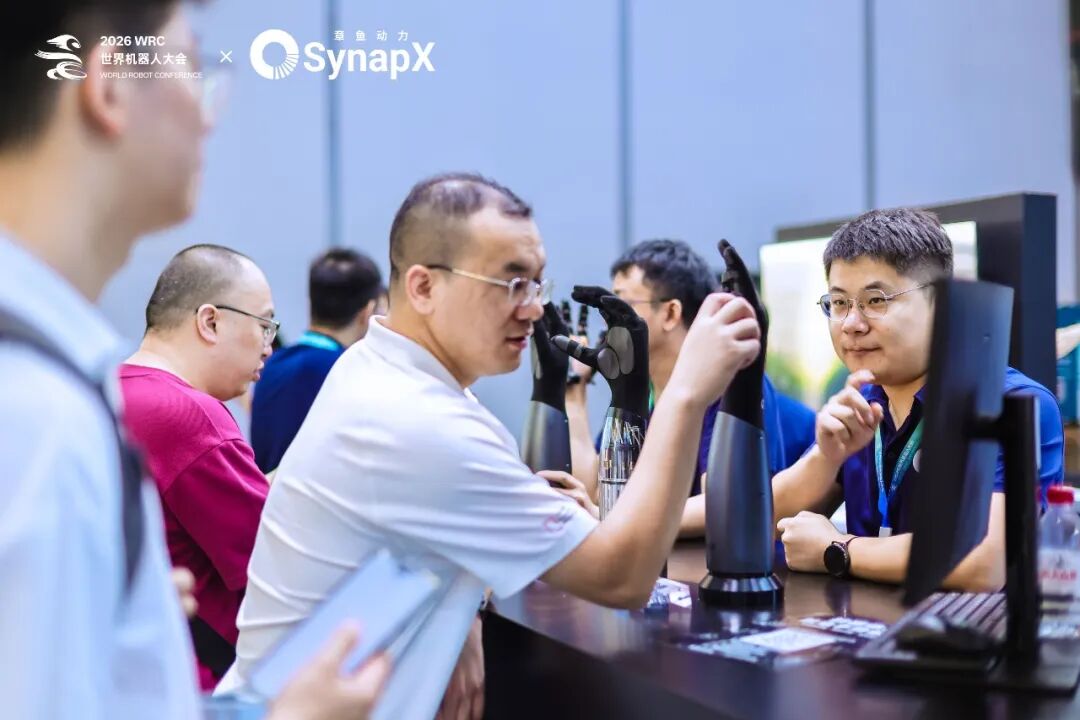
Zweitens ist sie hochgradig bionisch. Die Aktoren der OctoH-Hand sind im Unterarm platziert und treiben die Finger über Seilzüge an. Dies ähnelt nicht nur der menschlichen Muskel-Sehnen-Struktur, sondern ermöglicht auch die Unterbringung von mehr Freiheitsgraden im begrenzten Raum der Handfläche, sodass ihre Geschicklichkeit, Bewegungsfähigkeit und Bedienfähigkeit fast denen der menschlichen Hand entsprechen.
Drittens handelt es sich um eine vollständige geschlossene Kraftsteuerung. Wenn Roboter wirklich in Haushalts-, Industrie- und Dienstleistungsszenarien eingesetzt werden, wird die Schwierigkeit der Bedienung schnell von „Dinge greifen“ zu „Dinge mit der passenden Kraft bedienen“ aufsteigen. Basierend auf den elektromechanischen Eigenschaften der rücktreibbaren Gelenke kombiniert die OctoH-Hand die Rückkopplung des Gelenkstromkreises und die duale Kraftwahrnehmung durch den Tastsinn, um ein echtes vollständiges geschlossenes Kraftsteuerungssystem von der internen Antriebskraft bis zur externen Kontaktkraft aufzubauen. Dadurch können extrem feine Bedienvorgänge der geschickten Hand wie Drehen, Einstecken, Drücken, Rotieren und Ziehen ausgeführt werden.
Basismodell, geschickte Hand und Datenerfassung bilden mit den drei Produkten einen vollständigen geschlossenen Kreislauf: Menschen erzeugen Daten, das Modell lernt die physikalischen Gesetze; das Modell erzeugt Aktionen, die von der geschickten Hand in der realen Umgebung ausgeführt werden; während der Ausführung entstehen neue Tast-, Kraft- und Aufgabenresultate, die in die nächste Trainingsrunde zurückfließen.
Octopus Dynamics nennt dieses gesamte Konzept Bio2Robot. Es versucht, biologische Bedieninformationen des Menschen wie Sehkraft, Aktionen, Kontakt und Kraftausübung in Daten umzuwandeln, die Roboter lernen und wiederverwenden können. Anschließend lernt das Weltmodell die Gesetze, und die geschickte Hand kehrt in die reale Welt zurück.
Maximales Skalieren, maximale Allgemeingültigkeit
Während des Austauschs zwischen 36Kr und dem Gründungsteam von Octopus Dynamics tauchte ein Wort immer wieder auf – „kohlenstoffbasierte Daten“.
Wie lassen sich die in der realen menschlichen Arbeit ständig stattfindenden Handlungserfahrungen in Trainingsdaten umwandeln, die von Maschinen verwendet werden können, um klügere und allgemeinere Robotergehirne zu schaffen und die Umsetzung der „siliziumbasierten Intelligenz“ voranzutreiben?
Ja, der wahre Ehrgeiz von Octopus Dynamics besteht nicht nur darin, einen klügeren Roboter zu bauen, der in Fabriken „Schrauben dreht“.
Was Octopus Dynamics wirklich erreichen will, ist eine „allgemeine physische Intelligenz“, die maximal skaliert und maximal allgemein gültig ist.
Oder anders ausgedrückt: Embodied-Intelligence-AGI.
An dieser Stelle taucht das zweite Schlüsselwort zum Verständnis von Octopus Dynamics auf – „Maximales Skalieren, maximale Allgemeingültigkeit“.
In den vergangenen sechs Monaten wird in der Embodied-