NVIDIA und AMD haben erstmals gemeinsam eine Investition getätigt, Genesis hat die Serie-A-Finanzierungsrunde abgeschlossen, mit einer Unternehmensbewertung von über 23 Milliarden.
Gerade hat das US-amerikanische Embodied-Intelligence-Unternehmen Genesis AI eine neue Finanzierungsrunde abgeschlossen —
Eine Serie-A-Finanzierung in Höhe von 500 Millionen US-Dollar, die Unternehmensbewertung nach der Finanzierung beträgt 3,5 Milliarden US-Dollar.
Die Liste der Investoren ist äußerst renommiert:
NVIDIA, AMD, der ehemalige Google-CEO Eric Schmidt, Zoom-Gründer Eric Yuan, Yahoo-Gründer Jerry Yang … zahlreiche Branchengrößen sind darin vertreten.
Erwähnenswert ist, dass dies das erste Mal ist, dass AMD und NVIDIA gemeinsam in ein Embodied-Intelligence-Unternehmen investieren.
In einer Zeit, in der die Finanzierungen für Embodied Intelligence allgemein rückläufig sind, sticht diese Finanzierung zweifellos besonders hervor.
Was macht Genesis eigentlich anders?
Nach eingehender Prüfung seiner offiziellen Website und technischen Dokumente haben wir festgestellt, dass die Antwort möglicherweise in der Selbstdefinition von Genesis liegt —
Ein Full-Stack-Anbieter für Embodied Intelligence.
Und all das beginnt vor einem halben Jahr.
Ein Schwert, das einmal im Jahr geschliffen wird
Genesis AI wurde im März 2025 gegründet, hat seinen Hauptsitz sowohl in den USA als auch in Frankreich und wurde von dem chinesischen Wissenschaftler Xian Zhou und Théophile Gervet gemeinsam gegründet.
Bevor das Unternehmen offiziell gegründet wurde, hatte sein Team bereits mit einem Open-Source-Projekt für physikalische Simulationen in der akademischen und Ingenieurwelt große Popularität erlangt.
Diesen Mai hat Genesis AI sein erstes grundlegendes Modell für Embodied Intelligence vorgestellt: GENE-26.5.
Unmittelbar nach der Veröffentlichung erregten eine Reihe von Demonstrationsvideos, die seine Fähigkeiten zeigten, breite Aufmerksamkeit.
Das Hauptanwendungsgebiet ist die Küche.
In einem vierminütigen, nicht beschleunigten Video erledigt der Roboter fließend mehr als 20 Teilaufgaben:
Eier mit einer Hand aufschlagen, Tomaten mit einem Messer schneiden, Schneebesen, Salzmühle und Pfannenwender verwenden.
Die nächste Szene ist das Labor.
Auch hier ist eine Genauigkeit im Millimeterbereich erforderlich, es handelt sich ebenfalls um eine langwierige Aufgabe in einer durchgehenden Aufnahme: GENE-26.5 kann selbstständig Flüssigkeiten pipettieren, Reaktionsgefäße verschließen und die Gefäße schließlich in die Zentrifuge legen.
Darüber hinaus kann es Milchshakes zubereiten, Zauberwürfel lösen und Klavier spielen – es zeigt umfassend die allgemeinen Bedienfähigkeiten seiner geschickten Roboterhand.
Der entscheidendste Punkt ist, dass diese Fähigkeiten nicht aus mehreren kleinen spezialisierten Modellen zusammengesetzt sind, sondern die meisten Operationen auf dasselbe gemeinsam genutzte gewichtete GENE-Modell zurückgreifen.
Heutzutage sind Demonstrationsvideos im Roboterbereich jedoch keine Seltenheit mehr, die dahinterstehende Methodik ist möglicherweise noch erforschenswerter.
Genesis hat eine Besonderheit: Laut offiziellen Angaben stellen die Modelle nicht alles dar, was sie zeigen wollen.
Ihrer Auffassung nach ist ein Roboter ein stark gekoppeltes Ingenieursystem. Daten, Bewertung, Körperbau … der Mangel in jedem einzelnen Glied wirkt wie eine Dominokette und begrenzt letztlich die Obergrenze der Gesamtleistung.
Was tun?
Die Antwort von Genesis lautet:
Ich will alles.
Zerlegung des Full-Stack-„Dreieinigkeit“-Systems
In Genesis‘ System sind Daten, Modelle, Bewertung und Roboter-Körperbau zu einem eng gekoppelten geschlossenen Kreislaufsystem gestaltet.
1. Daten-Engine: Lösung des „Henne-Ei-Problems“
Einer der größten Engpässe beim Roboterlernen ist die Knappheit hochwertiger Daten, insbesondere von Daten zur Handbedienung.
Die menschliche Hand kann die reichhaltigsten und natürlichsten Interaktionsdaten erzeugen, aber der große Unterschied in der Form zwischen menschlicher Hand und Roboterhand führt dazu, dass die Daten nicht direkt übertragen werden können.
Was wäre, wenn diese Lücke im Körperbau nicht existieren würde?
Die Lösung von Genesis ist geradezu gewaltsam: Sie schließen diese Lücke direkt auf physikalischer Ebene —
1:1:1 Abbildung der gesamten Kette.
Die menschliche Hand: Die Quelle aller Interaktionen.
Datenhandschuh: Verwendet elektromagnetische Feld-(EMF)-Fingerverfolgungstechnologie und hochdichte Tastsensorik, um die Signale der menschlichen Hand bei der Arbeit mit hoher Wiedergabetreue zu erfassen.
Genesis Geschickte Roboterhand: Passt 1:1 zur menschlichen Hand, hat 20 Freiheitsgrade und ist auf der Oberfläche mit flexiblem Material beschichtet, das menschliche Haut nachahmt.
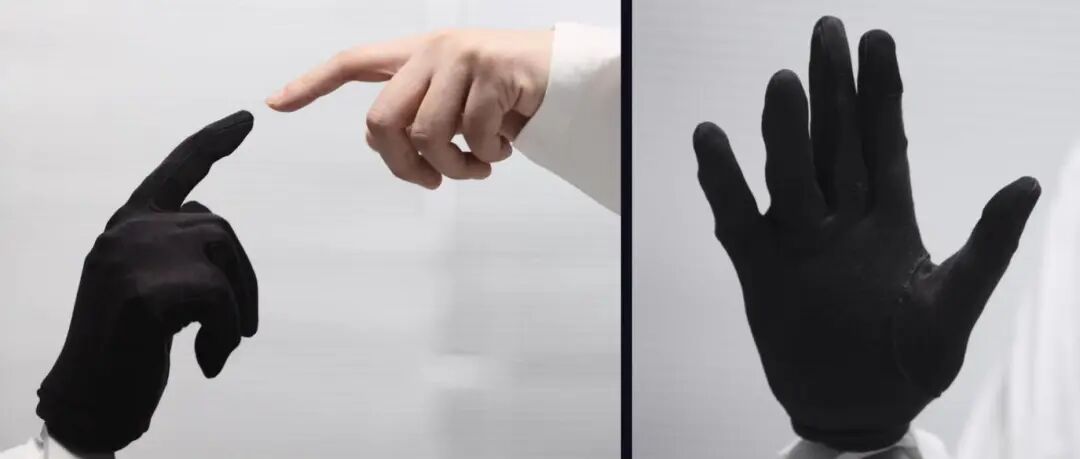
Das Ergebnis ist: Wenn Arbeiter Datenhandschuhe tragen und ihre tägliche Arbeit verrichten, können ihre Handbewegungen und Tastsignale mit hoher Wiedergabetreue erfasst und fast verlustfrei für das Roboterlernen übertragen werden.
Arbeit ist gleich Datenerfassung.
Auf diese Weise hat Gene bis zum Mai dieses Jahres bereits multimodale Daten von mehr als 200.000 Stunden verwendet. Wie wir erfahren haben, liegt das Datenvolumen inzwischen bereits im Bereich von Millionen Stunden.
Das ist genau der Reiz des Full-Stack-Ansatzes.
Viele Probleme, die auf Modellebene scheinbar schwierig zu lösen sind, können auf Systemebene möglicherweise eine grundlegendere Lösung finden.
2. Genesis World: Die Iteration zu einem Rechenproblem machen
Daten sind der Rohstoff, und die Fortschrittsgeschwindigkeit des Modells hängt von der Effizienz der „Verarbeitung“ des Rohstoffs ab.
Wenn jede Verbesserung des Modells in der physischen Welt validiert werden muss, wird der Entwicklungszyklus stark verlangsamt. Die Lösung von Genesis lautet: Alles auf Simulation setzen.
Wir betrachten die Simulation nicht nur als Datengenerator, sondern als Bewertungs- und Iterations-Engine für grundlegende Robotermodelle.
Experimente in der realen Welt begrenzen die Geschwindigkeit, mit der wir die Bewertung von Kandidatenlösungen durchführen können; die Simulation hebt diese Beschränkung auf und verwandelt den Entwicklungszyklus von einem Problem der physischen Zeit (Wall-Clock-Problem) in ein Rechenproblem (Compute-Problem).
Das ist Genesis World, ein „geistiges Zeitzimmer“, in dem Roboter üben und Erfahrungen sammeln können.
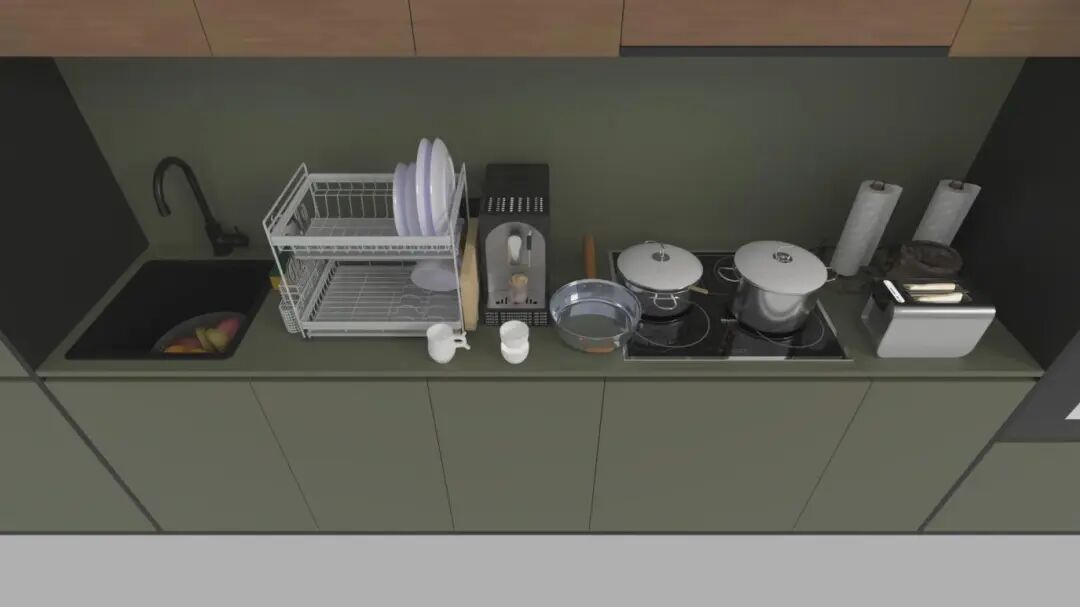
Das Ergebnis ist bemerkenswert.
Eine einzelne Modellbewertung kann Hunderte von Aufgaben umfassen, wobei jede Aufgabe Hunderte Male wiederholt wird. In der realen Welt würde dies erfordern, dass ein Bediener und ein Roboter mehr als 200 Stunden ununterbrochen arbeiten.
In Genesis World hingegen können dieselben zehntausenden Tests in weniger als einer halben Stunde abgeschlossen werden, ohne dass Personal oder Hardware eingreifen müssen.
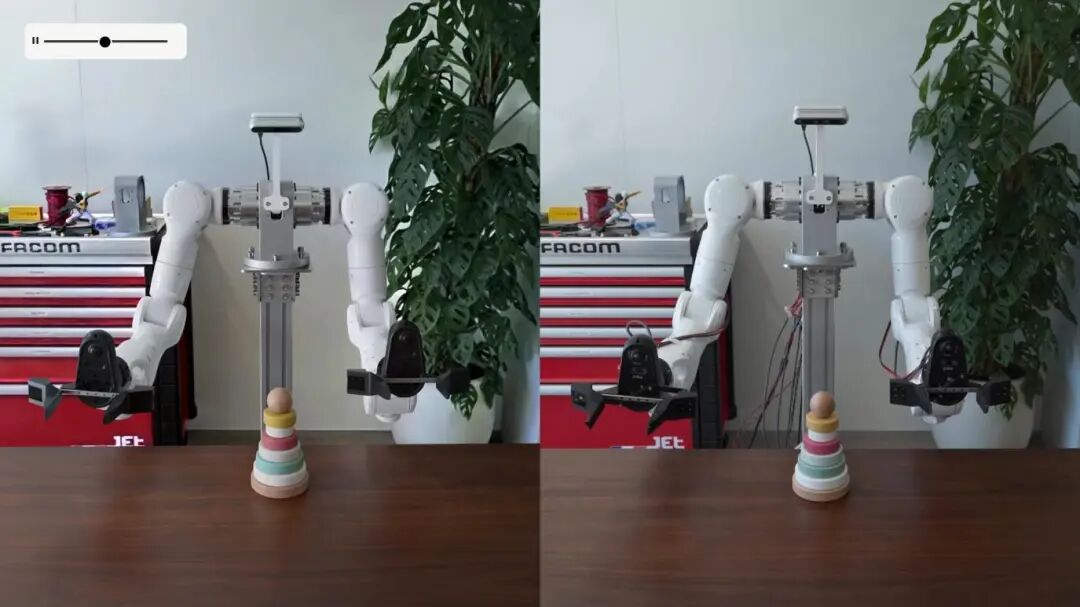
Natürlich ist die Voraussetzung dafür alles, dass die Simulation „vertrauenswürdig“ ist.
Um die Sim-to-Real-Lücke zu verkleinern, hat Genesis enorme Anstrengungen unternommen und selbst die Render-Engine Nyx, den plattformübergreifenden Compiler Quadrants und eine einheitliche Physik-Engine entwickelt.
Schließlich zeigten die Simulationsbewertungen und die Testergebnisse mit echten Robotern in den von Genesis durchgeführten kontrollierten Experimenten eine starke Korrelation, der Pearson-Korrelationskoeffizient erreichte 0,8996.
Neben der Simulations-Engine hat Genesis intern bereits eine vollständige Pipeline zur automatischen Generierung von Aufgaben, Umgebungen, Objekten und Belohnungsfunktionen aufgebaut, sodass Roboter in massiv automatisch generierten Simulationsumgebungen sich selbst weiterentwickeln können.
3. Eno: Geboren, um zu arbeiten
Aber bis zu diesem Schritt sind nur die Vorbereitungen abgeschlossen.
Daten, Simulationen, Modelle – all das erfordert schließlich eine Produktform als Träger, um eine Brücke zur physischen Welt zu schlagen.
Für Genesis ist dieses Produkt Eno.
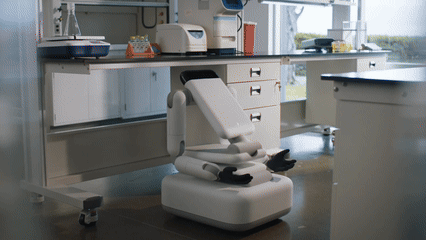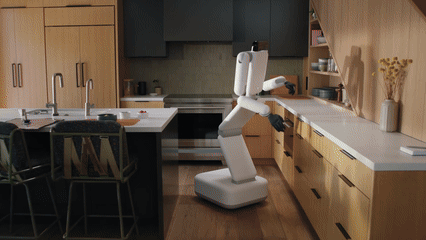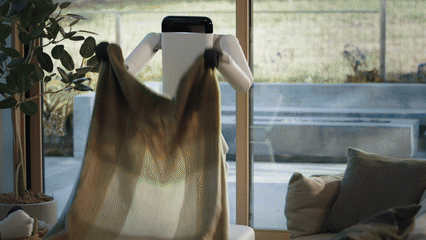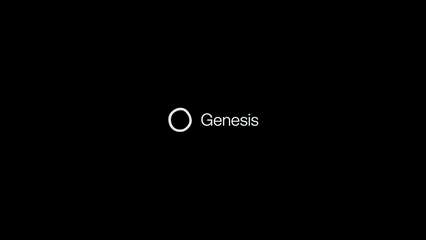
Das minimalistische und zeitlose Design von Eno wurde vom Forbes-Magazin als „iPhone-Moment der Roboter“ bezeichnet.
Erwähnenswert ist, dass Eno gerade den Goldpreis des Deutschen Designpreises gewonnen hat. Es ist kein ansehnlicher zweibeiniger humanoider Roboter, wie man ihn sich vorstellt. Im Gegenteil: Es hat ein Fahrgestell mit Rädern, und sein Rumpf besteht aus mehreren zusammengefalteten Platten.
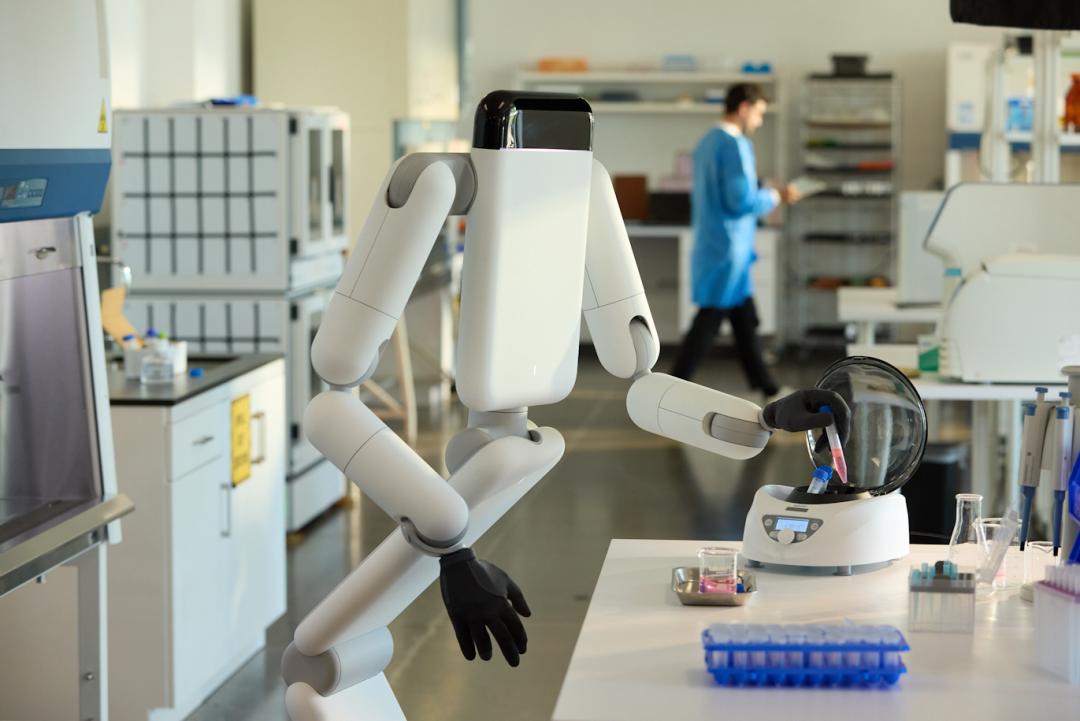
Flugzeuge brauchen keine Vogelflügel. Ebenso sind viele Merkmale des Menschen für Maschinen möglicherweise eher eine Belastung.
Das Designziel von Eno war von Anfang an nicht, das „Aussehen des Menschen“ nachzuahmen. Stattdessen verfügt es über die Fähigkeiten, die am meisten denen des Menschen ähneln, und bringt all diese Fähigkeiten in einem eleganten, minimalistischen Körper unter.
Die Räder gewährleisten hohe Bewegungs effizienz und lange Akkulaufzeit; der höhenverstellbare Körper ermöglicht es ihm, sich an Arbeitstische unterschiedlicher Höhe anzupassen.
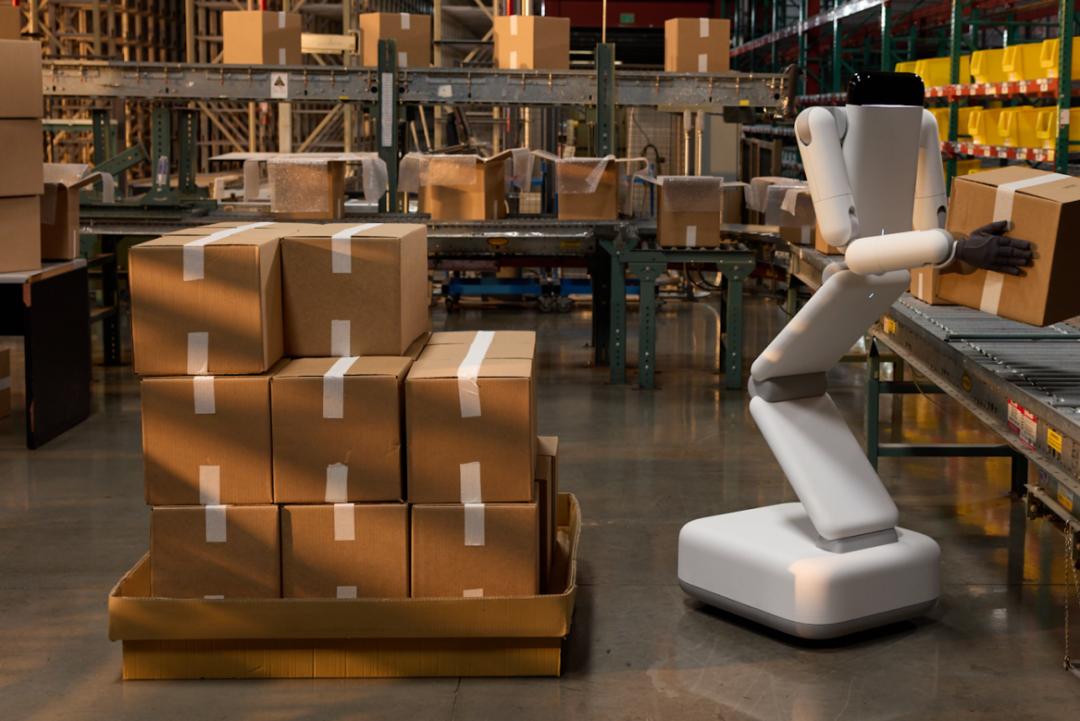
Jedes Design dient Funktion, Effizienz und Kostensenkung. Dahinter steht ebenfalls das Prinzip der ersten Grundursache – Full-Stack-Nativität für Embodied Intelligence.
Wie der Genesis-CEO Xian Zhou in der Finanzierungserklärung sagte:
Unsere Mission ist es, die Einschränkungen zu beseitigen, die menschliche Ambitionen in der physischen Welt erfahren. Um dies zu erreichen, entwickeln wir den weltweit besten universellen Roboter – einen Roboter, der in der realen Welt Tag für Tag zuverlässig arbeiten kann.
Dies erfordert, dass Intelligenz, Hardware und alles, was zum Trainieren und Testen von Robotern benötigt wird, als ein gesamtes System zusammenwirken. Indem wir all dies selbst entwickeln, können wir jedes Detail perfektionieren und den gesamten Roboter schneller verbessern.
Umsetzung ist das Wichtigste
Was ist der nächste Schritt, wenn man 500 Millionen US-Dollar in der Hand hat?
Massenproduktion.
Laut Genesis wird diese Finanzierungsrunde hauptsächlich dazu verwendet, die Massenproduktion und den Einsatz von Eno in der realen Welt voranzutreiben.
Konkret plant das Unternehmen, bis Ende 2026 mit der Produktion und dem Einsatz bei Kunden zu beginnen. Zuerst wird es in industriellen Umgebungen wie Fertigung, Logistik und Laboren eingesetzt, dann wird es auf Dienstleistungsbranchen wie Hotels und Krankenhäuser ausgeweitet und schließlich in Privathaushalten und für Outdoor-Anwendungen eingesetzt.
Von strukturierten zu unstrukturierten Umgebungen – Schritt für Schritt.
Aber ehrlich gesagt, selbst dieser erste Schritt ist äußerst schwierig.
Bei Demonstrationsvideos gibt es unbegrenzt Raum für Vorstellungen, aber sobald es um die praktische Umsetzung geht, ist „Zuverlässigkeit“ das einzige Maßstab.
Die Kette der Embodied Intelligence ist extrem lang, Fehler in jedem Glied können zum totalen Zusammenbruch in realen Szenarien führen.
Gleichzeitig sind die langschwänzigen Probleme der realen Welt äußerst komplex. Nur durch langjährige praktische Erfahrung in den Einsatzszenarien können die Lieferstandards schrittweise erfüllt werden.
Technologie und Produkt müssen gemeinsam vorangetrieben werden, es reicht nicht aus, nur im Labor Modelle zu trainieren. Man muss selbst Hand anlegen, nur vor Ort kann der geschlossene Kreislauf von Modell – Einsatz – Daten realisiert werden.
Aus dieser Perspektive ist die Massenproduktion und der Einsatz selbst möglicherweise auch ein unverzichtbarer Teil des Forschungsprozesses für Embodied Intelligence.