Auch normale Menschen können nun Hardwareentwicklung betreiben? Das ist ganz typisch für „He Tongxue“.
Die Balance zwischen Professionalität und Benutzerfreundlichkeit zu finden, ist eine Hürde, die jede KI-Hardwareplattform überwinden muss.

Text | Li Jiaxing
Redaktion | Zhang Wei
Quelle des Titelbildes | Unsplash
Haben Sie schon einmal daran gedacht, selbst ein kleines elektronisches Gerät zu bauen, das es im Handel nicht zu kaufen gibt?
Jedes Mal, wenn ich die Videos von He Tongxue und Zhi Huijun sehe, denke ich mir unweigerlich: Wäre es schön, wenn ich so etwas auch selbst bauen könnte.
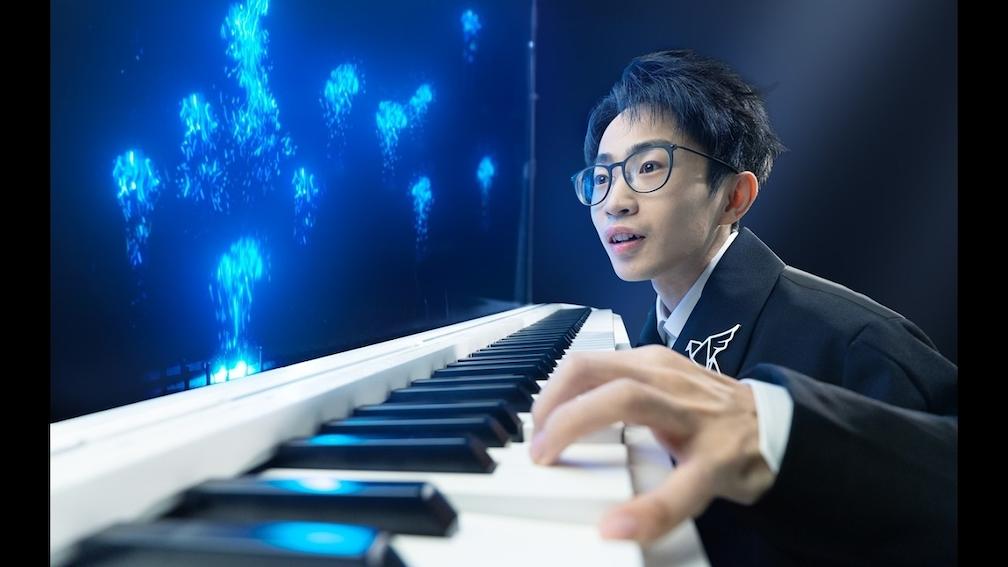
Bildquelle: Lehrer Hao, ich heiße He Tongxue „Wir haben ein magisches Klavier gebaut…“
In meinem Kopf tauchen ständig skurrile Ideen auf, aber sobald ich daran denke, selbst Schaltkreise zu bauen und Programme zu schreiben, weiß ich nicht, wo ich anfangen soll.
Wann wird die Hardware-Entwicklung endlich für die breite Masse zugänglich?
Diesen Mai traf ich das Team von Guandian Yueqian bei der Qiji Chuangtan, und sie scheinen mir die „Superkräfte“ eines Geeks verleihen zu können.
Guandian Yueqian ist eine KI-Hardwareentwicklungsplattform, deren Produkt STACK ANYWAY heißt. Ihr Ziel ist einfach: Personen ohne umfassende ingenieurwissenschaftliche Ausbildung sollen in der Lage sein, ihre eigene Hardware zu bauen; und diejenigen, die bereits über entsprechende Fähigkeiten verfügen, sollen ihre Arbeit schneller erledigen können.
Zu diesem Zeitpunkt hatte das Team gerade eine Investition von Qiji Chuangtan erhalten, das Produkt befand sich noch in der frühen Phase und war noch nicht für die interne Testphase freigegeben.
Einen Monat später traf ich sie erneut auf der WAIC. Diesmal hatte Guandian Yueqian die interne Testphase freigegeben, und ich erhielt einen Platz.
Wie weit kann KI eine gewöhnliche Person bringen, wenn sie eine unklare Anforderung äußert? Ich wollte es ausprobieren.
Nach der Vorstellung von Guandian Yueqian muss der Nutzer nur in natürlicher Sprache sagen, was er bauen möchte, und das System teilt in einem dreidimensionalen Arbeitsplatz die Aussage in Komponenten, Verbindungen und Codeprojekte auf. Der Nutzer kauft die Komponenten zurück und baut sie dann nach der Anleitung zusammen.
Also äußerte ich meine Idee: „In unserem Unternehmen gibt es viele Katzen, ich möchte ein elektronisches Katzenspielgerät bauen.“ Natürlich kann man, wenn man anfangs nicht weiß, wie man es benutzt, direkt fragen, wie man den Einstieg meistert.
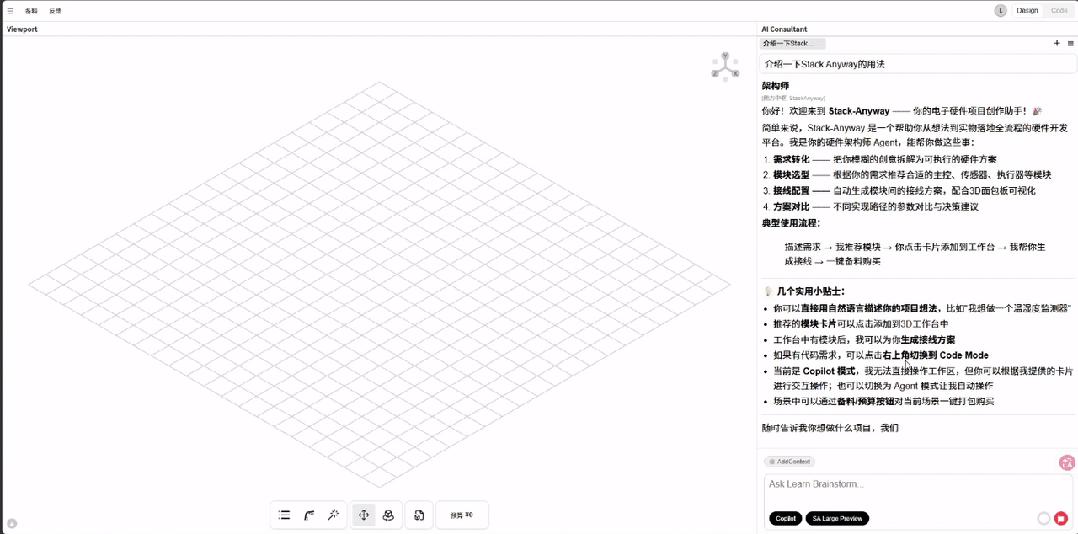
Anforderung eingeben und mit der KI über das Design des Katzenspielgeräts diskutieren
Nach dieser Aussage zerlegt die Plattform die vage Idee in einen umsetzbaren Hardwareplan und empfiehlt geeignete elektronische Module wie Hauptsteuereinheit, Sensoren und Aktoren entsprechend der Anforderung. Auf der ursprünglich leeren Arbeitsfläche auf der linken Seite werden nach und nach elektronische Komponenten platziert.
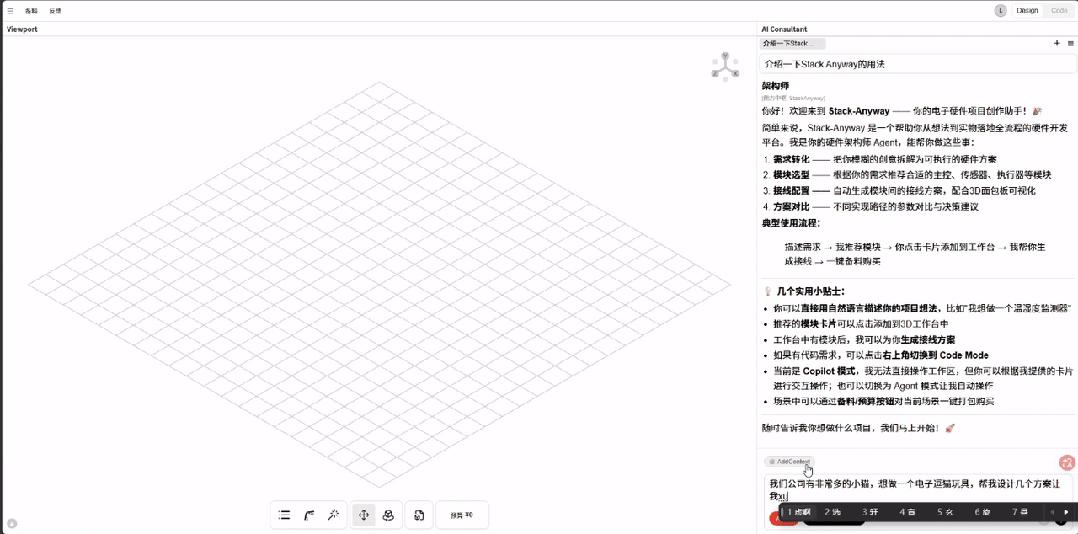
Die von der Plattform empfohlenen elektronischen Komponenten erscheinen nacheinander auf dem dreidimensionalen Arbeitsplatz
Die Plattform stellte mir aktive Fragen zu meiner Anforderung und bot mir vier Lösungen zur Auswahl an. Einige davon sind kostengünstige Grundvarianten, andere sind umfangreicher und die Funktionsimplementierung ist komplexer.
Eine der Lösungen besteht darin, zwei Servomotoren mit Laserstiften drehen zu lassen, um die Katze mit einem beweglichen Lichtpunkt anzulocken.
Ich verstand die Logik dieser Lösung, und es schien nicht kompliziert zu sein, sie umzusetzen. Ich beschloss, zuerst diese Variante auszuprobieren.
Anschließend listete die Plattform eine Komponentenliste auf und erklärte, wie diese Teile zusammenwirken sollen. Zum Beispiel: Die Hauptsteuereinheit gibt Anweisungen aus, der Servomotor steuert die Richtung, und der Infrarotsensor erkennt, ob sich Objekte in der Umgebung bewegen.
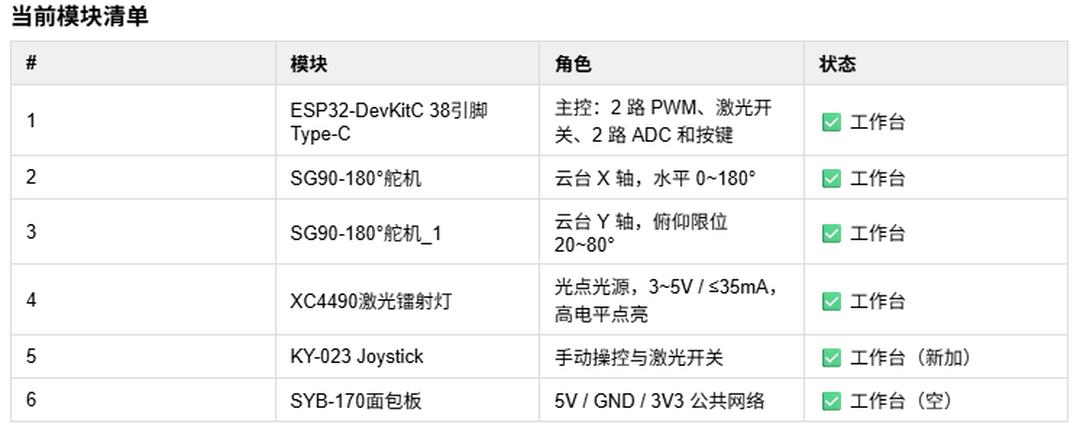
Modulliste der ersten Lösung
Das nächste Problem war: Ich kannte das Prinzip jeder einzelnen elektronischen Komponente nicht, geschweige denn die Verdrahtung zwischen den elektronischen Komponenten.
Bei der herkömmlichen Vorgehensweise sucht man normalerweise zuerst ein passendes Tutorial, klärt die Verwendung jedes Kabels und findet dann anhand der Markierungen auf dem Entwicklungsboard die richtige Steckposition. Aber Tutorials beziehen sich normalerweise auf bestimmte Komponentenmodelle. Wenn man das Modul austauschen oder Funktionen hinzufügen möchte, muss man selbst die entsprechenden Hardwarekenntnisse erlernen.
Diesen Schritt hat die Plattform auch für mich erledigt. Sie generiert basierend auf den ausgewählten Komponenten einen Verdrahtungsplan und zeichnet die Verbindungen im dreidimensionalen Arbeitsplatz. Ich kann einem Kabel folgen, um zu sehen, von welchem Modul es ausgeht und wo es an der Hauptsteuereinheit angeschlossen wird.
Wenn die Komponenten gekauft sind, muss ich die Kabel trotzdem selbst einstecken. Aber zumindest habe ich ein Diagramm, an dem ich mich orientieren kann.
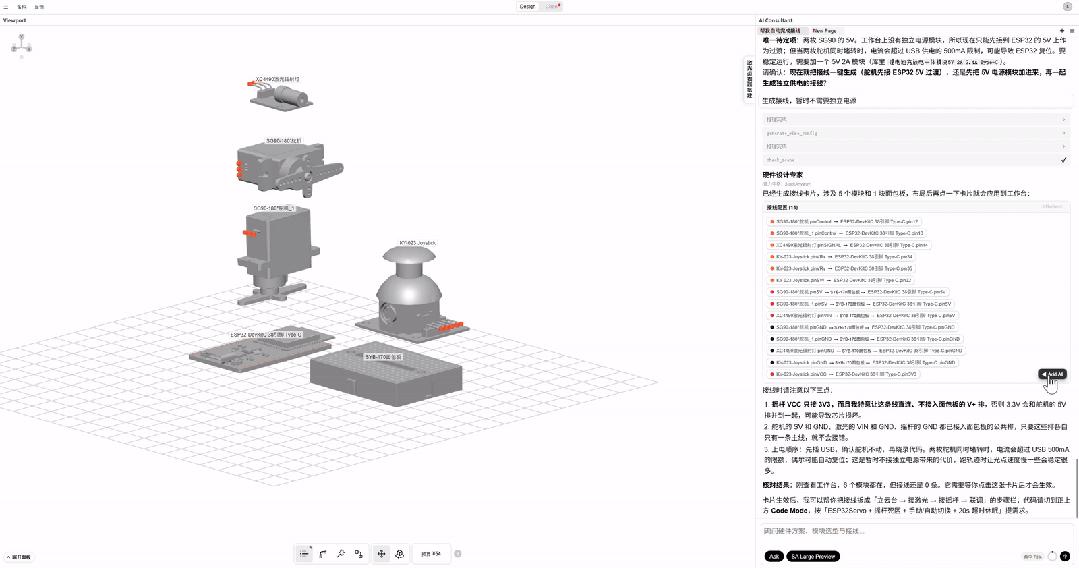
Von der Plattform generierter Verdrahtungsplan
In der unteren Symbolleiste entdeckte ich, dass die Plattform auch ein Schaltplan für die Verdrahtung bereitstellt.
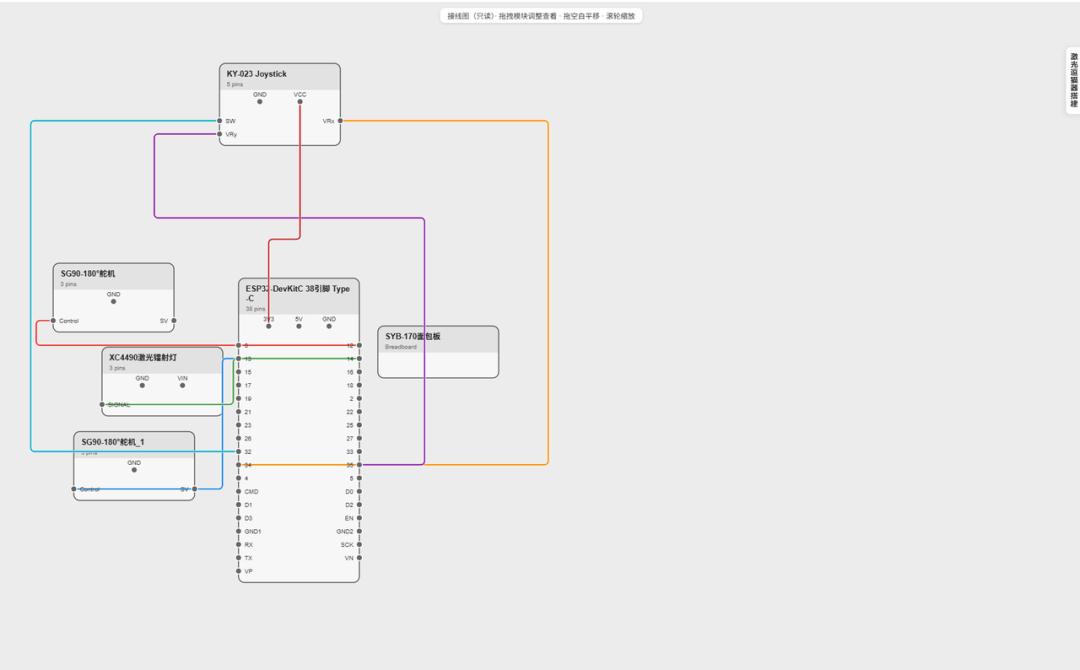
Schaltplan der Verdrahtung
Aus Gründen der Sorgfalt habe ich den Schaltplan und den Verdrahtungsplan zusammen an Codex übergeben, um sie noch einmal zu überprüfen.
Das Feedback von Codex war, dass der Verdrahtungsplan in Ordnung ist, aber im Schaltplan viele Kabel fehlen.
Nach wiederholtem Abgleich stellte ich fest, dass die in dem Diagramm fehlenden Verbindungen alle über das Steckbrett laufen.
Glücklicherweise hat dieser kleine Zwischenfall nicht zu viel Fortschritt verzögert. Was mich aber wochenlang aufgehalten hat, war die anschließende Montage.
Ich stellte fest, dass der dreidimensionale Arbeitsplatz nicht gleichbedeutend mit einem fertigen Produkt ist. Ich wollte sie zu einem echten Katzenspielgerät zusammenstellen, aber als Anfänger wusste ich nicht, wo der Servomotor platziert werden soll, wohin der Laserstift zeigen soll und ob das endgültige Gehäuse alles aufnehmen kann.
Bei diesem Erlebnis konnte die Plattform eine solche räumliche Anordnung noch nicht automatisch durchführen. Ich musste mir zuerst die ungefähre Montagemethode überlegen und dann die Komponenten manuell ziehen, um ihre Position anzupassen.
Was das Gehäuse und die Halterungen für die Befestigungsteile betrifft, musste ich sie auch selbst herstellen.
Die Plattform stellt einige Referenzlinks für 3D-Druckmodelle basierend auf dem Plan bereit. Für technisch versierte Nutzer können sie diese Modelle als Referenz nehmen und weiter modifizieren.
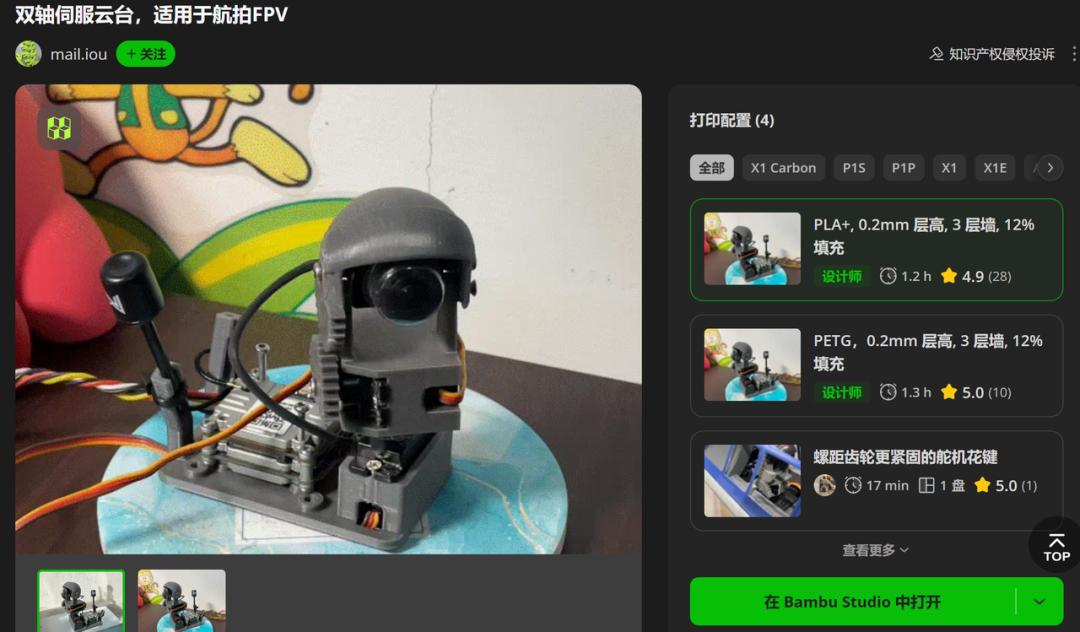
Referenz-3D-Drucklinks, die die Plattform basierend auf meinem Plan bereitstellt
Der Einkaufsschritt war viel einfacher. Ich wählte direkt die benötigten Komponenten auf der Plattform aus und bestellte sie mit einem Klick. Drei Tage später wurde ein Paket zugestellt, in dem alle passenden elektronischen Komponenten aus dem Plan enthalten waren – die Teile auf dem Bildschirm lagen endlich auf meinem Tisch.
Was das Strukturproblem betrifft, das mich aufgehalten hat, half mir am Ende ein Freund. Er entwarf die mechanische Struktur für mich, ich verband die Komponenten dann nach dem Verdrahtungsplan, und das Katzenspielgerät sah endlich so aus wie unten gezeigt.
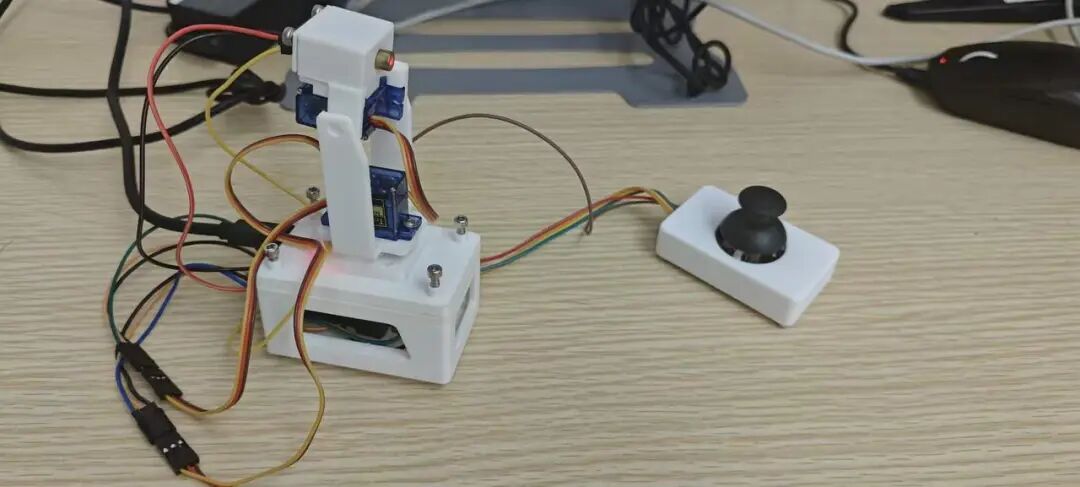
Selbstgebautes elektronisches Laser-Katzenspielgerät
Nachdem die Teile angeschlossen waren, trat ich in die Phase der Codekonfiguration ein.
Beim Schreiben von Hardwareprogrammen muss der Code mit den physischen Objekten auf dem Tisch übereinstimmen. Wenn man direkt allgemeine KI zum Schreiben von Code verwendet, muss man ihr zuerst erklären, welche Hauptsteuereinheit man verwendet und welche Komponenten angeschlossen sind. Wenn auf dem Tisch aber sieben oder acht elektronische Module und dreißig oder vierzig Kabel liegen, ist es für einen gewöhnlichen Konversations-Agenten sehr schwer zu wissen, welcher Zustand genau auf dem Tisch des Nutzers vorliegt.
Genau diesen Schritt möchte die Plattform ergänzen. Das System kann die vorherigen Konfigurationen und Verbindungsbeziehungen im Arbeitsplatz lesen und mit diesen Informationen den unterliegenden Code generieren. Zum Beispiel Pin-Definitionen, PWM-Ausgabeeinheitenumrechnungen und Servomotor-Parametereinstellungen.
Darüber hinaus kann die Plattform die Informationen lesen, die das Entwicklungsboard über die serielle Schnittstelle zurücksendet, den Betriebszustand überprüfen und dann basierend auf den Ergebnissen weiter modifizieren und testen.
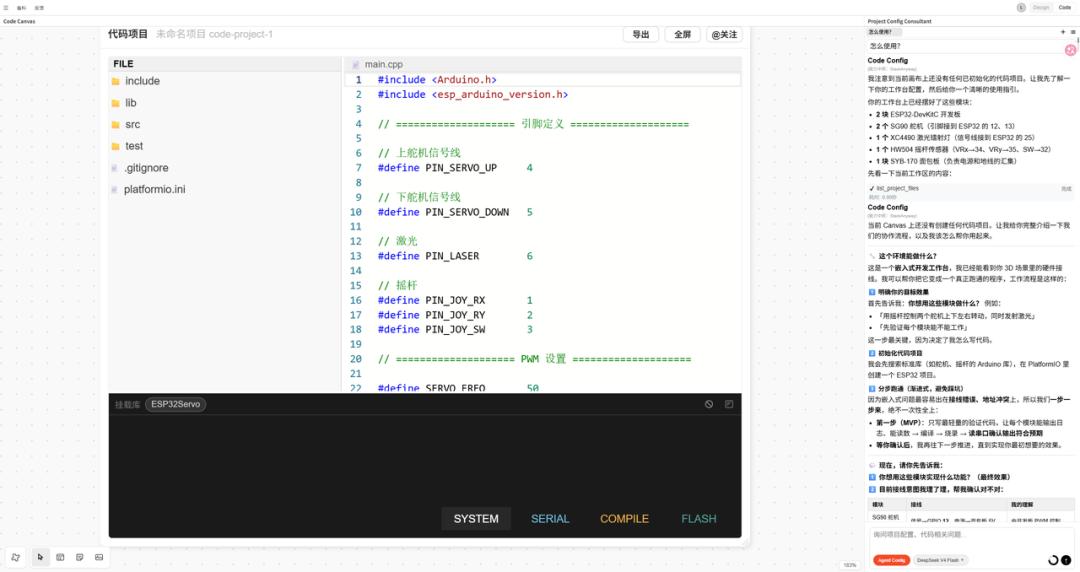
Codekonfigurationsoberfläche
Die tatsächliche Nutzung war nicht so umständlich.
Ein Wort: Schnell.
Ich habe weniger als eine halbe Stunde mit dem Modell gesprochen. Da hörte ich schon das Summen des laufenden Servomotors, und als ich mich umdrehte, leuchtete auch das Lasermodul.
Für jemanden, der zum ersten Mal Hardware baut, ist es schon ein starkes Aha-Erlebnis, zu sehen, dass eine Menge ruhender Komponenten zu reagieren beginnen.
Nach so langer Mühe gab es endlich eine Reaktion.
Aber da tauchten auch neue Probleme