Während das Kapital sich zurückzieht und GPT-6 rasant voranschreitet, wer ebnet den Weg für die verkörperte Intelligenz?
Am 10. Juli 2008, dem ersten Tag der Einführung des App Store, gab es nur 500 Anwendungen in der ersten Charge, die man auf nur wenigen Seiten durchblättern konnte. Als Steve Jobs später zurückblickte, beschrieb er dies als eine der größten Veröffentlichungen in seiner beruflichen Laufbahn.
Diese scheinbar geringe Anzahl an Daten leitete ein völlig neues Paradigma ein: Normalnutzer mussten nicht zum Apple-Team gehören und keine offizielle Genehmigung erhalten, um Anwendungen für ein universelles Rechengerät zu entwickeln, die Benutzern weltweit zum Herunterladen und Nutzen zur Verfügung standen.
An diesem Tag reichte das unabhängige Studio Imangi ein kleines Spiel ein, das fast niemand bemerkte. Erst zehn Jahre später entwickelte dasselbe Team „Temple Run“, das insgesamt über eine Milliarde Mal heruntergeladen wurde.
Achtzehn Jahre später, im Herbst 2026, spielt sich im Ökopark des Shenzhen-Bucht-Gebiets ein ähnlicher „erster Tag“ ab.
17 Teams im Finale arbeiteten 36 Stunden lang, die Teilnehmer kamen aus unterschiedlichen Hintergründen wie Hochschulen, Produktentwicklung und Design, und einige hatten überhaupt keine Erfahrung in der Entwicklung von humanoiden Robotern oder vollständigen Apps. Sie verwandelten die kleinen, aber echten Schmerzpunkte im Alltag – wie Katzenstreu, die bei Reisen niemand reinigt, 3D-gedruckte Werkstücke, die auf Abholung und Neustart warten, Pakete, die man abholen lassen muss, und vieles mehr – in Aufgaben, die von verkörperten Robotern ausgeführt werden können.
16 Anwendungen wurden vor Ort schließlich erfolgreich auf echte Geräte migriert, die Inbetriebnahmerate erreichte 94 %. Die 47 Apps, die bei den drei Wettbewerbsveranstaltungen erstellt wurden, bestätigen eines: Wenn die Werkzeugkette vollständig genug ist, können auch nicht professionelle Entwickler Roboteranwendungen erstellen, die in der physischen Welt laufen.
Diese Prototypen mögen noch unausgereift sein, aber sie zielen direkt auf den lange vernachlässigten Anwendungsbereich der verkörperten Intelligenz ab. Während sich die Branche auf einzelne Indikatoren wie die Genauigkeit der Robotersteuerung, die Fähigkeiten der Modelle und den bionischen Grad des Roboterkörpers konzentriert, wird die grundlegendere Frage selten gestellt: Wer erstellt Roboteranwendungen? Können normale Nutzer mit geringen Kosten einsteigen? Wie können Anwendungen nach der Entwicklung wiederverwendet und verbreitet werden, um einen nachhaltigen Geschäftszyklus zu schaffen?
Der Kapitalboom wird schließlich abflachen. Was wird die verkörperte Intelligenz durch den Zyklus tragen, wenn die Finanzierungserzählungen verblassen? Der Durchbruch liegt möglicherweise nicht in stärkeren Modellen oder raffinierteren Roboterkörpern, sondern im Eingang für Anwendungsentwickler – dieser Hackathon ist eine vorzeitige Bestätigung.
Wenn Roboter nur geschlossene Hardware mit fest vorinstallierten Funktionen sind und die Entwicklungsrechte fest in den Händen weniger Ingenieure und professioneller Teams liegen, wird das Angebot an Anwendungen zwangsläufig nicht den massiven, verstreuten Anforderungen realer Szenarien entsprechen.
Die Antwort von Astribot lautet: Statt einzelne Fähigkeiten von Robotern zu optimieren, wird die Zwischenplattform AOS (Astribot OS, das verkörperte Betriebssystem) aufgebaut, die sich nach unten mit großen Modellen und verkörperten Roboterkörpern verbindet und sich nach oben an Entwickler und Endnutzer richtet, sodass sowohl Nutzer als auch KI die Fähigkeiten des Roboters bequem nutzen können.
In Gesprächen mit Hard-Krypton betonte Lai Jie, der Gründer von Astribot, mehrmals Apple als Referenz.
Apple hat zwei Dinge gelöst: Es ermöglichte mehr Menschen, sich an der Entwicklung zu beteiligen, und mehr Menschen, es bequem zu nutzen. Es öffnete ein Fenster, das Schöpfer und Nutzer verbindet: Die grafische Benutzeroberfläche vereinfacht die Nutzung von Endgeräten, Betriebssystem und Entwicklungswerkzeuge senken die Erstellungskosten, und der App Store übernimmt die Verteilung, Wiederverwendung und kommerzielle Preisgestaltung von Anwendungen. Die vier Ebenen bilden ein stabiles, selbstkreislaufendes Verbindungsökosystem.
Genau das ist die Vision, die Astribot für das Ökosystem der verkörperten Intelligenz entwirft. Gestützt auf die dreiteilige Full-Stack-Architektur aus seilgetriebenen Roboterkörpern, selbstentwickelten Modellen und AOS ist AOS keine Begleitsoftware für einen bestimmten Roboter, sondern der Eingang zum Ökosystem der verkörperten Anwendungen. Nutzer müssen die Prinzipien nicht beherrschen, sie können mit einem einzigen Satz eine Roboter-App generieren und die Anforderungen aus realen Szenarien in ausführbare verkörperte Aufgaben umwandeln.
Der Hackathon bietet einen aufzeichnbaren Ausgangspunkt. Das Paradigmenwechsel, das einst im Internetzeitalter entstand, wiederholt sich jetzt in der physischen Welt.
01
Universelle Modelle können die Kluft zur physischen Welt nicht überbrücken
In den letzten zwei Jahren konzentrierten sich die Ressourcen und Aufmerksamkeit im Bereich der verkörperten Intelligenz fast ausschließlich auf zwei Dinge: die Optimierung von leistungsstärkeren Roboterkörpern und die Weiterentwicklung von verkörperten Basismodellen mit besseren Generalisierungsfähigkeiten. In der Branche tauchen ständig beeindruckende technische Demonstrations-Demos auf, aber Roboteranwendungen, die in realen Szenarien stabil laufen und häufig wiederverwendet werden können, sind nach wie vor selten.
Die Einführung von GPT-6 Astra hat die Richtungsunterschiede weiter vergrößert. Auf dem Markt haben sich zwei gegensätzliche Mainstream-Ansichten gebildet: Die eine Seite vertritt die optimistische Erzählung des „vollen Cloud-Betriebs“ und glaubt, dass das universelle große Modell stark genug ist, um direkt mit dem Roboterkörper verbunden zu werden und alle physischen Aufgaben nur durch seine Generalisierungsfähigkeit zu erledigen. Die andere Seite geht zum anderen Extrem und behauptet, dass cloudbasierte große Modelle der physischen Welt hilflos gegenüberstehen und alle Aufgaben von speziellen verkörperten Modellen in einem geschlossenen Kreislauf gelöst werden müssen.
Die erste Seite überschätzt die Übertragbarkeit der Cloud-Intelligenz, die zweite Seite unterschätzt das Potenzial der Zusammenarbeit beider Modellarten. Obwohl sie gegensätzlich erscheinen, geraten sie im Wesentlichen in den Irrtum einer einfachen linearen Extrapolation der technischen Fähigkeiten.
Aber für Lai Jie, den Gründer von Astribot, liegt die wahre Antwort nicht an beiden Enden, sondern darin, ein kooperatives Paradigma zu schaffen, das die Anforderungen „beides zugleich“ erfüllt: Es verfügt sowohl über die abstrakte Verständnisfähigkeit des universellen Modells, als auch lässt das verkörperte Modell die Wahrnehmung des physischen Raums, die Kraftsteuerung und die Ausführung von Bewegungsbahnen übernehmen. Die beiden Seiten werden durch eine Zwischenplattform in beide Richtungen verbunden.
Um zu verstehen, warum dieses Paradigma funktioniert, muss man zuerst die jeweiligen Fähigkeitsgrenzen der beiden Modellarten erkennen.
Im Jahr 2024 führte Lai Jie einen einfachen internen Test durch: Er legte mit drei Stiften einen Pfeil auf den Tisch und wies den Roboter an, das Objekt an die Stelle zu legen, auf die der Pfeil zeigt. Das universelle große Modell verstand diesen abstrakten Befehl auf einen Blick, aber das verkörperte Modell, das Astribot damals testete, konnte mit den vorhandenen Trainingsdaten kaum symbolische Verweise wie „Pfeil“ verstehen.
Dieser Test machte die jeweiligen Schwächen verschiedener Modelle deutlich. Das universelle Modell ist im Wesentlichen ein „Gehirn“, das gut in der Zerlegung hochrangiger Absichten ist. Seine Fähigkeiten enden in der Cloud, und es beherrscht nicht von Natur aus die zugrundeliegenden physischen Ausführungslogiken wie Motoren, Antriebe und Kraftsteuerung. Das verkörperte Modell ist bei realen Arbeiten mit Bewegungen und Berührungen im physischen Raum vertraut, fehlt aber die Fähigkeit, abstrakte Symbole und vage Absichten zu interpretieren – es braucht das universelle Modell, um zuerst das Verständnis auf semantischer Ebene abzuschließen.
Dieser Test ließ Lai Jie nachdenken: Können die beiden Modellarten von Anfang an so gestaltet werden, dass sie sich gegenseitig ergänzen, und die abstrakte Verständnisfähigkeit des universellen Modells mit der Wahrnehmungs- und Betriebsfähigkeit des verkörperten Modells für die reale Welt kombiniert werden, um beide auf Roboter anzuwenden?
Hinter einer scheinbar einfachen Aufgabe stecken mehrere Glieder wie Aufgabenplanung, Schnittstellenanpassung, Bewegungssteuerung und Ausnahmebehandlung. Menschen, die Software verstehen, verstehen nicht unbedingt die Logik der verkörperten Bewegungssteuerung, und Roboteringenieure verlieren leicht den Kontakt zu den Anforderungen der realen Industrie; selbst professionelle Teams können die massiven langschwänzigen Szenarien in häuslichen und produktiven Umgebungen nicht im Voraus vollständig abdecken.
„Je stärker die Schlussfolgerungsfähigkeit großer Modelle wird, desto mehr braucht es eine Zwischenplattform, die die physische Ausführung übernimmt. Der Sprung in der Intelligenzebene des Modells kann die Kluft zwischen digitaler Logik und realer Physik nicht automatisch überbrücken“, sagte Lai Jie.
Lai Jie gab ein lebensnahes Beispiel: Eine Mutter lehrt ihn per Video, zu kochen, und kann den gesamten Ablauf – Öl einfüllen, Gemüse hinzufügen, würzen und die Hitze regulieren – klar erklären. Dieser Schrittfolge kann auch das große Modell verstehen und wiedergeben. Aber im Gesprächskontext ist „Strecke den Arm ein wenig nach vorne“ eine akzeptable vage Beschreibung. Details wie der Winkel, in dem man den Pfannenwender hält, die Kraft, die man anwendet, und spontane Anpassungen vor Ort können nicht präzise in Worten ausgedrückt werden, sondern müssen in Echtzeit vor Ort im geschlossenen Wahrnehmungskreislauf verarbeitet werden.
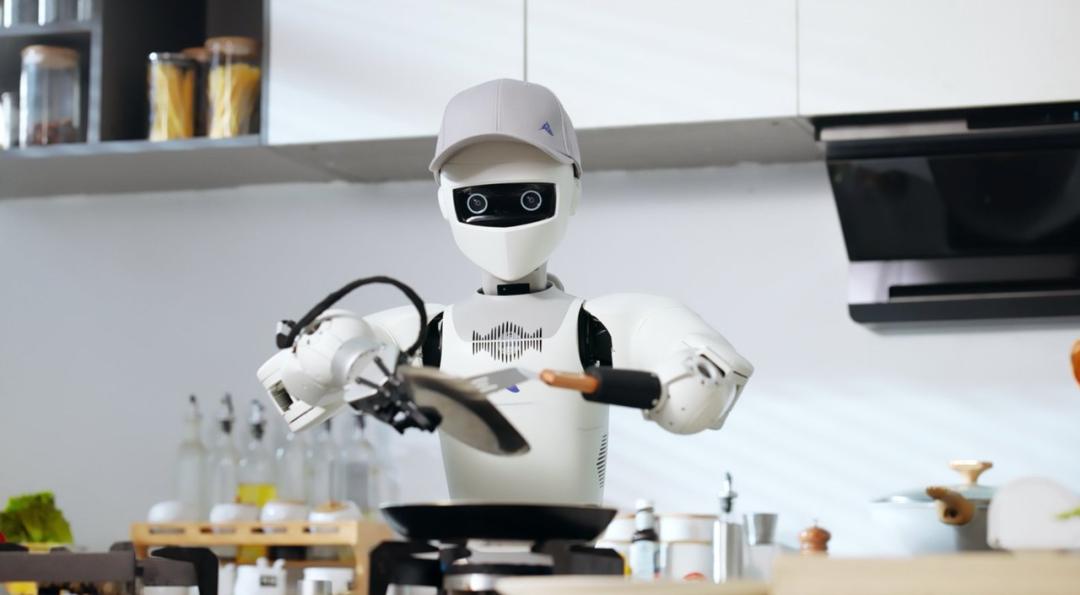
Astribot T1 kocht gerade in der Küche
Die zugrundeliegenden Einschränkungen der physischen Welt bestimmen, dass cloudbasierte große Modelle nicht alles übernehmen können. Lai Jie glaubt, dass universelle Intelligenz und verkörperte Intelligenz keine einfache Wettbewerbs- oder Ersetzungsbeziehung haben, sondern Partner mit klarer Arbeitsteilung sind: Ihre Werte ergänzen sich, sie übernehmen jeweils ihre Aufgaben und vervollständigen gemeinsam die gesamte Kette von der Absichtsverständnis bis zur physischen Umsetzung.
Das weist auch auf die aktuelle tatsächliche Lücke hin: Die Branche braucht eine stabile und zuverlässige Übersetzungsebene, die die abstrakten Absichten, die das große Modell ausgibt, in Aktionsprimitive umwandelt, die der Roboter stabil wiederholen kann. Genau das ist das Kernproblem, das Astribots AOS lösen möchte.
Als vermittelnde Zwischenplattform muss AOS zwei Arten von Objekten gleichzeitig bedienen: Einerseits bietet es Normalnutzern eine intuitive und benutzerfreundliche Interaktionsmethode, andererseits öffnet es für KI analysierbare und aufrufbare untergeordnete Schnittstellen.
„Früher haben wir Schnittstellen so entworfen, dass standardmäßig Programmierer auf der anderen Seite stehen. Aber jetzt dürfen Schnittstellen nicht nur darauf achten, ob Programmierer sie verstehen können, sondern auch darauf, ob GPT sie verstehen kann“, sagte Lai Jie.
Wenn AOS weiterhin dem traditionellen Ansatz folgt und die untergeordneten Steuerungslogiken in komplexem Code kapselt, den nur Ingenieure verstehen, wird es selbst mit starker Schlussfolgerungsfähigkeit von GPT schwierig sein, die kognitive Kluft zu überqueren und präzise zu steuern. Genau wie eine Person mit hohem Intelligenzquotienten, die aber das Tastsinn verloren hat, hat sie zwar Ideen, kann aber die feinen Aktionen wie „Öl einfüllen“ oder „Flaschenverschluss drehen“ nicht ausführen.
Deshalb hat AOS zwei Ebenen der Fähigkeitsabstraktion geschaffen: Nach unten verbindet es die physische Steuerungskette des verkörperten Modells und des Roboterkörpers und kapselt die Ausführungsfähigkeiten in aufrufbare Fähigkeitspakete. Nach oben gibt es ein standardisiertes Protokoll aus, sodass selbst Schöpfer ohne Programmiererfahrung Aufgaben in natürlicher Sprache definieren und mit einem einzigen Satz eine Roboter-App generieren können.
Wenn diese Lösung in der realen physischen Umgebung umgesetzt wird, fasst An Zhaohui, der Leiter der AOS-Entwicklung bei Astribot, es als „eine Aufgabe, die weitreichend, aber nicht unerreichbar ist“ zusammen: Es gibt noch viele technische Probleme zu lösen, um die Anweisungen großer Modelle in stabile und zuverlässige physische Interaktionen umzuwandeln – dieser Teil wird nicht automatisch mit der Verbesserung der Modellfähigkeiten gelöst. Aber die Fähigkeiten der oberen Basismodelle haben bereits einen wichtigen Schwellenwert überschritten, und mit der ständigen Verbesserung des AOS-Schnittstellensystems ist das Fenster für die Umsetzung von verkörperten Anwendungen geöffnet.
Wenn KI nahtlos auf die Werkzeuge der physischen Welt zugreifen kann und die Erstellungshürden für normale Nutzer geöffnet werden, ohne an Programmierfähigkeiten gebunden zu sein, kann die verkörperte Intelligenz voraussichtlich aus dem Demo-Zyklus heraustreten und eine große Anzahl von Anwendungen entwickeln, die in realen Szenarien verwurzelt sind.
02
Dreiteilige Einheit, die die umsetzbare Grenze überquert
Im Finale des Astribot-Hackathons mischte sich in der angespannten Luft das Geräusch von Tastaturanschlägen mit gelegentlichen leisen Diskussionen der Teilnehmer. Hier muss die perfekte Logik, die durch Code abgeleitet wird, immer wieder von den Bedingungen der physischen Welt geprüft werden.
Im GPT-6-Zeitalter sind die Hürden für rein softwarebasierte Anwendungen längst durchbrochen: Mit wenigen Prompt-Wörtern kann man ein nutzbares Prototyp bauen. Roboter-Apps sind völlig anders: Sie richten sich nicht an gerenderte Pixel auf dem Bildschirm, sondern an die Hardwareausführung im physischen Raum. Einschränkungen in realen Szenarien wie die Kontrolle über die Rechte, Echtzeit-Feedback, Latenzstörungen und geschlossene Kraftsteuerungskreisläufe können nicht durch eine einzige API-Abstraktion ausgeglichen werden.
Im traditionellen Entwicklungsmodell arbeiten Hardware-, Algorithmus- und Anwendungsteams getrennt voneinander: Die Hardware kümmert sich um die Treiber, die Algorithmen um die Steuerungslogik, und die Anwendungsebene baut den Geschäftsprozess auf. Wenn die Phase der gemeinsamen Abstimmung beginnt, treten Probleme wie nicht passende Schnittstellen und Zeitkonflikte massiv auf. Die Umsetzung einer Funktion von der Projektgenehmigung bis zur Prüfung am echten Gerät dauert oft mehrere Monate, manchmal sogar ein halbes Jahr.
Diese getrennte, langwierige Entwicklungskette ist genau das Problem, auf das AOS abzielt: Komplexität wird in AOS gekapselt, und Einfachheit wird den Schöpfern gegeben. Treiber, Modelle und Schnittstellensteuerung werden im Voraus gekapselt, sodass Entwickler die untergeordnete gemeinsame Abstimmung überspr