Roboter kopieren die „Hausaufgaben“ von Fruchtfliegen? Das Team der Tsinghua-Universität nutzt das „Verkabelungsdiagramm“ des Gehirns von Fruchtfliegen, um der verkörperten Intelligenz Adaptivität beizubringen.
In letzter Zeit ist die digitale Fruchtfliege im KI-Umfeld populär geworden.
Einige haben den „Verdrahtungsplan“ des Gehirns einer Fruchtfliege in *Minecraft* integriert, um die Spielfigur im Spiel zu steuern, andere lassen eine virtuelle Fruchtfliege mit ihren Vorderbeinen das Lenkrad eines simulierten Autos drehen.
Hinter diesen scheinbar phantasievollen Versuchen werden echte neuronale Verbindungsdaten von echten Fruchtfliegen verwendet.
Der akademische Name dieses „Verdrahtungsplans“ lautet Konnektom. Es erfasst, welche Neuronen miteinander verbunden sind, in welche Richtung Signale übertragen werden und wie viele Synapsen die Verbindungen enthalten.
Durch Mikroskopie-Bildgebung und Rekonstruktion können Forscher diese Verbindungen abbilden und sie in neuronale Netze umwandeln, die auf Computern ausgeführt werden können, sodass diese sensorische Informationen empfangen und an der Körpersteuerung teilnehmen.
Dennoch reicht es nicht aus, dass die digitale Fruchtfliege Aufgaben erledigt, um zu beweisen, dass die biologische Verbindungsstruktur einzigartige Vorteile bietet. Unter welchen Bedingungen ist dieser „Verdrahtungsplan“ tatsächlich nützlich und welche Hilfe kann er für die verkörperte Intelligenz leisten?
Eine kürzlich durchgeführte Studie eines Teams der Tsinghua-Universität konzentriert diese Frage auf „Anpassung an Veränderungen“, untersucht systematisch deren Steuerungsleistung, verfolgt die zugrundeliegenden Mechanismen der neuronalen Bahnen und deckt gehirnähnliche Designprinzipien für die anpassungsfähige Veränderungsverarbeitung der verkörperten Intelligenz auf.
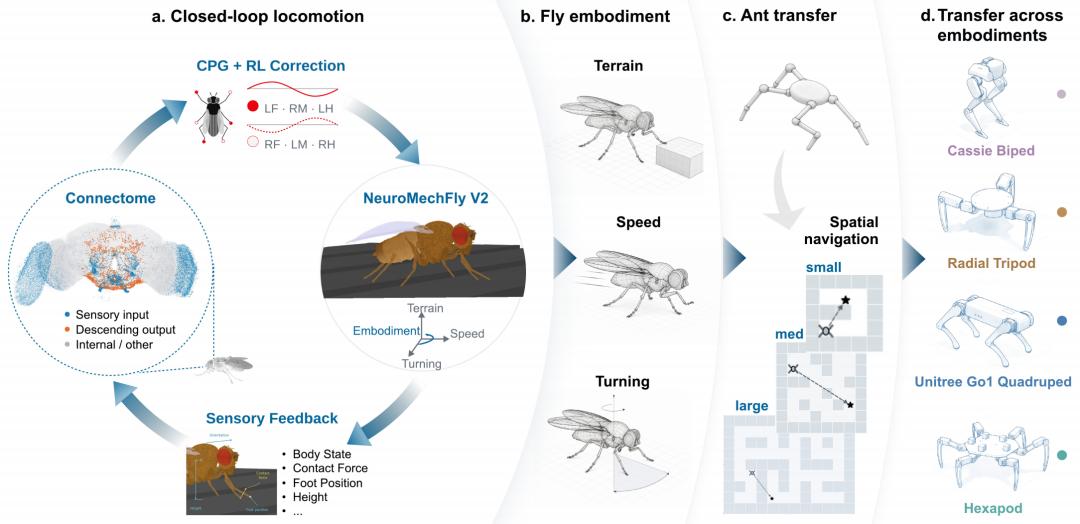
Das Team baute das Konnektom erwachsener Fruchtfliegen zu einem festen Kern neuronaler Netze auf und ließ die digitale Fruchtfliege in einer Simulationsumgebung Steuerungsaufgaben in mehreren Dimensionen ausführen.
Eine zentrale Erkenntnis lautet: Die Vorteile des Konnektoms treten hervor, wenn sich die Steuerungsanforderungen ändern.
Wenn die digitale Fruchtfliege auf ebenem Boden mit konstanter Geschwindigkeit geradeaus fährt, zeigt der Konnektom-Controller eine ähnliche Leistung wie das als Kontrolle dienende Multi-Layer-Perzeptron (MLP). Wenn Hindernisse auftauchen, sich die Zielrichtung ändert oder Geschwindigkeitsanweisungen schwanken, zeigt der Konnektom-Controller eine bessere Fähigkeit zur Hindernisüberquerung, eine gleichmäßigere Lenksteuerung und eine genauere Geschwindigkeitsverfolgung.
Überraschenderweise erstreckt sich dieser Vorteil auch auf unterschiedliche Körper und komplexere Umgebungen.
Derselbe Verbindungsaufbau der Fruchtfliege zeigt deutliche Vorteile in zweibeinigen, dreibeinigen, vierbeinigen und sechsbeinigen Simulationskörpern. Wenn die verkörperte Intelligenz in komplexere Labyrinthe eintritt und mehr Lenkvorgänge ausführen muss, erweitert sich ihr Erfolgsvorteil weiter.
Das bedeutet, dass der durch natürliche Evolution optimierte Verbindungsaufbau des Nervensystems der Fruchtfliege eine übertragbare Robustheit der Bewegungssteuerung aufweisen kann, die verkörperten Intelligenzen unterschiedlicher Formen wiederverwendbare Fähigkeiten zur Bewegungssteuerung bietet.
Derselbe Körper: Anpassungsprüfung in drei räumlichen Dimensionen
Um biologische „Verdrahtungspläne“ in künstlicher Intelligenz einzusetzen, sind die raschen Fortschritte der Konnektomik und der Körper-Simulationstechnik unverzichtbar. NeuroMechFly v2 bietet eine Simulationsplattform für geschlossene Kreislaufforschung von Sinnes- und Bewegungsvorgängen [1]; Flybody, entwickelt von Teams wie Google DeepMind, lässt detaillierte Modelle von Fruchtfliegenkörpern unter der Steuerung von lernenden Controllern laufen und fliegen [2]; BPU wiederum nutzt das Larven-Konnektom für Bildklassifizierung und Vorhersage von Schachzügen.
Das Tsinghua-Team verwendete das erwachsene Fruchtfliegen-FlyWire-Konnektom, um einen Kern eines rekurrenten Netzes mit 138.584 Neuronenknoten und 3.732.460 gerichteten Verbindungen aufzubauen. Das Modell erstellt Gewichte basierend auf Verbindungsbeziehungen, Synapsenzählungen und vorhergesagten Neurotransmittern, die nach Normalisierung während des Trainings unverändert bleiben. Lernfähige Schnittstellen für die Sinneswahrnehmung leiten Informationen wie den Körperzustand in das Netzwerk ein, und Bewegungsschnittstellen wandeln die Netzwerkaktivität wiederum in Steuersignale um. Die durch die Aktion verursachten Veränderungen von Körper und Umgebung werden zur nächsten sensorischen Eingabe, sodass ein geschlossener Kreislauf entsteht.
Die Forscher hielten zunächst den Körper der digitalen Fruchtfliege unverändert, kombinierten den Konnektom-Controller mit einem zentralen Mustergenerator zur Erzeugung grundlegender Gangarten, regulierten 42 Beingelenke und Fußbefestigungen und passten die Bewegungen kontinuierlich basierend auf dem Interaktionsfeedback zwischen Körper und Boden an. Die Tests konzentrierten sich auf die Bewegung des Körpers im dreidimensionalen Raum: Geländeschwankungen in vertikaler Dimension, Links- und Rechtslenkung in horizontaler Dimension sowie Geschwindigkeitsänderungen in Längsdimension.
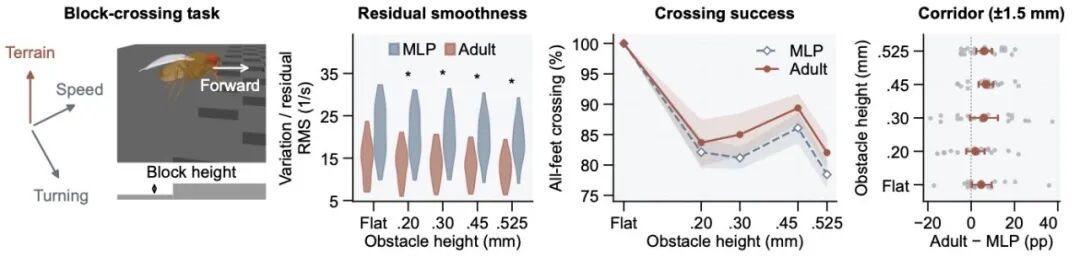
Vertikale Dimension: Überqueren von Hindernissen. Die Forscher legten Hindernisse unterschiedlicher Höhe an und verglichen den Anteil der erfolgreichen Überquerung aller Füße. Auf ebenem Boden zeigt der Konnektom-Controller eine ähnliche Leistung wie das MLP mit gleicher Parameteranzahl. Bei Hindernissen erreicht der Konnektom-Controller eine höhere Erfolgsrate bei der Überquerung.
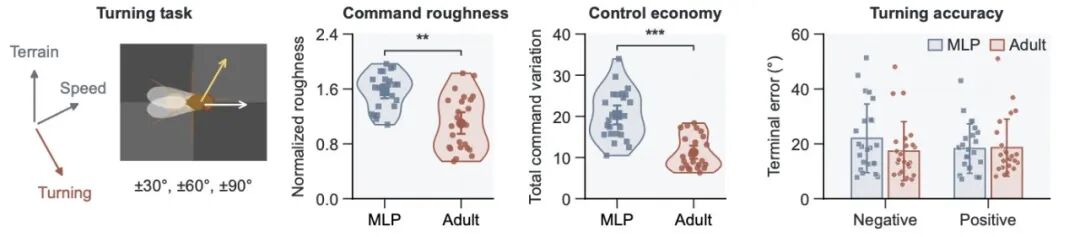
Horizontale Dimension: Richtungsanpassung. Die Forscher hielten Körper und Gelände unverändert und testeten Zielrichtungen von 30°, 60° und 90° nach links und rechts. Die Lenkanweisungen des Konnektom-Controllers sind gleichmäßiger, die normalisierte Anweisungsrauheit sinkt um 29,9 % und die Gesamtvarianz der Anweisungen sinkt um 44,6 %.
Längsdimension: Geschwindigkeitsverfolgung. Die Forscher hielten Körper, Fahrtrichtung und Gelände unverändert und ließen die Fruchtfliege segmentierte Beschleunigungs- und Verzögerungsanweisungen sowie sinusförmige zyklische Geschwindigkeitsänderungen verfolgen. Der Konnektom-Controller weist bei beiden Indikatoren, nämlich der Steigung von Beschleunigung/Verzögerung und der Amplitude zyklischer Geschwindigkeitsänderungen, einen geringeren Verfolgungsfehler auf.
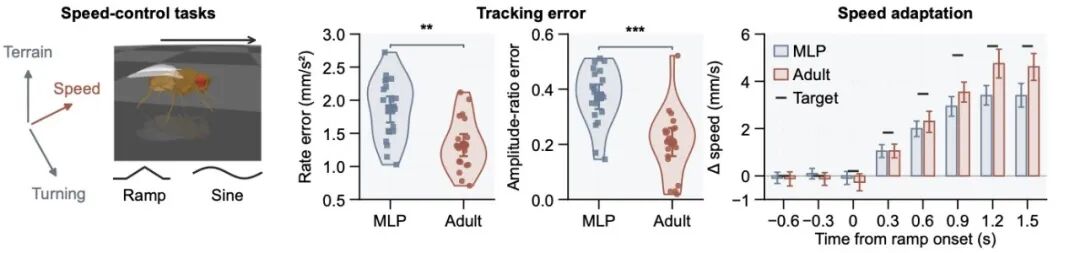
Drei Gruppen von Experimenten zeigen gemeinsam: In demselben Körper treten die Vorteile des Konnektoms mit den Änderungen der Steuerungsanforderungen hervor und unterstützen eine effektivere Geländebewältigung, Richtungsanpassung und Geschwindigkeitsregulierung.
Anderer Körper, Eintritt in ein komplexeres Labyrinth
Im nächsten Schritt schlossen die Forscher dasselbe Fruchtfliegen-Konnektom an verkörperte Intelligenzen unterschiedlicher Formen an. Nachdem sich Körperform, Bewegungsraum und Dynamik geändert hatten, blieb der Kern des Konnektoms fest, und es wurden nur die Sinnes- und Bewegungsschnittstellen für den neuen Körper neu erlernt. Bei der Aufgabe des Gehens auf ebenem Boden erreichte die durchschnittliche Vorwärtsgeschwindigkeit des Konnektom-Controllers 1,94 m/s, weit höher als 0,68 m/s des MLP, und der Pfad ist auch direkter.
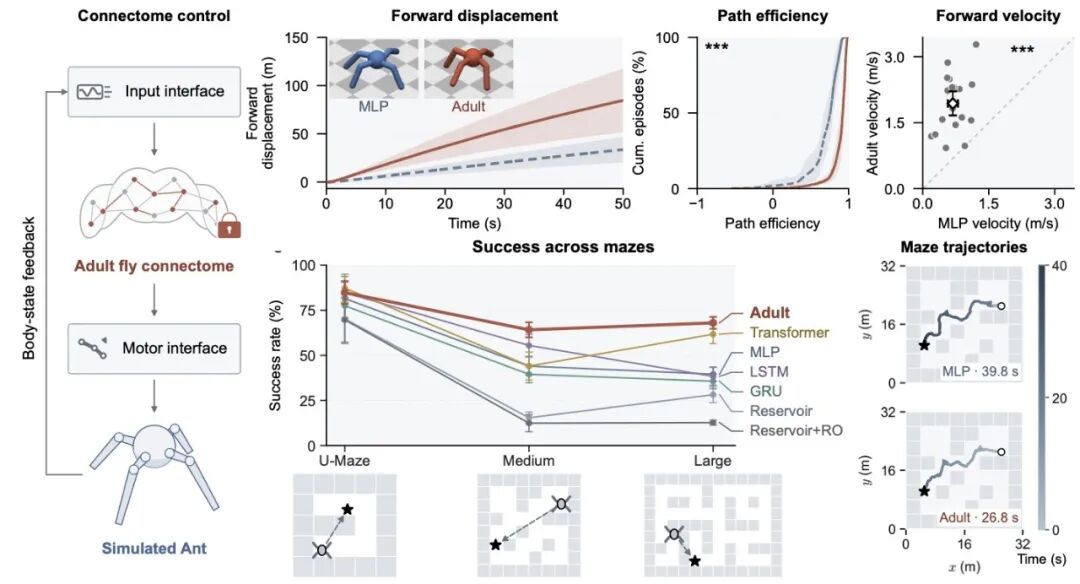
Wenn Körperänderungen mit komplexen Umgebungen kombiniert werden, treten die Vorteile des Konnektoms weiter hervor. Die Forscher verglichen das Fruchtfliegen-Konnektom, MLP, Transformer, LSTM, GRU und zwei Arten von Reservoir-Controllern in Labyrinthen. Sowohl in Labyrinthen mittlerer als auch großer Größe erzielte der erwachsene Konnektom-Controller die höchste durchschnittliche Erfolgsrate unter sieben Methoden.
Am Beispiel des mittleren Labyrinths stieg die Erfolgsrate von 44,1 % beim MLP auf 64,2 %, was einer Zunahme von 20,1 Prozentpunkten entspricht. Bei komplexen Routen, die 6–7 Lenkvorgänge erfordern, stieg die Erfolgsrate von 20,4 % auf 50,6 %, wobei der Vorteil auf etwa 30 Prozentpunkte anwuchs. Gleichzeitig sank der Anteil physischer Fehlschläge bei der Bewertung dieses Labyrinths von 15,1 % auf 9,2 %.
Zwei Beine, drei Beine, vier Beine und sechs Beine
Wie groß ist der Bereich von Körperänderungen, an die sich dasselbe Fruchtfliegen-Konnektom anpassen kann?
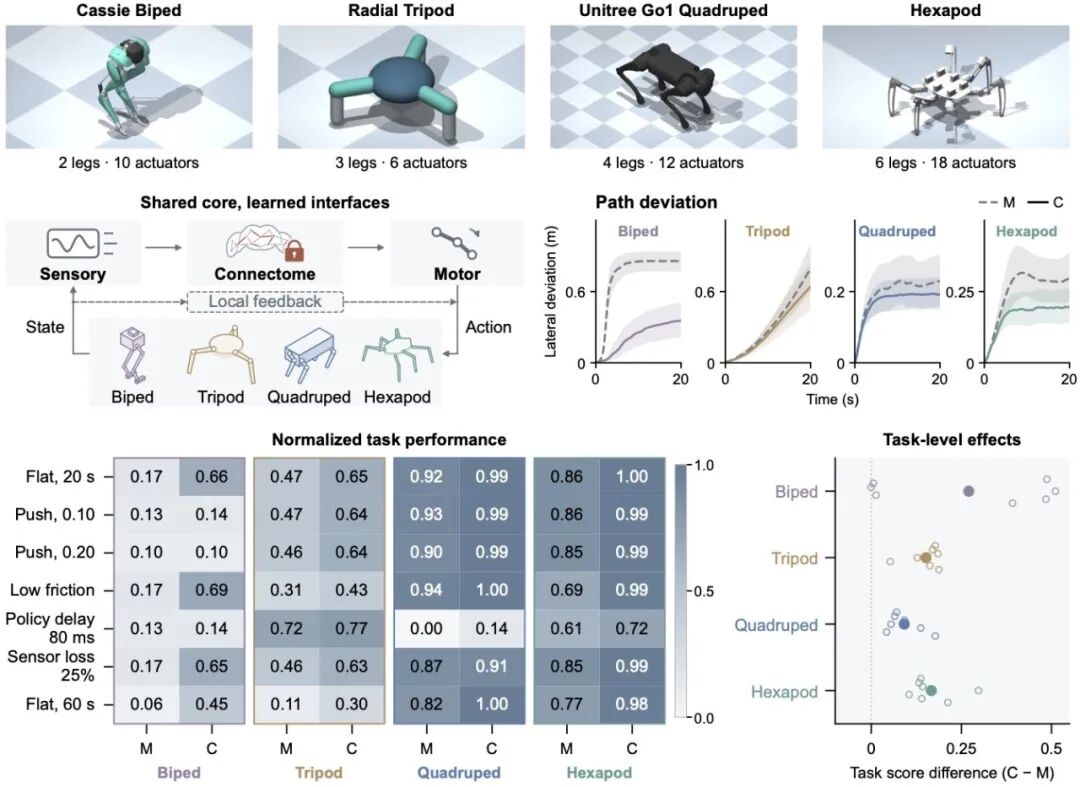
Die Forscher testeten weiter vier Simulationskörper: zweibeinige, dreibeinige, vierbeinige und sechsbeinige Roboter. Die Tests wurden von normalen Bedingungen auf seitliche Schubkräfte, niedrige Reibung, 80 Millisekunden Bewegungsverzögerung, teilweisen Verlust der Beobachtung und langfristigen Betrieb von 60 Sekunden ausgedehnt, um die Leistung unterschiedlicher Körper bei Störungen und kontinuierlicher Steuerung zu untersuchen.
Alle vier Körper erzielten deutliche Leistungsvorteile. Der zweibeinige Roboter erfuhr die größte Körperänderung, sodass sein Vorteil bei der Anpassung an Veränderungen am deutlichsten ist; der sechsbeinige Roboter hat die Form, die der Fruchtfliege am nächsten kommt, und die absolute Leistung ist auch am besten.
Gemeinsame Sinnes-Bewegungs-Mechanismen, die hinter der Anpassungsfähigkeit entstehen
Warum kann das Konnektom der Intelligenz helfen, sich an Veränderungen anzupassen? Die Forscher verfolgten weiter im Inneren des Netzes und fanden heraus, dass hinter unterschiedlichen Aufgaben übereinstimmende Sinnes-Bewegungs-Mechanismen auftauchen. Die Forscher haben nicht im Voraus festgelegt, welche Neuronen in der Aufgabe eine führende Rolle spielen sollen, aber im Prozess des Lernens und der Interaktion im geschlossenen Kreislauf werden mechanosensorische und aufsteigende Neuronen natürlich zu wichtigen Gruppen, die das Steuerungsausgabe beeinflussen, und beteiligen sich über absteigende Bahnen an der Bewegungsregulierung. Die mit der verkörperten Steuerung verbundenen Funktionen in der biologischen Verbindungsstruktur werden in künstlichen Aufgaben spontan genutzt.
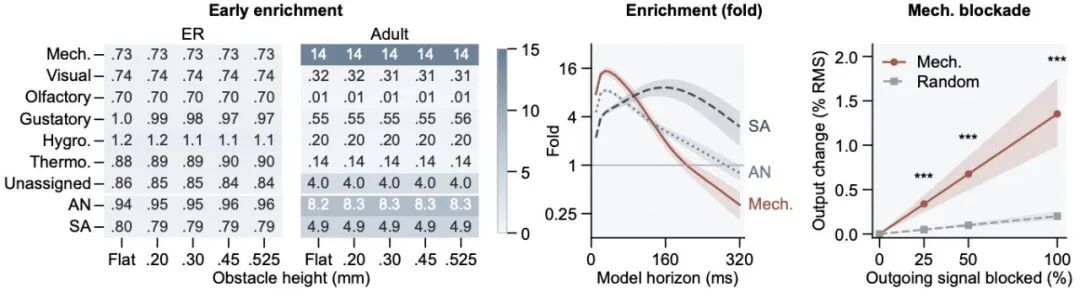
Diese Organisationsweise durchzieht Hindernisüberquerung, Lenkung und Geschwindigkeitsänderung: Bei der Hindernisüberquerung ist der Einfluss der mechanosensorischen Bahnen auf die Steuerungsausgabe deutlich stärker als bei zufälligen Netzen. Bei der Lenkung wirken die mit Mechanosensorik und aufsteigenden Signalen verbundenen Gruppen auf unterschiedlichen Zeitskalen. Bei Geschwindigkeitsänderungen beteiligen sich aufsteigende und mechanosensorische Bahnen gemeinsam an der Reaktion auf Beschleunigungs- und Verzögerungsanweisungen.
Die Intervention in die Bahnen bestätigte diese Funktionsbeiträge weiter. Zum Beispiel erhöht das Trennen der Verbindungen von aufsteigenden Neuronen zu absteigenden Neuronen den durchschnittlichen Kursfehler um 3,52°, was etwa dem Dreifachen des entsprechenden Kontrollinterventions entspricht. Das Blockieren mechanosensorischer Signale oder das Einschränken der aufsteigenden Gruppe beim Empfang veränderlicher Geschwindigkeitsziele beeinflusst jeweils die Steuerungsausgabe bei der Hindernisüberquerung und die Reaktion auf Geschwindigkeitsänderungen.
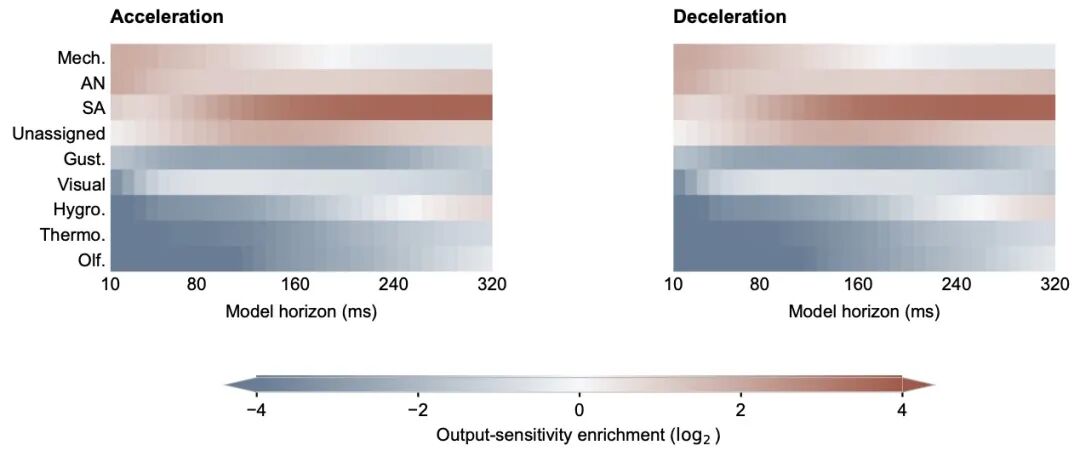
Gleichzeitig weisen die Konnektom-Controller in drei Aufgaben eine geringere lokale Emp