Nach vier aufeinanderfolgenden Finanzierungsrunden im Wert von jeweils mehreren 100 Millionen Yuan innerhalb eines halben Jahres, wohin will Euler Wanxiang die Haushaltsroboter hinführen?
Stellen Sie sich ein Szenario vor: Sie kommen nach der Arbeit mit erschöpftem Körper nach Hause, öffnen im Aufzug eine App und senden dem Roboter die Nachricht, dass Sie bald zu Hause eintreffen. Wenn Sie die Tür öffnen, hat er bereits Ihre Hausschuhe herausgeholt und Ihre ausgezogenen Schuhe im Schuhregal verstaut.
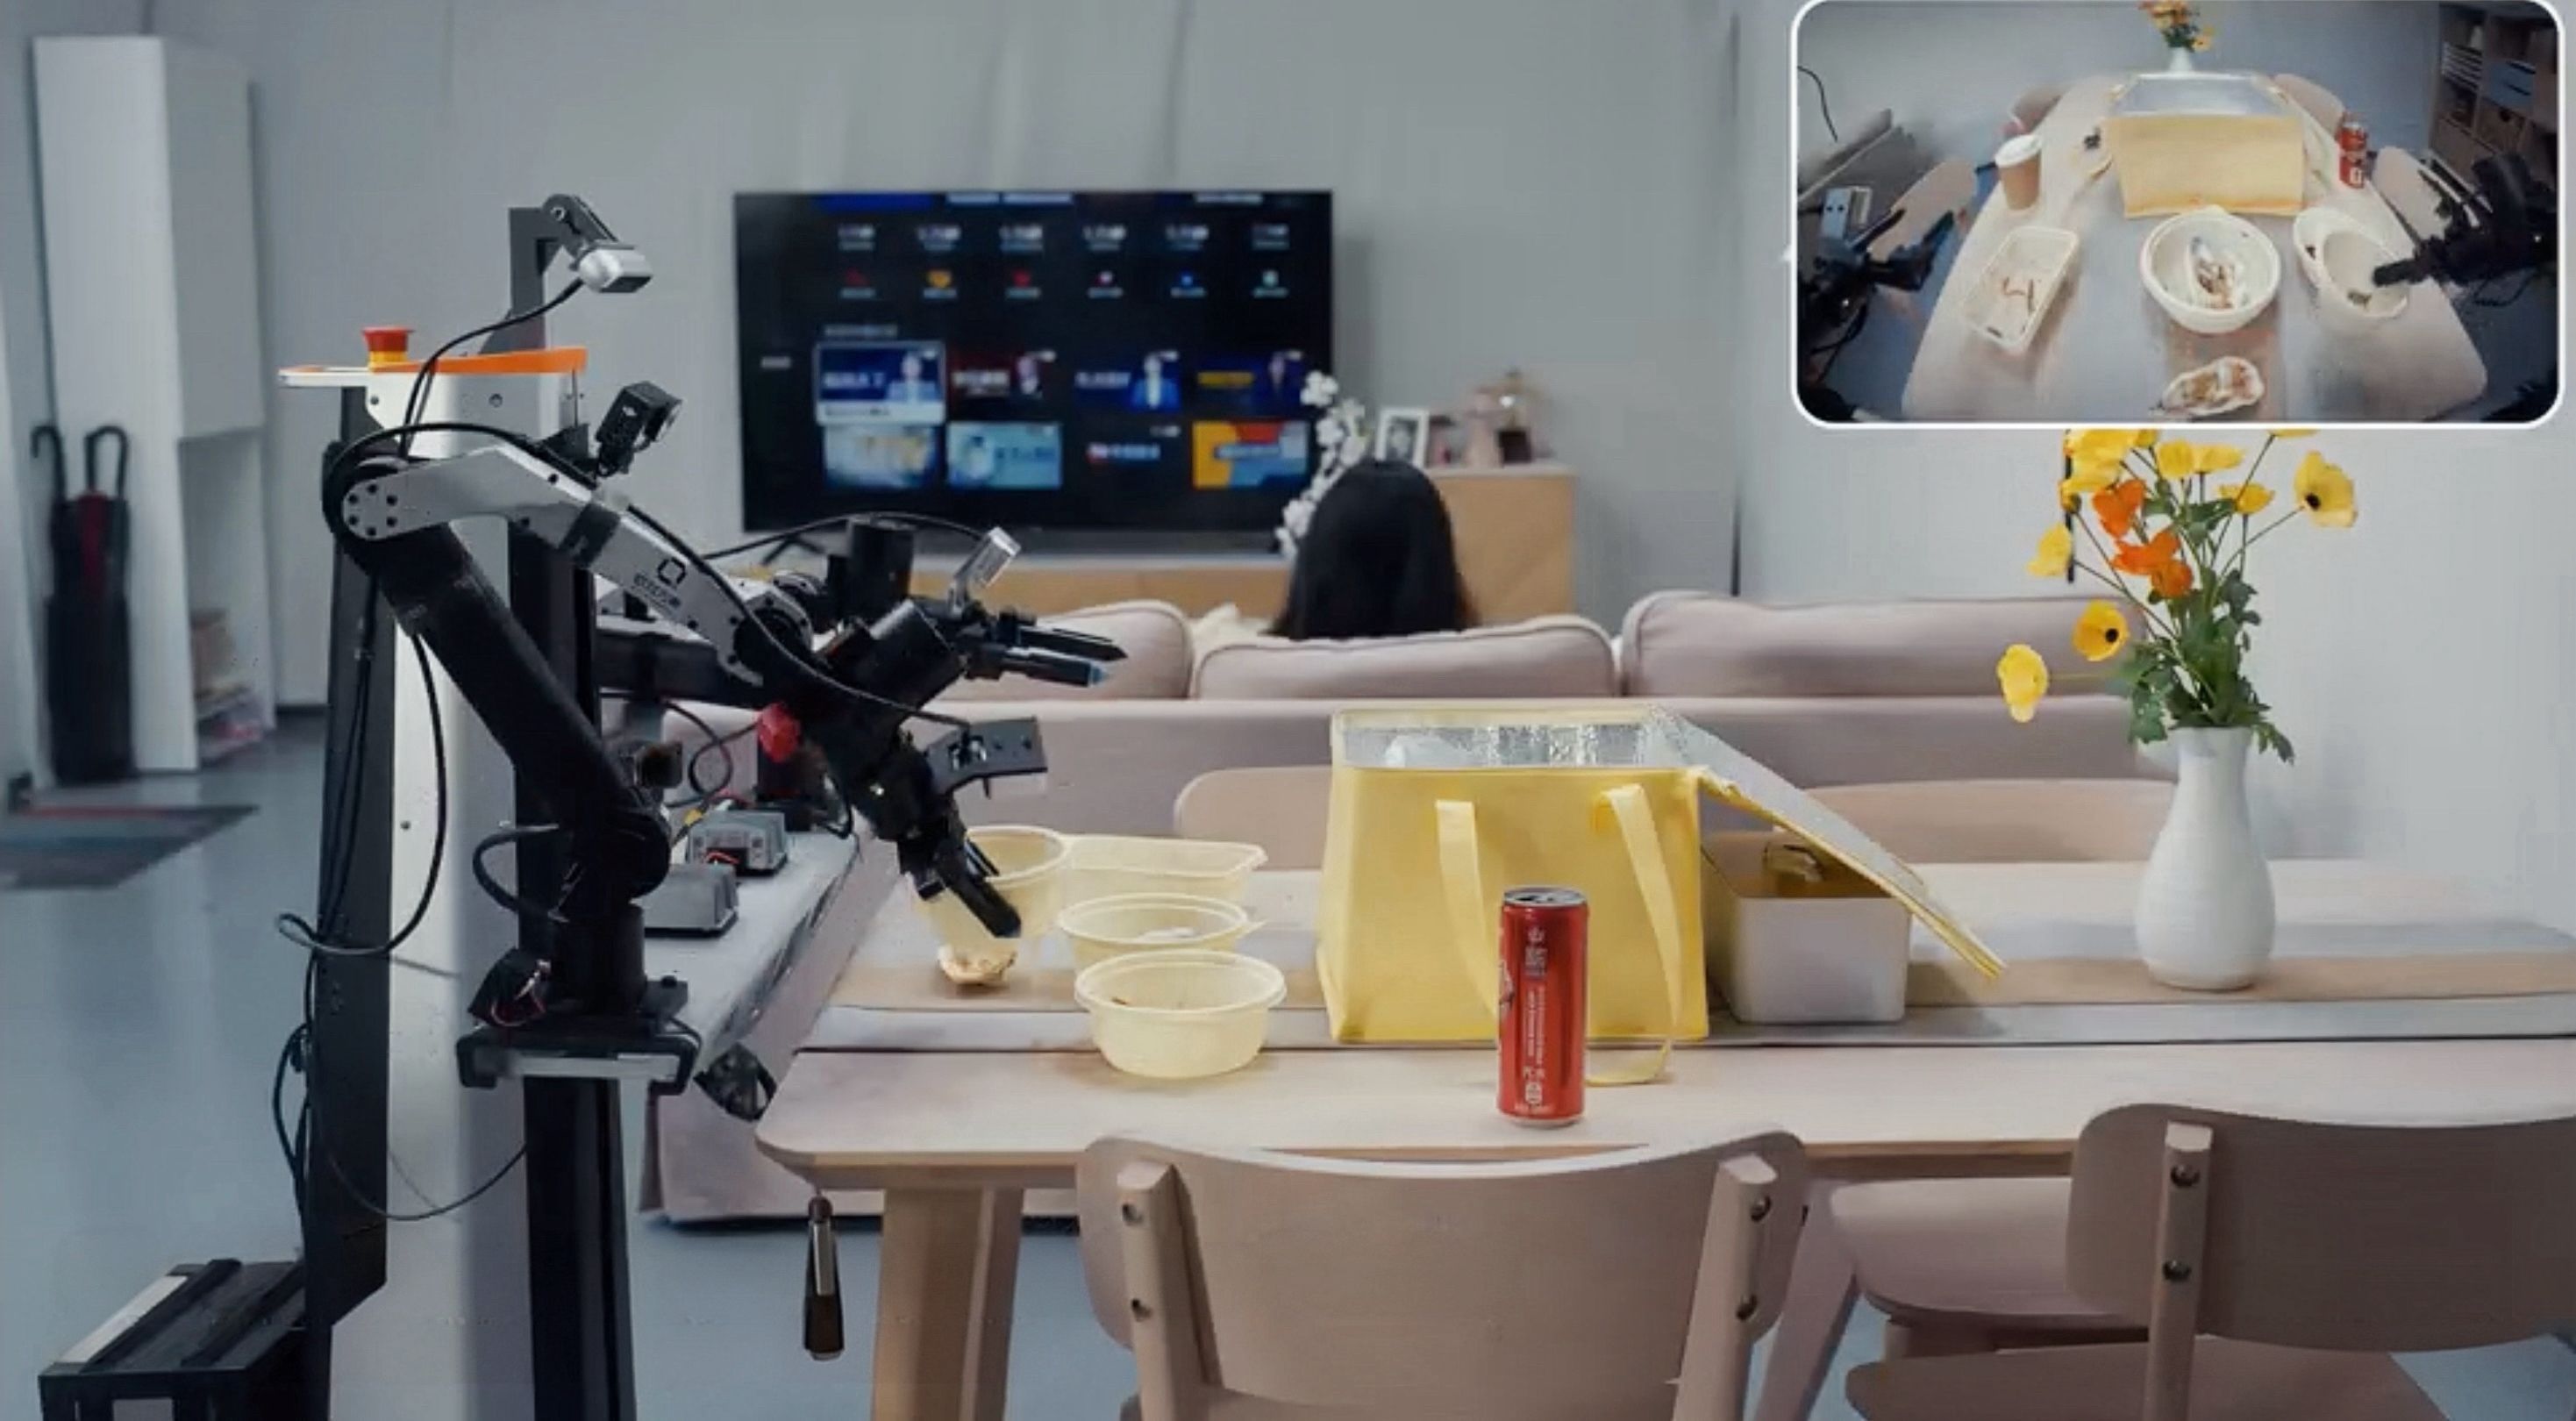
Im Wohnzimmer legen Sie sich zusammen mit Ihrem Hund auf das Sofa, um sich auszuruhen, während der Roboter die auf dem Boden verstreuten Spielzeuge aufhebt und an ihren Platz zurückbringt. Nachdem Sie das Takeaway-Essen gegessen haben und ihm sagen „Räum bitte den Tisch auf“, legen Sie sich wieder auf das Sofa – der Roboter sammelt dann die Essensverpackungen auf dem Tisch in eine Tüte ein.
Heute ist dies nicht mehr nur ein eingebildetes Szenario, sondern die neueste praktische Umsetzung für Haushalte von Euler Universe, einem Unternehmen für hausbezogene embodied Intelligence. Vor einigen Tagen hat dieses erst seit einem halben Jahr gegründete Unternehmen gerade den Abschluss der vierten Finanzierungsrunde im Wert von mehreren hundert Millionen Yuan bekanntgegeben.
In der aktuellen Branche für embodied Intelligence ist der Haushaltsbereich ein Szenario, das fast alle für vielversprechend halten, aber nur wenige wagen, eine sichere Umsetzung zu versprechen. Er ist häufig genug, deckt ein ausreichend starkes Grundbedürfnis ab und ist gleichzeitig sehr unstandardisiert. Jedes der oben genannten Szenarien ist für Menschen nicht schwer, erfordert aber vom Roboter eine Reihe von Urteilen, Anpassungen und Ausführungen.
Wenn Roboter also wirklich in Haushalte einziehen, stehen sie nicht nur vor der Frage, ob Bewegungsabläufe genau ausgeführt werden, sondern auch vor der dauerhaften Anpassung an konkrete Aufgaben und Nutzungsumgebungen. Die eigentliche Frage lautet daher: Sollen Haushaltsroboter Aufgaben auf der Grundlage vorprogrammierter und trainierter Fähigkeiten erledigen, oder sollen sie sich im Nutzungsprozess schrittweise an die Umgebung anpassen, Anforderungen verstehen und ihre Fähigkeiten ständig erweitern?
Die Antwort von Euler Universe lautet auf die zweite Variante. Der CEO Zhou Shunbo erklärt, dass das Unternehmen von Anfang an das Konzept der „Heranbildung“ betont hat: Roboter müssen bei der Auslieferung nicht alle Hausarbeiten beherrschen, sondern sollen von dem jeweiligen Haushalt angelernt werden, neue Fähigkeiten aus den Demonstrationen der Nutzer erlernen und bei jeder echten Ausführung Stellen finden, an denen sie nicht gut genug arbeiten, um ihre Leistung durch kontinuierliche Iteration über ein selbstentwickelndes System zu verbessern. Wie weit dieser Weg führen kann, wird letztendlich durch die Stabilität und Zuverlässigkeit des Roboters in echten Haushalten geprüft.
01. Das Schwierigste an Haushaltsrobotern ist nicht die Arbeit zu erledigen, sondern das Leben zu verstehen
Wie viele Arten von Türen gibt es in einem Haushalt? Wie lassen sich unterschiedliche Türen öffnen?
Zimmertüren müssen gedreht werden, Balkontüren werden horizontal geschoben, Schranktüren müssen möglicherweise gedrückt werden. Untersuchungen des Produktteams von Euler Universe haben ergeben, dass eine für Menschen so einfache Tätigkeit wie das Öffnen einer Tür bereits Roboter vor große Schwierigkeiten stellen kann.
Das für Menschen selbstverständliche Leben umfasst eine Reihe von Verständnisvorgängen, Urteilen, Ausführungen und Reflexionen, wobei der Mensch die größte Variable darstellt. Im kleinen privaten Bereich des Hauses entfalten Menschen sich selbst und handeln frei nach ihren Wünschen. „Die Vielfalt der Haushalte und die Anforderungen unterschiedlicher Nutzer multiplizieren sich gegenseitig, was die Aufgabenbearbeitung von Haushaltsrobotern extrem komplex macht“, gibt Zhou Shunbo offen zu.
Die Komplexität der häuslichen Umgebung bestimmt, dass Roboter nicht mit dem Ziel definiert werden können, „alle Hausarbeiten zu übernehmen“. Euler Universe wählt zunächst Aufgaben aus, denen Nutzer wiederholt begegnen und die mit der aktuellen Technik realisierbar sind, um darauf basierend die ersten Szenarien für die Validierung festzulegen. Sicherheit, Datenschutz und die Zuverlässigkeit bei langfristiger Nutzung beeinflussen zudem, ob diese Fähigkeiten letztendlich in Haushalte Einzug halten können.
Um die echten Anforderungen der Nutzer zu ermitteln, hat Euler Universe in in- und ausländischen Roboter-Communitys mehr als tausend gültige lange Fragebögen gesammelt. Das vollständige Ausfüllen eines Fragebogens dauert fast 15 Minuten, die Fragen sind so detailliert wie die Angabe, ob es im Haus Schwellen von über 3 Zentimetern gibt, Gewohnheiten bei Hausarbeiten und die unangenehmste Hausarbeit usw. Daraus werden dann die hochwertigen Aufgaben ermittelt, die Haushaltsroboter am sinnvollsten erledigen können.
Beispielsweise wünschen sich Nutzer am meisten, dass Roboter beim Aufräumen von Tischen helfen. „Die Leute lassen in regelmäßigen Abständen eine Reinigungskraft die ganze Wohnung putzen, aber der Tisch wird vielleicht jeden Tag von sauber zu unordentlich – es ist unpraktisch, ständig eine Reinigungskraft zu beauftragen, nur einen Tisch aufzuräumen.“
Ein weiteres Beispiel: Im Vergleich zu den auf dem Markt propagierten Anforderungen, dass Roboter beim Falten von Kleidung helfen, legen die meisten Menschen mehr Wert auf die einstündige Wartezeit, bis die Kleidung gewaschen und getrocknet ist. „Viele Leute kommen spät von der Arbeit nach Hause. Wenn die gewaschene Kleidung über Nacht in der Waschmaschine liegt und nicht rechtzeitig aufgehängt wird, fürchten sie, dass sie einen unangenehmen Geruch entwickelt, sodass sie nicht ruhig schlafen können, bevor die Kleidung fertig getrocknet ist“, erklärt Zhou Shunbo. Im Gegensatz dazu ist das Falten von Kleidung für viele Nutzer eine entspannende, stressabbauende Tätigkeit.
Bei der aktuellen Präsentation von Euler Universe werden genau die Szenarien ausgewählt, die auf echten Anforderungen basieren. Das Technikteam von Euler Universe erklärt, dass das Herausholen von Schuhen im Eingangsbereich scheinbar nur darum besteht, ein Paar Schuhe vom Boden aufzuheben und in den Schuhschrank zu stellen – tatsächlich verbindet es eine ganze Reihe von Schritten wie Zielerkennung, Positionsbestimmung, Bewegung, Greifen und Ablegen. Der Roboter muss nicht nur die Schuhe erkennen, sondern auch die Position des Schuhschranks und die geeignete Ablageposition bestimmen. Während der Ausführung muss er das fahrgestell und den Manipulator koordinieren, also Bewegung und Bedienung aufeinander abstimmen, um eine zusammenhängende Kette von Aktionen abzuschließen. Abweichungen in jedem einzelnen Schritt können das Endergebnis beeinflussen.
Die Schwierigkeit liegt zudem darin, dass Bewegung und Bedienung miteinander verbunden sein müssen. Wenn der Roboter auf die Schuhe zugeht, muss er bereits beurteilen, ob der Manipulator sie erreichen kann. Wenn sich die Position während des Greifvorgangs ändert, müssen sich die Bewegungen des Körpers und der Hände entsprechend anpassen. Euler Universe verfolgt den Ansatz des Action-Native Foundation Model, um die Verarbeitung von Bewegung und Bedienung in einem einheitlichen Modellrahmen zu erforschen und Fälle zu reduzieren, in denen der Roboter zwar ankommt, aber die Aufgabe nicht ausführen kann.
In einem versteckten Highlight dieser Präsentation kann der Roboter nicht nur im Wohnzimmer kontinuierlich Spielzeuge aufheben, sondern auch die Greifposition in Echtzeit aktualisieren, wenn sich die Spielzeuge ständig bewegen. Das bedeutet, dass der Roboter wiederholt fahren, das Ziel suchen, den Manipulator ausstrecken, das Greifen abschließen und das Spielzeug in die Nähe des Aufbewahrungskorbs bringen muss. Die eigentliche Schwierigkeit besteht darin, dass der Roboter nicht nur auf Grundlage der Umgebungsinformationen handeln kann, die er zu Beginn der Aufgabe sieht, sondern während des gesamten Ausführungsprozesses die Umgebung kontinuierlich wahrnehmen und seine nachfolgenden Aktionen rechtzeitig an die Änderungen der Spielzeugposition und seiner eigenen Position anpassen muss.
Das Aufräumen des Tisches stellt hingegen das Verständnis auf die Probe. Nutzer sagen oft nur kurz „Räum den Tisch auf“, aber sie wollen nicht, dass alle Gegenstände auf dem Tisch entfernt werden. Auf dem Tisch in einem echten Haushalt müssen manche Dinge weggeworfen, andere behalten und an der richtigen Stelle verstaut werden. Der Roboter muss entsprechend beurteilen, was entsorgt werden soll und was behalten und an die richtige Stelle gelegt werden muss.
Das Technikteam von Euler Universe erläutert, dass dieses Urteilsvermögen aus zwei Ebenen des Designs stammt. Eine Ebene befindet sich im Inneren des Modells: In der Vortrainingsphase werden semantisches Verständnis und Urteil zur Auswahl oder Ablehnung kombiniert, ergänzt durch zusätzliche Objekterkennungs- und Markierungsarbeiten, sodass der Roboter genügend Vorwissen wie „übrig gebliebene Takeaway-Verpackungen müssen weggeworfen werden“ erlernt. Die andere Ebene stammt von dem darauf aufbauenden AgenticOS: Dieses System ist an ein allgemeines großes Sprachmodell angeschlossen, das für die übergeordnete Aufgabenplanung zuständig ist und andere Erkennungsmodelle zur Unterstützung der Identifizierung aufruft. Nach der Kombination aller Vorwissensinformationen erstellt es eine detaillierte Ausführungsplanung, die dann von dem selbstentwickelten Modell umgesetzt wird.
Diese Szenarien zeigen gemeinsam die kontinuierliche Aufgabenausführungsfähigkeit des Roboters in komplexen dynamischen Umgebungen: Er kann nicht nur vorgegebene Aktionen unter klar definierten Bedingungen ausführen, sondern auch sein Verhalten kontinuierlich an die Änderungen von Umgebung und Aufgabenstatus anpassen, um die Aufgabe abzuschließen, wenn sich die Position von Gegenständen ändert, Ziele dynamisch bewegt werden, Aufgaben fortlaufend voranschreiten oder Anweisungen einen gewissen Offenheitsgrad aufweisen.
02. Die „Heranbildung“ vom ersten Tag an
Bei der aktuellen Szenarienpräsentation von Euler Universe gibt es noch einen bemerkenswerten Schritt: Eine Person trägt ein Daten-Headset und demonstriert dem Roboter, wie man einen Hund füttert. Der Roboter lernt aus dieser Demonstration und versucht, die entsprechenden Bewegungen zu beherrschen.
Damit ein Roboter die Bewegungen von Menschen wirklich erlernen kann, reicht es nicht aus, einfach ein Video an das Modell zu übergeben. Zuerst müssen die vom Headset aufgenommenen Bilder korrigiert werden, um den Einfluss der Linsenverzerrung auf die Positions- und Bewegungsbeurteilung zu reduzieren. Anschließend müssen die körperbezogenen Informationen, die nichts mit der Aufgabe zu tun haben, entfernt werden, bevor die menschlichen Bewegungen in Aktionen umgewandelt werden, die der Roboter verstehen und ausführen kann. Nach Angaben des Teams kann der Positionszuordnungsfehler bei diesem Umwandlungsprozess auf Submillimeter-Ebene kontrolliert werden. Die umgewandelten Daten gelangen anschließend in das Modelltraining, bevor der Roboter die Aufgabe tatsächlich ausführt.
Für den Nutzer ist der gesamte Ablauf so weit wie möglich vereinfacht: Er muss nur eine zu erledigende Aufgabe im Haus festlegen und je nach Aufgabenschwierigkeit mehrere Dutzend Demonstrationen durchführen. Die anschließende Datenverarbeitung, das Modelltraining und die Bereitstellung werden automatisch vom System erledigt. Nach den aktuellen Validierungen von Euler Universe dauert die Datenerfassung durch Nutzer bei einigen relativ einfachen Aufgaben nur etwa 10–20 Minuten, der gesamte End-to-End-Ablauf beträgt etwa 6 Stunden. Das bedeutet, dass Nutzer nur wenig Zeit für Demonstrationen aufwenden müssen, sodass der Roboter noch am selben Tag die neue Fähigkeit erlernen und bereitstellen kann, um die entsprechende Aufgabe auszuführen.
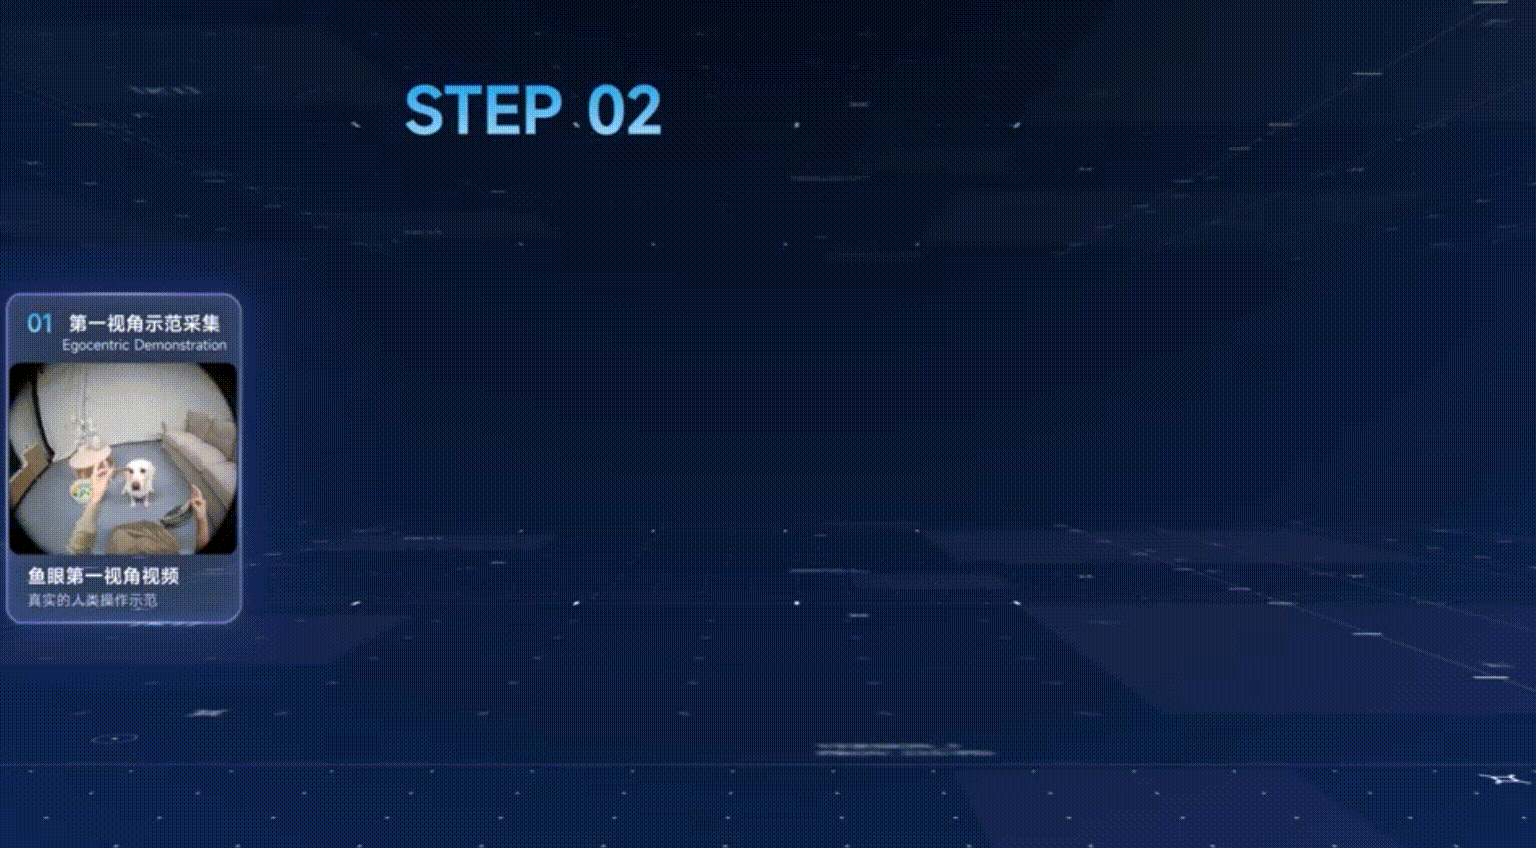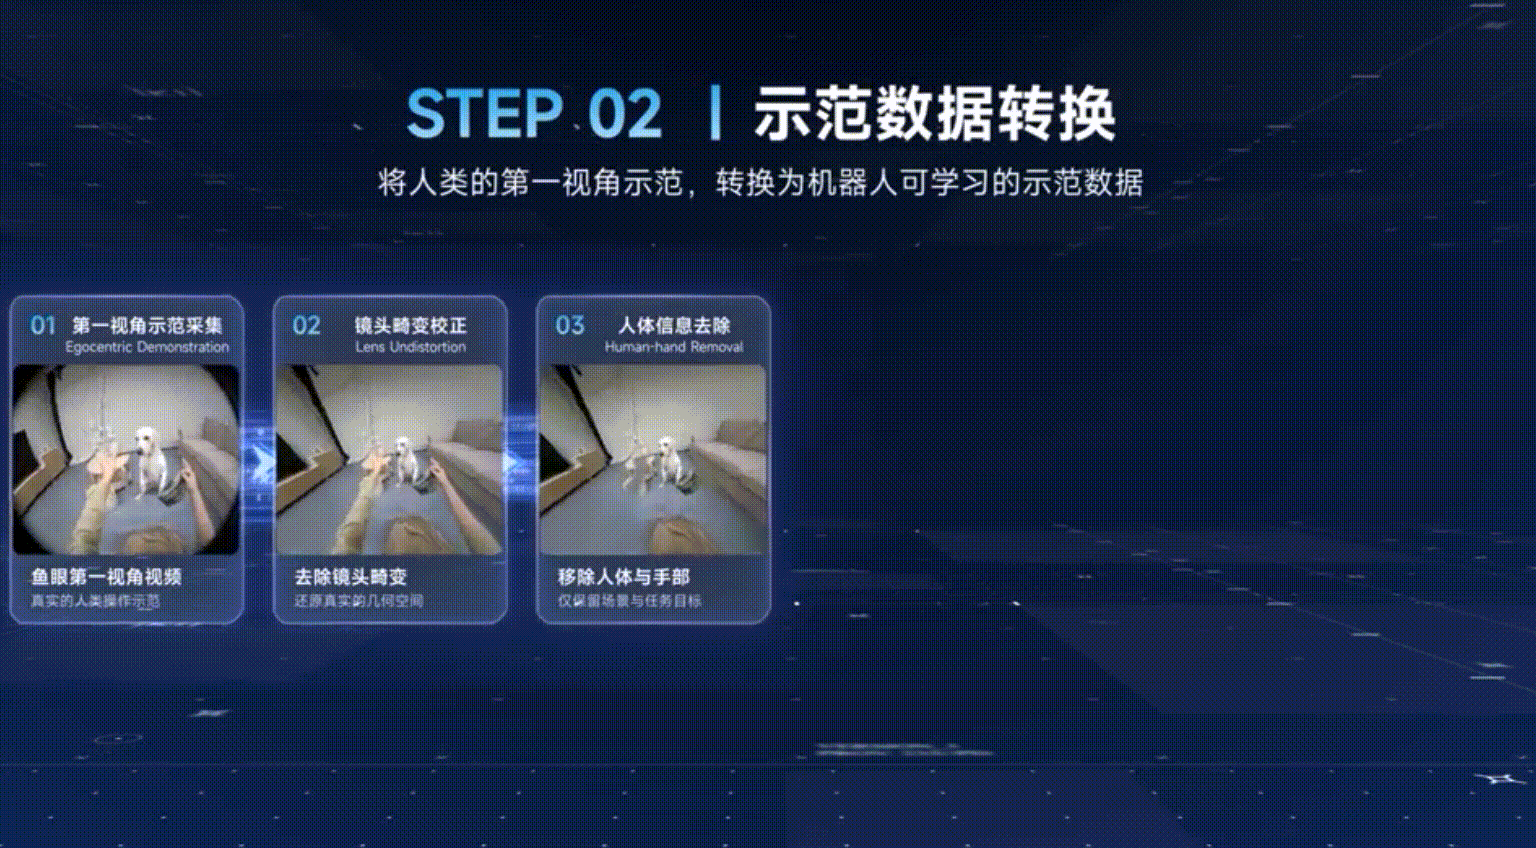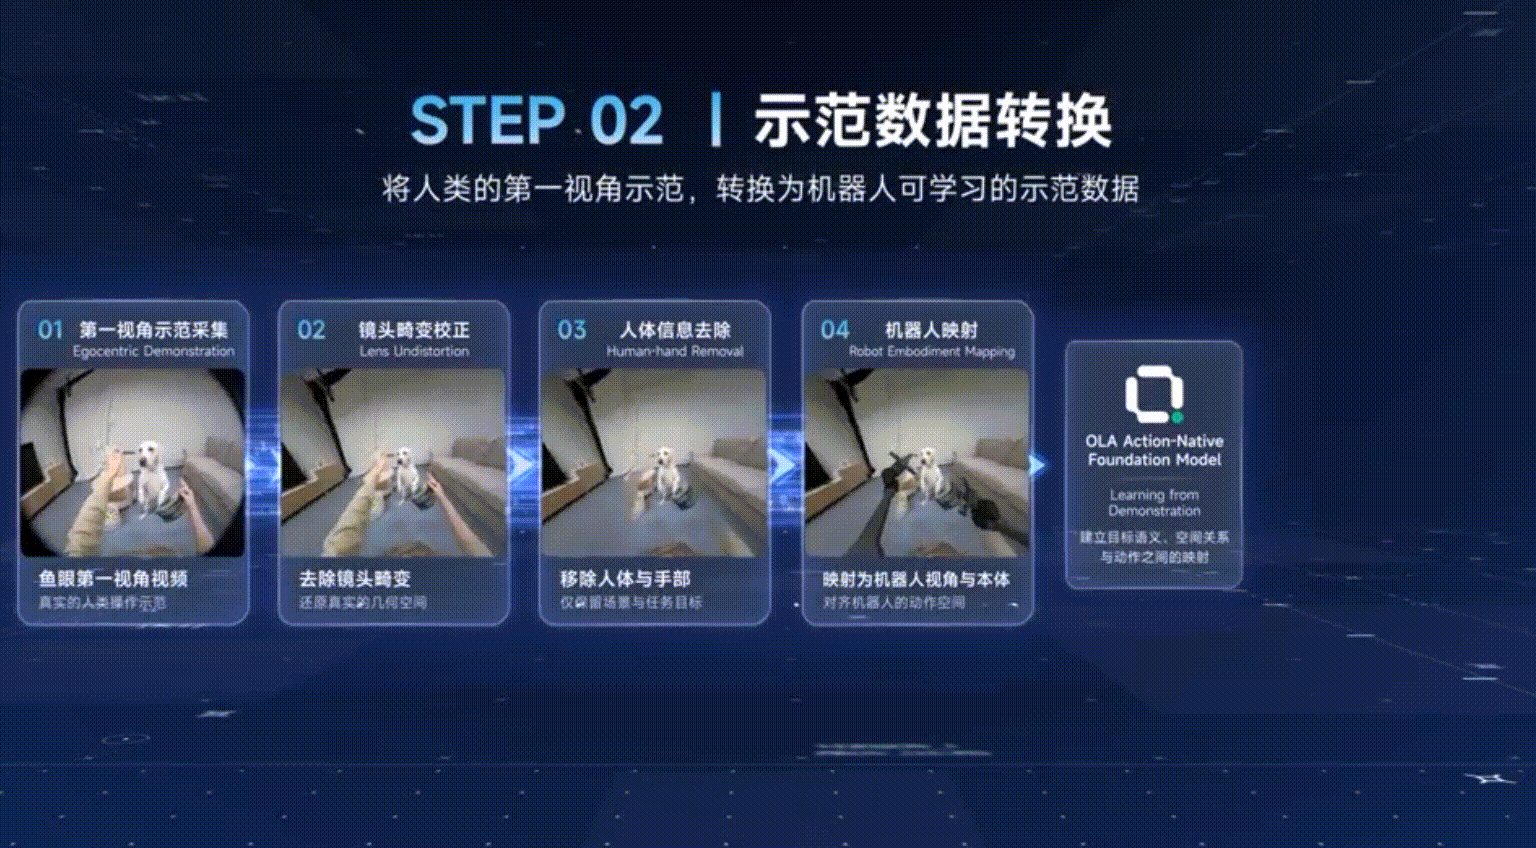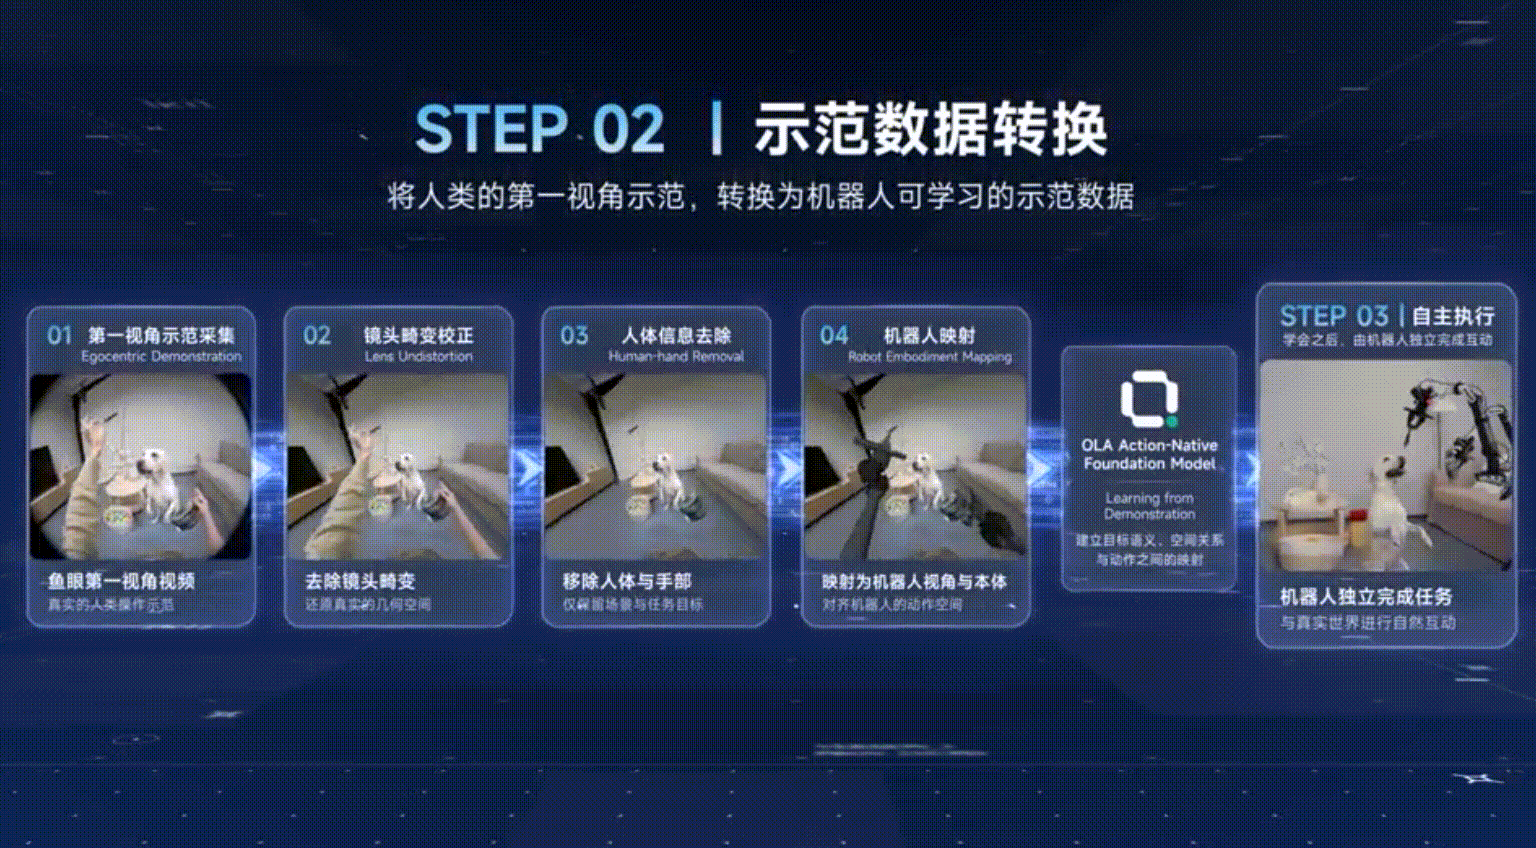
„Wir wollen die Hürden senken, mit denen Roboter neue Fähigkeiten erwerben, einschließlich der Datenhürden“, erklärt das Technikteam. „Was der Roboter in diesem Prozess lernt, ist keine feste Bewegung, sondern Ihre Aufgabenabsicht, die Interaktion zwischen Objekten und die dahinterstehenden physikalischen Gesetze.“
Das Technikteam von Euler Universe erwähnt, dass die langschwanzigen Anforderungen in Haushalten besonders komplex sind. „Es gibt fast keine zwei Haushalte, die vollständig identisch sind. Die werkseitig voreingestellten Funktionen können kaum alle Anforderungen abdecken, daher hoffen wir, dass der Roboter nach dem Einzug in den Haushalt angemessen einige Daten sammelt, um Eigenschaften zu entwickeln, die spezifisch für diesen Haushalt sind.“
Bei ihren Untersuchungen haben sie erfahren, dass ein Nutzer sich wünscht, dass der Roboter ihm beim Schlagen einer Holzfischtrommel hilft – da er oft von zu Hause aus arbeitet, will er sich durch den Klang der Holzfischtrommel beruhigen. Solche Anforderungen scheinen geringfügig zu sein, haben aber einen deutlichen persönlichen Charakter und lassen sich kaum im Vorfeld als allgemeine Funktion zusammenfassen. Wenn der Roboter dies wirklich umsetzen kann, bietet er dem Nutzer nicht nur praktischen Nutzen, sondern auch emotionalen Wert und stärkt die Verbindung zwischen Nutzer und Roboter. Für solche schwer im Vorfeld definierbaren personalisierten Anforderungen will Euler Universe durch eine Werkzeugkette zur Fähigkeitsheranbildung den Nutzern ermöglichen, ein kleines Strategiemodell von Grund auf zu trainieren und die ursprünglich kaum voreinstellbaren Anforderungen in Fähigkeiten umzuwandeln, die der Roboter erlernen und ausführen kann.
Allerdings stammen die aktuell demonstrierten Szenarien alle aus den durch Untersuchungen ausgewählten hochwertigen Aufgaben, nicht aus einer allgemeinen Hausarbeitsfähigkeit. Weitere Szenarien befinden sich noch in der Entwicklung. Die eigentliche Schwierigkeit bei Hausarbeiten liegt in der Sicherheit und der stabilen Aufgabenabschlussrate bei langfristigem Betrieb, die ebenfalls in echten Haushalten über einen längeren Zeitraum validiert werden müssen.
Demonstrationen können Roboter eine neue Fähigkeit erlernen lassen, aber Veränderungen in echten Aufgaben zeigen die Mängel dieser Fähigkeit auf. Wie man Fähigkeiten in echten Szenarien kontinuierlich verbessern kann, ist ein weiteres Problem, über das Euler Universe bereits vom ersten Tag an nachdenkt. Real-World RSI (Recursive Self-Improvement, rekursive Selbstverbesserung) ist die Antwort, die es