Die Embodied-Intelligence-Branche erlebt einen fundamentalen Wandel, bei geschickten Roboterhänden wird nicht mehr um die Anzahl der Freiheitsgrade konkurriert: Das „Gehirn“ kann nicht mithalten und die Kosten lassen sich nicht kontrollieren.
Vor einiger Zeit stellte Boston Dynamics einen neuen, speziell für den humanoiden Roboter Atlas entwickelten geschickten Handtyp vor. Im Unterschied zu dem in der Branche üblichen anthropomorphen Fünffinger-Konzept hat diese geschickte Hand nur vier Finger: Der Daumen verfügt über 4 Freiheitsgrade, die anderen drei Finger jeweils über 3 Freiheitsgrade, was insgesamt 13 Freiheitsgrade ergibt – fast das Doppelte der 7 Freiheitsgrade des Vorgängermodells. Wenn das Fünffinger-Design beibehalten werden könnte, ließe sich die Anzahl der Freiheitsgrade noch weiter steigern.
In gängiger Betrachtungsweise hat die menschliche Hand ohne Berücksichtigung des Handgelenks 21 Freiheitsgrade, mit der Feinbewegung des Handbogens sogar 22 Freiheitsgrade. Zählt man das Handgelenk hinzu, ergibt sich insgesamt 27 Freiheitsgrade.
In den vergangenen Jahren haben zahlreiche Unternehmen geschickte Hände mit hohem Freiheitsgrad auf den Markt gebracht. Beispielsweise verfügt die von Yuequan Bionik entwickelte Y-Hand M2 über 38 Freiheitsgrade, die seilgetriebene bionische geschickte Hand der F-Serie von Zhongke Huisi über 37 Freiheitsgrade, und die wissenschaftliche Version von LinkerHand von Lingxin Qiaoshou erreicht maximal 42 Freiheitsgrade – alle überschreiten die Freiheitsgrade der menschlichen Hand.
Die geschickte Hand ist das Kernstück humanoider Roboter zur Ausführung komplexer Aufgaben, und die Anzahl der Freiheitsgrade ist der Schlüssel dafür, ob die geschickte Hand feine Operationen durchführen kann. In den letzten zwei Jahren hat sich das Streben der Unternehmen nach immer höheren Freiheitsgraden jedoch stark verlangsamt: Nicht nur hat Boston Dynamics einen Finger von Atlas „gestrichen“, sondern auch das im September von Unitree Robotics vorgestellte geschickte Hand-Produkt Dex5-S verfügt nur über 22 Freiheitsgrade.
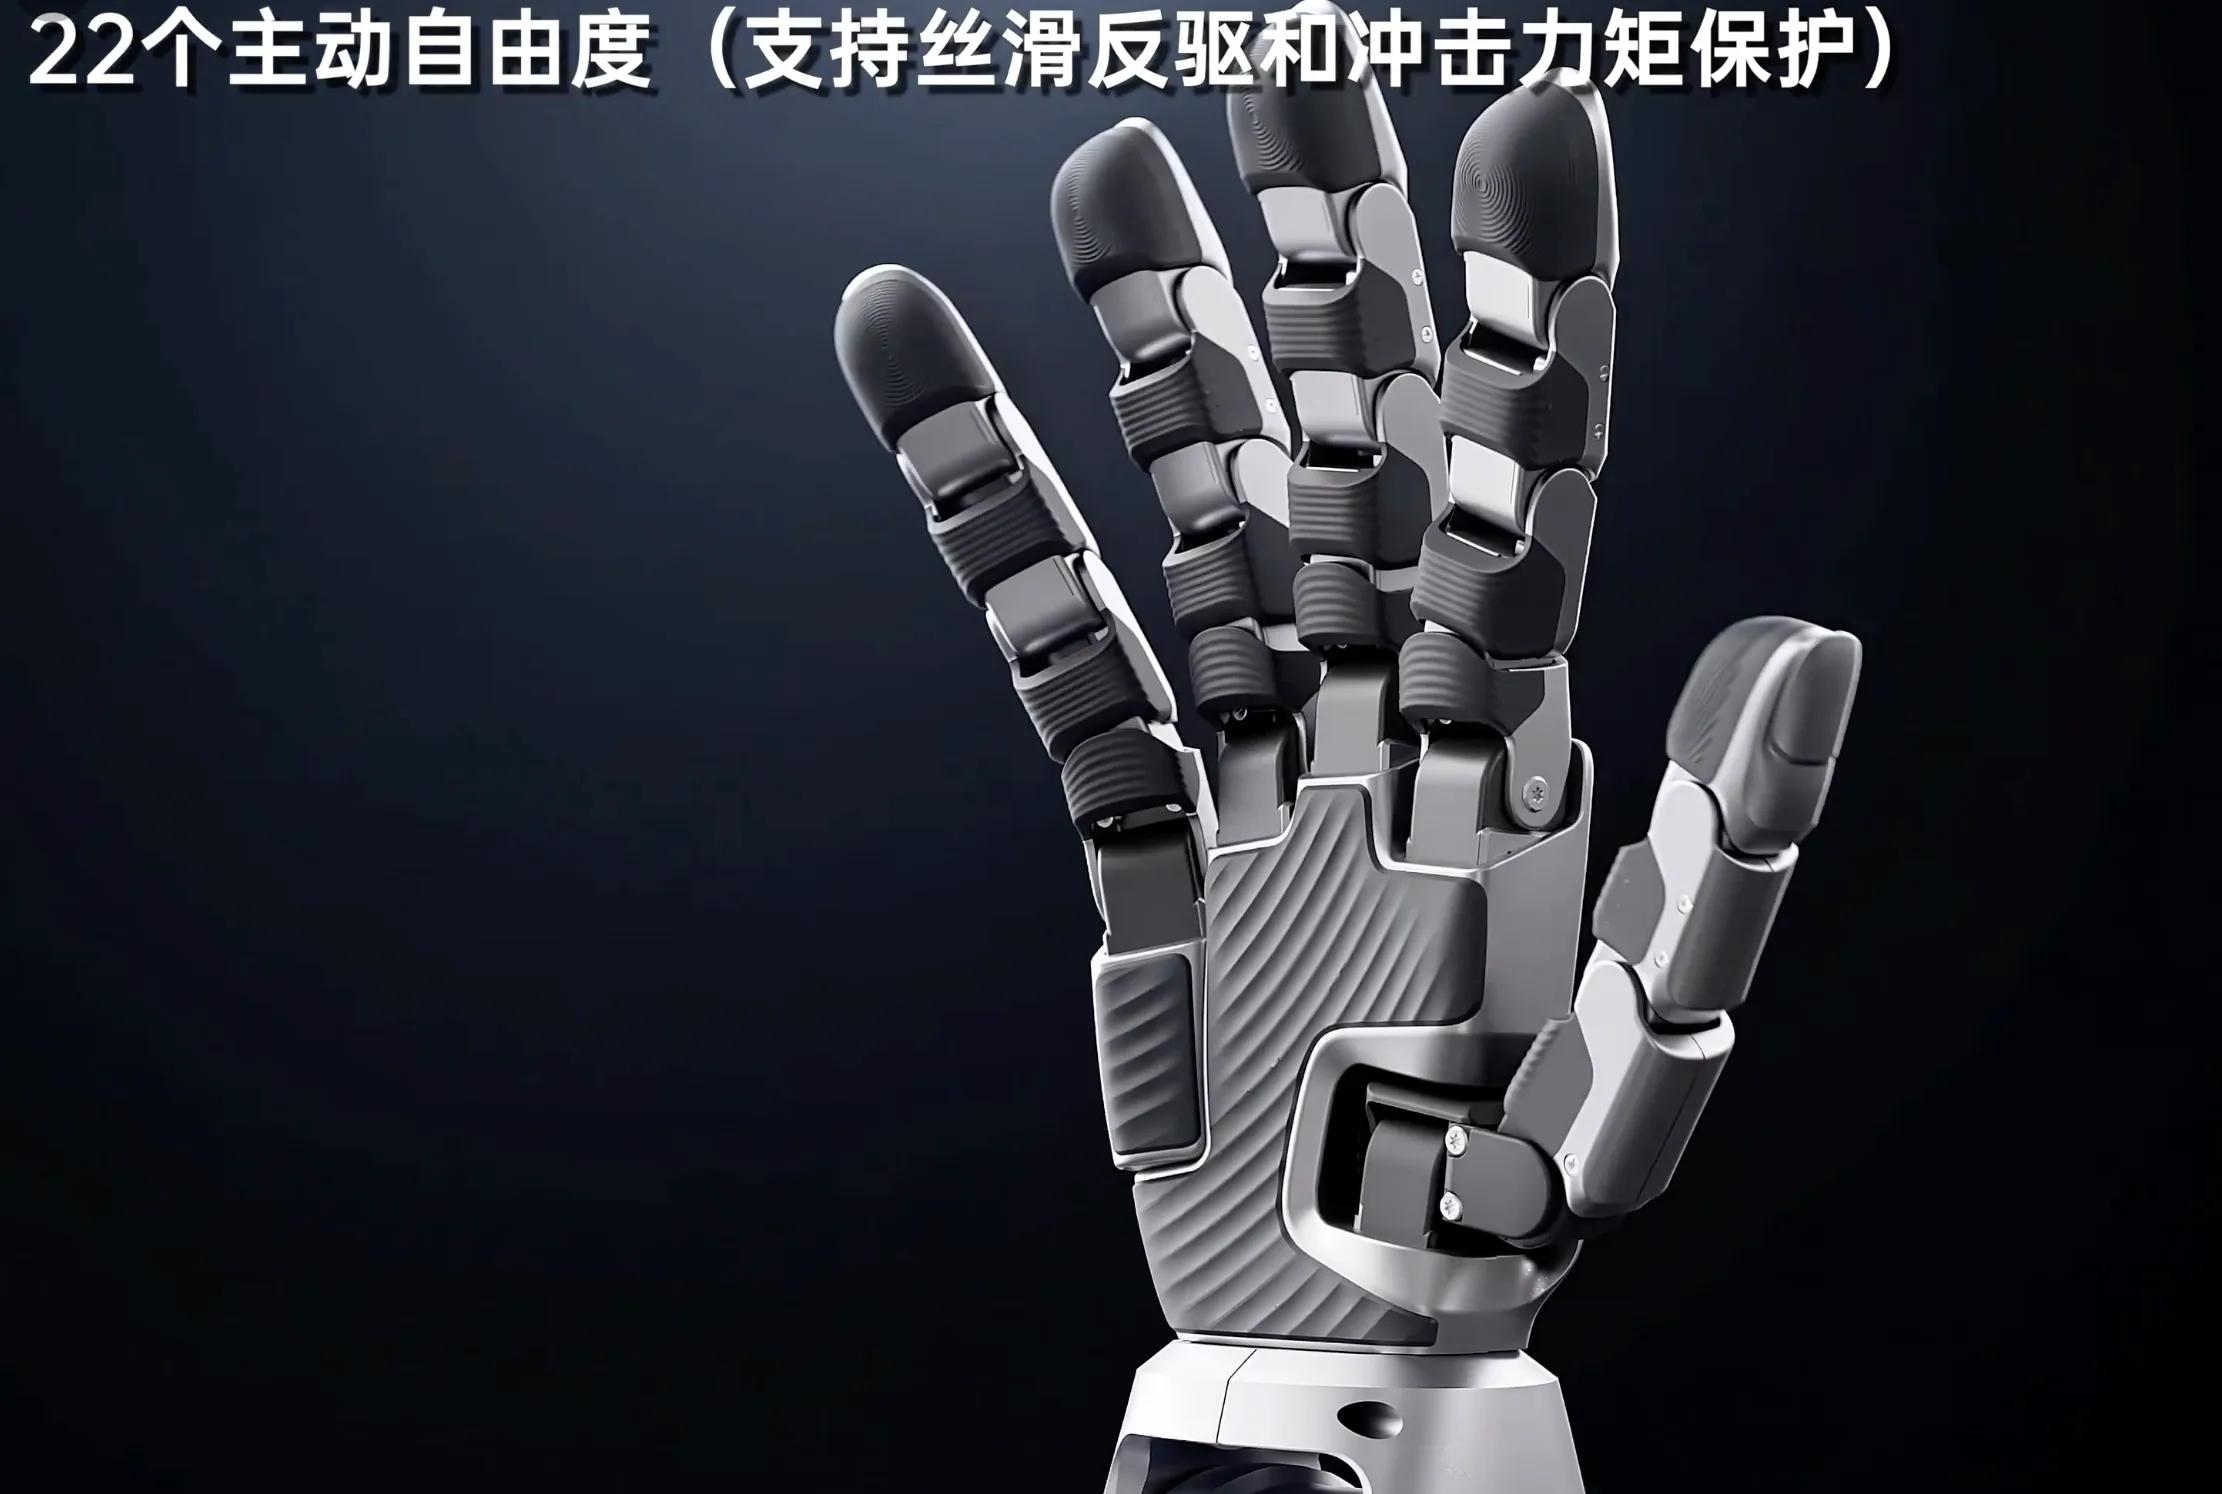
(Quelle: Unitree Robotics)
Aus Sicht von Leitech (ID: Leitech) könnte die branchenweite aktive Reduzierung der Ausstattung ein Signal dafür sein, dass die gesamte Branche von dem „Wettbewerb um Parameter“ zum „Pragmatismus“ wechselt.
Selbst die höchste Anzahl an Freiheitsgraden garantiert keine funktionierende Arbeitsleistung
Verkörperte Intelligenz befindet sich an einem entscheidenden Punkt der szenariobasierten und großskaligen Implementierung. Der Markt braucht Roboterprodukte, die praktisch arbeiten können. Obwohl geschickte Hände mit extrem hohem Freiheitsgrad eine hohe Flexibilität aufweisen, ist ihre tatsächliche Leistung nicht unbedingt deutlich höher als die von geschickten Händen mit niedrigerem Freiheitsgrad, und die Anzahl der Freiheitsgrade unterliegt auch einem Grenznutzen-Effekt.
Fu Yuancheng, Leiter des Kapitalmarkts von Xinuo Future, gab bekannt, dass der Grenznutzen von geschickten Händen abnimmt und die Grenzkosten steigen, sobald die Anzahl der Freiheitsgrade 25 übersteigt. Beispielsweise kostet die Dex5-S von Unitree Robotics ab 39.900 Yuan. Geschickte Hände mit höheren Freiheitsgraden erreichen aufgrund der gestiegenen Anzahl an Motoren und Sensoren Preise von über 100.000 Yuan, teilweise sogar Millionen Yuan.
Zhang Tianyi, CEO von Zhongke Guiji, erklärte, dass die dreifingrigen geschickten Hände, die zwischen zweifingrigen und fünffingrigen Modellen angesiedelt sind, sowohl die Gegenfähigkeit von Zweifinger-Modellen als auch die nahezu universelle Greiffähigkeit von Fünffinger-Modellen kombinieren, zudem relativ kostengünstig sind und von Kunden am meisten anerkannt werden.
Neben dem Kostenproblem ist das in der Branche gängige Konzept des vollmotorischen Antriebs die Hauptlösung, um die Flexibilität von geschickten Händen mit hohem Freiheitsgrad zu gewährleisten. Unitree Robotics hat die Dex5-S mit ganzen 22 Motoren ausgestattet. Je höher die aktiven Freiheitsgrade sind, desto mehr Motoren werden benötigt. Die Wärmeabfuhr und der Energieverbrauch der arbeitenden Motoren sowie der Grad der Systemintegration stellen Unternehmen vor große Herausforderungen.
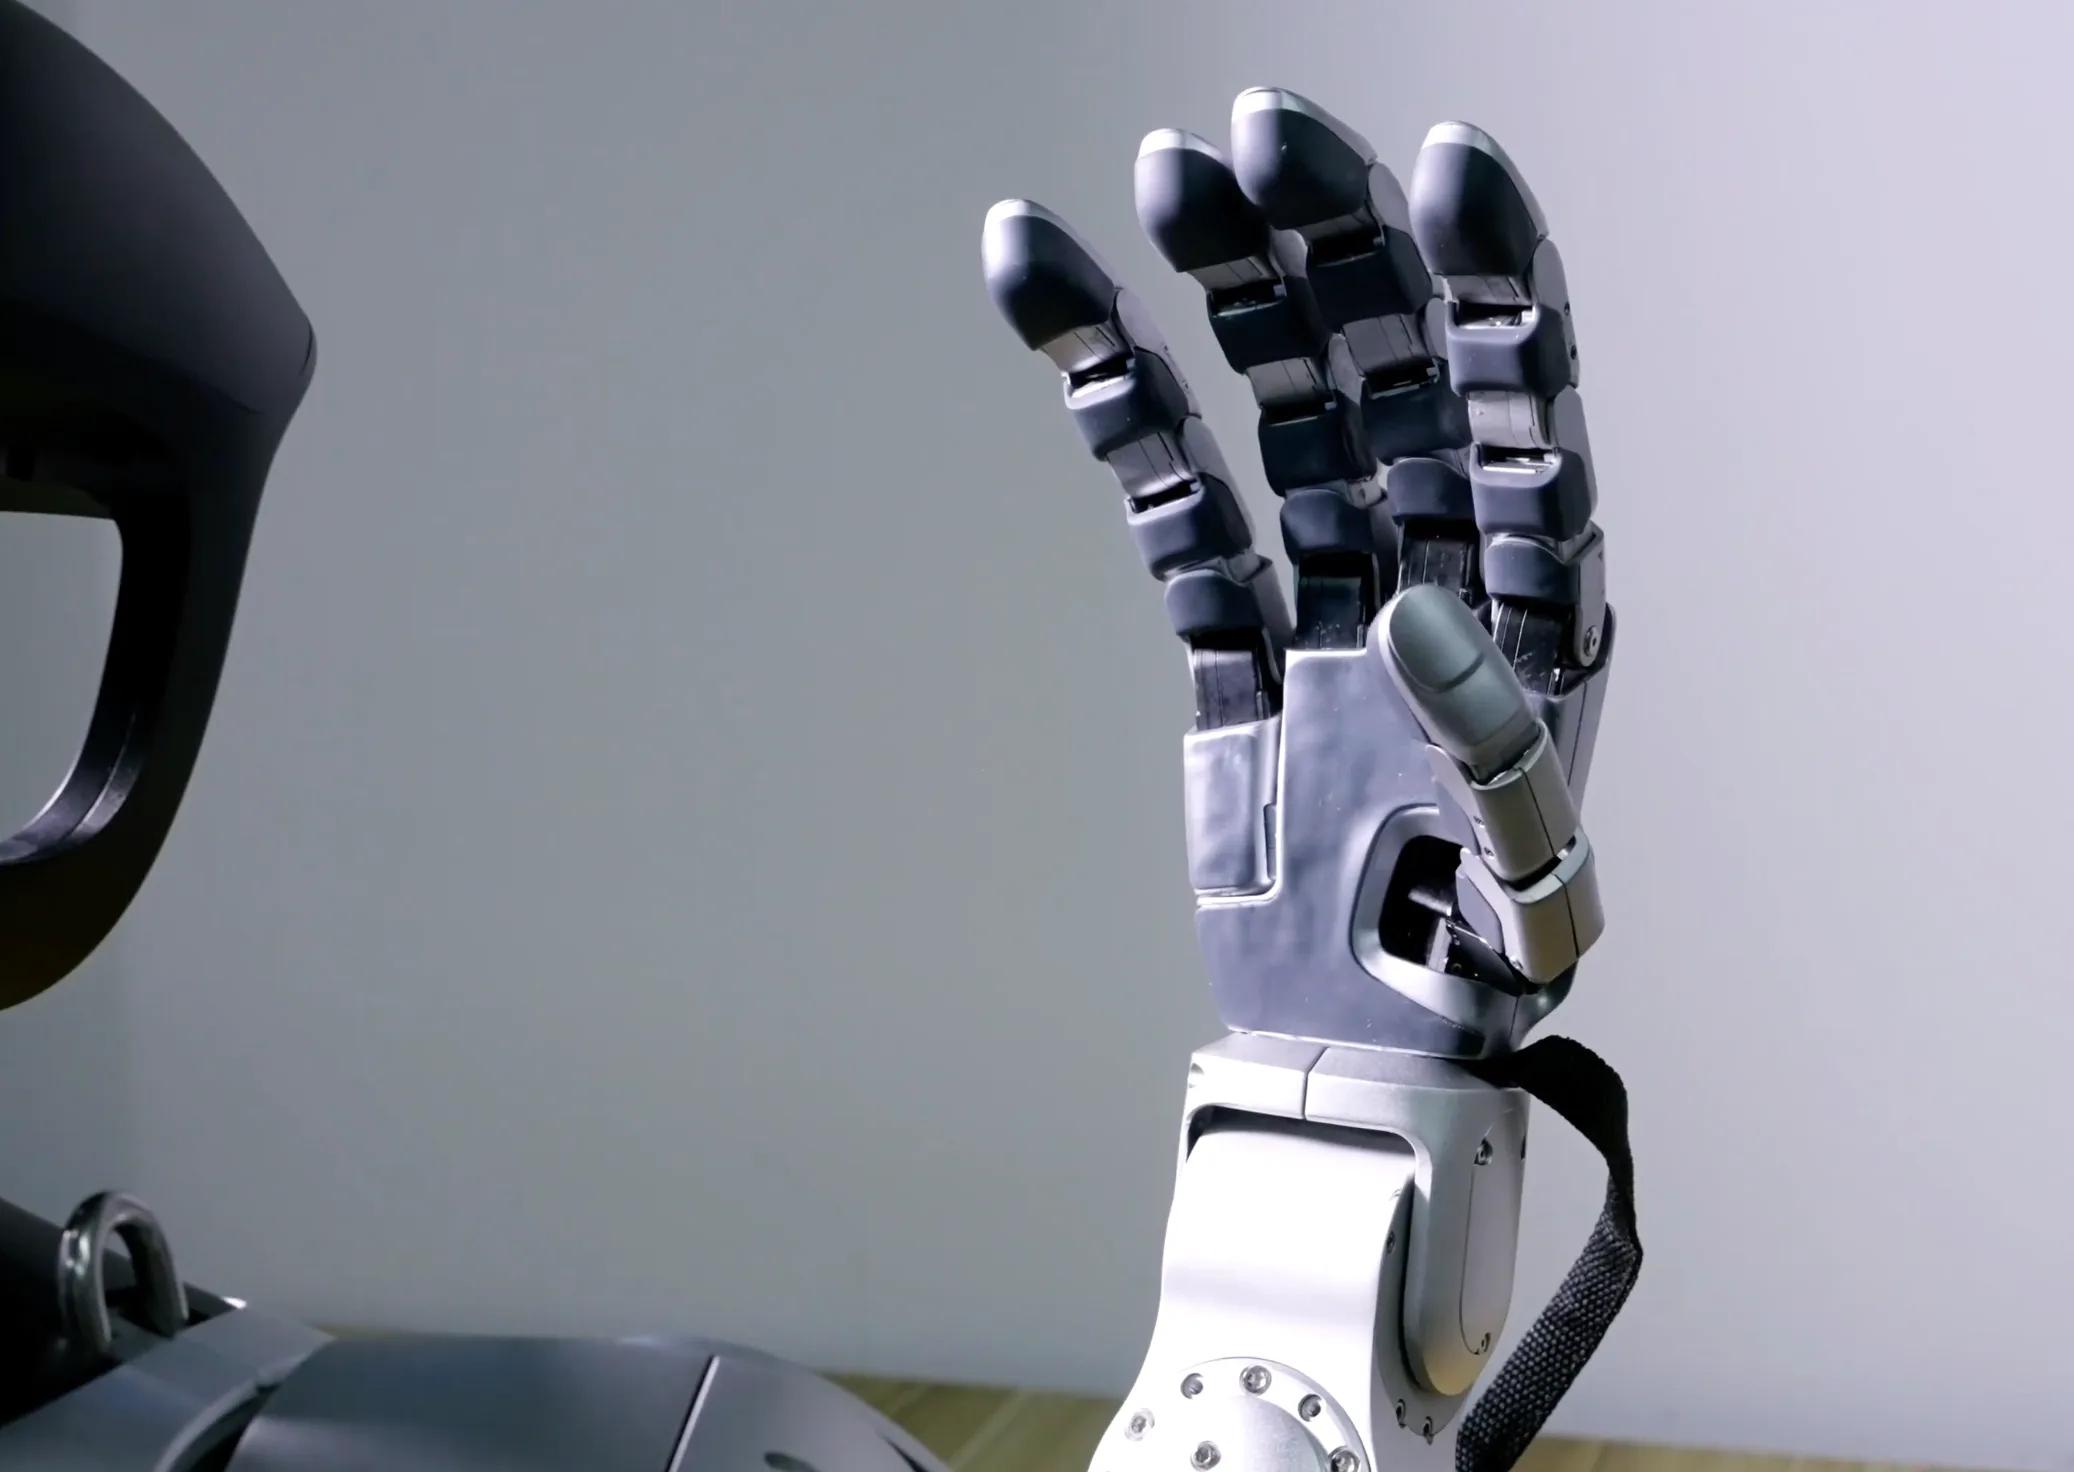
(Quelle: Unitree Robotics)
Am wichtigsten ist, dass es derzeit kein ausreichend leistungsfähiges „Gehirn“ gibt, das eine geschickte Hand mit 20 bis 30 Freiheitsgraden steuern kann. Laut Fu Yuancheng von Xinuo Future können vorhandene VLA-Modelle unter demselben Zeitstempel nur etwa 10 Bewegungssteuerungsvektoren ausgeben. Die Softwarekapazität begrenzt die Obergrenze der Hardware, und viele präzise Bewegungen müssen ferngesteuert ausgeführt werden.
Einfach ausgedrückt: Der Bereich der geschickten Hände verfolgt nicht mehr blind eine stetig steigende Anzahl an Freiheitsgraden, einerseits aufgrund von Kostenproblemen, andererseits aufgrund unzureichender Softwarekapazitäten.
Je höher die Anzahl der Freiheitsgrade ist, desto mehr Motoren und Sensoren werden für die geschickte Hand benötigt. Zusammen mit Problemen wie Produktkonsistenz und Zuverlässigkeit steigen die Kosten exponentiell. Der Vorteil von Drei- und Vierfinger-Modellen gegenüber Fünffinger-Modellen liegt in den niedrigeren Kosten. Die Wirtschaftlichkeit bleibt nach wie vor ein großes Problem, das die großskalige Implementierung von Robotern mit verkörperter Intelligenz behindert.
Zhang Tianyi wies darauf hin, dass der Unterschied zwischen den Hardware-Ebenen der geschickten Hand-Produkte führender Unternehmen nicht mehr sehr groß ist. Das Problem unzureichender Softwarekapazitäten erfordert, dass Unternehmen mehr Ressourcen in das Training von Großmodellen investieren, und der Schlüssel dazu liegt in den Daten.
Die menschliche Hand ist das beste Vorbild für geschickte Hände
Das Jahr 2026 wird im Bereich der verkörperten Intelligenz als „Jahr der Tastsensorik“ bezeichnet. Geschickte Hände verbreiten sich schnell mit Tastsensoren, die die Weichheit oder Härte, die Rutschigkeit oder Rauheit von Objekten sowie die auf sie ausgeübte Kraft erfassen können, wodurch sie mehr feine Operationen durchführen können.
Auf der Weltroboterkonferenz 2026, die im August dieses Jahres stattfand, erhielten mehrere Hersteller von geschickten Händen eigene Messestände und waren nicht mehr auf die Stände humanoider Roboter angewiesen. Vier führende Unternehmen – In-Time Robotics, Lingxin Qiaoshou, BrainCo und Critical Point – werden gemeinsam als „neue vier kleinen Drachen der chinesischen geschickten Hand-Branche“ bezeichnet und stellten eine Reihe von Produkten vor, die auf Seilantrieb, Stangenantrieb, vollem Motorantrieb und gemischtem Antrieb mit mehreren Konzepten basieren.
Aus Gründen der Kosten und der Softwarekapazität ist nach Ansicht von Leitech eine geschickte Hand mit 7 bis 15 Freiheitsgraden das derzeit am besten für den Markt geeignete Produkt. Sie liegt einerseits nahe der aktuellen Obergrenze der Steuerungsfähigkeit von VLA-Modellen, deckt andererseits die überwiegende Mehrheit der industriellen Greif-, Montage- und Bestückungsaufgaben ab und bietet zudem den Vorteil niedriger Kosten.
Was die zukünftige erreichbare Anzahl an Freiheitsgraden von geschickten Händen betrifft, so ist nach Ansicht von Leitech theoretisch möglich, dass geschickte Hände flexibler sind und eine höhere Obergrenze erreichen als menschliche Hände. Wenn geschickte Hände jedoch zusätzliche Freiheitsgrade außerhalb des Bereichs der menschlichen Hand aufweisen, wird es schwierig, hochwertige Trainingsdaten zu erfassen.
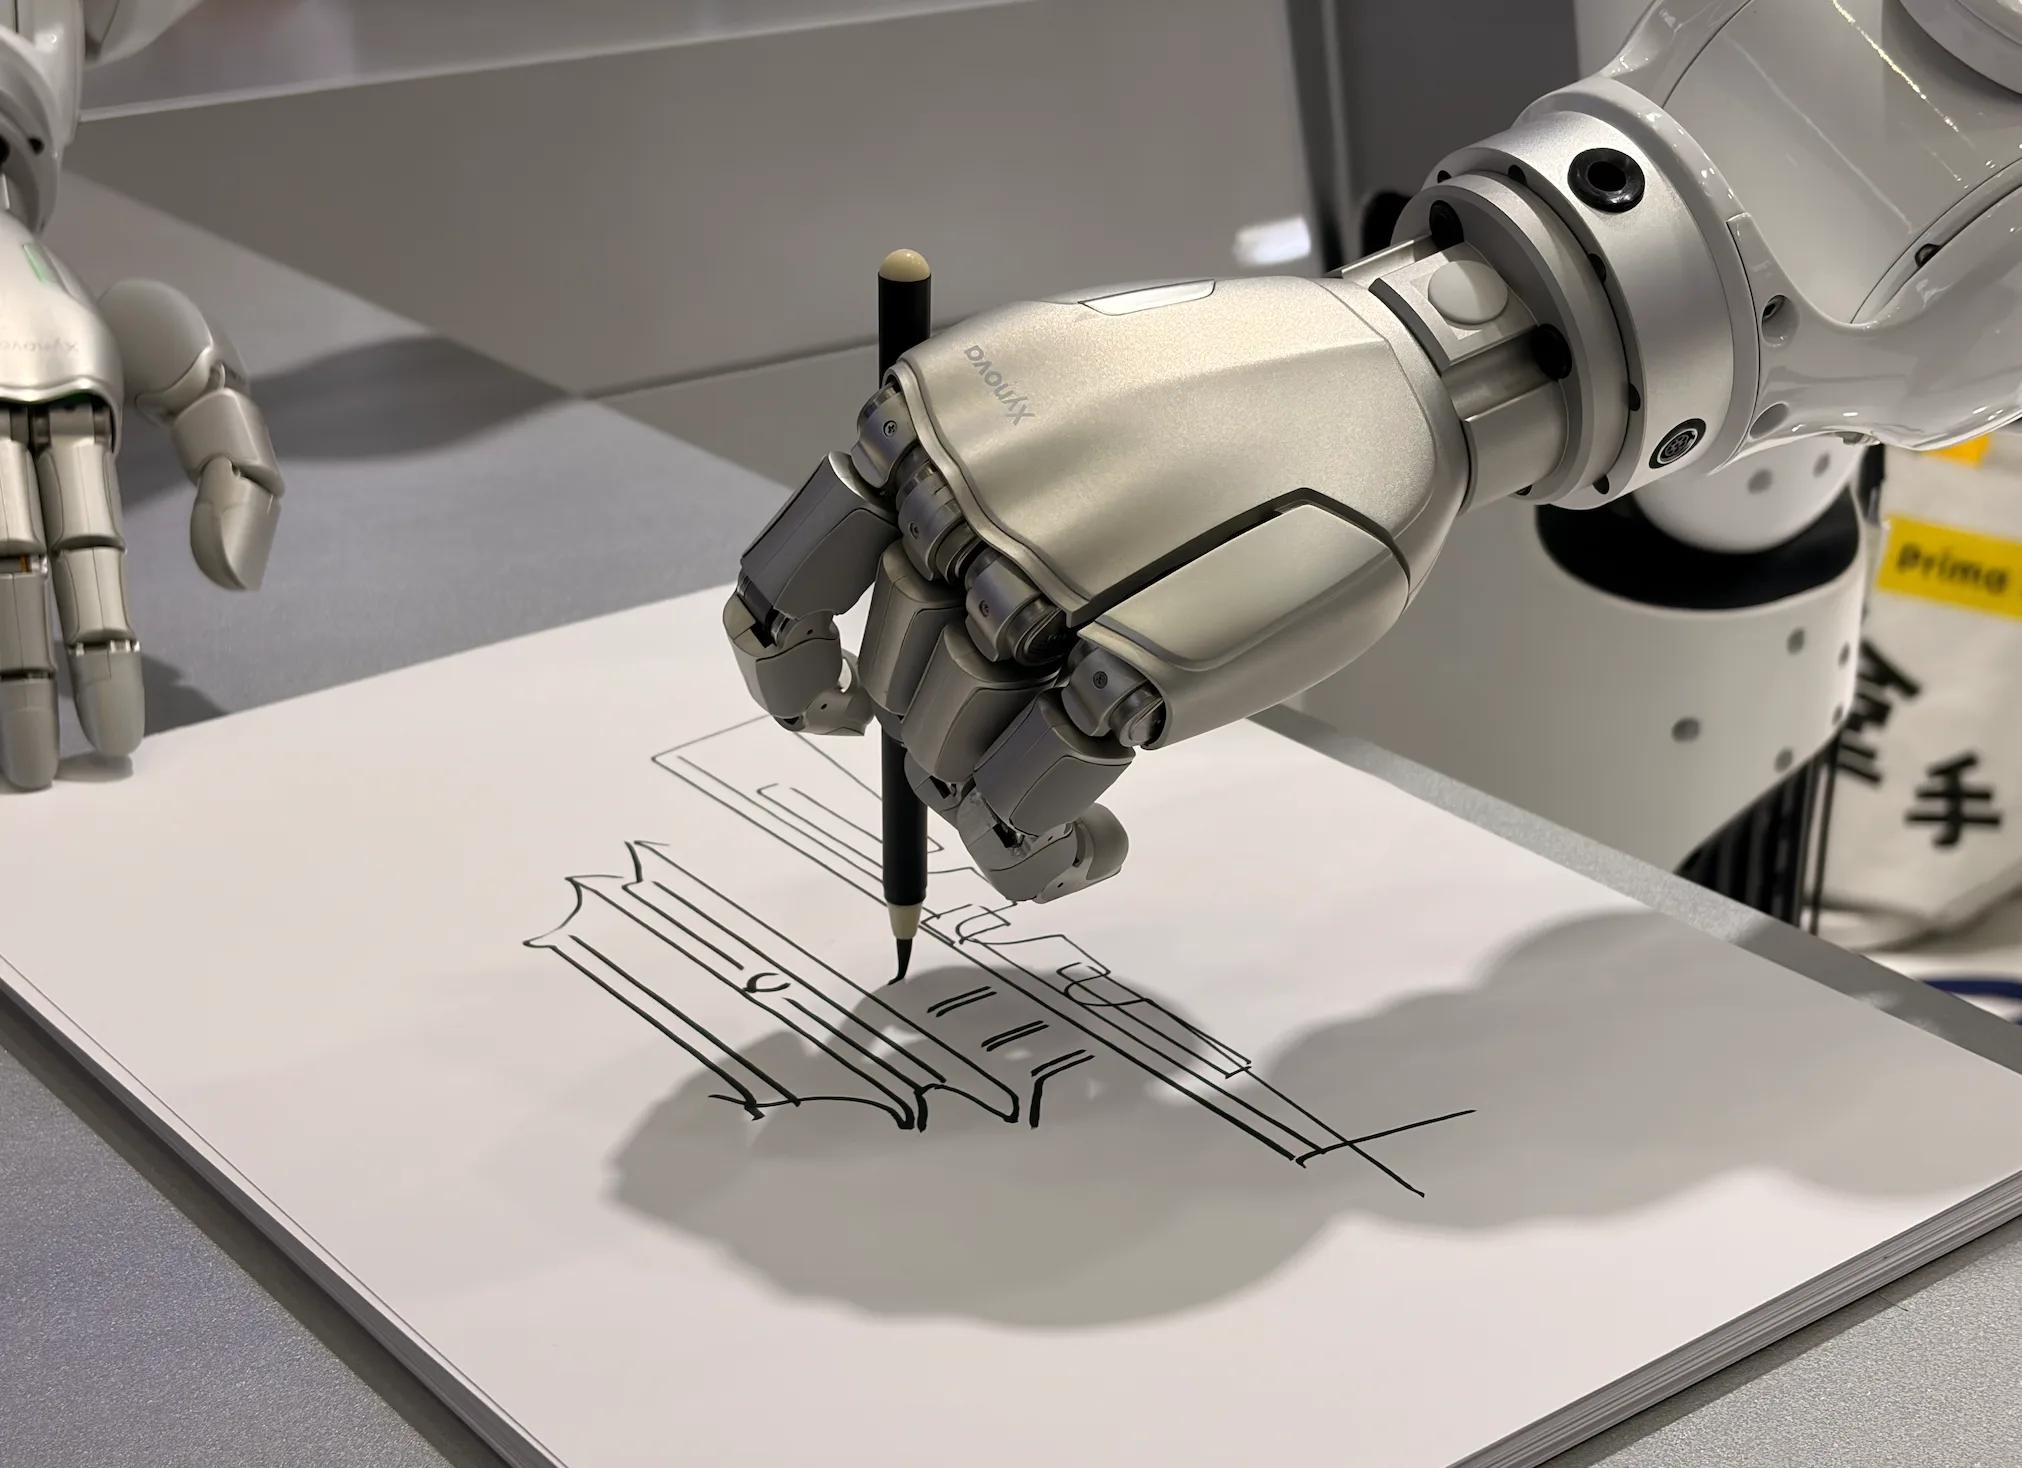
(Quelle: Aufnahme von Leitech)
Die aktuellen Trainingsdaten für geschickte Hände bestehen hauptsächlich aus vier Teilen: simulierten Synthesedaten, ferngesteuerten Echtgeräte-Lehrverfahren, egozentrischen Videos aus der ersten Perspektive und eigenständigem Rollout mit Verstärkungslernen auf Echtgeräten. Unter diesen ist das ferngesteuerte Echtgeräte-Lehrverfahren der Kern der Branche: Der Bediener trägt einen IMU-Motion-Capture-Handschuh oder ein VR-Handverfolgungsgerät, um die Handbewegungen einer echten Person durch kinematische Umleitung auf die geschickte Hand abzubilden.
Egozentrische Betriebsvideos aus der ersten Perspektive erfassen die Handbewegungen des Bedieners über eine Kamera, verwenden dann visuelle Handhaltungsschätzalgorithmen (wie HaWoR), um das 21-Freiheitsgrade-Skelett der menschlichen Hand aus dem Video zu berechnen, und führen anschließend eine Bewegungsumleitung von der menschlichen Hand zur geschickten Hand durch, um sie in eine von der geschickten Hand ausführbare Bahn umzuwandeln. Die direkte Quelle dieser beiden Datentypen ist die menschliche Hand.
Simulierte Synthesedaten und eigenständiges Rollout mit Verstärkungslernen auf Echtgeräten eignen sich für wiederholte Simulationsübungen in langwierigen oder schwierigen Szenarien.
Ende September dieses Jahres wurde Leitech zur Teilnahme an der Veranstaltung „DATA FOR AI – Jeder kann Lehrer werden“ von Mifeng Technology eingeladen. Das Hauptziel dieser Veranstaltung ist es, durch Geräte wie MEgo View und MEgo Gripper jeden Menschen zu einem Roboter-Trainer zu machen und Daten zu erfassen, die für das Training von Robotern verwendet werden können. Vor Ort zeigte Mifeng Technology Leitech, wie die Geräte Handdaten von Benutzern erfassen.
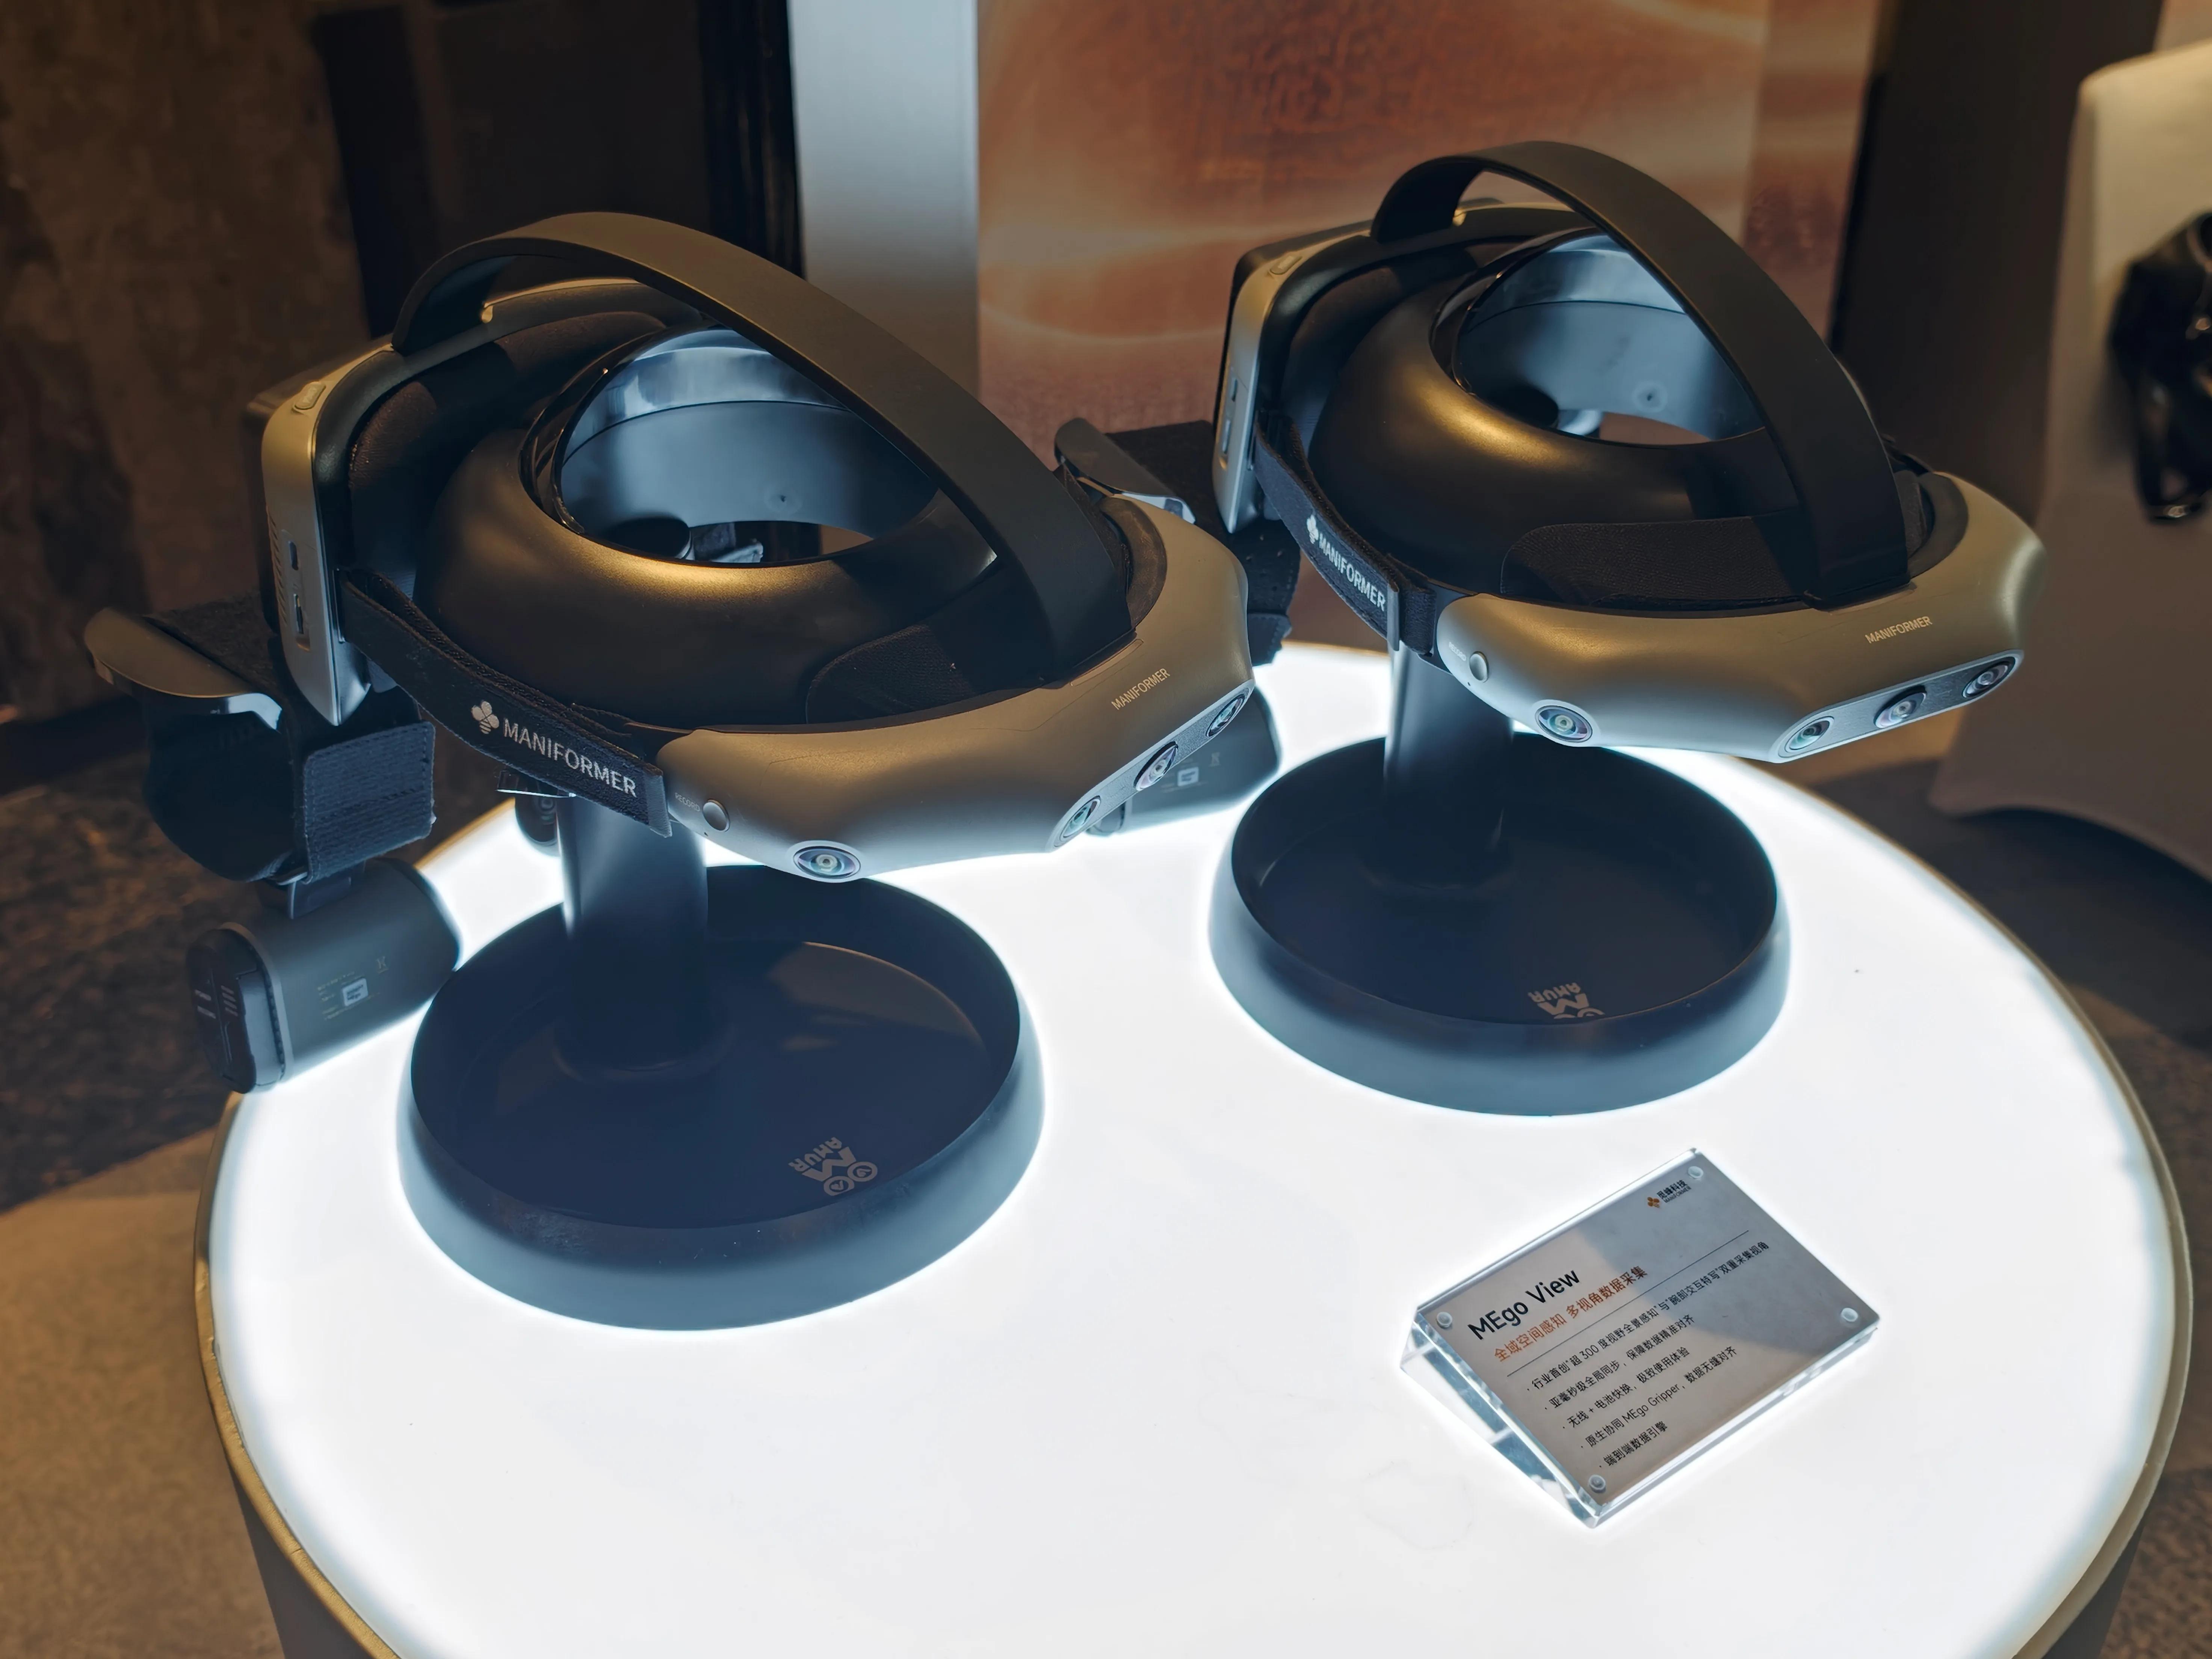
(Quelle: Aufnahme von Leitech)
Die menschliche Hand hat bereits das „Vorbild“ für geschickte Hände geliefert. Die Anzahl von 20 bis 25 Freiheitsgraden, die nahe an der menschlichen Hand liegt, wird höchstwahrscheinlich schließlich zur branchenweiten Standardwahl werden. Als Pionier der Roboterbranche hat Unitree Robotics bei der Dex5-S die Größe einer menschlichen Hand im Verhältnis 1:1 gewählt, kombiniert mit einer Struktur, deren Anzahl an Freiheitsgraden nahe an der der menschlichen Hand liegt.
Eine Hand, die zum Einsatzszenario passt, ist eine gute Hand
Die zukünftige Entwicklung von geschickten Händen muss aus kurzfristiger und langfristiger Perspektive analysiert werden. Kurzfristig werden aufgrund von Kosten und Softwarekapazitäten geschickte Hände mit niedrigen Freiheitsgraden (Drei- und Vierfinger-Modelle) sowie unflexible Endeffektoren wie Greifer und Saugnäpfe nach wie vor den Mainstream bilden. Langfristig werden humanoiden Roboter, die nach Allgemeineinsetzbarkeit streben, in Zukunft geschickte Hände mit einer Anzahl an Freiheitsgraden ähnlich der menschlichen Hand verwenden.
Die letztendliche Höhe der Anzahl an Freiheitsgraden von geschickten Händen und sogar des gesamten Roboters hängt von dem Einsatzszenario ab. Wenn das Zielszenario des Roboters Fabriken, Lager und strukturierte Umgebungen sind, kann der bionische ästhetische Vorteil der Ausgestaltung des kleinen Fingers die damit verbundenen gestiegenen Kosten, den höheren Energieverbrauch und die höhere Ausfallrate nicht ausgleichen. Aus diesem Grund hat Boston Dynamics für den Atlas, der für industrielle Szenarien konzipiert ist, den kleinen Finger mutig entfernt.
Selbst wenn die Softwarekapazität den Anforderungen entspricht, werden Roboter für industrielle Szenarien, die nicht nach Allround-Funktionalität streben, in Zukunft nicht unbedingt geschickte Hände mit hohem Freiheitsgrad wählen. In vielen Fällen reichen ausreichend viele Freiheitsgrade aus. Humanoide Roboter für häusliche Szenarien führen komplexere Aufgaben aus und werden in Zukunft höchstwahrscheinlich geschickte Hände mit höheren Freiheitsgraden verwenden, um feine Operationen zu realisieren.
In den nächsten Jahren wird der echte Wendepunkt in der Branche der geschickten Hände keineswegs darin bestehen, wer wieder ein neues Produkt mit 30 Freiheitsgraden vorstellt. Der Schlüssel liegt darin, wer eine Hand mit 15 bis 25 Freiheitsgraden in Kombination mit einem VLA-Gehirn stabil in Szenarien wie Fabriken, Lagern und Haushalten einsetzen kann. Die Zahlen auf dem Parameterblatt werden verblassen – was für immer bleibt, sind die Hände, die in den richtigen Szenarien ihre Aufgaben zuverlässig erledigen.