Der ehemalige Verantwortliche für das Grundmodell des Weltmodells bei Huawei Automotive BU hat ein eigenes Startup gegründet, das in Hangzhou ansässige Unternehmen für Embodied Brain sicherte sich eine Finanzierung von fast 100 Millionen Yuan | Exklusive Erstmeldung von HardKr
Autor | Huang Nan
Redakteur | Yuan Silai
Nach Informationen von 36Kr hat das Unternehmen für verkörperte Gehirne „Gewu Tongzhi“ eine Angel-Finanzierung von fast 100 Millionen Yuan abgeschlossen. Zu den Investoren gehören Peak Investment, Hongfu Asset, Hangzhou Capital, Hangzhou Talent Group, eine provinzielle Investitionsplattform für die verkörperte Intelligenz-Industrie und mehrere führende börsennotierte Unternehmen. Die Mittel werden hauptsächlich für das großskalige Vortraining und die technische Iteration des Weltmodells für physikalische Inversion, den Aufbau von Hardware und Prototypen verwendet, um die Einführung von Talenten und die Erweiterung des Personalbestands zu beschleunigen sowie die PoC-Validierung in mehreren Szenarien und die Erfassung realer Daten voranzutreiben. Maple Pledge Fengcheng Capital fungierte als exklusiver Berater für diese Private-Equity-Finanzierungsrunde.
Gewu Tongzhi hat seinen Standort in Hangzhou und wurde im August 2026 gegründet. Bereits in der ersten Finanzierungsrunde erhielt es Unterstützung von drei Fonds auf städtischer Ebene in Hangzhou, darunter der Hangzhou Runmiao Fonds, der Hangzhou Fonds für die Umwandlung disruptiver Ergebnisse und der Hangzhou Talent Fonds. Es ist ein ökologischer Partner des nationalen Pilotbasiss für die Anwendung von verkörperter Intelligenz und Mitglied des Hangchuang Camps für verkörperte Intelligenz.
Das Unternehmen entwickelt selbstevolutionierende intelligente Systeme für geschickte Manipulationen für reale industrielle Szenarien. Aufbauend auf einem echten geschlossenen Kreislauf multimodaler Daten, die hauptsächlich durch Tastsinn und Sehen erfasst werden, baut es ein technisches System aus „Weltmodell für physikalische Inversion + PSI physikalische Selbstevolution“ auf, um Robotern ein verkörpertes Gehirn mit „Tastgefühl“ zu verleihen, damit sie im kontinuierlichen Betrieb praktische Erfahrungen sammeln und „Dienstzeit“ in Fähigkeiten umwandeln können, um eine kontinuierliche Evolution zu erreichen, die sich immer besser an die Szenarien anpasst.
Unter den Investoren dieser Runde hat Peak Investment als führende inländische Industriegruppe für Sporttechnologie ein strategisches Kooperationsabkommen mit Gewu Tongzhi unterzeichnet. Das Unternehmen wird sich an die Anforderungen der Schuhherstellung an „doppelte Flexibilität + eine hohe Präzision“ anpassen, nämlich flexible Fertigung, flexible Materialien und Genauigkeit im Submillimeterbereich, um in der Anfangsphase des Unternehmens großskalige Aufträge zu erhalten und gemeinsam die technische Umsetzung und industrielle Validierung voranzutreiben.
Dr. Cai Jia, Gründer und CEO des Unternehmens, absolvierte die Fakultät für Raumfahrttechnik der Northwestern Polytechnical University, studierte unter dem Direktor Huang Panfeng, einem Preisträger des National Science Fund for Distinguished Young Scholars, und konzentrierte sich auf die Forschung zur geschickten Manipulation von Weltraumrobotern im Orbit. Später trat er dem Huawei 2012 Labor und dem Labor des Automobil-BU 2030 bei, beteiligte sich tief an der Forschung und Entwicklung der Kerntechnologien von ADS 2.0 bis 4.0 sowie der Massenproduktion im Millionenbereich und der Vorentwicklung von ADS 6.0 und war Leiter eines Teams von hundert Mitarbeitern sowie Mitglied des Huawei Wissenschaftlerausschusses.
Er verfügt über einen dreifachen kombinierten Hintergrund in Weltraummanipulationsrobotern, Massenproduktion des autonomen Fahrens und Weltmodellen. Er besitzt praktische Erfahrungen in der Inkubation von Spitzen-KI-Technologien, dem Durchbruch bei Schlüsseltechnologien komplexer intelligenter Systeme und der Massenproduktion im Millionenbereich. Er verfügt über eine systematische Methodik für die Datenverwaltung im Bereich von zehn Millionen Stunden und das Training von Clustern mit fast 10.000 Karten. Er ist einer der Kernbeteiligten des Huawei intelligenten Fahrsystems von der technischen Validierung bis zur Massenproduktion und erhielt einst den höchsten persönlichen Technikpreis von Huawei.
Dr. Cai Jia, Gründer und CEO von Gewu Tongzhi (Quelle des Bildes: Unternehmen)
Darüber hinaus stammen viele Kernmitglieder von führenden Branchenunternehmen wie Huawei, Li Auto, Horizon Robotics und Agibot. Sie absolvierten Spitzenuniversitäten wie Tsinghua-Universität, Zhejiang-Universität, Shanghai Jiao Tong-Universität, Universität für Wissenschaft und Technik Chinas, Fudan-Universität, Harbin Institut für Technologie, Northwestern Polytechnical University und Nanyang Technological University. Sie decken die gesamte Kette von der Spitzen-KI-Forschung über die komplexe Systemtechnik bis zur großskaligen Lieferung ab und sind ein Team mit wissenschaftlichem Hintergrund und ausgereifter Fähigkeit zur industriellen Umsetzung.
In den letzten zwei Jahren hat die verkörperte Intelligenz in technischen Bereichen wie visueller Wahrnehmung und Bewegungssteuerung wesentliche Fortschritte erzielt. Roboter können Objekte erkennen, Wege planen und komplexe Körperbewegungen nachahmen. Dennoch bleiben diese Fähigkeiten meist auf die Ebene der Fernwahrnehmung und berührungslosen Ausführung beschränkt und können feine Manipulationsprobleme kaum bewältigen. Sobald sie auf echte Produktionsstandorte treffen und mit physikalischen Interaktionen auf Berührungsebene wie dem Verrutschen von Stoffen, dem Blockieren von Teilen und dem Widerstand beim Einstecken konfrontiert werden, können sie nur durch Sehen die Größe, Richtung und den Berührungszustand der Kraft nicht erfassen, wodurch die Mängel der Wahrnehmungsdimension direkt offenbart werden.
Ein weiteres grundlegendes Engpassproblem liegt in den Daten. Die meisten Unternehmen für verkörperte Intelligenz trainieren ihre Modelle mit Daten, die durch Crowdsourcing erfasst oder aus Materialbibliotheken stammen. Diese Daten weisen strukturelle Abweichungen von den realen physikalischen Betriebsbedingungen auf, und Bedingungen wie Beleuchtung, Prozessparameter, Geräteausfälle und menschliches Eingreifen stimmen nicht mit der realen Umgebung überein. Noch wichtiger ist, dass die Daten in realen Szenarien klare kausale Ketten aufweisen: „Welche Aktion zu welchem Ergebnis führt und welche Anomalie zu welcher Anpassung führt. Diese kausalen Zusammenhänge lassen sich in Materialdaten, die von den Szenarien getrennt sind, kaum erfassen. Intelligenz, die ohne Bezug zu den Szenarien entwickelt wird, kann kaum wirklich praktisch umgesetzt werden“, sagte Dr. Cai Jia, Gründer und CEO von Gewu Tongzhi.
Nach Ansicht des Teams von Gewu Tongzhi ist der Eintritt von Robotern in Fabriken nur der Ausgangspunkt. Die eigentliche Herausforderung besteht darin, ob sie auf der Produktionslinie kontinuierlich arbeiten, Probleme selbstständig lösen und die gesammelten Erfahrungen auf den nächsten Arbeitsplatz übertragen können.
Diesen Weg hat Cai Jia in drei Schritte unterteilt: Deploy – zuerst den Roboter zum Einsatzort des Kunden bringen, um einen bestimmten Arbeitsschritt für den Kunden auszuführen; Learn – erfolgreiche Erfahrungen, fehlgeschlagene Abläufe, Wiederherstellung nach Anomalien und manuelle Korrekturen, die während des Betriebs entstehen, in Trainingsdaten umwandeln; Generalize – die Manipulationsfähigkeiten, die aus spezifischen Projekten gesammelt wurden, auf den nächsten Arbeitsplatz, die nächste Aufgabe und das nächste Roboterprototyp übertragen.
Um das technische Fundament von Gewu Tongzhi zu verstehen, muss man zum Kernproblem der geschickten Manipulation zurückkehren: Wie Roboter ein „Tastgefühl“ entwickeln können.
Herkömmliche Roboter lernen die Gelenkbahnen der menschlichen Hand. Beispielsweise ahmt der Roboter beim Öffnen eines Flaschendeckels die entsprechende Aktion nach, indem er die Bewegung der menschlichen Finger lernt. „Aber das ist nur eine äußere Ähnlichkeit“, sagte Cai Jia gegenüber 36Kr. „Er weiß nicht, wie viel Kraft der Mensch aufwenden muss, wie groß der Reibungskoeffizient ist und ob er bei Widerstand die Kraft erhöhen oder den Winkel anpassen soll. Sobald das Flaschendeckel aus einem anderen Material besteht oder das Gewinde unterschiedlich fest angezogen ist, kann das Modell versagen.“
Um diese Lücke zu schließen, hat das Team von Gewu Tongzhi erstmals die technische Route des „Weltmodells für physikalische Inversion“ vorgeschlagen, mit der Roboter aus sichtbaren Aktionen auf implizite physikalische Informationen wie Berührung und Krafteinwirkung schließen, um das großskalige Vortraining zu unterstützen. Anschließend wird die Kalibrierung mit echtem Kraft- und Tastfeedback durchgeführt, um die Aktionsdaten um physische Labels zu ergänzen, die für das Lernen verwendet werden können.
Tastsignaldaten sind der Kern dieses Weges und auch ein weithin anerkanntes Problem in der Branche. Da die Dimension von Tastsignalen gering ist, meist nur einige Dutzend Dimensionen, während ein Bild Millionen von Dimensionen hat, ist es äußerst schwierig, beide in demselben Modell zu verschmelzen. Gleichzeitig sind die Kosten für die Erfassung von Tastsignaldaten hoch und die Geschwindigkeit niedrig, sodass die Skalierbarkeit immer ein Engpass bleibt.
Die Lösung von Gewu Tongzhi ist Real to Sim (Realität zur Simulation), bei der echte physikalische Interaktionsdaten verwendet werden, um eine Simulationsumgebung rückwärts aufzubauen, wobei bereits eine Reihe von Manipulationspfaden festgelegt wurde.
Der Kernwert dieser Datenpipeline besteht darin, die massiven Videos aus erster und dritter Person im Internet in gültige Daten umzuwandeln, die für das Modelltraining verwendet werden können. Die großskalige Erfassung von Tastsignaldaten ist seit langem durch hohe Kosten und geringe Effizienz eingeschränkt, während visuelle Daten von Natur aus leicht zu erfassen sind. Mithilfe des Real-to-Sim-Konzepts kann das Team die entsprechenden Tastsignale aus visuellen Bildern rückwärts ableiten und rekonstruieren, sodass die Erfassungsfähigkeit von Tastsignaldaten die gleiche Größenordnung wie die von visuellen Daten erreicht.
Gleichzeitig verbessert das Konzept auf der Architekturebene des Weltmodells das Signal-Rausch-Verhältnis von physikalischen Informationen wie Kraft- und Tastsignaldaten erheblich und erreicht die native Verschmelzung mit visuellen Informationen, um damit ein Manipulationsgefühl zu erlernen, das das menschliche Niveau übertrifft. Durch die Modellierung und Vorhersage physikalischer kausaler Zusammenhänge lässt das Modell die zugrunde liegenden Gesetze hinter den Manipulationen verstehen und die Generalisierungsfähigkeit über verschiedene Szenarien hinweg weiter stärken.
Auf dieser Grundlage hat Gewu Tongzhi zudem ein PSI-System für die physikalische Selbstevolution aufgebaut, das einen geschlossenen Kreislauf der Fähigkeitsiteration „Physikalische Inversion – Planung und Ausführung – Echtes Feedback – Bewertung und Lernen – Validierung und Bereitstellung“ realisieren kann. Erfolgreiche Erfahrungen, fehlgeschlagene Abläufe und manuelle Korrekturen, die während des Roboterbetriebs entstehen, werden nach Filterung und Bewertung zur Verbesserung der physikalischen Zustandsschätzung und Manipulationsstrategie verwendet. Das aktualisierte Modell wird nach der Validierung in die nächste Runde von Aufgaben überführt.
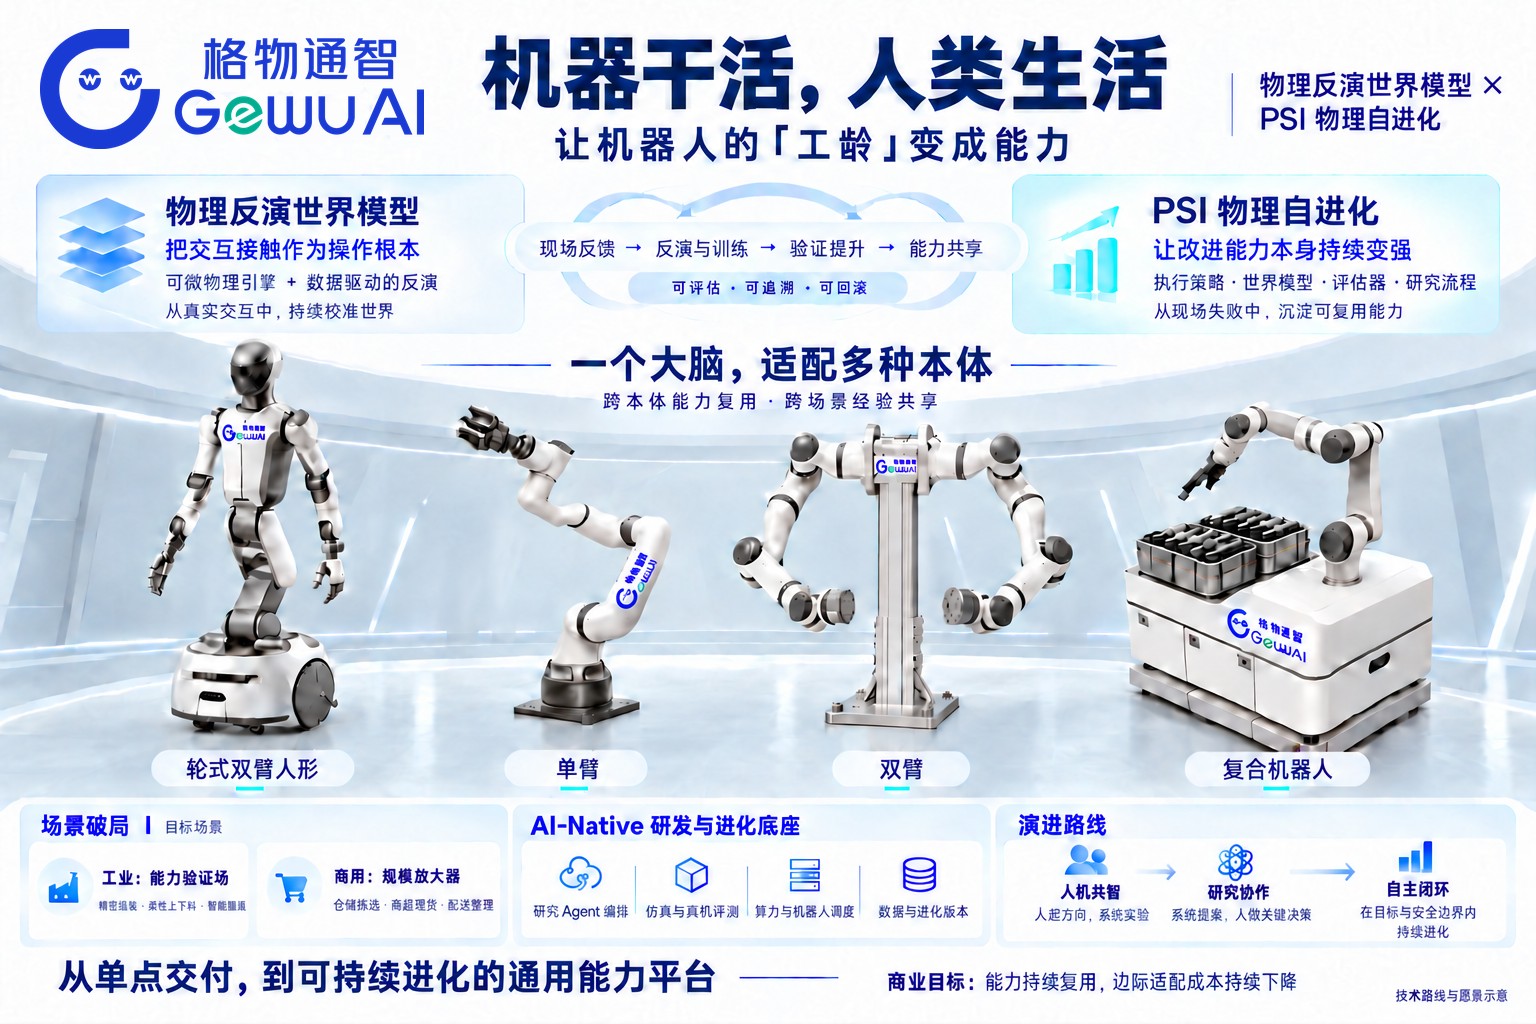
Aufbau des technischen Systems „Weltmodell für physikalische Inversion + PSI physikalische Selbstevolution“ (Quelle des Bildes: Unternehmen)
Cai Jia sagte gegenüber 36Kr, dass der Kern dieses Mechanismus die bidirektionale Verbesserung ist: Ein genaueres Weltmodell hilft dem Roboter, effektivere Planungen durchzuführen, und wertvolleres Feedback aus der Ausführung hilft dem Modell, seine eigenen Fehler zu erkennen und das nachfolgende Lernen zu optimieren. Gleichzeitig kann das System durch die Beurteilung der Fehlerursachen und Unsicherheiten durch das Modell die Datenfilterung optimieren und die Effizienz des Lernens aus Erfahrungen verbessern.
Dies hat einen direkten Wert in industriellen Szenarien. „Herkömmliche Roboter müssen bei der Bereitstellung an neuen Arbeitsplätzen wiederholt vorgeführt, getestet und Fehler korrigiert werden. Unser Ziel ist es, dass die an einem Standort gesammelten Erfahrungen die Migrationskosten für den nächsten Standort senken. Wenn der Kunde ein weiteres Anwendungsszenario hinzufügt, gewinnen wir nicht nur neue Geschäftsmöglichkeiten, sondern auch wiederverwendbare Erfahrungen bei der Bereitstellung“, sagte Cai Jia.
Nach Informationen von 36Kr arbeitet Gewu Tongzhi derzeit mit Kunden in den Bereichen Textil und Bekleidung, optische Module und Automobilkomponenten an gemeinsam innovativen PoC-Projekten. Es wird erwartet, dass die erste PoC-Lieferung bis Ende 2026 abgeschlossen wird. Das Unternehmen wählt Aufgaben mit klaren Grenzen und quantifizierbaren Akzeptanzkriterien als Einstieg aus, erweitert schrittweise die Abdeckung von Umgebungen und Aufgaben, verbessert zuerst die Erfolgsrate der Y-Achsen-Genauigkeit und dann die Generalisierbarkeit der X-Achse. Nach der Validierung der grundlegenden Fähigkeiten in realen Szenarien werden die gesammelten Erfahrungen auf breitere Aufgaben und Roboterprototypen übertragen.
Im Folgenden finden Sie Auszüge aus dem Interview von 36Kr mit Dr. Cai Jia, Gründer und CEO von Gewu Tongzhi (leicht bearbeitet):
36Kr: Die Erfassung von Tastsignaldaten steht seit langem vor Engpässen bei Kosten und Effizienz. Warum hat Gewu Tongzhi den technischen Pfad von Real to Sim gewählt?
Cai Jia: Der Tastsinn ist der Kern für Roboter, um geschickte Manipulationen zu realisieren, aber die Erfassung von Tastsignaldaten selbst war schon immer ein schwieriges Problem in der Branche. Wenn man sich nur auf Tast Handschuhe zur Datenerfassung verlässt, sind nicht nur die Kosten hoch und die Erfassungseffizienz niedrig, sondern die Bediener, die die Handschuhe tragen, werden sogar bei ihrer normalen täglichen Arbeit beeinträchtigt. Dadurch ist das Datenvolumen, das mit den Handschuhen erfasst werden kann, sehr begrenzt und kann die für das Training von verkörperten Modellen erforderliche Generalisierungsfähigkeit kaum unterstützen.
Die Überlegung von Gewu Tongzhi, Real to Sim zu wählen, ist sehr klar: Videodaten lassen sich am leichtesten großskalig erfassen, also rekonstruieren wir Tastsignale wie Berührungsinteraktionen rückwärts aus Videos. Die Genauigkeit der Tastsignaldaten, die durch das Konzept rekonstruiert werden, wird voraussichtlich die Anforderungen des Vortrainings erfüllen, und später wird die Genauigkeit durch Daten aus echten Einsatzorten weiter ausgerichtet. Noch wichtiger ist, dass diese Pipeline Tastsignaldaten das gleiche Skalierungspotenzial wie visuelle Daten verleiht. Die riesigen vorhandenen Videos aus erster und dritter Person im Internet können nach der Verarbeitung durch diesen Prozess alle in Trainingsbeispiele mit Tastlabels umgewandelt werden.
36Kr: Sie betonen bei der Datenverwaltung, dass Qualität wichtiger ist als Quantität. Wie ist diese Überlegung entstanden?
Cai Jia: Der Kern liegt darin, ob ein quantifizierbares Bewertungssystem für den Datenwert aufgebaut werden kann, das niedrigwertige redundante Daten automatisch aussortiert.
Dieses Bewertungssystem ist keine einfache manuelle Stichprobenprüfung, sondern bewertet Daten aus mehreren Dimensionen, beispielsweise die Seltenheit des Szenarios, die Vielfalt der