Stanford-Postdoktorand entwickelt flexible taktile Sensoren und sichert sich eine weitere Finanzierung im Hundertmillionen-Yuan-Bereich | Exklusive Erstveröffentlichung von Hard Krypton
Autor | Huang Nan
Redakteur | Yuan Silai
Hard Krypton erfuhr, dass die Tujian Technology (Beijing) Co., Ltd. (im Folgenden als „Tujian Technology“ bezeichnet) kürzlich eine Pre-A++-Finanzierungsrunde im Wert von 100 Millionen Yuan abgeschlossen hat, die gemeinsam vom Beijing Artificial Intelligence Industry Investment Fund und dem Beijing New Materials Industry Investment Fund, die von Shunxi Capital verwaltet werden, angeführt wird. Die Mittel werden schwerpunktmäßig für die Forschung und Entwicklung der zugrundeliegenden Kerntechnologien, den Aufbau automatisierter Produktionslinien und die Iteration von Verfahren eingesetzt, darüber hinaus wird die Lieferkettenunterstützung für Erfassungsgeräte von Embodied-Intelligence-Daten und verbraucherorientierte Endgeräte vervollständigt, um die Umwandlung technischer Ergebnisse in Endprodukte zu beschleunigen.
Seit seiner Gründung konzentriert sich Tujian Technology auf die Forschung, Entwicklung und Herstellung von dehnbaren multimodalen flexiblen elektronischen Hautsystemen und taktilen Wahrnehmungssystemen. Mit taktilen Handschuhen, Ego-Visionserfassungslösungen und SDK als Einstiegspunkte gestaltet das Unternehmen die Bereiche taktile Datenerfassung, multimodale Zeitsynchronisation und taktile Modellalgorithmen. Lai Jiancheng, Gründer und CEO, forscht seit langem auf dem Gebiet der Materialien, Bauelemente und Systemintegration von flexiblen elektronischen Häuten. Er war als Postdoktorand im Labor von Akademikerin Bao Zhenan an der Stanford University tätig und hat nationale Schlüsselprojekte wie das erste Sonderprojekt für disruptive technologische Innovationen des nationalen Schlüsselforschungs- und Entwicklungsplans des Ministeriums für Wissenschaft und Technik geleitet.
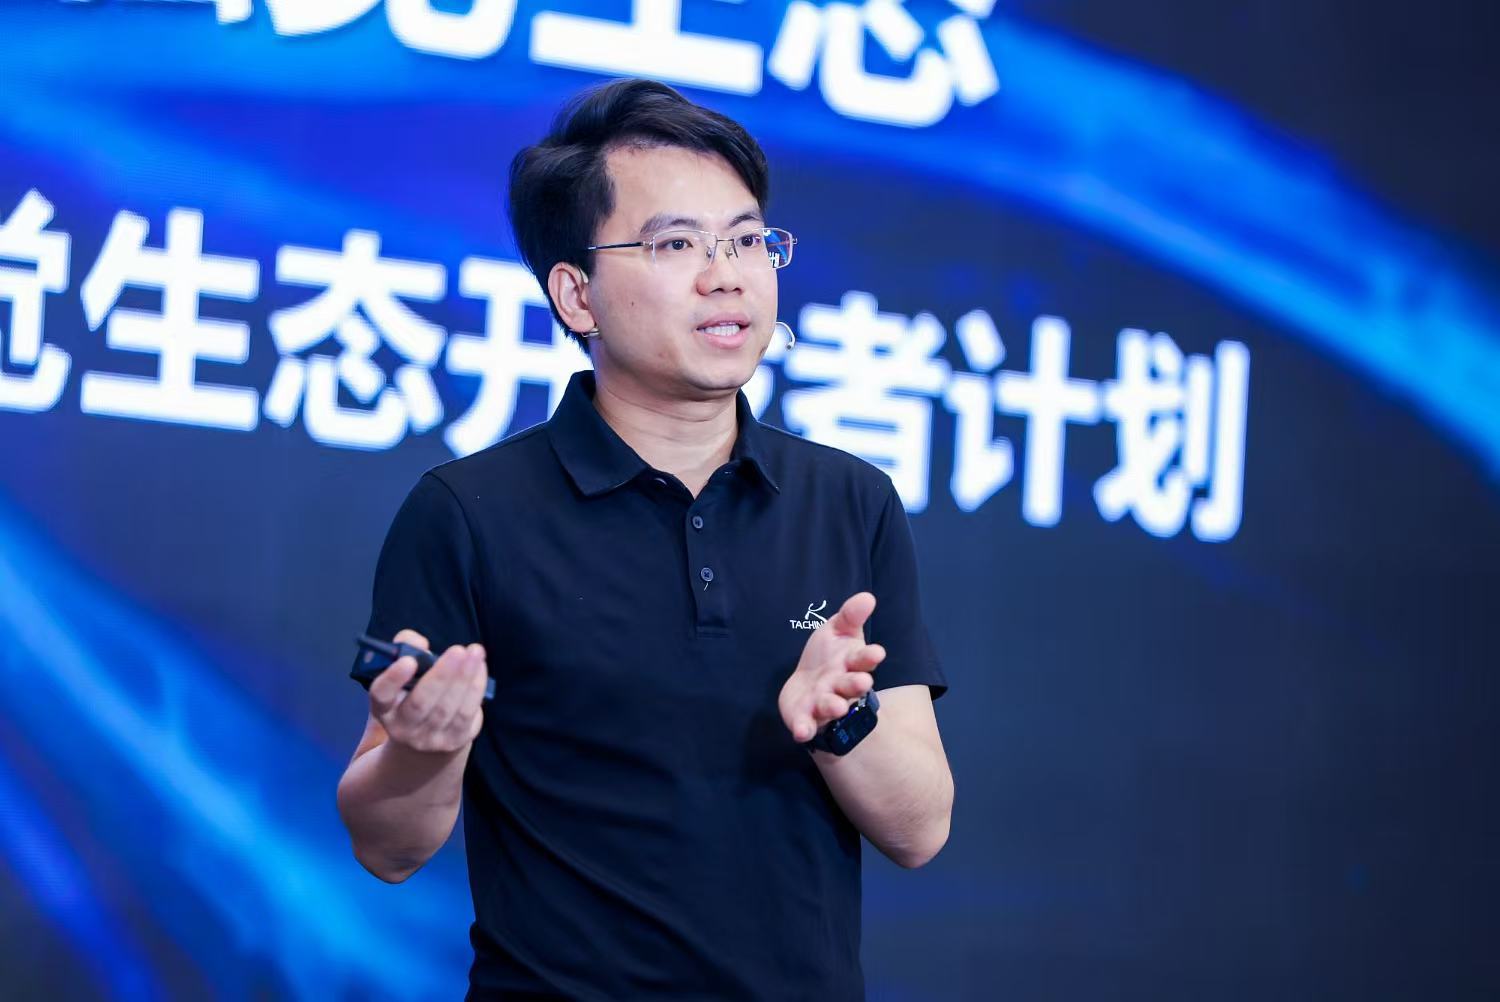
Lai Jiancheng, Gründer und CEO von Tujian Technology (Quelle des Bildes: Unternehmen)
Taktilität wird zu einem zentralen Puzzleteil, das die Embodied Intelligence von „kann laufen und sich bewegen“ zu „kann zuverlässig arbeiten“ führt.
In den letzten Jahren konzentrierten sich die technologischen Durchbrüche der Branche hauptsächlich auf die beiden Richtungen visuelle Wahrnehmung und Bewegungssteuerung. Auf der Grundlage von visuellen Modellen können Roboter Umgebungen erkennen und Objekte lokalisieren; in Kombination mit Bewegungssteuerungsalgorithmen können sie Fahrtrouten planen und komplexe Körperbewegungen nachbilden. Die meisten dieser Fähigkeiten gehören jedoch zur Fernwahrnehmung und berührungslosen Bewegungsausführung. Sobald Roboter feine physische Interaktionsaufgaben wie Greifen und Montage ausführen, ist es mit reinem Sehen schwierig, mechanische Informationen wie Kontaktkräfte und Verformungen direkt zu erfassen, wodurch die Wahrnehmungslücke offensichtlich wird.
Anders als das Sehen, das auf der Grundlage massenhafter öffentlicher Bilder und Videos im Internet trainiert werden kann, fehlt es der Taktilität derzeit an wiederverwendbaren groß angelegten Korpora. Informationen wie Größe und Richtung der Kraft bei physischen Interaktionen wie Greifen, Drücken und Gleiten, die Kraftverteilung der Kontaktfläche, Gleittendenzen und Temperaturunterschiede müssen normalerweise im Moment des echten Kontakts erzeugt und erfasst werden.
Ein stabiles und nutzbares taktiles Wahrnehmungssystem muss Kontaktpunkte genau lokalisieren, stabile Signale aufrechterhalten und eine vollständige und konsistente Abtastung auf der Kontaktfläche erreichen.
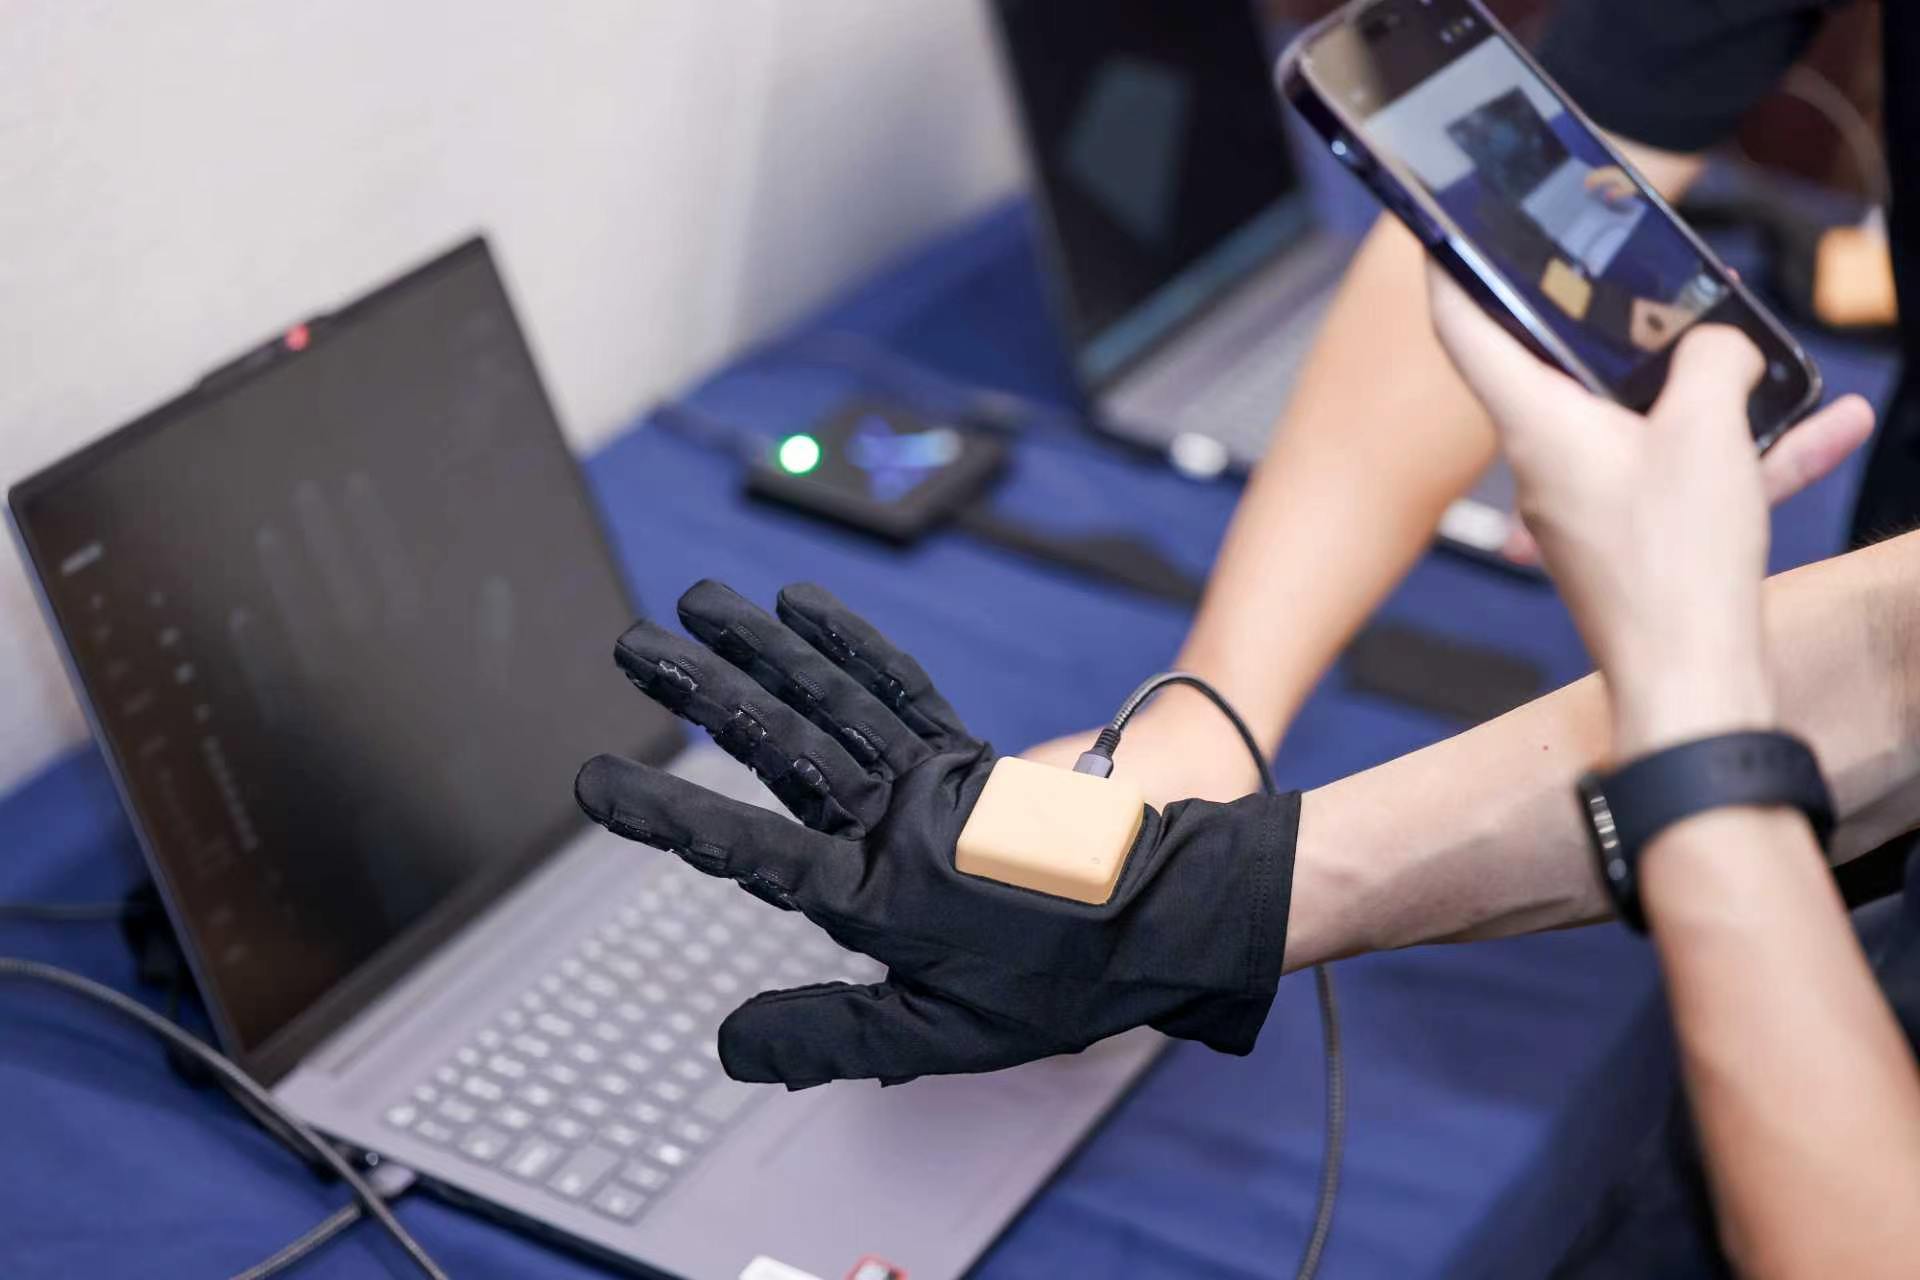
Taktile Datenerfassungshandschuhe von Tujian (Quelle des Bildes: Unternehmen)
Die zugrundeliegenden Materialien und Bauelementeverfahren sind die Grundlage für die Erreichung dieses Ziels. Das taktile Wahrnehmungssystem mit flexibler elektronischer Haut von Tujian Technology verwendet ein selbst entwickeltes System aus Elastomer-Verbund-Elektronikpaste. Bei kontrollierten Kosten erreicht es eine Dehnrate von über 100 % und kann vollständig zurückfedern, der Biegeradius beträgt weniger als 1 Millimeter. Es kann an unregelmäßige komplexe gekrümmte Oberflächen angepasst werden und verbessert die Einsatzstabilität in dynamischen Verformungsszenarien.
Auf dieser Grundlage integriert eine einzelne elektronische Haut ein multimodales Sensorarray, wobei das Standardprodukt 400 Sensoreinheiten pro Quadratzentimeter anordnet. Auf der Grundlage des Topologiedesigns können mehrdimensionale Informationen wie Druck, Temperatur, Tangentialkraft, Oberflächentextur und Näherungswahrnehmung synchron erfasst werden. Die Näherungswahrnehmung kann die Annäherung eines Objekts in einer Entfernung von bis zu 20 cm erkennen, bevor es mit der Oberfläche in Kontakt kommt; der Tangentialkraftsensor erfasst durch Einpunktwahrnehmung und Array-Design die Tangentialkraftinformationen an verschiedenen Positionen der gekrümmten Oberfläche.
Zuverlässige und stabile Wahrnehmung durch Hardware ist nur der erste Schritt. Wie man kontinuierlich hochwertige taktile Daten erhält und diese Daten von Modellen effektiv nutzen lässt, ist die nächste Hürde für die Anwendung taktiler Technologien in der Embodied Intelligence.
Der von Tujian eingeführte flexible taktile Datenerfassungshandschuh TachinGlove kann multimodale Informationen wie Normalkraft und Tangentialkraft erfassen, verfügt über tausend Sensorpunkte und kann winzige Kräfte im mN-Bereich wahrnehmen. Das Kern-Design für leere Greifvorgänge ohne Störsignale bietet eine Quelllösung zur Verbesserung der Reinheit taktiler Daten und zur Senkung der nachfolgenden Bereinigungskosten.
Mit einem guten Hardware-Einstiegspunkt muss außerdem eine stabile groß angelegte Erfassung hochwertiger taktiler Daten erreicht, die zeitliche Ausrichtung multimodaler Informationen abgeschlossen und schließlich gültige Informationen ausgegeben werden, die direkt von Modellen aufgerufen werden können.
Derzeit ist ein wichtiger Weg, die Datenakkumulation mit Hilfe von tragbaren taktilen Erfassungsgeräten abzuschließen. Bediener tragen taktile Handschuhe, um verschiedene praktische Aktionen auszuführen, das Gerät zeichnet gleichzeitig taktile Signale, Bildinformationen und Handhaltungen auf und wandelt die Betriebserfahrung des Menschen in der realen physischen Welt in multimodale Trainingsmaterialien um, die Roboter erlernen können. Der Vorteil besteht darin, dass man nicht auf die Reife von vollständigen hochfreiheitsgradigen geschickten Händen warten muss, um kontinuierlich Daten mit ausgerichteter Taktilität, Bild und Haltung im realen Betrieb zu sammeln.
Die tragbare Erfassung besteht jedoch nicht einfach darin, Sensoren in den Handschuhkörper zu integrieren. Der entscheidende Punkt ist, ob die erzeugten Daten die Anforderungen des Modelltrainings erfüllen. Wenn es eine Zeitdifferenz zwischen dem taktilen Signal und dem visuellen Bild gibt, lassen sich die Informationen von „sehen“ und „berühren“ kaum zuordnen, was das Trainingseffekt beeinträchtigt.
Um dieses Problem zu lösen, hat Tujian bei der Einführung des TachinGlove taktilen Handschuhs ein selbst entwickeltes Ego-System ergänzt, das eine millisekundengenaue zeitliche Ausrichtung von Taktilität und Sehen ermöglicht; Kunden können auch das offizielle SDK verwenden, um die Datensynchronisation und Kalibrierung ihrer eigenen Ego-Geräte durchzuführen. Nach der Ausrichtungsverarbeitung erfüllen die taktilen Daten die Grundvoraussetzungen für die Einbindung in die multimodale Trainingskette.
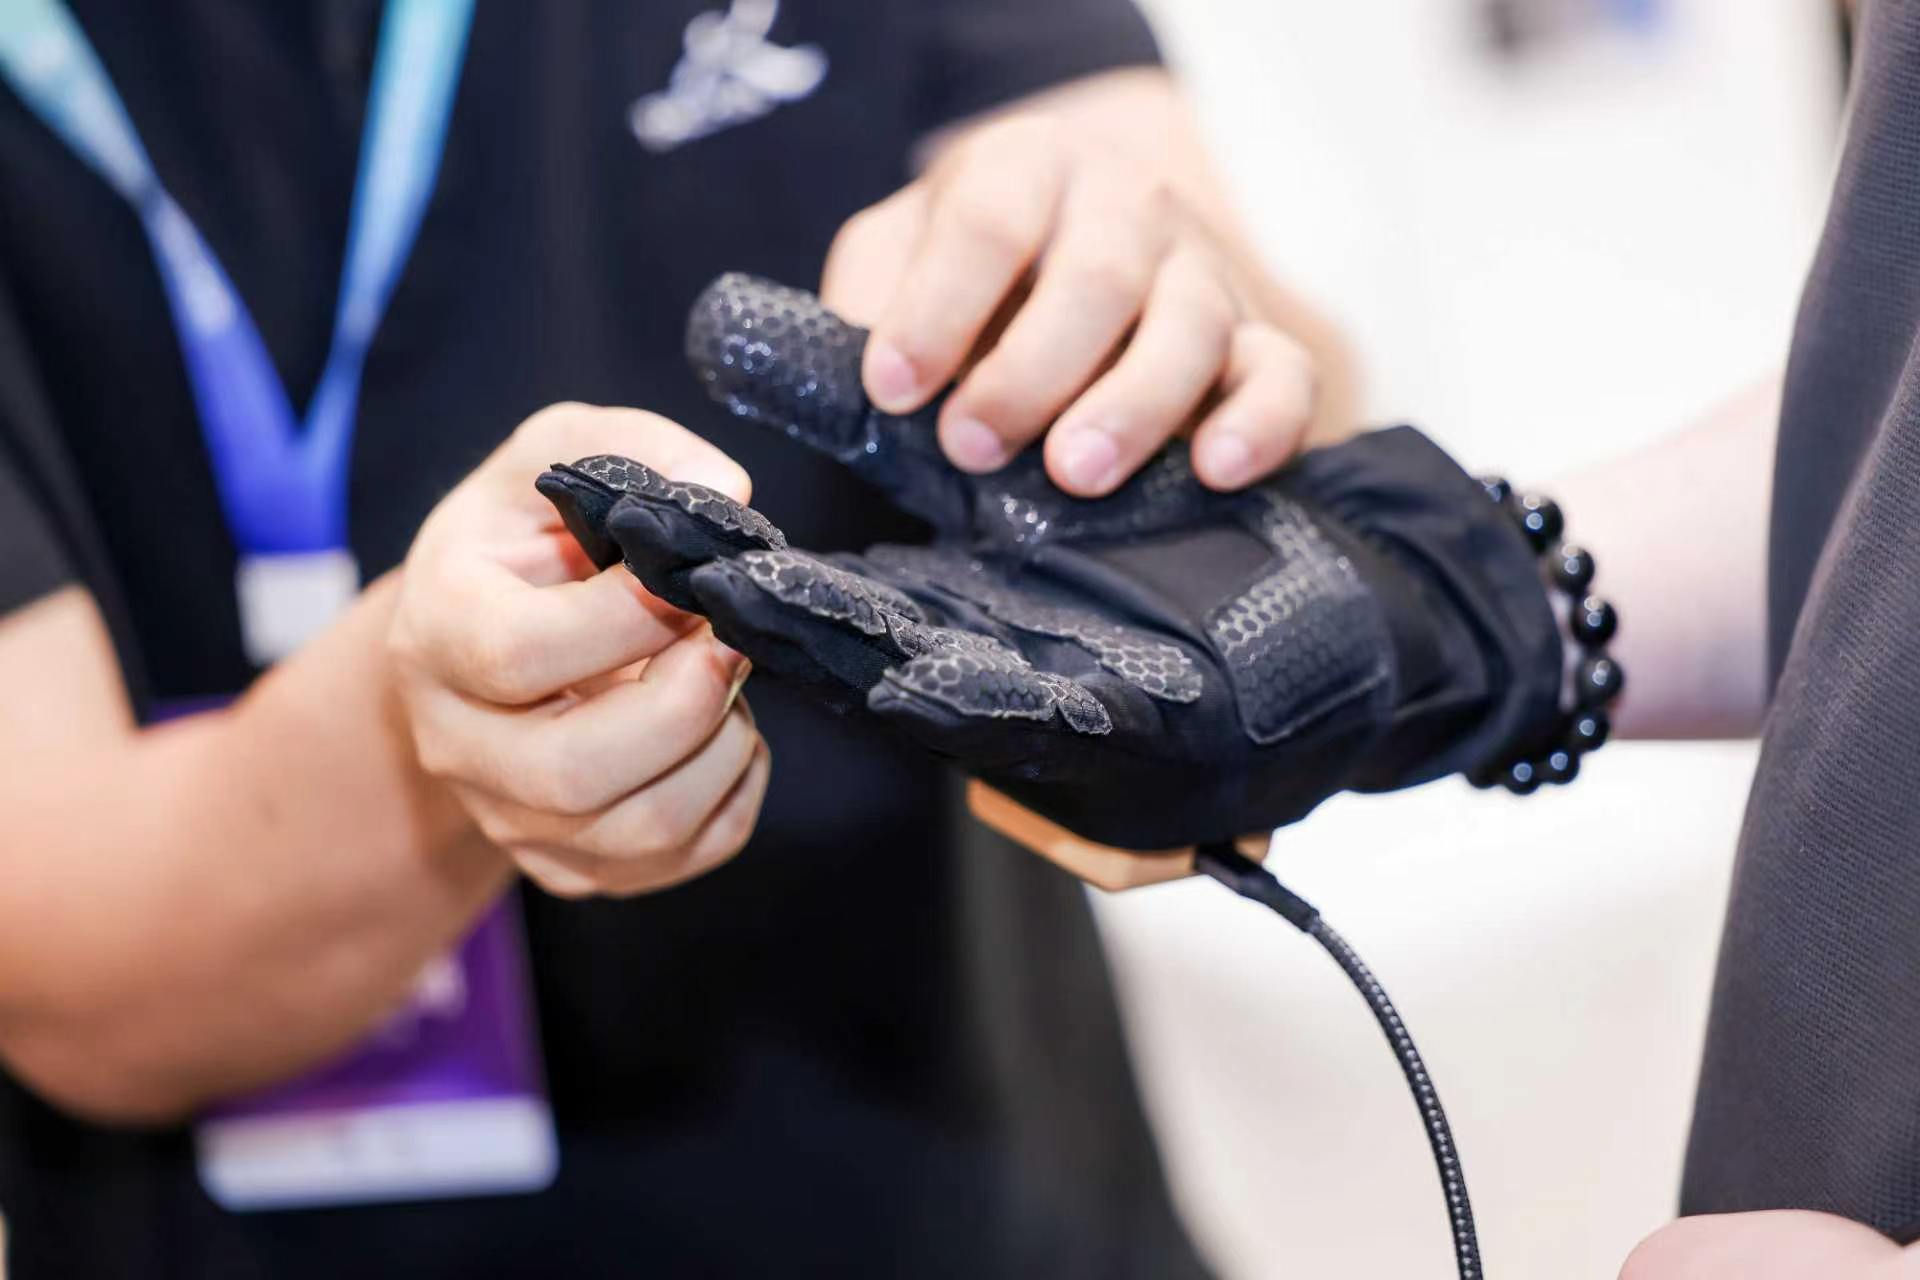
Taktile Datenerfassungshandschuhe von Tujian (Quelle des Bildes: Unternehmen)
Darüber hinaus hat Tujian einen Monat nach der offiziellen Veröffentlichung von TachinGlove die Schnellverschlussversion TachinGlove Snap auf den Markt gebracht, sodass das Erfassungsmodul wiederverwendet werden kann. Es eignet sich besser für Datenerfassungsszenarien mit hoher Frequenz und mehreren Chargen und unterstützt die groß angelegte Akkumulation hochwertiger taktiler Daten.
Aber nur die Datenerfassung und Zeitsynchronisation abzuschließen ist bei weitem nicht genug. Nachgelagerte Kunden lösen die zugrundeliegenden roten elektrischen Signale, die von Sensorarrays ausgegeben werden, nicht direkt auf, sondern benötigen vielmehr verarbeitete semantische Ausgaben auf höherer Ebene: Sie erkennen Kontaktvorgänge, beurteilen den Interaktionszustand und geben standardisierte Ergebnisse aus, die direkt an das System angeschlossen werden können. „Einige Kunden haben keine Lust, die zugrundeliegenden Sensorsignale zu verarbeiten, sondern möchten lieber bereits aufgelöste Ausgaben erhalten, z. B. welche Art von Kontaktverhalten stattfindet und welche Merkmale das Interaktionsobjekt aufweist, damit sie direkt in Modelle und Steuersysteme eingebunden werden können“, sagte Lai Jiancheng.
Das bedeutet auch, dass die Fähigkeitsgrenzen von taktilen Unternehmen nicht auf die Hardwareherstellung beschränkt werden dürfen, sondern Algorithmen und Modellfähigkeiten ebenso entscheidend sind. Auf der Grundlage der ausgerichteten taktilen Daten baut Tujian derzeit ein taktiles Expertenmodell auf, das sich um Fähigkeiten wie das Verständnis von Kontaktsemantik, Gleiterkennung, räumliche Kraftanalyse und zeitsynchronisation mehrerer Quellen dreht, um die multimodale VTLA-Fusion von Taktilität, Sehen, Sprache und Bewegungssteuerung zu erforschen.
Aus Sicht der industriellen Anwendung geht der Wert tragbarer taktiler Erfassungsgeräte längst über die Sensorhardware selbst hinaus, sondern baut eine wiederverwendbare Datenbasis für die gesamte taktile intelligente Branche auf. Nur wenn stabile Erfassung, genaue Synchronisation und modellbasierte Analyse miteinander verbunden sind, können taktile Daten von rohen Signalen zu wiederverwendbaren Trainings- und Interaktionsinformationen werden.
Derzeit nutzt Tujian Materialien und Bauelementeverfahren als Grundlage, taktile Handschuhe und verbraucherorientierte elektronische Haut als Produkteinstiegspunkte und kombiniert dies mit übergeordneten Fähigkeiten wie hochgenaue Datensynchronisation, taktiles Expertenmodell und multimodale VTLA-Fusion, um eine vollständige taktile Wahrnehmungslösung aus „Hardware + Daten + Modell“ aufzubauen.
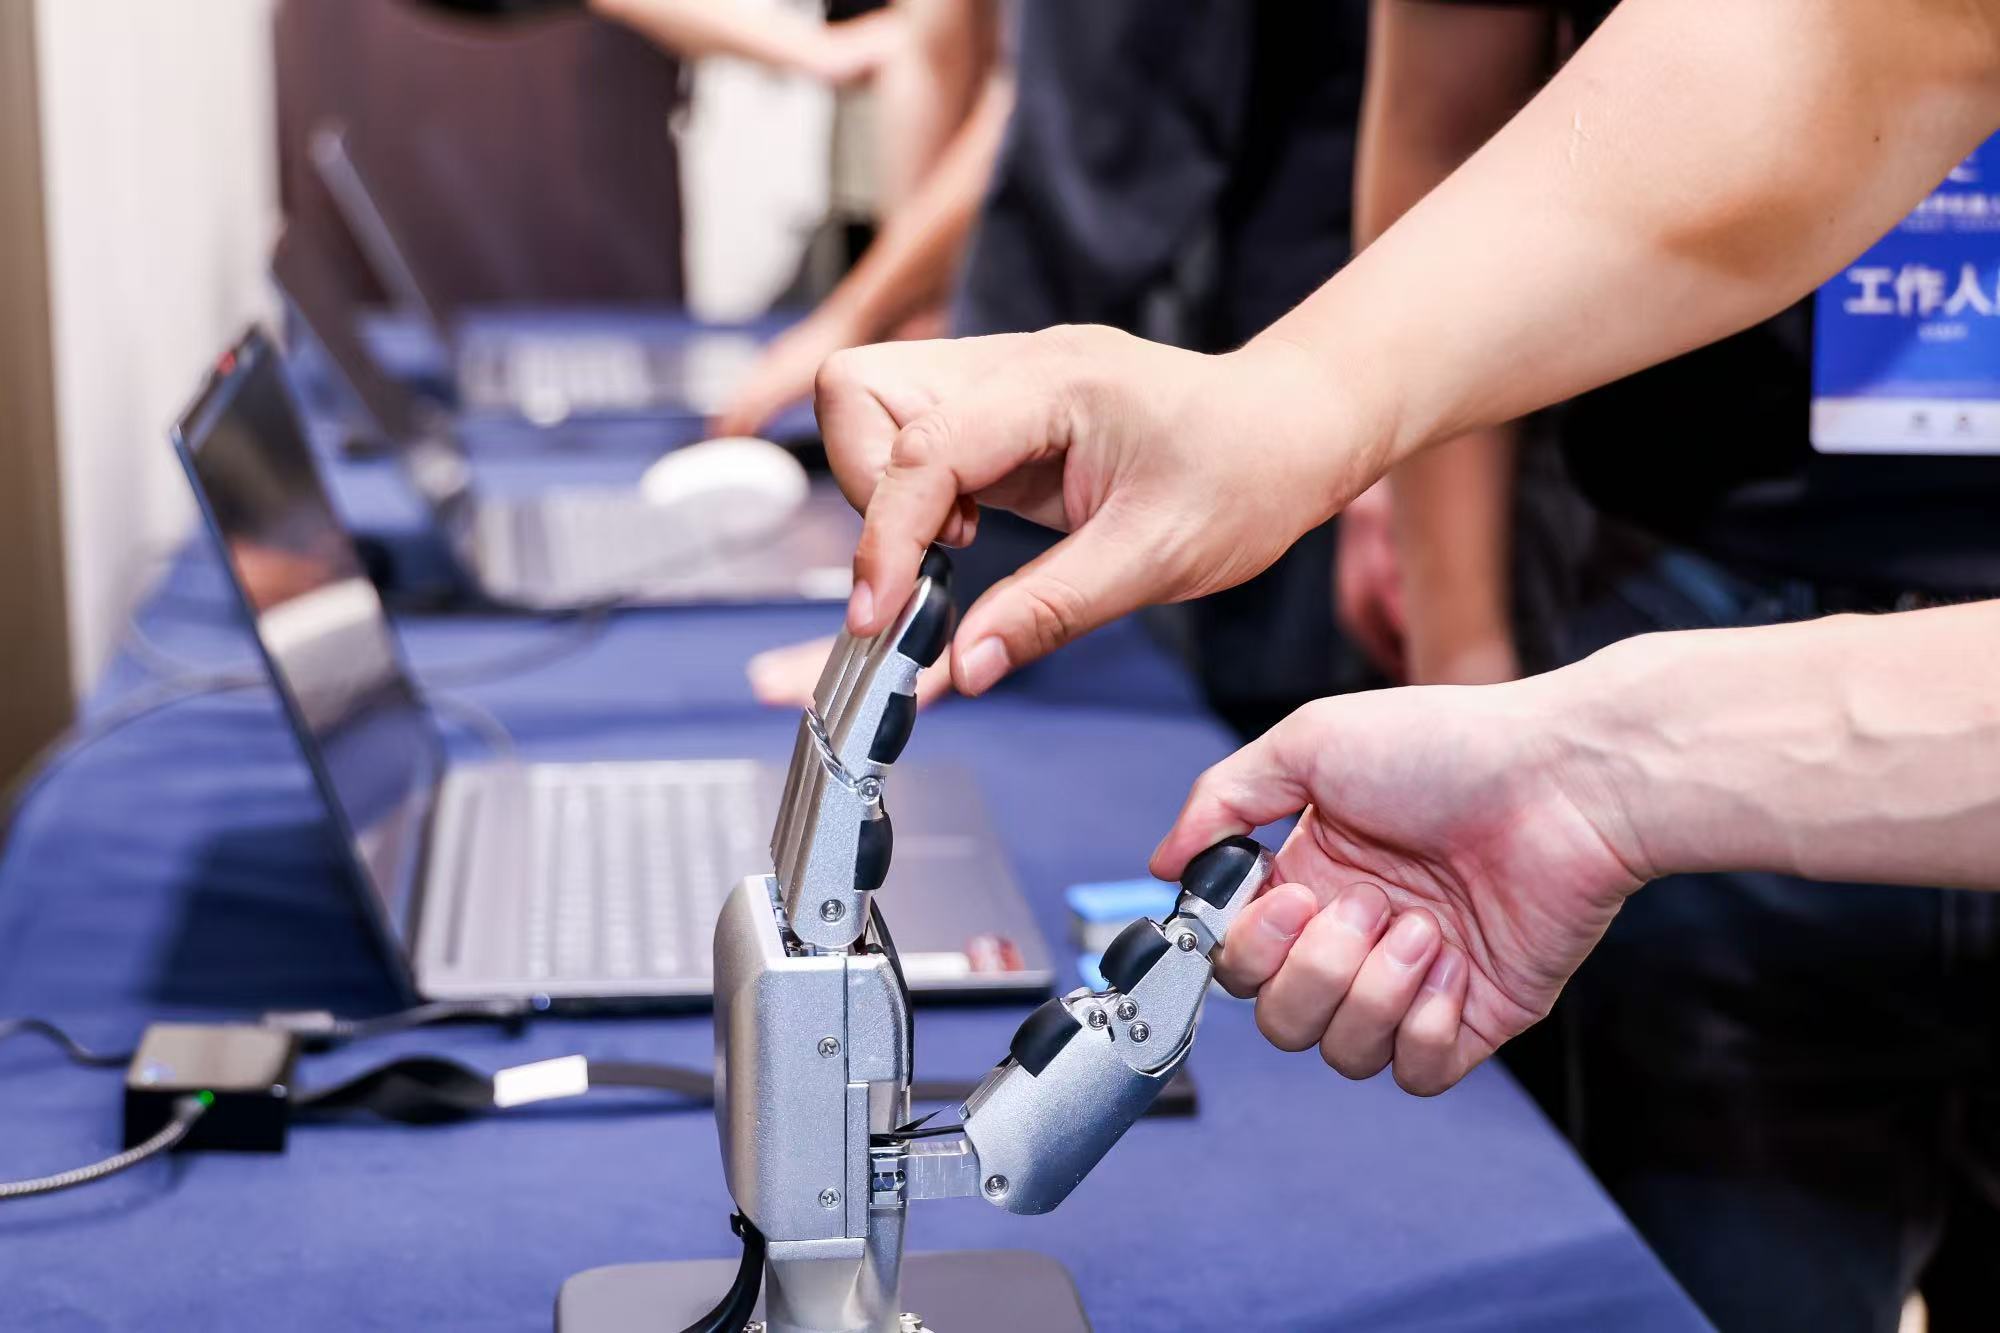
Anwendung der flexiblen taktilen Technologie von Tujian an geschickten Händen (Quelle des Bildes: Unternehmen)
Bei der Kommerzialisierung setzt Tujian Technology nicht alle Wetten auf die Embodied Intelligence-Branche. Einerseits bietet das Unternehmen Lösungen für vollständige taktile Abdeckung von geschickten Händen, Kollisionsschutz von Roboterarmen und ganzkörperliche Wahrnehmung für Roboterhersteller an. Andererseits erweitert die Technologie auf Szenarien wie intelligente Autos, Verbraucherhardware, Gesundheitsüberwachung und emotionale Begleitung, um Produkte wie intelligente Cockpit-Wahrnehmungs- und Einklemmschutzsysteme, intelligente Schlafüberwachungsmatratzen, rehabilitative Wahrnehmungsgeräte für die Fußhaltung und KI-Interaktionspuppen zu realisieren.
In verschiedenen Geschäftsszenarien haben die Kernanforderungen der Kunden unterschiedliche Schwerpunkte. Die Embodied Intelligence im Entwicklungsstadium legt mehr Wert auf die Anpassungsfähigkeit der Lösungen; bei verbraucherorientierter Hardware werden höhere Anforderungen an Kosten, Lebensdauer der Bauelemente und Konsistenz der Massenproduktion gestellt.
Derzeit befinden sich einige Projekte für geschickte Hände noch in der Phase der Kleinserien-Kundenentwicklung. Die Struktur der Fingerglieder der Produkte unterscheidet sich stark, sodass sich die Kosten für Formenbau und Personal auf eine kleine Anzahl von Proben verteilen und der Stückpreis erhöht wird. Im Vergleich dazu handelt es sich bei Verbraucherhardware oft um standardisierte Bestellungen mit einer Mindestbestellmenge von zehntausend Einheiten. Eine Form kann kontinuierlich in Produktion gehen, sodass alle Investitionen wie Formenbau, Verfahren und Personal vollständig verteilt werden können, um die Stückkosten der Bauelemente auf ein niedrigeres Niveau zu senken.
Lai Jiancheng erklärte: „Mit reinen kleinen Forschungsaufträgen aus dem Roboterbereich ist es schwierig, die Kostenreduzierung von taktilen Bauelementen im großen Maßstab zu erreichen. Wir müssen die standardisierte Massenproduktion auf der Verbraucherseite nutzen, um den Kostenkreislauf der gesamten Lieferkette abzuschließen.“
Von der Embodied Intelligence bis zu verbraucherorientierten Anwendungen verifiziert Tujian Technology derzeit einen vollständigen Weg von der Materialinnovation bis zur Systemausgabe. Gemäß dem Plan wird das Unternehmen in Peking eine automatisierte Produktionslinie bauen, um die Herstellung von flexibler elektronischer Haut von einem manuellen intermittierenden Modus zu einer kontinuierlichen Fertigung zu modernisieren und die Fähigkeit zur groß angelegten Lieferung zu verbessern.
Im Folgenden finden Sie Auszüge aus dem Interview zwischen Hard Krypton und Lai Jiancheng, Gründer und CEO von Tujian Technology (leicht bearbeitet):
Hard Krypton: Gibt es in der Branche derzeit einen relativ einheitlichen Konsens über die technischen Wege der taktilen Interaktion? Auf welchen Dimensionen konzentrieren sich die technischen Engpässe bei der Industrialisierung?
Lai Jiancheng: In der Branche hat sich ein vorläufiger Konsens über die zentralen Bewertungsdimensionen taktiler Sensoriksysteme herausgebildet. Zwei Punkte sind besonders entscheidend: Erstens die räumliche Verteilungsfähigkeit der Sensoreinheiten und zweitens die Wiedergabetreue und Genauigkeit der Ausgangssignale.
Bei der tatsächlichen Entwicklung muss zunächst die Abweichung bei der räumlichen Abtastlokalisierung vermieden werden. Wenn der Kontaktpunkt auf die linke Seite des Arrays trifft, die von dem Sensor ausgegebene Koordinate jedoch zur Mitte hin abweicht, führt ein solcher räumlicher Lokalisierungsfehler direkt zu Fehlurteilen des Systemalgorithmus und beeinträchtigt die Funktionszuverlässigkeit.
Ein weiteres Problem sind Wahrnehmungslücken im Sensorarray: Wenn äußere Kräfte gleichmäßig verteilt werden und die Spannung diffus verteilt ist, fehlen lokale Abtastpunkte im Inneren des Arrays, wodurch wahrgenommene Hohlräume ähnlich wie „Alopezie“ entstehen, die die Konsistenz der gesamten taktilen Wahrnehmung zerstören. Wenn ich an Branchenmessen