KI beginnt mit der Erforschung von Physical AI: Ein Team auf FSD-Niveau stellt die erste Version des Modells Simate-beta vor und landet unvermittelt in RoboDojo.
Die KI erforscht die KI – diesmal gibt es eine Antwort aus der physischen Welt.
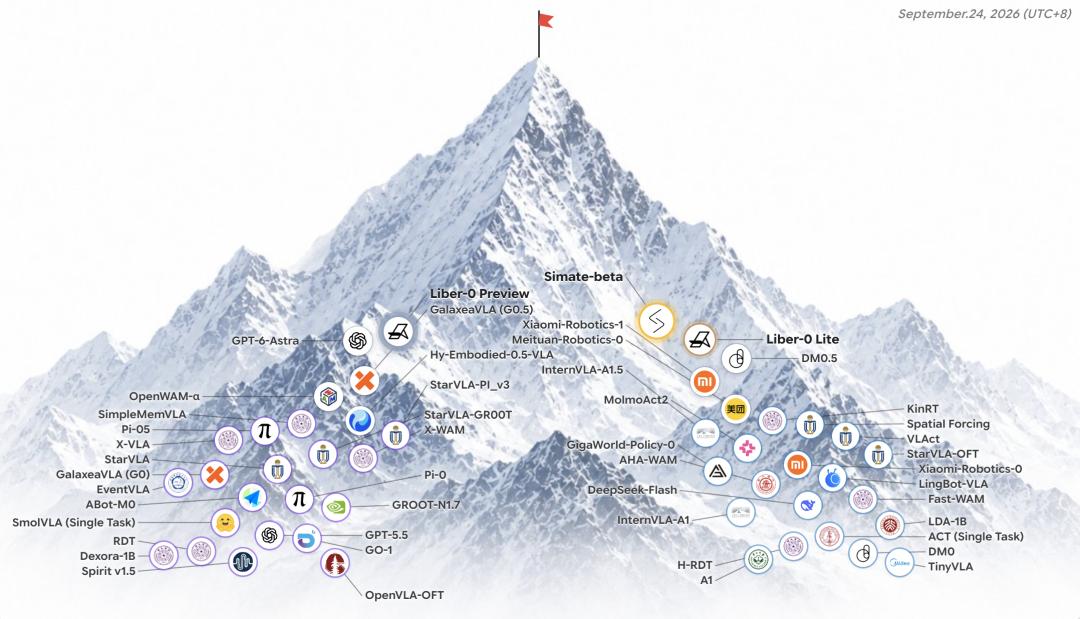
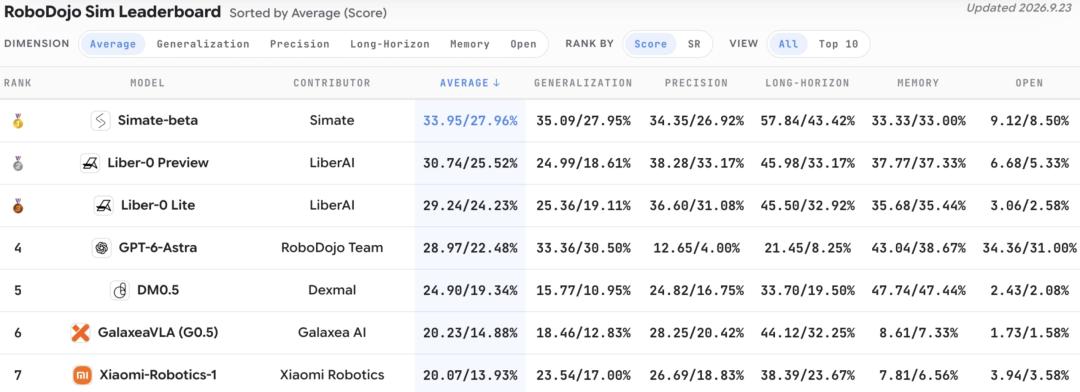
Ein Unternehmen, das erst seit drei Monaten gegründet wurde, hat sein erstes schnelles universelles physisches System vorgestellt, Simate-beta: Es demonstriert Fähigkeiten in Bezug auf Gedächtnis, Langzeitaufgaben, feinmotorische Operationen und Aufgabenanpassung und steht nach Angaben des Unternehmens an der Spitze von RoboDojo.
Die Rangliste stellt natürlich nicht die gesamten Fähigkeiten des Modells dar, aber sie bietet einen Einblick in die Entwicklungsgeschwindigkeit und Stärke des Teams.
Nach Angaben des Teams wurde das Basismodell, das an der Bewertung teilgenommen hat, keiner speziellen Optimierung für diese Rangliste unterzogen.
Dass das erste Modell bereits drei Monate nach der Gründung solche Ergebnisse erzielt, ist bemerkenswert.
Das Team heißt Simate (Silicon Mate).
Es hat einen beeindruckenden Hintergrund. Nach Angaben des Unternehmens hat das Kernteam die Fähigkeit des einstufigen End-to-End-Modells für autonomes Fahren auf ein Niveau gebracht, das mit Tesla FSD vergleichbar ist, und die Serienproduktion umgesetzt.
Weltweit gibt es nur sehr wenige Teams, die diese Hürde überwunden haben; es ist noch seltener, dass sie diese Erfahrungen nutzen, um die Entwicklung der universellen physischen KI voranzutreiben.
Das Interessanteste daran ist jedoch die Entwicklungsmethode, die sie seit dem ersten Tag der Gründung festgelegt haben:
KI für physische KI: Lassen Sie die KI an der Forschung und Iteration der physischen Intelligenz selbst teilnehmen.
Das Unternehmen organisiert Modelle, Daten, Rechenleistung und Experimentierabläufe nach dieser Linie. Simate-beta ist genau das erste praktische Produkt dieses KI-nativen Entwicklungssystems.
Darüber hinaus werden die Forschungstools bereits von externen Forschern genutzt.
Nach Angaben des Unternehmens haben Forscher von Universitäten wie MIT, Caltech, Tsinghua und Peking Universität bereits an der internen Testphase der AutoResearch-Plattform teilgenommen. Die dazugehörige Sinfra-Infrastruktur deckt Training, Simulation und Schlussfolgerung ab, und die verfügbaren Ressourcen werden nach Antrag bestätigt.
Gleichzeitig hat Simate mehrere Finanzierungsrunden im Wert von mehreren hundert Millionen RMB abgeschlossen.
In drei Monaten wurden Modell, Forschungsplattform, externe Tests und Finanzierung parallel vorangetrieben. Diese Geschwindigkeit macht wirklich neugierig auf die nächsten Schritte.
Das Team hat auch eine Vorschau gegeben: Es hat bereits technische Ideen für die Null-Shot-Generalisierung bei komplexen Aufgaben entwickelt und plant, bis Ende dieses Jahres phasenweise Ergebnisse vorzulegen.
Ihrer Meinung nach ist die Beteiligung von GPT-6 an der Bedienung der physischen Welt eine erwartete Entwicklung. Der Durchbruch der physischen KI könnte schneller kommen als die Öffentlichkeit denkt. Sie hoffen, die Abhängigkeit von der aufgabenspezifischen Anpassung und dem Nachschulungsprozess weiter zu durchbrechen und die physische KI zu ihrem eigenen „GPT-3-Moment“ zu führen.
Drei Forschungsarbeiten, darunter Modellforschung und automatisierte Forschung, werden nach und nach in Form von Papieren und technischen Berichten veröffentlicht, und die entsprechenden Ergebnisse sollen schrittweise als Open-Source veröffentlicht werden.
Die Entwicklungsgeschwindigkeit und die Frage, ob sie aufrechterhalten werden kann, ist das nächste bemerkenswerte Thema von Simate.
Also was genau hat das erste Modell erreicht? Und wie nimmt die KI an der Forschung teil?
Simate-beta: Schnelles universelles physisches System für Null-Shot-Generalisierung
Das ultimative Ziel von Simate ist die universelle physische KI-Bedienung mit Null-Shot- und Few-Shot-Fähigkeiten.
In einer völlig neuen, unbekannten Umgebung sollte das System nicht jedes Mal neue Daten erfassen, das Modell neu trainieren und die Ingenieurarbeit neu anpassen, wenn eine neue Aufgabe hinzugefügt wird.
Dies ist genau der beliebteste und anspruchsvollste Bereich der aktuellen physischen KI – zahlreiche Teams konkurrieren mit unterschiedlichen Ansätzen.
Die derzeitige Lösung von Simate lautet: schnelles universelles physisches System.
Also System 1.
Lassen Sie uns zuerst ein Beispiel aus dem menschlichen Alltag nennen:
Bei komplexen Anweisungen wie „Räum bitte den Tisch auf“ brauchen wir „System 2“, um die Absicht zu verstehen und die Schritte zu unterteilen;
Aber wenn die Hand bereits zum Glas ausgestreckt ist, kann die Millisekunden-schnelle Aktionsreaktion – ob man einige Millimeter nach links oder nach rechts verstellen soll – nicht auf jedem Schritt auf tiefgreifende Überlegungen angewiesen sein.
Das Gleiche gilt für die physische KI.
Ein allgemeines „langsames System“ ist für die hochrangige Planung und komplexe Schlussfolgerung verantwortlich, während ein leistungsstarkes „schnelles System“ für die Echtzeitwahrnehmung der sich ständig ändernden physischen Welt und die sofortige Ausgabe von Aktionen zuständig ist.
Simate hat sich genau für Letzteres entschieden –
die Parameteranzahl des schnellen Systems zu erhöhen, um die Emergenz von Null-Shot-Generaliserungsfähigkeiten zu erforschen und die Obergrenze für Umfang und Fähigkeiten der auf Endgeräten bereitstellbaren Modelle herauszufordern.
Ein schnelles universelles physisches System.
Es ist jedoch sehr schwierig, das Gleichgewicht zwischen großem Umfang und hoher Geschwindigkeit zu erreichen.
Simate geht von zwei Punkten aus:
1. 4D-physische Wahrnehmung
Um die physische Welt zu verstehen, müssen die räumliche Struktur und die dynamischen Veränderungen in der Zeitdimension gleichzeitig erfasst werden, sodass die physische Repräsentation tatsächlich für die Handlung dient.
2. Hierarchisches zeitliches Gedächtnis
Bei Langzeitaufgaben muss man sich an vergangene Ereignisse erinnern, bei fortlaufenden Operationen muss man den Zustand verfolgen, und die sofortige Reaktion darf nicht durch riesige historische Informationen verlangsamt werden.
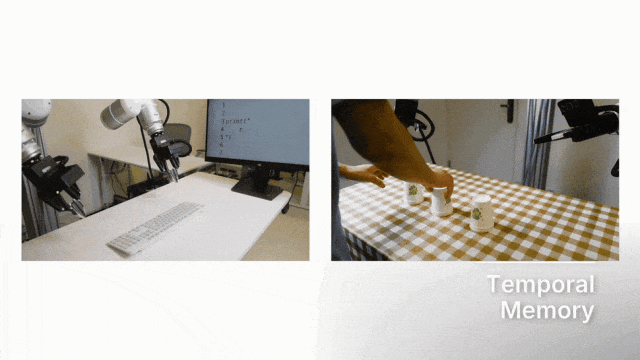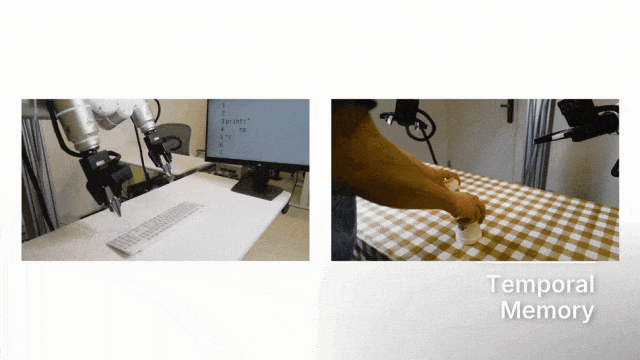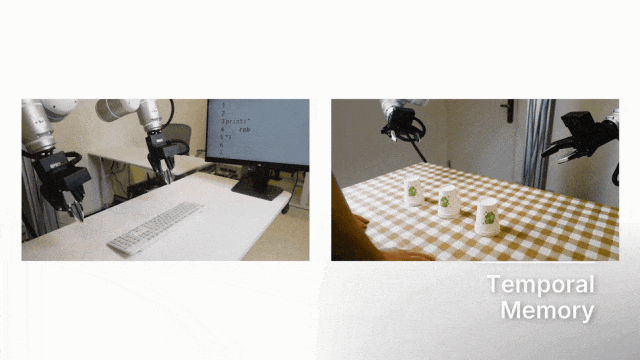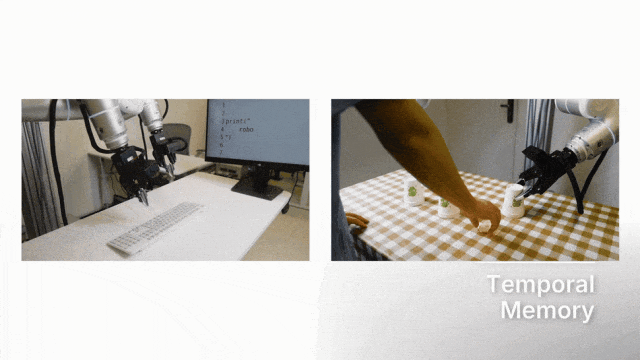
4D-physische Wahrnehmung und hierarchisches zeitliches Gedächtnis zielen gemeinsam darauf ab, die Art und Weise zu angleichen, wie das menschliche schnelle System die kontinuierliche Welt verarbeitet.
Diese Linie baut auch auf den Erfahrungen des Teams bei groß angelegten visuellen Modellen, zeitlicher Modellierung, Echtzeitschlussfolgerung und Serienbereitstellung auf. Die spezifische Architektur und der Umfang des Modells werden in einem nachfolgenden technischen Bericht veröffentlicht.
Das endgültige Ziel ist: Das Modell versteht, was gerade passiert, erinnert sich an das, was zuvor passiert ist, und kann rechtzeitig die nächsten Schritte bestimmen.
Zusammen mit den allgemeinen Schlussfolgerungsfähigkeiten, die von fortschrittlichen Modellen wie GPT-6 repräsentiert werden, wird die Null-Shot-Ausführung komplexer Aufgaben vorangetrieben.
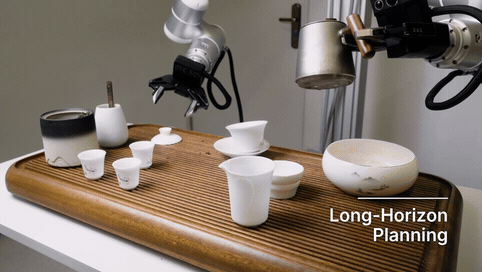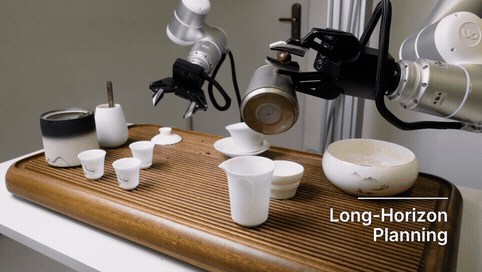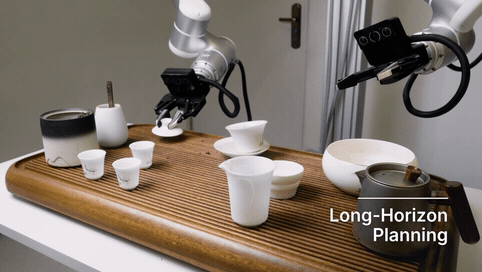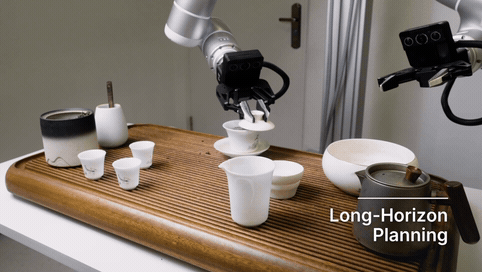
Nach der aktuellen physischen Demonstration von Simate-beta des Unternehmens konzentrieren sich die Tests hauptsächlich auf demonstrationsgesteuerte Aufgabenanpassung, Gedächtnis, komplexe Langzeitausführung und feinmotorische Operationen.
Nach der von dem Unternehmen bereitgestellten und am 23. September 2026 aktualisierten RoboDojo-Rangliste belegt Simate-beta mit einem durchschnittlichen Score von 33,95 den ersten Platz, was einer Erfolgsrate (SR) von 27,96 % entspricht. Dieses Ergebnis stammt aus der Ranglistenbewertung, die Leistung auf physischen Geräten wird separat demonstriert.
Hinter diesem Modellergebnis verbirgt sich ein weiteres System, das ebenfalls eine detaillierte Vorstellung verdient.
Den Schwungeffekt in Gang bringen
In den letzten Jahren sind die Menschen immer mehr daran gewöhnt, dass KI Code schreibt.
Aber in der KI-Forschung ist das Schreiben von Code nur ein kleiner Teil.
In vielen Fällen ist die Iterationseffizienz der entscheidende Faktor. Wer mehr Forschungshypothesen in kürzerer Zeit überprüfen kann, wird zuerst Erfolg haben.
Nehmen wir das einfachste Beispiel.
Langzeitaufgaben von Robotern bleiben oft an einem bestimmten Punkt stecken. Die Gründe sind meistens: Verzerrte Datenverteilung, Engpässe in der Modellstruktur, unausgewogene Trajektorienanteile oder unwirksame Trainingsstrategien.
Hinter jeder Richtung stehen Dutzende oder sogar Hunderte von Experimenten.
Wenn die Forscher alle Konfigurationen manuell ändern, Aufgaben starten, Trainingsvorgänge überwachen, Bewertungen durchführen und die Ergebnisse zusammenfassen, ist die Gelegenheit längst verpasst...
Deshalb hat Simate AutoResearch entwickelt, um diesen Prozess zu beschleunigen –
Menschliche Forscher: Hypothesen aufstellen, Ziele festlegen, Einschränkungen definieren.
AutoResearch-Engine: Übernimmt automatisch die restlichen Schritte, um den gesamten Prozess der Experimentzerlegung, Durchführung und Rückmeldung zu automatisieren.
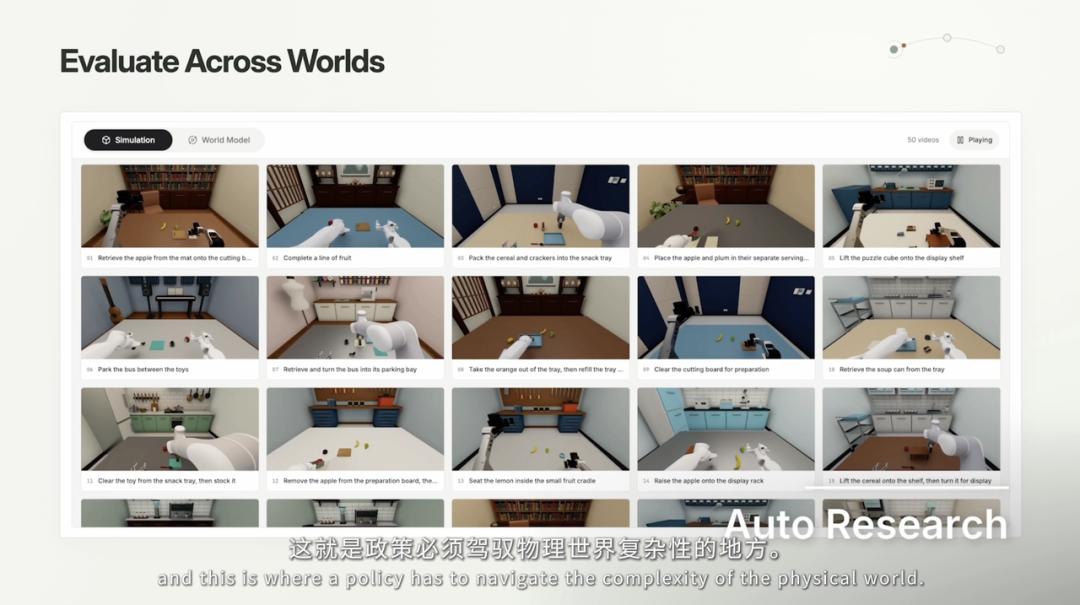
Das Endergebnis ist bereits bekannt: Mit dieser Methode haben sie den ersten Platz bei RoboDojo erreicht.
Noch wichtiger ist die Geschwindigkeit.
Von der Gründung bis zum Erreichen des Spitzenplatzes bei RoboDojo hat Simate nur drei Monate gebraucht.
Das ist fast unglaublich...
Also stellt sich die Frage:
Wie genau sollte die KI die KI „erforschen“?
Offensichtlich reicht es nicht aus, einfach einen Agenten einzusetzen.
Die echte Robotikentwicklung durchdringt grundlegend Modellcode, Datenpipelines, Trainingscluster, Bewertungsumgebungen, Rückmeldungen von physischen Geräten und experimentelle Aufzeichnungen der letzten Monate oder sogar Jahre.
Letztendlich handelt es sich immer noch um ein Problem des „Kontexts“. Der Agent braucht eine Super-Schnittstelle, die alles steuern kann.
Zu diesem Zweck hat Simate eine dreistufige Architektur aufgebaut: SiPAI + AutoResearch + KI-native Infra.
SiPAI: Die Modellarchitektur „KI-erforschbar“ machen
Dies ist ein steckbares Modellframework, das ursprünglich für die „automatisierte Forschung“ entwickelt wurde.
Einfach ausgedrückt wird das Robotermodell in eine Struktur aufgebaut, die die KI leicht verstehen kann – Modulgrenzen, Systemschnittstellen, Konfigurationselemente und Validierungsabläufe sind äußerst klar definiert.
Nur so kann der Agent nach Erhalt eines Forschungsthemas genau wissen: Welches Modul soll geändert werden? Welche Auswirkungen hat die Änderung? Und wie soll das Ergebnis schließlich validiert werden?
Bisher hat Simate den Aufbau dieser Infrastruktur abgeschlossen und erfolgreich verschiedene gängige Architekturen wie Weltmodell, Weltaktionsmodell, VLA und VLM integriert.
Sowohl menschliche Forscher als auch Agenten können Komponenten frei kombinieren, lokale Implementierungen anpassen und einheitliche Trainings- und Bewertungspipelines nutzen.
AutoResearch: Echtzeit-aktualisierter „Forschungskontext“ bereitstellen
Wenn SiPAI eine statische Bedienungsanleitung bereitstellt, löst AutoResearch das Problem der dynamischen Informationslücke:
Wie weit ist die Forschung fortgeschritten? Welche Probleme sind früher aufgetreten? Was sind die neuesten Beweise?
Es verbindet externe Spitzenpapiere, interne Diskussionsmaterialien des Teams, Modellcode, Datenverhältnisse, historische Experimentprotokolle und neueste Bewertungsrückmeldungen und führt sie in einem dynamischen Forschungskontext zusammen.
Egal ob neue Papiere veröffentlicht werden, interne Codeversionen aktualisiert werden oder neueste Experimentdaten alte Hypothesen widerlegen – dieser Kontext wird in Echtzeit aktualisiert.
Auf diese Weise kann jeder Forschungsvorschlag des Agenten genau auf bestimmte Codezweige und Experimentversionen verweisen:
Das Interessanteste ist die tiefe Kopplung von „menschlicher