Podiumsdiskussion: Intelligenz geht in die Realität, Industrie strebt nach Innovation – Wie KI in die reale Welt eintritt | 36Kr 2026 Industrielle Zukunftskonferenz
Im Jahr 2026 ist die industrielle Investition in eine tiefe Phase eingetreten, in der Kapital, Technologie und Industrie sich schneller integrieren. Die alten Investitionslogiken gelten nicht mehr, und neue Konsense entstehen gerade. Die 2026 Konferenz für die Zukunft der Industrie konzentriert sich auf die Chancen im neuen Zyklus und erforscht gemeinsam die Zukunft der Industrie sowie die Entstehung des "Lichts Chinas". Vom 9. bis 10. September 2026 fand die von 36kr veranstaltete 2026 Konferenz für die Zukunft der Industrie mit dem Thema "Über dem tiefen Wasser, Resonanz für neues Wachstum" in Yizhuang, Peking, statt. Vertreter von staatseigenen Plattformen, industriellen Investitionsfonds, Unternehmens-CVCs, innovativen Unternehmen sowie Experten und Wissenschaftlern kamen zusammen, um die Industrialisierung zukünftiger Industrien wie der Quantentechnologie zu fördern. Die Konferenz erörterte eingehend die aktuellen Perspektiven von Spitzentechnologie und Industrie, stellte Durchbrüche bei technischen Routen wie Supraleitung, Lichtquant und Ionenfalle vor und teilte zahlreiche konkrete industrielle Szenarien, den Aufbau von Industriessystemen sowie die Perspektiven des heterogenen Rechnens. Sie erörterte gemeinsam die Zukunft der Investitionen in die Technologieindustrie.
Das folgende Gespräch wurde von 36kr zusammengestellt und bearbeitet:
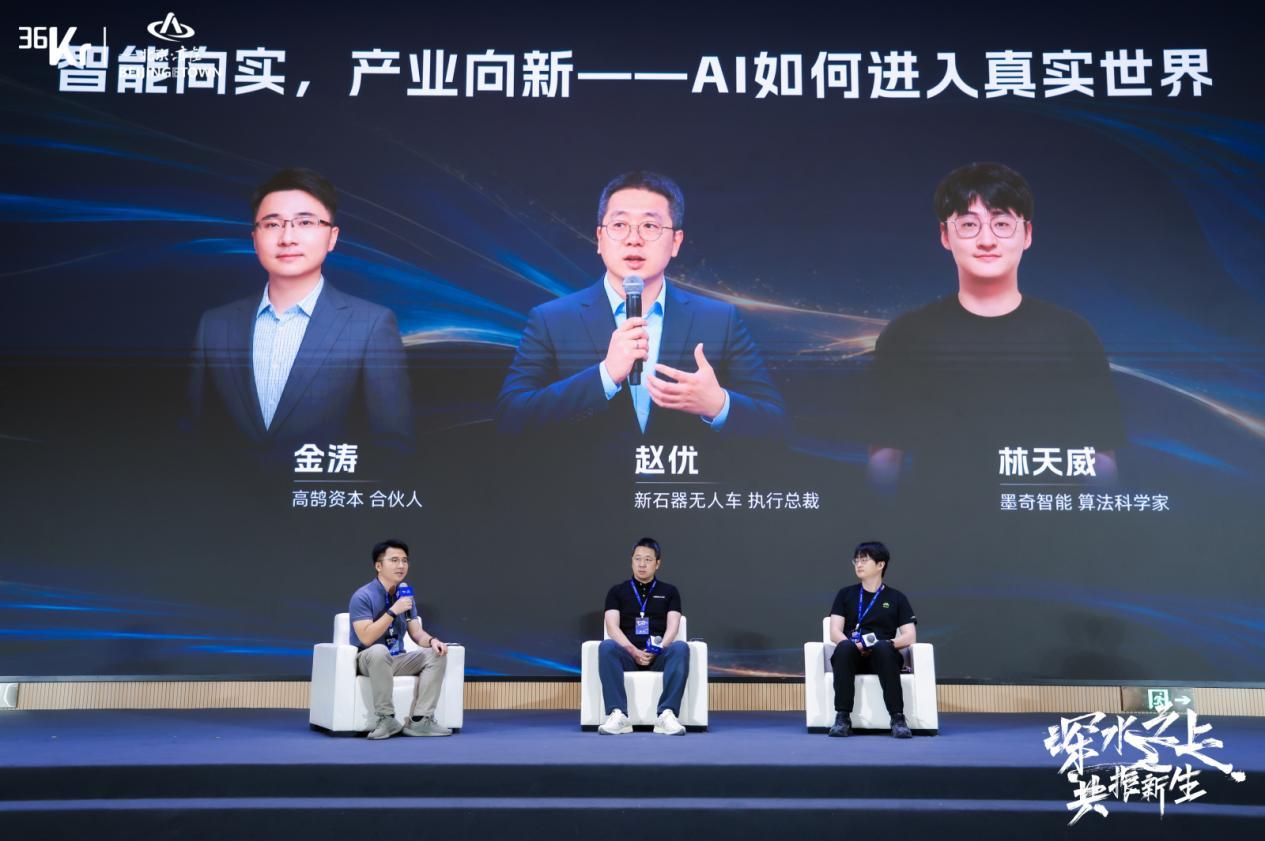
JIN Tao | Partner von Gaohu Capital (Moderator)
ZHAO You | Geschäftsführender Präsident von Neolithic Unmanned Vehicle
LIN Tianwei | Algorithmenwissenschaftler von Moqi Intelligence
JIN Tao: Hallo allerseits! Ich bin Jin Tao, Partner von Gaohu Capital. Gaohu ist ein auf den Bereich der neuen Wirtschaft spezialisierter Boutique-Investmentbank. Im vergangenen Jahr haben wir mehr als 8 Milliarden US-Dollar an Finanzierungsprojekten in den Bereichen KI, verkörperte Intelligenz und Spitzentechnologie abgeschlossen, darunter hervorragende Unternehmen wie MiniMax, Sudu Technology, Neolithic Unmanned Vehicle, Moqi Intelligence, Tianji Intelligence, Volant, Buchou Quantum und Inverse Matrix Technology. Die beiden heute anwesenden Gäste – Zhao You, Geschäftsführender Präsident von Neolithic Unmanned Vehicle, und Lin Tianwei, Chef-Algorithmenwissenschaftler von Moqi Intelligence – stammen ebenfalls aus Partnerunternehmen, die von Gaohu seit langem tiefgreifend betreut werden.
Auf der 36kr-Konferenz im vergangenen Jahr habe ich mit Zhao You (Will) auch über die kommerzielle Umsetzung des autonomen Fahrens diskutiert. Damals hatte Neolithic gerade die Schwelle von 10.000 Fahrzeugen überschritten; ein Jahr später hat der Betriebsumfang seiner unbemannten Fahrzeuge bereits 20.000 Einheiten überschritten und wächst weiter. Für die Frage, wie KI wirklich in die reale Welt eintritt, ist dies ein sehr repräsentatives industrielles Beispiel.
Tianwei ist derzeit Chef-Algorithmenwissenschaftler von Moqi Intelligence. Zuvor war er Leiter der vorausschauenden Forschung für End-to-End-Systeme und der verkörperten Bedienung bei Horizon Robotics und hat die Entwicklung der ersten End-to-End-Lösung für reale Fahrzeuge von Horizon Robotics geleitet. Jetzt konzentriert er sich weiter auf verkörperte Bedienung und Roboterintelligenz.
Es ist sehr interessant, dass beide eine tiefe Verbindung zu Automobilen und autonomen Fahren haben und sich jetzt an verschiedenen Positionen befinden, an denen KI in die reale Welt eintritt: Einer hat das autonome Fahren bereits auf einen Betriebsumfang von zehntausenden Einheiten gebracht, der andere ist vom End-to-End-autonomen Fahren zur verkörperten Bedienung übergegangen. Bei dieser Gelegenheit möchten wir eine konkretere Frage diskutieren: Wenn KI den Bildschirm verlässt und in komplexe physische Welten wie Straßen, Fabriken, Hotels und Haushalte eintritt – brauchen wir wirklich nur stärkere Modelle oder eine ganze Reihe von Systemfähigkeiten?
Die erste Frage möchte ich an beide richten. Das autonome Fahren ist eines der frühesten, größten und am höchsten investierten Langzeitexperimente, bei denen KI in die physische Welt eintritt. Rückblickend auf die Entwicklung der letzten zehn Jahre: Welche wichtigsten Erkenntnisse hat es für die aktuelle Runde von Physical AI und verkörperter Intelligenz gebracht?
ZHAO You: Ich stimme voll und ganz zu! Das autonome Fahren ist tatsächlich das größte und am höchsten investierte Experiment, bei dem KI in die physische Welt eintritt. Startups und Investmentinstitutionen haben enorme Mittel investiert. Aus unserer Praxis ergeben sich mehrere Erkenntnisse:
1. Nachdem KI in die physische Welt eingetreten ist, stammt die erste Einschränkung von dem Gerät selbst. Es steht nicht vor unbegrenzter Rechenleistung, sondern muss Modelle mit begrenzter Parametergröße wirklich auf dem Fahrzeug einsetzen und ausführen. Das Gerät selbst wird wiederum durch die Kosten der Kunden und die Anforderungen des Produkts eingeschränkt. Letztendlich müssen Unternehmen Kunden und Betrieb wirklich verstehen, das Gerät gut definieren und darauf basierend einen Daten-Flywheel bilden, damit das System kontinuierlich läuft und sich weiterentwickelt. Dies ist ein grundlegendes Verständnis, das wir aus unserer langjährigen Praxis gewonnen haben und das allmählich zu einem Branchenkonsens wird.
LIN Tianwei: Aus der Perspektive von Physical AI haben intelligentes Fahren und verkörperte Intelligenz große Ähnlichkeiten. Rückblickend auf die Entwicklung des intelligenten Fahrens in den letzten 10 Jahren gibt es eine wichtige Erkenntnis für die verkörperte Intelligenz: Die Bewertung der Wirkung darf nicht nur auf der optimalen Leistung in einem bestimmten Szenario beruhen, sondern muss langfristig die Stabilität des Systems bei kontinuierlichem Betrieb in allgemeinen Szenarien und die Fähigkeit zur Bearbeitung üblicher Probleme berücksichtigen.
Bereits vor 10 Jahren konnten wir einige Demo-Fahrzeuge sehen, die beispielsweise in Nordamerika unbemannte Geradeausfahrt, Kurvenfahrt und Fahrt auf festgelegten Routen absolvierten. Aber erst in den letzten ein bis zwei Jahren haben wir allmählich gesehen, dass Fahrzeuge in einem wirklich unbemannten Zustand hunderttausende von Stunden an fahrten ohne menschliche Übernahme erreichen. Bei diesem Prozess geht es hauptsächlich darum, das letzte 1% der Probleme zu lösen. Es ist nicht schwierig, einem Fahrzeug grundlegende Fahrfähigkeiten zu verleihen. Die Schwierigkeit liegt darin, es langfristig und stabil kontinuierlich betreiben zu lassen, ein Daten-Flywheel aufzubauen und Probleme in Ausnahmesituationen geschlossen zu lösen.
Verglichen mit den oft diskutierten Änderungen der Modellarchitektur ist dies eher ein langfristiges geschlossenes Ingenieursprojekt, das vielleicht nicht so auffällig ist, aber für die großtechnische Anwendung unverzichtbar ist.
Aus den Erkenntnissen des intelligenten Fahrens für die verkörperte Intelligenz müssen wir mehr Aufmerksamkeit auf die endgültigen Bewertungsindikatoren und die tatsächliche Wirkung richten, beispielsweise die langfristige Stabilität. Beim intelligenten Fahren wird die Übernahmerate beachtet, und für die verkörperte Intelligenz könnten in Zukunft ähnliche Indikatoren entstehen, z. B. welche Aufgaben erledigt werden können und wie lange der Betrieb ohne menschliches Eingreifen andauern kann. Auf dieser Grundlage können wir dann konkrete Modelllösungen weiter diskutieren.
Das intelligente Fahren hat eine Entwicklung von traditionellen Regeln, modularer KI bis hin zu End-to-End-Modellen durchlaufen, und in Zukunft könnten neue technische Paradigmen entstehen. Aus Sicht der Indikatoren, die letztendlich geschlossen werden müssen, und der Abnahmeverfahren hat sich die zugrundeliegende Logik nicht geändert. Wichtiger ist es, von Anfang an klar zu definieren, was die Bewertungsstandards sind.
LIN Tianwei: Ich stimme der Entwicklungsrichtung von Regeln zu Modellen voll und ganz zu. Nachdem wir wirklich in die Phase massiver Daten eingetreten sind, können wir in den letzten Jahren sehr deutlich die Emergenz von Fähigkeiten beobachten und sehen, dass das Scaling Law in realen Szenarien wirkt – das ist etwas, das uns sehr begeistert.
Vor der rasanten Entwicklung von großen Modellen und autonomen Fahren hatten die Menschen noch kein so starkes Vertrauen in diese Sache. Jetzt sehen wir deutlich die Wirkung, die durch skalierte Daten und Modelle erzielt wird. Ich denke, das hat eine große Referenzbedeutung für den zukünftigen Eintritt von KI in die physische Welt.
JIN Tao: Ich möchte noch Will fragen. Im vergangenen Jahr hatte Neolithic gerade die Schwelle von 10.000 Fahrzeugen überschritten, jetzt sind es bereits mehr als 20.000. Mit der Erweiterung des Betriebsumfangs – welche neuen Erkenntnisse und Entdeckungen habt ihr gemacht?
ZHAO You: Ich denke, es gibt einige Unterschiede.
Erstens: Bei einem Umfang von tausend Fahrzeugen ist der Anteil der F&E-Investitionen sehr hoch. Umgerechnet auf jede ausgelieferte Einheit sind die Stückkosten ebenfalls hoch, daher achtet das Unternehmen bei der F&E-Verwaltung sehr auf den ROI und kontrolliert den Gesamtinvestitionsaufwand so weit wie möglich. Wenn der Umfang zehntausende Einheiten erreicht, stellen wir fest, dass die F&E-Investitionen nicht mehr der größte Kostenfaktor sind. Die Kosten für den täglichen Betrieb jedes Fahrzeugs, den Stromverbrauch, die Fahrzeugabschreibung sowie die Kosten für Übernahme und Reparatur, die durch Algorithmen verursacht werden, treten immer stärker hervor. Diese Kosten beeinflussen wiederum die F&E-Ausrichtung, sodass sich die F&E stärker auf die Senkung der Betriebskosten pro Einheit konzentriert. Das ist eine sehr deutliche Veränderung nach der Massenproduktion und Kommerzialisierung.
Zweitens, damit zusammenhängend: Bei einem Umfang von tausend Fahrzeugen legen wir mehr Wert auf die F&E-Fähigkeit. Bei einem größeren Umfang wird die Organisationsfähigkeit zu einer größeren Herausforderung. Wenn der Umfang der Fahrzeugflotte oder der Geräte wächst, steigt die entsprechende Anzahl von Mitarbeitern, was Probleme bei Verwaltung und Zusammenarbeit mit sich bringt. Der Aufbau der Fähigkeiten des Unternehmens entwickelt sich von einem reinen F&E-Problem weiter zu einem Organisationsproblem. Das ist eine sehr deutliche Veränderung im Prozess von der F&E zur Massenproduktion.
Schließlich stellt der Übergang von tausend zu zehntausend Fahrzeugen höhere Anforderungen an die Generalisierungsfähigkeit. Mit der zunehmenden Anzahl von Städten und Szenarien, in die wir eintreten, werden langfristige Probleme allmählich von gelegentlichen zu täglichen Problemen.
Daher steigen die Anforderungen an den Daten-Flywheel und die Modellfähigkeit stetig – das ist ein Punkt, den wir im vergangenen Jahr sehr tiefgreifend erlebt haben.
JIN Tao: Tianwei, du warst zuvor bei Horizon Robotics für die vorausschauende Forschung von End-to-End-Systemen und die verkörperte Bedienung verantwortlich und hast die Entwicklung der ersten End-to-End-Lösung für reale Fahrzeuge geleitet. Das autonome Fahren hat in den letzten zehn Jahren ein relativ ausgereiftes technisches geschlossenes System und Verifizierungssystem gebildet. Wenn diese Erfahrungen auf die verkörperte Intelligenz übertragen werden – welche können wiederverwendet werden und welche weisen wesentliche Unterschiede auf?
LIN Tianwei: Zuerst einmal sind intelligentes Fahren und verkörperte Intelligenz zwei sehr unterschiedliche Dinge. Die Hardware, mit der das autonome Fahren konfrontiert ist, ist relativ ausgereift, einschließlich des Fahrzeugs selbst und der Installationsart der Sensoren am Fahrzeug – dies hat derzeit eine relativ stabile Form angenommen. Die Hardwareform der verkörperten Intelligenz befindet sich jedoch noch in einer Phase, die relativ nicht konvergiert.
Zweitens gibt es signifikante Unterschiede bei der Aufgabendefinition. Das autonome Fahren ist relativ standardisiert, das Aufgabenziel ist sehr klar: Im Straßennetz gemeinsam mit anderen Verkehrsteilnehmern fahren und sicher das Ziel erreichen. Die Aufgabe selbst ist relativ konvergent, und eines der Kernprinzipien ist es, Kollisionen mit anderen Objekten zu vermeiden, wobei Sicherheit Vorrang hat.
Die verkörperte Intelligenz verhält sich bei diesen beiden Punkten genau umgekehrt. Wir hoffen, dass die verkörperte Intelligenz allgemeine Aufgaben lösen kann, deren potenzieller Umfang sehr groß ist. Es ist schwierig, sie so hochgradig strukturiert zu definieren wie beim intelligenten Fahren. Beispielsweise kann man beim intelligenten Fahren zwischen statischen und dynamischen Aufgaben unterscheiden, aber bei der verkörperten Intelligenz ist es schwierig, die Allgemeinheit auf die gleiche Weise zu definieren.
Darüber hinaus weist die verkörperte Intelligenz ein starkes Merkmal des physischen Kontakts auf. Wir müssen Objekte bedienen, statt sie zu umgehen. Während des Bedienens treten zahlreiche Probleme im Zusammenhang mit physischen Eigenschaften auf, beispielsweise bei Flüssigkeiten und flexiblen Objekten – die Unterschiede sind sehr deutlich.
Beispielsweise sehen zwei Kleidungsstücke möglicherweise gleich aus, aber aufgrund unterschiedlicher Oberflächenglätte oder Gewicht kann die Aufgabe nicht mehr erfüllt werden, wenn die Strategie nicht über ausreichende Anpassungsfähigkeit verfügt. Ich denke, das ist ein sehr wichtiger Unterschied zwischen den beiden Systemen.
JIN Tao: Tianwei, kürzlich hat Moqi Ergebnisse wie MORPHI KINO und MoRA veröffentlicht. Eine wichtige Veränderung besteht darin, dass Roboter von der Ausführung einzelner atomarer Aktionen zu komplexeren Langzeitaufgaben übergehen. Aber von "in der Lage sein, Langzeitaufgaben zu erledigen" bis hin zu "wirklich nutzbar sein und kontinuierlich echte Arbeit erledigen können" – welche wichtigen Schwellen müssen noch überwunden werden?
LIN Tianwei: Einzelpunktaufgaben und Langzeitaufgaben unterscheiden sich erheblich. Am Beispiel einer einzelnen Aufgabe wie dem Falten von Kleidung wird der Aufgabenablauf meist durch Nachahmungslernen erlernt, sodass das Modell weiß, welche Aktionen in verschiedenen Phasen der Aufgabe auszuführen sind.
Aber diese Vorgehensweise geht mit vielen Problemen einher. In manchen Fällen weiß das Modell nicht, ob die Aufgabe abgeschlossen ist, weil es nur Aktionen nachahmt und nicht über die Fähigkeit verfügt, den Abschlusszustand der Aufgabe zu beurteilen.
Wenn das Modell nur für Einzelpunktaufgaben angepasst wird, kann die Fähigkeit zur Einhaltung von Aufgabenanweisungen unzureichend sein, und es kann zu Überanpassung kommen. Für Langzeitaufgaben wird normalerweise eine Agent-Architektur verwendet, was bedeutet, dass ein "Gehirn" auf der Ebene von System 2 unscharfe Anweisungen in konkretere Aufgabenanweisungen zerlegt.
Anschließend ist das verkörperte Modell auf der Ebene von System 1 für die Ausführung der Aktionen verantwortlich. Der derzeitige Hauptengpass liegt nicht bei der Aufgabenzerlegung durch das "Gehirn", sondern auf der Ausführungsebene: Die Fähigkeit des Modells, Anweisungen zu befolgen und zu generalisieren, ist noch nicht gut genug.
Ein Beispiel: Einige Modelle wurden darauf trainiert, Äpfel zu greifen. Wenn man das Szenario wechselt, um andere Früchte zu greifen, ist der Erfolg nicht garantiert – das zeigt, dass die Generalisierungsfähigkeit noch unzureichend ist. Wenn das Aktionsmodell von System 1 Anweisungen nicht stabil befolgen kann, kann das Gehirn auch nicht effektiv koordinieren. Daher besteht die erste größte Herausforderung darin, das Aktionsmodell von System 1 in Bezug auf Generalisierung von Anweisungen, Generalisierung von Objekten und Einhaltung von Anweisungen weiter zu verbessern.
Darüber hinaus besteht eine Langzeitaufgabe aus mehreren