Am Vorabend des Durchbruchs der Robotertaktilität: Fünf technologische Entwicklungswege, Datenengpässe und der Wettbewerb zwischen Modellen
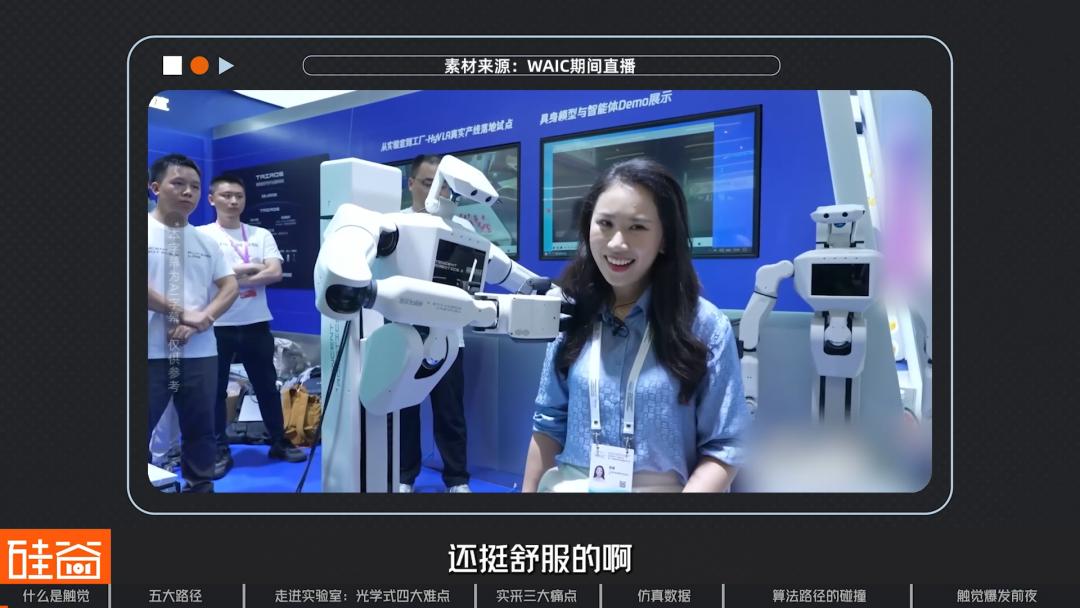
Traust du dich, dass ein Roboter dich massiert? Auf der diesjährigen WAIC haben wir es ausprobiert und festgestellt, dass es überraschend angenehm ist. Der große Unterschied dieses Massage-Roboters liegt darin, dass er mit taktilen Sensoren ausgestattet ist.
Jensen Huang sagt, dass „Tastsinn“ das letzte Puzzleteil der verkörperten Intelligenz sei. Ist das wirklich so? Werden Roboter mit Tastsinn wirklich leistungsfähiger? Arbeiten sie intelligenter? Wenn die Antwort ja ist, warum haben die meisten Roboter derzeit noch keinen Tastsinn? Welche Entwicklungswege und Konflikte gibt es auf dem Markt?
In diesem Artikel gehen wir gemeinsam mit uns ins Labor, um die Spitzenforschung im Bereich taktiler Sensoren zu erkunden. Lassen Sie uns auch besprechen, auf welchem Stand sich der Tastsinn von Robotern heute befindet.
01
Definition und Bedeutung des Tastsinns
Die erste Frage lautet: Warum brauchen Roboter den Tastsinn? Schauen wir uns zunächst ein Beispiel an.
Unter einer Menge von Erdnüssen gibt es einige Fälschungen. Wenn man nur schauen und nicht berühren darf, ist es für Menschen sehr schwer, sie zu unterscheiden. Ein Roboterarm, der mit taktilen Sensoren ausgestattet ist, kann jedoch alle falschen Erdnüsse herauspicken.
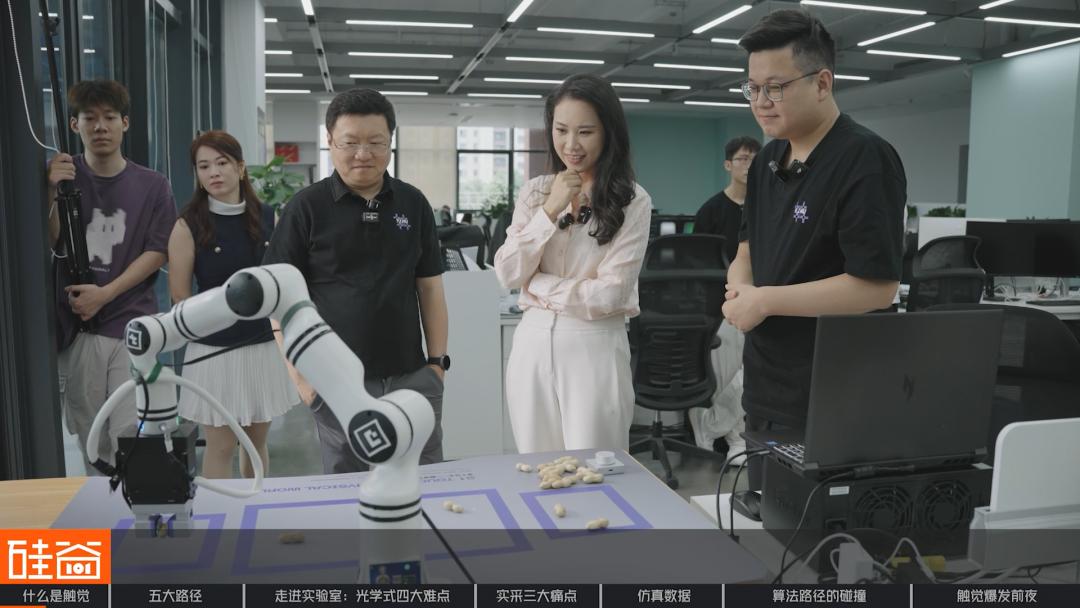
Sobald man sie berühren kann, kann auch ein Mensch sie schnell unterscheiden. Denn die falschen Erdnüsse sind aus Stein gefertigt, ihre Oberfläche ist kälter und glatter, sie sind schwerer und massiv, und beim Schütteln fehlt die Vibrationsempfindlichkeit der Körner in echten Erdnüssen.
Das ist die Bedeutung des Tastsinns: Viele Aufgaben in der realen Welt lassen sich nicht allein durch Sehen erledigen.
Li Zhiqiang Eric
Gründer und CEO von Yimu Technology
In der Branche wurden einige Experimente durchgeführt: Wenn man der Hand eines gesunden Menschen ein Betäubungsmittel verabreicht, sodass die taktilen Sinnesnerven vorübergehend betäubt werden, verliert die Hand die Fähigkeit, einige Operationen auszuführen – einschließlich Drehen, Greifen und sogar Knöpfen.
Sie mögen sich fragen: Haben nicht einige Roboter ohne Tastsinn bereits eine hohe Erfolgsrate bei vielen Aufgaben? Branchenkenner weisen jedoch darauf hin, dass eine hohe Erfolgsrate nicht gleichbedeutend mit hoher Nutzbarkeit ist.
Yu Tao
Leiter der Abteilung für Künstliche Intelligenz / Leiter für geschickte KI bei Analog Devices (USA)
Wenn man nur das Sehen nutzt, kann der Roboter seine Geschwindigkeit verlangsamen, jedes Mal um 1 Millimeter feinjustieren und die Aufgabe nach wiederholten Versuchen schließlich erledigen. Wenn man also nur die Erfolgsrate betrachtet, ist das eigentlich ein Scheinproblem. In diesem Zusammenhang ist die Kraft sehr wichtig. Zum Beispiel, wie fest man etwas greifen muss, ob zwei Objekte ineinandergreifen, und beim Eindrehen einer Schraube darf man nicht erst merken, dass die Kraft zu groß ist, wenn die Schraube beschädigt wird. Bei flexiblen Operationen sind auch die Weichheit, Härte und das Material jedes Drahtes sehr wichtig.
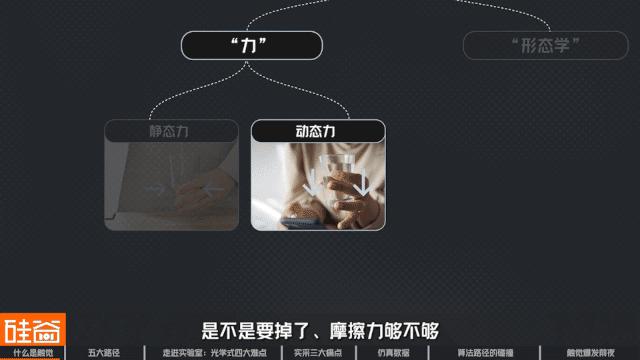
Was ist der Tastsinn eigentlich? Er klingt wie eine Empfindung, aber wenn wir ihn aufschlüsseln, stellen wir fest, dass er zwei verschiedene Dimensionen von Informationen enthält: Die eine ist die Wahrnehmung der „Kraft“ selbst, die andere ist die Wahrnehmung der „Morphologie“.
Die Kraftwahrnehmung unterteilt sich zudem in statische und dynamische Kräfte. Die statische Kraft ist der anhaltende Druck, den die Finger beim Greifen eines Gegenstands ausüben – sie sagt dir: Ist der Griff fest genug? Wie hart ist das Objekt? Die dynamische Kraft ist ein Hochfrequenzsignal, das beim Gleiten eines Objekts entsteht – sie sagt dir: Wird es gleich herunterfallen? Reicht die Reibung?
Die morphologische Wahrnehmung ist die Unterscheidung verschiedener Materialien: Zum Beispiel muss man beim Berühren von Apfel und Orange beurteilen, ob die Oberfläche glatt oder rauh ist, wie hoch die Vibrationsfrequenz bei der Reibung ist und so weiter. Wie lassen sich so viele komplexe Dimensionen bei einem Roboter erkennen?
02
Realisierungswege des Tastsinns
▍Fünf Wege
Derzeit gibt es hauptsächlich fünf Lösungen auf dem Markt: piezoresistiv, piezoelektrisch, kapazitiv, optisch und magnetisch induktiv.
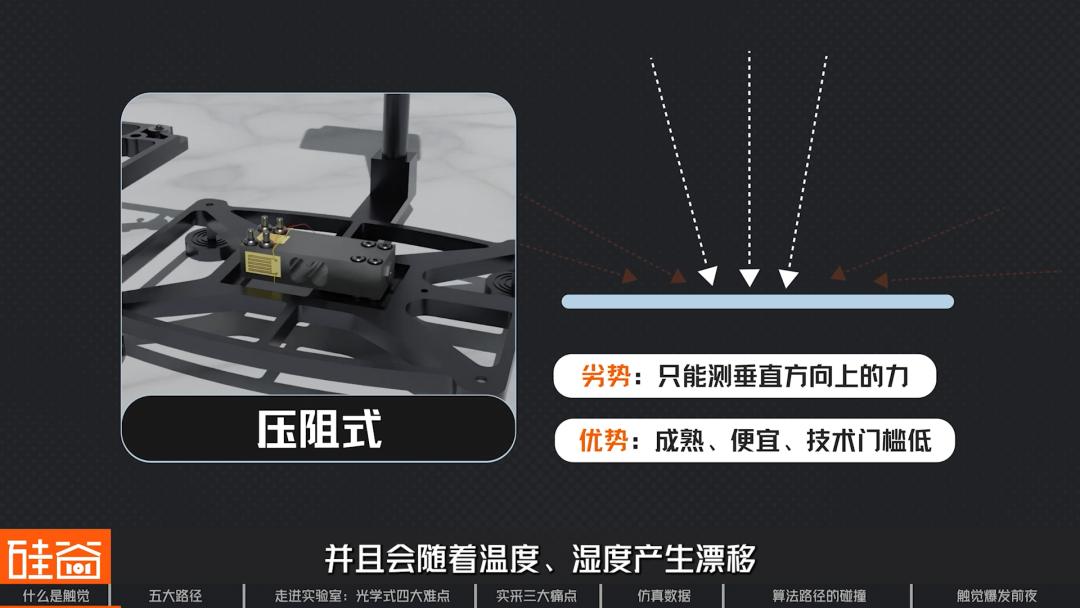
Die erste ist die piezoresistive Methode, die traditionellste und ausgereifteste Technologie. Wenn ein Material unter Krafteinwirkung verformt wird, ändert sich sein Widerstandswert. Durch Messung der Widerstandsänderung lässt sich die Kraft rückschließen – das ist das Prinzip von handelsüblichen Waagen.
Ihr größter Vorteil ist ihre Ausgereiftheit, der niedrige Preis und die geringe technische Hürde. Sie kann jedoch nur Kräfte in vertikaler Richtung messen und weist Drift aufgrund von Temperatur- und Feuchtigkeitsänderungen auf.
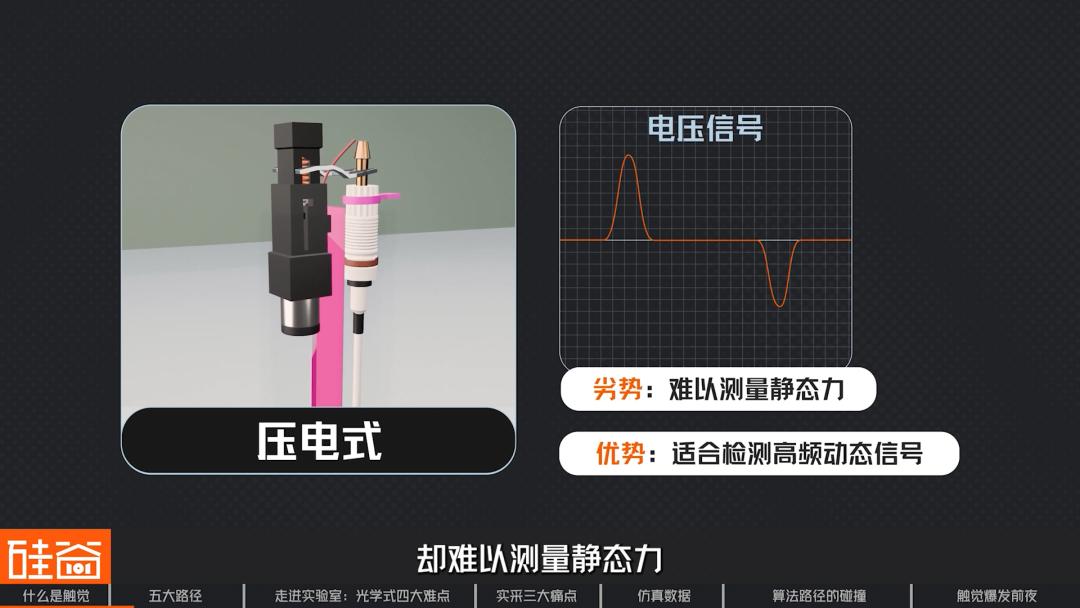
Die zweite ist die piezoelektrische Methode. Bei einigen speziellen Materialien wie Quarz oder PZT-Keramik verschiebt sich das Zentrum der positiven und negativen Ladungen im Inneren unter Krafteinwirkung, wodurch ein Spannungssignal erzeugt wird – ähnlich wie der Zünder eines Feuerzeugs.
Ihr besonderes Merkmal ist, dass sie nur auf sich ändernde Kräfte reagiert: In dem Moment, in dem Sie drücken, erzeugt sie ein Spannungssignal. Wenn Sie jedoch gedrückt halten, nimmt das Signal langsam auf Null ab. Beim Loslassen entsteht wieder ein umgekehrtes Spannungssignal. Daher eignet sich die piezoelektrische Methode sehr gut zur Erkennung hochfrequenter dynamischer Signale wie Vibrationen und Stöße, kann aber kaum statische Kräfte messen.
Die ersten beiden Methoden wandeln „Kraft“ direkt in „elektrisches Signal“ um. Die letzten drei wandeln „Kraft“ in „Verformungsgröße“ um und messen dann das Ausmaß der Verformung. Ein großer Vorteil dieses Ansatzes ist, dass man nicht mehr auf die vertikale Richtung beschränkt ist, sondern dreidimensionale Kräfte erkennen kann.
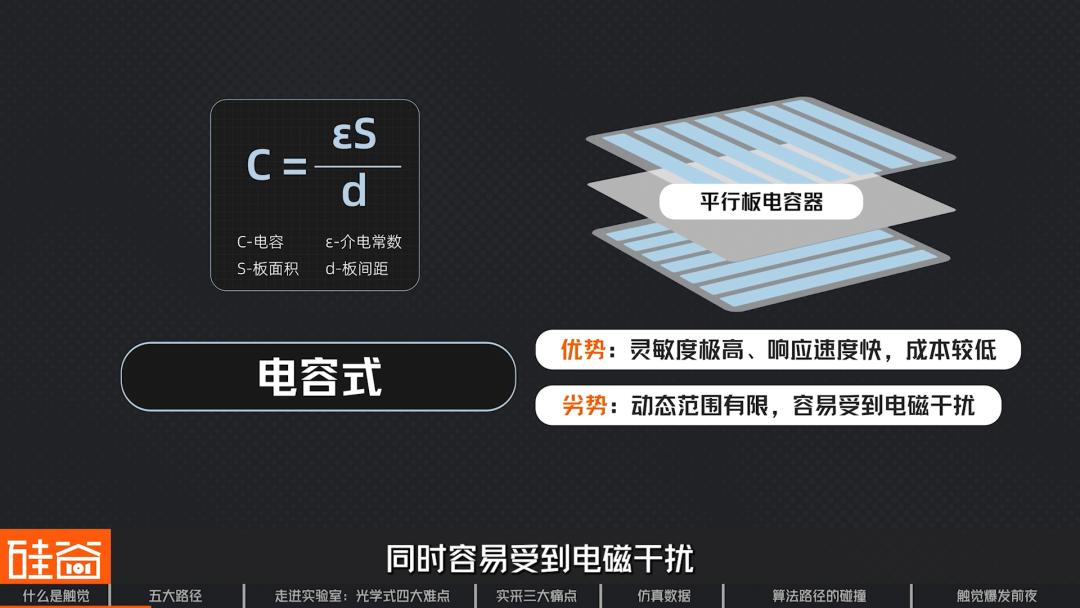
Das Prinzip der kapazitiven Methode basiert auf einem Plattenkondensator: Wenn das Material unter Krafteinwirkung verformt wird – zum Beispiel wenn Sie es drücken, sodass die obere und untere Schicht näher zusammenrücken – steigt die Kapazität, sodass die vertikale Kraft gemessen werden kann. Oder beim Gleiten ändert sich die Fläche der Platten, wodurch sich auch die Kapazität ändert, sodass Kräfte in der Ebene erfasst werden können. Ihre Vorteile sind die extrem hohe Empfindlichkeit, die schnelle Reaktionsgeschwindigkeit und die relativ niedrigen Kosten. Das Problem liegt jedoch im begrenzten Dynamikbereich und der Anfälligkeit für elektromagnetische Störungen.
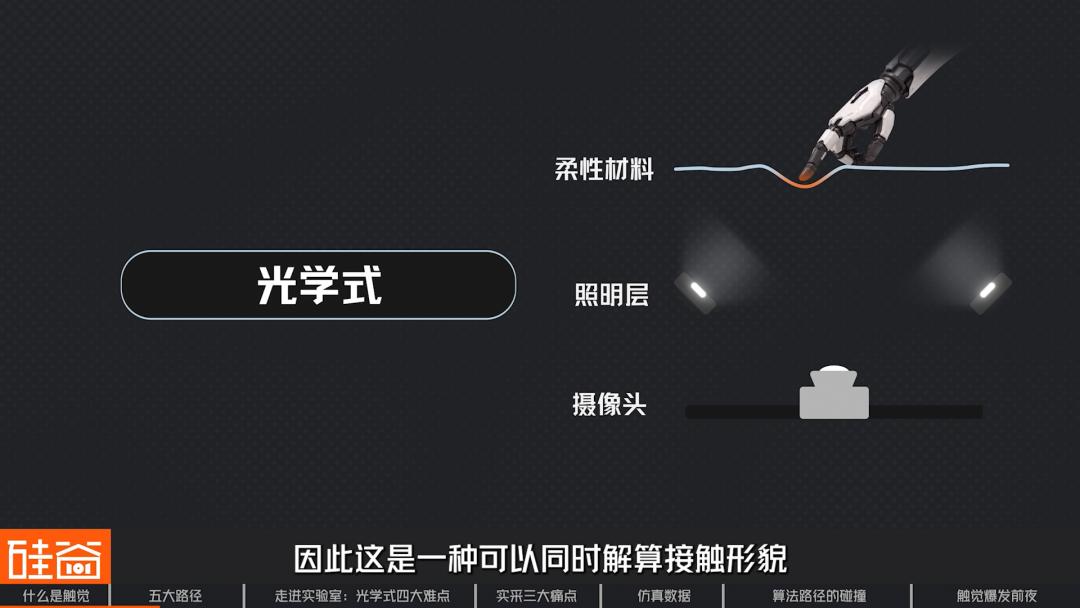
Die vierte ist die optische Methode, auch als Sehtastsinn bezeichnet. Auf der obersten Schicht des Sensors befindet sich ein flexibles Material, das bei Kontakt mit einem Objekt verformt wird. Auf der Rückseite des Materials befindet sich eine Beleuchtungsschicht, und eine Kamera ganz unten erfasst den Zustand des Materials in Echtzeit. Durch Algorithmen wird die Verformungsgröße rückgerechnet und in die Kraftverteilung umgerechnet. Es handelt sich also um einen Sensor, der gleichzeitig die Kontaktform und die Kontaktkraft berechnen kann. Das ist derzeit die beliebteste und genaueste Methode in der Branche, aber sie ist relativ teuer.
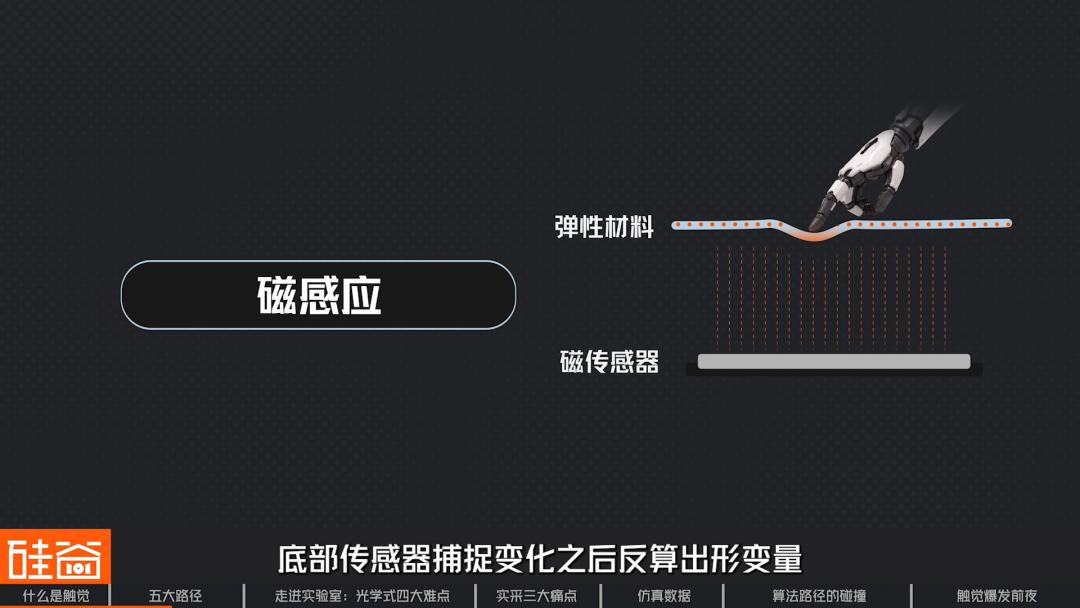
Die fünfte Methode ist die magnetische Induktion. Ihre Struktur ähnelt der optischen Methode, nur dass dem flexiblen Material an der Oberfläche magnetische Partikel hinzugefügt werden, die mittlere Beleuchtungsschicht entfällt und die Kamera am unteren Ende durch einen Magnetsensor ersetzt wird. Wenn sich das elastische Oberflächenmaterial verändert, ändert sich auch das Magnetfeld. Der Sensor am unteren Ende erfasst diese Änderung, rechnet die Verformungsgröße rück und kann ebenfalls dreidimensionale Kräfte ableiten. Die magnetische Induktion ist jedoch anfällig für elektromagnetische Störungen, die Umgebungsmagnetfelder beeinträchtigen die Genauigkeit, und die Auflösung ist begrenzt.
Es gibt noch einige andere, weniger verbreitete Methoden wie magnetische Flüssigkeit oder Ultraschall, die wir hier nicht im Detail erläutern. Jede der oben genannten Methoden hat Vor- und Nachteile. Die von uns befragten Gäste sind der Meinung, dass für den Tastsinn von Robotern die Kombination mehrerer Sensoren eine bessere Lösung sein könnte.
▍Kombination mehrerer Sensoren
Abgesehen von den Fingern ist jede Hautstelle unseres Körpers empfindungsfähig. Wenn ein Roboter das Niveau eines Menschen erreichen soll, muss er dann nicht auch über den ganzen Körper mit Tastsinn ausgestattet sein?
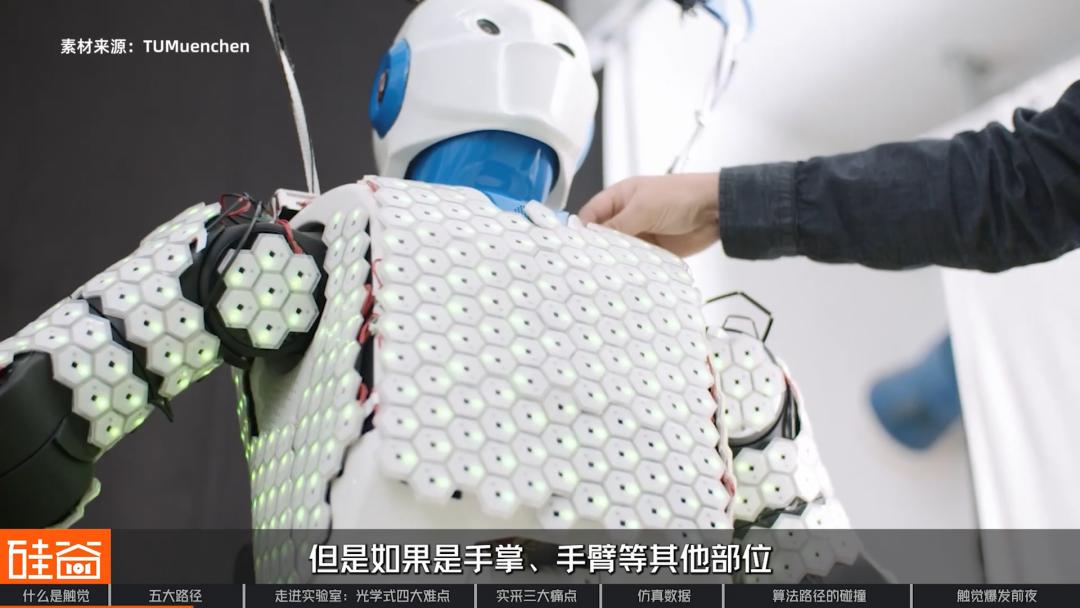
Aber wenn man für den ganzen Körper die beste Technologie einsetzt, lassen sich die Kosten kaum kontrollieren. Außerdem sind die Anforderungen an verschiedene Körperteile unterschiedlich, sodass ein einzelner Technologiepfad kaum für den ganzen Körper geeignet ist. Zum Beispiel ist die Genauigkeitsanforderung an die Fingerspitzen sehr hoch, und mit optischen Lösungen lässt sich eine höhere Auflösung erreichen. Für Teile wie Handfläche oder Arm, bei denen die Genauigkeitsanforderungen nicht so hoch sind, lohnt sich der Einsatz der teuren optischen Technologie jedoch nicht.
Yu Tao
Leiter der Abteilung für Künstliche Intelligenz / Leiter für geschickte KI bei Analog Devices (USA)
Die Fläche von Handfläche, Arm und anderen Teilen ist relativ groß. Wenn wir zum Beispiel eine Sehtastlösung in Betracht ziehen, wird das Design des optischen Moduls sehr schwierig. Mit der piezoresistiven oder kapazitiven Methode lässt sich eine so große Fläche jedoch viel leichter abdecken.
In einigen einfachen Anwendungsszenarien kann man auch Technologien mit geringerer Genauigkeit wählen. Auf der WAIC-Messe haben wir zum Beispiel einige taktile Sensoren auf Kapazitätsbasis gesehen, die bereits in großen Mengen für die Sortierung und Prüfung von Produkten in Fabriken eingesetzt werden. Der Grund dafür