Die Roboter-Wettkampfarena beginnt, die „einseitig begabten Wettbewerbsteilnehmer“ auszusortieren.
8,64 Sekunden für 100 Meter – der Moment, in dem der humanoide Roboter Tiangong Ultra den bisherigen Rekord bricht, gehört zu den aufregendsten Szenen der diesjährigen Weltmeisterschaften für humanoide Roboter. Sein kleinerer Teamkollege Tiangong Omni gewann den Titel in der Kleinkategorie über 400 Meter mit einer Zeit von 45,66 Sekunden, und seine amüsante Laufpose mit den Händen vor dem Gesicht verbreitete sich schnell in den sozialen Medien.
Auf der anderen Seite der Wettbewerbsbahn ist die Stimmung viel ruhiger. Bei den Szenariowettbewerben werden die Roboter einheitlich in verschiedene Aufgaben geschickt, die Bereiche wie das Aufladen von Elektroautos, das Sortieren von Büchern, Hoteldienstleistungen, industrielle Operationen, Garteninspektionen und Notfallrettung abdecken. Diese Projekte weisen kaum die dramatischen Momente bei der Entstehung neuer Rekorde auf, entsprechen aber viel eher den Szenarien, für die Menschen bereit sind, Geld für Roboter auszugeben.
Die beiden Arten von Wettbewerben stellen genau zwei schwierige Probleme der Branche für humanoide Roboter in derselben Halle dar: Auf der einen Seite wird die körperliche Leistungsgrenze herausgefordert, auf der anderen Seite wird die Erfüllungsrate realer Aufgaben geprüft.
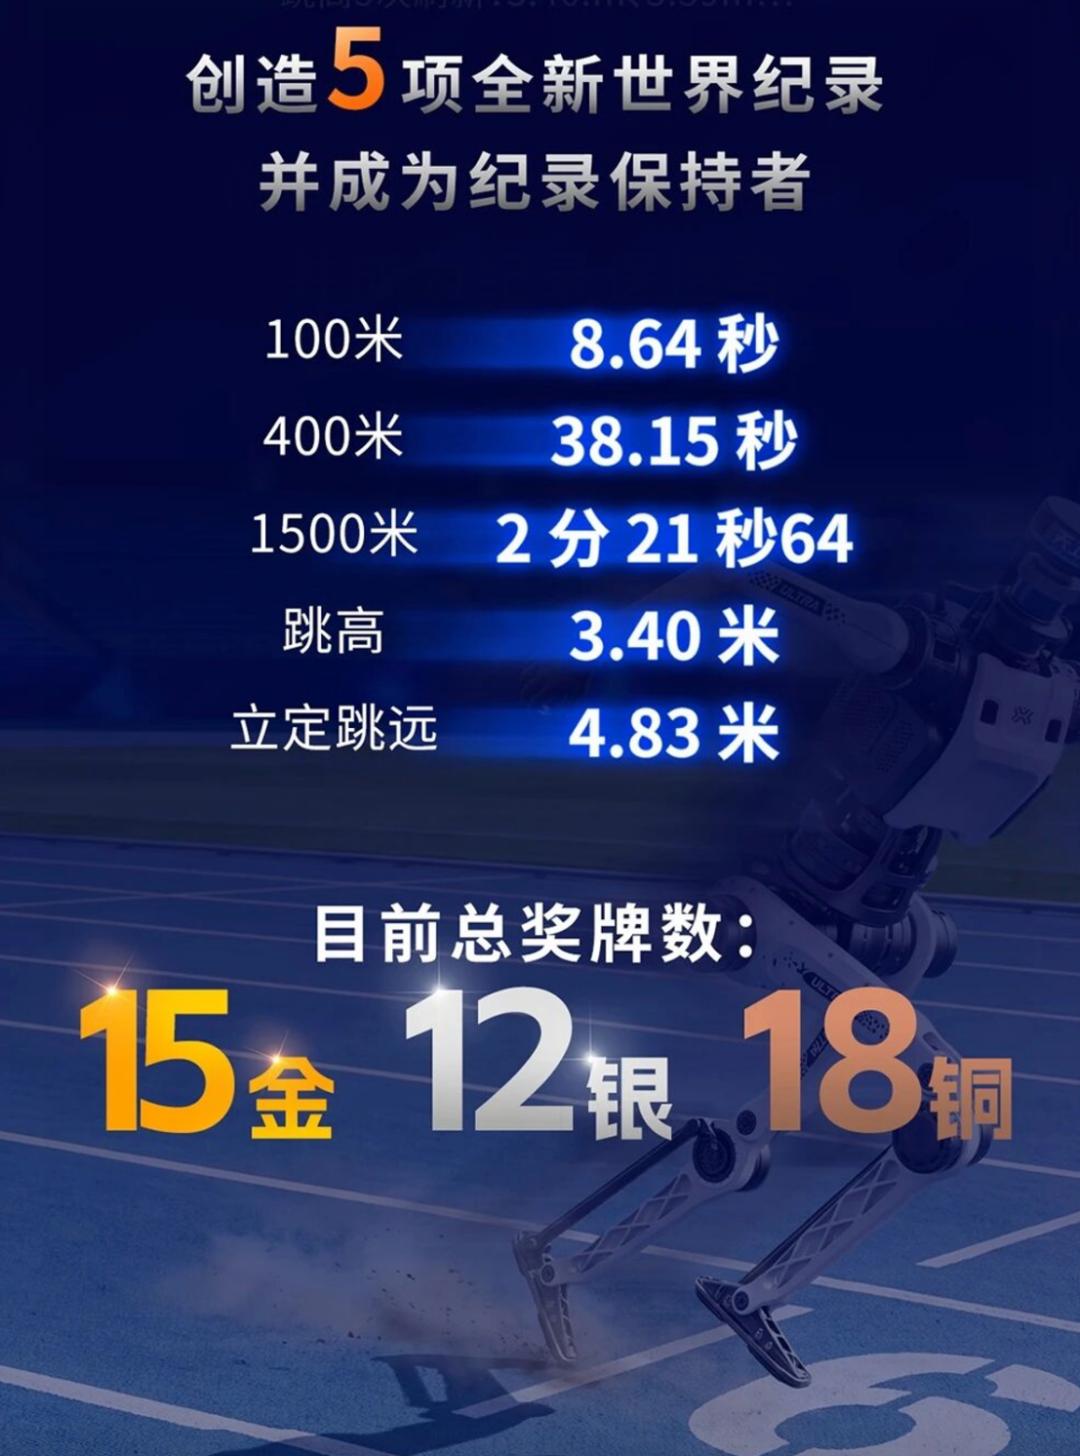
Beijing Humanoid Robot Innovation Center Co., Ltd. (im Folgenden als „Beijing Humanoid“ bezeichnet) hat eine hervorragende Leistung erbracht. Es nahm mit den vier Robotern Tiangong Ultra, Tiangong Omni, Tiangong 3.0 und Tie Yi 2.5-TE an 41 Projekten teil und gewann schließlich 15 Gold-, 12 Silber- und 18 Bronzemedaillen. Die Gesamtzahl der Medaillen steht auf dem ersten Platz (Daten stammen aus der offiziellen Ankündigung). Es belegte Spitzenplätze sowohl bei den Sportwettbewerben als auch bei den Szenariowettbewerben und ist einer der wenigen Allround-Teilnehmer bei dieser Veranstaltung.
Noch interessanter ist, dass diese Leistungsliste, die stark an die „Machtpräsentation“ eines kommerziellen Unternehmens erinnert, von einem nationalen und regional gemeinsam aufgebauten Innovationszentrum stammt. Kommerzielle Unternehmen beweisen ihre Stärke normalerweise durch Aufträge. Beijing Humanoid konzentriert sich auf die Gegenwart und setzt gleichzeitig stark auf Technologien, deren Marktrendite noch ungewiss ist. Heute beginnt diese Plattformroute mit höherem Investitionsaufwand und längerem Zyklus, ihre Ergebnisse zu zeigen.
01. Der Roboterwettbewerb eliminiert die „einsinnigen“ Kandidaten
In den letzten Jahren haben humanoide Roboter besonders gut Themen erzeugt: Ein Video von nur zehn Sekunden mit Box- oder Tanzbewegungen kann massiv Aufmerksamkeit erregen. Aber bei den Wettbewerben stehen sie vor einer völlig anderen Umgebung: Es gibt keine zweite Chance, keine Nachbearbeitung durch Schnitt. Unter Live-Übertragung, unzähligen Handykameras und Scheinwerfern werden die tatsächlichen Fähigkeiten der Roboter durch Zeitmesser und Aufgabenregeln offengelegt.
Was die Spannung betrifft, gehört der Leichtathletikwettbewerb definitiv zu den Top-Projekten. Bei 100 Metern geht es um Explosivkraft, bei 400 Metern beginnt die Prüfung der Kurvenkontrolle, und bei 1500 Metern müssen Geschwindigkeit und Energieverbrauch gleichzeitig berücksichtigt werden. Tiangong Ultra stellte nicht nur den neuen Rekord für die schnellste 100-Meter-Zeit mit 8,64 Sekunden auf, sondern gewann auch Gold über 400 Meter mit 38,15 Sekunden und über 1500 Meter mit 2 Minuten 21,64 Sekunden. Sobald die Geschwindigkeit des Roboters steigt, ist dies eine enorme Herausforderung für Gelenke, Motoren und Steuerungssysteme.
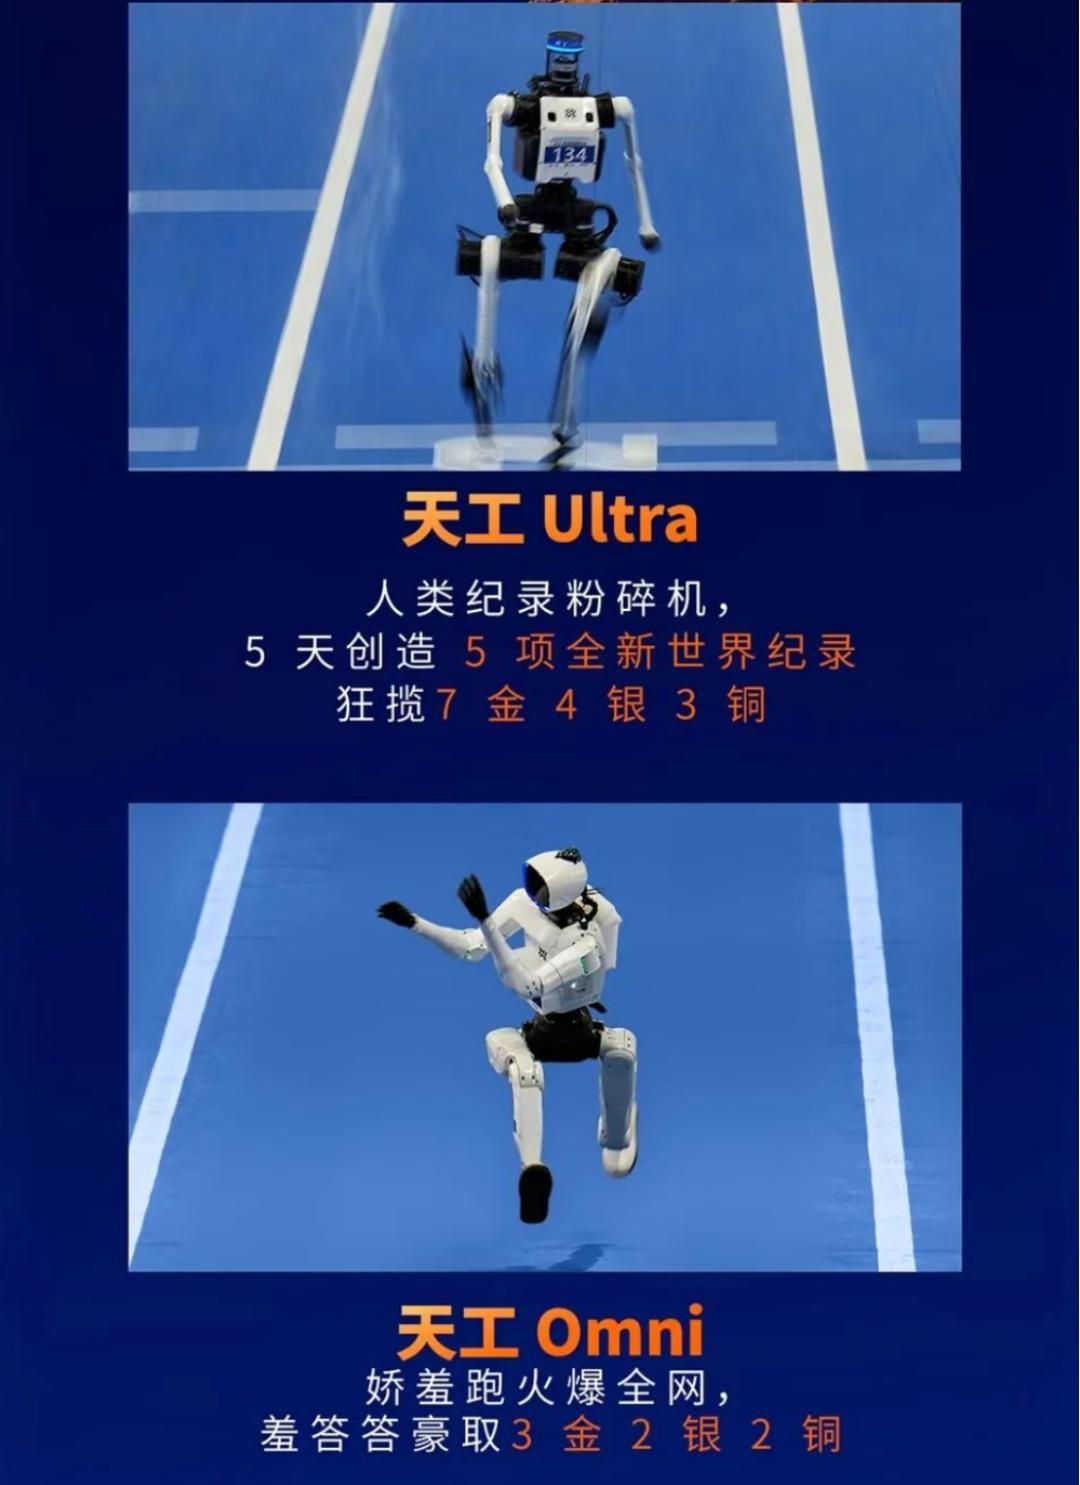
Je schneller der Roboter ist, desto größer sind die Aufprallkräfte bei der Landung und die Belastung der Gelenke, und desto höher wird die Temperatur des Motors. Dies erfordert, dass das Entwicklungsteam ein Gleichgewicht zwischen Körpergewicht, Antrieb und Wärmeabfuhr findet, und der Algorithmus muss die Gangart jederzeit korrigieren. Wenn ein Glied ausfällt, kann der Wettbewerb jederzeit verloren werden.
Die Regeln der Szenariowettbewerbe sind noch komplexer. Nehmen wir das Beispiel des „intelligenten Ladedienstpostens“: Der Roboter muss die Ladeklappe von drei Autos öffnen und dann die Aktionen zum Greifen, Einstecken und Ziehen des Ladesteckers präzise ausführen. Das Sortieren von Büchern ist ähnlich: Der Roboter muss die Position von Büchern und Regalen erkennen lernen, um sie korrekt zu „greifen“ und „abzulegen“. Auch wenn sich die Umgebung um ihn herum ändert, kann der Roboter die Aufgabe weiterhin erledigen – das ist genau die Manifestation seiner Generalisierungsfähigkeit.
Bei der Abschlusszeremonie ist das „fünf umfassende Aufgaben“-Projekt als Abschlussveranstaltung der Szenariowettbewerbe eher ein vollständiger Einblick in die technologische Philosophie von Beijing Humanoid. Tiangong 3.0 gewann sowohl Gold als auch Silber mit der Technologie der allgemeinen Ganzkörpersteuerung (WBC) und wurde zudem der einzige zweibeinige humanoide Roboter, der eine Goldmedaille bei den Szenariowettbewerben gewann. Im Gegensatz zur Branche, die die Ganzkörpersteuerung meist nur für Demonstrationsbewegungen wie Tanzen oder Turnen einsetzt, treibt Beijing Humanoid die WBC weiter zur Ausführung realer Aufgaben voran. Dies erfordert, dass der Roboter nicht nur „Bewegungen ausführen kann“, sondern bei aufeinanderfolgenden Aufgaben gleichzeitig geht, wahrnimmt und operiert. Er muss Beine, Rumpf und Arme koordiniert steuern, um Greif-, Transport- und Interaktionsvorgänge während der Bewegung abzuschließen.
Dahinter müssen komplexe Probleme wie dynamisches Gleichgewicht, Mehrkontaktbeschränkungen, Koordination von Hand und Fuß sowie äußere Störungen gleichzeitig verarbeitet werden, was höhere Anforderungen an die Steuergenauigkeit, die Echtzeitleistung und die Robustheit stellt.
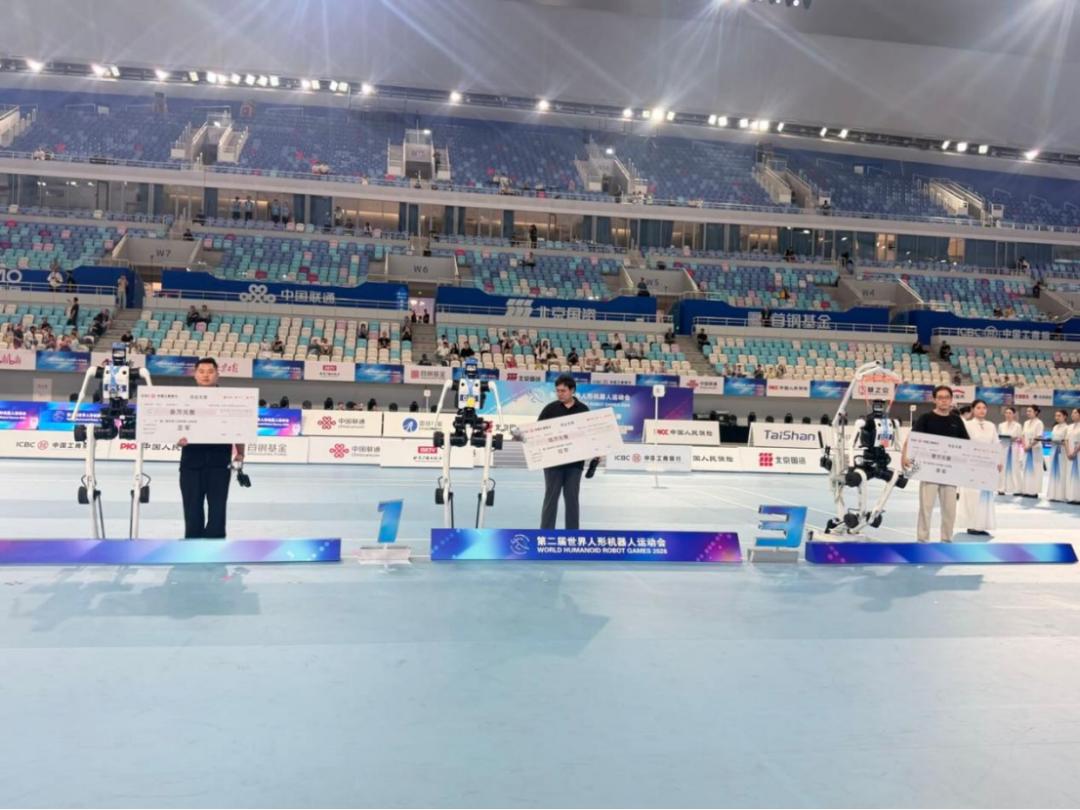
Wenn die Leichtathletikbahn die momentane Leistungsfähigkeit an die Grenzen treibt, prüfen die Szenarioaufgaben eher die Zuverlässigkeit und Generalisierungsfähigkeit der Roboter. Beide Fähigkeiten sind unverzichtbare Puzzleteile, die ein allgemeiner humanoider Roboter ergänzen muss. Besonders in Szenarien mit geringer Fehlertoleranz wie Fabriken oder Rettungseinsätzen kann ein einziger Fehler den gesamten Prozess unterbrechen oder sogar Sicherheitsrisiken verursachen.
Es ist nicht einfach, beide Fähigkeiten zu berücksichtigen. Der Körper muss schnell auf Anweisungen des Modells reagieren und Abweichungen während der Ausführung sofort an das System zurückmelden. Je schneller die Bewegung ist, desto kürzer ist die Zeit für Fehlerkorrekturen; je länger die Aufgabe dauert, desto höher ist die Wahrscheinlichkeit von Fehlerakkumulation. Algorithmen und Hardware müssen in zahlreichen praktischen Erfahrungen ständig aufeinander abgestimmt werden – das macht die Embodied Intelligence im Vergleich zu rein softwarebasierten Modellen schwieriger.
Bei dieser Veranstaltung schickte Beijing Humanoid vier „Prüflinge“ mit klarer Arbeitsteilung aus. Tiangong Ultra ist für Sprint, Langstreckenlauf und Springen zuständig und erweitert die Grenzen der hochdynamischen Bewegungsfähigkeit. Der kleinere Tiangong Omni übernimmt Sprint und Hindernislauf, um die Wahrnehmung, Bewegung und agile Steuerung zu validieren. Tiangong 3.0 ist für das fünf umfassende Aufgaben-Projekt zuständig und meistert Herausforderungen wie Cheerleading, Gewichtheben, Tauziehen und Notfallaufgaben – es gewann das fünf umfassende Aufgaben-Projekt mit deutlichem Vorsprung. Tie Yi 2.5-TE ist für Arbeitsaufgaben wie das Aufladen von Elektroautos und das Sortieren von Büchern zuständig und demonstriert die Fähigkeit zur Ausführung langwieriger Arbeitsabläufe.
Schließlich belegten sie nicht nur den ersten Platz in der Gesamtzahl der Medaillen, sondern wurden auch das einzige Unternehmen bei dieser Veranstaltung, das an beiden Wettbewerbsarten teilnahm und in beiden Bereichen Erfolge erzielte.
02. Wie wird ein Allround-Team geschmiedet
Warum ist ausgerechnet ein nationales Innovationszentrum der Gewinner der Medaillenwertung unter allen Herstellern von Embodied Intelligence? Das hängt mit seiner Plattformroute zusammen.
Im November 2023 gründeten Unternehmen wie Jingcheng Electromechanical, Ubtech, Xiaomi Roboter und Yizhuang Roboter gemeinsam Beijing Humanoid. Seit seiner Gründung hat es allgemeine Roboter-Körper und Embodied-Intelligenz-Modelle als gemeinsame technische Forschungsrichtung festgelegt. Im April 2024 wurde die Mutterplattform für Roboter „Embodied Tiangong“ veröffentlicht; im März des folgenden Jahres erschien die allgemeine Plattform für Embodied Intelligence „Huisi Kaiwu“.
Im selben Jahr wurde Beijing Humanoid zu einem nationalen und regional gemeinsam aufgebauten Innovationszentrum für Roboter mit Embodied Intelligence aufgestuft, und die parallele Entwicklung von Software und Hardware wurde zum Kern seiner Plattformroute.
„Embodied Tiangong“ ist eine erweiterbare Grundstruktur für Roboter-Körper, in der Gelenksysteme, mechanische Konfigurationen und Bewegungsfähigkeiten entwickelt werden, um Produkte wie Tiangong Ultra und Tiangong Omni zu bilden. „Huisi Kaiwu“ verwendet die Architektur „Entscheidung des embodied Großhirns, Ausführung des embodied Kleinhirns“: Das Großhirn ist für die Analyse von Anweisungen und Informationen vor Ort zuständig, das Kleinhirn wandelt die Entscheidungen in Bewegungen um.
Sowohl die sportlichen Wettbewerbsaufgaben als auch die Szenarioaufgaben basieren auf diesen beiden Plattformen. Die vier Roboter arbeiten getrennt, teilen aber dieselbe technische Logik im Hintergrund: Ein Gehirn für mehrere Roboter, eine Technologie für mehrere Zwecke – das löst die zwei realistischsten Kostenprobleme von Robotern: Entwicklungszeit und Lieferkosten.
„Ein Gehirn für mehrere Roboter“ bedeutet die Wiederverwendung über verschiedene Roboter-Körper hinweg. Herkömmliche Robotersysteme werden normalerweise für einen einzigen Roboter-Körper entwickelt. Wenn man den Roboter-Körper wechselt, muss auch das „Gehirn“ neu entwickelt werden. Das von Beijing Humanoid in diesem Jahr veröffentlichte einheitliche Embodied-Modell Pelican-Unify löst genau dieses Problem: Dieselbe Steckaufgabe muss nicht von Grund auf neu trainiert werden, wenn sie auf einen anderen Roboter übertragen wird. Das reduziert nicht nur die wiederholte Entwicklung, sondern lässt auch ein Modell und Daten für mehr Produkte nutzbar machen.
„Eine Technologie für mehrere Zwecke“ ermöglicht die Übertragung des Roboters über verschiedene Szenarien hinweg. „Huisi Kaiwu“ teilt eine komplexe Aufgabe in grundlegende Fähigkeiten wie Bewegung, Greifen und Ablegen auf und kombiniert sie je nach Aufgabe neu. Zum Beispiel kann die Greiffähigkeit, die der Roboter beim Transport gelernt hat, für Sortieraufgaben verwendet werden; die bereits trainierte Navigationsfähigkeit kann auch für Lade- oder Inspektionsaufgaben eingesetzt werden.
Dieses Konzept zeigt deutliche Effekte bei praktischen Aufgaben.
Li Guozhen, Leiter der Gruppe für industrielle Anwendungen von Embodied Intelligence am Beijing Humanoid Robot Innovation Center, erwähnte bei der Nachbesprechung der Szenariowettbewerbe, dass es viele technische Probleme im Szenario des Aufladens von Elektroautos gibt. Zum Beispiel verstärkt das Außenlicht die Wahrnehmungsfehler, und der Roboter kann während der Bewegung mit Kabeln verwickelt werden. Der Roboter muss gleichzeitig Navigation, Hindernisvermeidung und Bewegungsplanung koordinieren und schließlich die präzise Steckaufgabe abschließen.
Dank „Huisi Kaiwu“ hat das Team die Aufgaben der Wahrnehmung, Bewegung und Steckung verschiedenen Modellen zugewiesen. Li Guozhen erklärte, dass das Team bei Problemen in einzelnen Gliedern diese separat optimieren kann, um die Komplexität der Fehlersuche bei langwierigen Aufgaben zu senken. Gleichzeitig kann diese Architektur die Fähigkeiten zu Fähigkeitspaketen zusammenfassen, die in Zukunft auch für die Energieversorgung von autonomen Fahrzeugen auf Stationen oder Ladedienste auf Autobahnen verwendet werden können.
Der Roboter-Körper bestimmt, „was man hat“, das Modell bestimmt, „wie man es benutzt“, und das Ökosystem bestimmt, „wie weit man gehen kann“. Es führt die Plattform von Beijing Humanoid über das ursprüngliche Entwicklungsteam hinaus und lässt mehr Kräfte teilnehmen.
Bei dieser Weltmeisterschaft arbeitete Beijing Humanoid mit mehr als 30 Universitäten und Industriepartnern wie der Tsinghua-Universität, der Peking-Universität und der Shenzhen-Universität zusammen, organisierte mehr als 60 Teams und nahm mit fast 200 Robotern an den Wettbewerben teil. Beijing Humanoid öffnete die Plattform und die Toolkits für die Teilnehmer, sodass verschiedene Teams auf derselben technischen Grundlage entwickeln konnten – dadurch wurde die Plattform auch in mehr realen Szenarien erprobt.
Das Ökosystem ist auch der unvermeidliche Weg, damit Embodied Intelligence die Schwelle zur Skalierung überschreitet. Die branchenspezifischen Aufgaben, vor denen Roboter stehen, sind sehr verteilt, und es ist für ein einzelnes Unternehmen schwierig, alle Verfahren vollständig zu beherrschen. Nach der Öffnung der zugrundeliegenden Fähigkeiten können Industriepartner die Probleme lösen, mit denen sie besser vertraut sind, und die Fähigkeiten der Plattform letztendlich stärker machen.
Nur wenn die technischen Fähigkeiten die Grenzen eines einzelnen Unternehmens überschreiten, können die Erfahrungen aller Beteiligten zu dem gemeinsamen Wissensschatz der gesamten Branche werden. Dieser Weg erfordert zwangslä